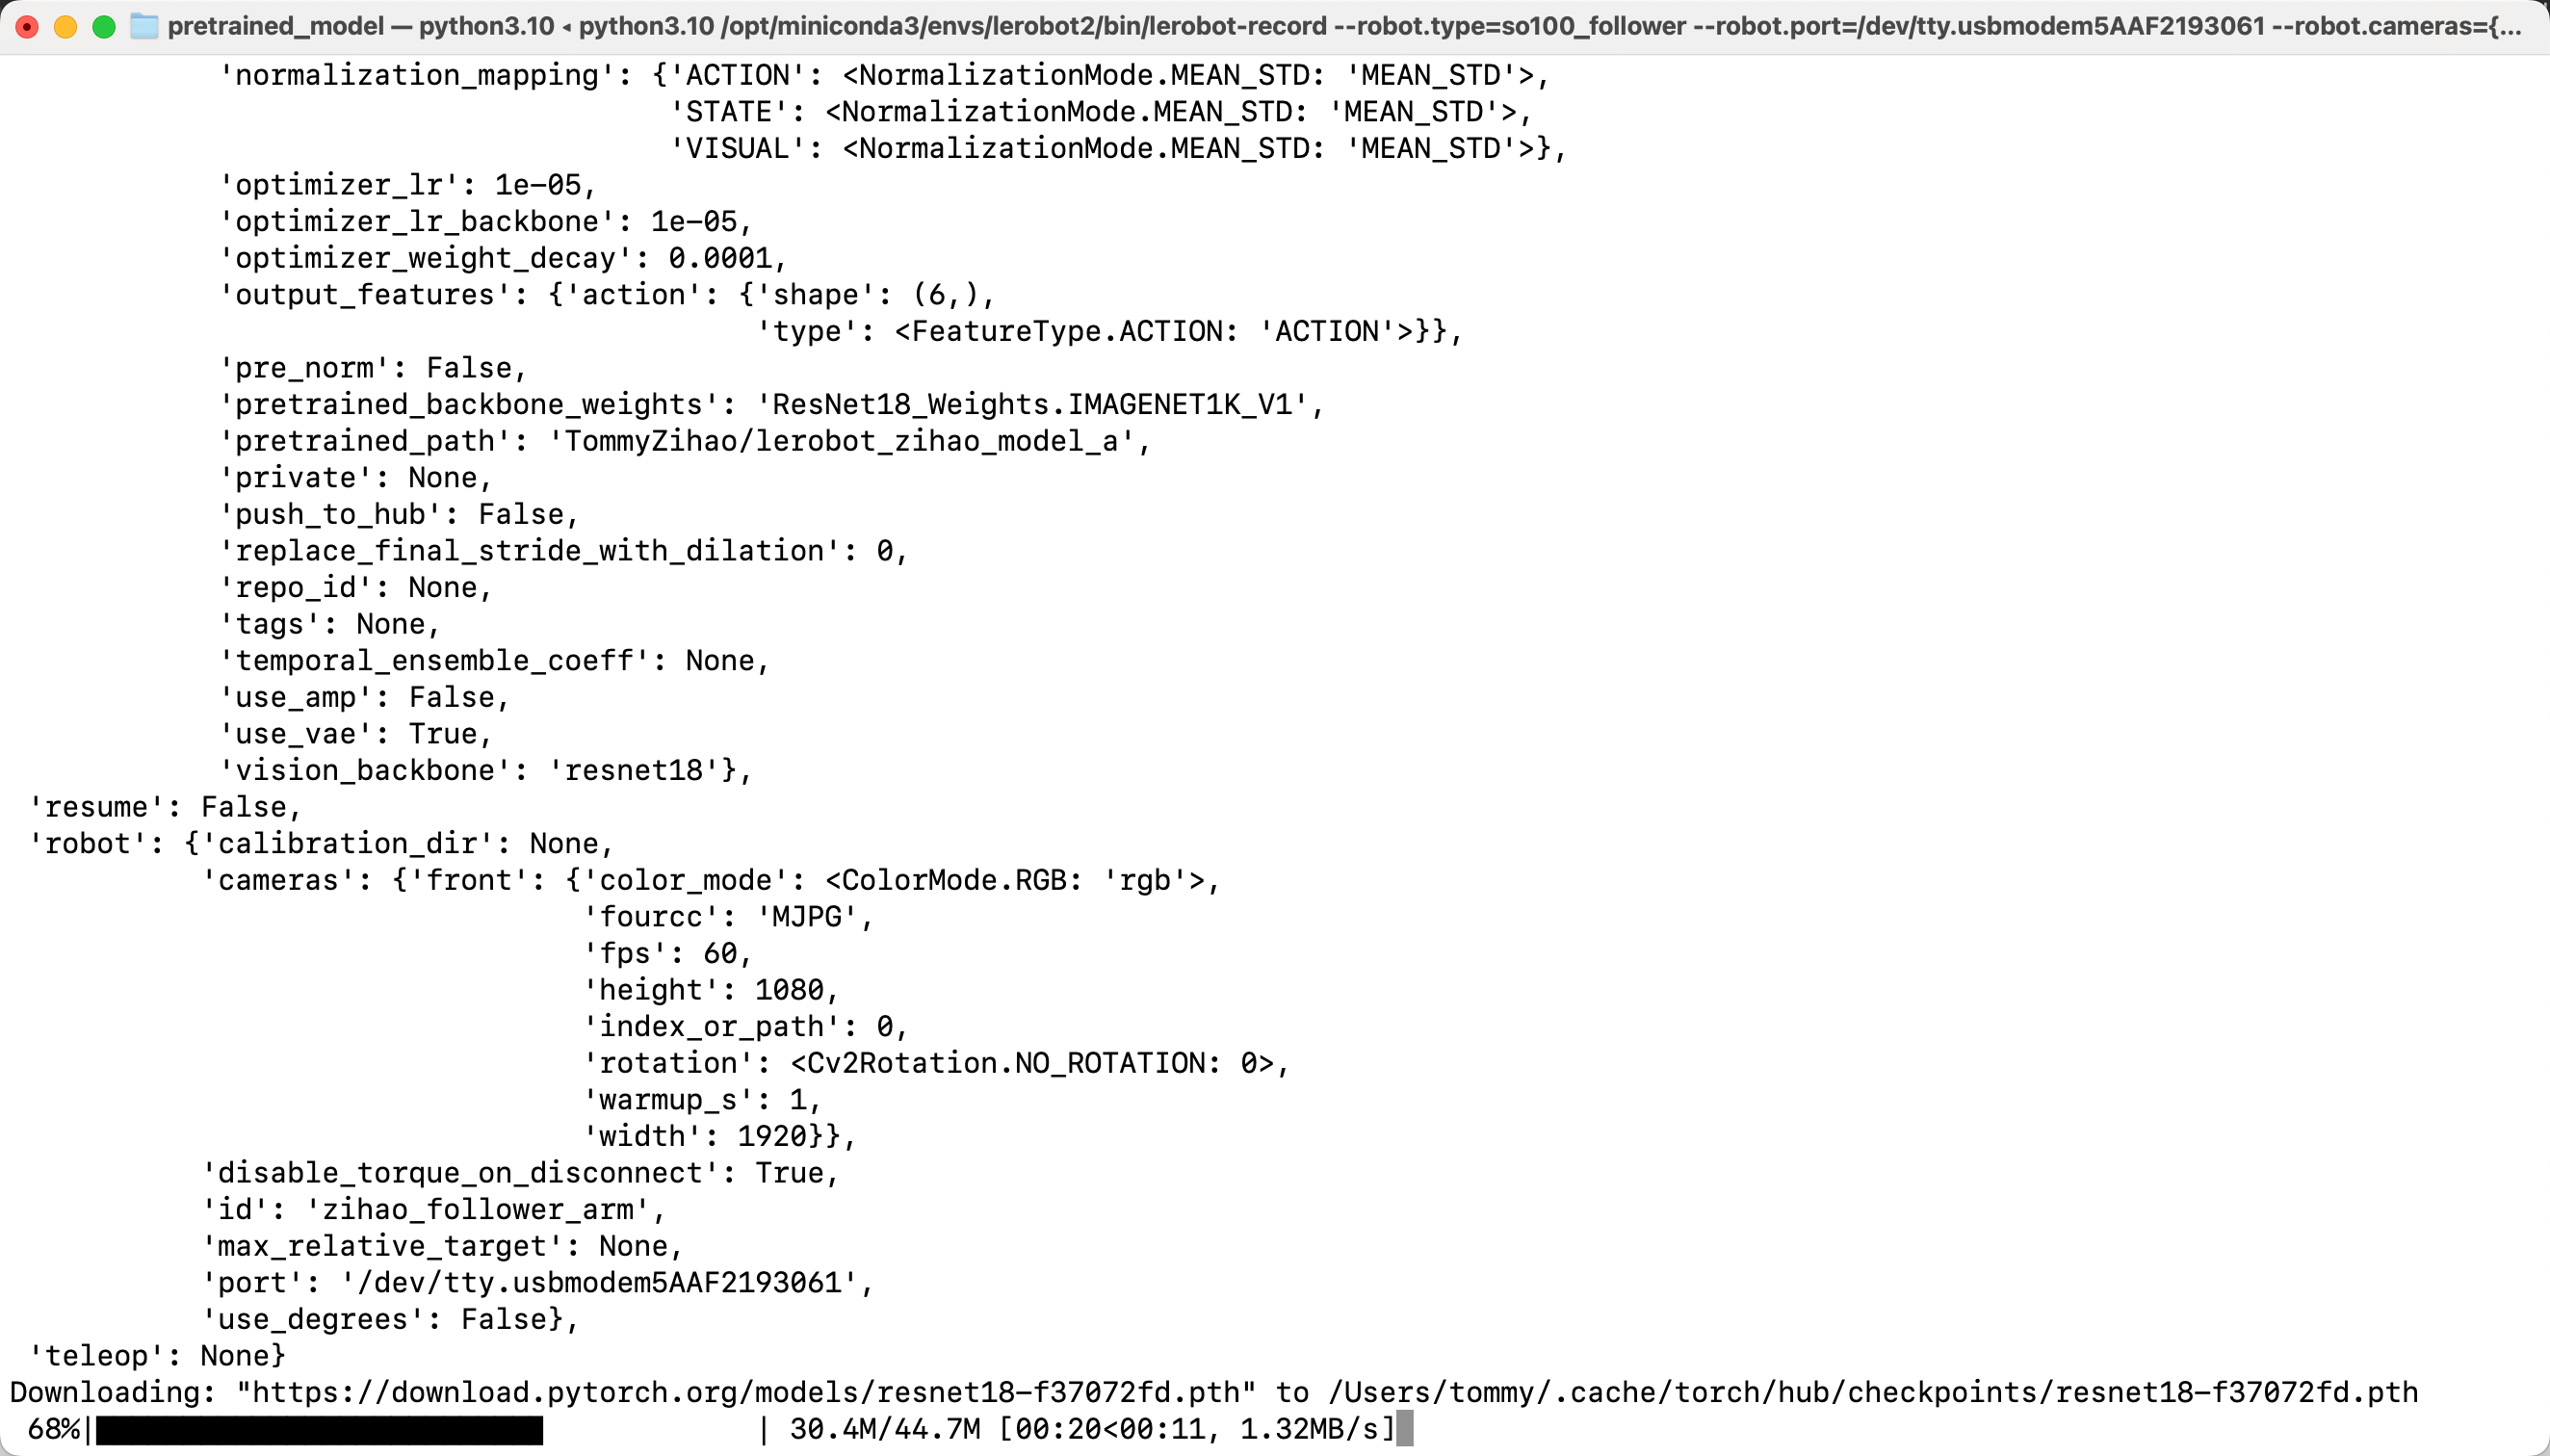
커맨드라인 설명
버전 설명(중요, 먼저 읽어 주세요)
LeRobot 0.6.0부터는 학습한 모델을 lerobot-rollout으로 배포해야 합니다. 기존의 lerobot-record --policy.path=... 표기는 0.5.2 버전에서 이미 제거되었습니다.
이 튜토리얼의 1단계는 git clone으로 LeRobot을 설치하므로 현재 최신 버전을 받게 됩니다. 따라서 아래 lerobot-rollout 커맨드라인을 사용해 주세요. 굳이 lerobot-record를 쓰면 프로그램이 곧바로 오류를 내고 lerobot-rollout으로 바꾸라고 안내합니다.
두 커맨드의 역할 분담은 다음과 같습니다:
lerobot-record: 시연 데이터 수집만 담당하며(7단계에서 사용한 것이 이것입니다), 이제eval_로 시작하는 dataset 이름을 거부합니다lerobot-rollout: 학습한 모델 배포를 담당하며,--strategy.type으로 동작 방식을 선택합니다
rollout 커맨드라인 파라미터
| 파라미터 | 설명 |
|---|---|
--strategy.type | 동작 방식입니다. base는 모델만 실행하고 데이터를 녹화하지 않으며, 현장에서 효과를 확인할 때 사용합니다. episodic은 episode별로 녹화하고 reset 단계를 포함하며, 구버전 lerobot-record에 가까운 동작을 합니다 |
--policy.path | 모델 경로로, 학습 출력의 checkpoints/last/pretrained_model을 가리킵니다 |
--task | 작업 설명으로, --strategy.type=base와 함께 사용합니다 |
--duration | 실행 시간(초)이며, 0은 시간 제한 없음을 의미합니다 |
--interactive | 중간에 개입해야 할 때 추가하며, 터미널에서 /stop, /reset 등의 명령으로 제어할 수 있습니다 |
--display_data | rerun.io 시각화 인터페이스를 시작할지 여부입니다 |
--policy.device | 계산 장치로, 예를 들어 cuda, cpu입니다 |
커맨드라인 설명
실시간 시각화 포함: --display_data=true
실시간 시각화 미포함: --display_data=false
--display_data=true이면 rerun.io의 멋진 시각화 인터페이스가 실행되지만, /Users/tommy/.cache/huggingface/lerobot/rollout_lerobot_my_dataset_a/images/observation.images.front/episode-000000 디렉터리에 매 프레임의 이미지가 저장되어 공간을 꽤 차지합니다. 이후에는 --display_data=false로 설정해도 됩니다.
HuggingFace 모델 Repo의 모델 추론: --policy.path=Tommymy/lerobot_my_model_a
오렌지 집기 작업을 예로
- 로컬 모델 추론(실시간 시각화 포함)
Shell
lerobot-rollout  \
  --strategy.type=episodic \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --display_data=true \
  --dataset.repo_id=Tommymy/rollout_lerobot_my_dataset_a \
  --dataset.single_task="Grab Oranges" \
  --dataset.episode_time_s=1000 \
--policy.path=/Users/tommy/Downloads/7-lerobot/checkpoints/last/pretrained_model- 로컬 모델 추론(실시간 시각화 미포함)
Shell
lerobot-rollout  \
  --strategy.type=episodic \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --display_data=false \
  --dataset.repo_id=Tommymy/rollout_lerobot_my_dataset_a \
  --dataset.single_task="Grab Oranges" \
  --dataset.episode_time_s=1000 \
--policy.path=/Users/tommy/Downloads/7-lerobot/checkpoints/last/pretrained_model- HuggingFace 모델 Repo의 모델 추론
Shell
lerobot-rollout  \
  --strategy.type=episodic \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --display_data=true \
  --dataset.repo_id=Tommymy/rollout_lerobot_my_dataset_a \
  --dataset.single_task="Grab Oranges" \
  --policy.path=Tommymy/lerobot_my_model_a
실행 후 모델을 다운로드합니다