4단계: 원격조작 (Ubuntu)
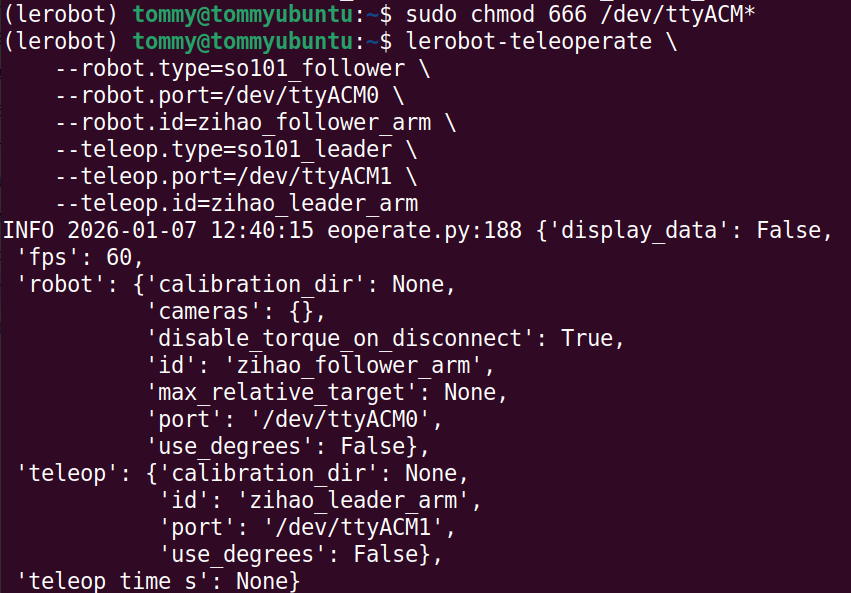
포트에 권한 부여
모든 사용자가 이 시리얼 포트 장치를 읽고 쓸 수 있는 권한을 갖도록 합니다
Shell
sudo chmod 666 /dev/ttyACM*원격조작
Shell
lerobot-teleoperate \
    --robot.type=so101_follower \
    --robot.port=/dev/ttyACM0 \
    --robot.id=my_follower_arm \
    --teleop.type=so101_leader \
    --teleop.port=/dev/ttyACM1 \
    --teleop.id=my_leader_arm