

Mac 컴퓨터
포트 번호 복습
팔로워 암:
/dev/tty.usbmodem5AAF2193061
/dev/tty.wchusbserial5AAF2193061
리더 암:
/dev/tty.usbmodem5AAF2194741
/dev/tty.wchusbserial5AAF2194741
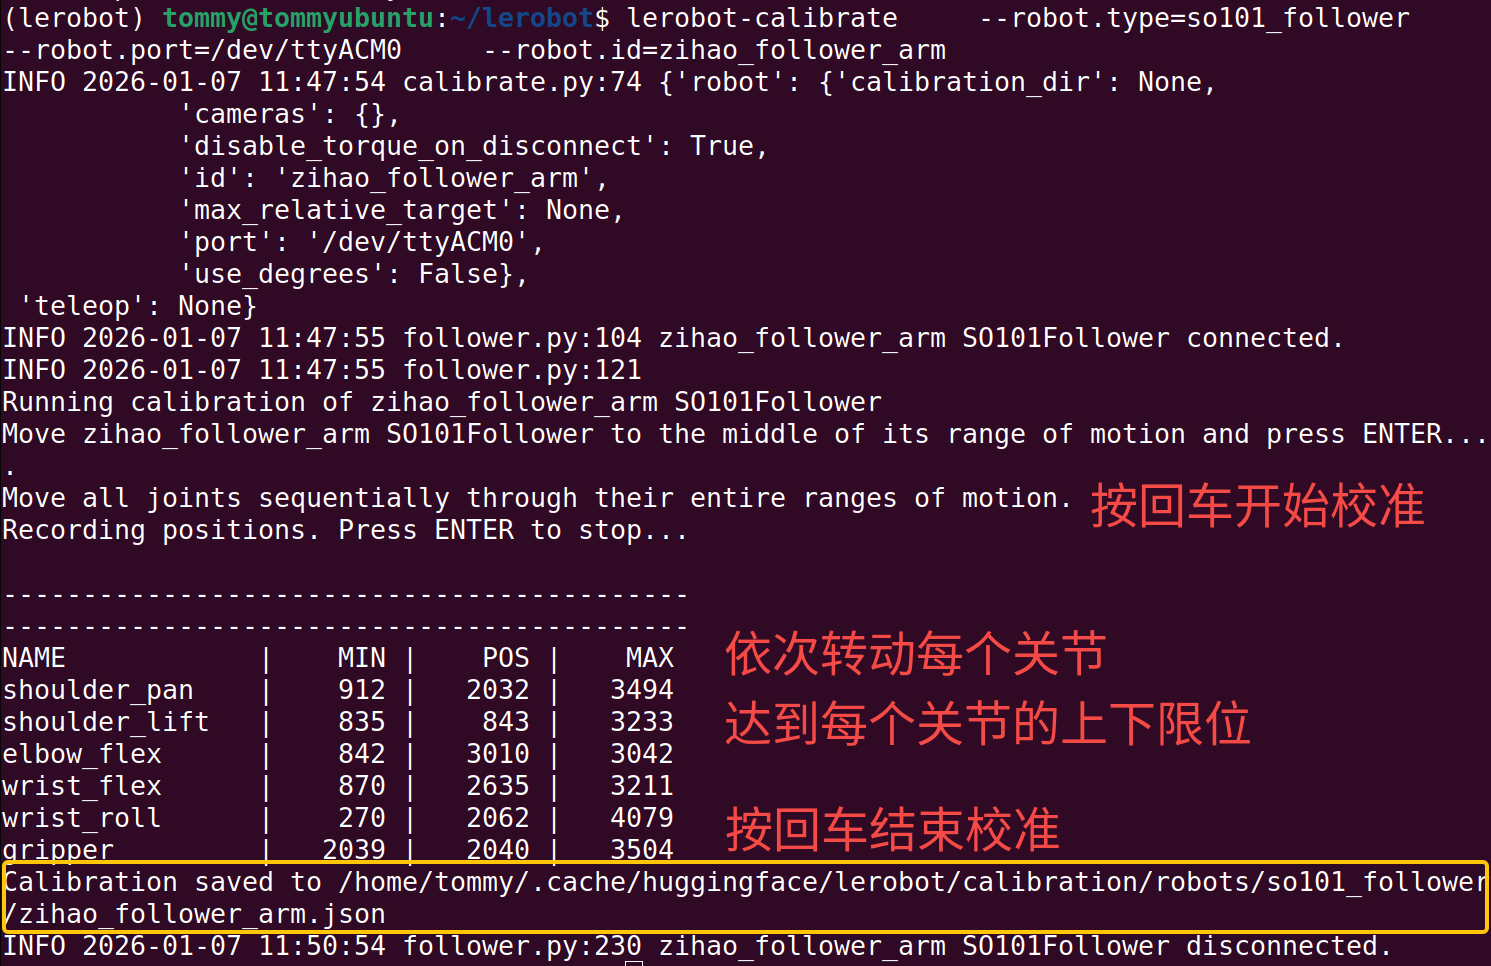
팔로워(Follower) 암 캘리브레이션(“wrist_yaw” 관절 추가)
Shell
lerobot-calibrate \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=zihao_follower_arm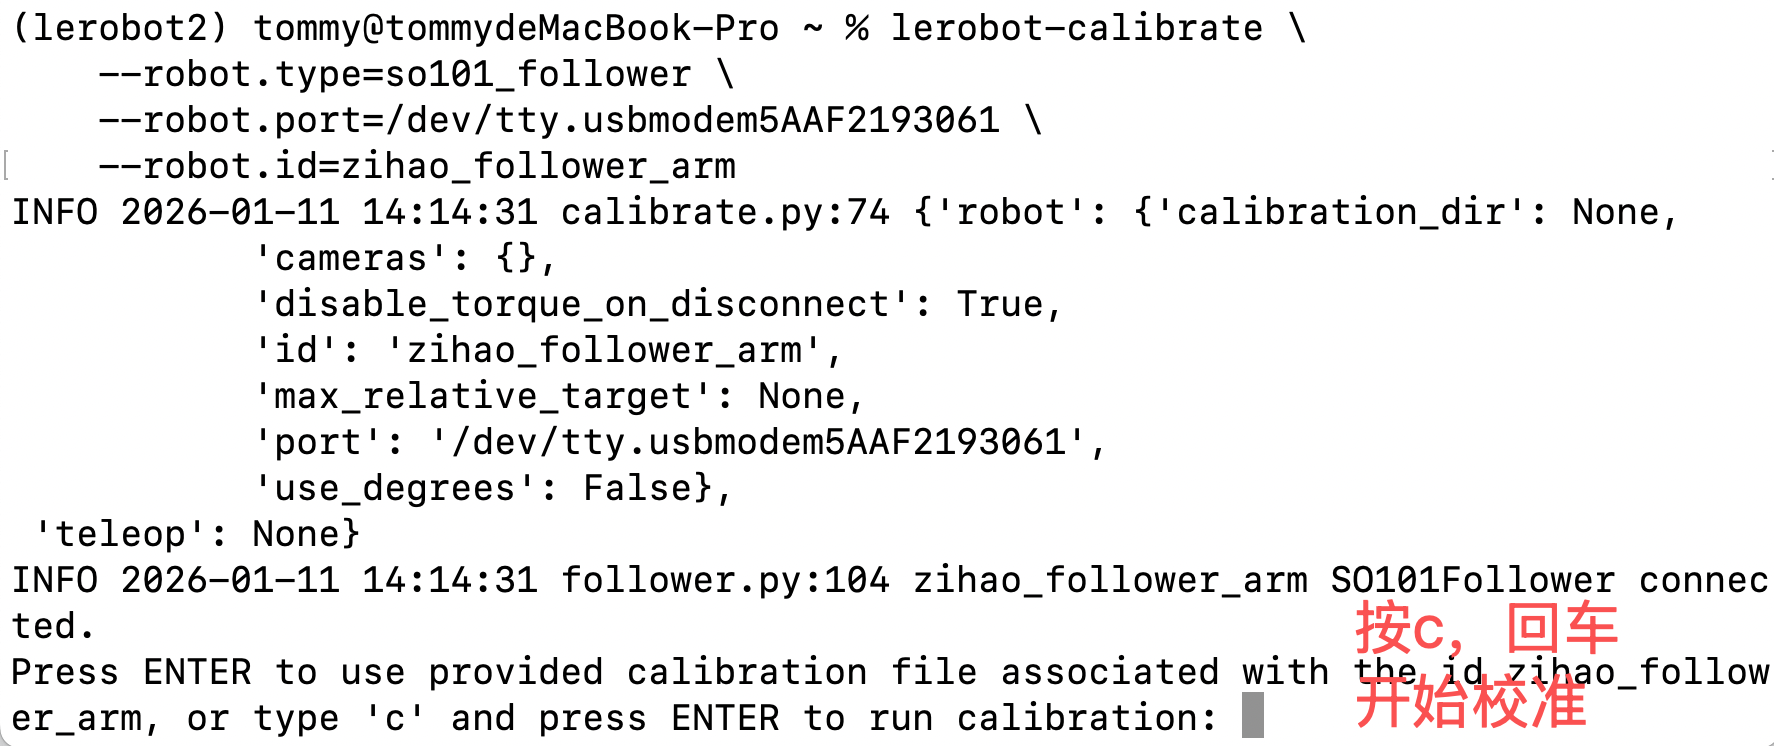
리더(Leader) 암 캘리브레이션(“wrist_yaw” 관절 추가)
Shell
lerobot-calibrate \
    --teleop.type=so101_leader \
    --teleop.port=/dev/tty.usbmodem5AAF2194741 \
    --teleop.id=zihao_leader_arm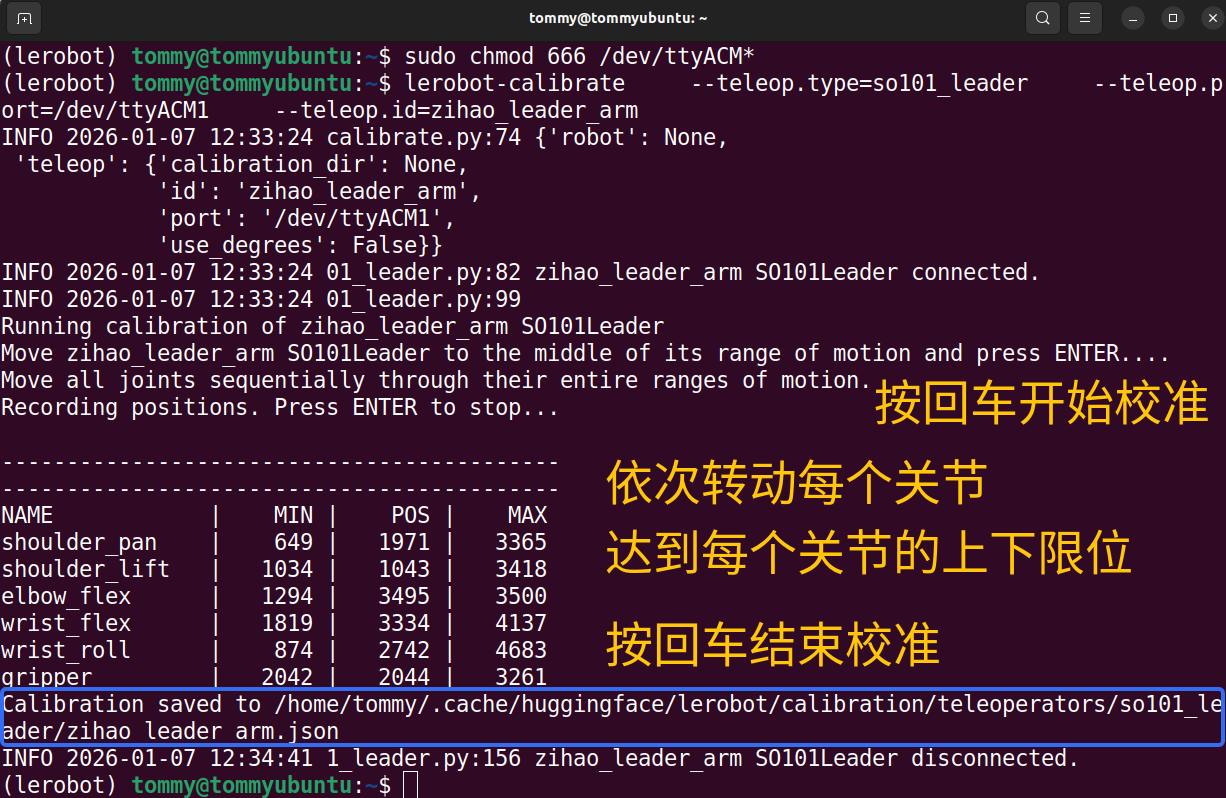
캘리브레이션 설정 파일 확인
Shell
sudo nano /Users/tommy/.cache/huggingface/lerobot/calibration/teleoperators/so101_leader/zihao_leader_arm.json자주 발생하는 Bug
- 서보모터 하나 또는 몇 개를 찾지 못함(영향 없음)
주의 사항
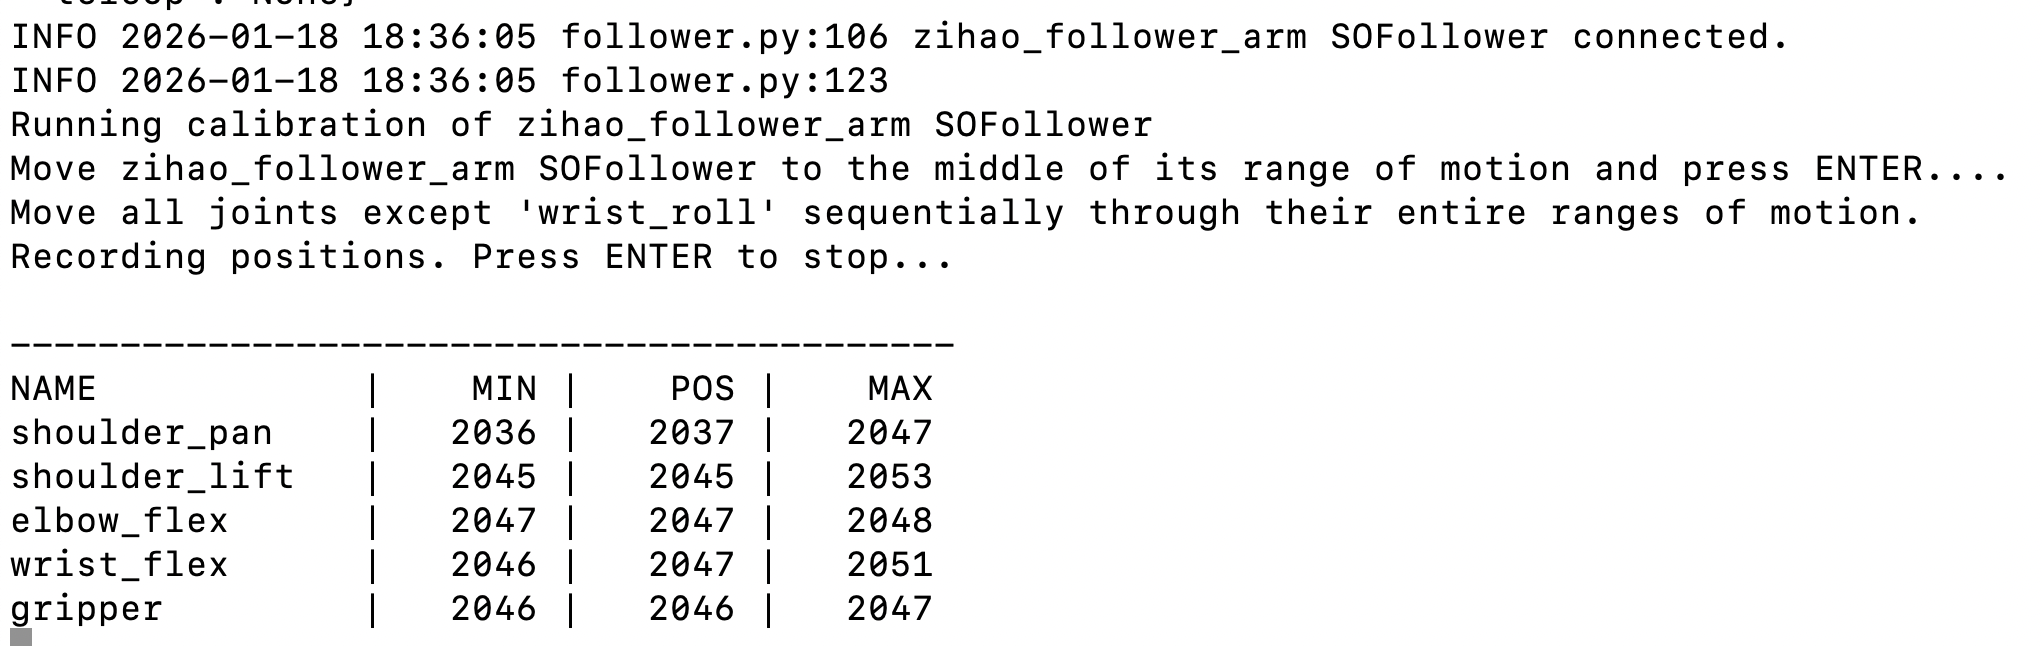
① 한쪽 암이 리밋에 도달한 후 움직이지 않음
재캘리브레이션이 필요합니다
② 서보모터를 찾을 수 없음
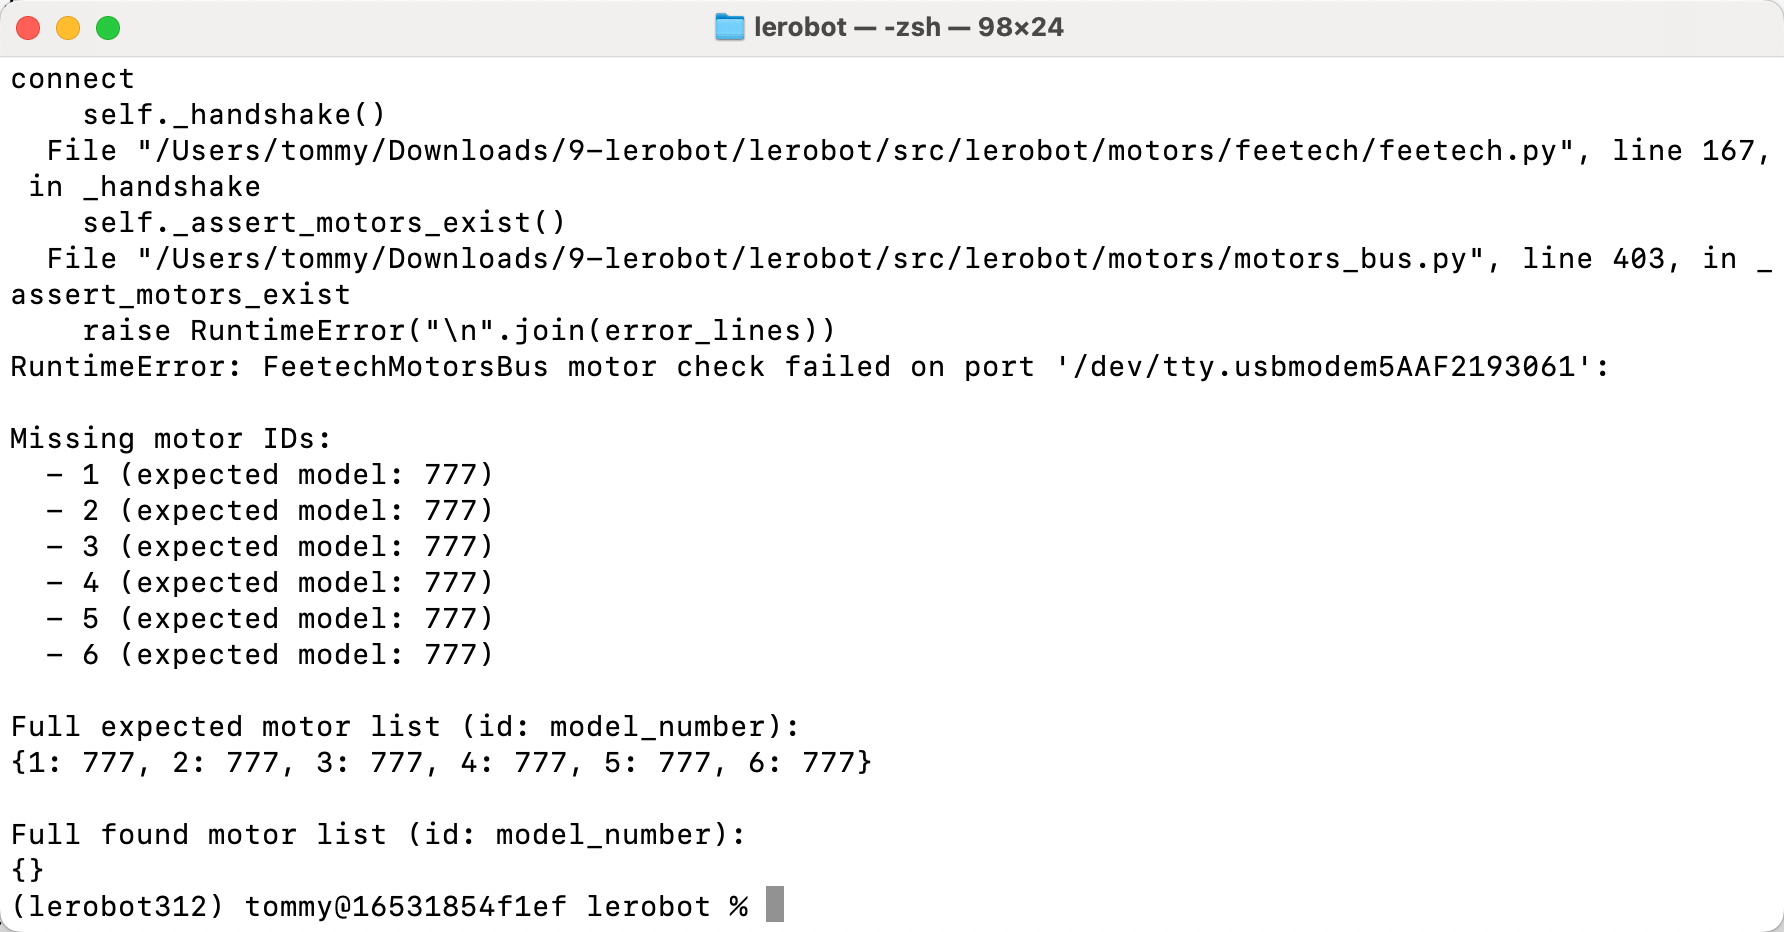
서보모터 전원이 연결되지 않음