

PWM 손 추적(GUI 내장 MediaPipe)
아래 명령은 저장소의
AmazingHand-PWM/디렉터리에서 실행합니다.
이 페이지는 PWM 서보 버전의 손 추적을 소개합니다: GUI에 MediaPipe가 내장되어 카메라가 손 랜드마크를 인식하고 실시간으로 PWM 서보 8채널에 매핑합니다. 전체 dora + MuJoCo IK 체인은 SCS0009 공식 Demo에 속하며, SCS0009 손 추적을 참고하세요.
체인: 카메라 → MediaPipe 손 스켈레톤 → 네 손가락 굽힘/펴기 각도 → ESP32 → PWM 서보
적용: ESP32-S3 + PWM 서보 8채널. 펌웨어 플래싱은 PWM 빠른 시작, 프로토콜은 PWM 프로토콜과 캘리브레이션을 참고하세요.
전체 IK(MuJoCo + dora + Rust)가 필요한 공식 Demo는 이 모듈과 함께 배포되지 않습니다; 이 튜토리얼은 모듈에 포함된 GUI 내장 추적만 다룹니다.
1. 사전 조건
- 하드웨어: ESP32-S3 + PWM 서보 8채널에 전원이 들어오고 USB가 연결되며 카메라를 사용할 수 있어야 합니다.
- 펌웨어: 이미 플래싱됨(PWM 빠른 시작 참고).
- Python: 64비트 Python 3.12(mediapipe 0.10.14는 64비트 wheel만 제공).
2. 추적 의존성 설치
모듈 루트 디렉터리(AmazingHand-PWM/)에서 실행하세요:
tools/setup_tracking.bat스크립트가 자동으로: 64비트 Python 찾기 → tools/tracking_env 가상 환경 생성 → tools/requirements-tracking.txt 설치(mediapipe 0.10.14, numpy<2, scipy, opencv, Pillow, pyserial) → mediapipe 검증을 수행합니다.
수동으로 설치할 수도 있습니다(64비트 Python 3.12 사용):
bashpython -m pip install -r tools/requirements-tracking.txt
3. 실행
tools/tracking_env/Scripts/python tools/hand_gui.py- 상단에서 ESP32의 COM 포트 선택 → "연결" 클릭.
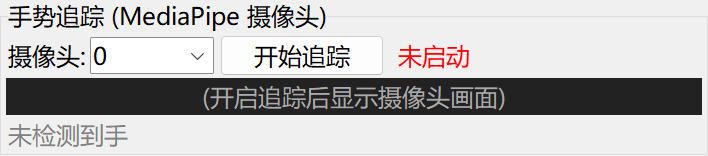
- "손 추적(MediaPipe 카메라)" 패널로 스크롤합니다.
- 카메라 번호 선택(기본 0) → "추적 시작" 클릭.
- 손을 화면에 넣으면 로봇 손이 굽힘/펴기를 따라갑니다; "추적 중지"를 누르면 종료됩니다.
4. 원리와 한계
- MediaPipe 0.10.14가 손가락 4개의 끝점에 대한 3D 벡터(손 좌표계)를 추출합니다.
hand_tracking.py의tips_to_angles()가 손가락마다 차동 각도로 매핑합니다:- flex(굽힘/펴기): 세 손가락은 z 성분, 엄지는 y 성분을 사용;
- base(좌우 벌림): 90 고정(좌우 벌림은 아직 구현되지 않음).
- 이들은 제어축이며, 전송 시 프로그램이 다시 손가락마다 두 서보의 각도로 합성합니다(같은 방향=벌림, 반대 방향=굴곡/신전).
- GUI 내장 EMA 스무딩(alpha=0.4) + 60 ms 스로틀링으로 떨림을 줄입니다.
한계: IK가 없어 전체 MuJoCo + dora 체인보다 정확도가 낮습니다; 데모와 빠른 시작에 적합합니다.
파라미터 캘리브레이션
hand_tracking.py하단의FLEX_SCALE/THUMB_FLEX_GAIN이 굴곡/신전 폭과 방향을 제어합니다(현재 코드 값은 파일 기준).- 좌우 벌림은 아직 구현되지 않아
base가 90으로 고정됩니다; 좌우 벌림이 필요하면 SCS0009 공식 dora Demo를 사용하세요. - 수정 후 GUI를 재시작해야 적용됩니다.
5. 왼손/오른손 전환
GUI 상단에서 "오른손"/"왼손"을 체크합니다. 전환하면 엄지 미러 방향이 달라지며, 반대로 보이면 다른 쪽을 체크해 테스트하세요.
6. 자주 묻는 질문
| 현상 | 처리 |
|---|---|
| 서보가 전혀 움직이지 않음 | 전원(5V 3A), COM 포트, 배선 확인; 펌웨어가 플래싱되었는지 확인 |
| 카메라 화면이 나오지 않음 | 카메라 권한 허용(설정→개인정보→카메라) |
| 손을 따라오지 않음 / 둔함 | 조명 충분, 손 전체가 화면에 들어오게, 동작을 천천히 크게 |
| 손 모양이 반대 / 엄지 방향이 반대 | 반대쪽 왼손/오른손을 체크 |
| USB 포트를 바꾼 뒤 시리얼 포트를 찾지 못함 | GUI에서 COM 포트를 다시 선택 |
| 시작하자마자 mediapipe 누락 오류 | tools\tracking_env\Scripts\python으로 시작하거나 tools/setup_tracking.bat를 다시 실행 |
7. 전체 IK / SCS0009 버스 서보
- 전체 IK 체인(카메라 → MediaPipe → MuJoCo + mink IK → AHControl → ESP32)은 별도 dora Demo 프로젝트에서 오며 이 모듈에는 없습니다; 필요하면 원본 배포 패키지 또는 MediaPipe 프로젝트를 사용하세요.
- SCS0009 버스 서보는 저장소의
Amazinghand-web/과AmazingHandControl/에서 지원합니다.
디렉터리 설명
| 경로 | 내용 |
|---|---|
tools/hand_gui.py | Tkinter 제어 프로그램(제스처, 직접 구동, 차동, 내장 추적) |
tools/hand_tracking.py | MediaPipe 손 추적과 각도 매핑 |
tools/setup_tracking.bat | tools/tracking_env 생성과 추적 의존성 설치 |
tools/requirements-tracking.txt | 추적 의존성 목록 |
tools/serial_test.py | 명령줄 시리얼 테스트 |