

Tracciamento delle mani PWM (MediaPipe integrato nella GUI)
I seguenti comandi si eseguono nella directory
AmazingHand-PWM/del repository.
Questa pagina descrive il tracciamento delle mani della versione con servo PWM: MediaPipe integrato nella GUI riconosce i landmark della mano dalla telecamera e li mappa in tempo reale sugli 8 servo PWM. La catena completa dora + MuJoCo IK appartiene alla demo ufficiale SCS0009, vedi Tracciamento delle mani SCS0009.
Catena: telecamera → scheletro della mano MediaPipe → angoli di flessione/estensione delle quattro dita → ESP32 → servo PWM
Applicabile a: ESP32-S3 + 8 servo PWM. Per il flashing del firmware vedi Avvio rapido PWM, per il protocollo vedi Protocollo e calibrazione PWM.
La demo ufficiale che richiede l'IK completo (MuJoCo + dora + Rust) non viene distribuita con questo modulo; questo tutorial descrive solo il tracciamento integrato nella GUI fornito dal modulo.
1. Prerequisiti
- Hardware: ESP32-S3 + 8 servo PWM alimentati, USB collegato, telecamera funzionante.
- Firmware: già flashato (vedi Avvio rapido PWM).
- Python: Python 3.12 a 64 bit (mediapipe 0.10.14 fornisce solo wheel a 64 bit).
2. Installazione delle dipendenze di tracciamento
Nella directory radice del modulo (AmazingHand-PWM/) esegui:
tools/setup_tracking.batLo script esegue automaticamente: ricerca di Python a 64 bit → creazione dell'ambiente virtuale tools/tracking_env → installazione di tools/requirements-tracking.txt (mediapipe 0.10.14, numpy<2, scipy, opencv, Pillow, pyserial) → verifica di mediapipe.
È possibile anche installare manualmente (con Python 3.12 a 64 bit):
bashpython -m pip install -r tools/requirements-tracking.txt
3. Esecuzione
tools/tracking_env/Scripts/python tools/hand_gui.py- Seleziona la porta COM dell'ESP32 in alto → fai clic su «Connetti».
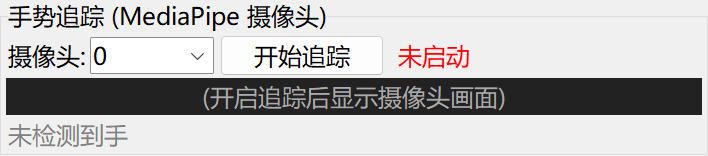
- Scorri fino al pannello «Tracciamento delle mani (telecamera MediaPipe)».
- Seleziona il numero della telecamera (predefinito 0) → fai clic su «Avvia tracciamento».
- Metti la mano nell'inquadratura; la mano robotica segue flessione/estensione; fai clic su «Ferma tracciamento» per terminare.
4. Principio e limiti
- MediaPipe 0.10.14 estrae i vettori 3D delle punte delle 4 dita (sistema di coordinate della mano).
tips_to_angles()dihand_tracking.pymappa ogni dito in un angolo differenziale:- flex (flessione/estensione): per tre dita usa la componente z, per il pollice la componente y;
- base (oscillazione laterale): fissata a 90 (oscillazione laterale non ancora implementata).
- Questi sono assi di controllo; al momento dell'invio il programma li combina negli angoli dei due servo di ogni dito (stesso verso = divaricazione, versi opposti = flessione).
- La GUI integra uno smoothing EMA (alpha=0.4) + throttling a 60 ms per ridurre il tremolio.
Limiti: senza IK la precisione è inferiore alla catena completa MuJoCo + dora; adatta a dimostrazioni e avvio rapido.
Calibrazione dei parametri
FLEX_SCALE/THUMB_FLEX_GAINin fondo ahand_tracking.pycontrollano ampiezza e direzione della flessione (i valori correnti del codice fanno fede).- L'oscillazione laterale non è ancora implementata;
baseè fissato a 90; per l'oscillazione laterale usa la demo ufficiale dora SCS0009. - Le modifiche hanno effetto dopo il riavvio della GUI.
5. Cambio mano destra/sinistra
In alto nella GUI seleziona «Mano destra» / «Mano sinistra». Dopo il cambio la direzione speculare del pollice cambia; se risulta invertita, seleziona l'altro lato per fare una prova.
6. Domande frequenti
| Sintomo | Soluzione |
|---|---|
| I servo non si muovono affatto | Controlla alimentazione (5V 3A), porta COM, cablaggio; verifica che il firmware sia flashato |
| La telecamera non mostra immagini | Consenti il permesso della telecamera (Impostazioni→Privacy→Fotocamera) |
| La mano non segue / è lenta | Luce sufficiente, mano completamente nell'inquadratura, movimenti più lenti e ampi |
| Il verso della mano è invertito / direzione del pollice invertita | Seleziona la mano destra/sinistra opposta |
| Dopo aver cambiato porta USB non si trova la seriale | Riseleziona la porta COM nella GUI |
| All'avvio segnala mediapipe mancante | Avvia con tools\tracking_env\Scripts\python, oppure riesegui tools/setup_tracking.bat |
7. IK completo / servo bus SCS0009
- La catena IK completa (telecamera → MediaPipe → MuJoCo + mink IK → AHControl → ESP32) proviene da un progetto demo dora separato e non è inclusa in questo modulo; se necessario usa il pacchetto di consegna originale o il progetto MediaPipe.
- I servo bus SCS0009 sono supportati da
Amazinghand-web/eAmazingHandControl/del repository.
Descrizione delle directory
| Percorso | Contenuto |
|---|---|
tools/hand_gui.py | Applicazione desktop Tkinter (gesti, pilotaggio diretto, differenziale, tracciamento integrato) |
tools/hand_tracking.py | Tracciamento della mano MediaPipe e mappatura degli angoli |
tools/setup_tracking.bat | Crea tools/tracking_env e installa le dipendenze di tracciamento |
tools/requirements-tracking.txt | Elenco delle dipendenze di tracciamento |
tools/serial_test.py | Test seriale da riga di comando |