

Passo 6: Visualizzare e riprodurre un dataset
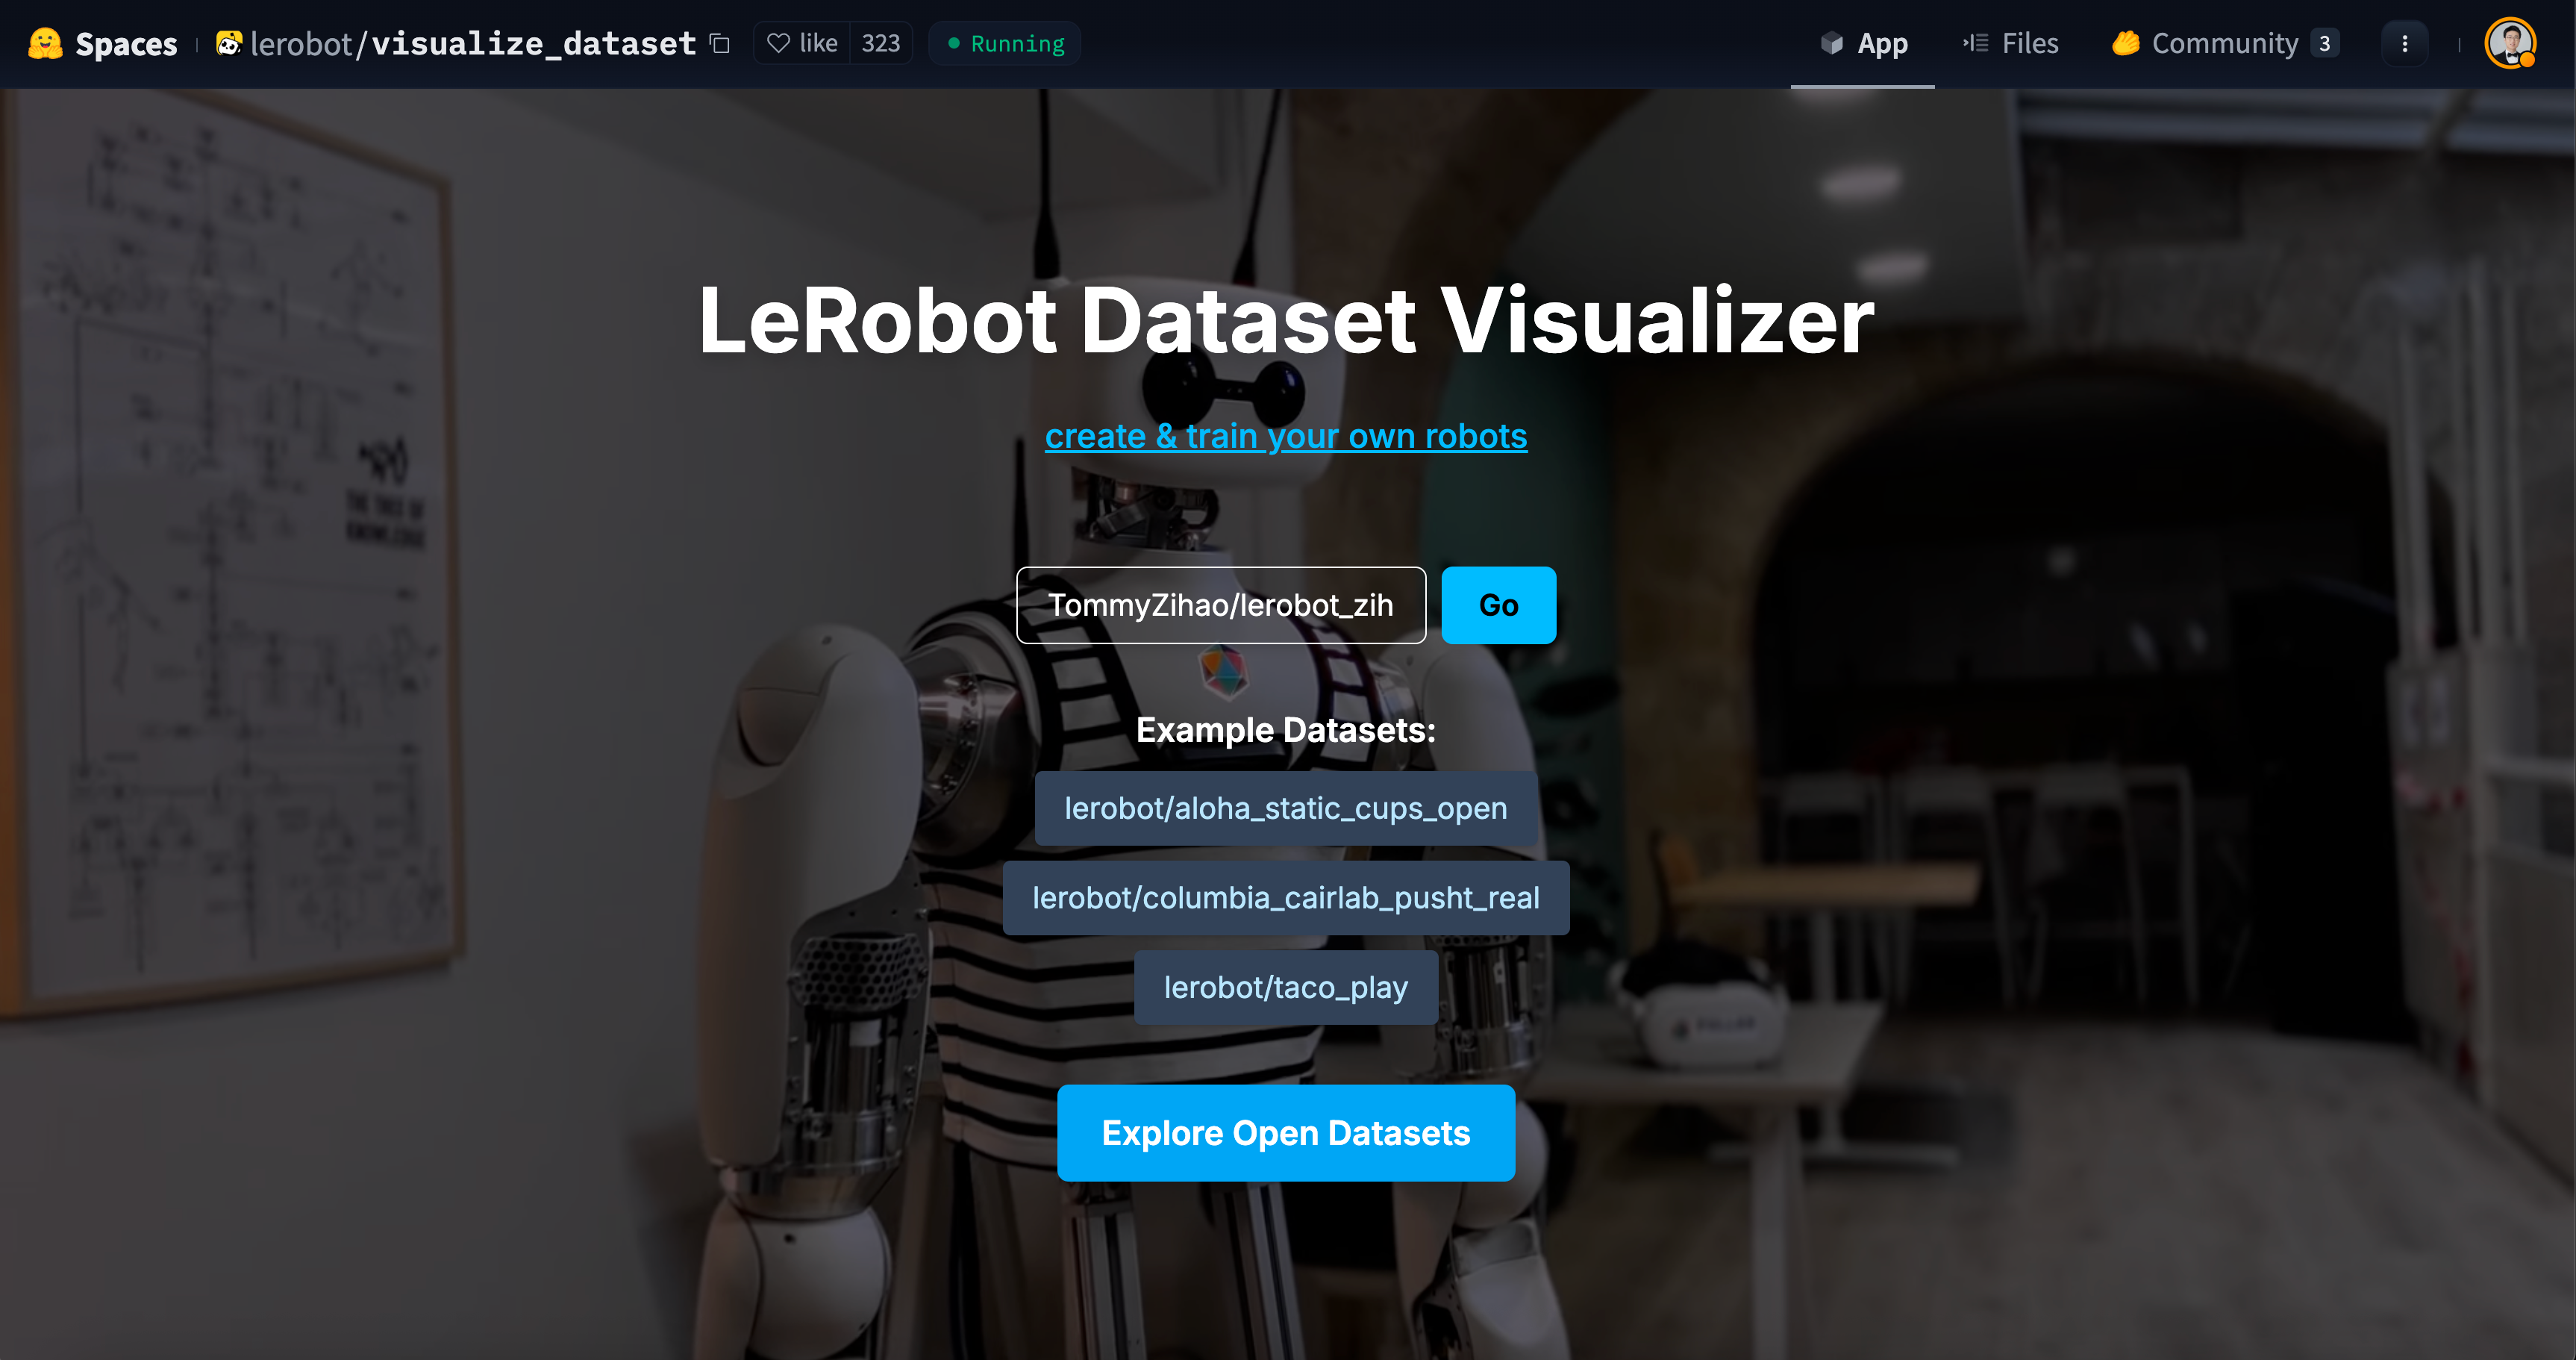
Visualizzare l'intero dataset
https://huggingface.co/spaces/lerobot/visualize_dataset
https://open.platform.io-ai.tech
Inserisci TommyZihao/lerobot_zihao_dataset_a, o un altro dataset
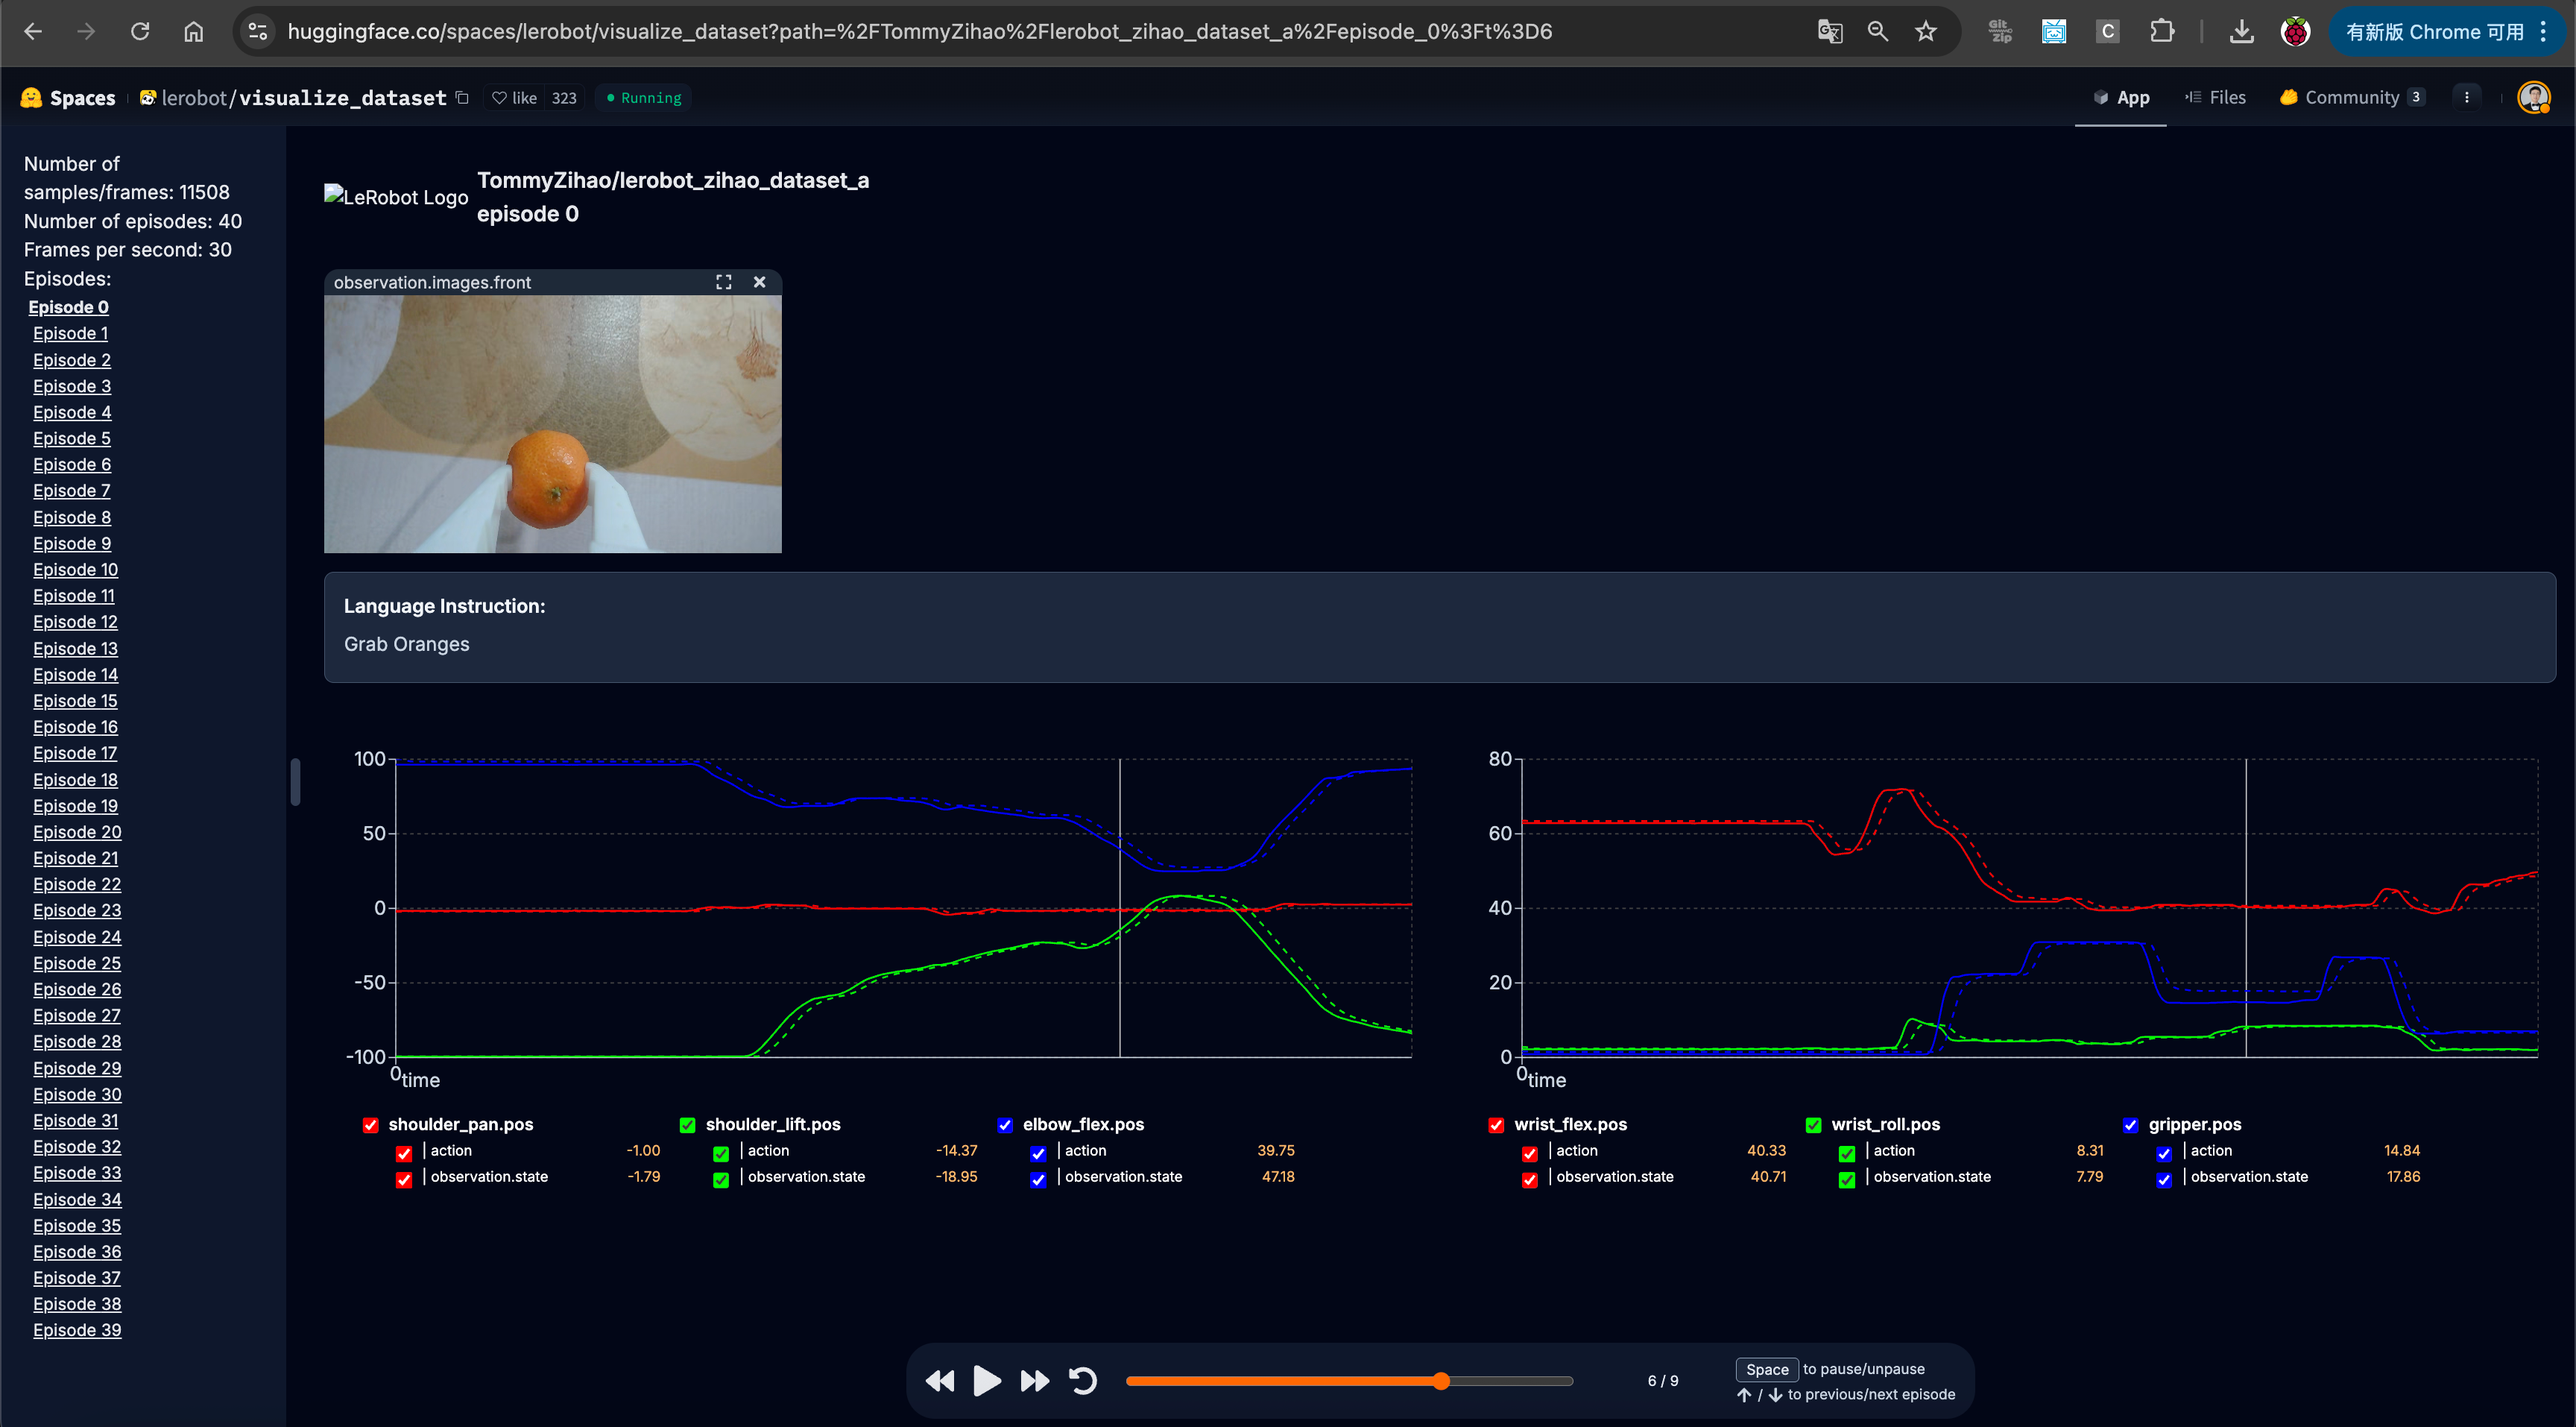
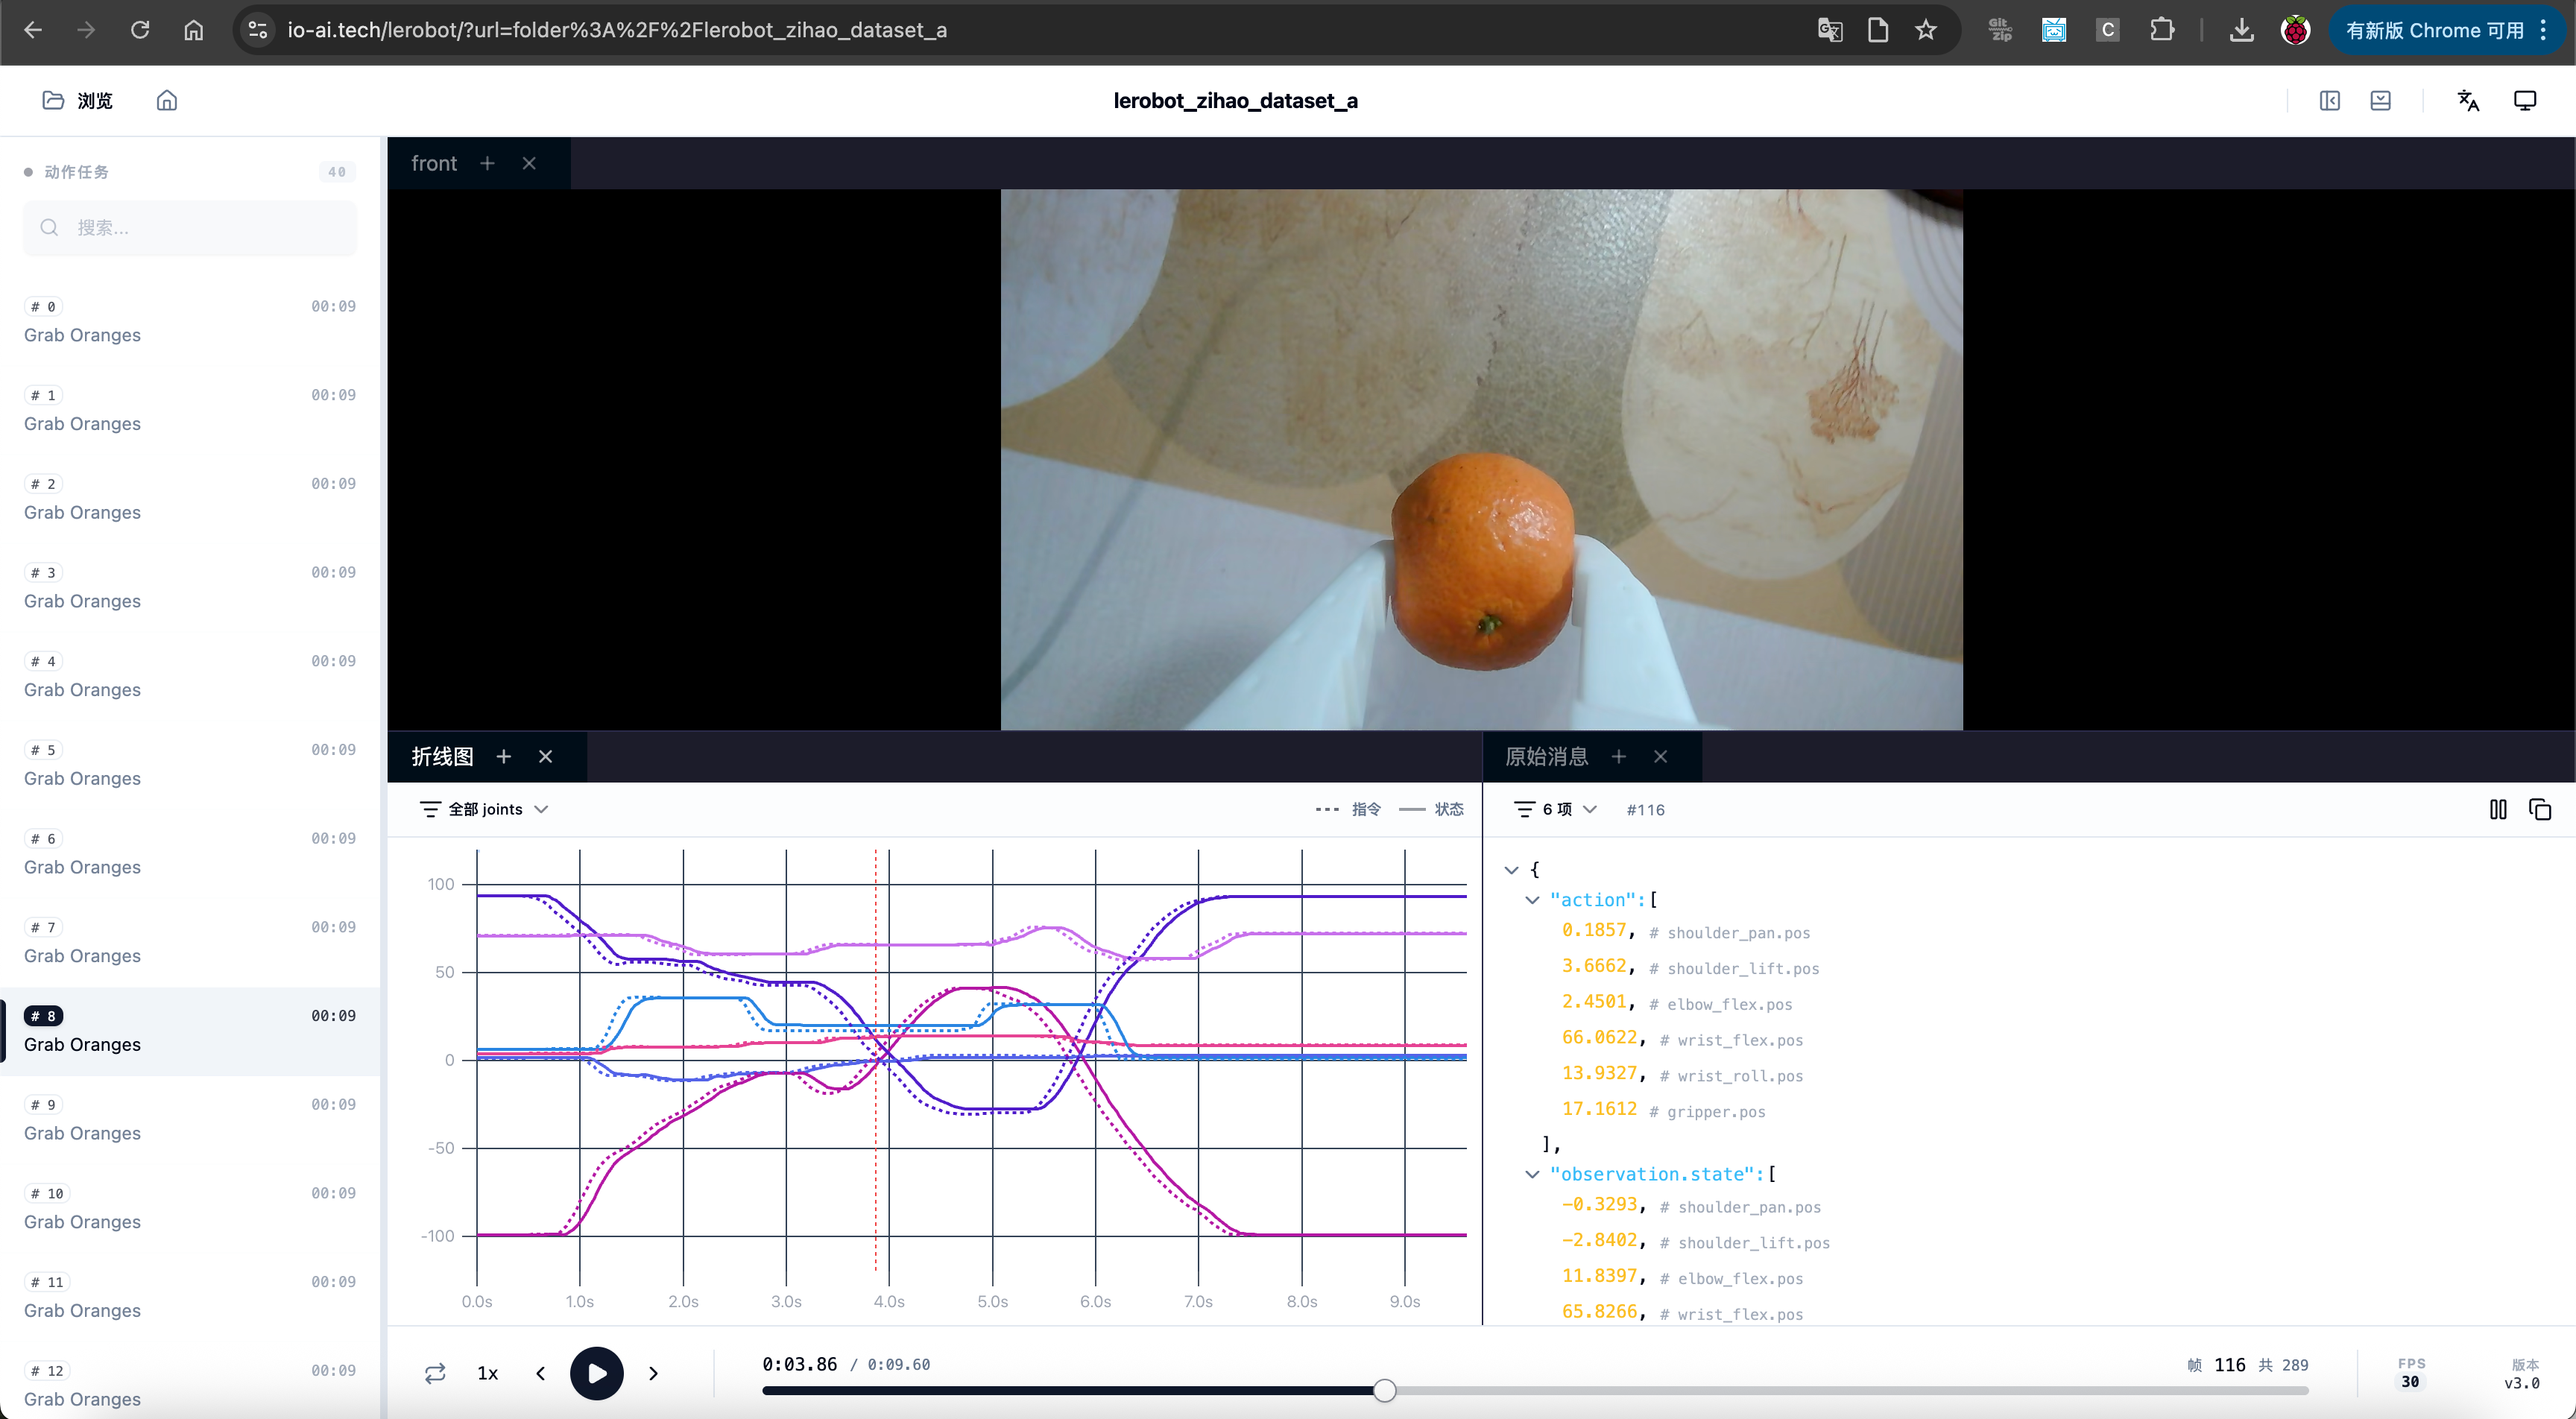
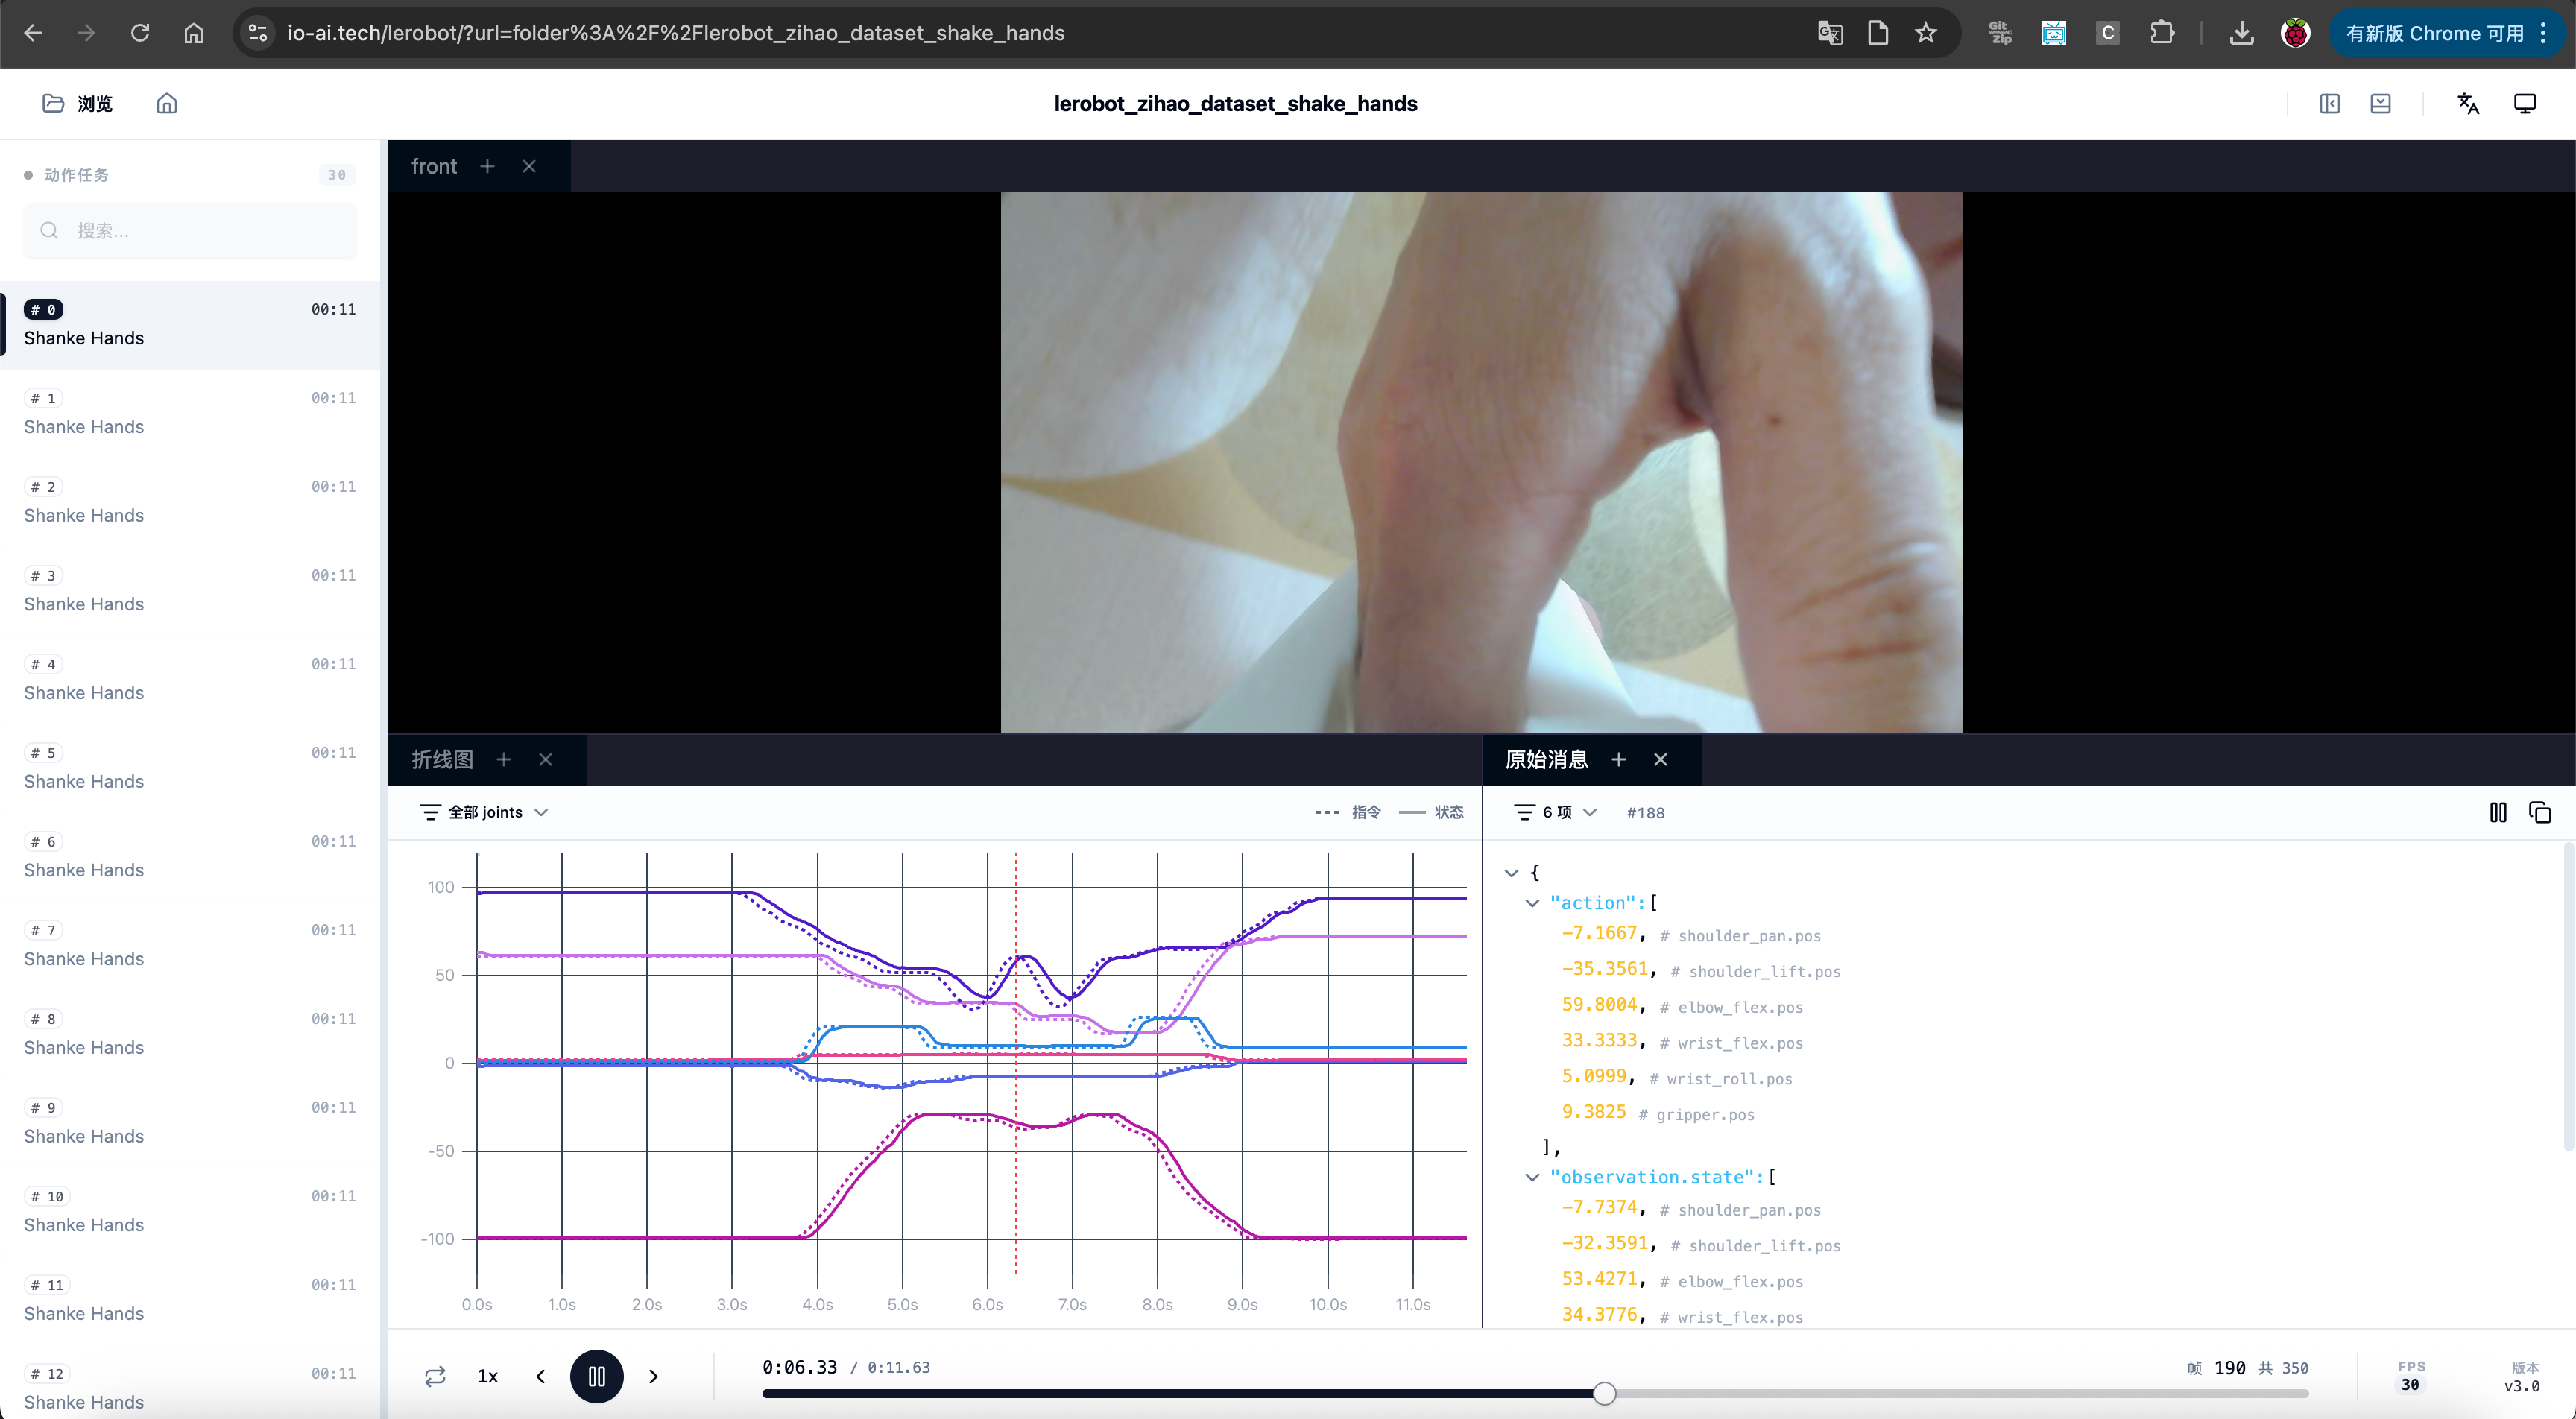
Osservazione: il comando e lo stato non sono la stessa cosa — il comando è fornito dal braccio Leader, e lo stato è fornito dal braccio Follower
Visualizzare un episodio specifico
Shell
lerobot-dataset-viz --repo-id TommyZihao/lerobot_zihao_dataset_a --episode-index=2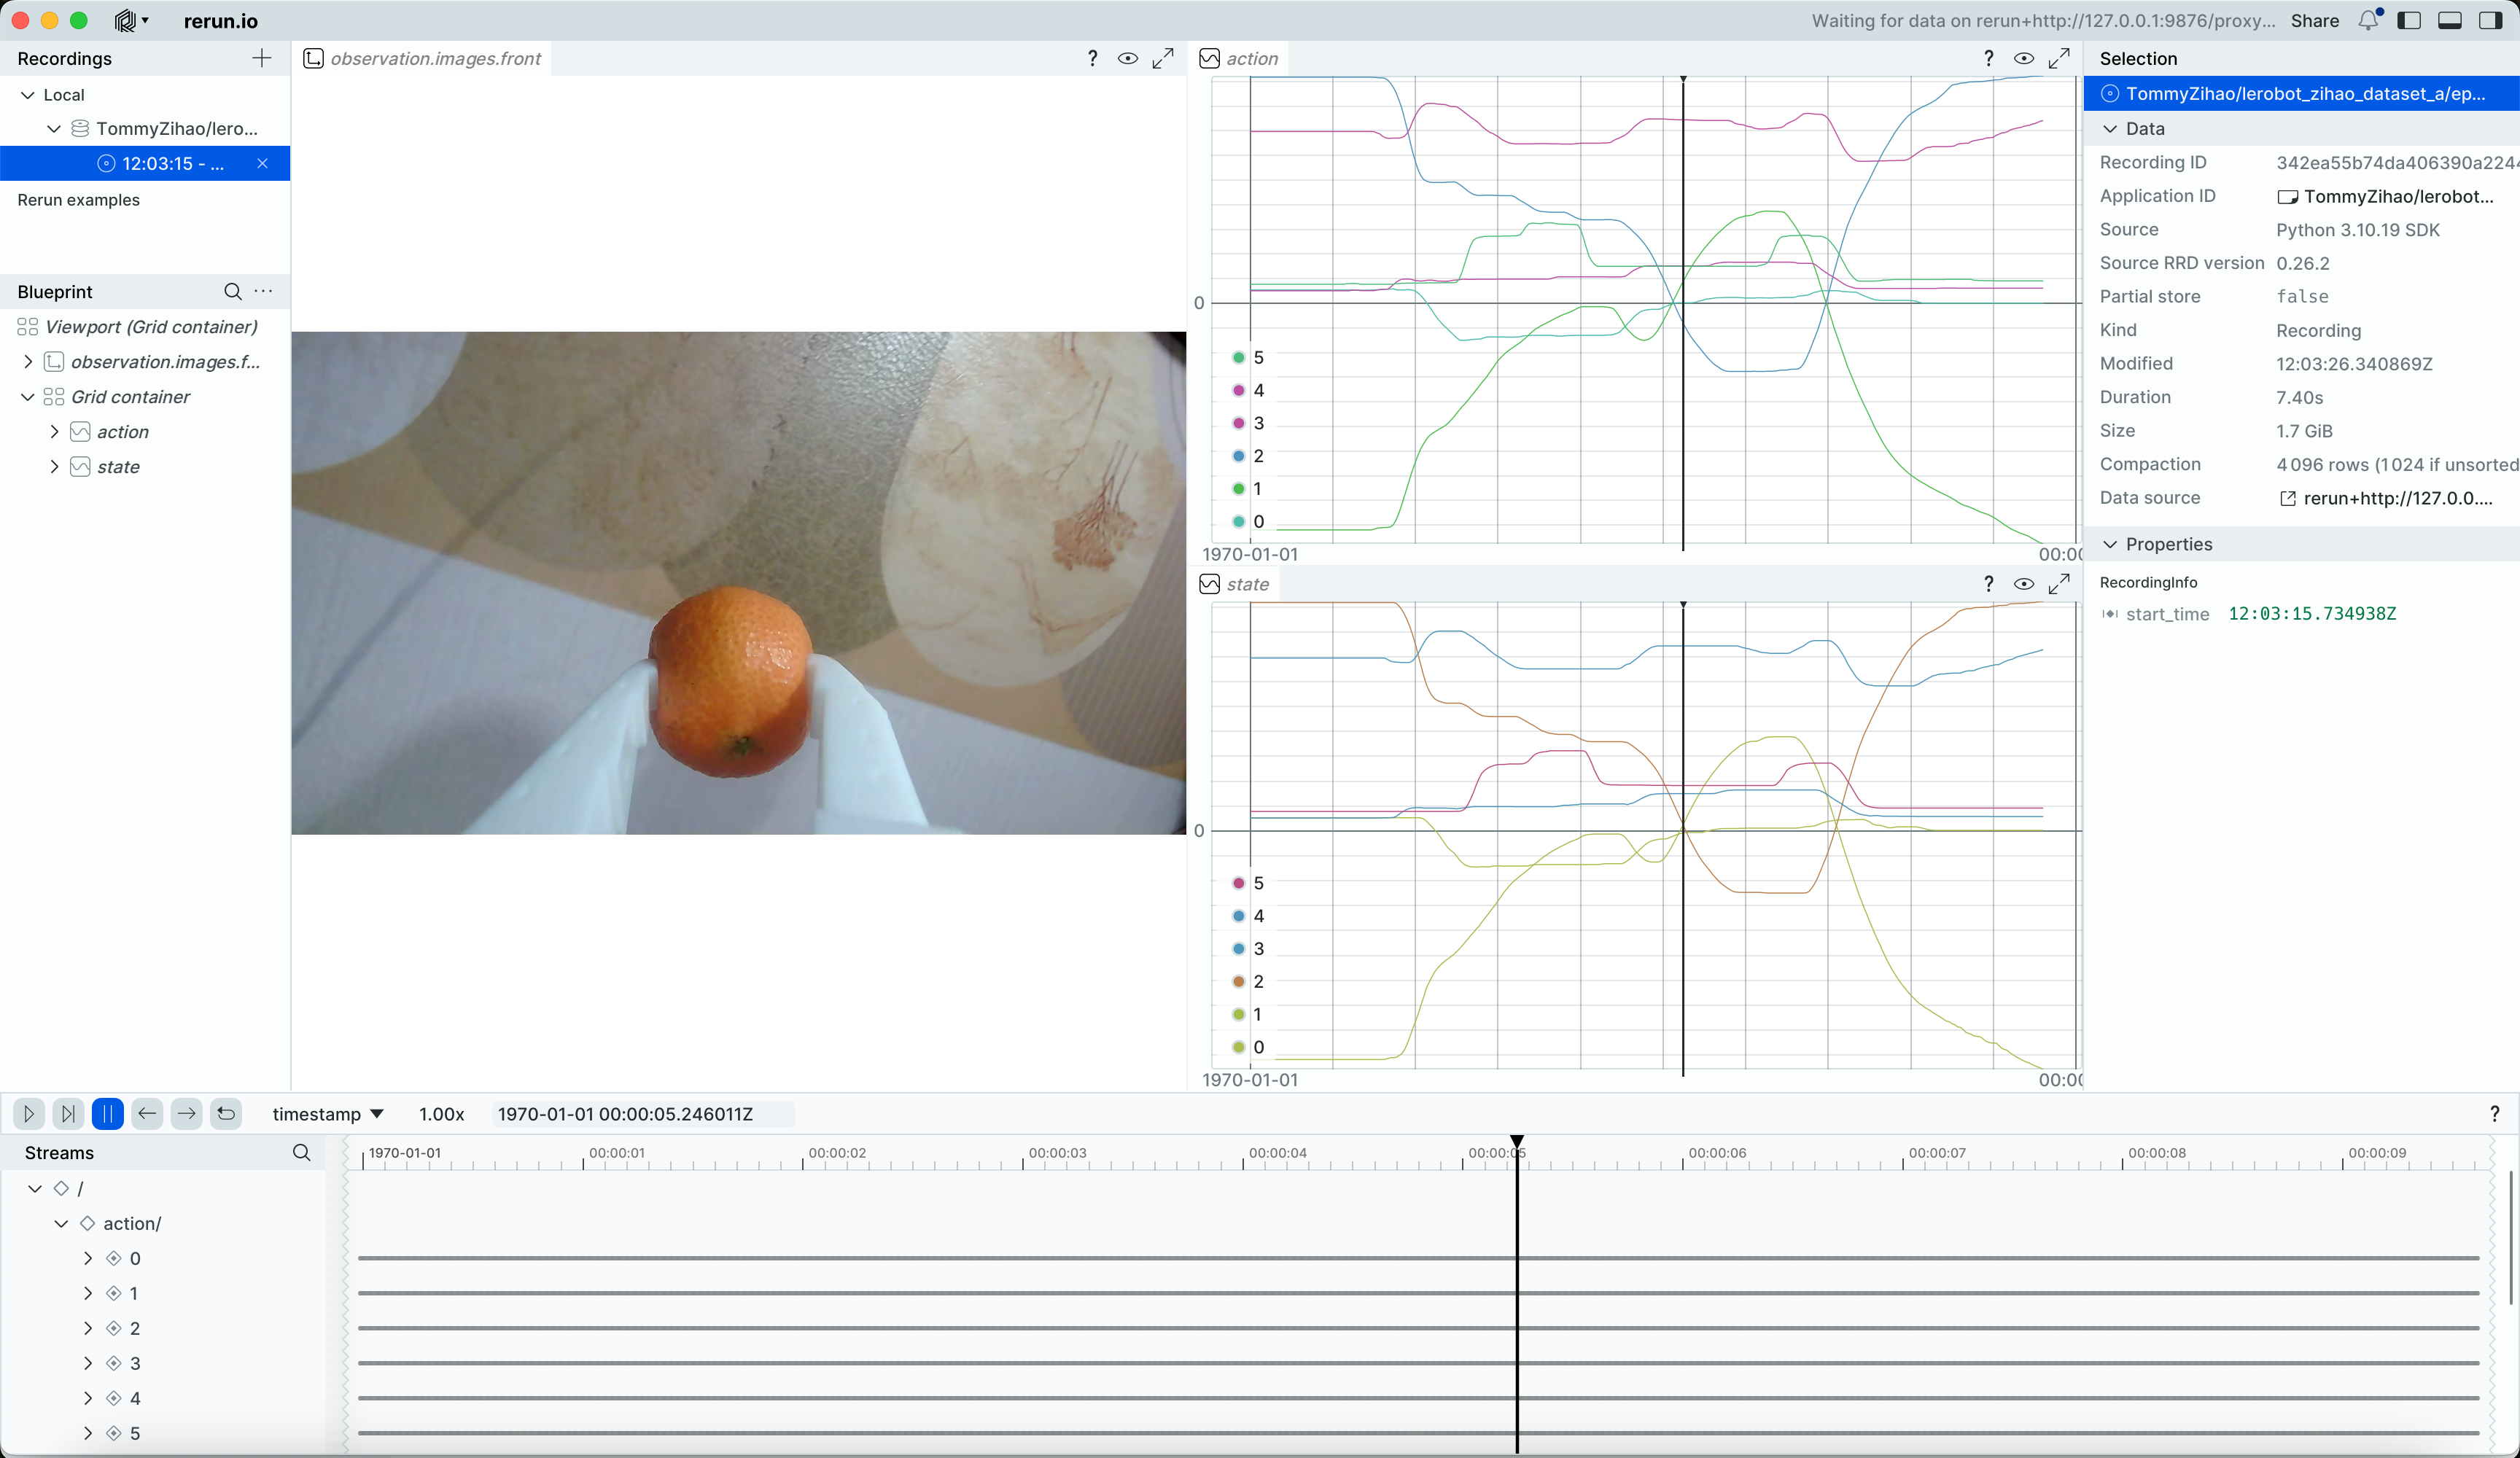
Trascina la timeline per vedere il feed della telecamera e le posizioni dei servo in qualsiasi momento
Riprodurre il movimento del braccio Follower per un episodio specifico
Shell
lerobot-replay \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm \
    --dataset.repo_id=Tommymy/lerobot_my_dataset_a \
    --dataset.episode=2
Sentirai Replaying episode, poi il braccio Follower si muove, riproducendo e ricreando il movimento dell'episodio specificato
In realtà, a questo punto puoi già impressionare molti profani, no?