

Paso 6: Ver y reproducir un conjunto de datos
Visualizar todo el conjunto de datos
https://huggingface.co/spaces/lerobot/visualize_dataset
https://open.platform.io-ai.tech
Introduce TommyZihao/lerobot_zihao_dataset_a, u otro conjunto de datos
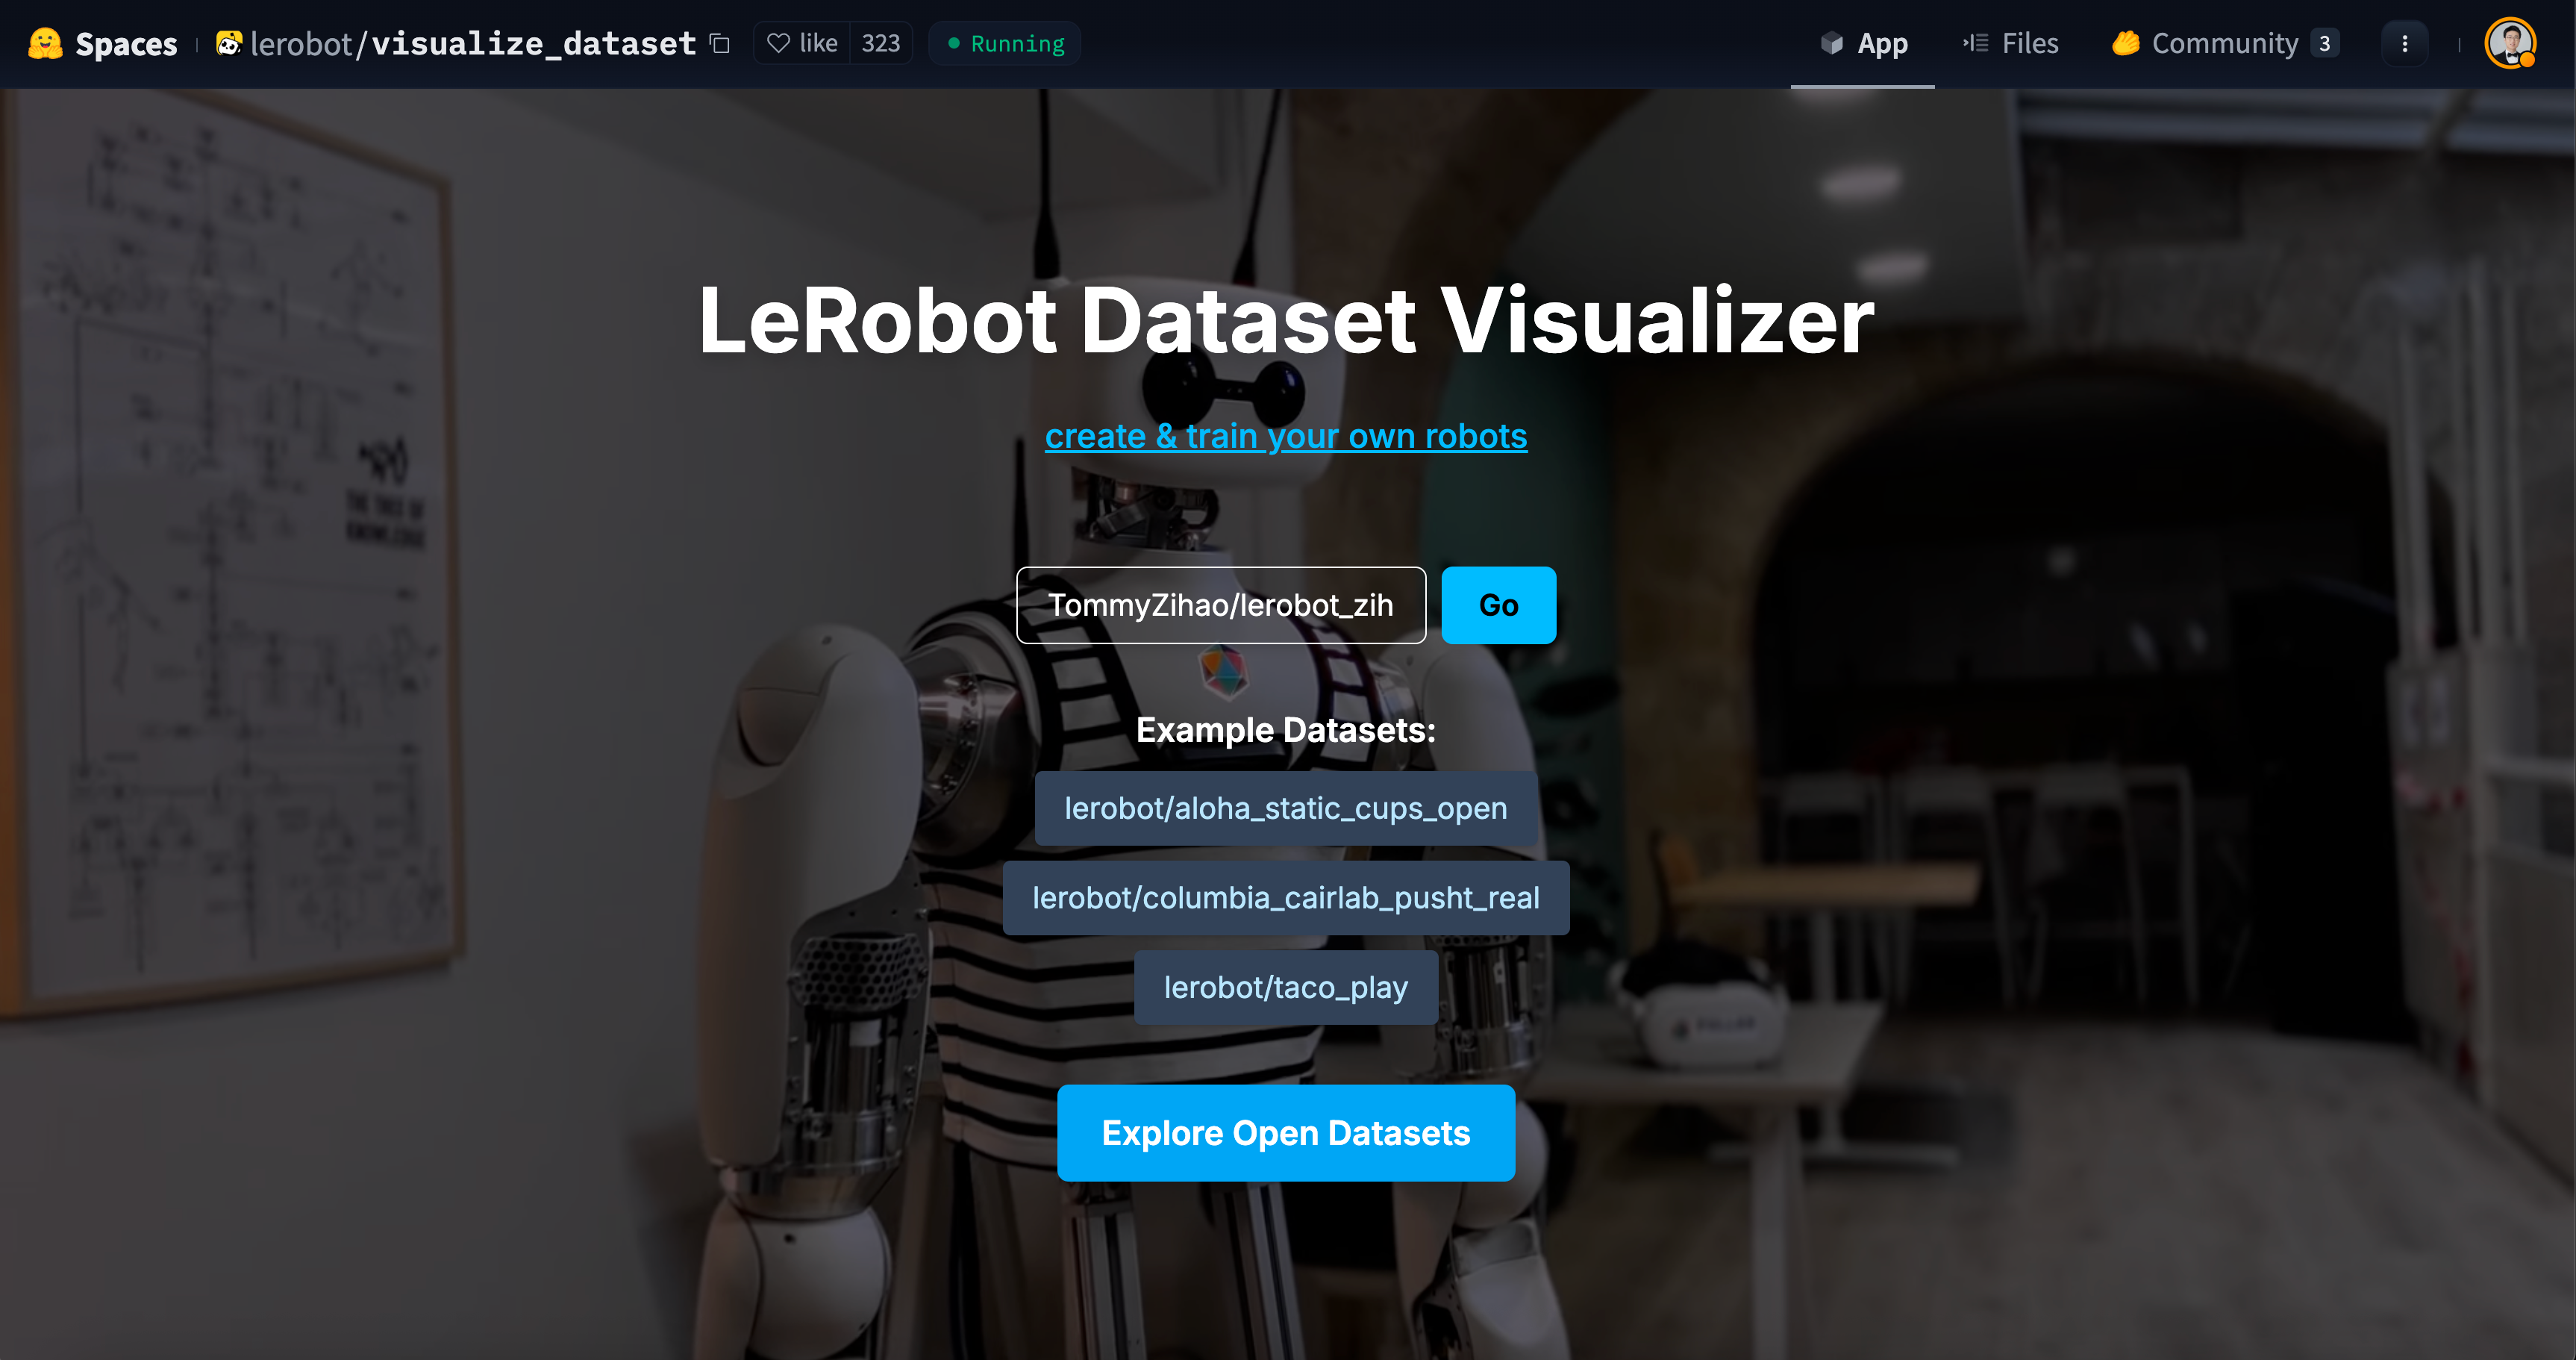
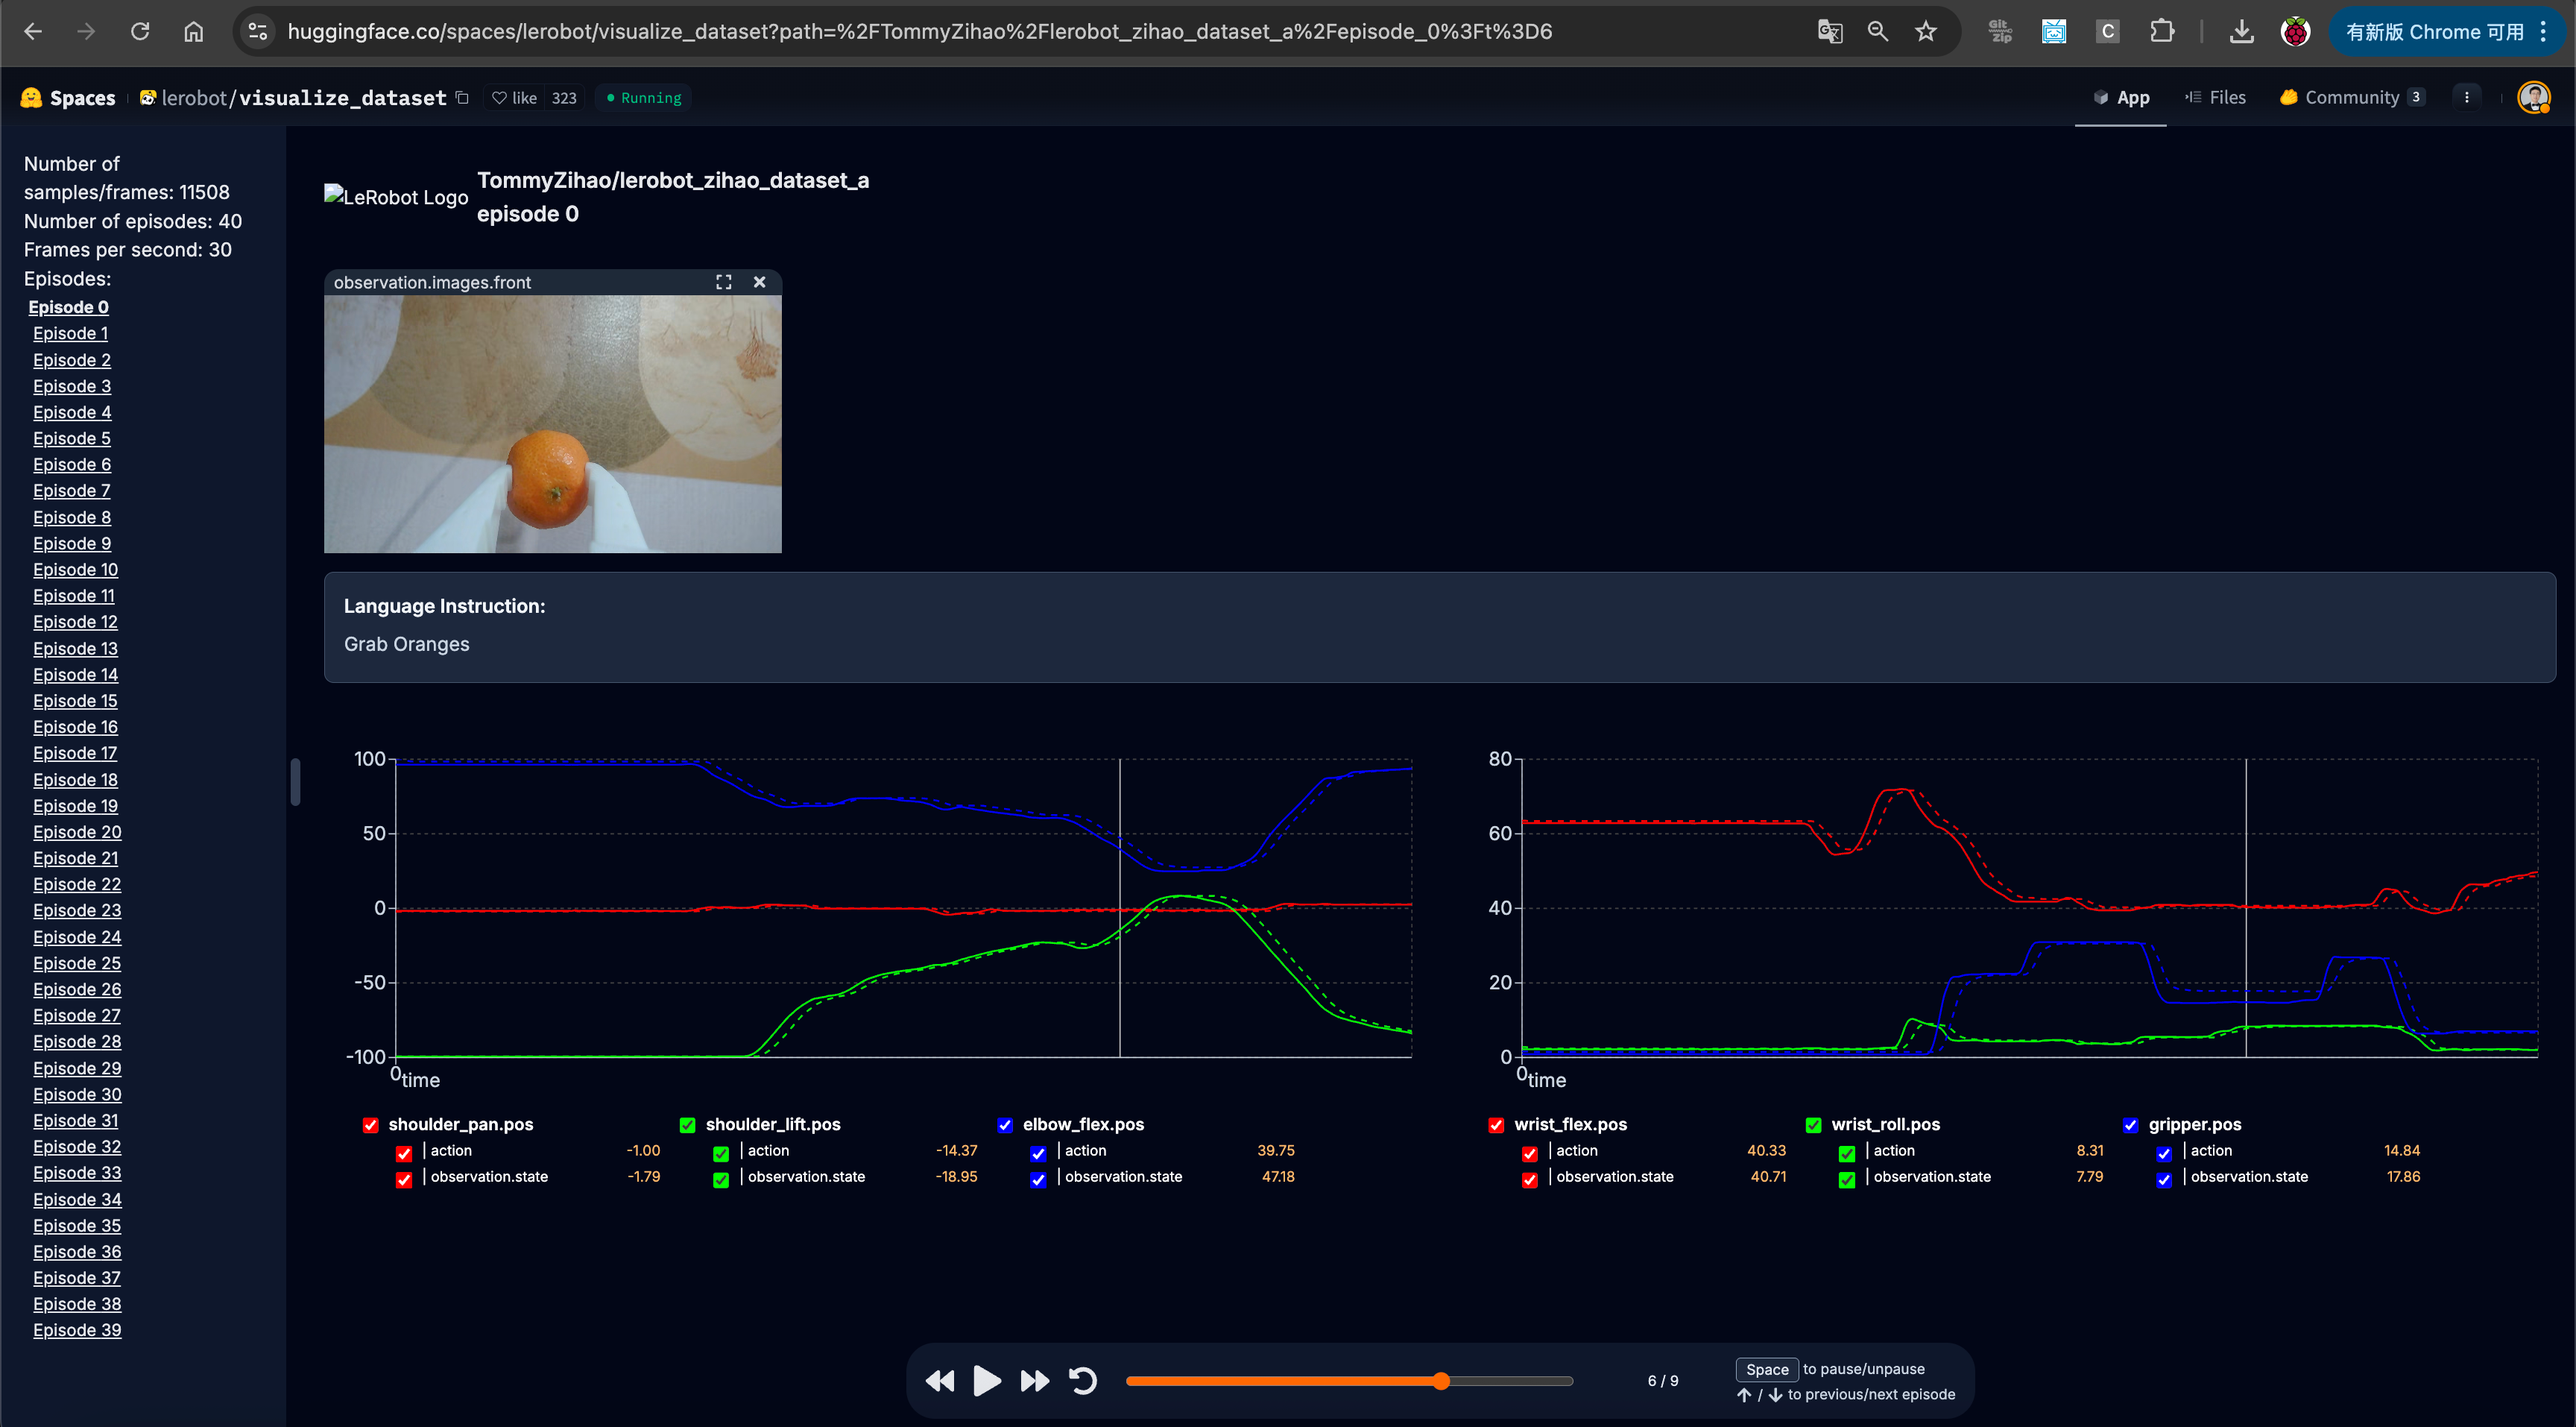
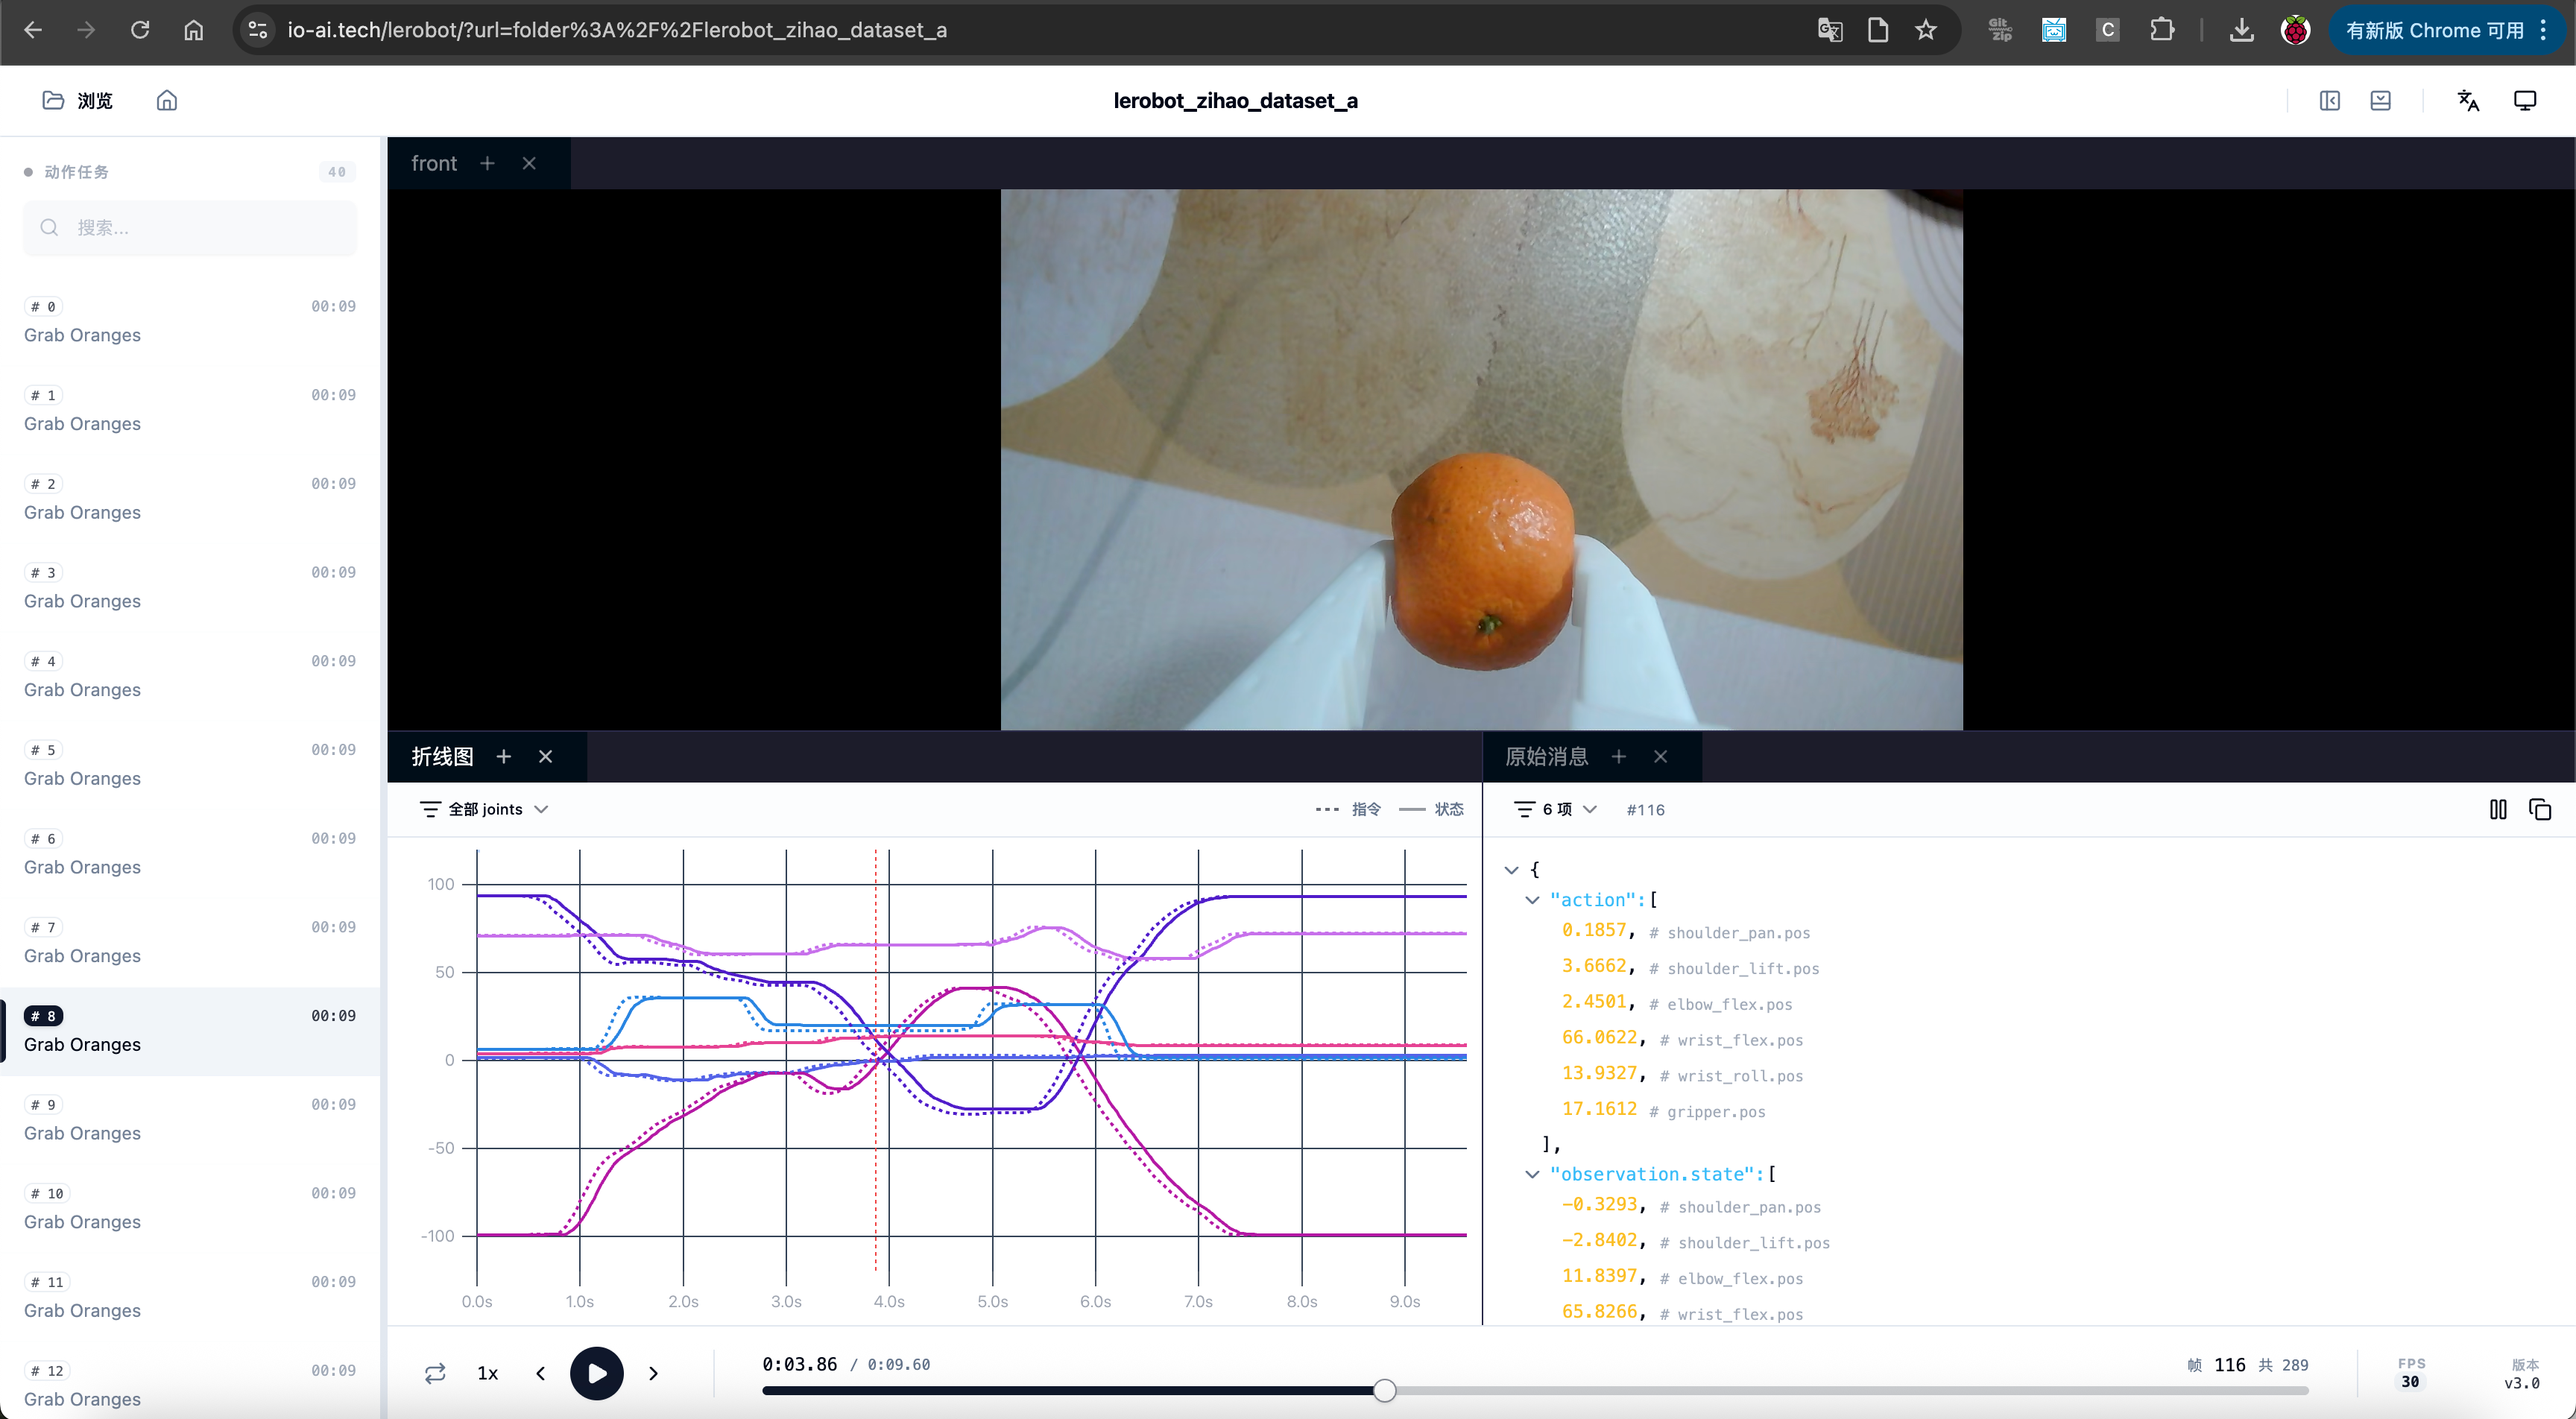
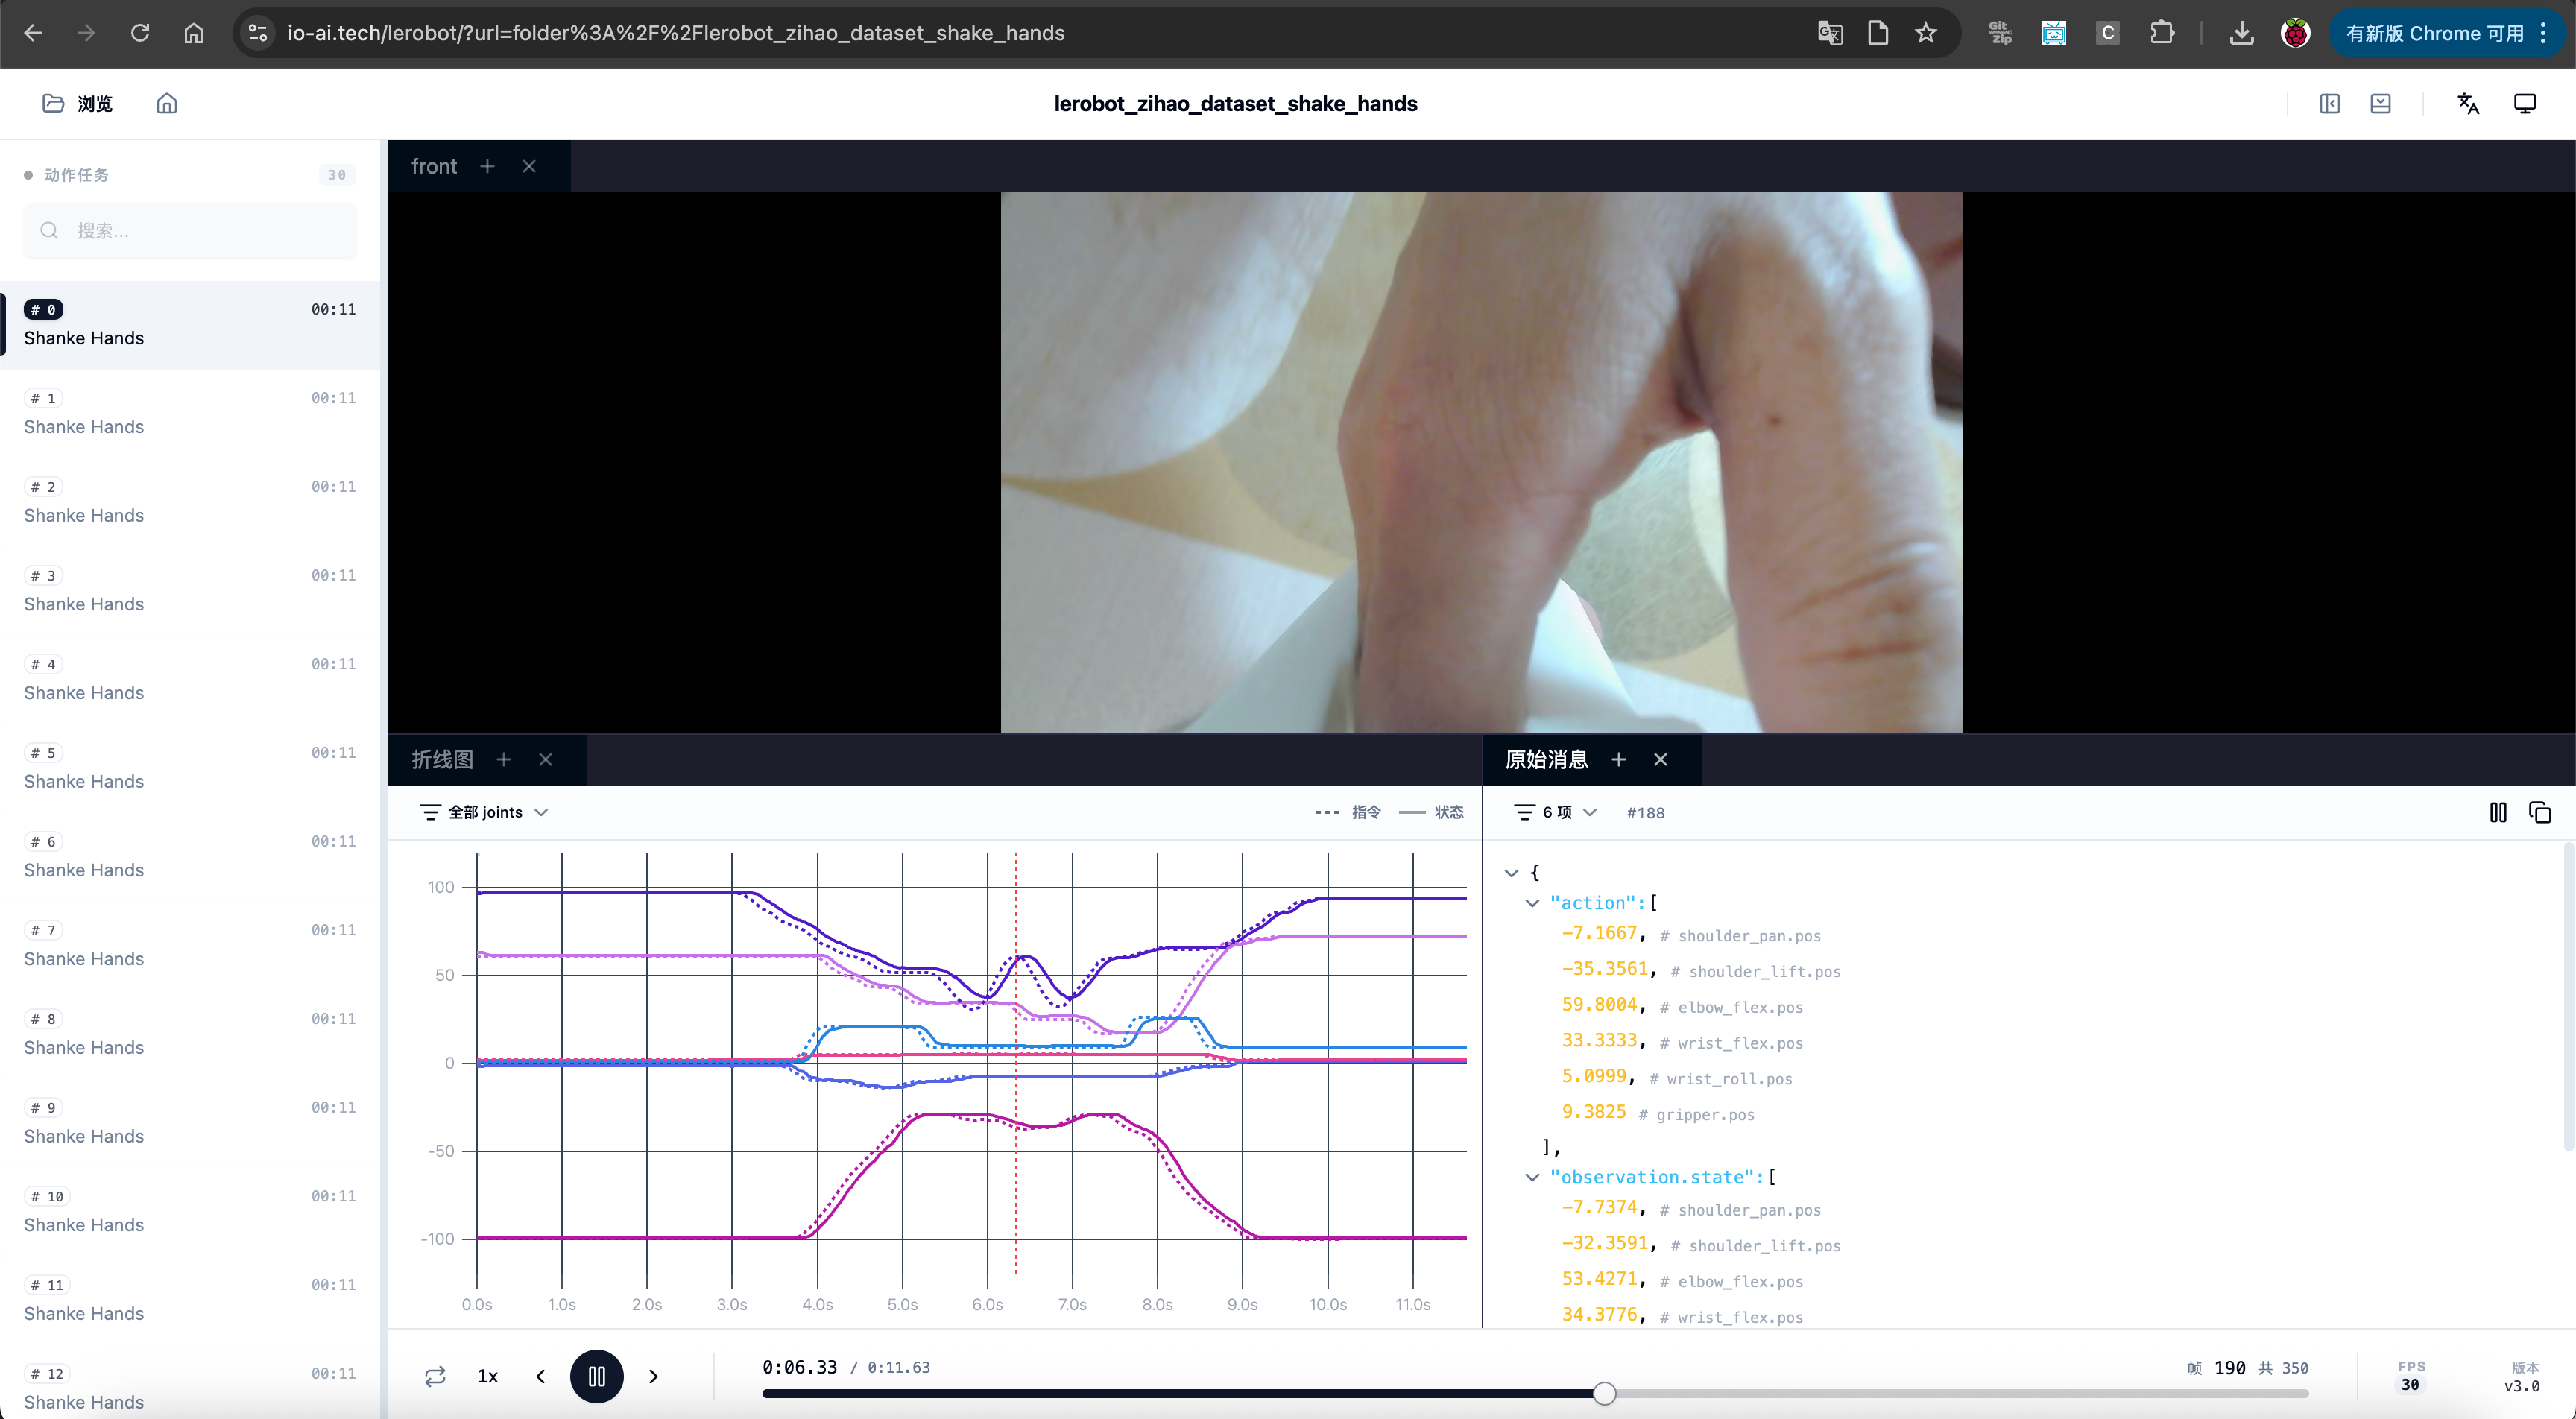
Observación: el comando y el estado no son lo mismo — el comando lo proporciona el brazo Leader y el estado lo proporciona el brazo Follower
Visualizar un episodio concreto
Shell
lerobot-dataset-viz --repo-id TommyZihao/lerobot_zihao_dataset_a --episode-index=2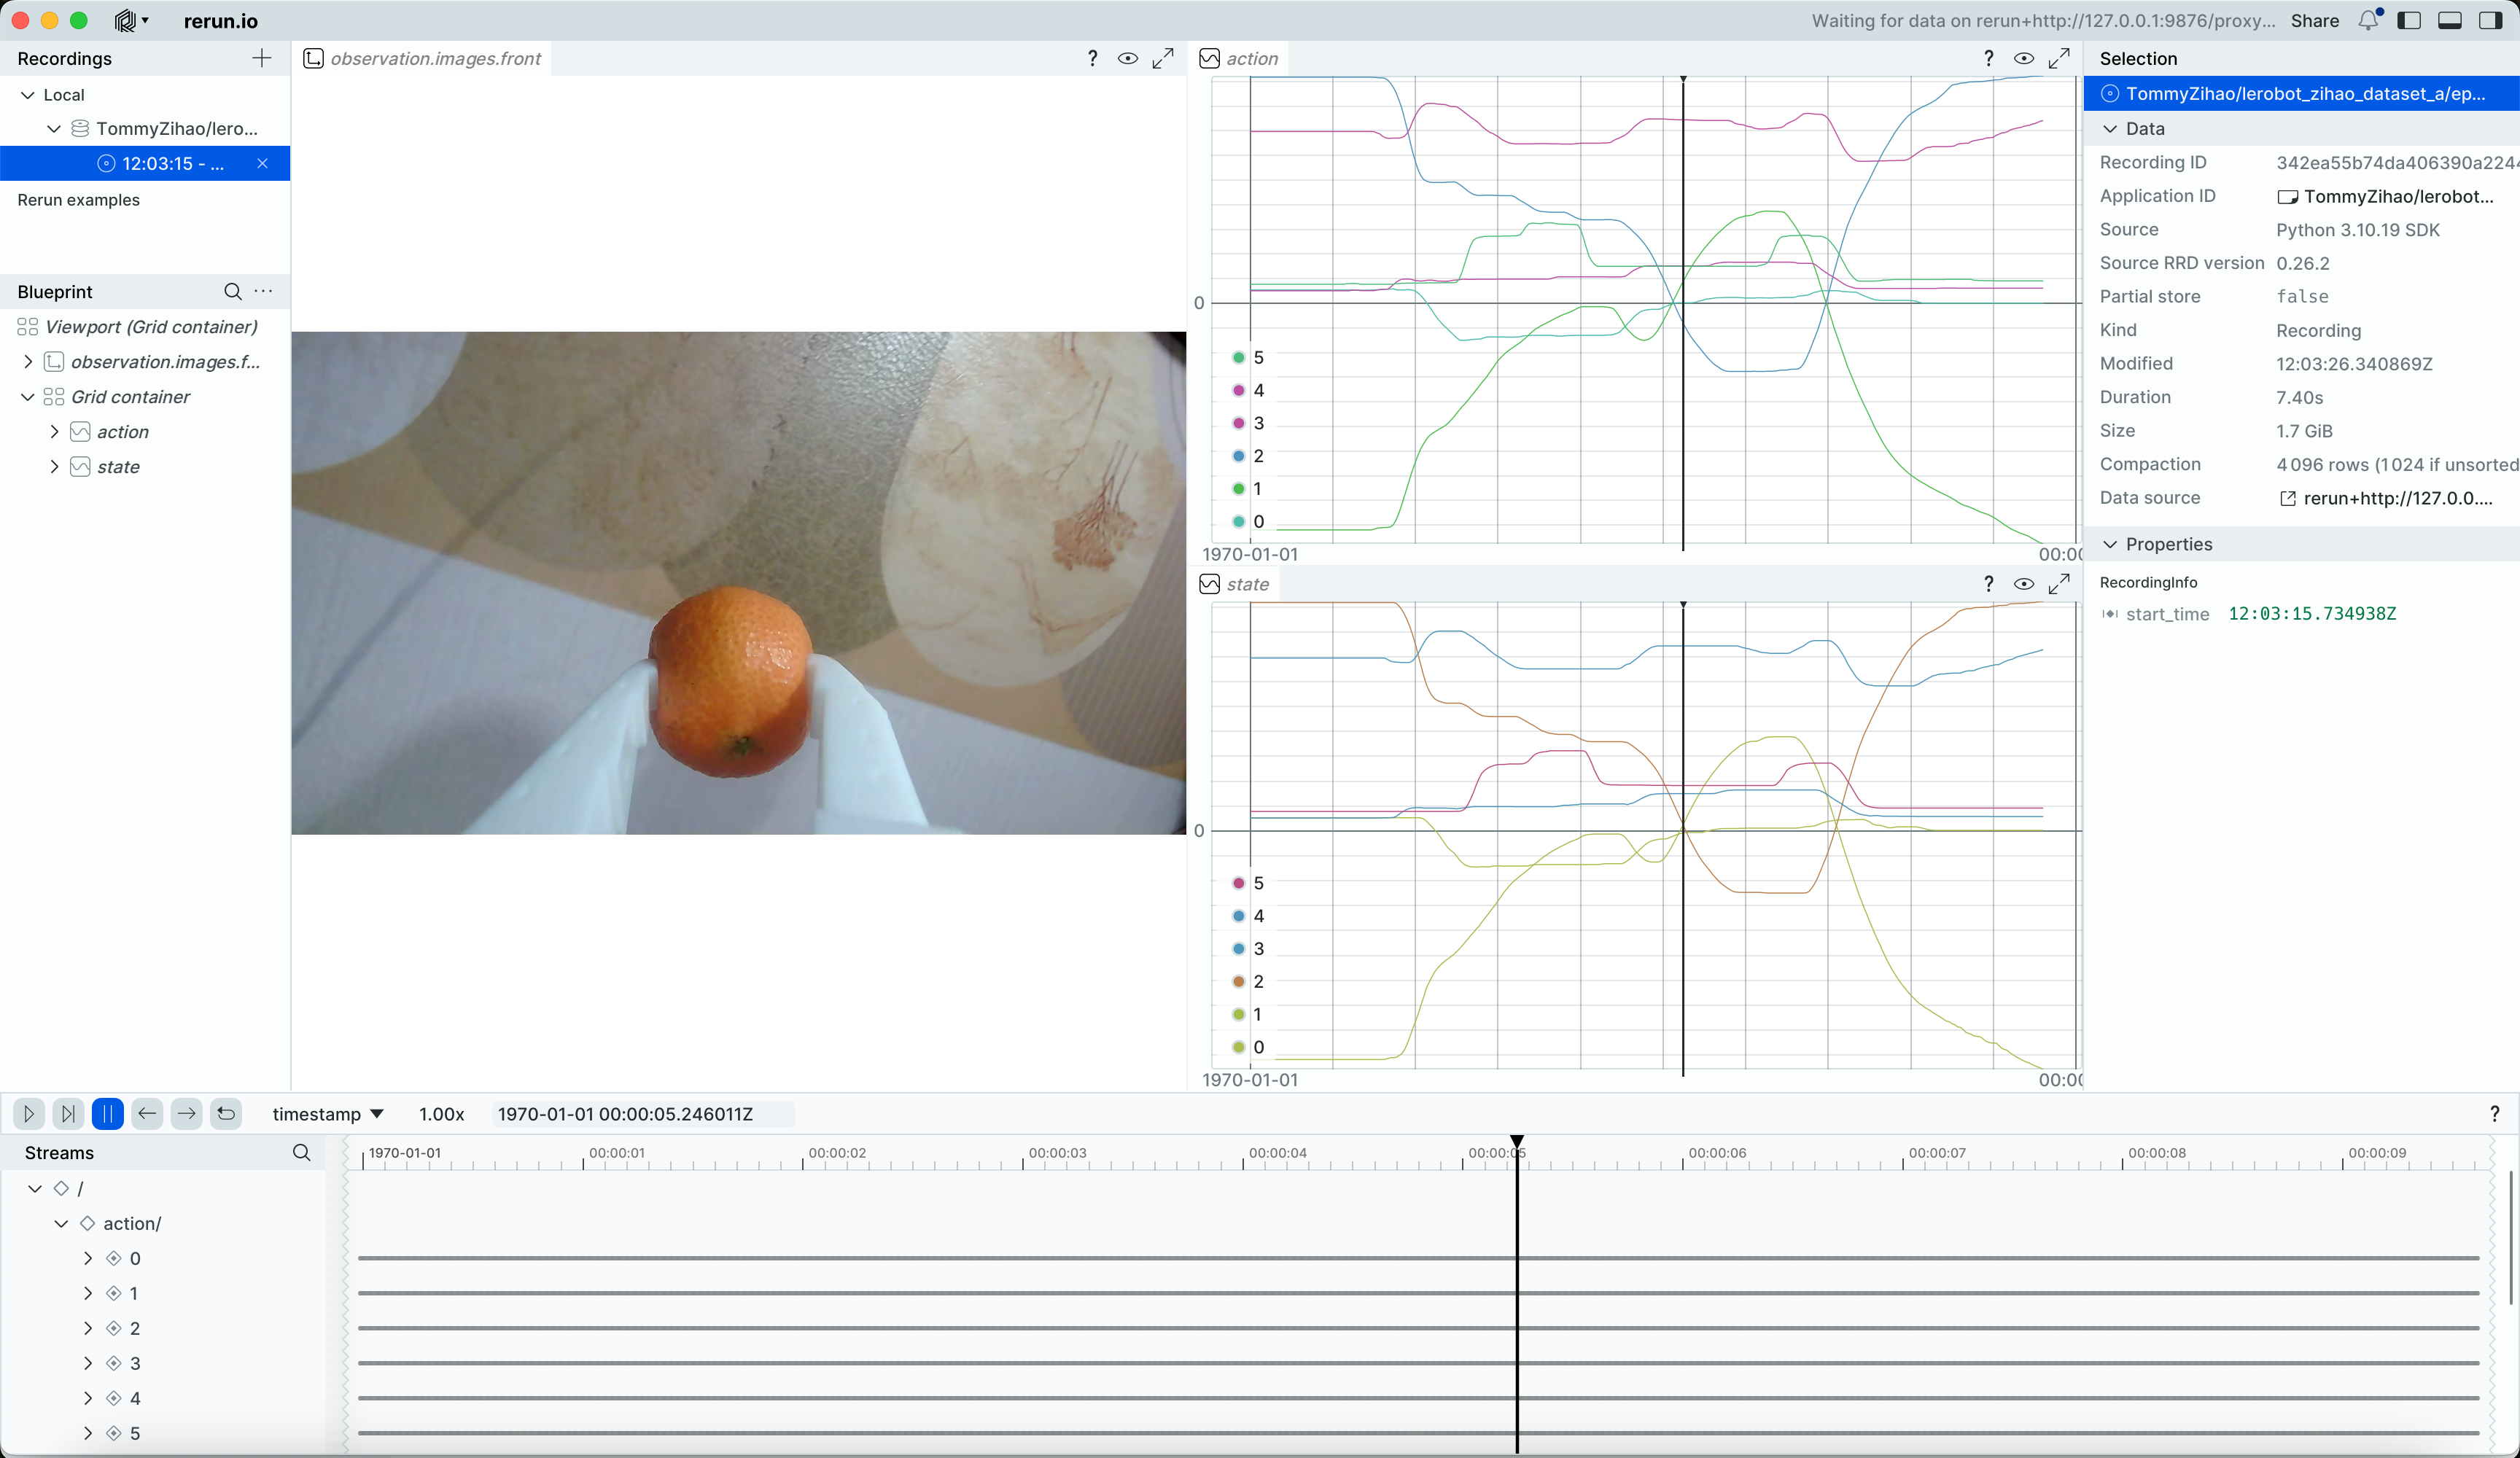
Arrastra la línea de tiempo para ver la imagen de la cámara y las posiciones de los servos en cualquier momento
Reproducir el movimiento del brazo Follower para un episodio concreto
Shell
lerobot-replay \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm \
    --dataset.repo_id=Tommymy/lerobot_my_dataset_a \
    --dataset.episode=2
Oirás Replaying episode y, a continuación, el brazo Follower se moverá, reproduciendo y recreando el movimiento del episodio especificado
En realidad, a estas alturas ya puedes impresionar a mucha gente, ¿verdad?