

Subir el modelo a HuggingFace (opcional)
Crear un Model Repo
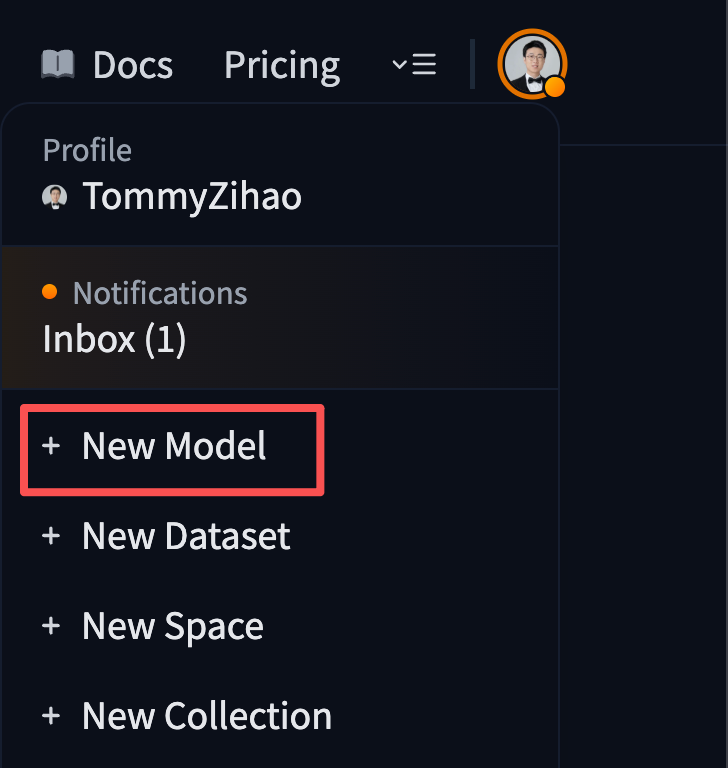
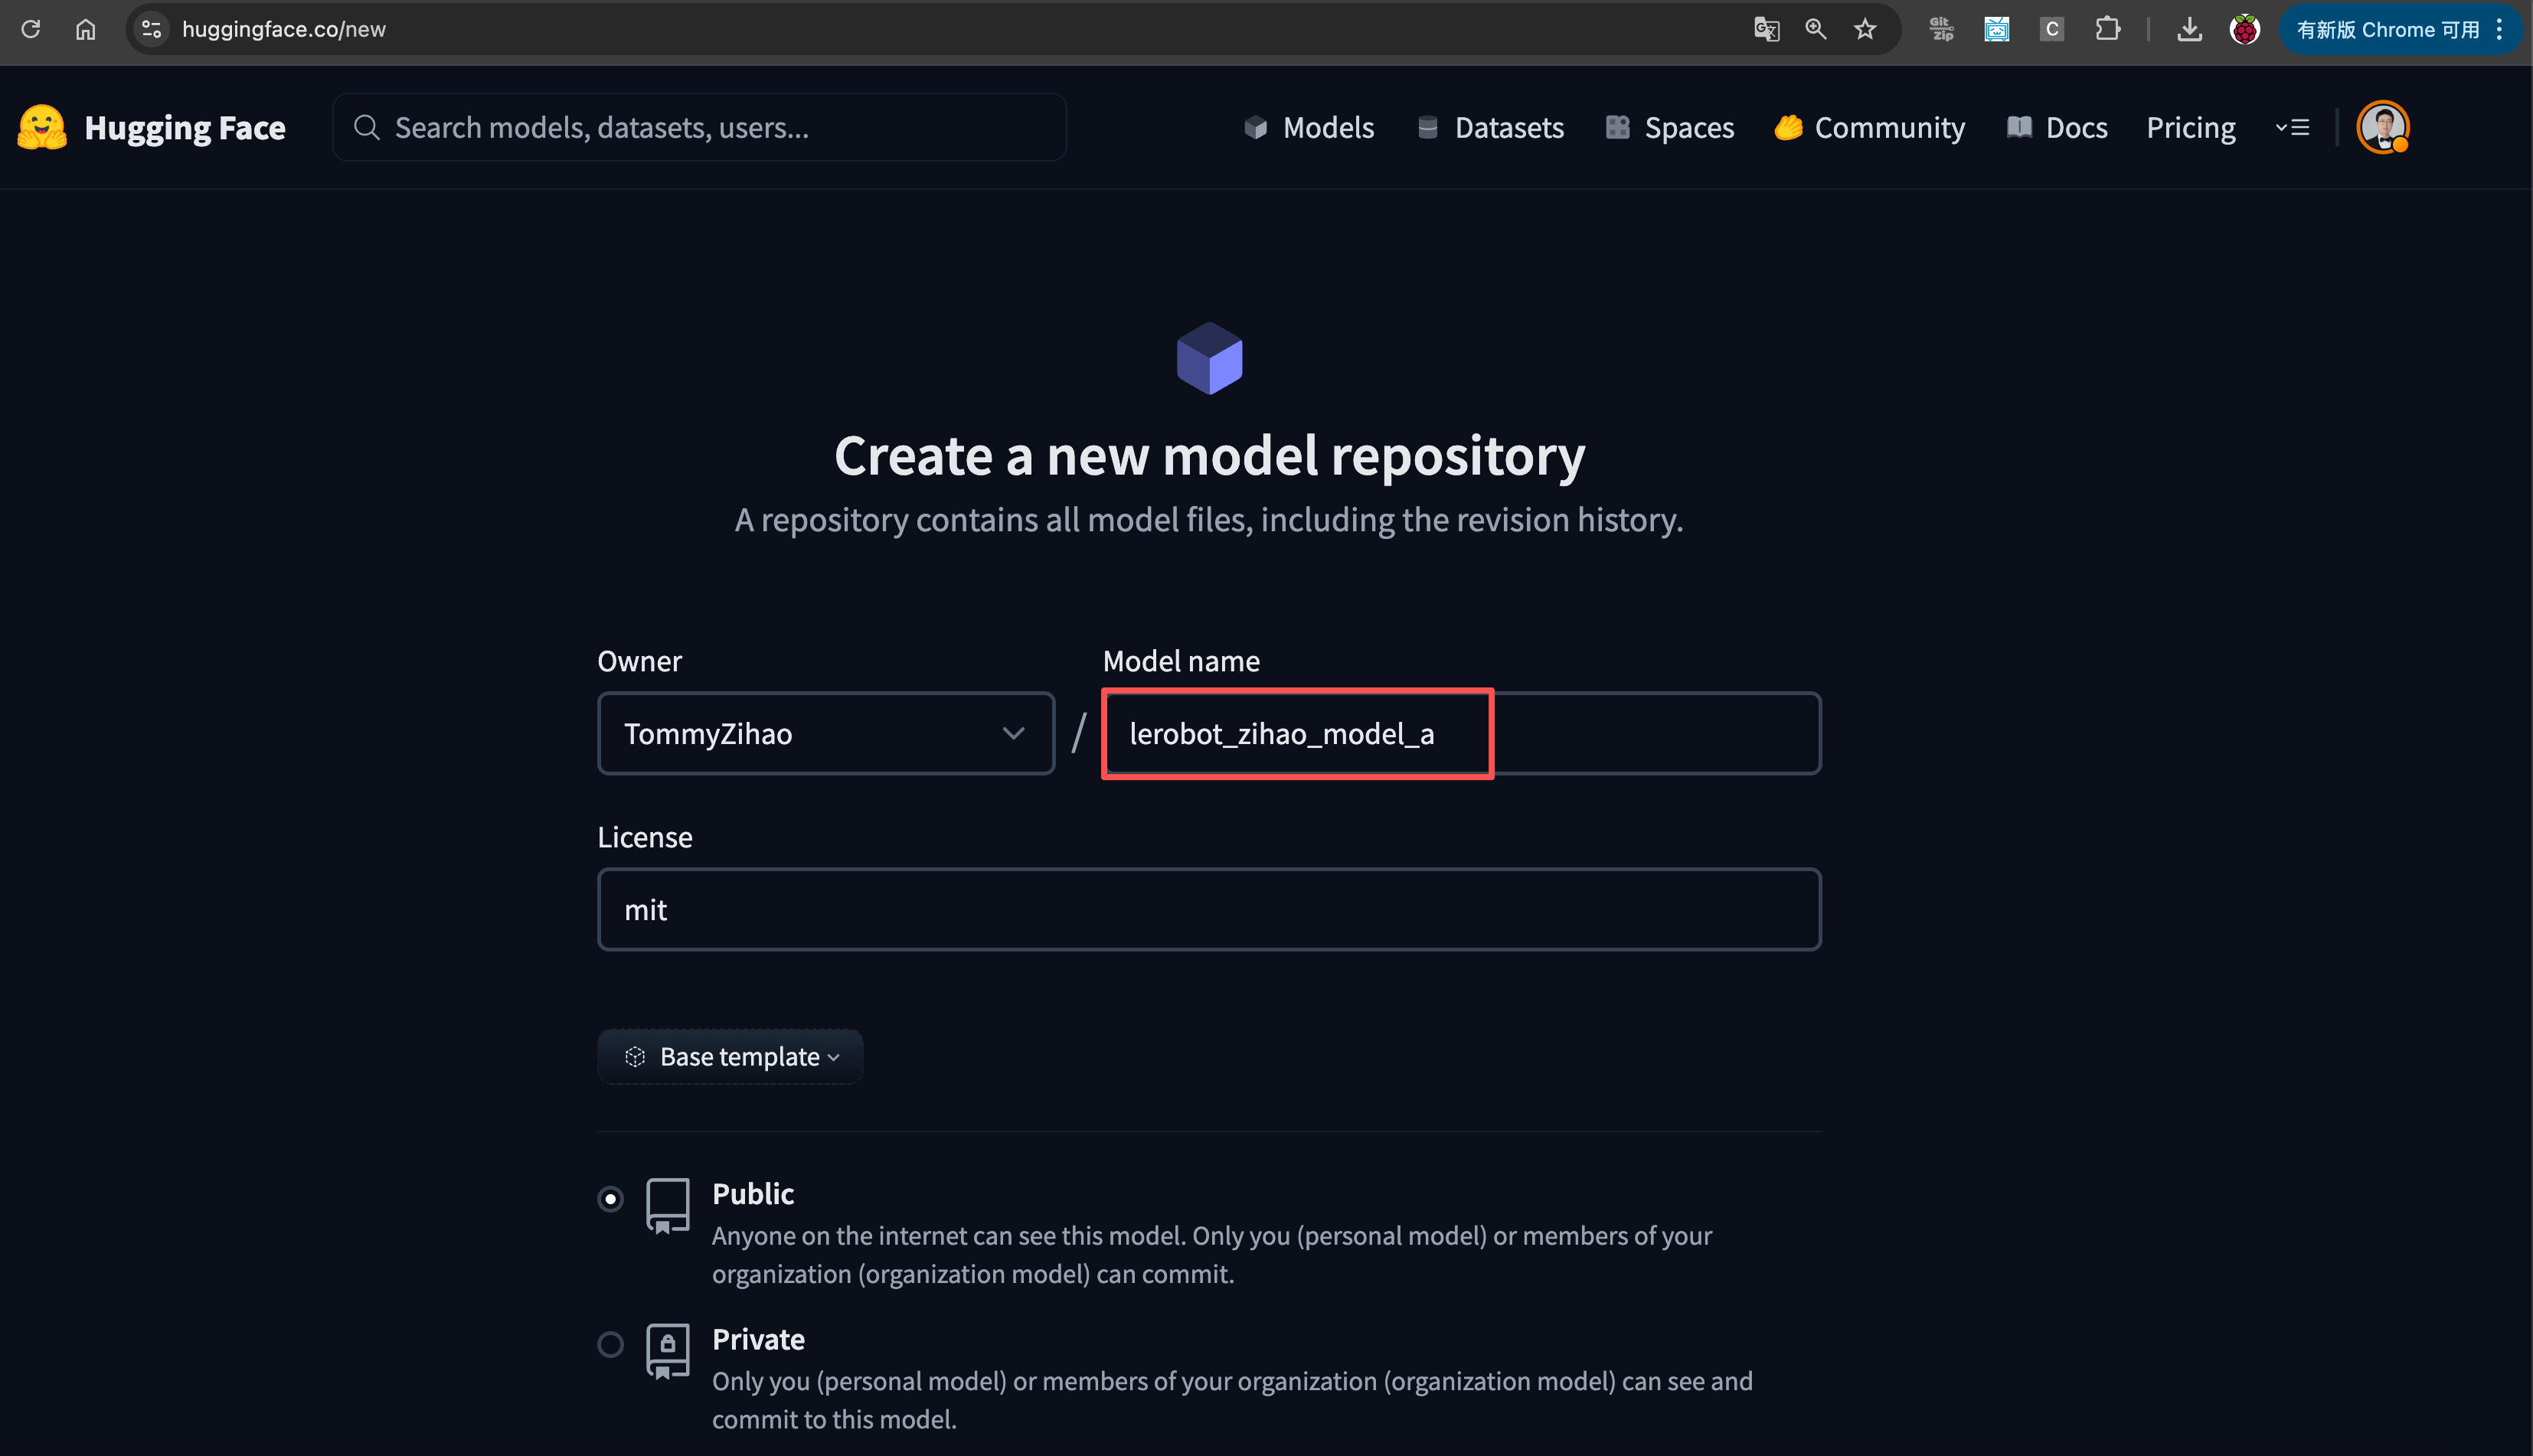
Ver el Model Repo
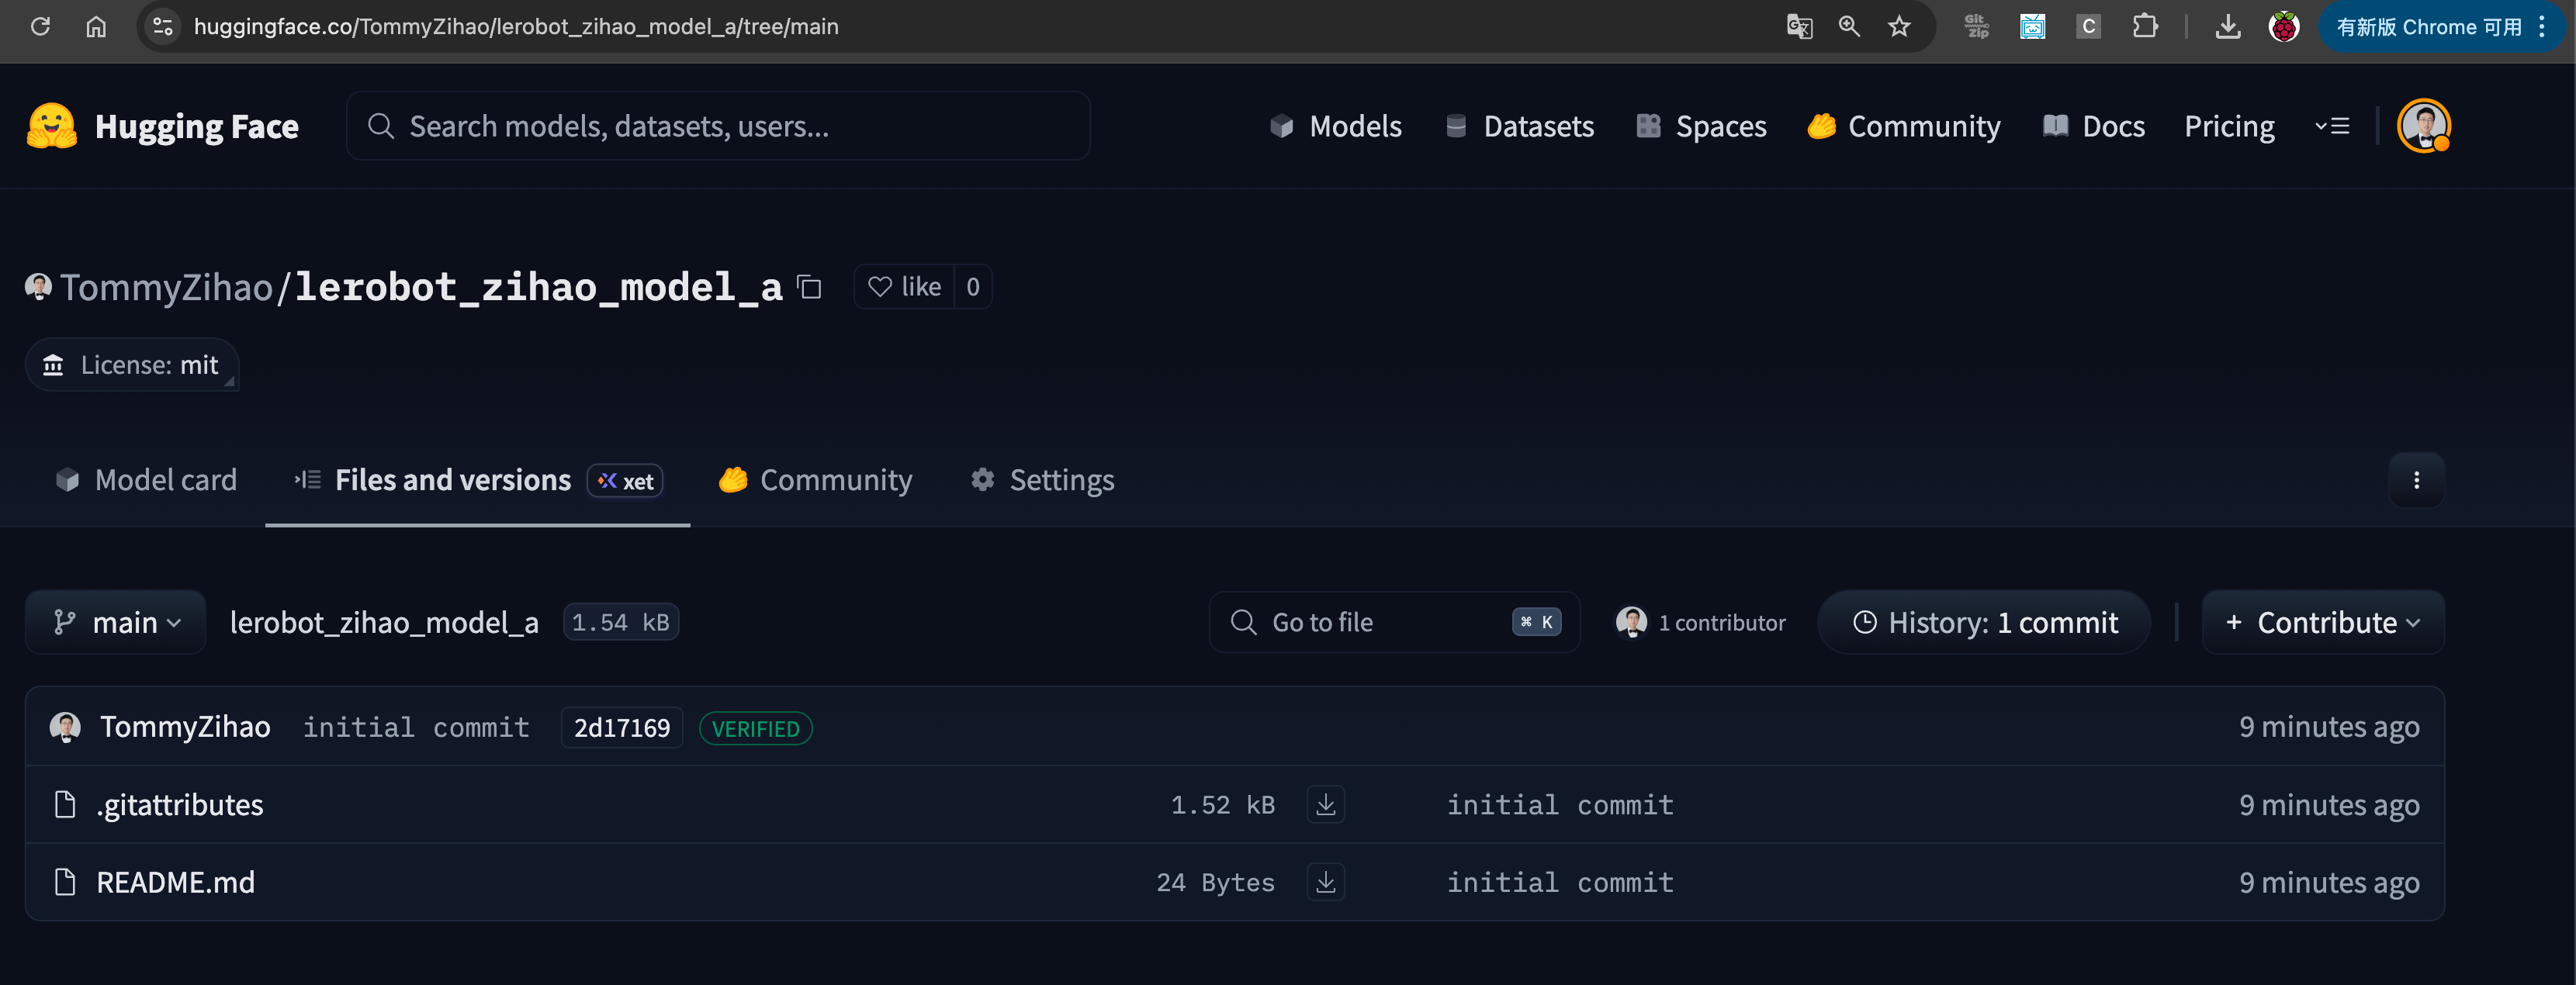
https://huggingface.co/TommyZihao/lerobot_zihao_model_a
Ahora está vacío
Subir el modelo
Crea el archivo upload_model.py con el siguiente contenido
Python
from huggingface_hub import HfApi

api = HfApi()

repo_id = "TommyZihao/lerobot_zihao_model_shake_hands"

api.upload_folder(
    folder_path="~/output_lerobot_train/b/checkpoints/last/pretrained_model",
    repo_id=repo_id,
    repo_type="model"
)

api.create_tag(repo_id, tag="v0.1.0", repo_type="model")
Ejecutar
Shell
python upload_model.py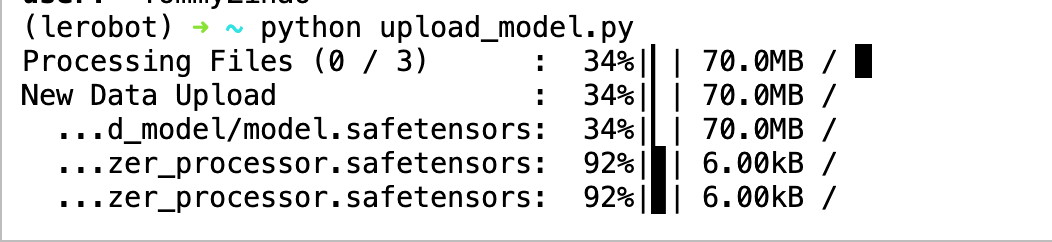
Ver el Model Repo
https://huggingface.co/TommyZihao/lerobot_zihao_model_a
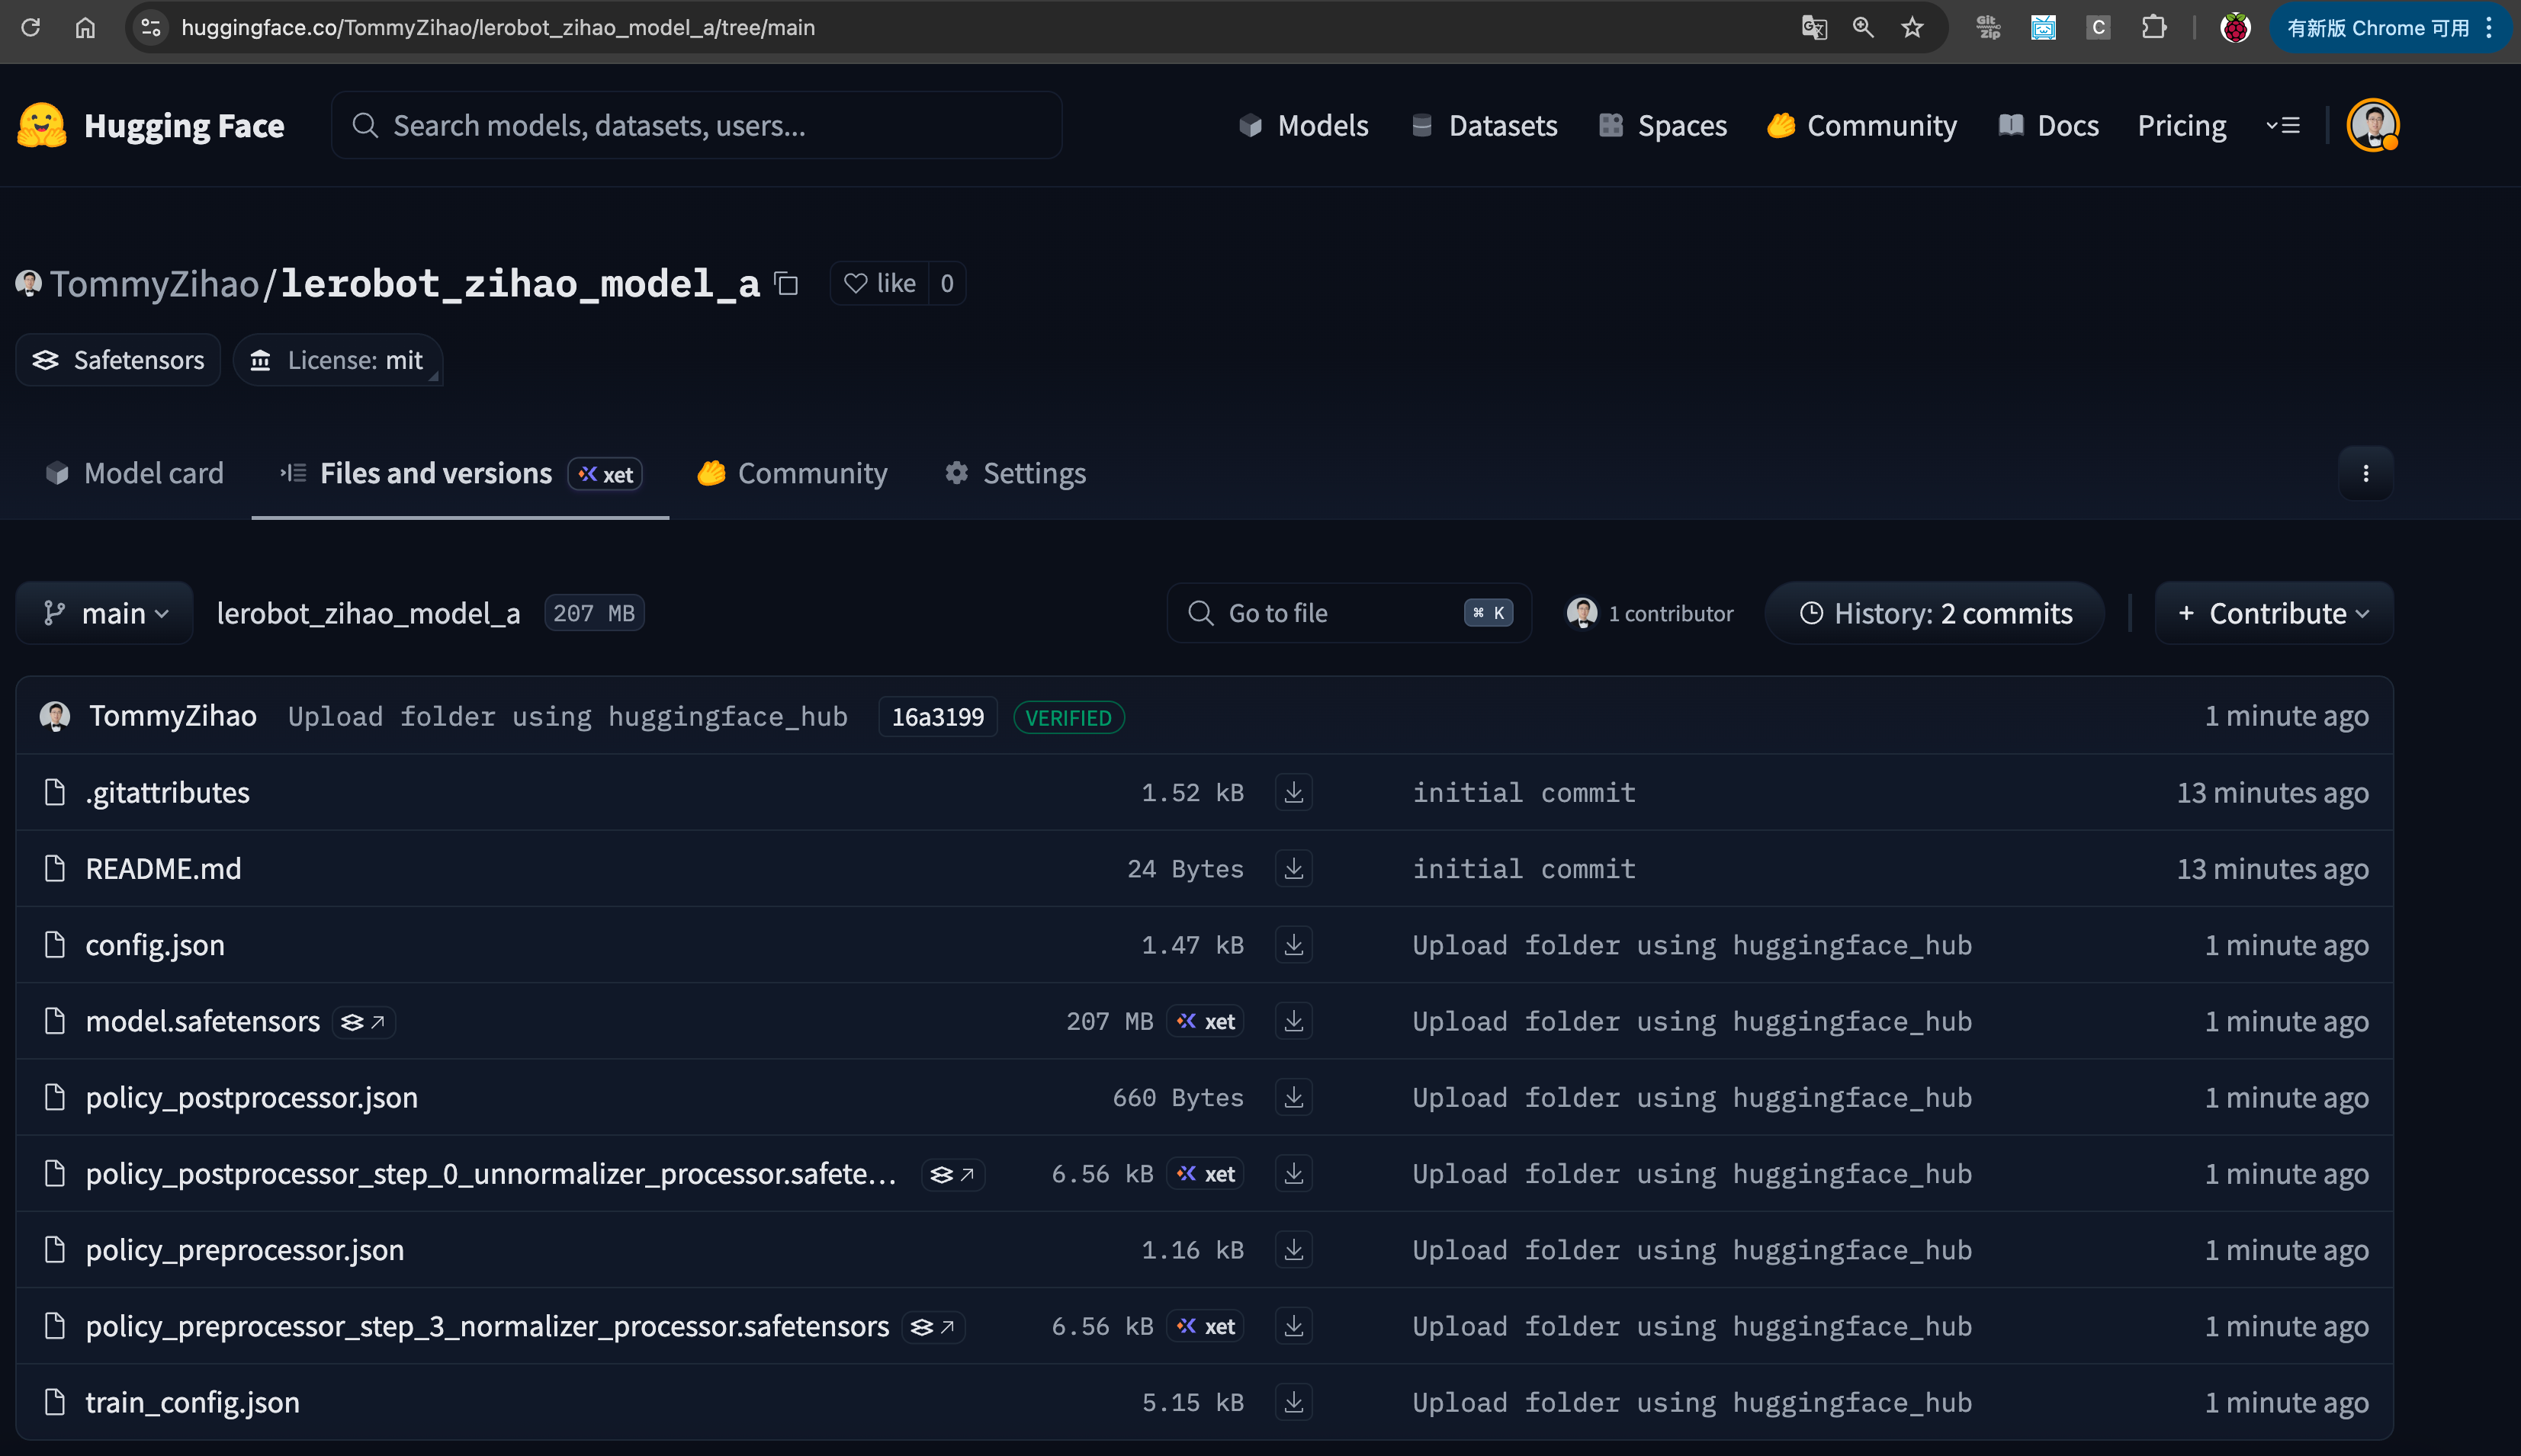
Ahora ya tiene el archivo del modelo