Serie RDK
1. Conectar el dispositivo
Este tutorial usa la placa madre RDK X5 como ejemplo.
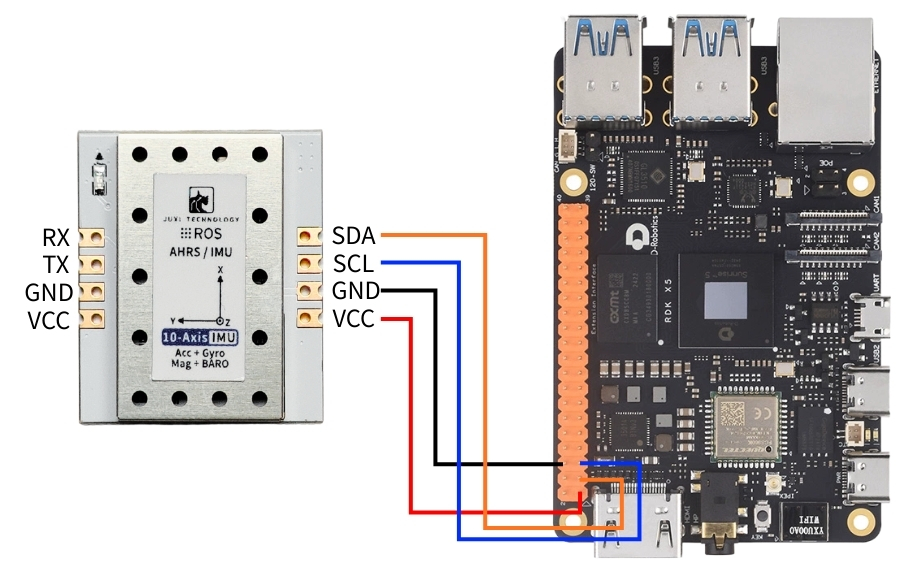
Conectar el sensor de actitud IMU a la interfaz I2C de la RDK X5 como se muestra a continuación.
2. Comprobar el estado del dispositivo
Instalar primero I2Ctool, introducir en el terminal:
sudo apt-get update
sudo apt-get install -y i2c-tools
Comprobar dispositivos I2C
sudo i2cdetect -y -r -a 0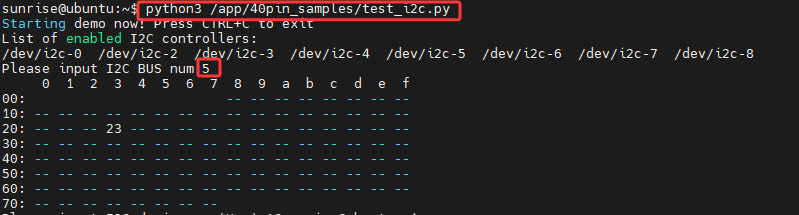
3. Instalar bibliotecas de controladores
3.1 Instalar las bibliotecas Python necesarias para el código
sudo apt update
sudo apt install -y python3-serial
sudo apt install -y python3-smbus2
3.2 Transferir archivos
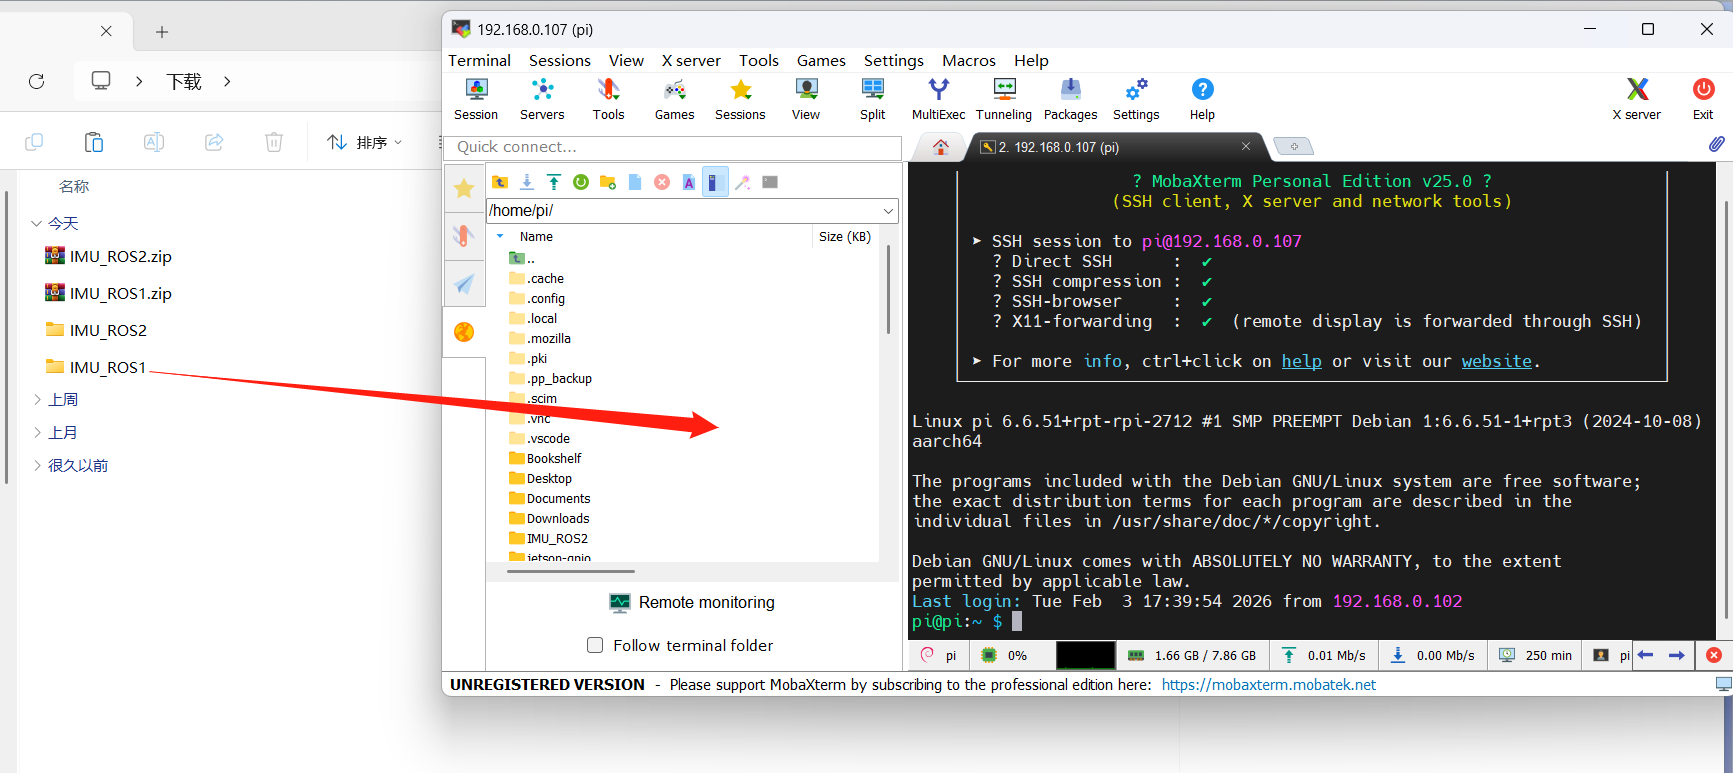
IMU_ROS2.zip Si aún no está familiarizado con el uso de MobaXterm para transferir archivos, consulte la siguiente página para obtener instrucciones detalladas de instalación y uso de MobaXterm: 文件远程传输
Arrastrar los archivos descomprimidos a RDK X5 con MobaXterm.
4. Ver los datos IMU
Entrar en el directorio ~/IMU_Library y ejecutar IMU_Serial_Library.py
cd ~/imu_ros2/src/IMU_ROS2/IMU_Library

# Ejecutar el archivo de salida de datos IMU
python3 -m IMU_Library.IMU_I2C_Library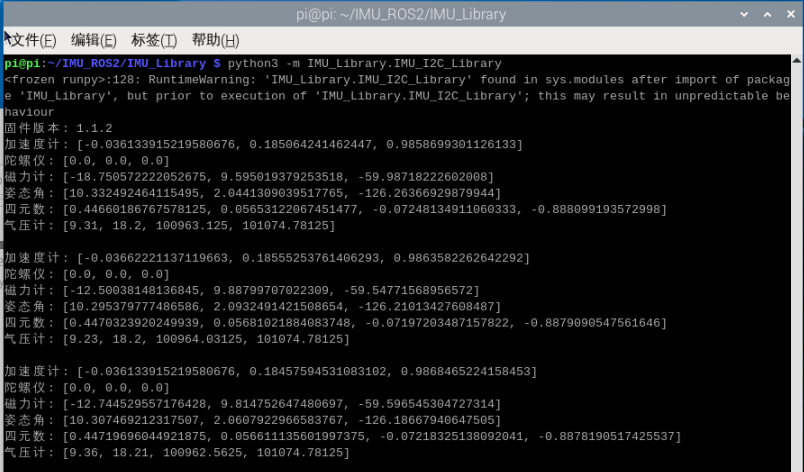
Nota: lo anterior son datos de un IMU de 10 ejes; los de 6 ejes no tienen magnetómetro ni barómetro, los de 9 ejes no tienen barómetro.
5. Calibración IMU
Entrar en el directorio ~/IMU_Library y ejecutar imu_calibration_tool.py
cd ~/IMU_Library

# Ejecutar el código de calibración IMU -- comunicación I2C
# Ejecutar todas las calibraciones (completa, magnetómetro, temperatura)
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 0

# Solo calibración completa
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 0 --calibrate imu

# Solo magnetómetro
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 0 --calibrate mag

# Solo temperatura
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 0 --calibrate temp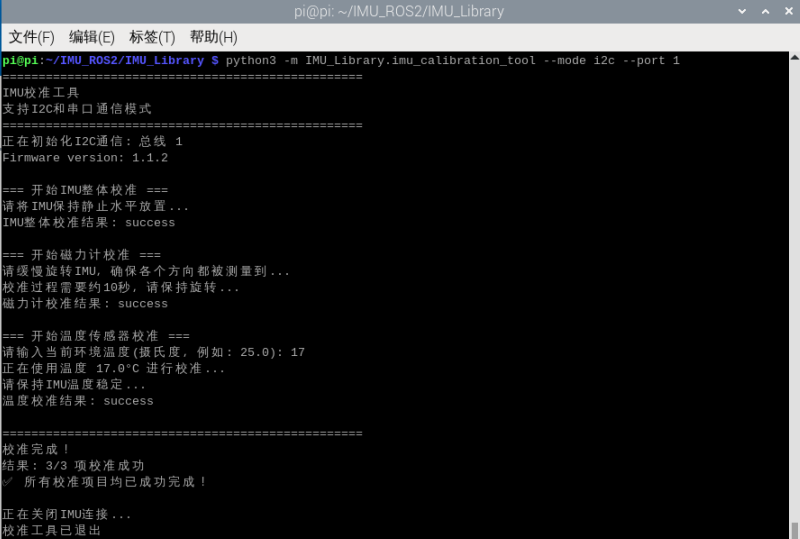
6. Notas
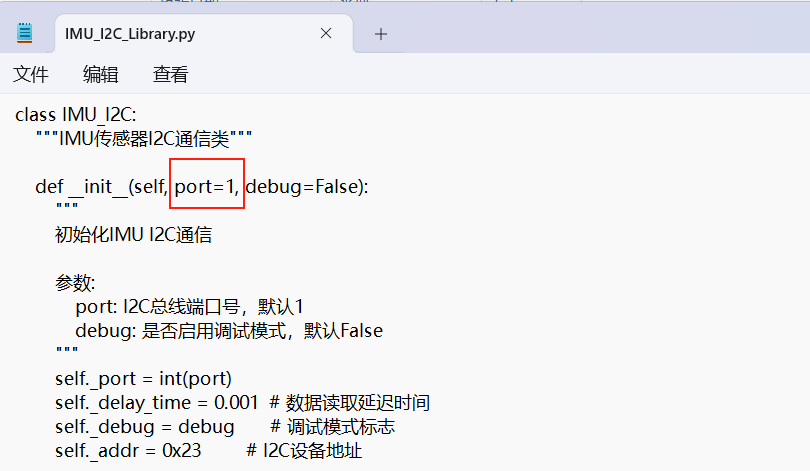
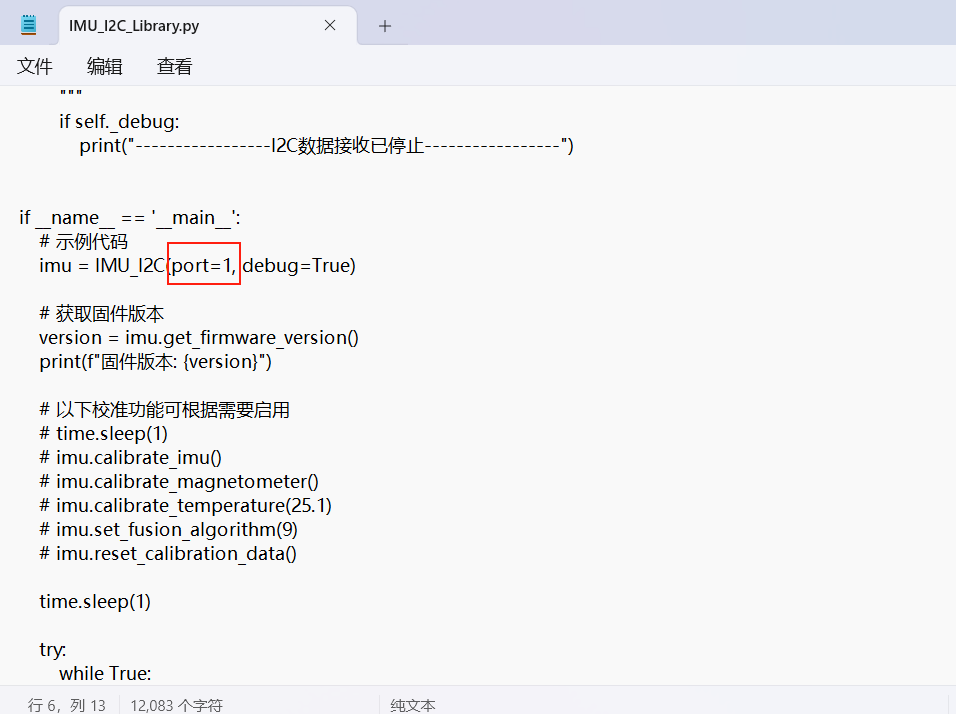
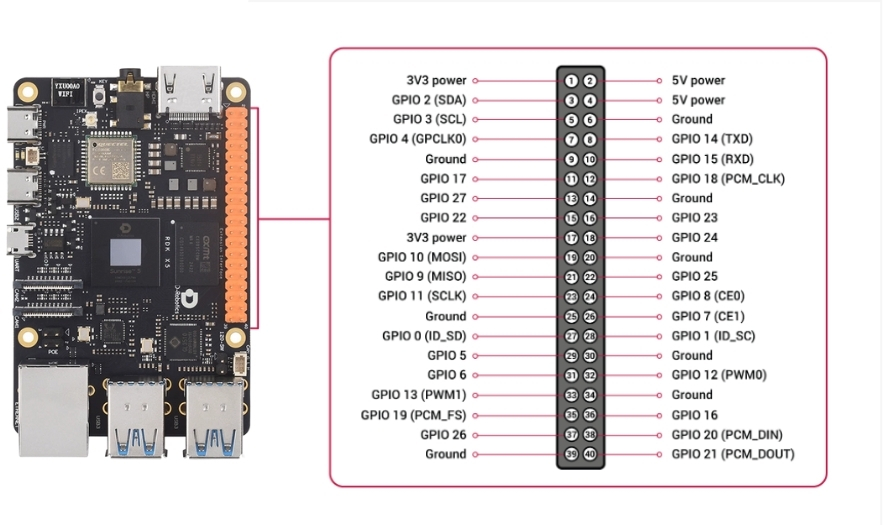
Con la RDK X5, el número del bus I2C debe ajustarse según la situación – ver figura abajo. Normalmente bus 0