

Configuración del entorno de entrenamiento con GPU en la nube
Desactivar el proxy de red de tu ordenador
De lo contrario puede que no se abra la línea de comandos de Jupyter
Iniciar sesión en la plataforma de GPU en la nube Featurize
https://featurize.cn?s=d7ce99f842414bfcaea5662a97581bd1
Únete al grupo de usuarios y dile al servicio de atención al cliente que eres seguidor de Tongji Zihao para reclamar un cupón
Abrir una instancia de GPU en la nube
Instalar y configurar el entorno
Shell
conda create -y -n lerobot python=3.12
conda activate lerobot
conda install ffmpeg=7.1.1 -c conda-forge -y
# git clone https://github.com/Seeed-Projects/lerobot.git ~/work/Lerobot
git clone https://github.com/huggingface/lerobot.git
cd lerobot
pip install -e ".[pi]"
pip install wandb --upgrade
# export HF_ENDPOINT=https://hf-mirror.com
hf auth login
Iniciar sesión en wandb
Shell
wandb login
Copia y pega la API Key, pulsa Intro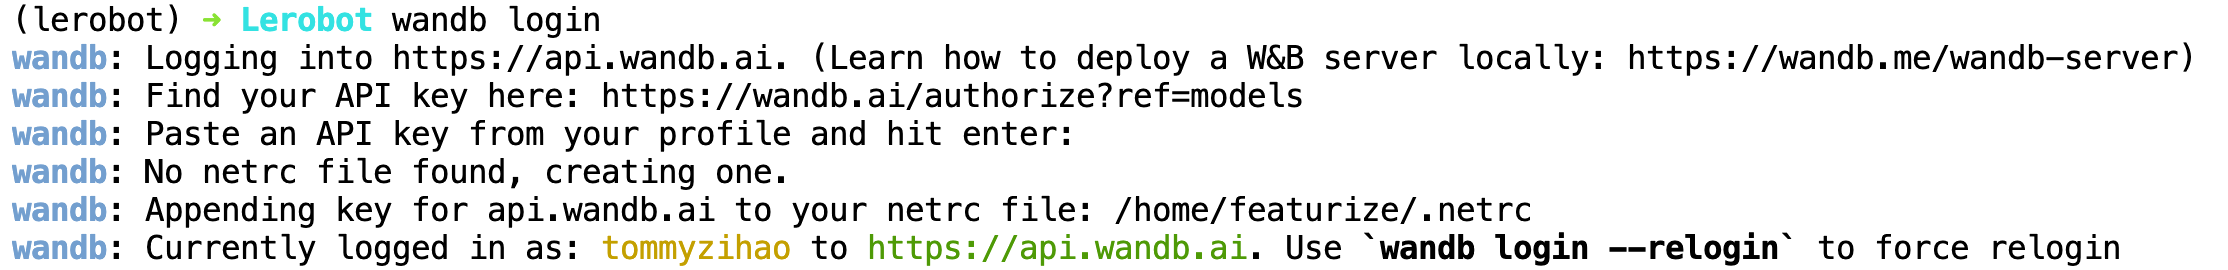
Montar el conjunto de datos
Shell
Copia el comando de descarga de la instancia, similar a:
featurize dataset download 7f40bdaa-b1a4-4c00-9652-ff26fd079109

unzip lerobot_zihao_dataset_shake_hands.zip
El conjunto de datos aparece en el directorio ~
Modificar la frecuencia de guardado de pesos (opcional)
Abre lerobot/src/lerobot/configs/train.py
Cambia save_freq de 20_000 a 5_000
Así podrás obtener el archivo de pesos del modelo en una fase más temprana del entrenamiento