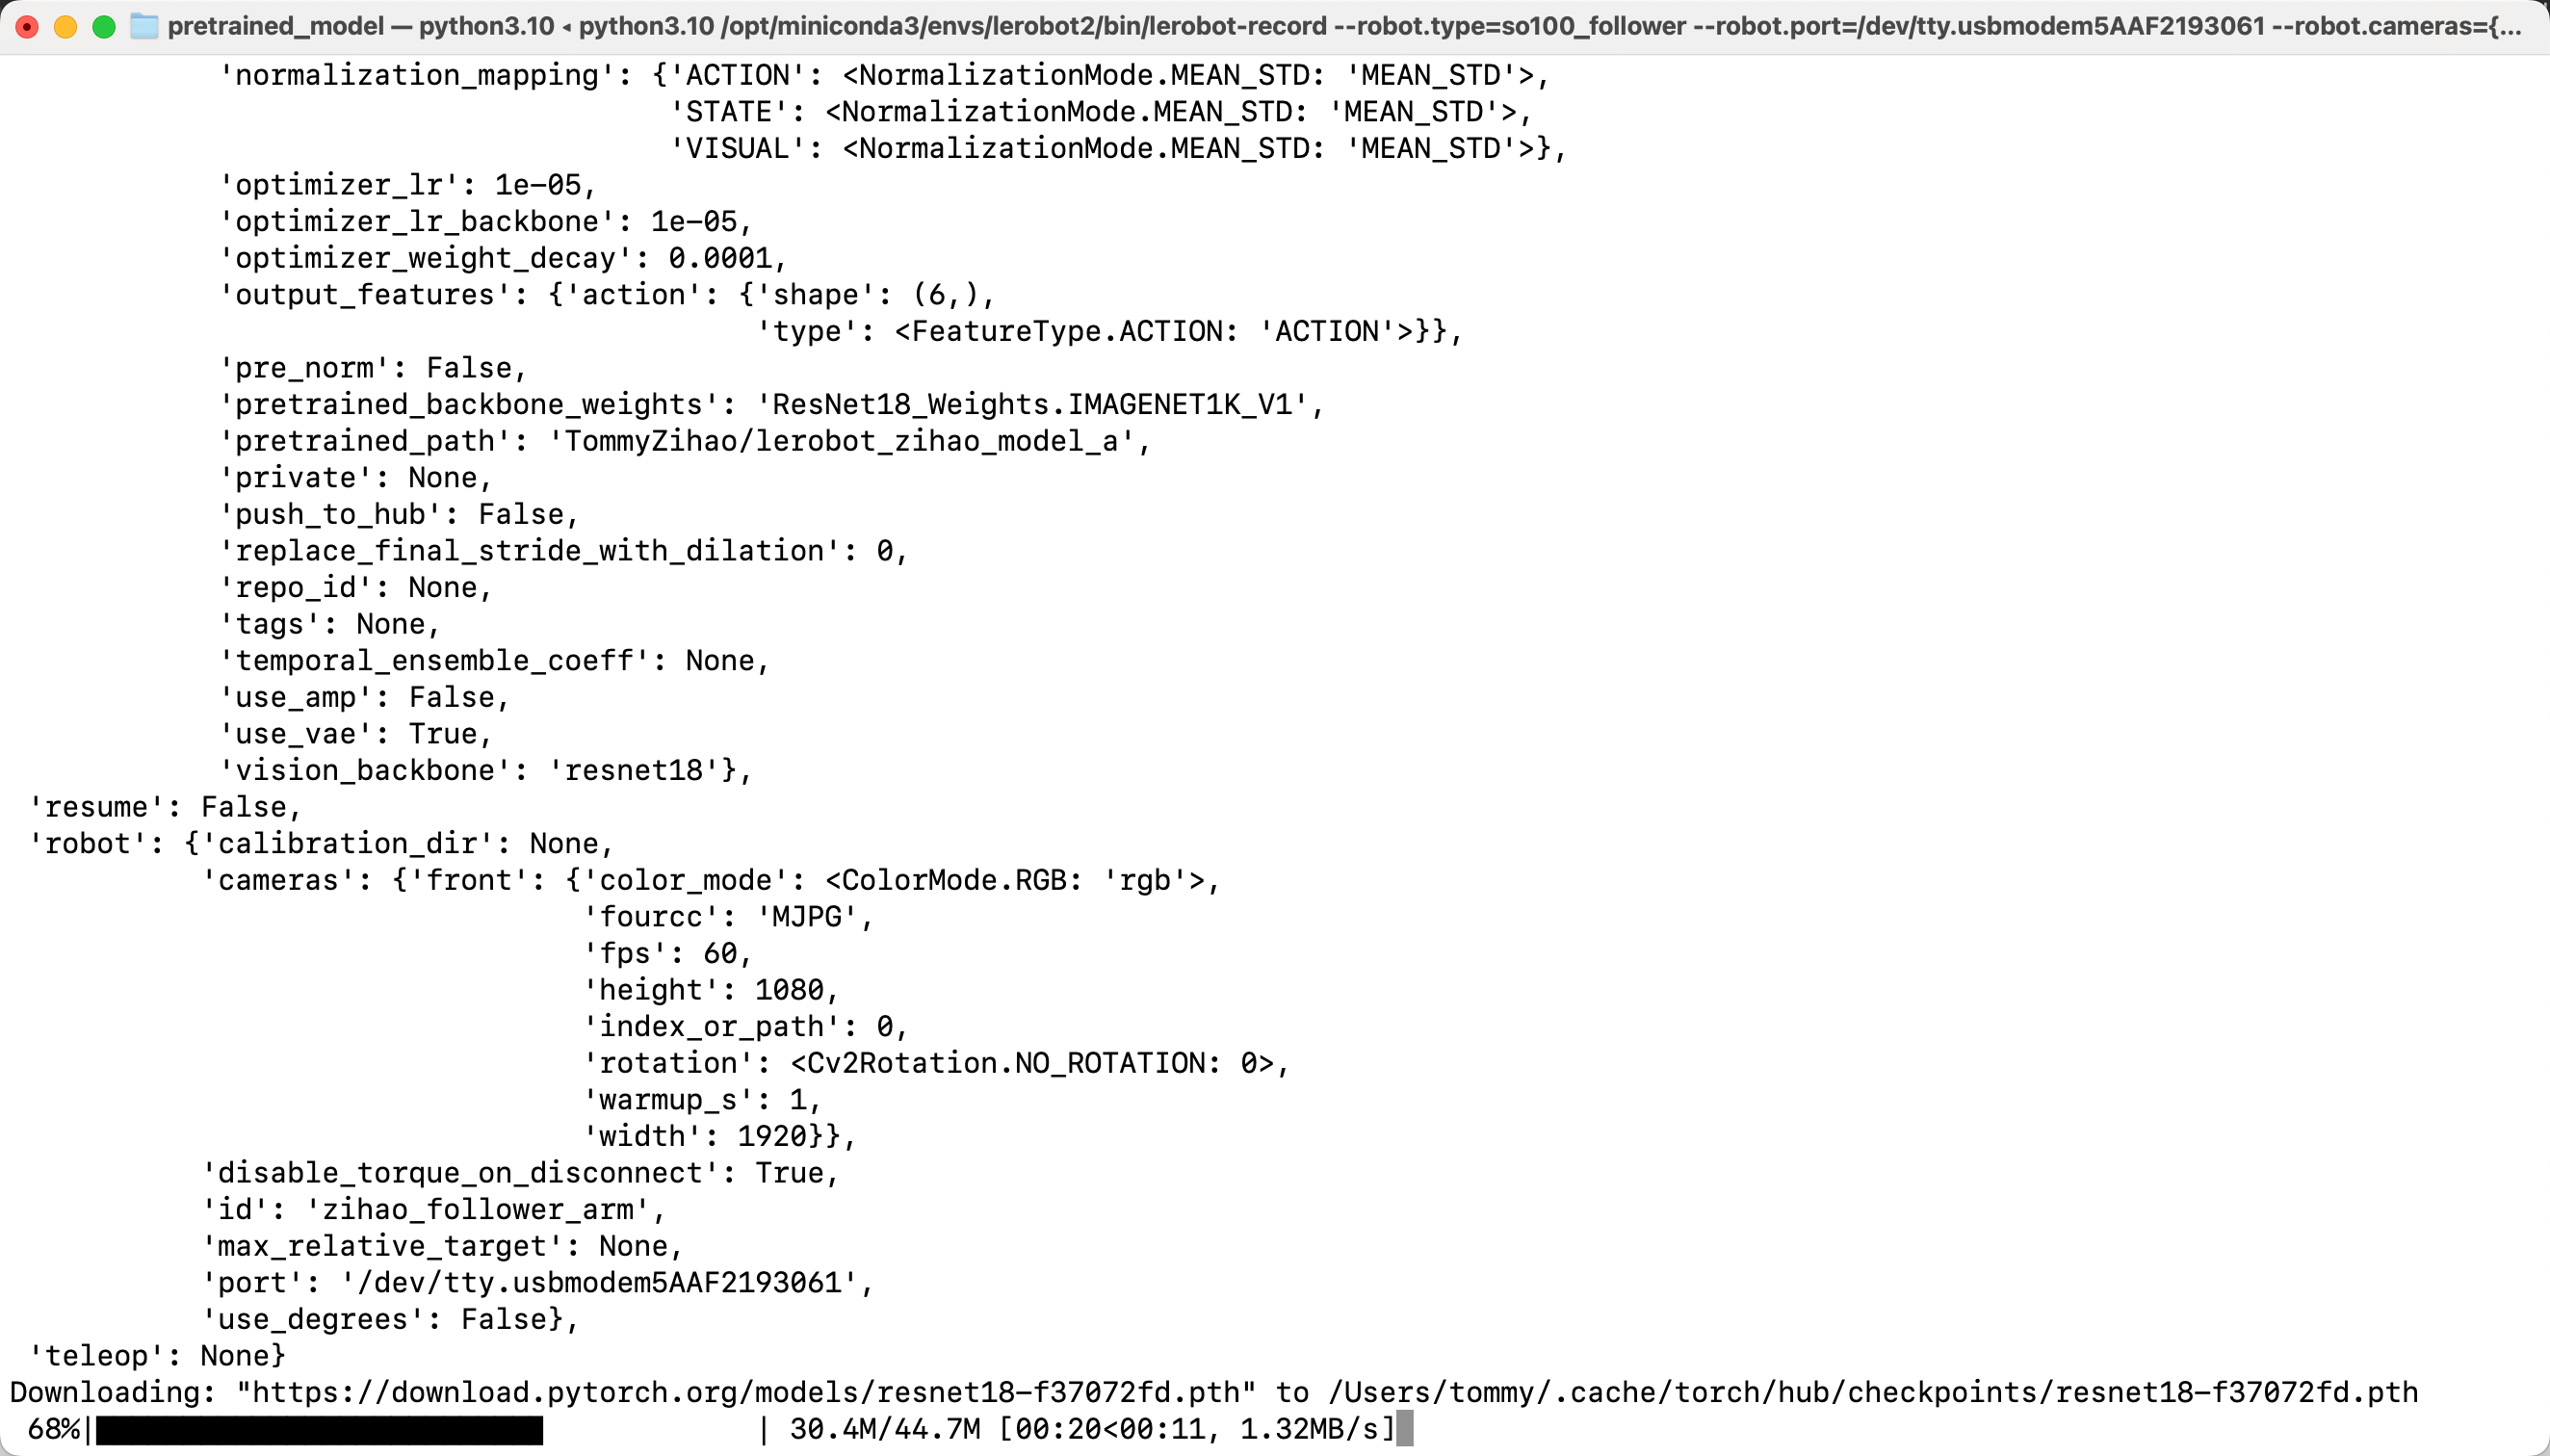
Descripción de la línea de comandos
Nota sobre la versión (importante, léela primero)
A partir de LeRobot 0.6.0, los modelos entrenados se despliegan con lerobot-rollout. La forma antigua lerobot-record --policy.path=... ya se eliminó en la versión 0.5.2.
El primer paso de este tutorial instala LeRobot con git clone, por lo que obtienes la versión más reciente actual; por eso debes usar la línea de comandos lerobot-rollout de abajo. Si insistes en usar lerobot-record, el programa dará directamente un error y te indicará que cambies a lerobot-rollout.
El reparto de tareas entre los dos comandos es el siguiente:
lerobot-record: solo se encarga de recoger datos de demostración (es el que se usa en el séptimo paso); ahora rechazará los nombres de conjunto de datos que empiecen poreval_lerobot-rollout: se encarga de desplegar el modelo entrenado; usa--strategy.typepara elegir el modo de trabajo
Parámetros de la línea de comandos de rollout
| Parámetro | Descripción |
|---|---|
--strategy.type | El modo de trabajo. base solo ejecuta el modelo y no graba datos, para ver el efecto sobre el terreno; episodic graba por episodio e incluye una fase de reset, con un comportamiento parecido al antiguo lerobot-record |
--policy.path | La ruta del modelo, que apunta al checkpoints/last/pretrained_model de la salida del entrenamiento |
--task | La descripción de la tarea; se usa junto con --strategy.type=base |
--duration | El número de segundos de ejecución; 0 significa sin límite de tiempo |
--interactive | Añádelo cuando necesites tomar el control a mitad de camino; en la terminal puedes controlar con comandos como /stop o /reset |
--display_data | Si se inicia la interfaz de visualización de rerun.io |
--policy.device | El dispositivo de cómputo, por ejemplo cuda, cpu |
Descripción de la línea de comandos
Con visualización en tiempo real: --display_data=true
Sin visualización en tiempo real: --display_data=false
Con --display_data=true se inicia la espectacular interfaz de visualización de rerun.io, pero en el directorio /Users/tommy/.cache/huggingface/lerobot/rollout_lerobot_my_dataset_a/images/observation.images.front/episode-000000 se guarda la imagen de cada fotograma, lo que ocupa bastante espacio. Más adelante puedes ajustarlo a --display_data=false
Inferencia con un modelo del Repo de modelos de HuggingFace: --policy.path=Tommymy/lerobot_my_model_a
Tomemos como ejemplo la tarea de recoger naranjas
- Inferencia con un modelo local (con visualización en tiempo real)
lerobot-rollout  \
  --strategy.type=episodic \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --display_data=true \
  --dataset.repo_id=Tommymy/rollout_lerobot_my_dataset_a \
  --dataset.single_task="Grab Oranges" \
  --dataset.episode_time_s=1000 \
--policy.path=/Users/tommy/Downloads/7-lerobot/checkpoints/last/pretrained_model- Inferencia con un modelo local (sin visualización en tiempo real)
lerobot-rollout  \
  --strategy.type=episodic \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --display_data=false \
  --dataset.repo_id=Tommymy/rollout_lerobot_my_dataset_a \
  --dataset.single_task="Grab Oranges" \
  --dataset.episode_time_s=1000 \
--policy.path=/Users/tommy/Downloads/7-lerobot/checkpoints/last/pretrained_model- Inferencia con un modelo del Repo de modelos de HuggingFace
lerobot-rollout  \
  --strategy.type=episodic \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --display_data=true \
  --dataset.repo_id=Tommymy/rollout_lerobot_my_dataset_a \
  --dataset.single_task="Grab Oranges" \
  --policy.path=Tommymy/lerobot_my_model_a
Después de ejecutarlo se descargará el modelo