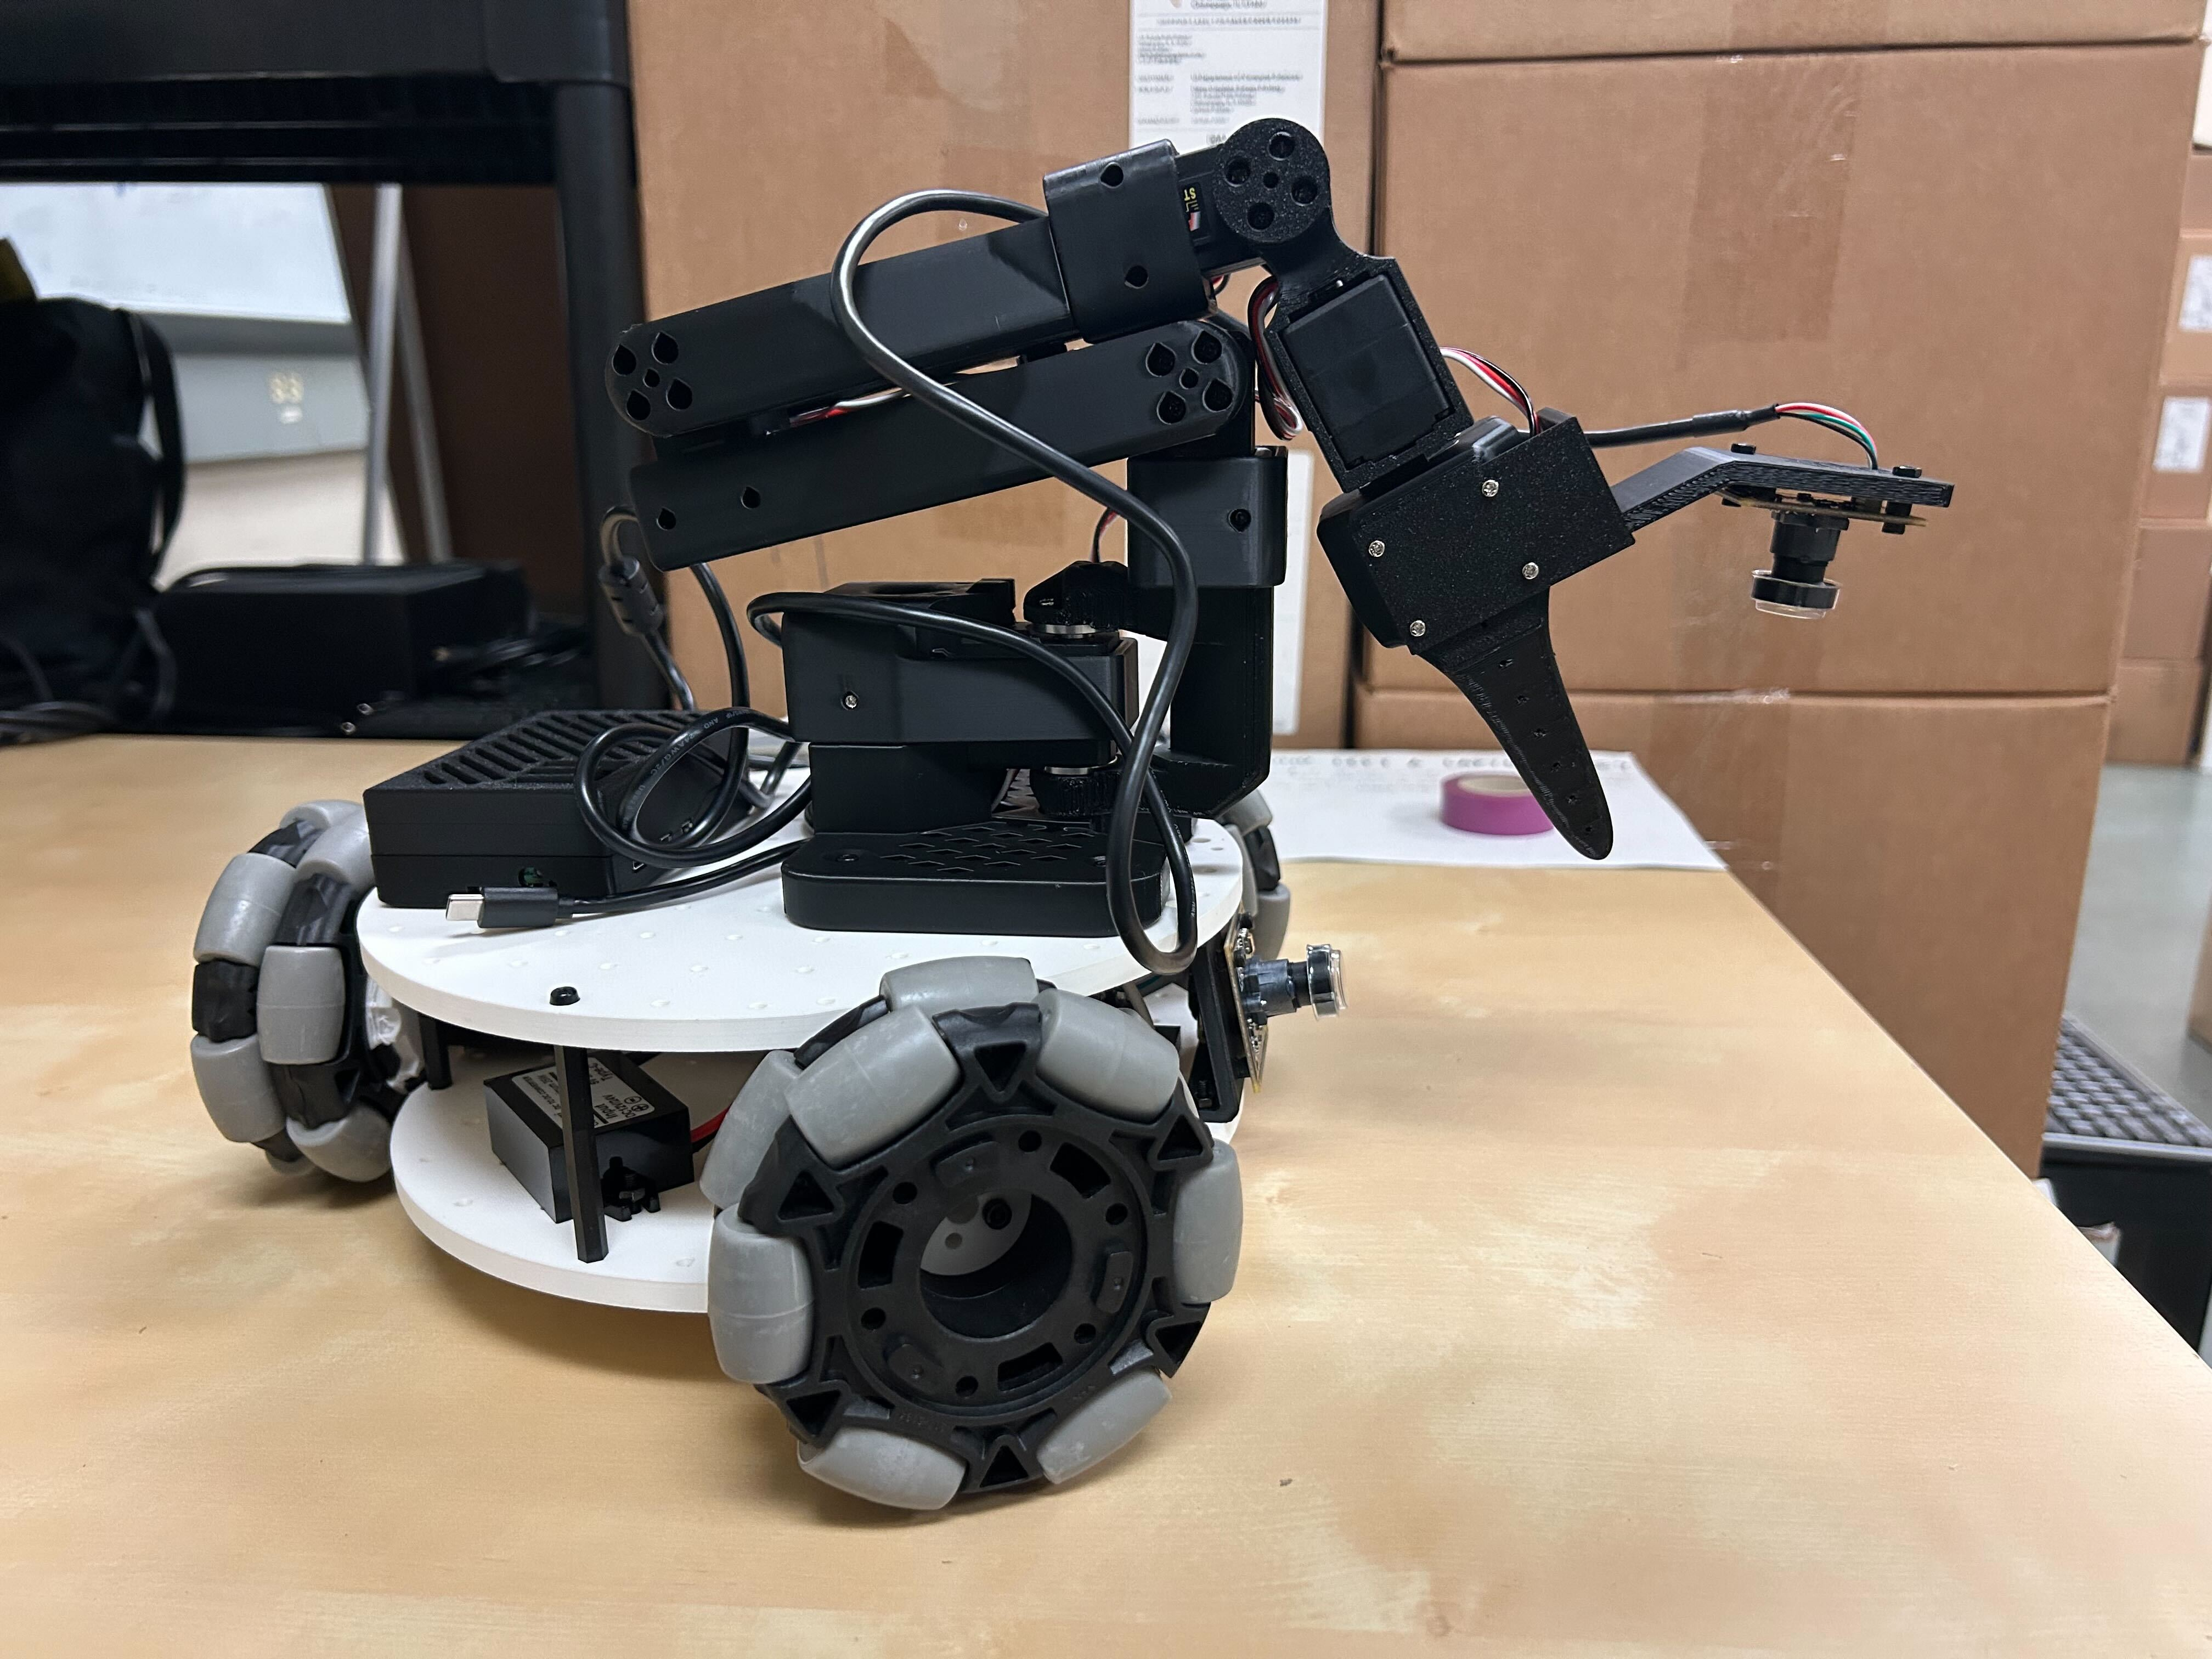
Tutorial de ensamblaje del robot móvil Lekiwi
En el CAD en línea de Fusion360* puede visualizar las posiciones exactas de los componentes.*
Vista previa del URDF en línea https://urdf.d-robotics.cc/
1. Montaje de los módulos de rueda (3 por robot)
- Utilice 12 tornillos autorroscantes M2x6 para fijar el motor de accionamiento al soporte del motor. (Incluidos con la caja del servo.)
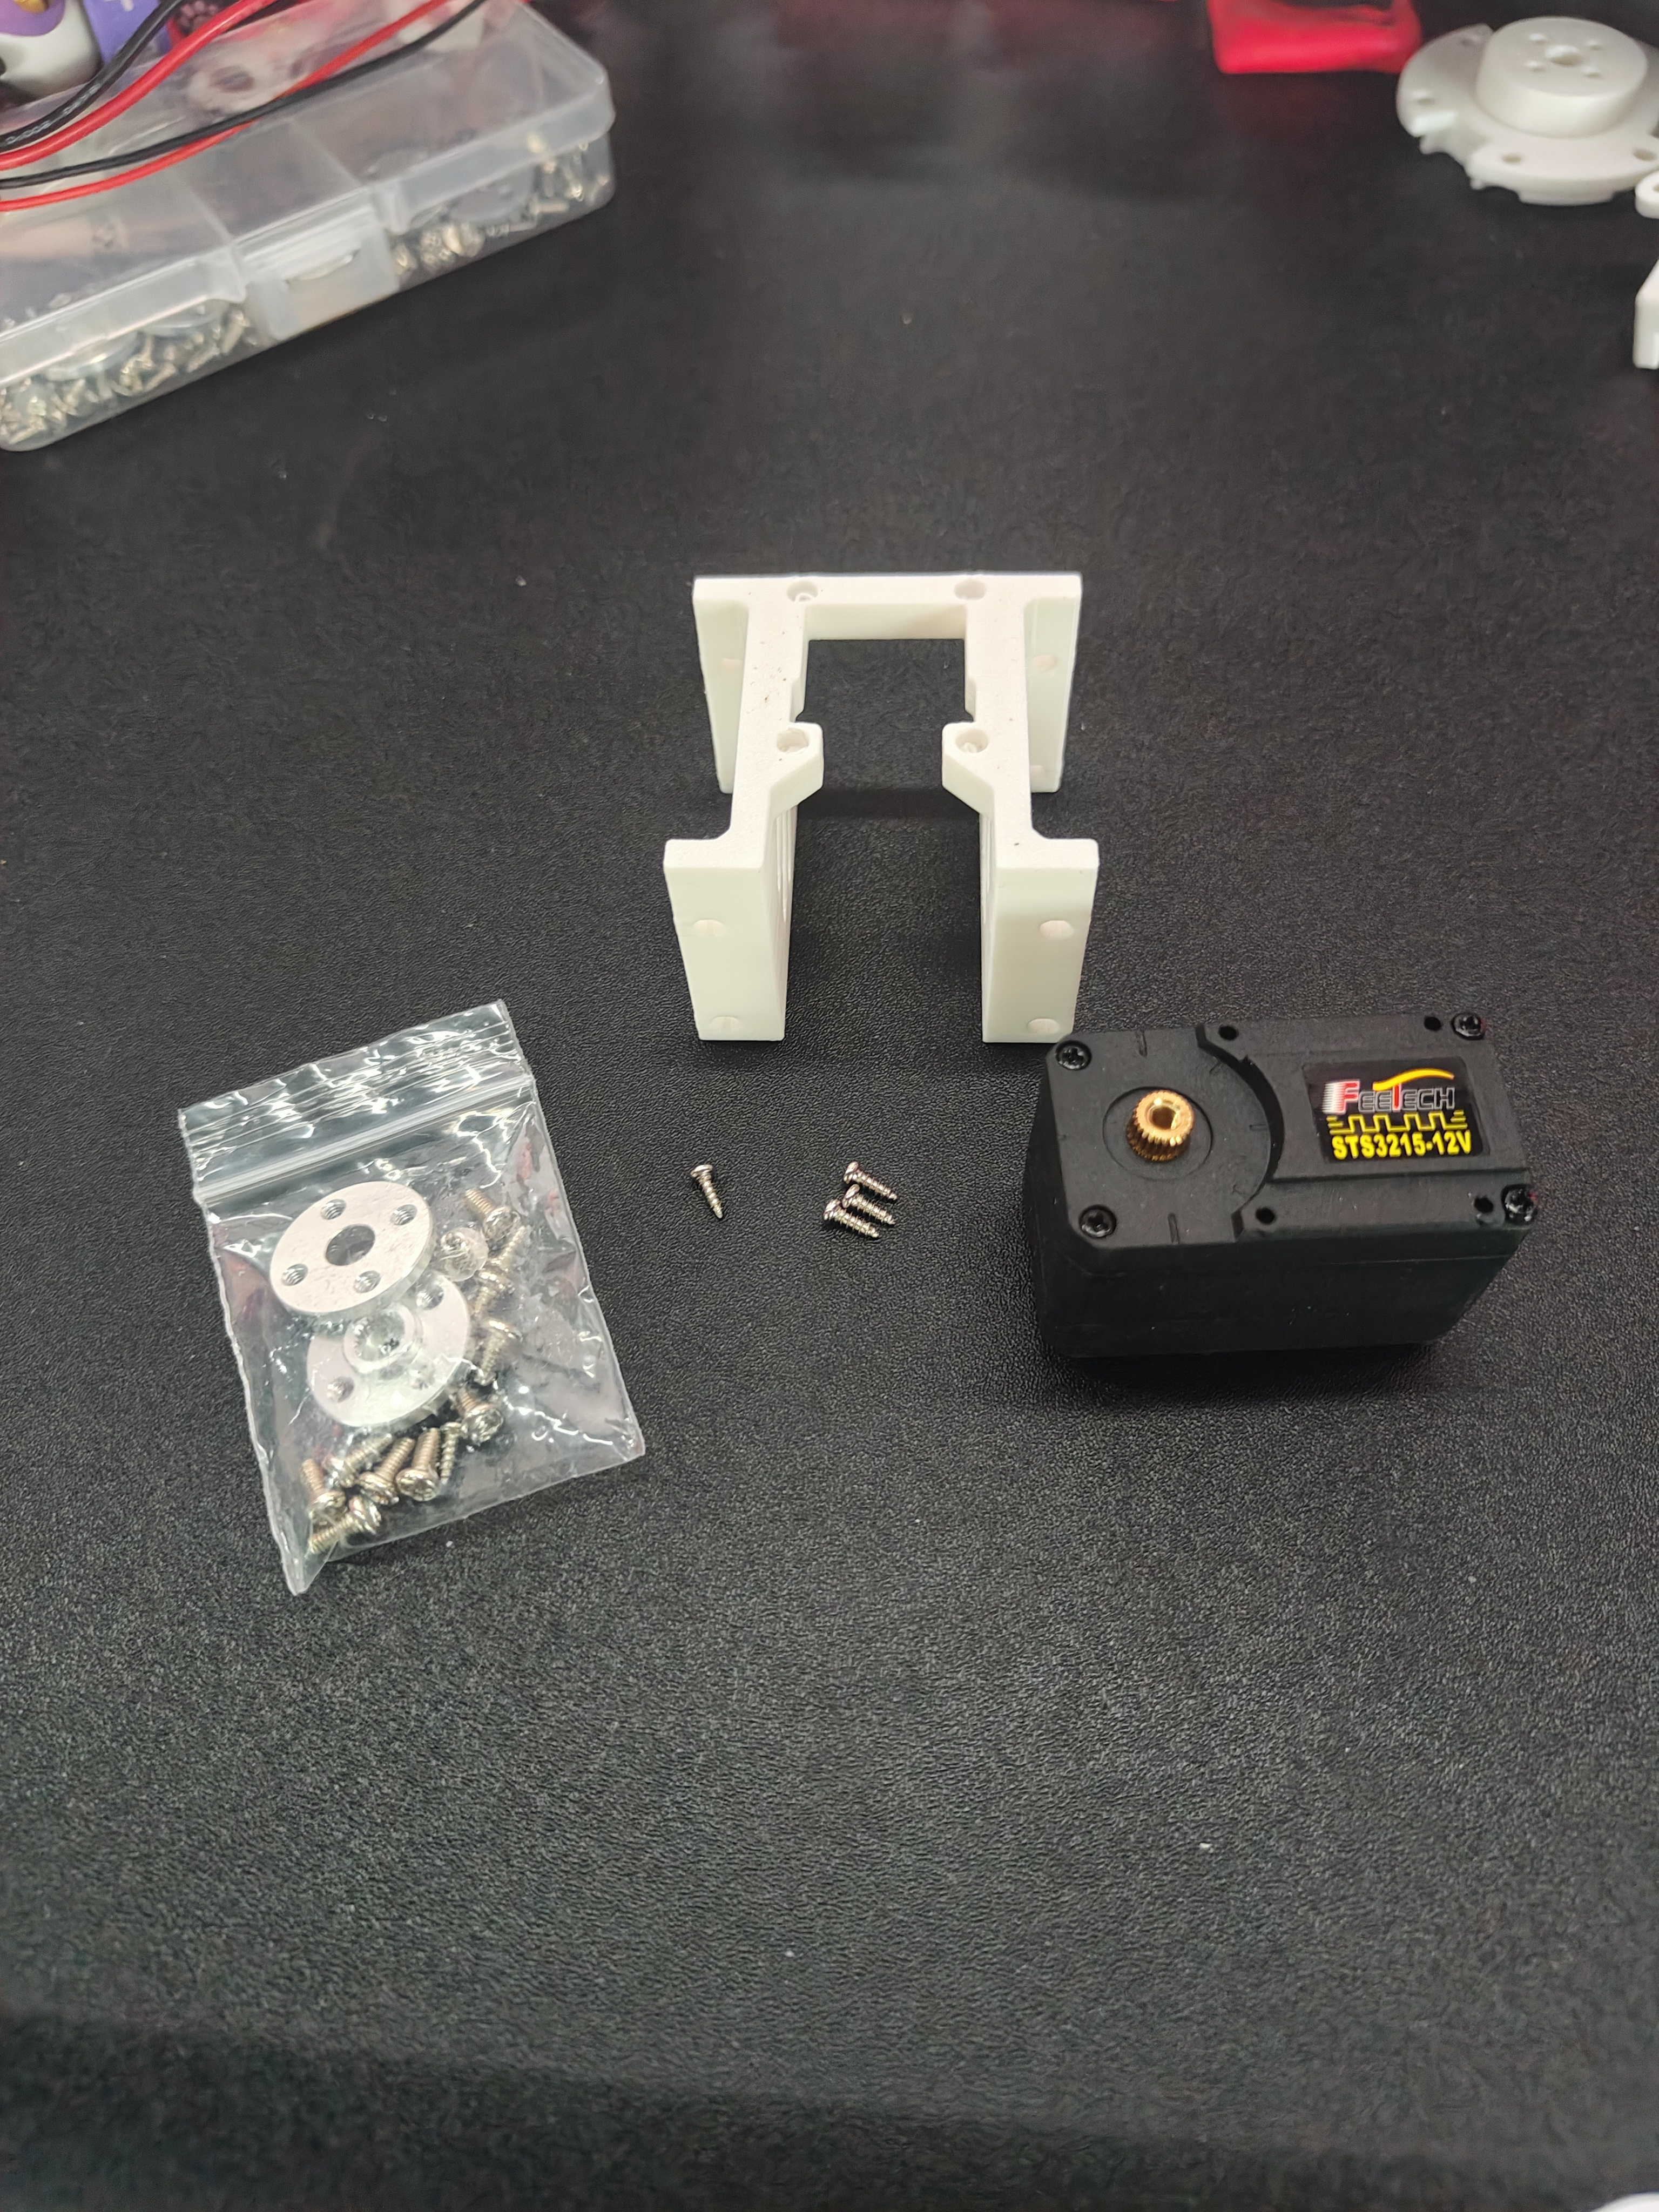
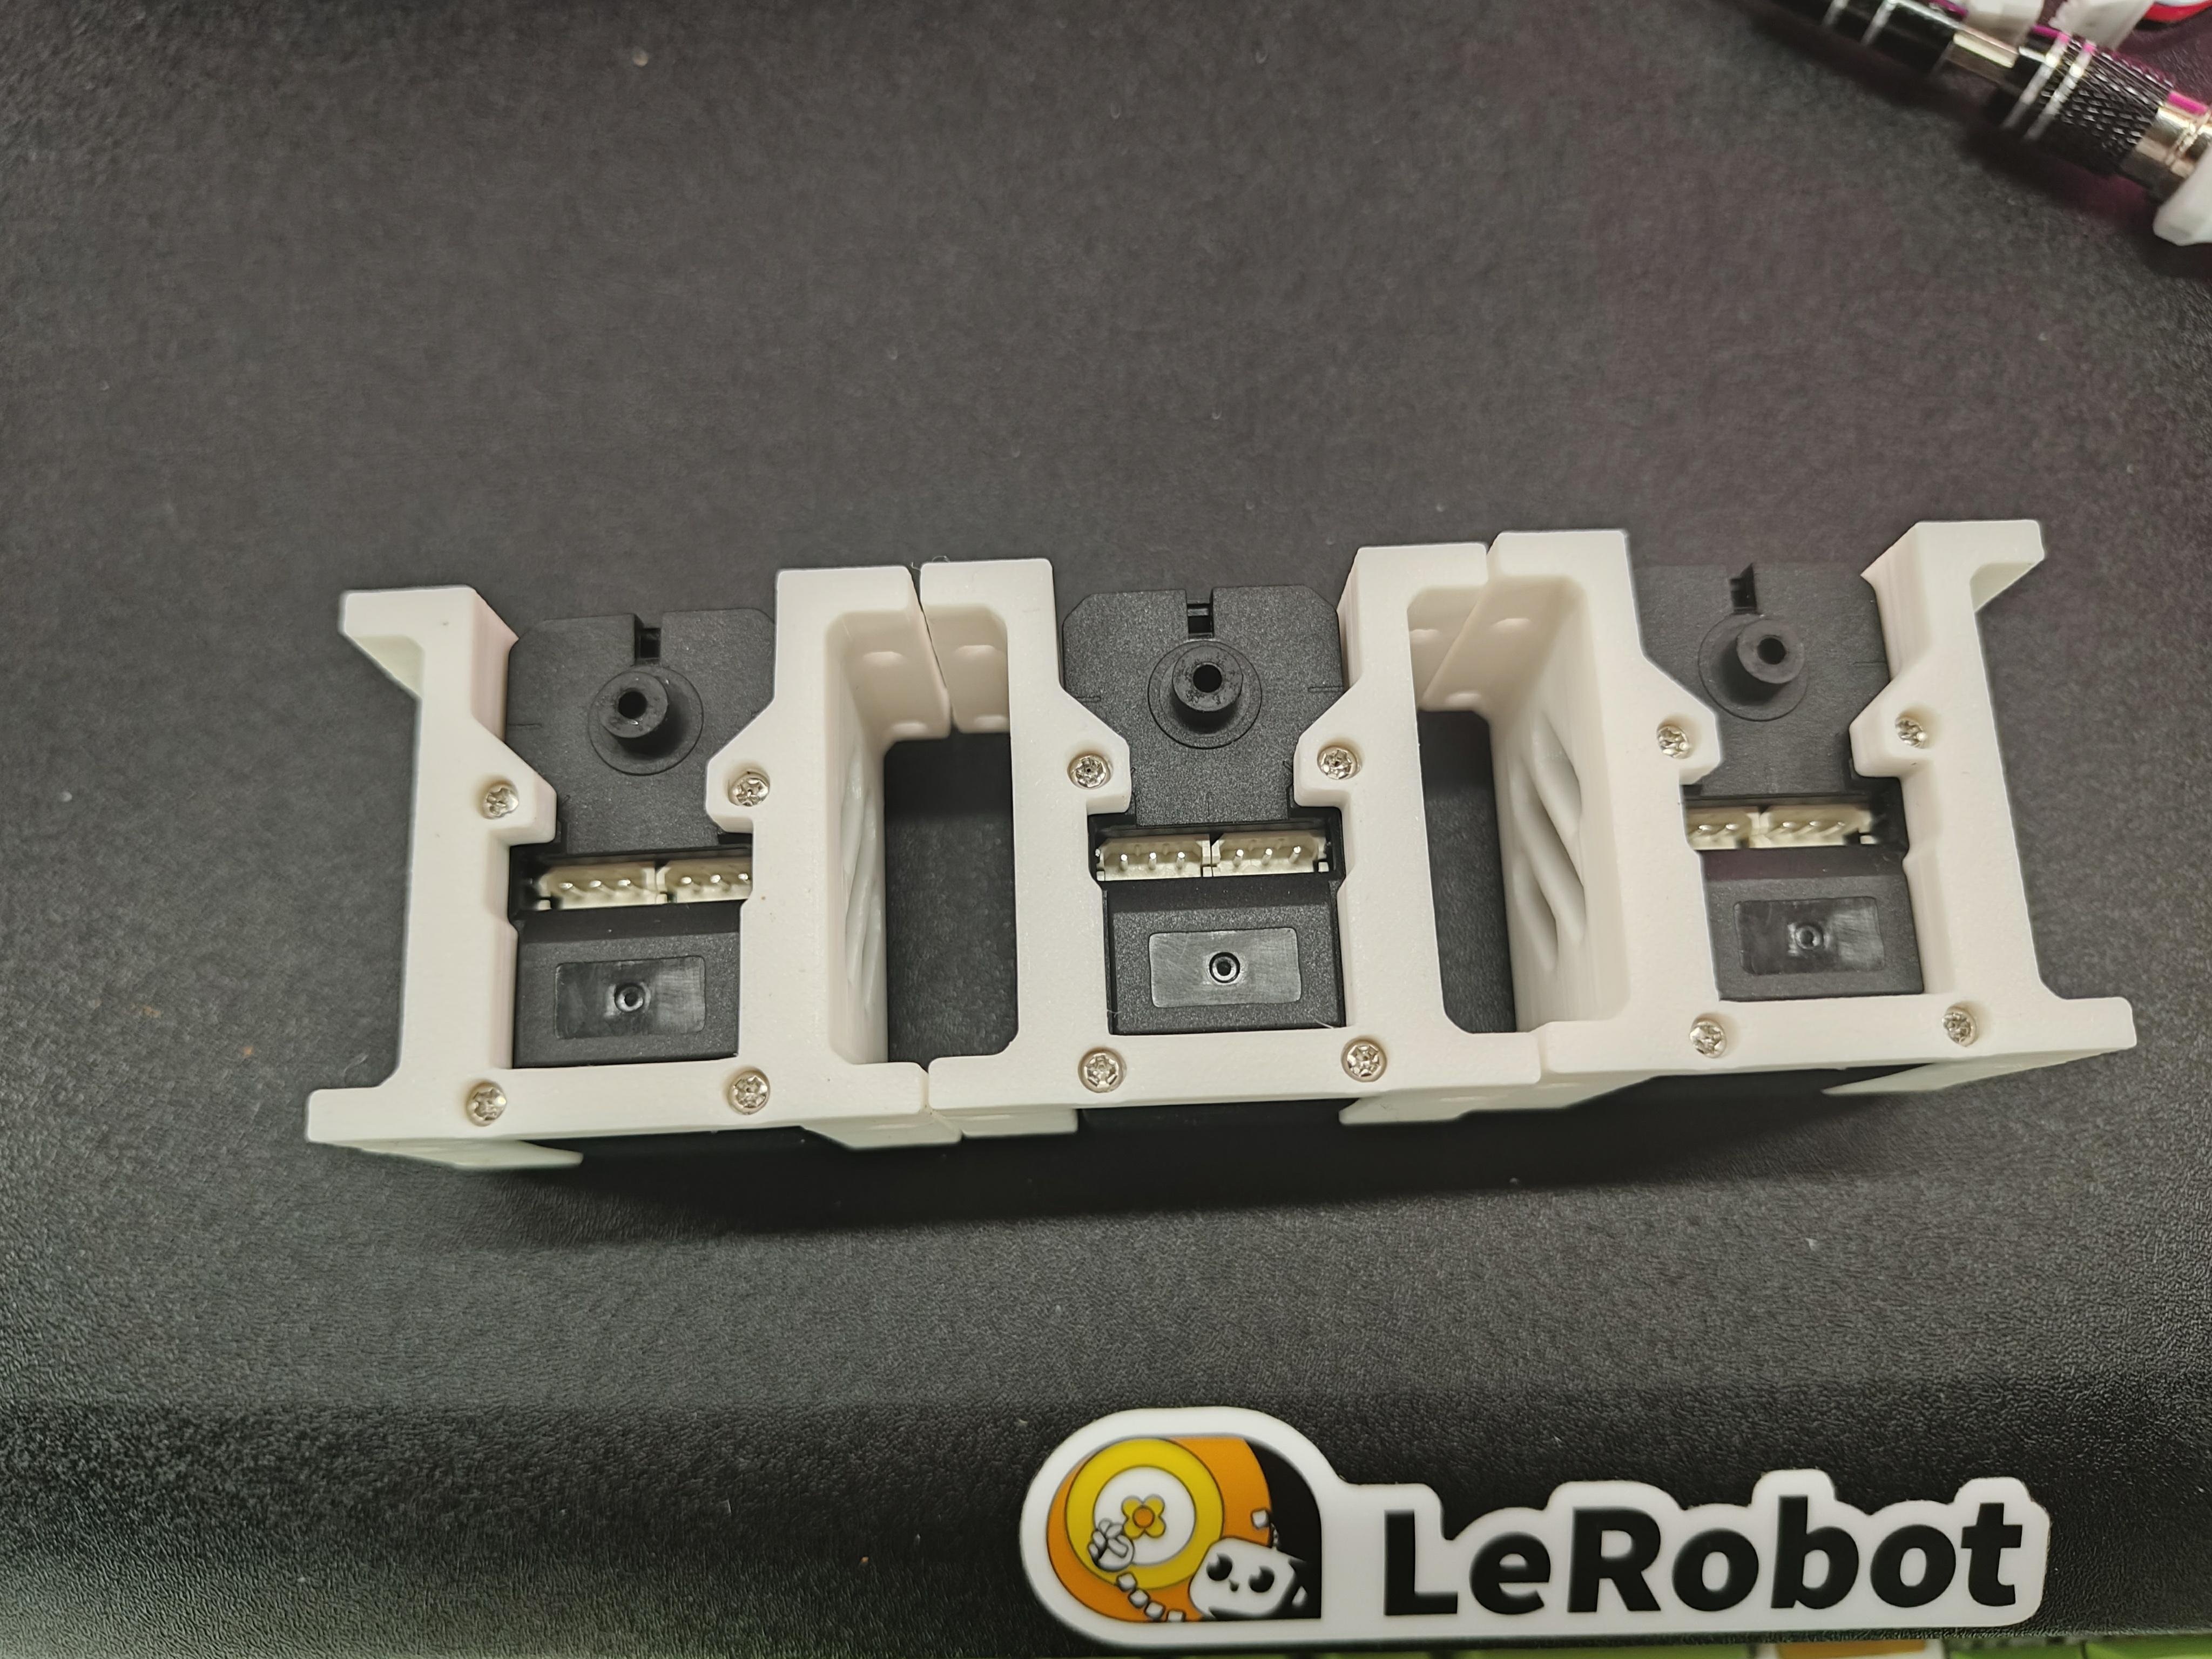
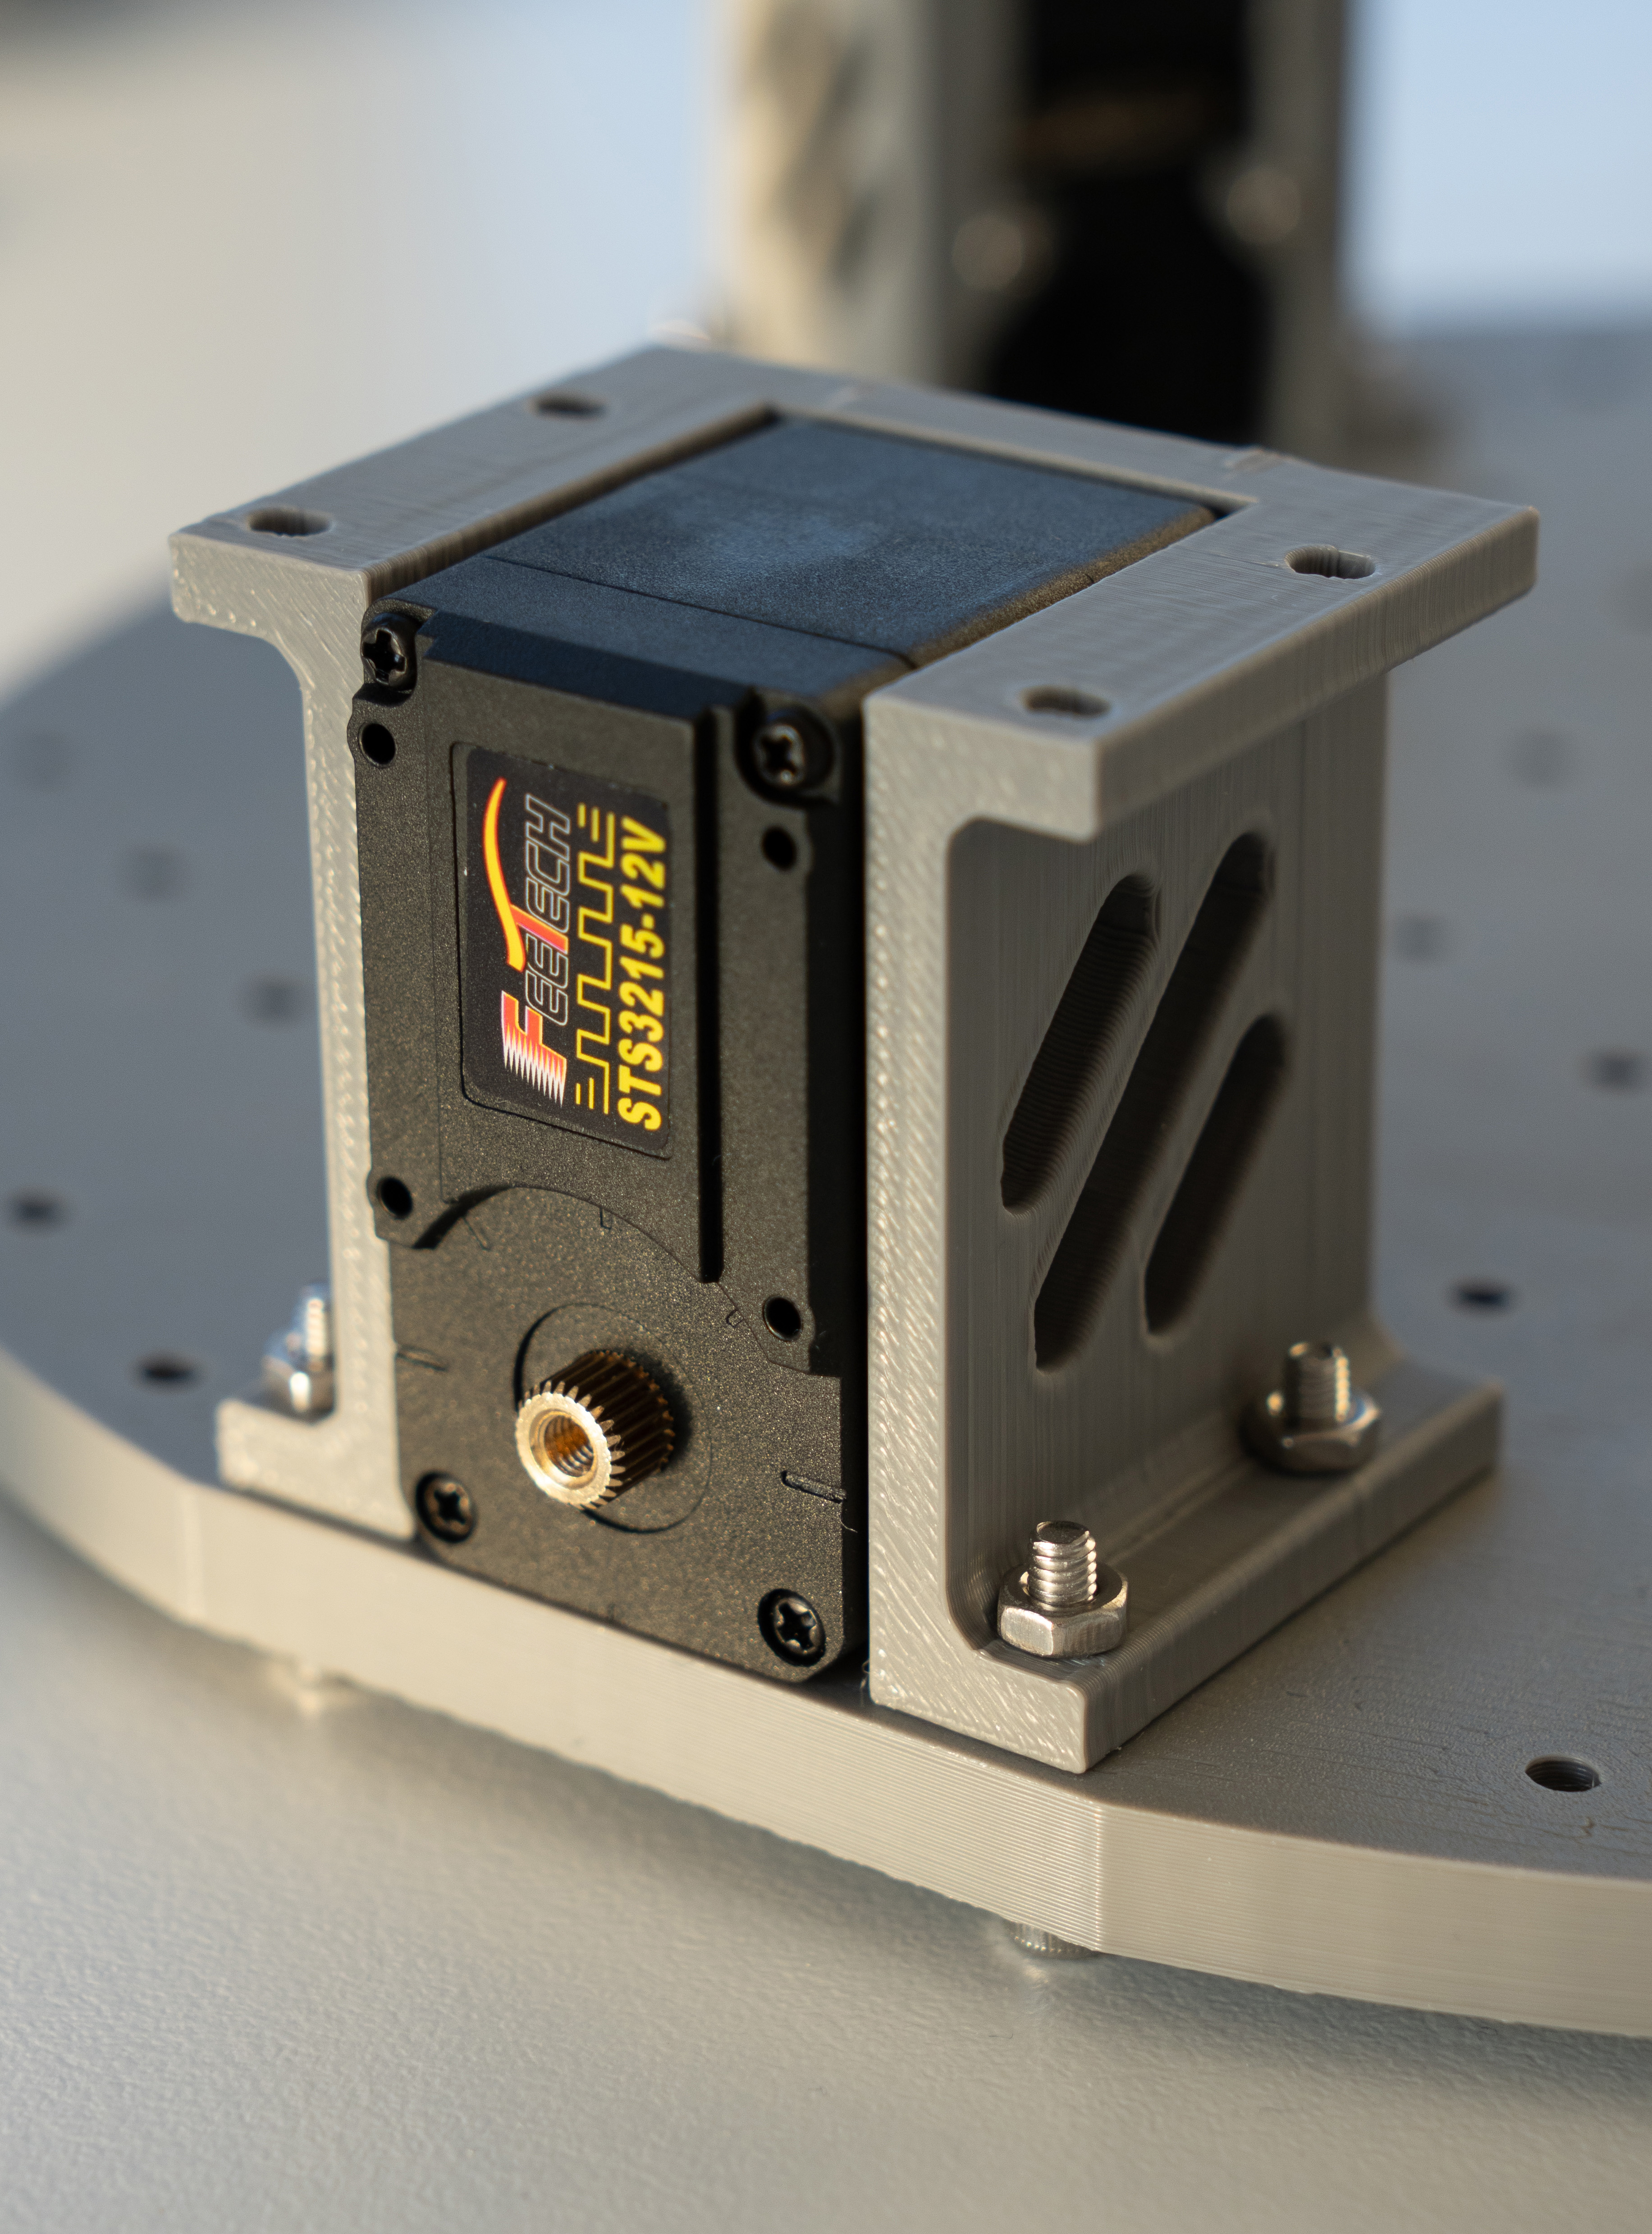
- Utilice 12 tornillos M3x16 y 12 tuercas M3 para fijar los servos a la placa base con los soportes del motor de accionamiento.
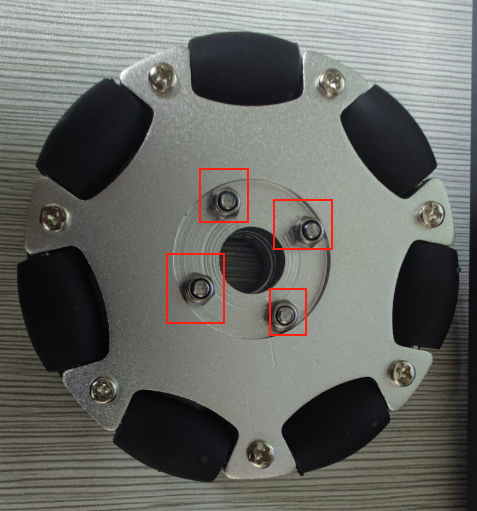
- Retire los tornillos y las tuercas de las ruedas omnidireccionales de 82 mm.
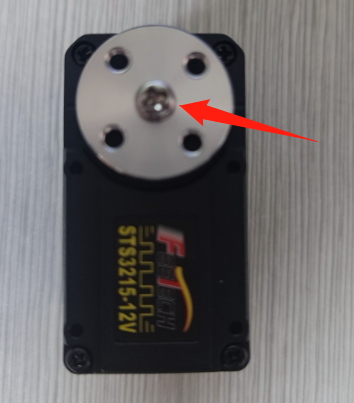
- Utilice tornillos m3*6 para fijar el cuerno del servo al servo.
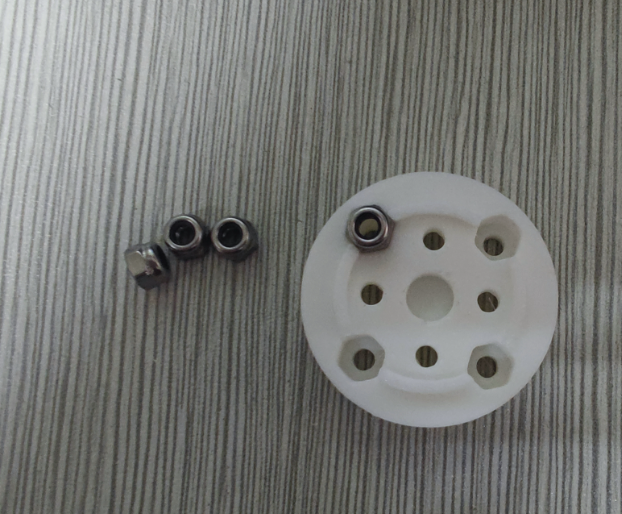
- Instale 4 tuercas de seguridad en el acoplamiento. Primero, utilice 4 tornillos m3*6 para fijar el acoplamiento al cuerno del servo.
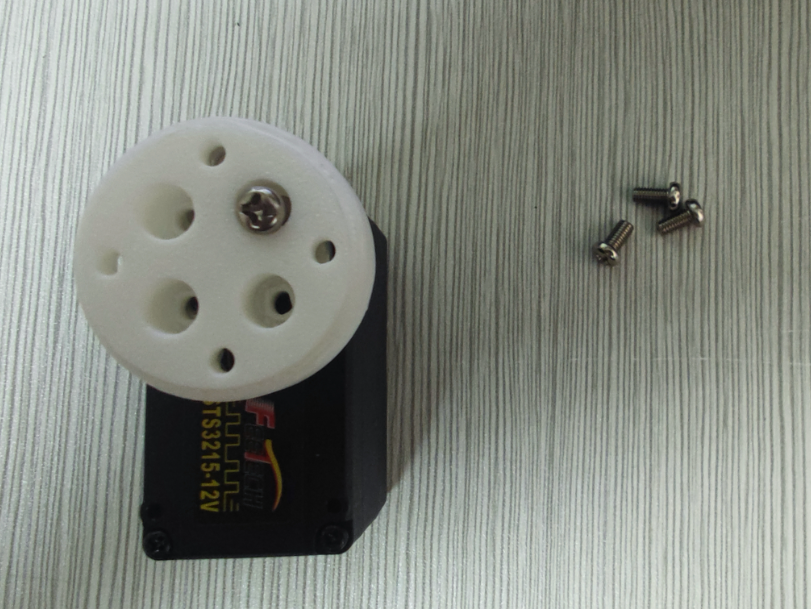
- Utilice tornillos m3*25 y tuercas de seguridad para fijar las ruedas omnidireccionales de 82 mm al acoplamiento.
Una vez instaladas las tres ruedas en la placa base:
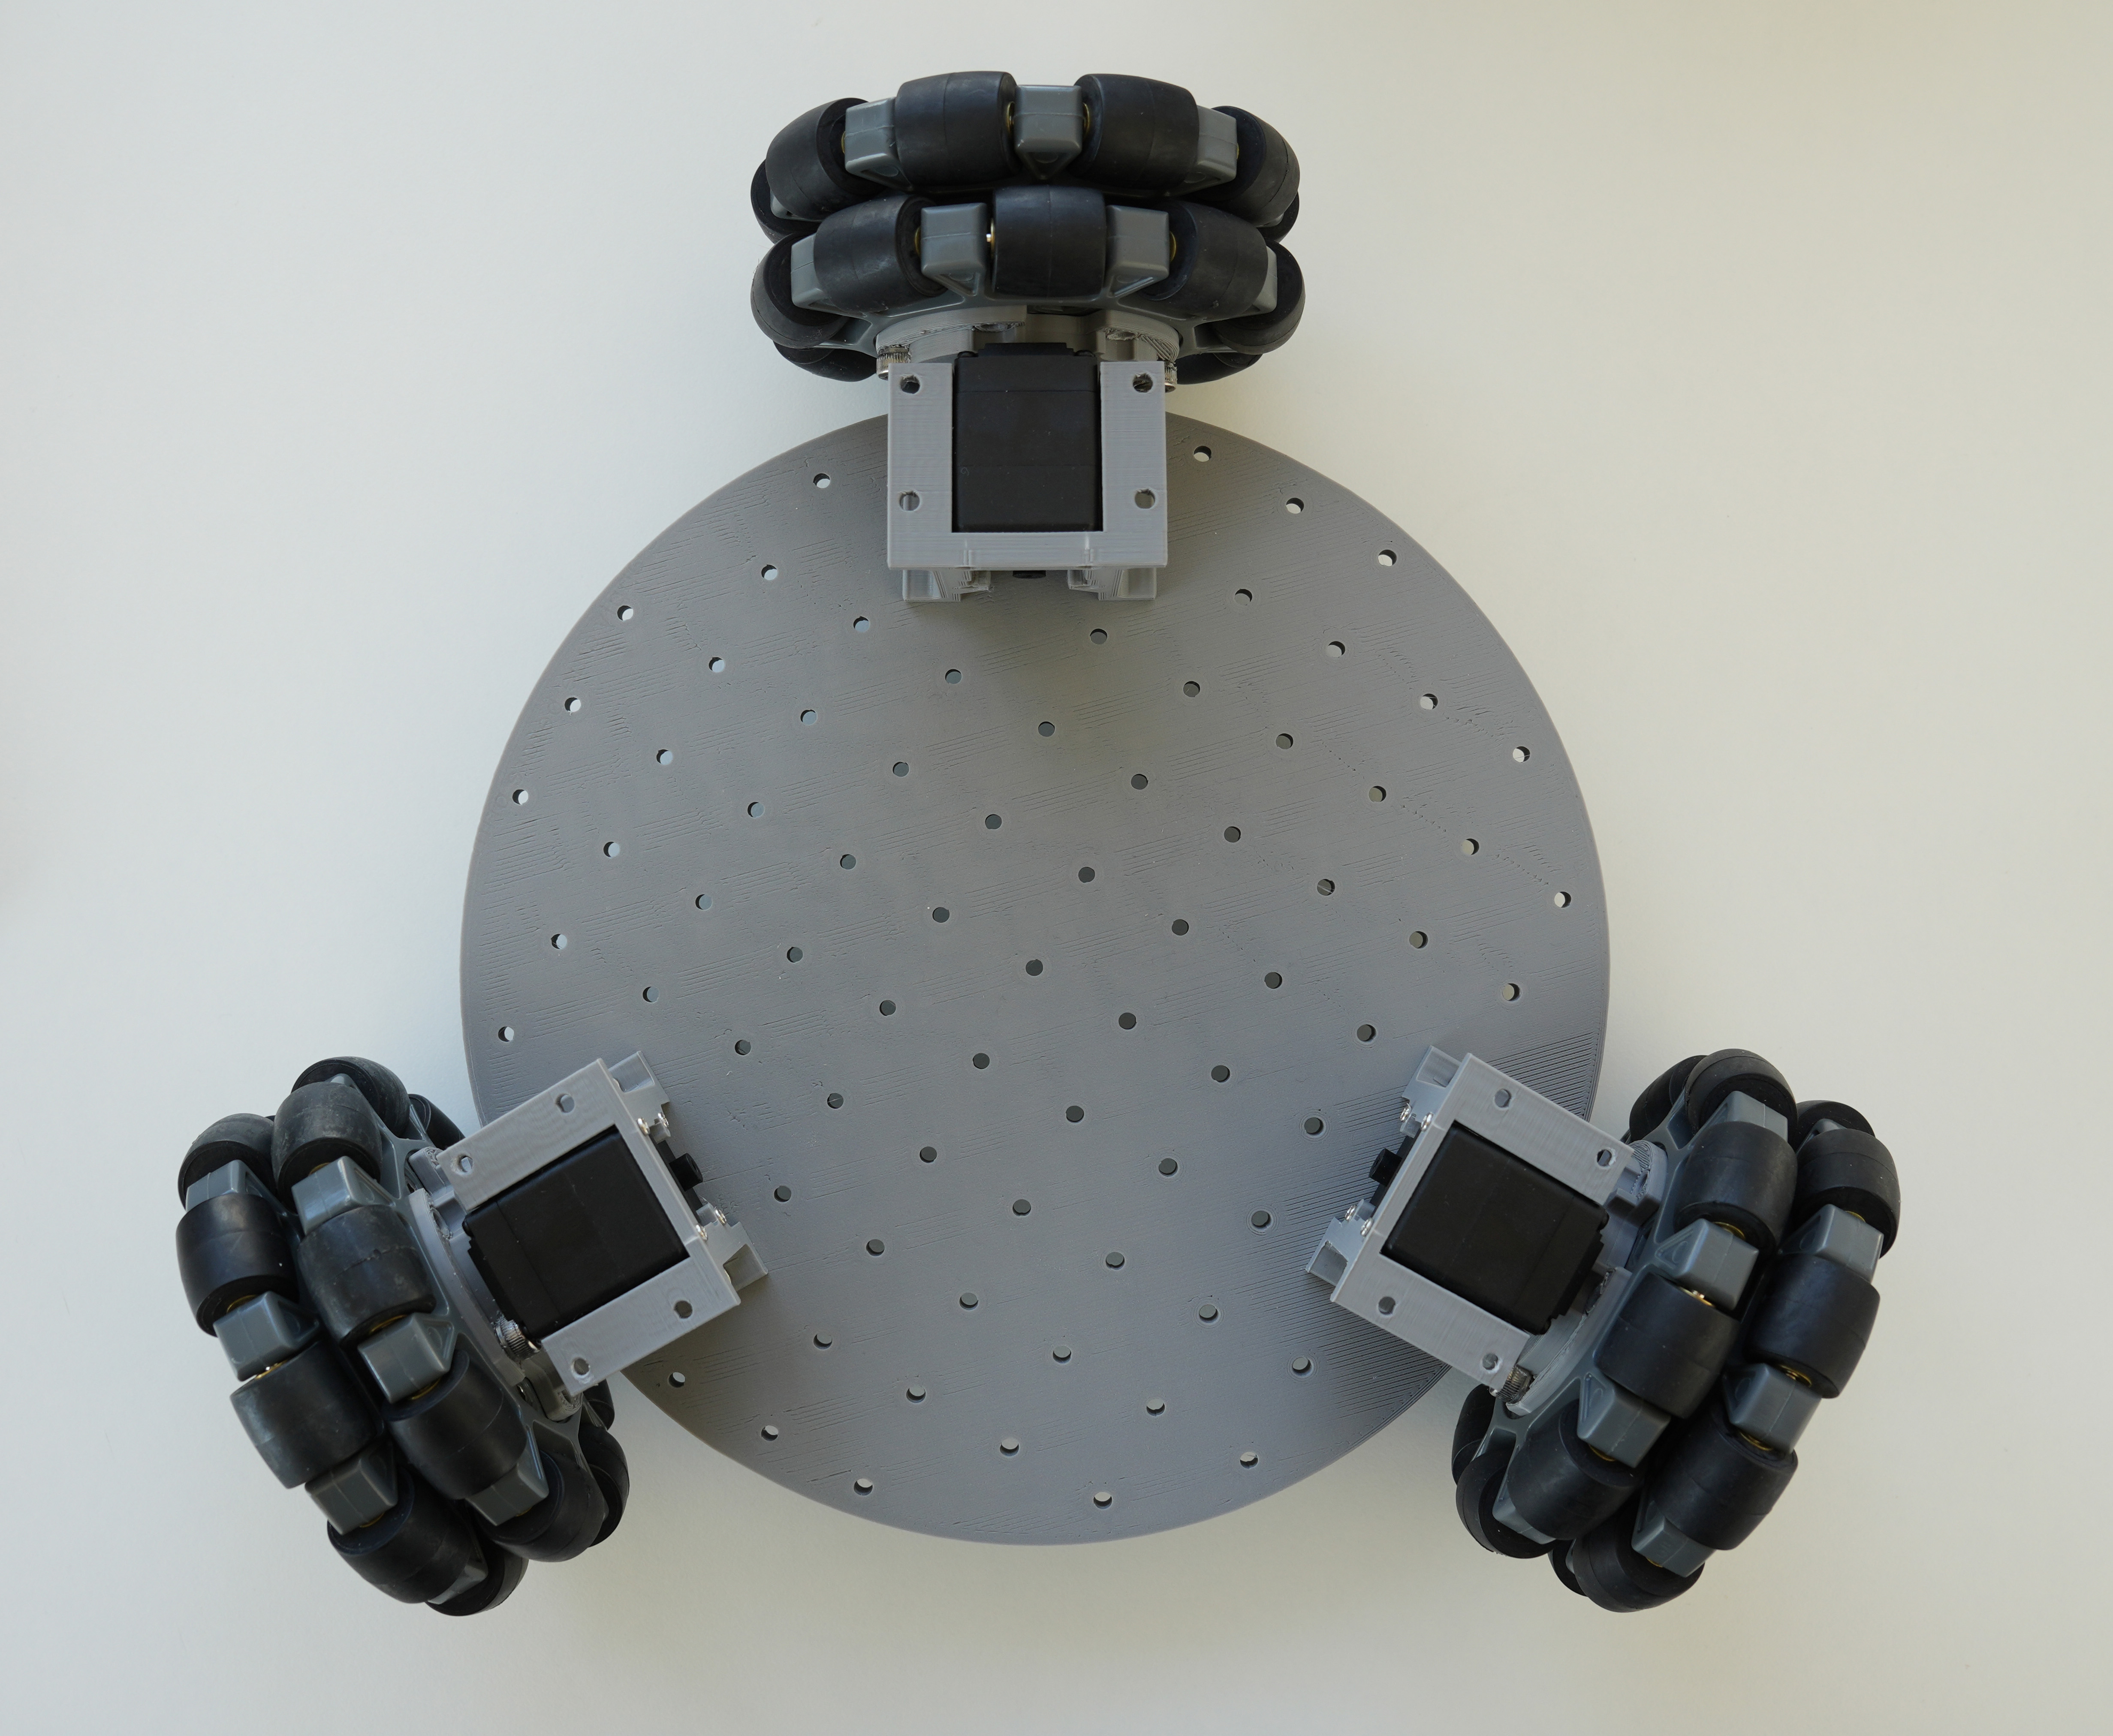
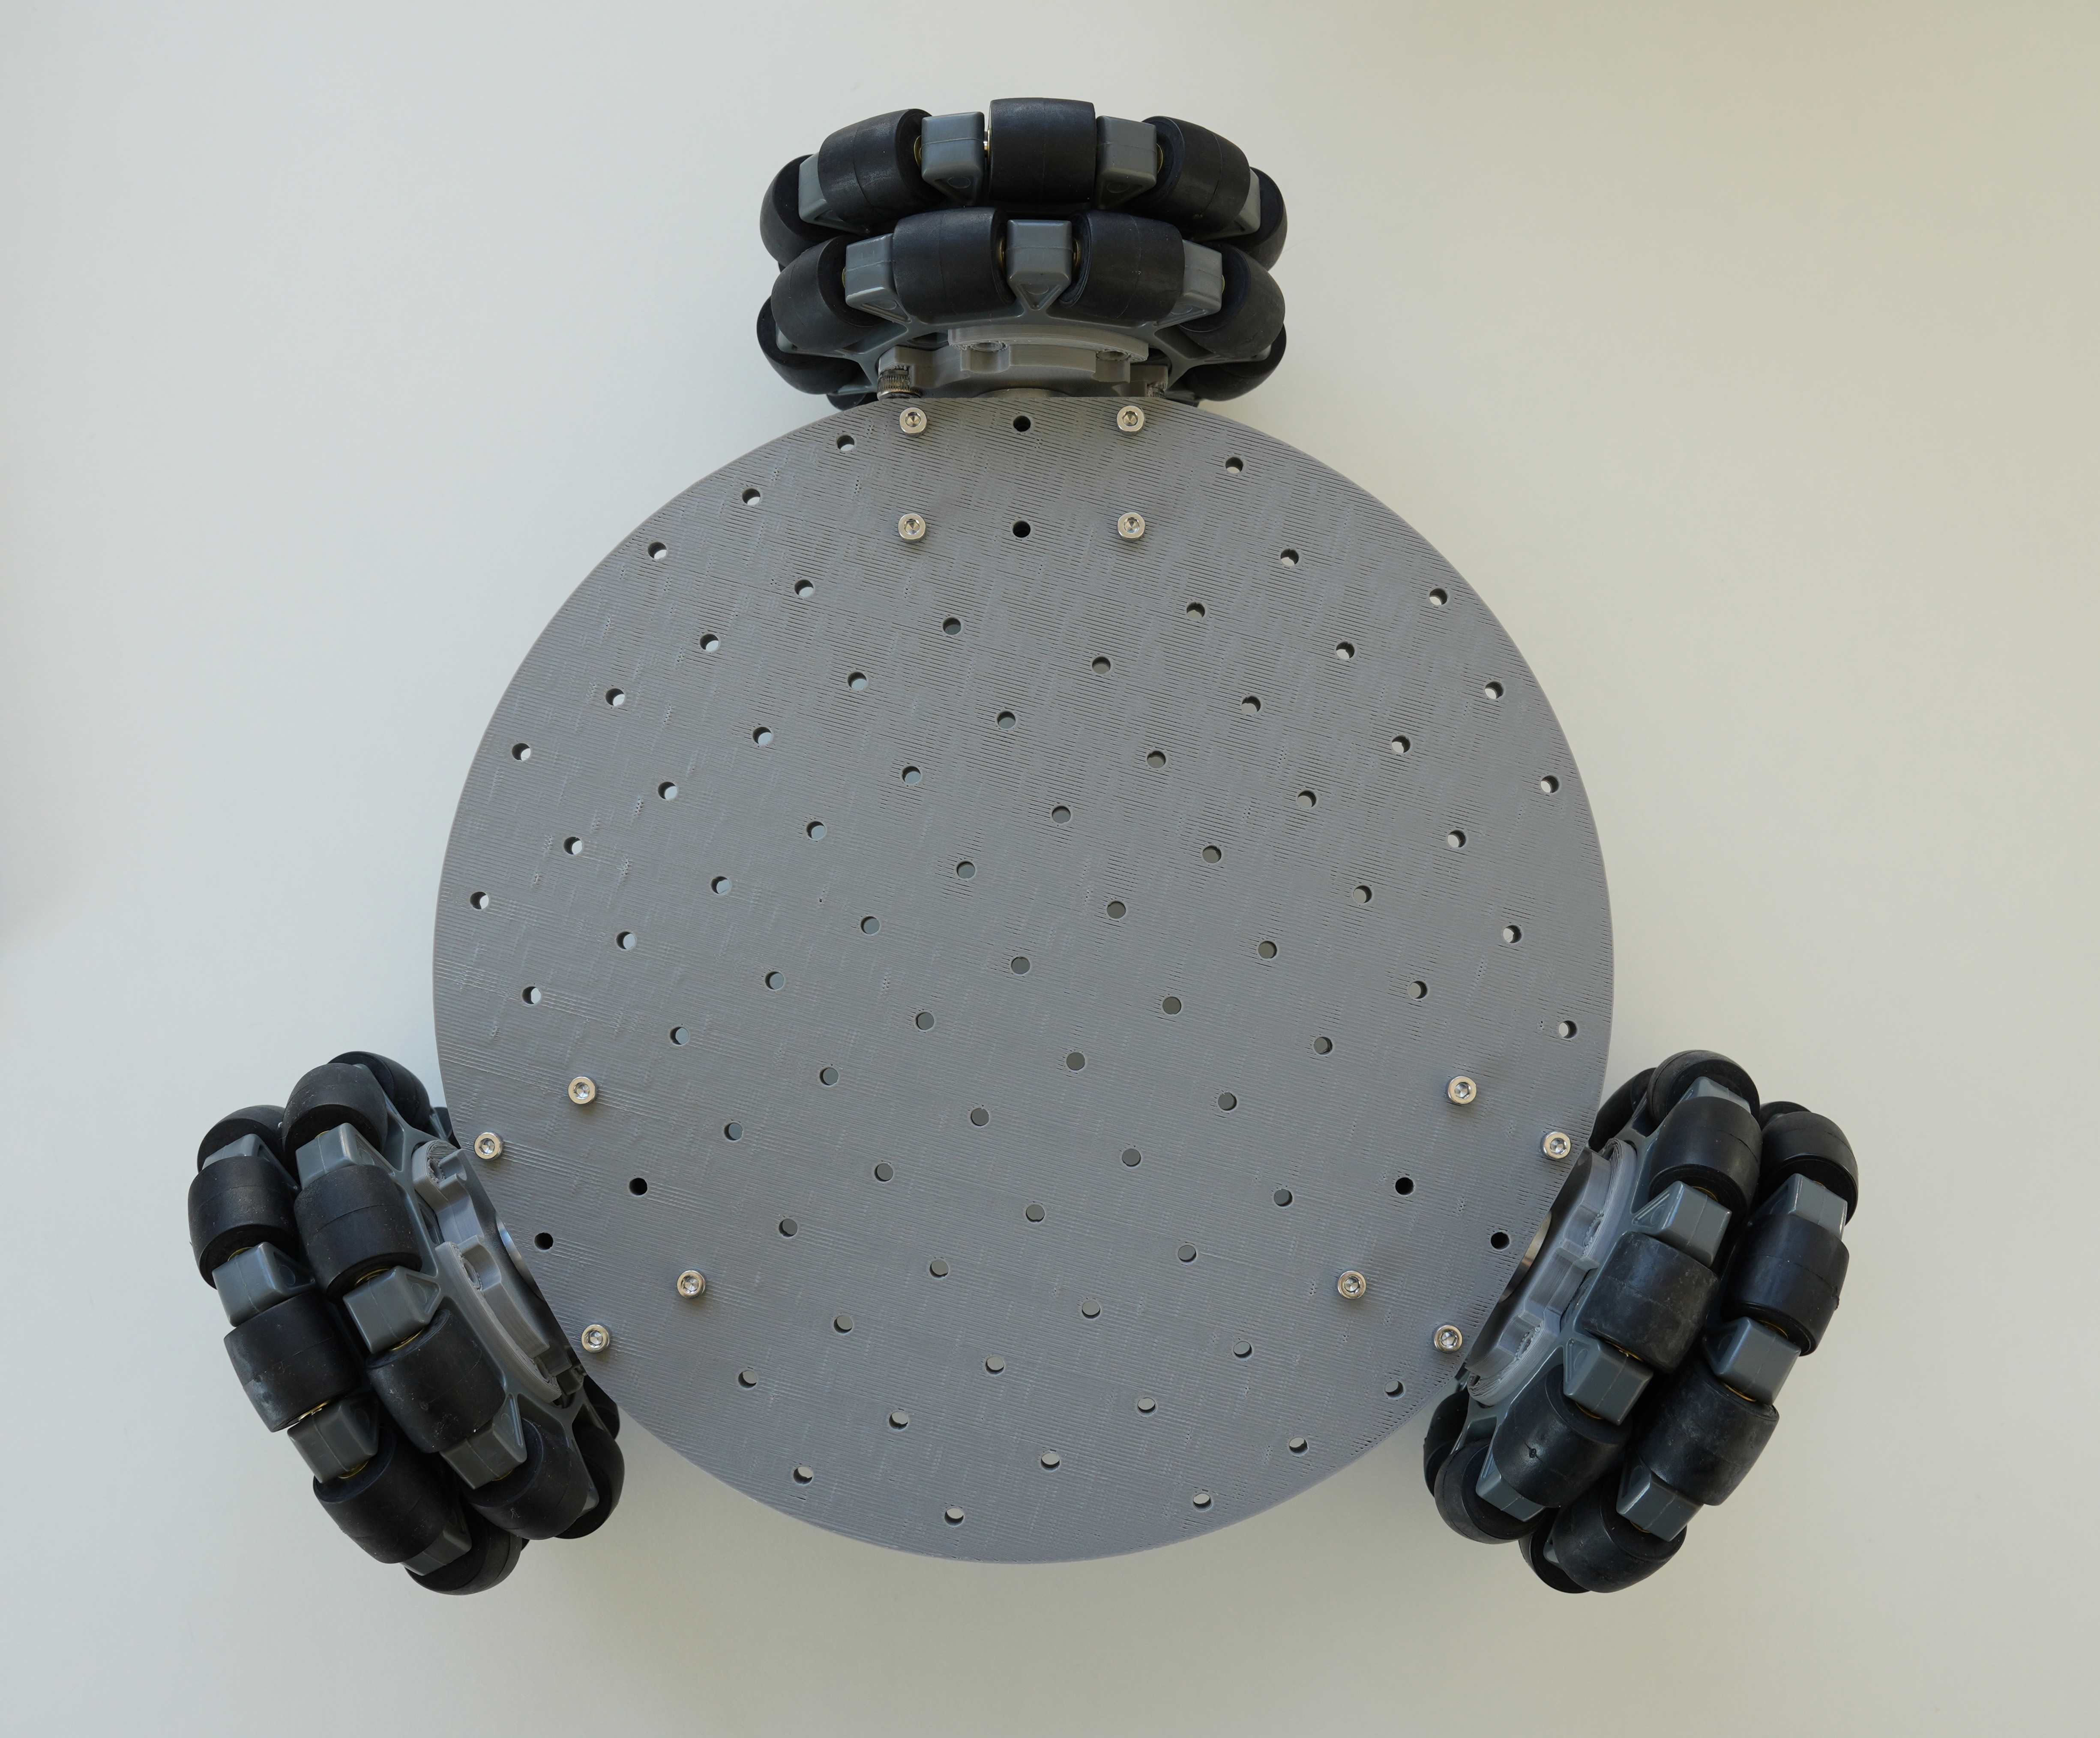
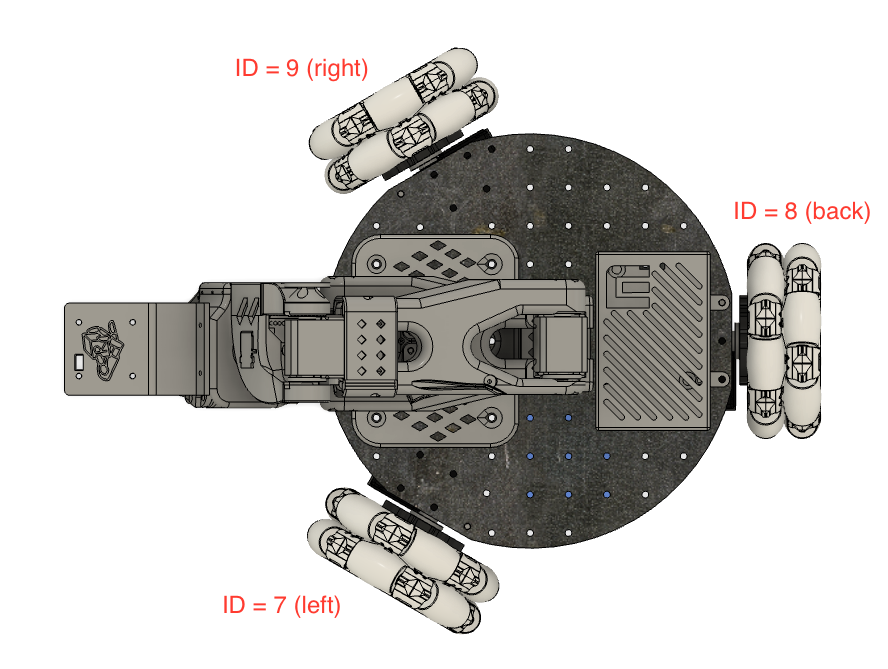
2. Montaje de la placa base
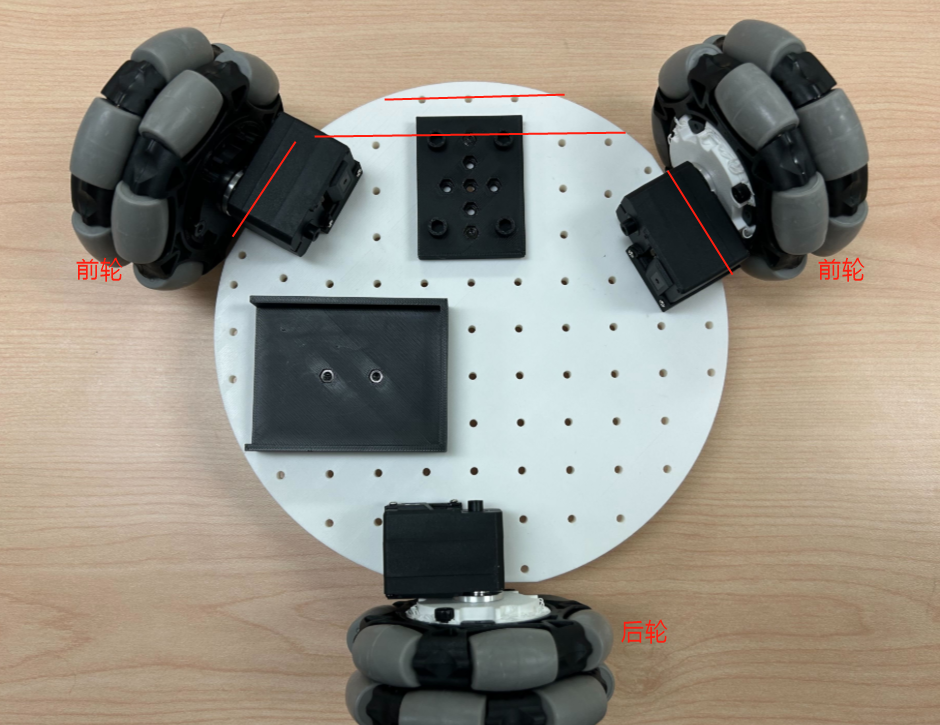
- Inserte 2 tuercas M3 en los orificios de la placa controladora de servos y el soporte de la batería. Utilice 4 tornillos hexagonales M3x12 para fijar ambos a la placa base.
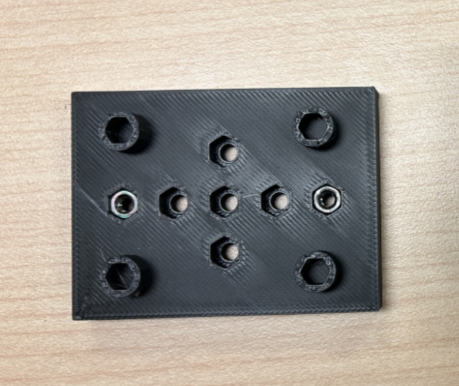
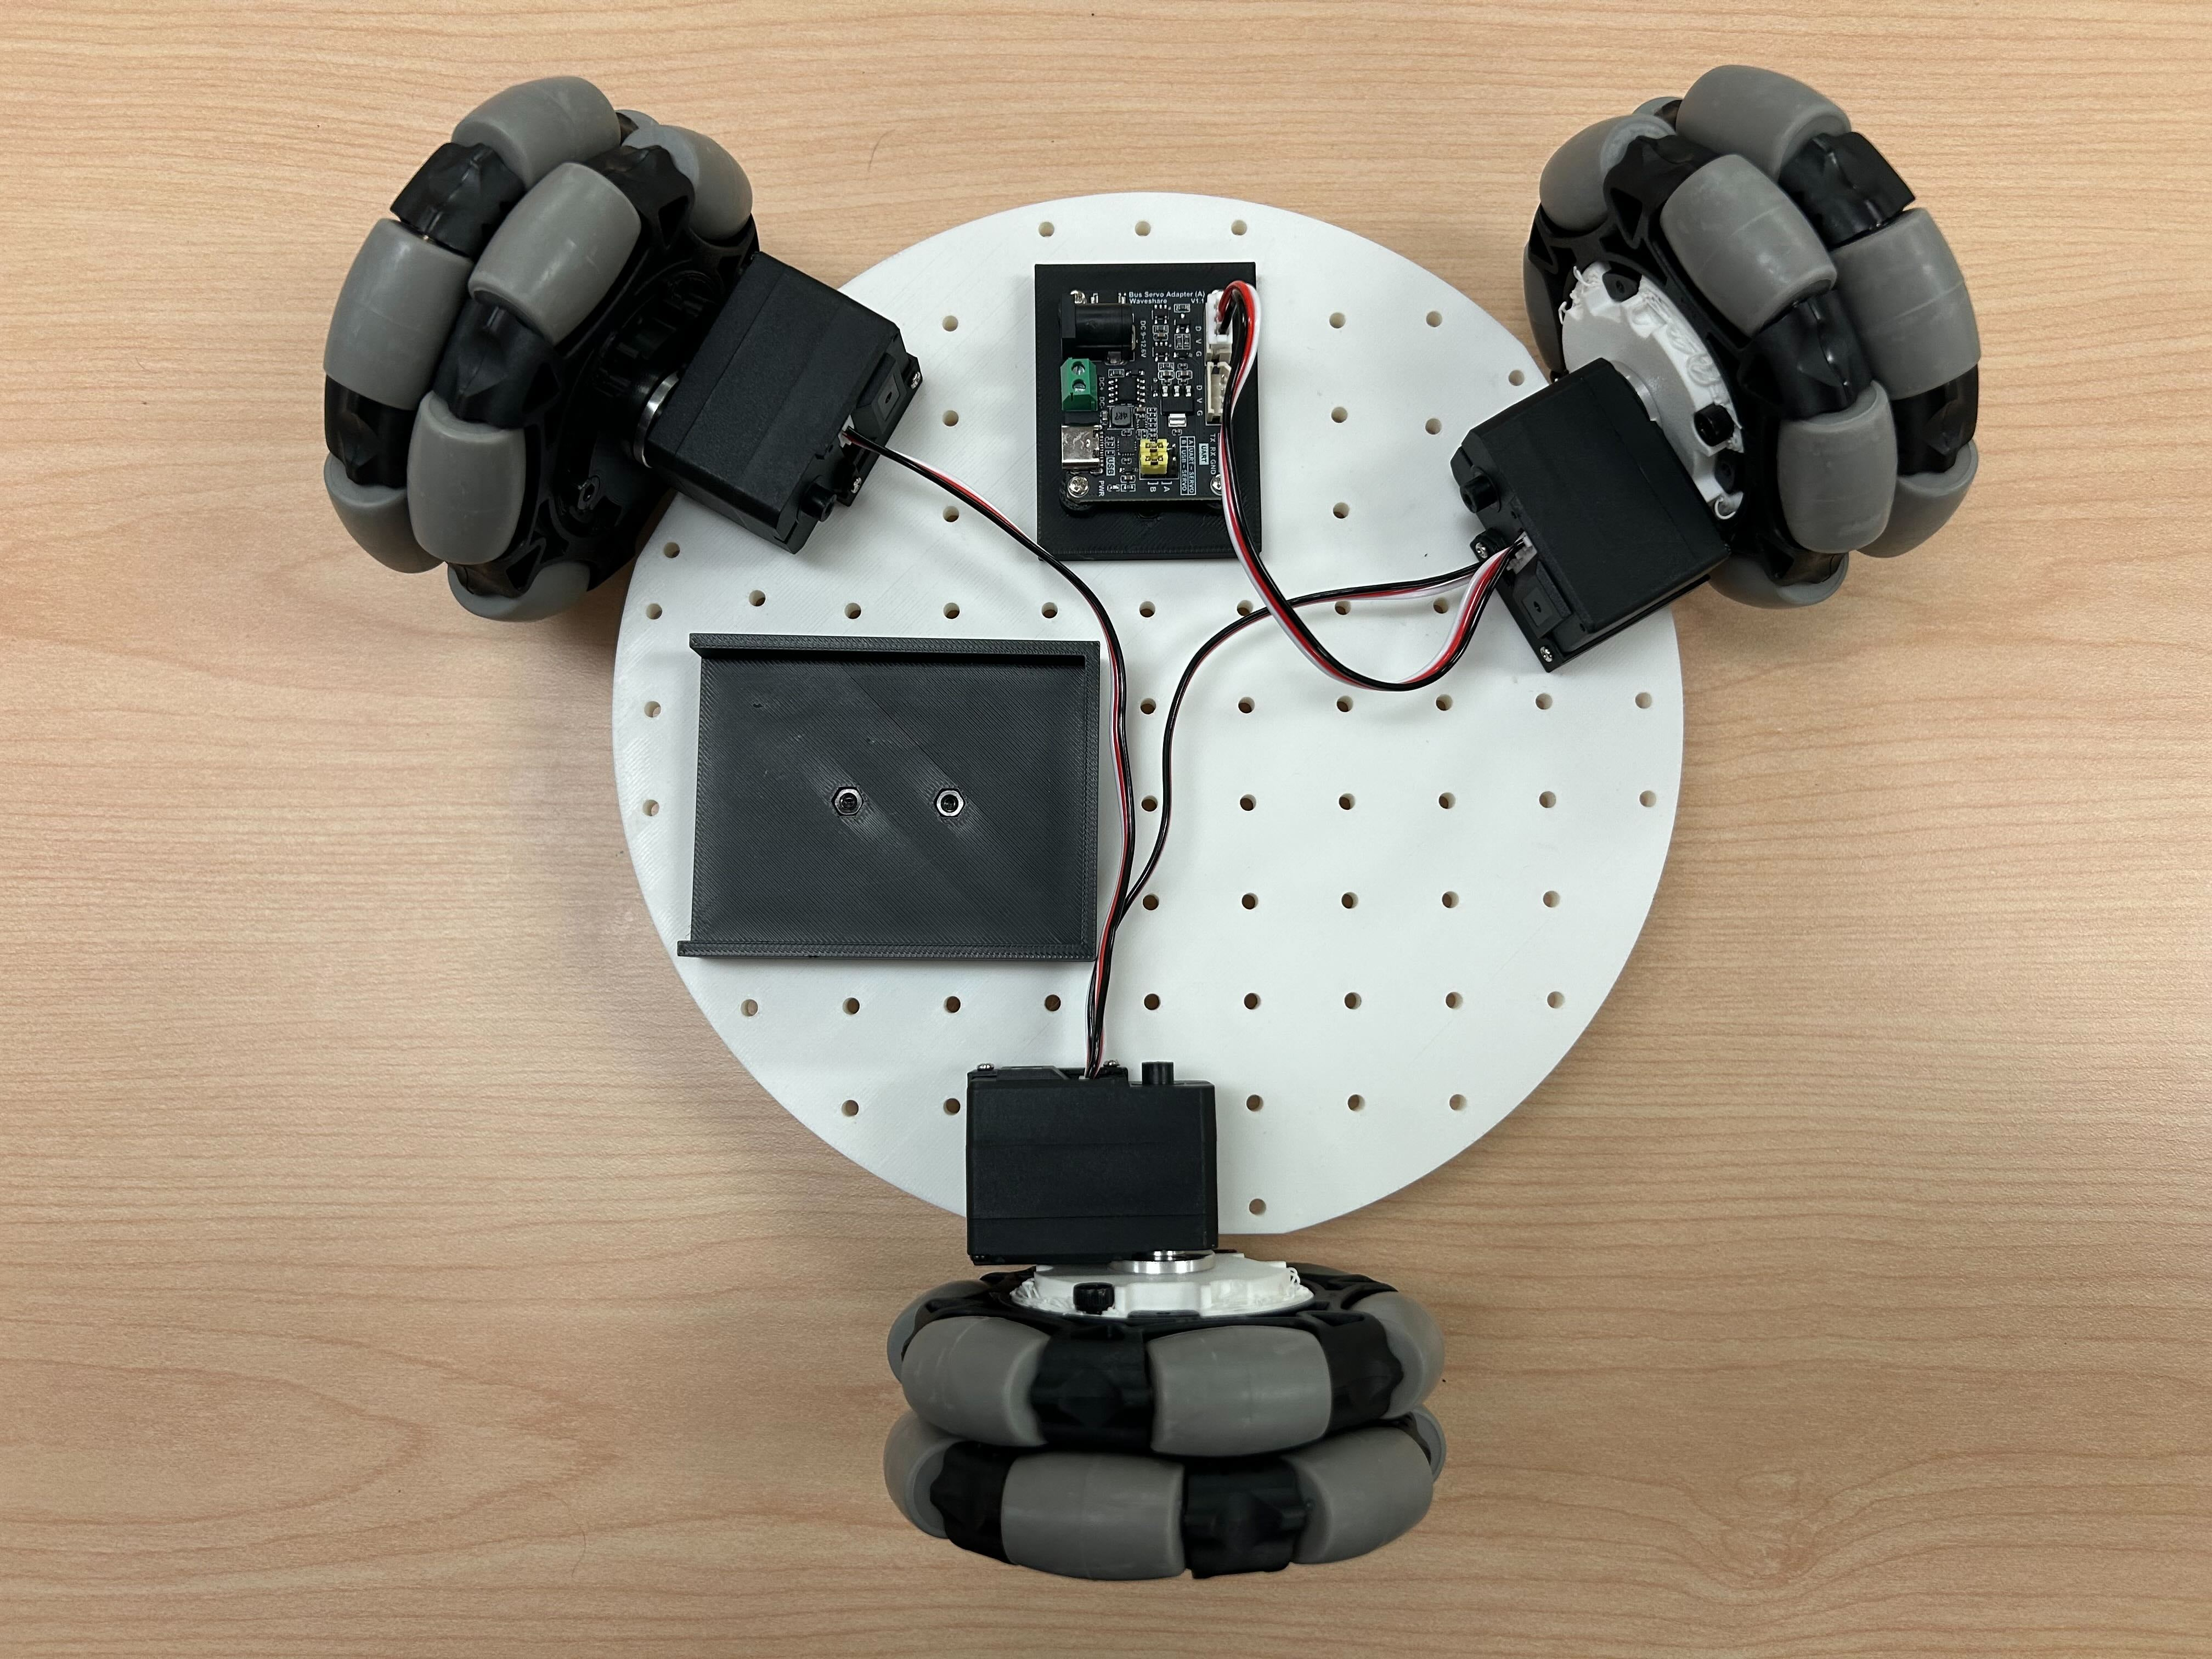
- Utilice 2 tornillos hexagonales M3*12 y 2 tuercas M3 para instalar la placa controladora de servos y conectarla a los 3 servos.
Conexiones de los cables de la fuente de alimentación portátil
- La entrada de alimentación se conecta directamente a la fuente de alimentación
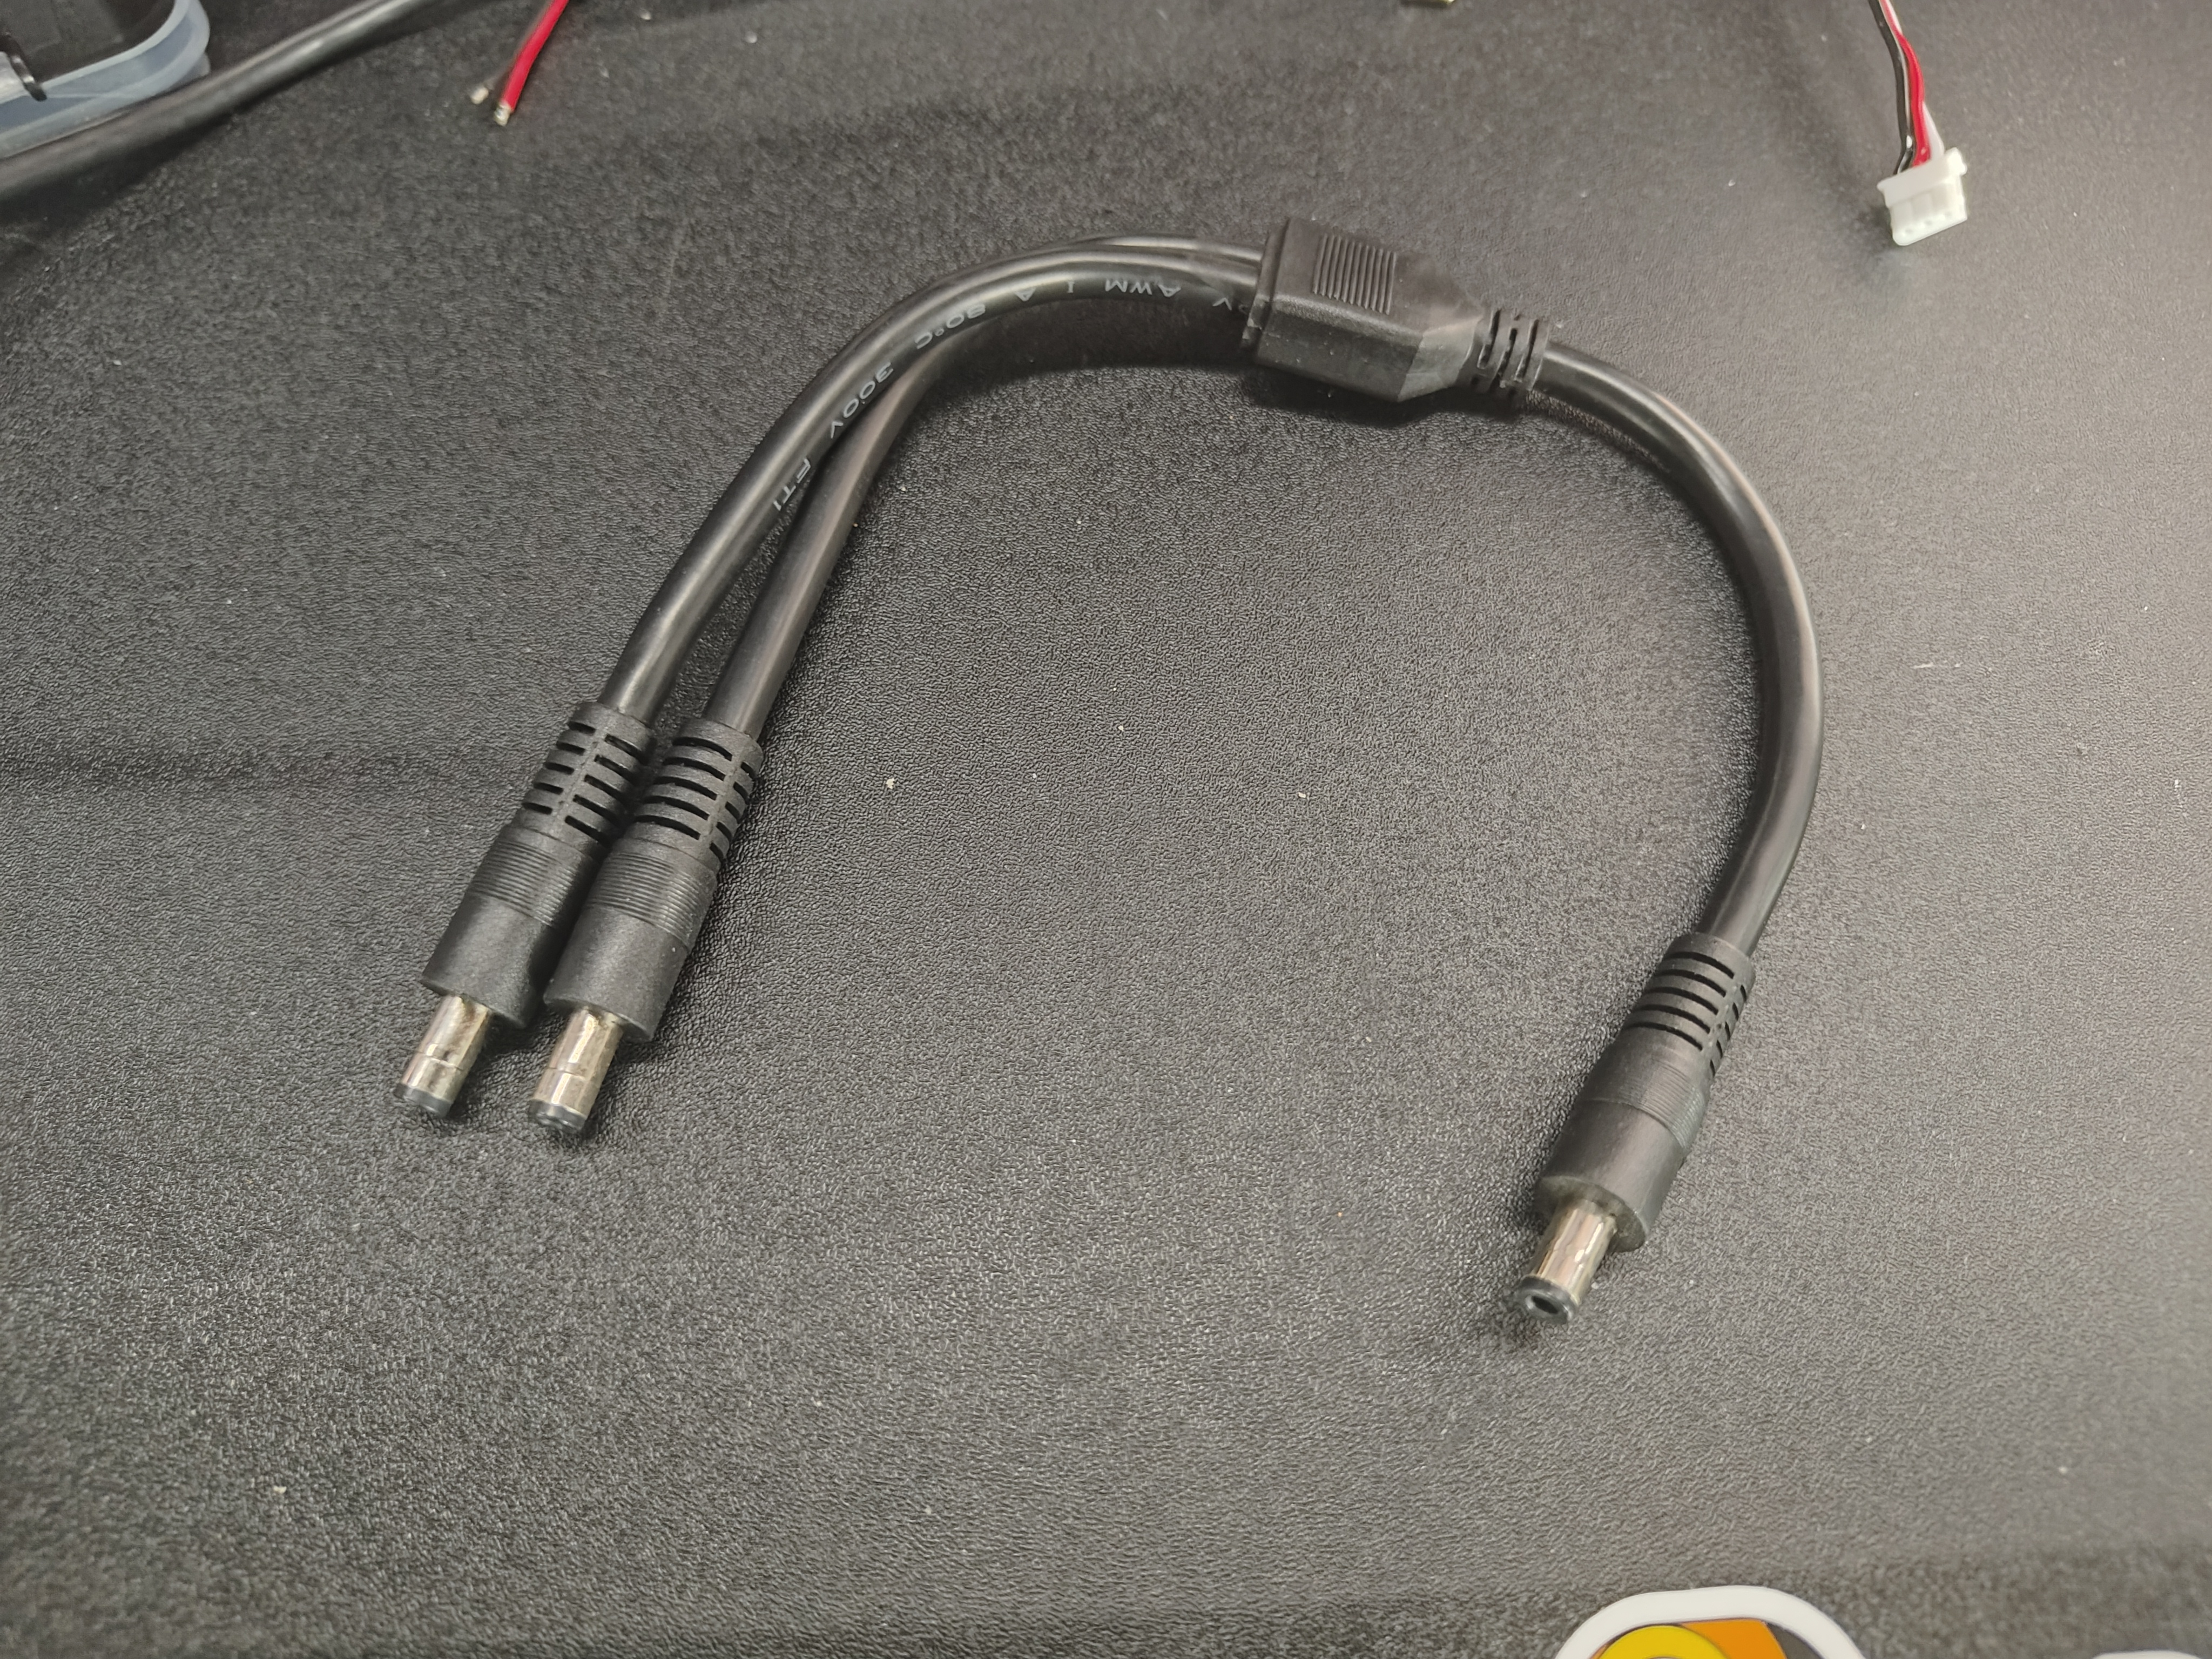
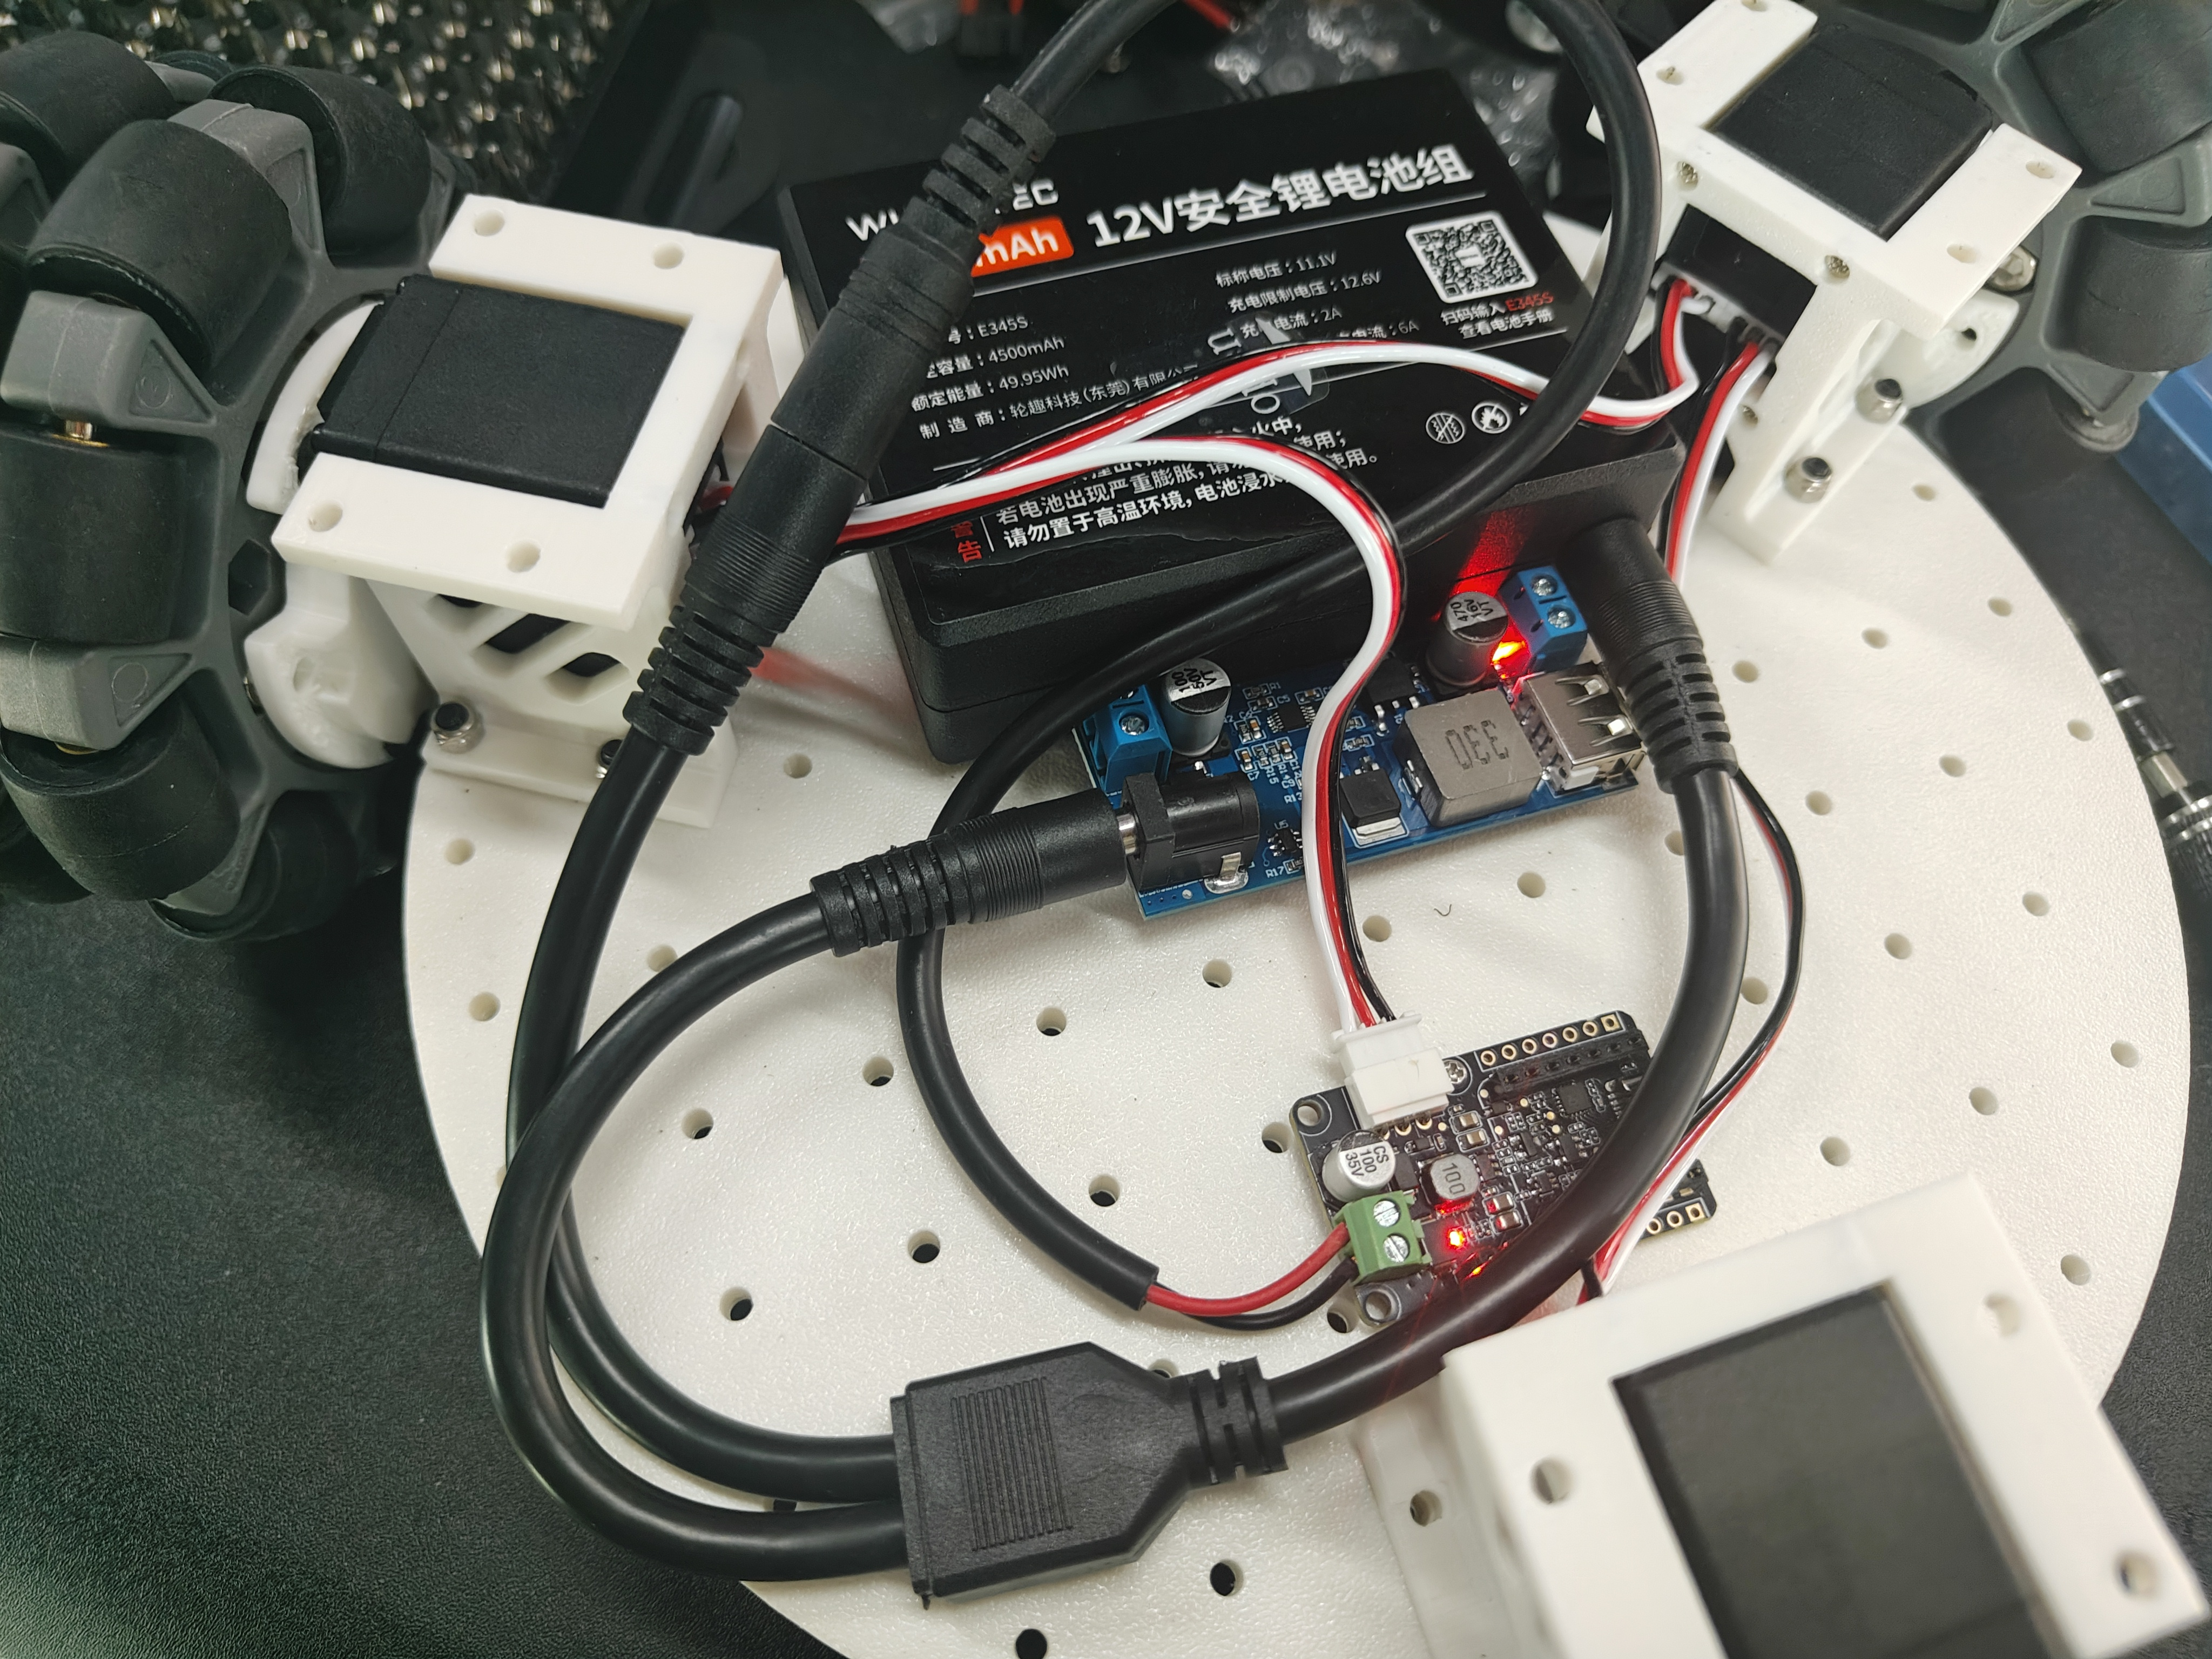
- La interfaz USB-C suministra alimentación de 5 V a la Raspberry Pi
- Si utiliza un brazo robótico de 12 V, alimente la placa controladora de servos directamente con el distribuidor de alimentación de CC
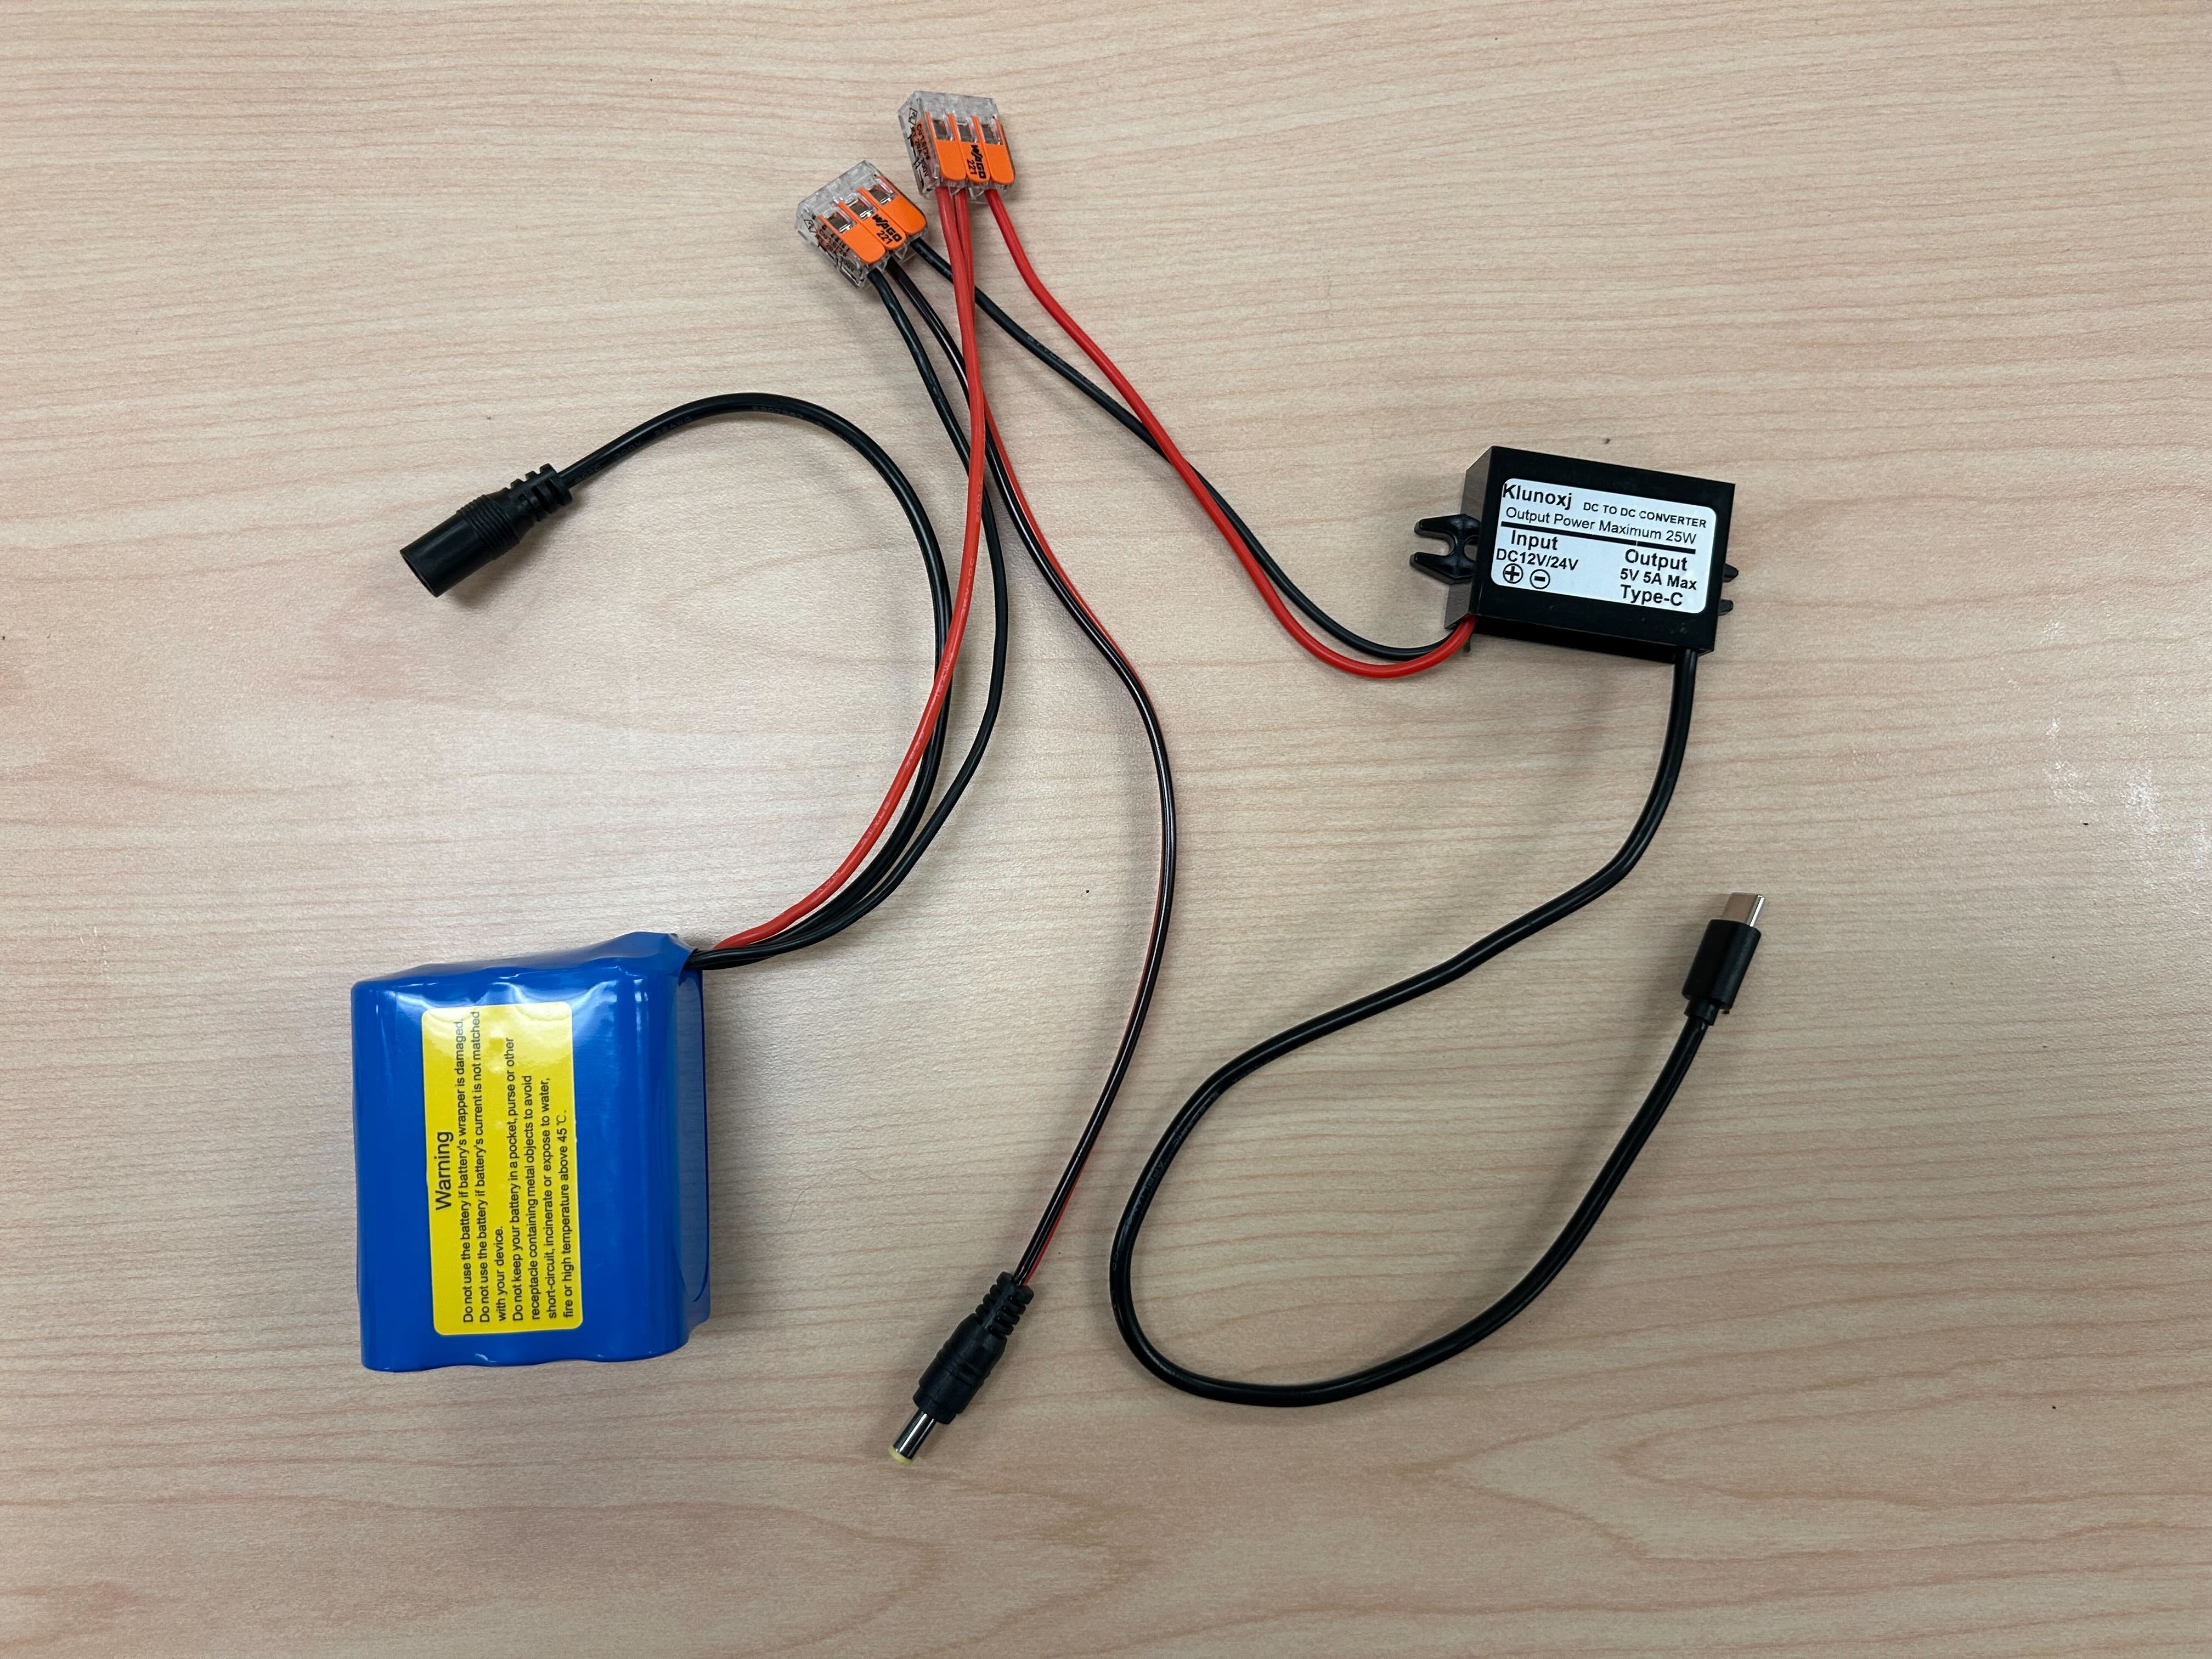
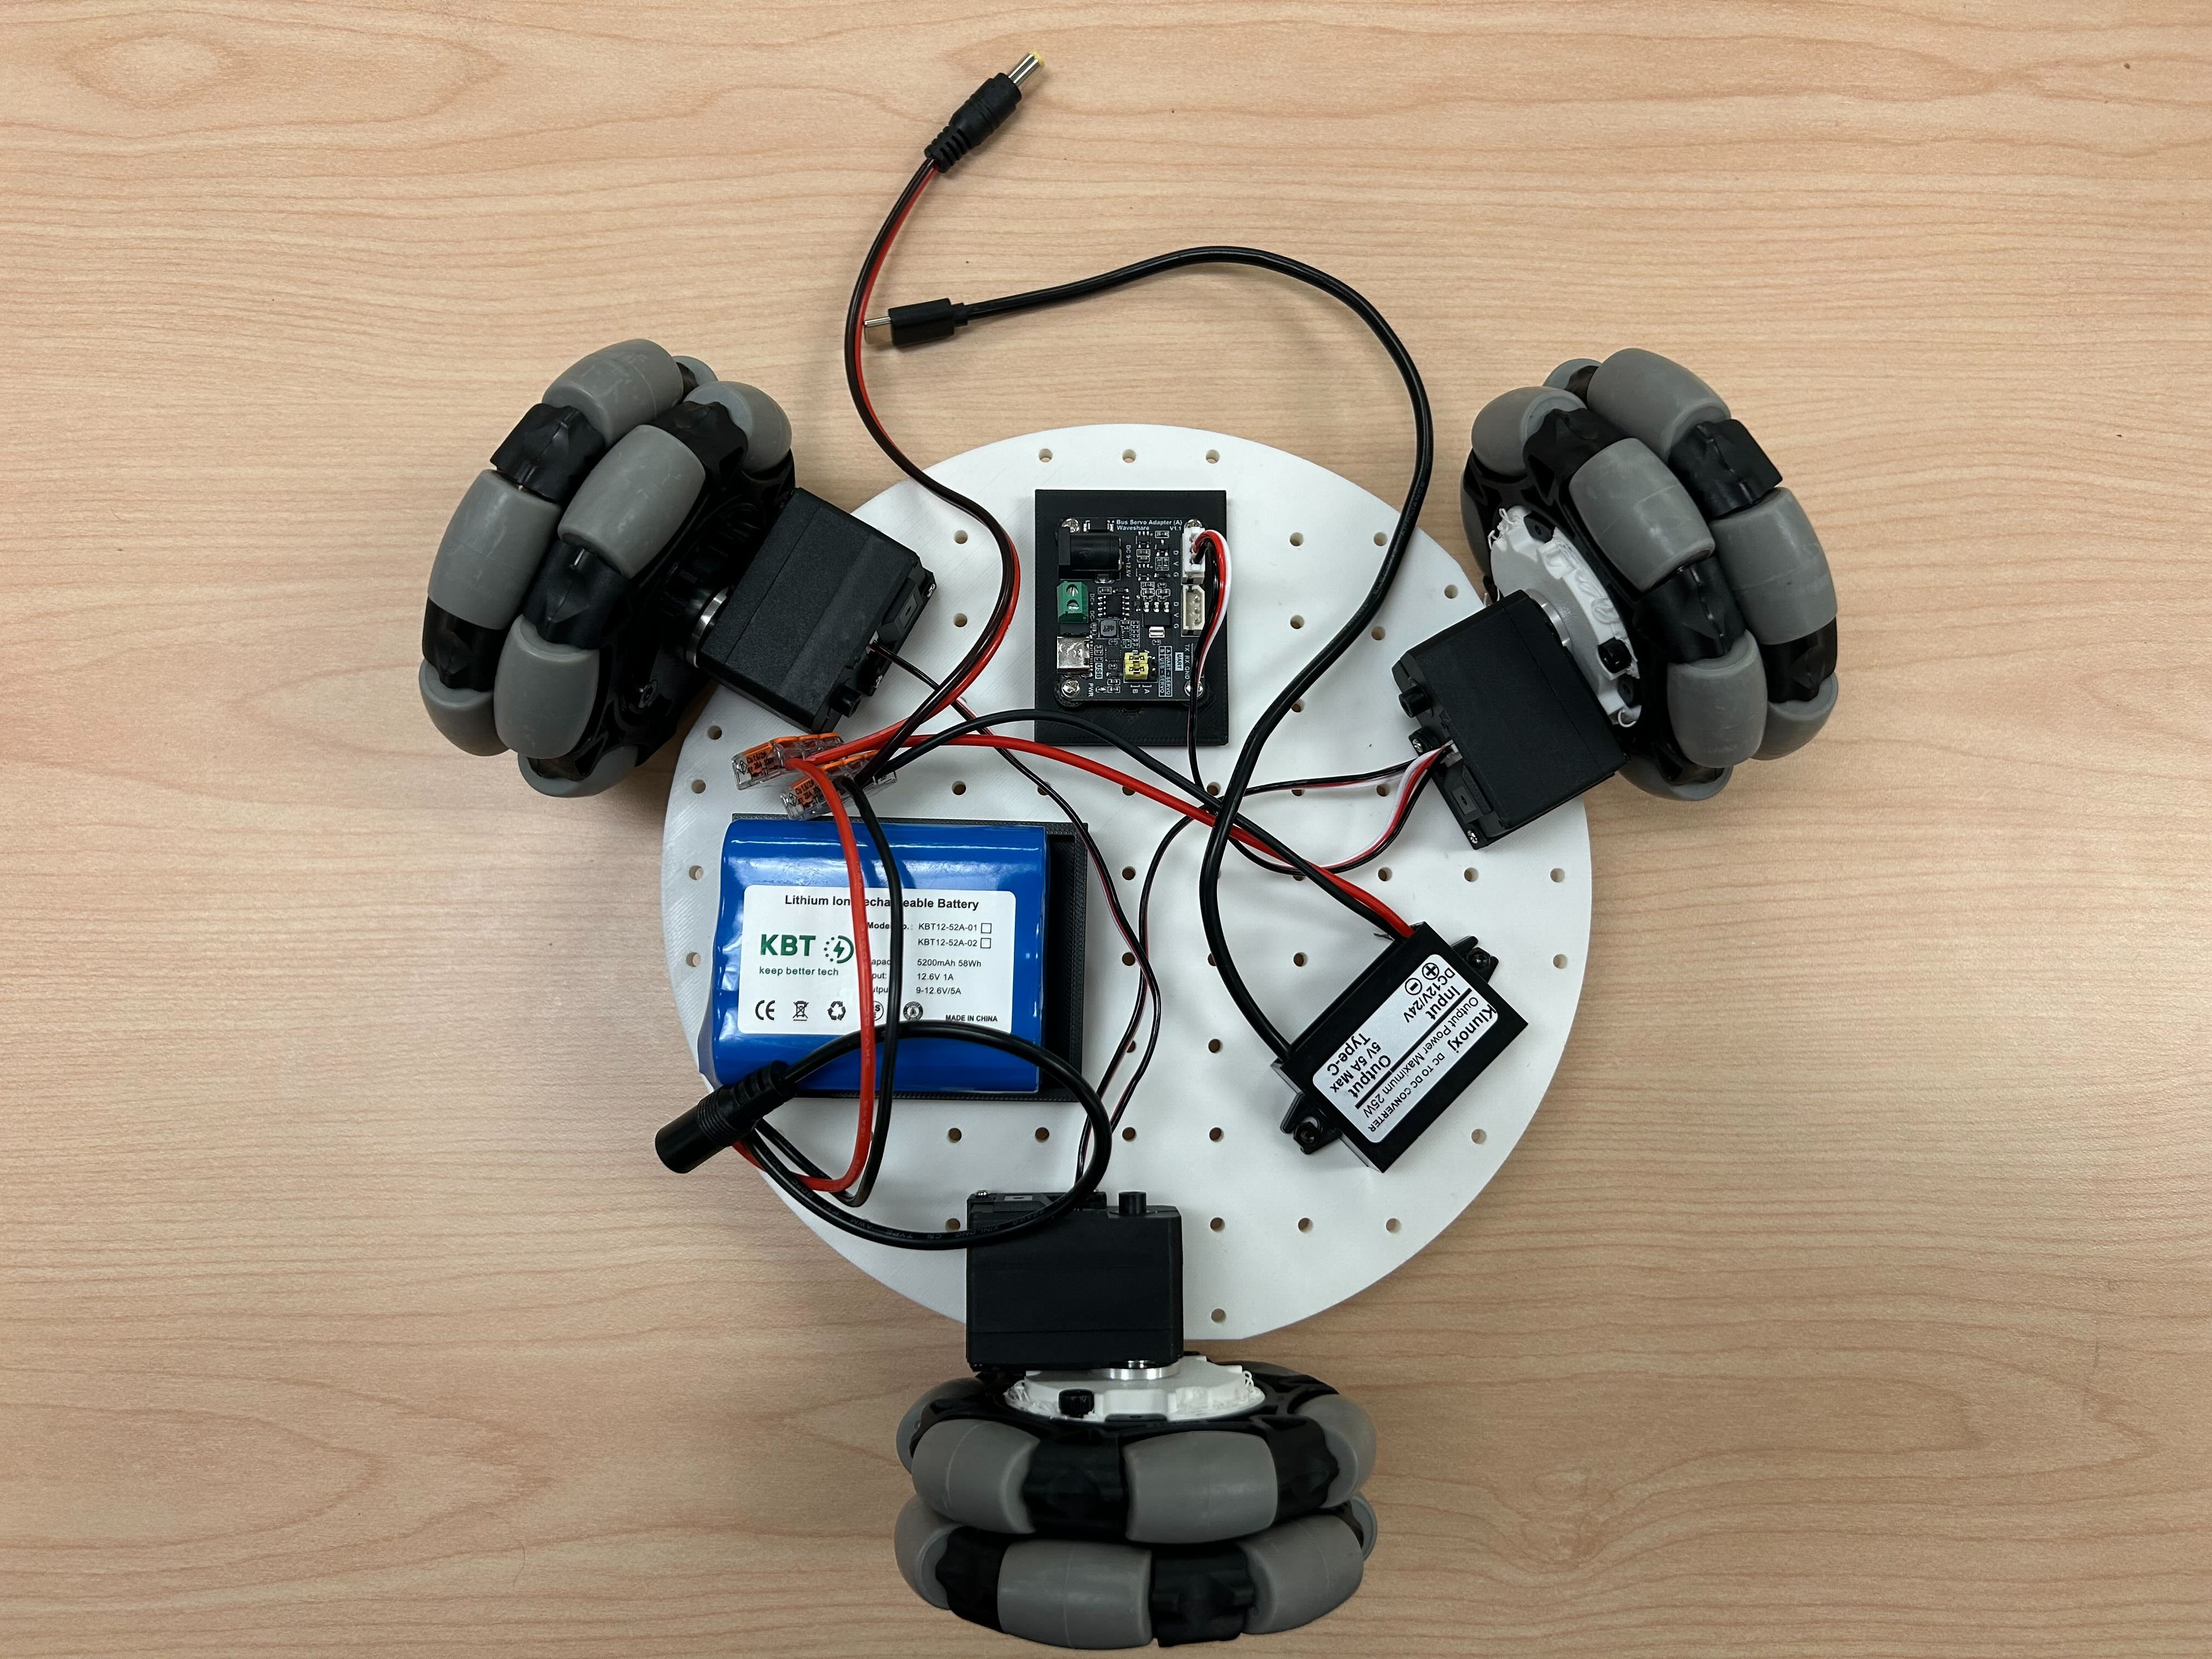
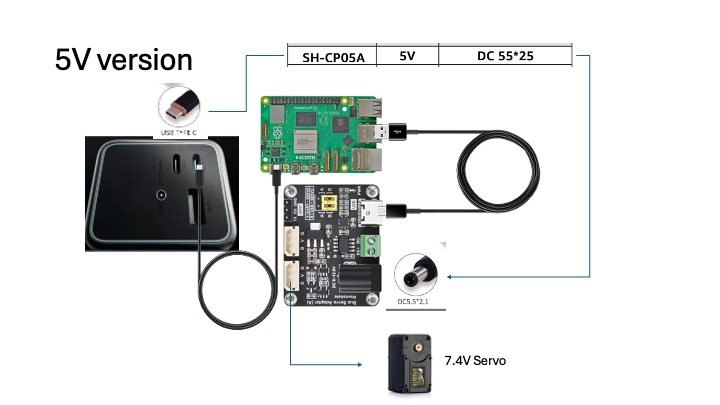
Los cables se pueden conectar como se muestra en la figura siguiente:
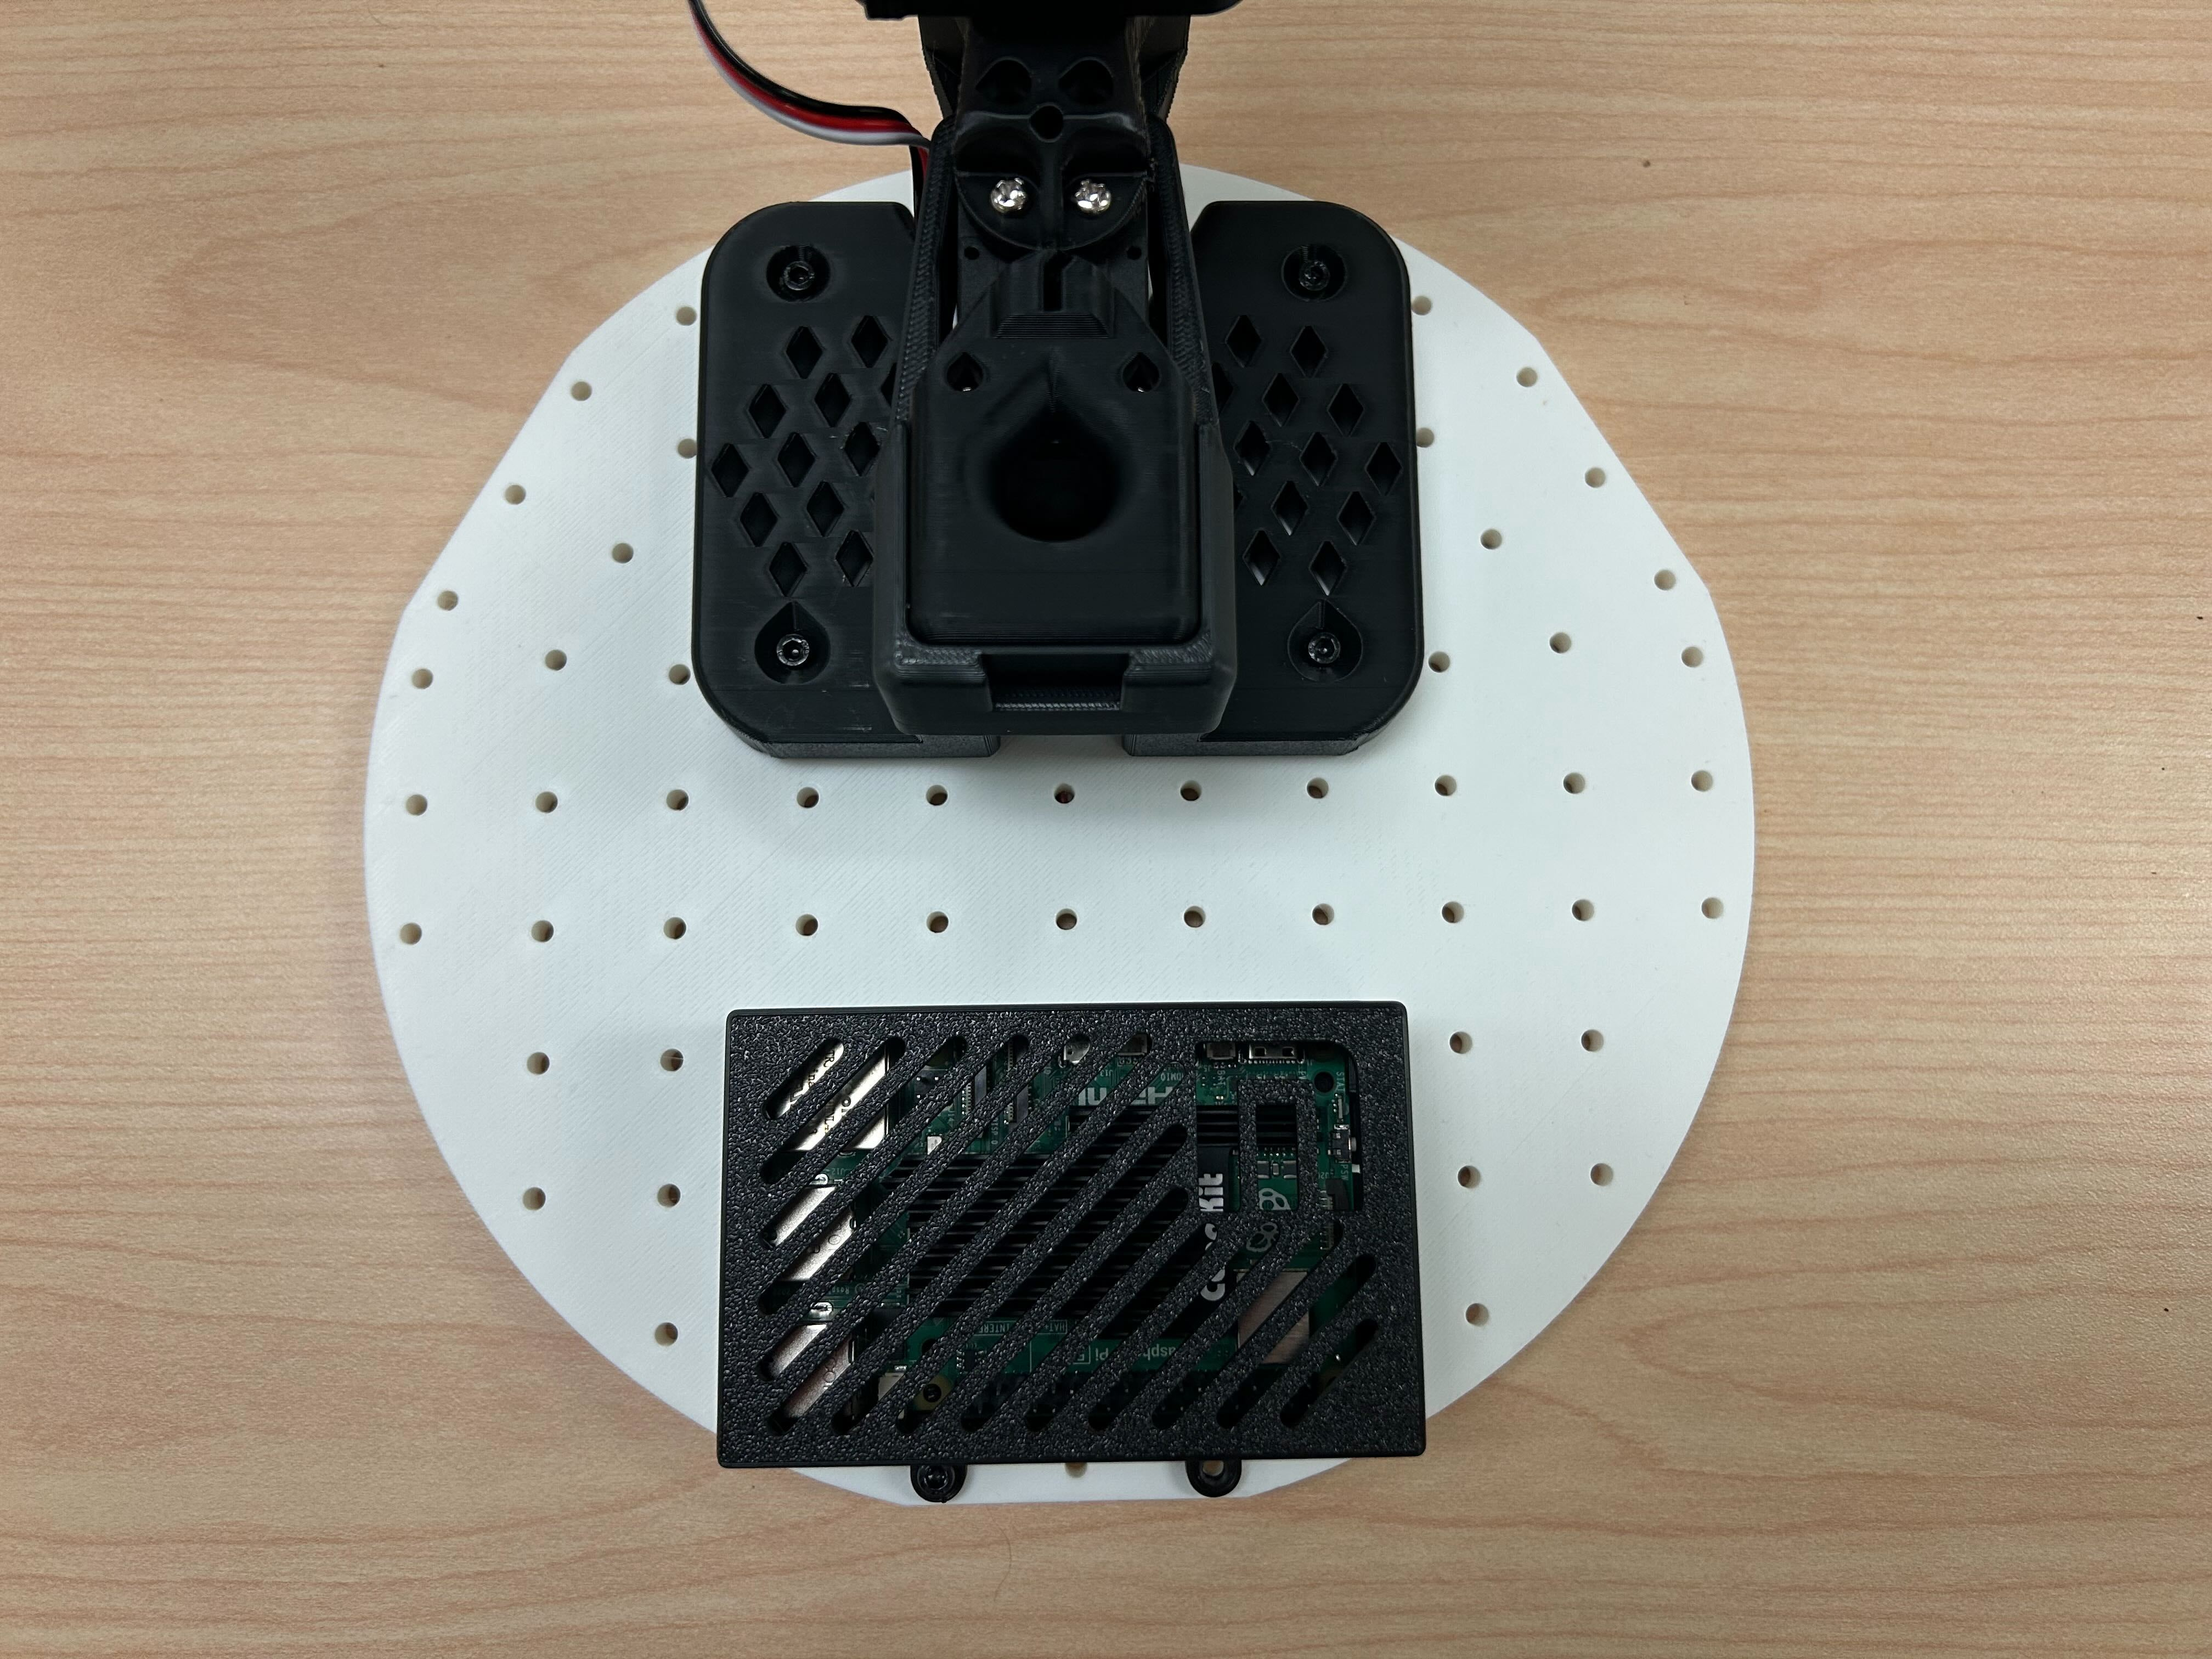
3. Montaje de la placa superior
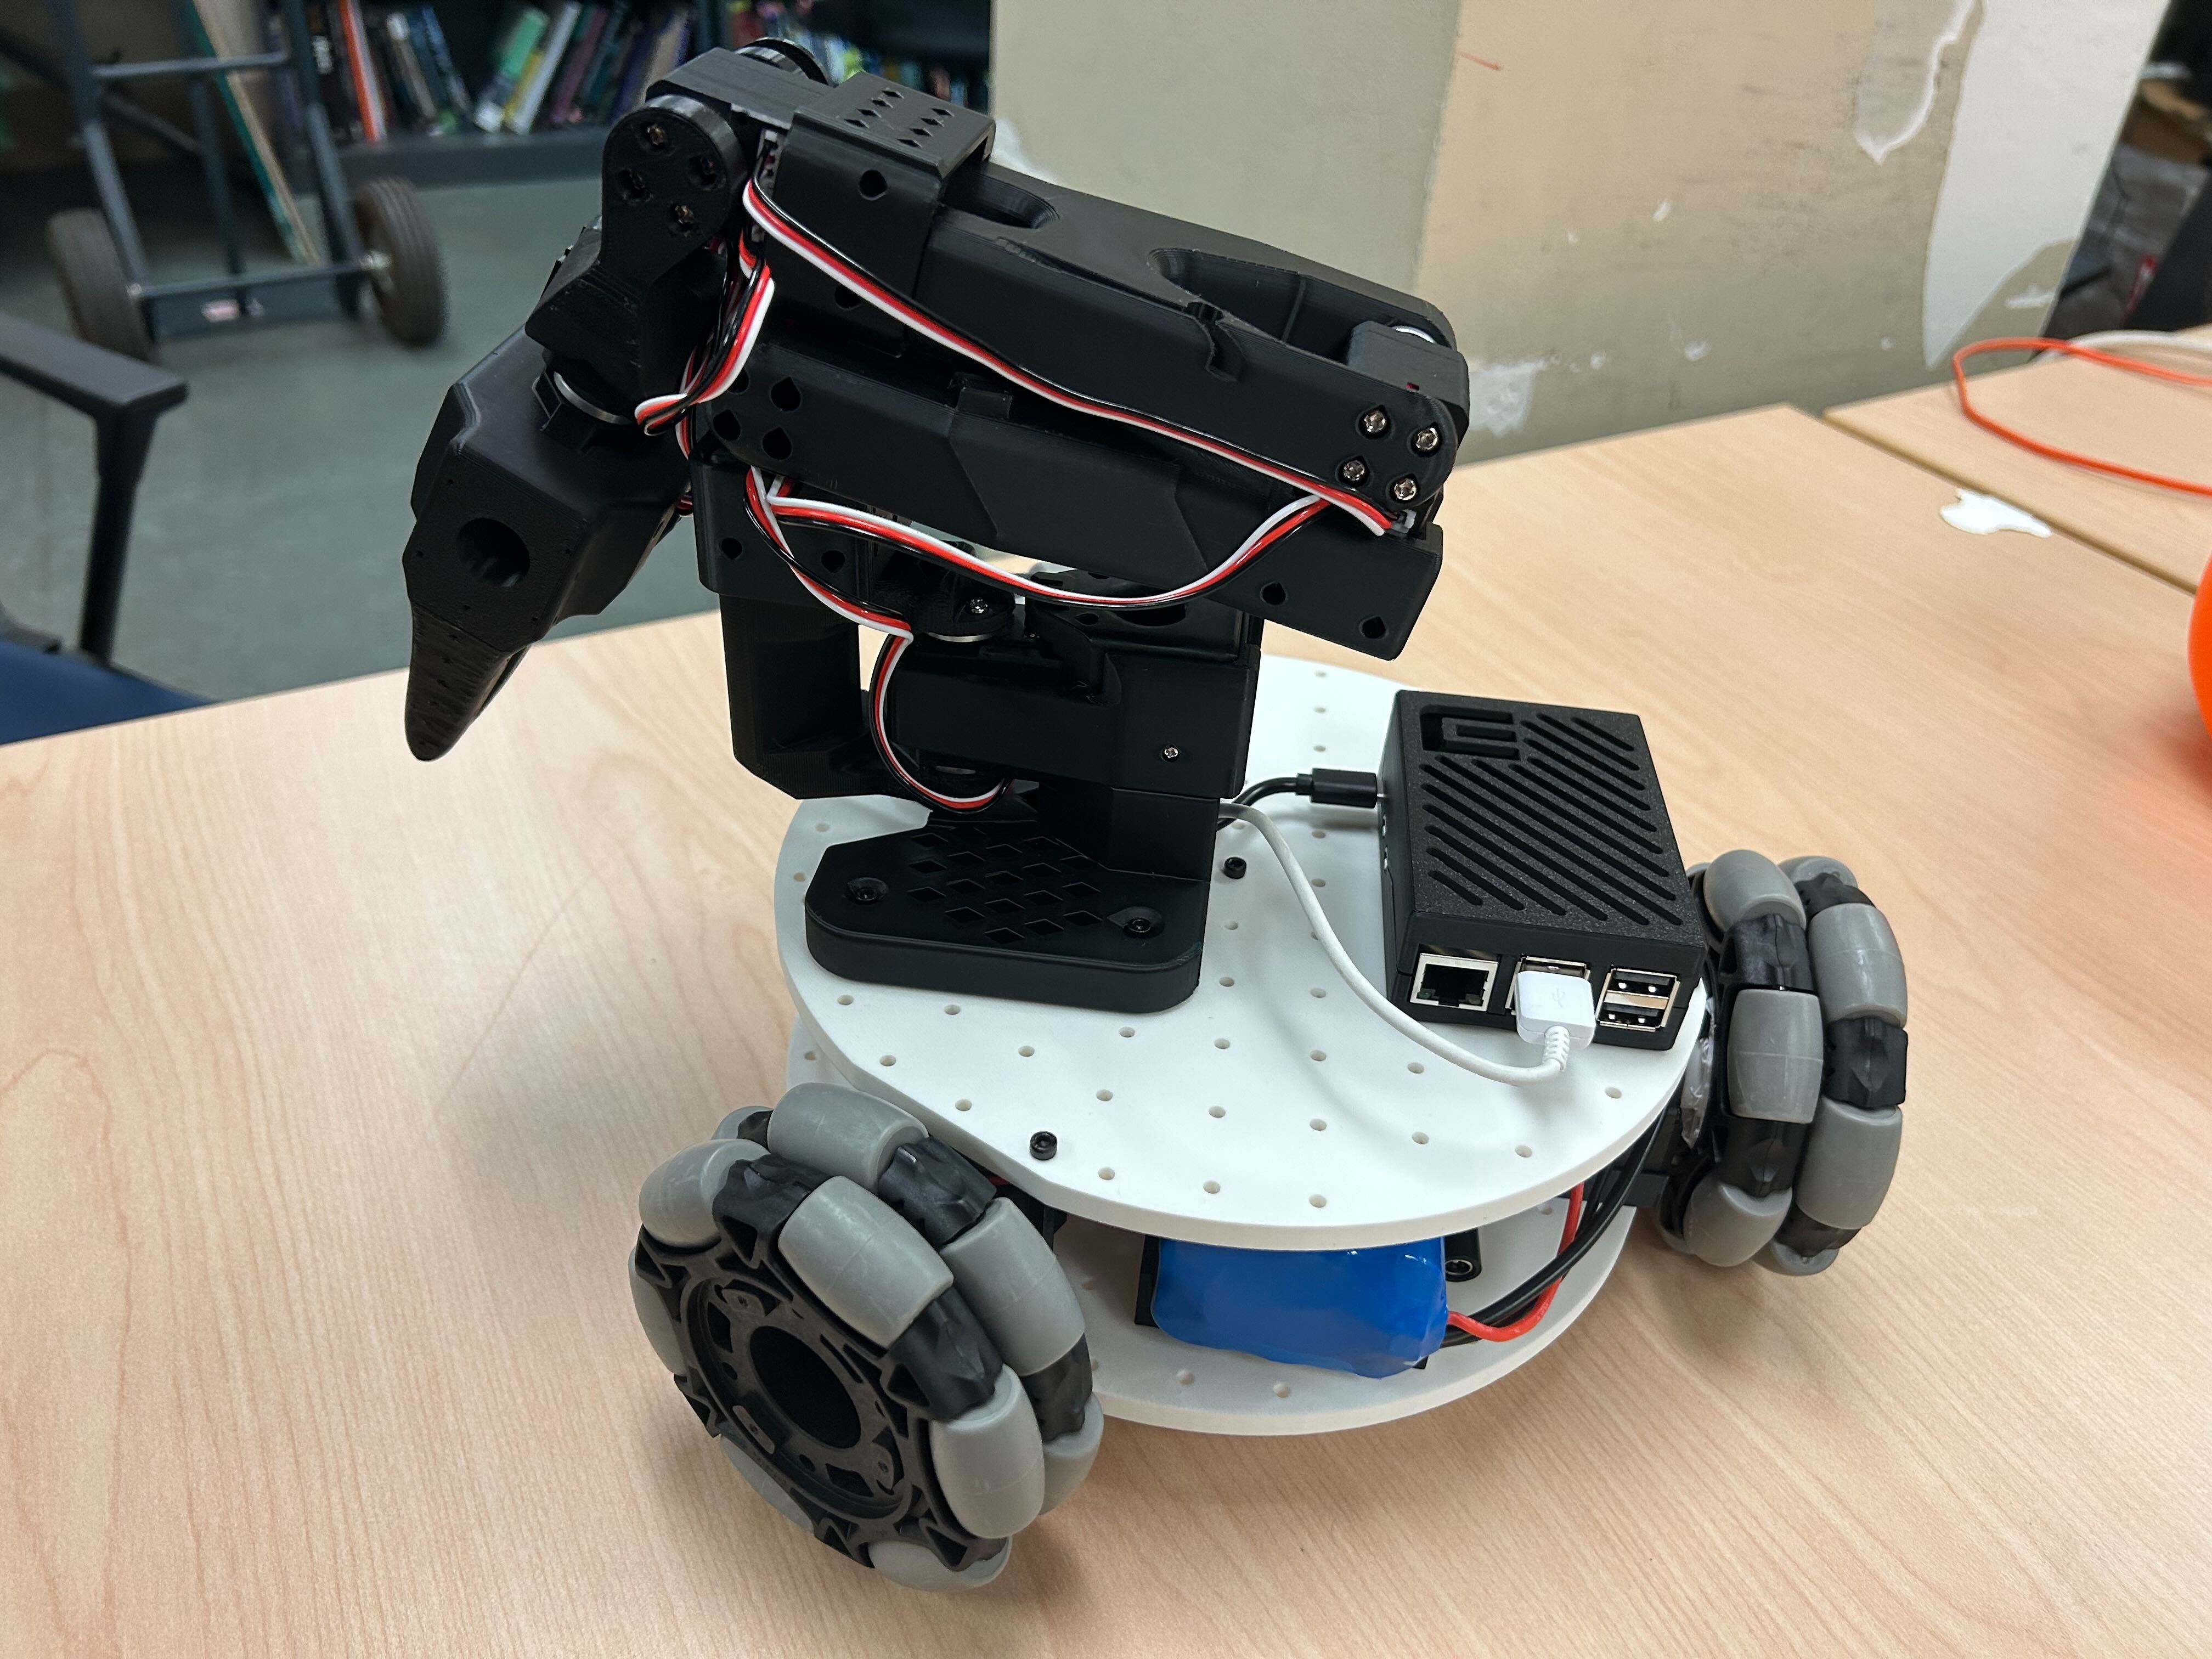
Coloque la Raspberry Pi 5 en la parte inferior de la carcasa de la Raspberry Pi y, a continuación, encaje la parte superior de la carcasa.
Utilice dos tornillos hexagonales M3x16 y dos tuercas M3 para fijar la Raspberry Pi a la placa base superior, y utilice cuatro tornillos M4x25 y cuatro tuercas M4 para instalar la base del brazo robótico SO-101.
4.
- Pase el cable USB-C a USB-A de la placa controladora de servos, el cable de alimentación USB-C de 5 V y los cables de los servos por los orificios de la placa superior.
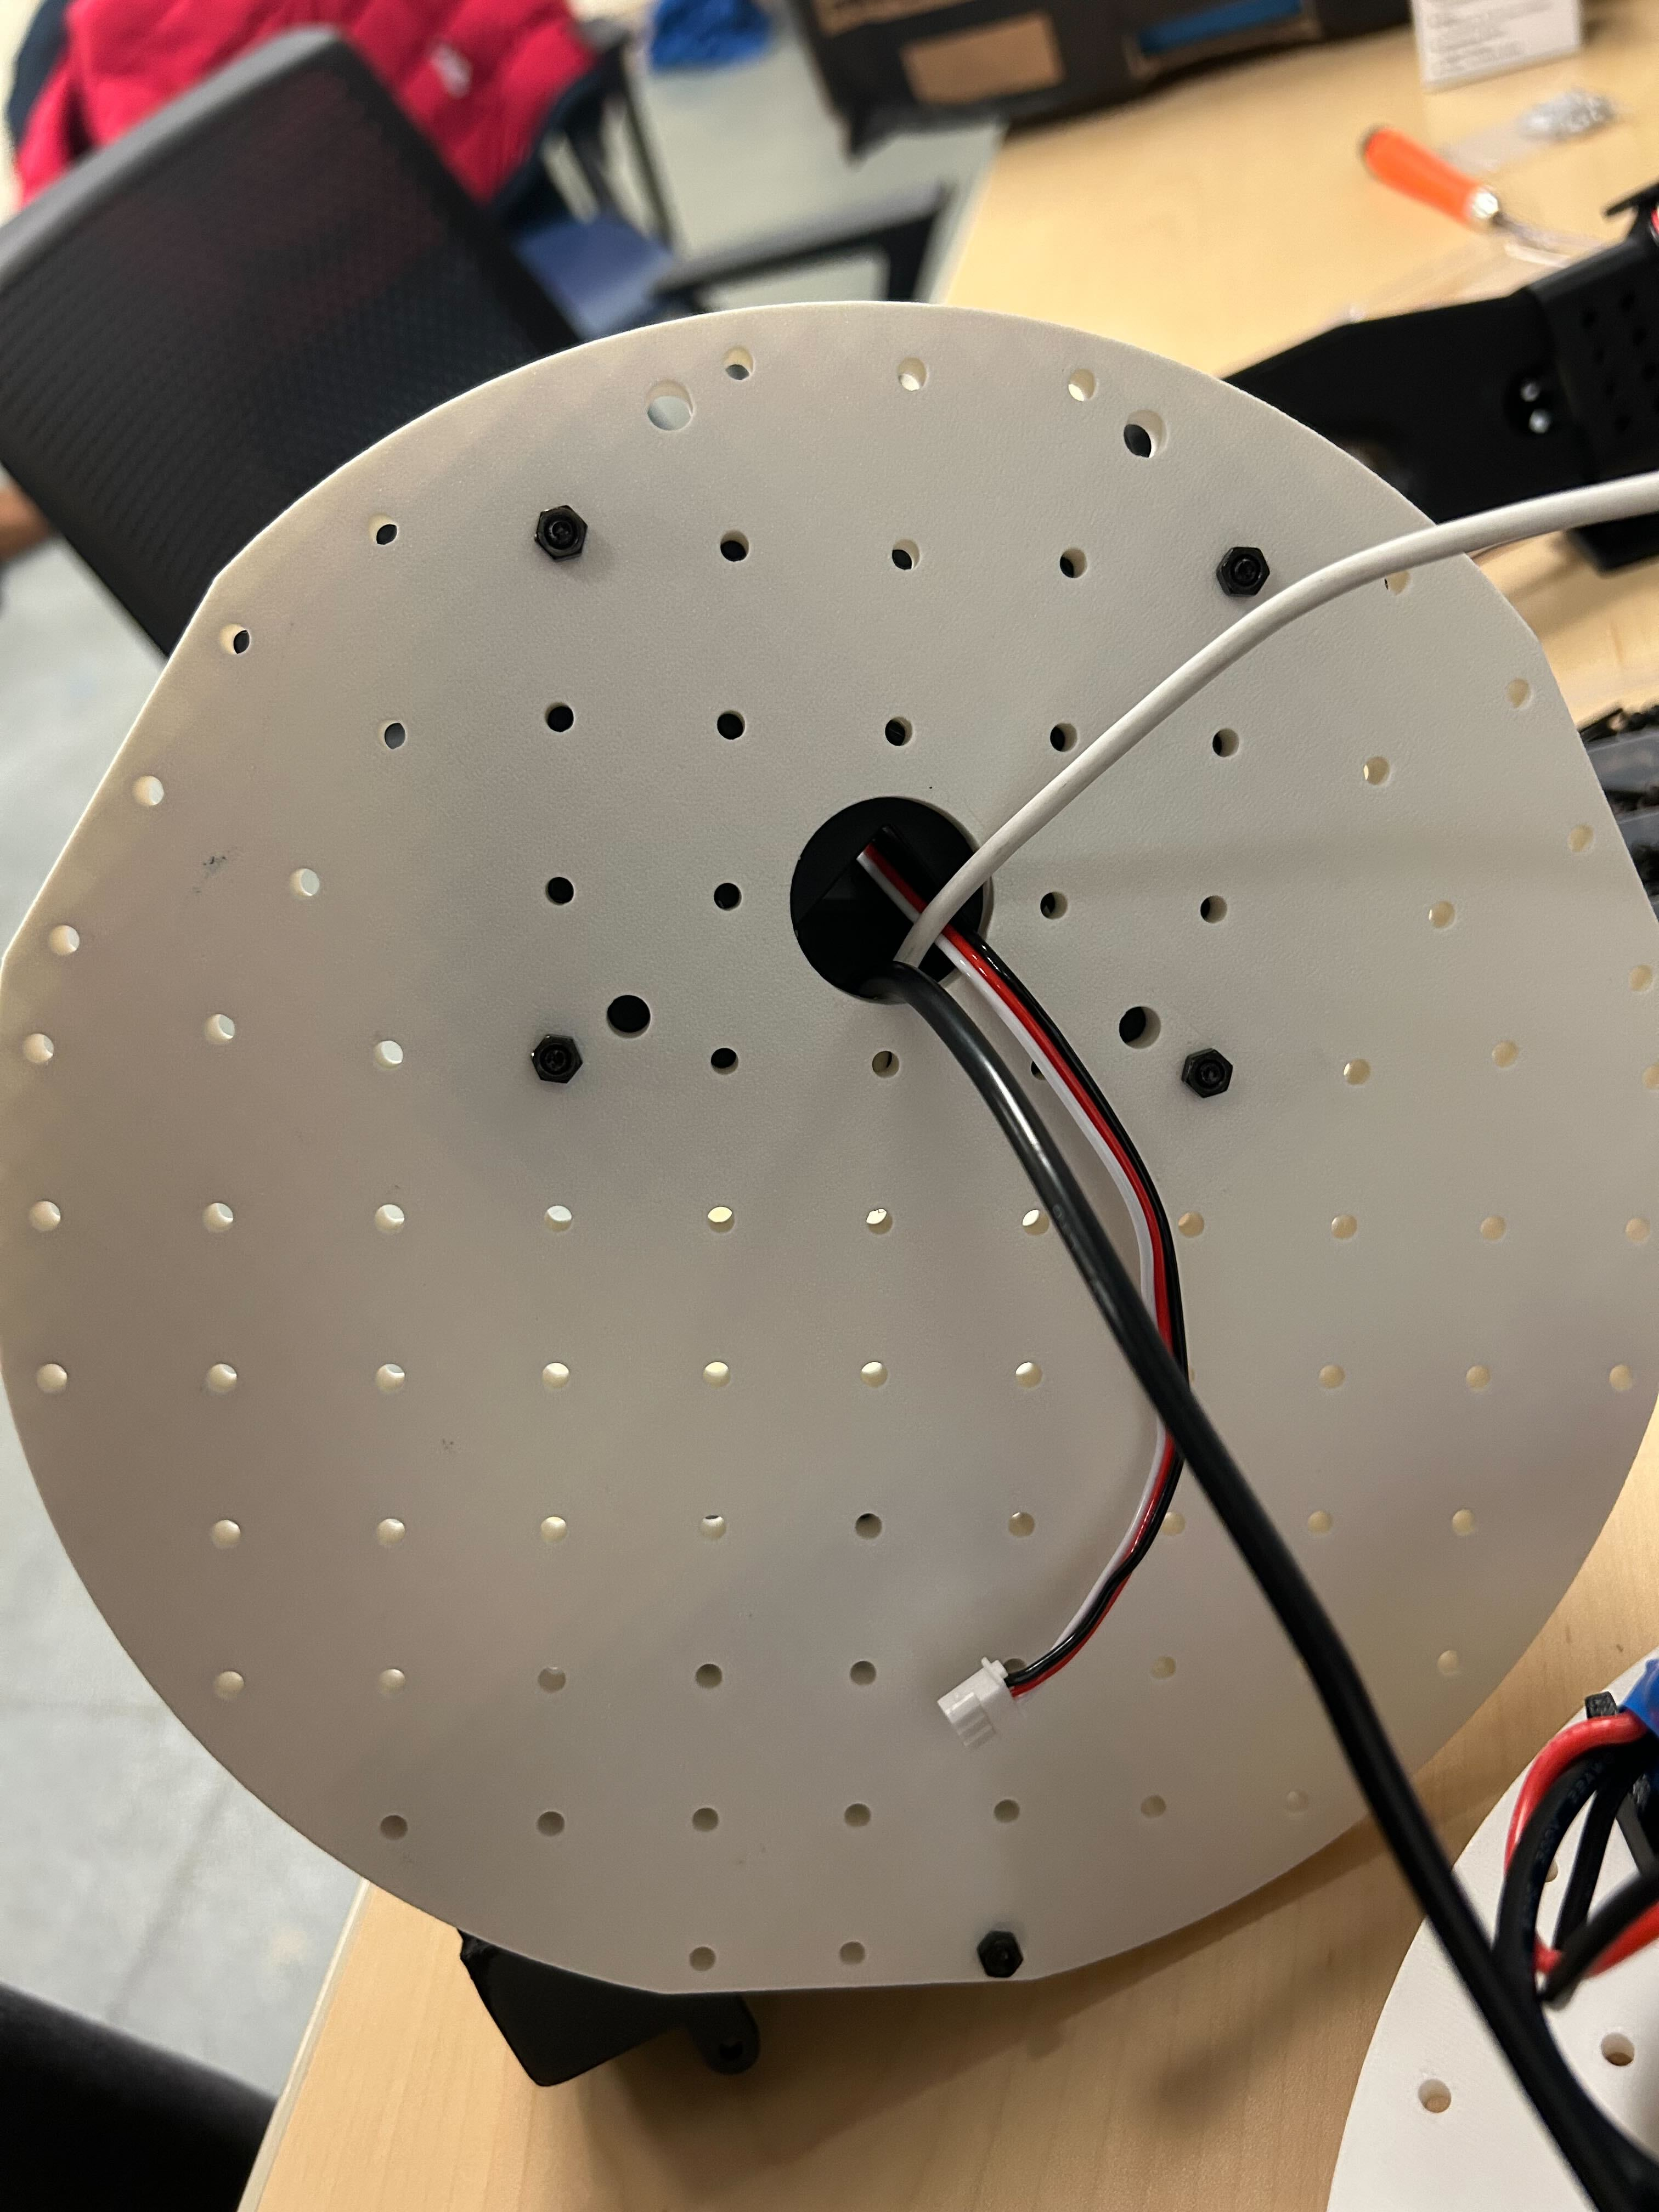
- Utilice 8 tornillos m3x16 y 4 tuercas m3 para instalar la placa superior en los soportes del motor.
5. Instalación de las cámaras
Nota: el soporte que hemos diseñado está adaptado a la cámara que hemos seleccionado. Los distintos módulos de cámara pueden requerir modificaciones.
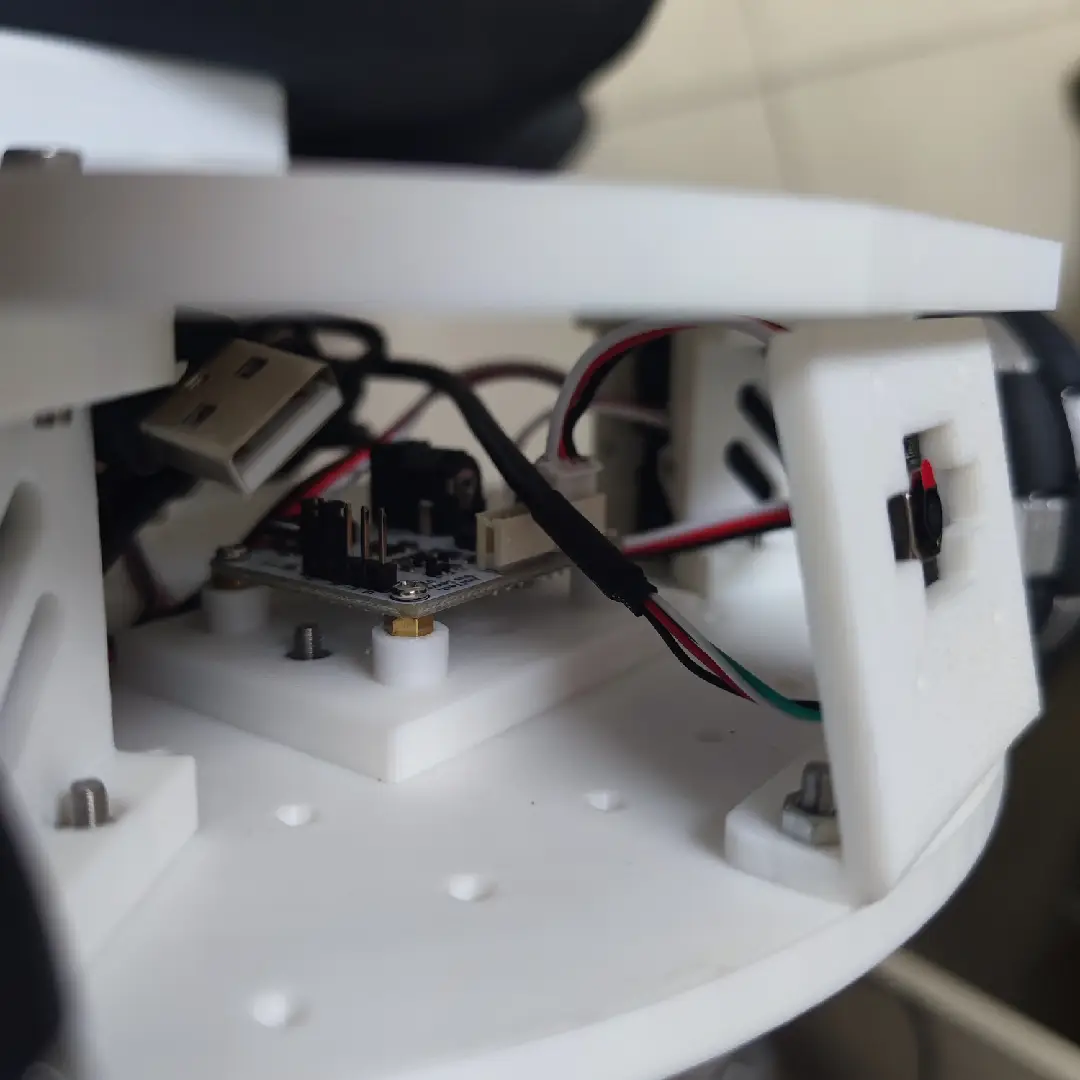
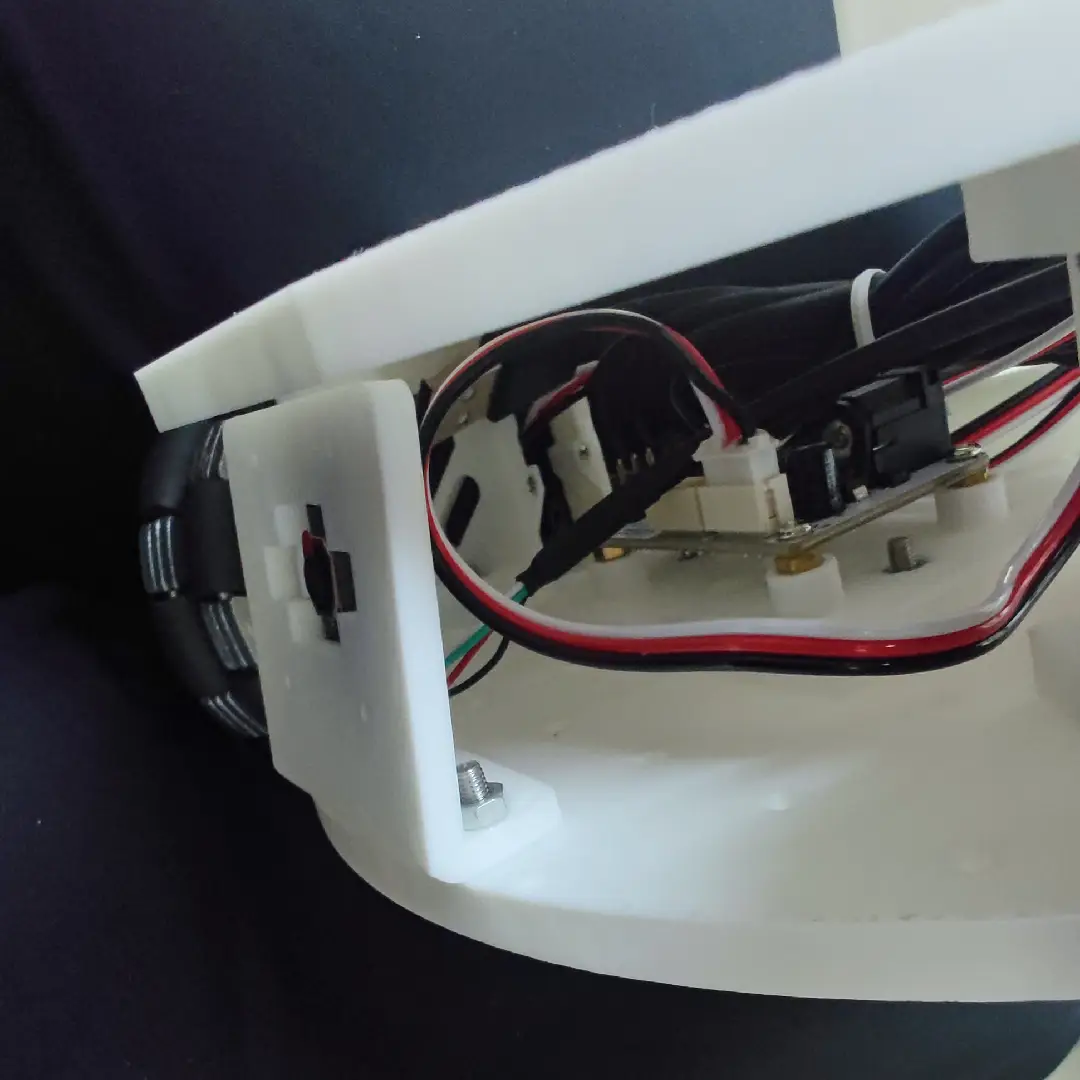
(Opción 1) Instalación de la cámara frontal
①Utilice 4 tornillos separadores m2*5*5 para fijar el módulo de cámara
②Utilice 2 tornillos m3*12 y 2 tuercas m3 para instalar el soporte de la cámara frontal en la placa base
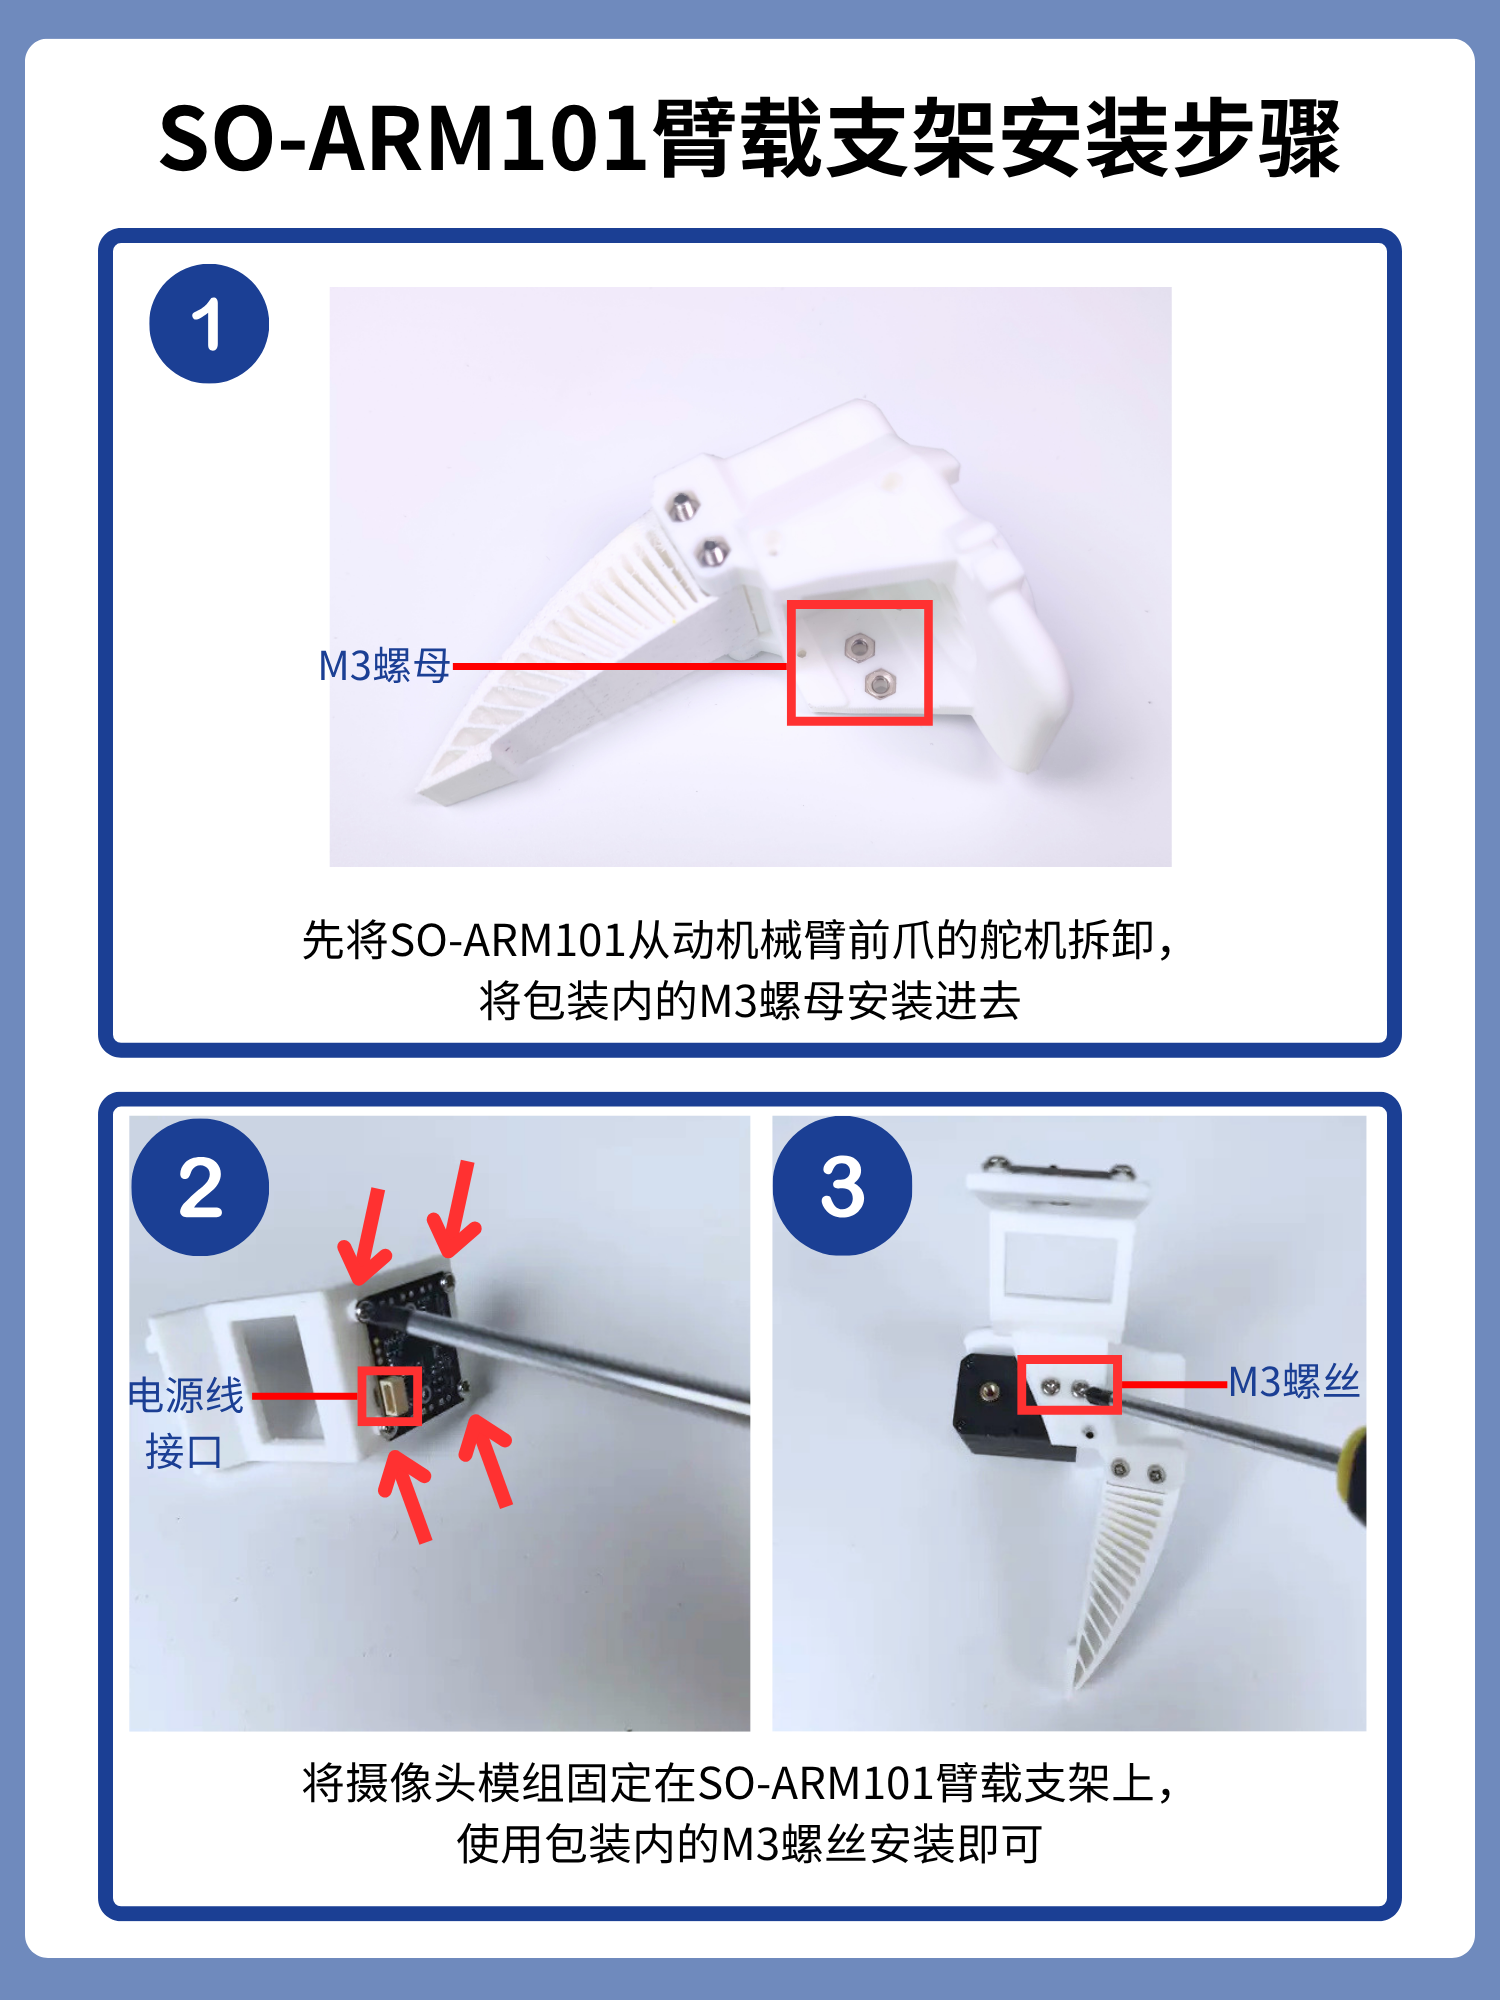
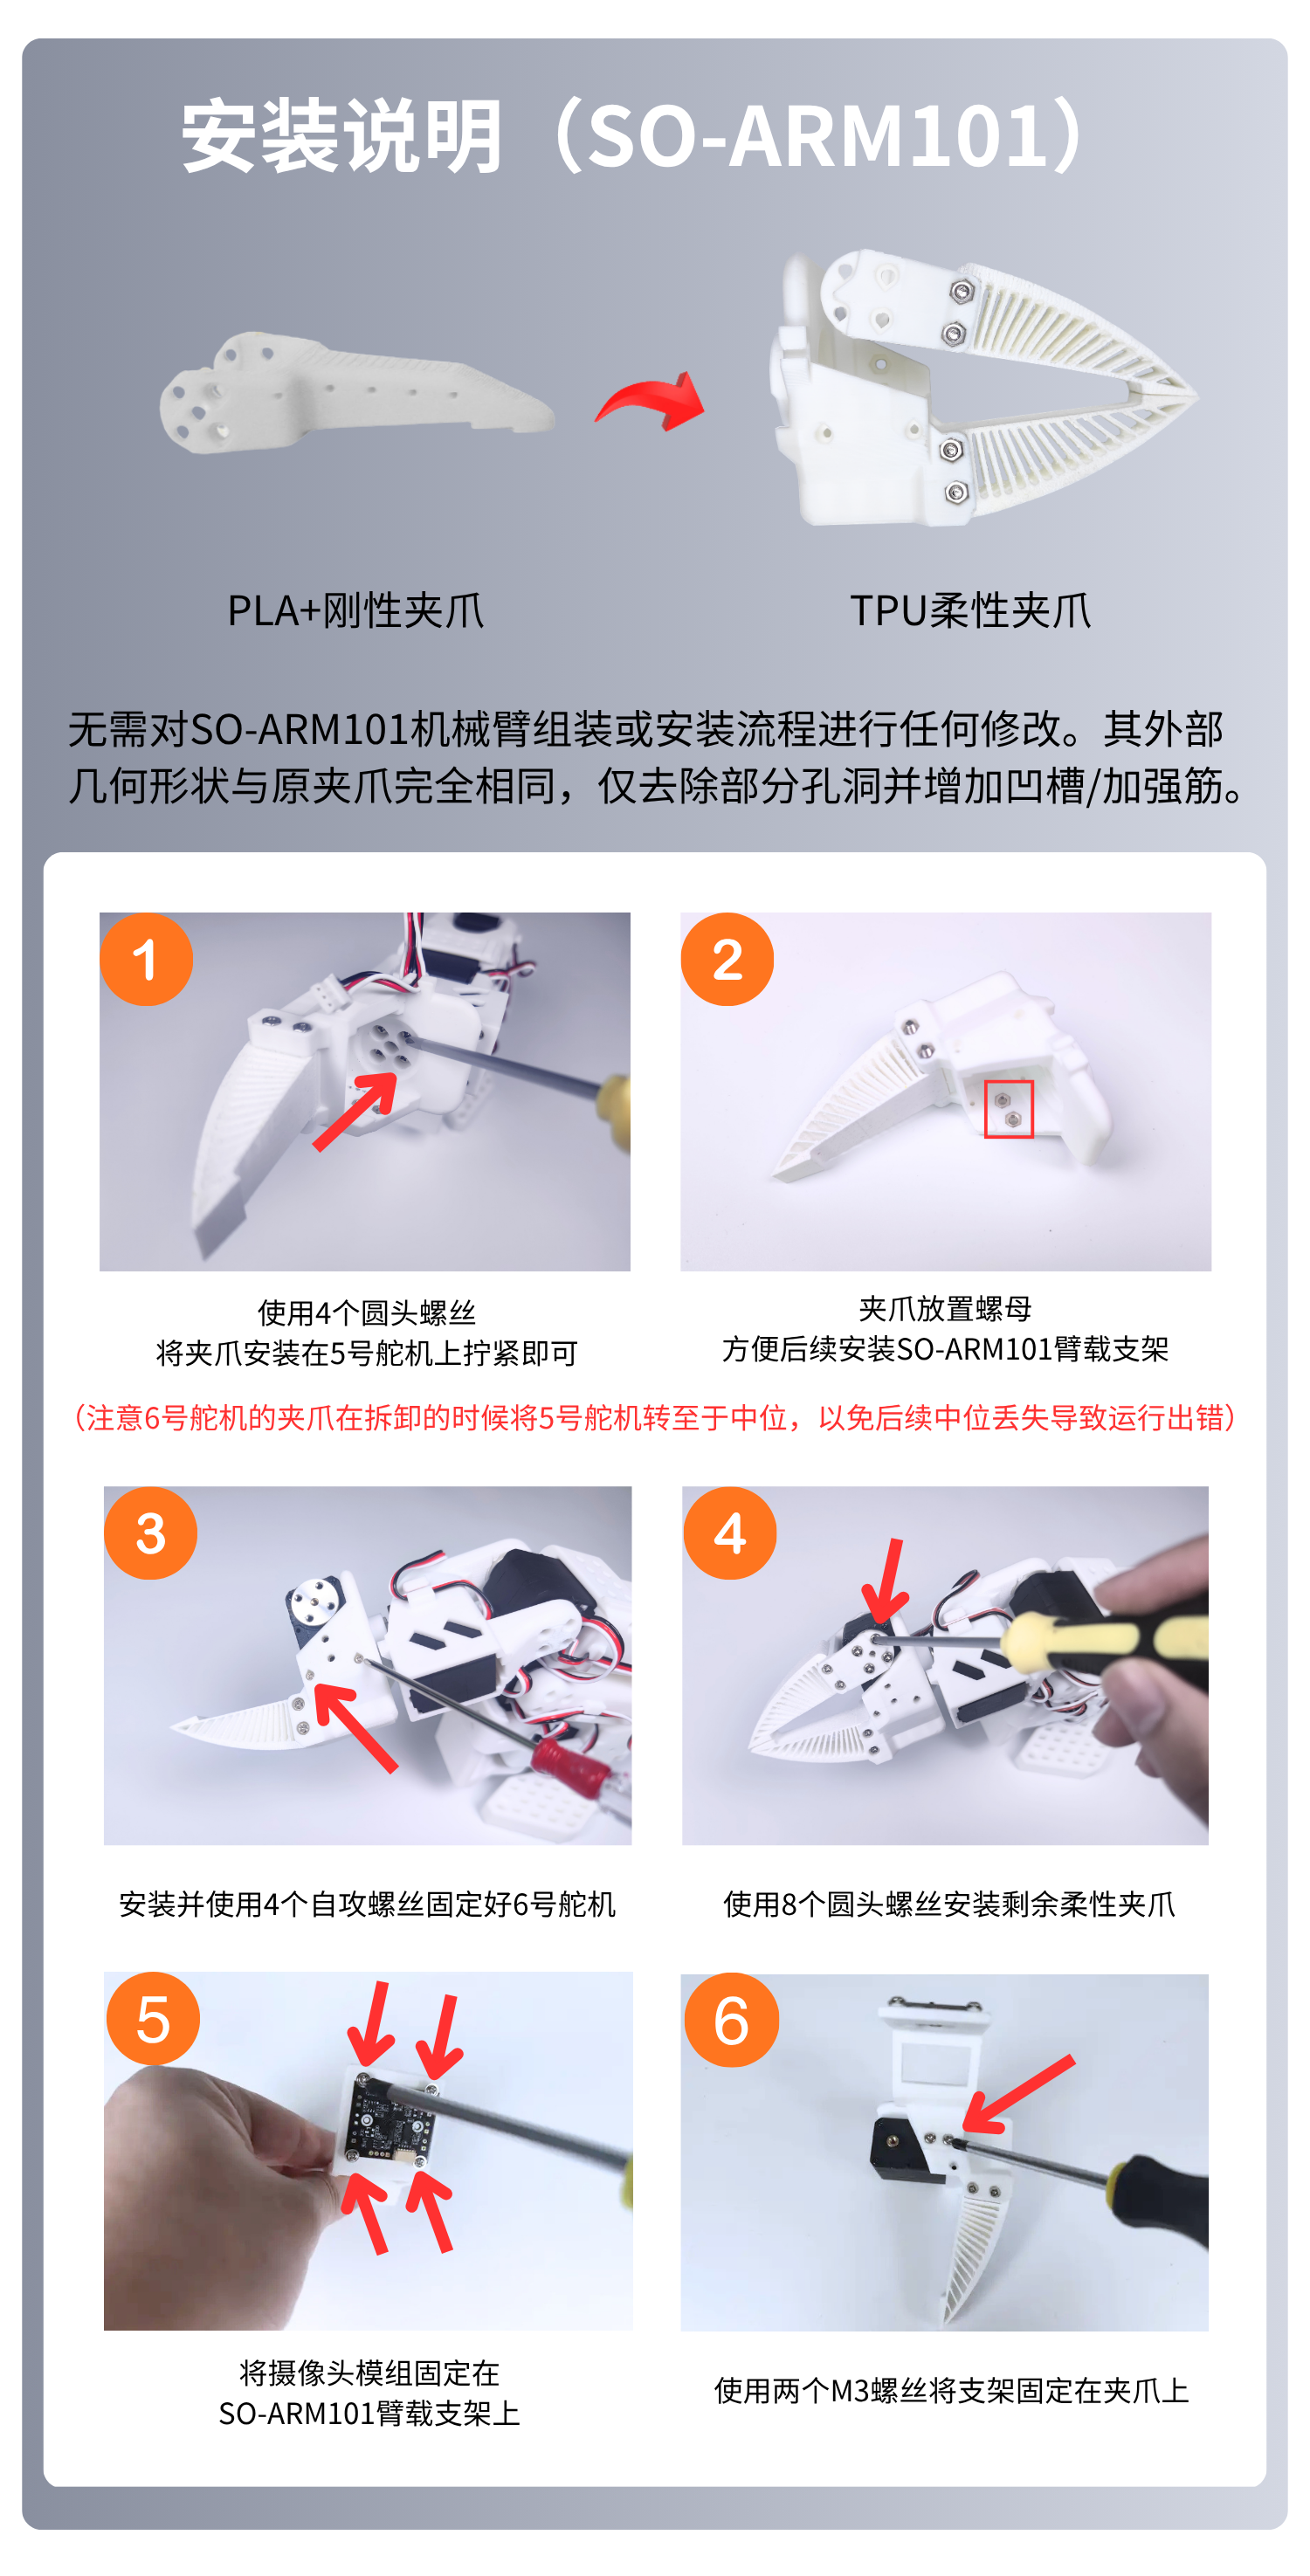
(Opción 2) Instalación de la cámara montada en el brazo
Utilice 4 tornillos separadores m2*5*5 para fijar el módulo de cámara
Este soporte admite cámaras con una distancia entre orificios de 24*25 mm o 28*28 mm
6. Conexión de la alimentación y cableado
Conecte el adaptador de conector de barril de CC a la placa controladora de servos;
Conecte el conector USB-C de 5 V a la Raspberry Pi 5 para alimentar la electrónica;
Los cables de datos USB de la placa controladora de servos y de las cámaras se pueden conectar directamente a la Raspberry Pi.