Configuración (Ubuntu)
El brazo motriz negro utiliza un adaptador de alimentación de 5V6A
El brazo seguidor blanco utiliza un adaptador de alimentación de 12V5A
Instalar Miniconda
https://www.anaconda.com/download
Cambiar la fuente de pip
Shell
pip config set global.index-url https://mirrors.aliyun.com/pypi/simpleCambiar la fuente de conda
Shell
# Vaciar la configuración original de .condarc (opcional, para evitar conflictos)
echo "" > ~/.condarc

# Escribir la configuración del espejo de Tsinghua
cat << EOF > ~/.condarc
channels:
  - defaults
show_channel_urls: true
default_channels:
  - https://mirrors.tuna.tsinghua.edu.cn/anaconda/pkgs/main
  - https://mirrors.tuna.tsinghua.edu.cn/anaconda/pkgs/r
  - https://mirrors.tuna.tsinghua.edu.cn/anaconda/pkgs/msys2
custom_channels:
  conda-forge: https://mirrors.tuna.tsinghua.edu.cn/anaconda/cloud
  msys2: https://mirrors.tuna.tsinghua.edu.cn/anaconda/cloud
  bioconda: https://mirrors.tuna.tsinghua.edu.cn/anaconda/cloud
  menpo: https://mirrors.tuna.tsinghua.edu.cn/anaconda/cloud
  pytorch: https://mirrors.tuna.tsinghua.edu.cn/anaconda/cloud
  pytorch-lts: https://mirrors.tuna.tsinghua.edu.cn/anaconda/cloud
  simpleitk: https://mirrors.tuna.tsinghua.edu.cn/anaconda/cloud
EOF

# Limpiar la caché para aplicar la configuración
conda clean -i
Crear un entorno virtual
Shell
conda create -y -n lerobot python=3.12 -yEntrar en el entorno virtual
Shell
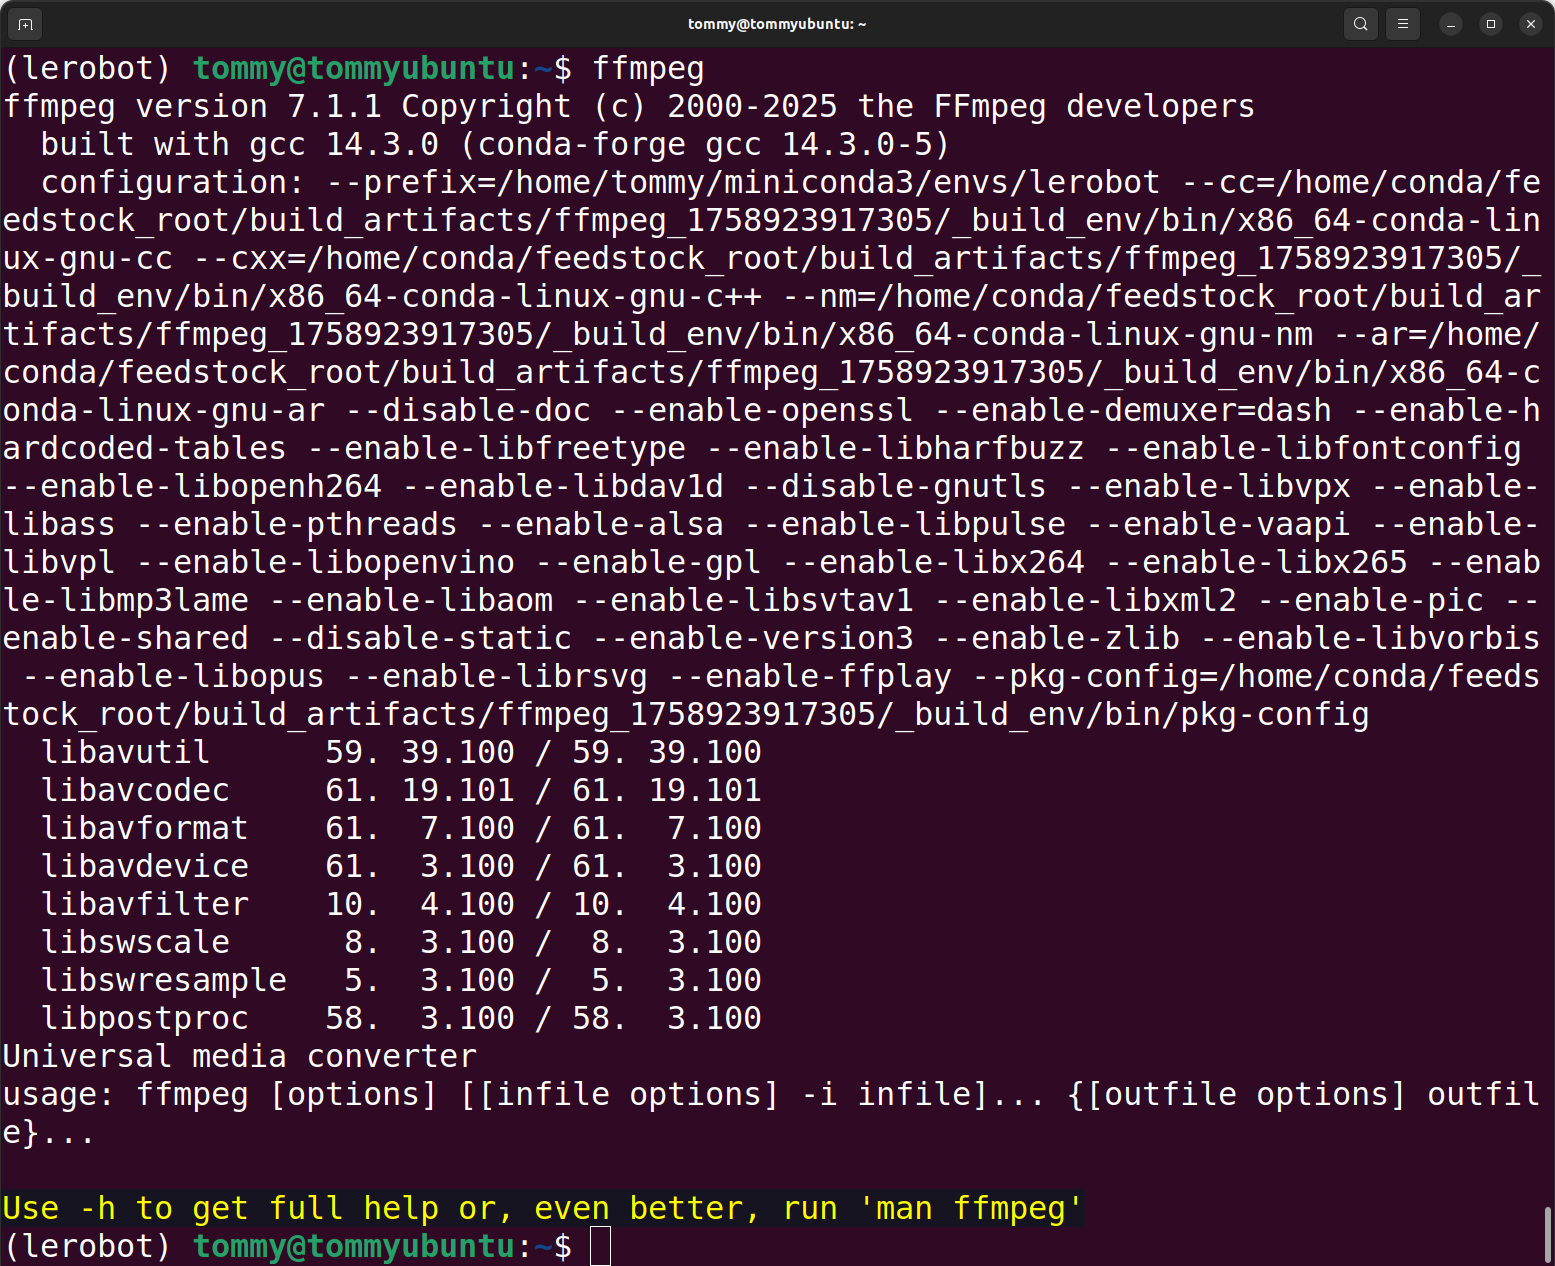
conda activate lerobotInstalar ffmpeg
Shell
conda install *ffmpeg*=7.1.1 *-c* conda-forge -yVerifique que la instalación se haya realizado correctamente
Shell
ffmpeg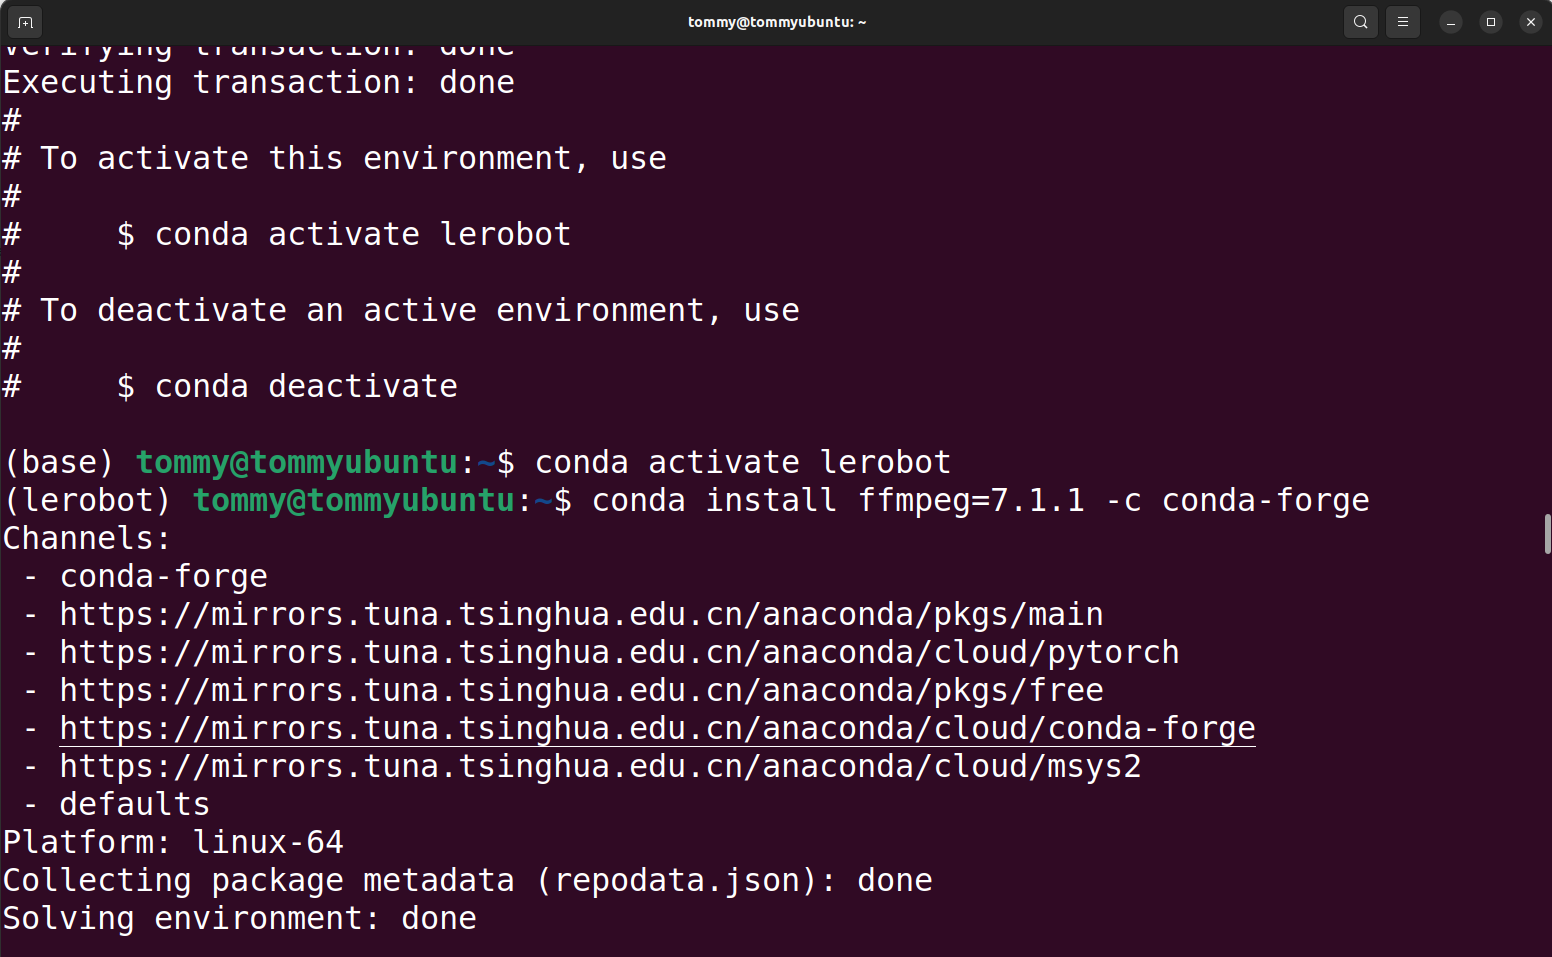
Descargar el repositorio de código oficial de LeRobot
Shell
git clone https://github.com/huggingface/lerobot.gitInstalar el repositorio de código
Shell
#cd lerobot-main
cd lerobot

pip install -e ".[feetech]"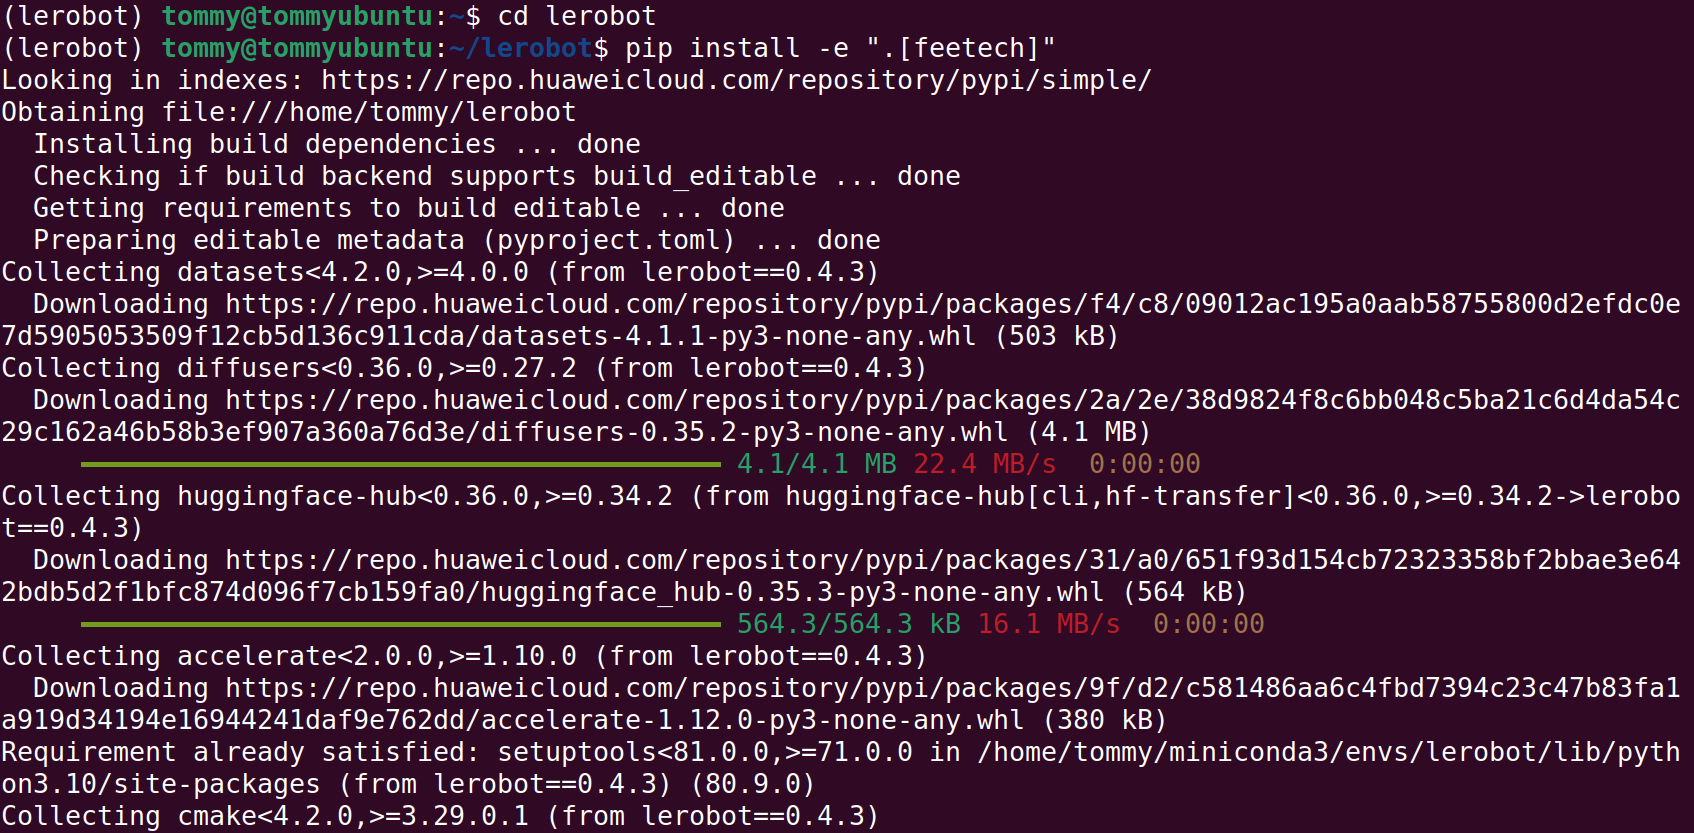
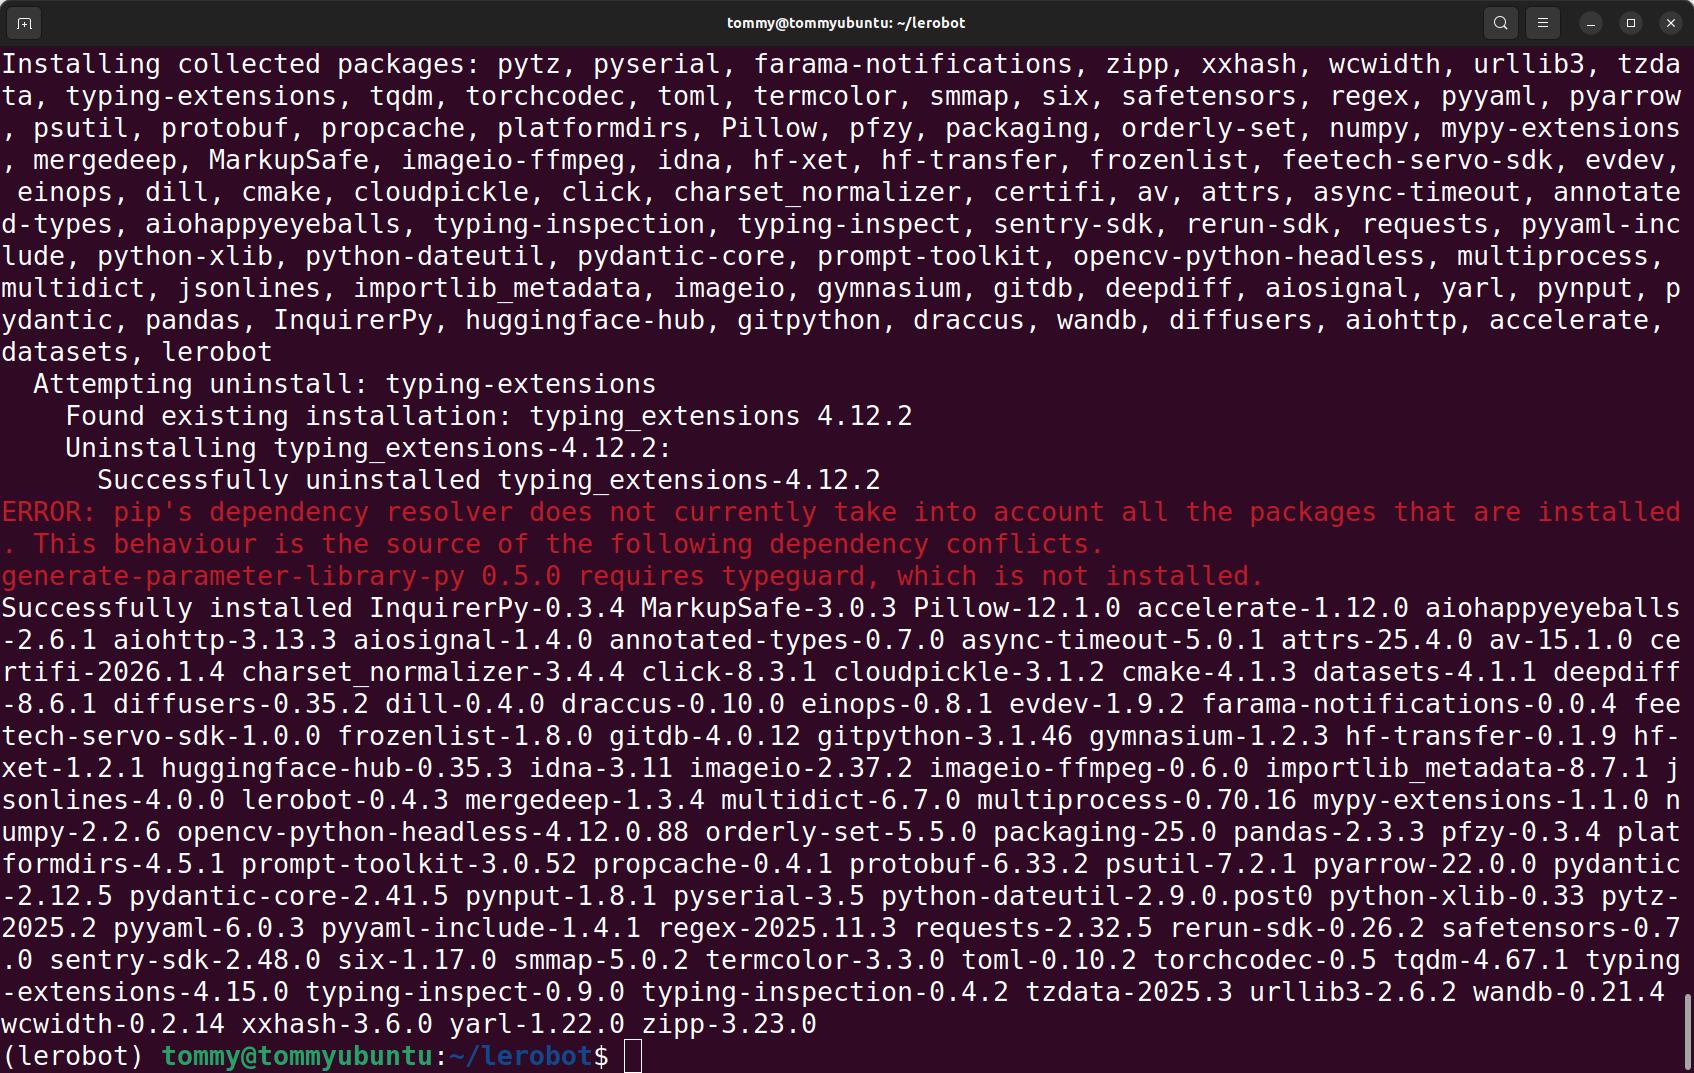
Verificar la instalación correcta
Shell
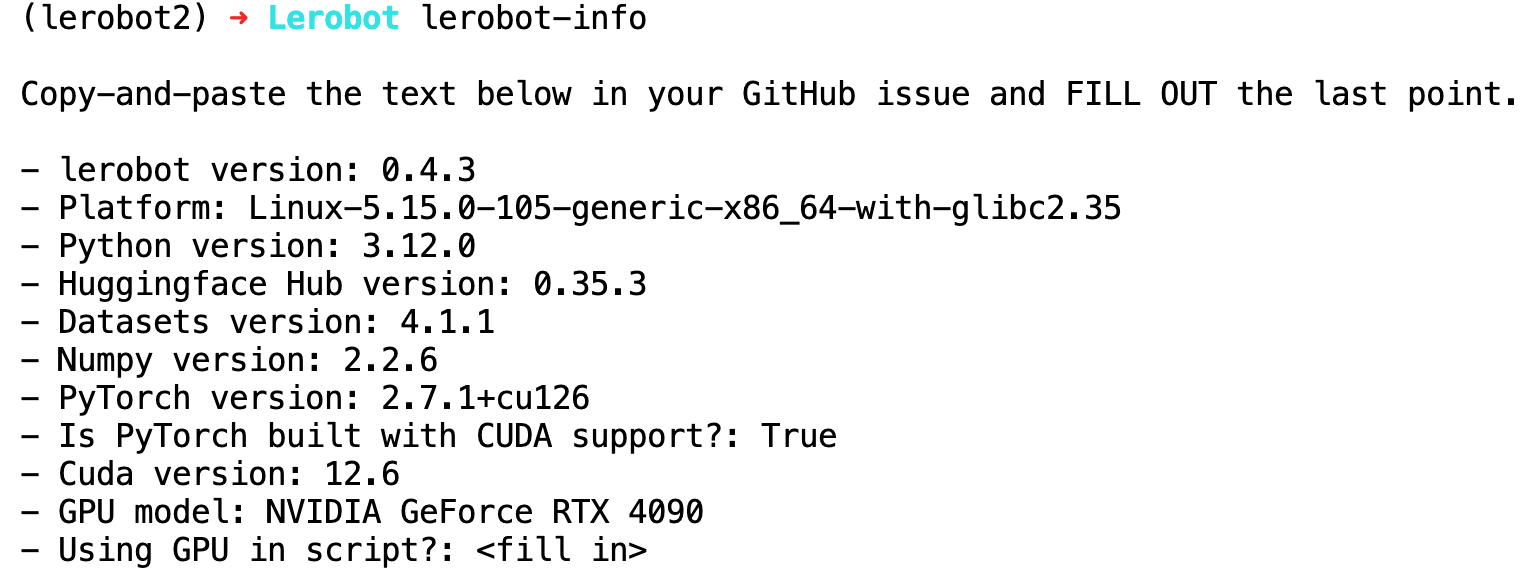
lerobot-info

python

import lerobot
lerobot.__version__

import torch
torch.cuda.is_available()
import scservo_sdk
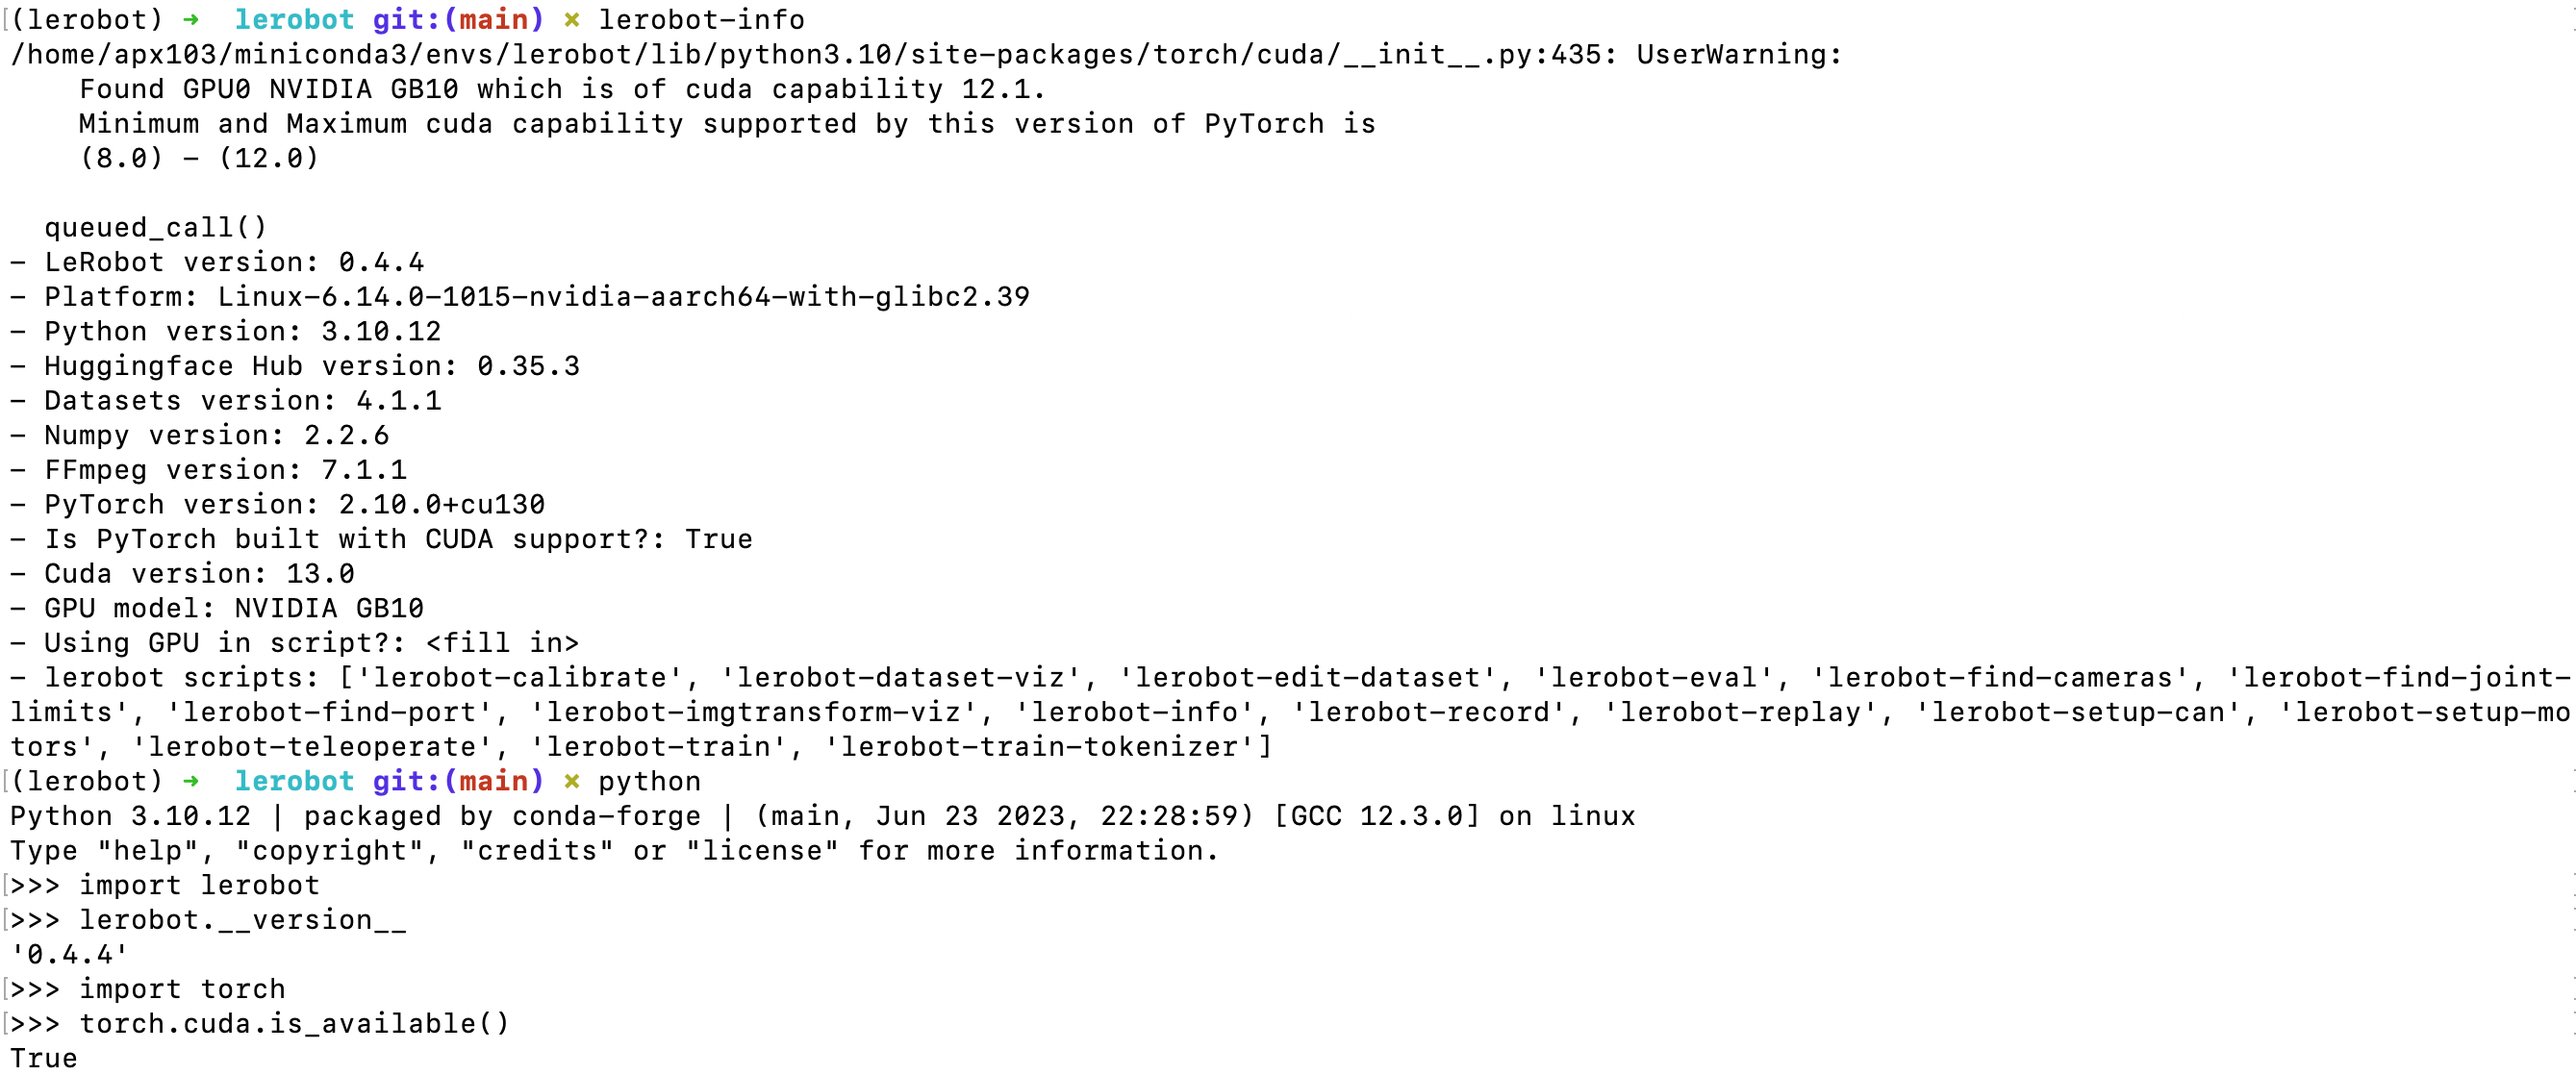
Resultado de la ejecución en un equipo 4090
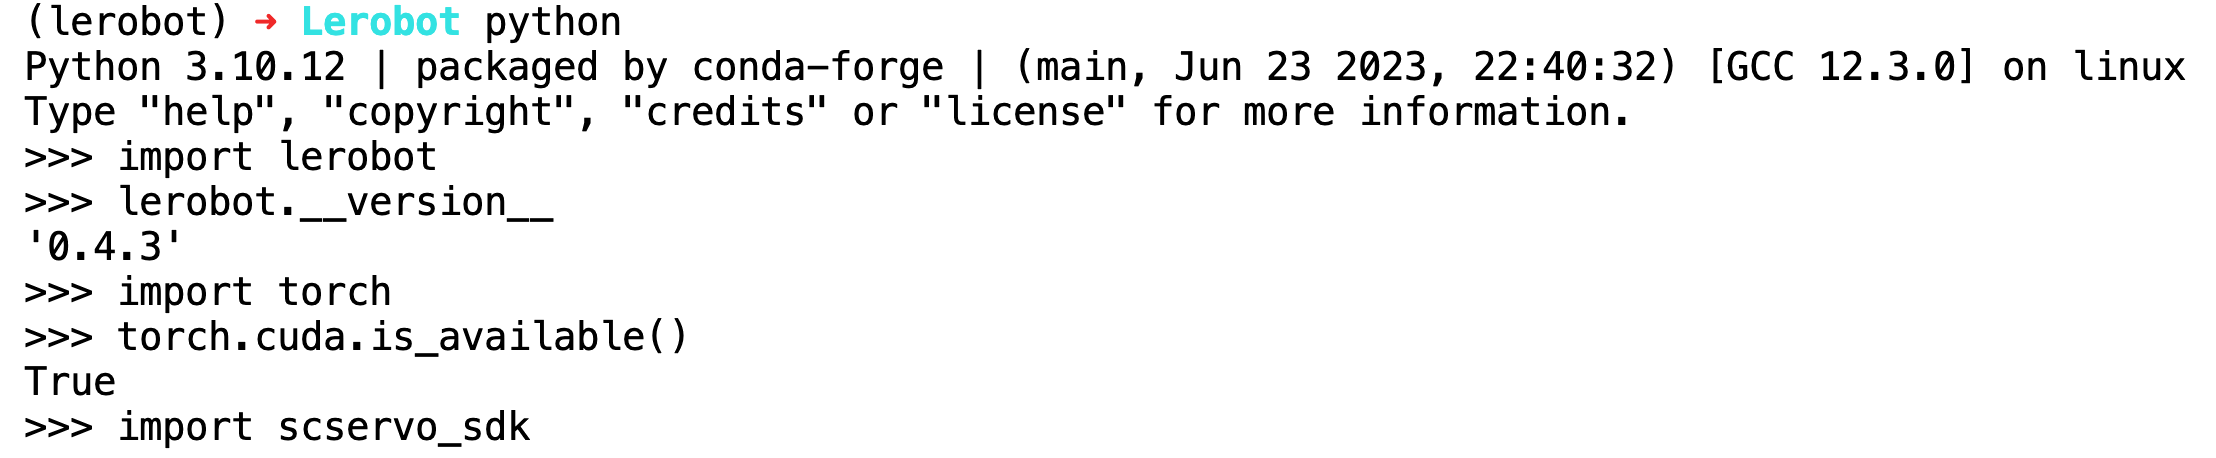
Resultado de la ejecución en un NVIDIA DGX Spark