

Arduino: Comunicación por puerto serie
📁 Estructura de archivos
UART_Voice/
├── UART_Voice.ino    # Programa principal
├── bsp_uart.hpp         # Archivo de cabecera (tramas de protocolo y declaraciones de funciones)
├── bsp_uart.cpp         # Archivo de implementación
└── README.md              # Este tutorial
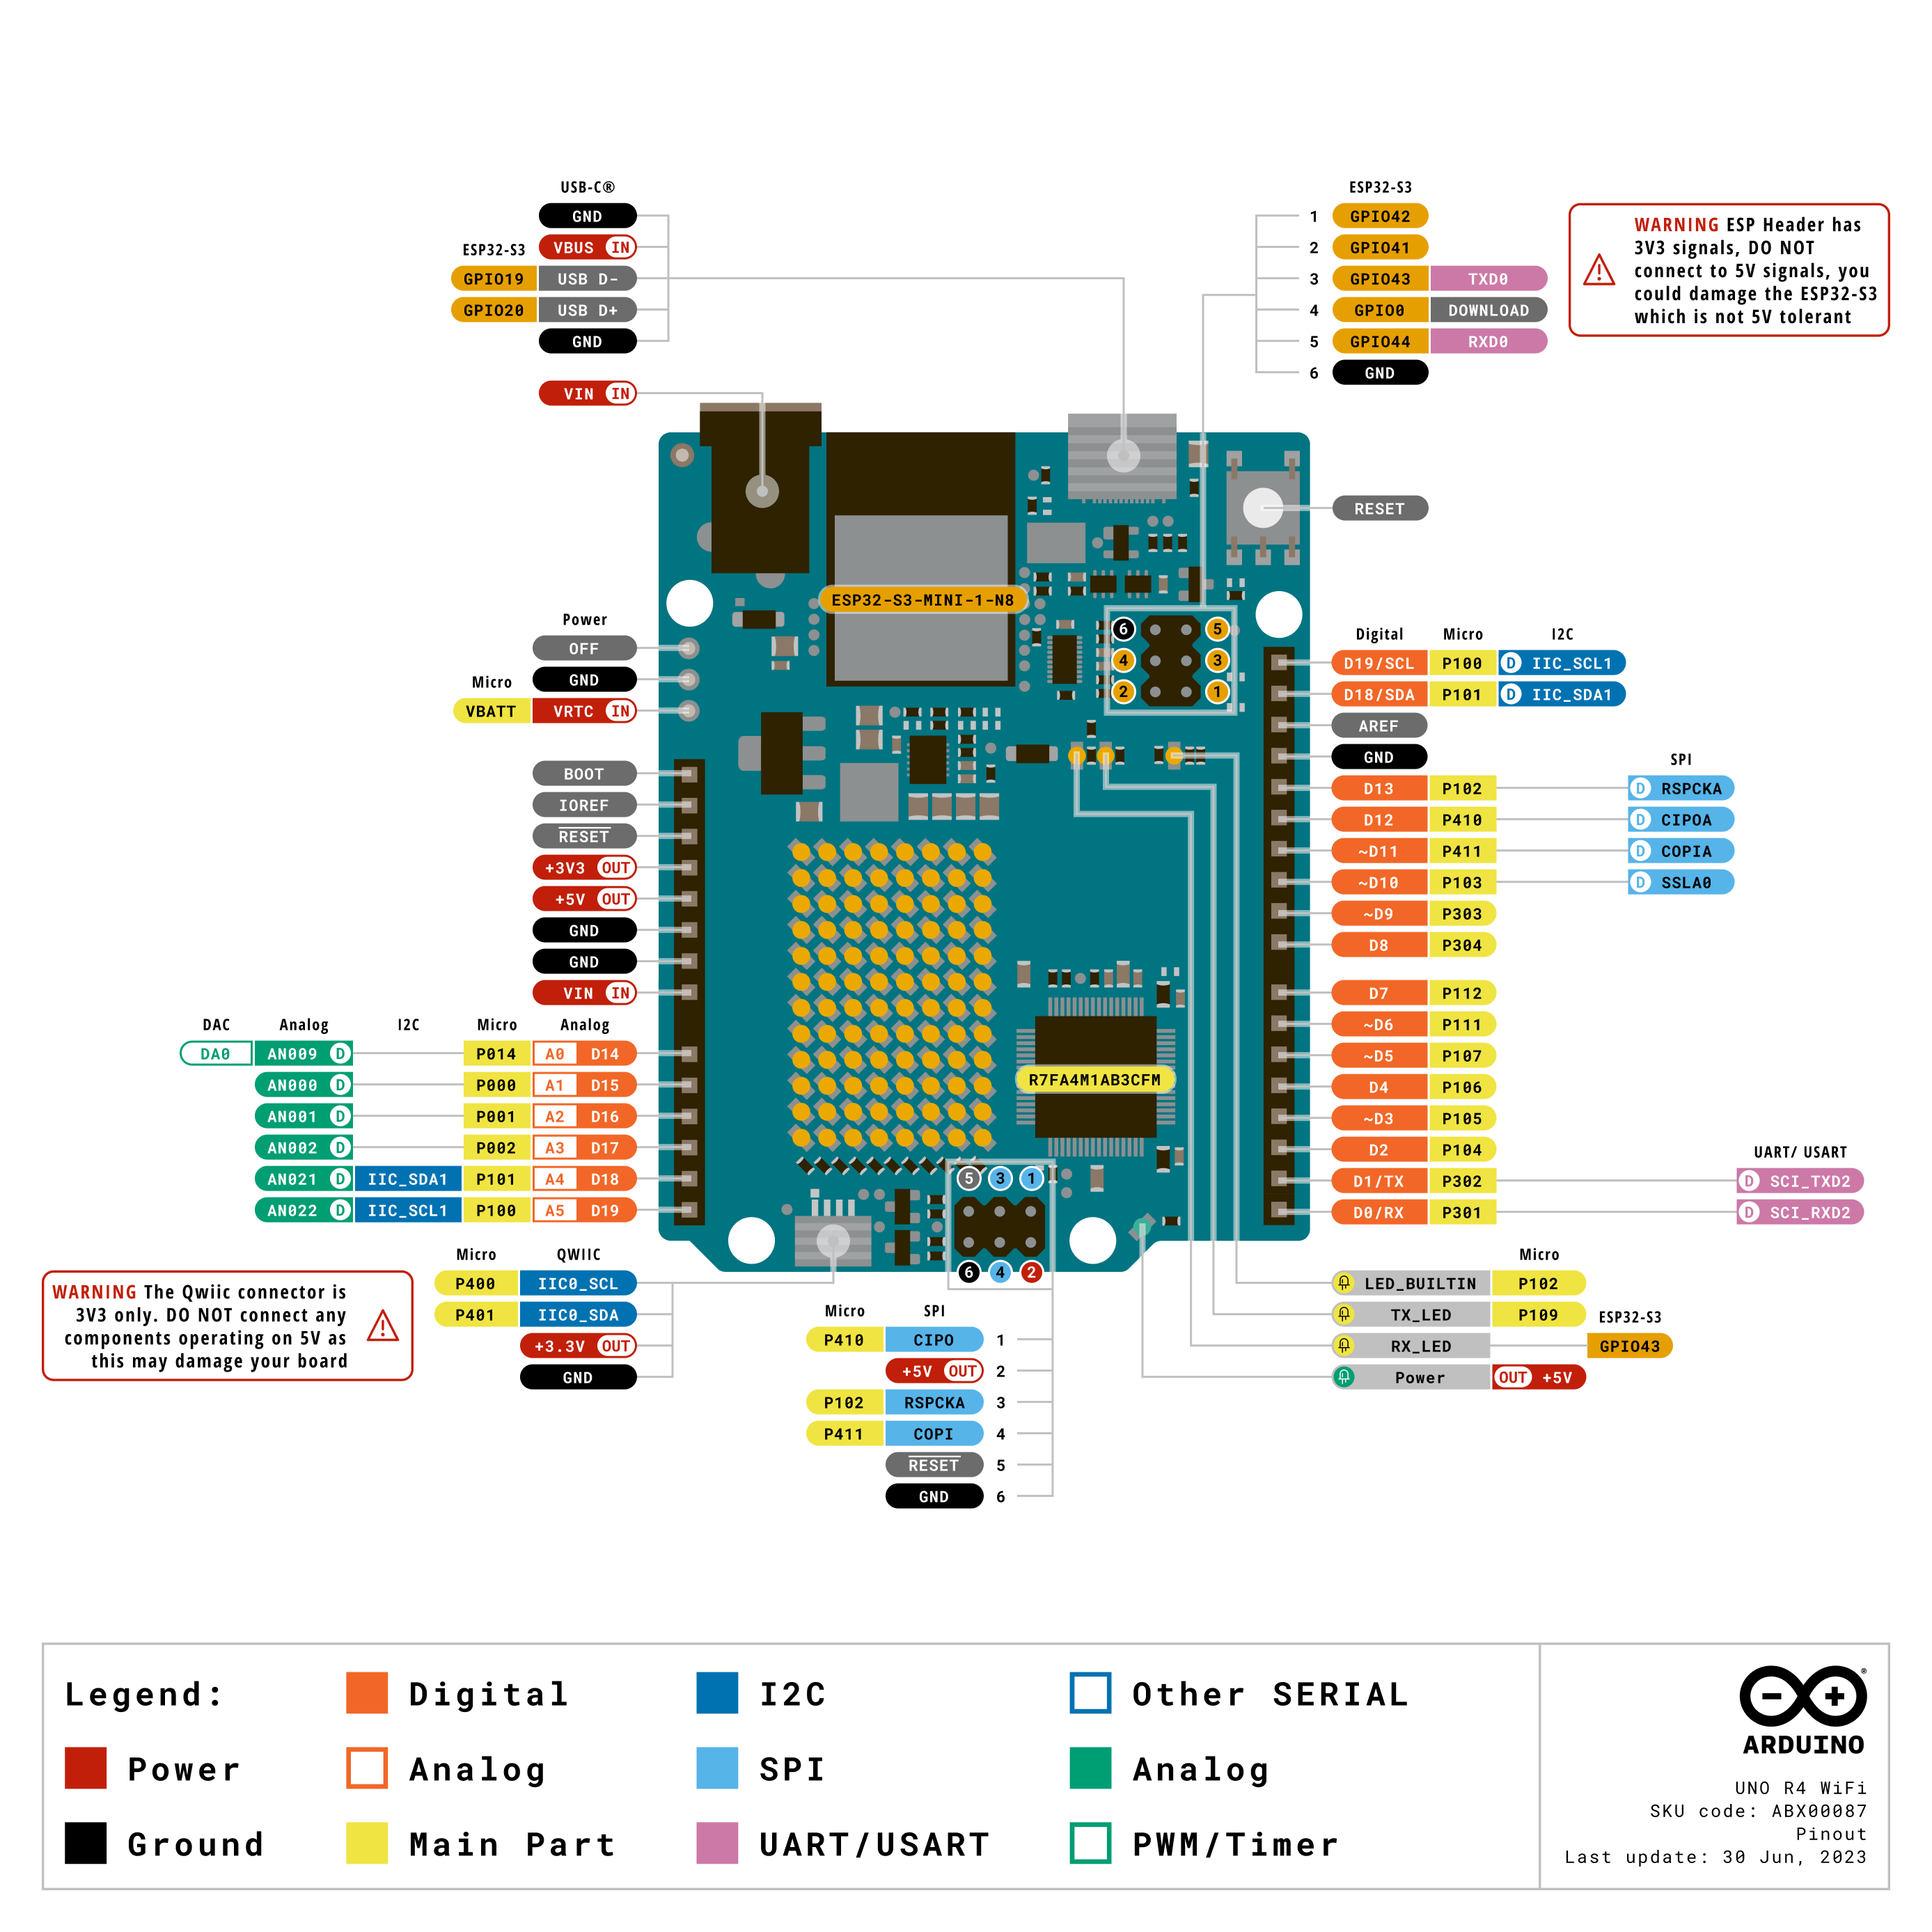
🔌 Conexión del hardware
Conexión al módulo de voz
💡 Nota: ¡RX y TX deben conectarse en cruz!
🔧 Compilar y subir
Paso 1: Abrir el Arduino IDE
Abra el archivo
UART_Voice.inoSeleccione el modelo de su placa de desarrollo (por ejemplo, Arduino Uno)
Seleccione el puerto serie correspondiente
Paso 2: Compilar y subir
Haga clic en el botón ✔️ para compilar
Haga clic en el botón ➡️ para subir a la placa de desarrollo
📡 Prueba del puerto serie
Abrir el monitor de puerto serie del Arduino IDE
Velocidad en baudios: 115200
Final de línea: Ninguno
Salida esperada
Tras encender debería ver:
UART Voice Module InitializedDiga la palabra de activación y las palabras de comando al módulo y se emitirán los ID correspondientes:
ID: 1
ID: 2
ID: 10
📚 Formato de trama del protocolo
Ejemplo: se lee el ID de comando = 10
FE EF 00 0A EEEjemplo: se envía la reproducción de una palabra de comando
FE EF D3 00 EE📚 Descripción de la interfaz BSP
UART_Init()
void UART_Init(void);Función: inicializar el puerto serie (velocidad en baudios 115200)
Ejemplo:
void setup() {
  UART_Init();
}
UART_ReadCommand()
int UART_ReadCommand(void);
Función: leer el ID del comando reconocido por el módulo de voz
Valor devuelto:
0- no se ha reconocido ningún comando1~254- ID de comando-1- no hay datos nuevos
Ejemplo:
int id = UART_ReadCommand();
if (id > 0) {
  Serial.print("识别到命令: ");
  Serial.println(id);
}
UART_SetPassiveVoice()
void UART_SetPassiveVoice(uint8_t voiceID);Función: establecer la voz de reproducción pasiva
Parámetro:
0x00- tipo de frase de reproducción pasiva
Ejemplo:
UART_SetPassiveVoice(0x00);
delay(200);
UART_SetFunctionVoice()
void UART_SetFunctionVoice(uint8_t voiceID);Función: establecer la voz de reproducción de palabras de función
Parámetro:
0x00- tipo de frase de reproducción de palabras de función
Ejemplo:
UART_SetFunctionVoice(0x00);
delay(200);
UART_SetCommandVoice()
void UART_SetCommandVoice(uint8_t voiceID);Función: establecer la voz de reproducción de palabras de comando
Parámetro:
0x00- tipo de frase de reproducción de palabras de comando
Ejemplo:
UART_SetCommandVoice(0x00);
delay(200);
🎯 Descripción de la lógica del programa principal
void setup() {
  Serial.begin(115200);
  UART_Init();

  Serial.println("UART Voice Module Initialized");

  UART_SetCommandVoice(0x00);  // Reproducir la voz de palabra de comando al encender
  delay(200);
}

void loop() {
  int commandId = UART_ReadCommand();

  if (commandId >= 0) {
    // Filtrar valores no válidos para evitar salidas repetidas
    if (commandId != 0 && commandId != 255 && commandId != lastCommandId) {
      Serial.print("ID: ");
      Serial.println(commandId);
      lastCommandId = commandId;

      // Ejemplo: controlar la reproducción según el comando reconocido
      if (commandId == 1) {
        UART_SetCommandVoice(0x00);  // Comando 1 reconocido: reproducir la voz de palabra de comando
      } else if (commandId == 2) {
        UART_SetCommandVoice(0x00);  // Comando 2 reconocido: reproducir la voz de palabra de comando
      }
    } else if (commandId == 0 || commandId == 255) {
      if (lastCommandId != 0) {
        lastCommandId = 0;  // Restablecer el estado
      }
    }
  }

  delay(50);
}
🔍 Solución de problemas
Q1: No hay ninguna salida
Posibles causas:
RX/TX están invertidos
GND no comparte tierra común
El módulo no está alimentado
Velocidad en baudios incorrecta
Soluciones:
Confirme que D10 se conecta al TX del módulo y D11 al RX del módulo (conexión en cruz)
Confirme la conexión de GND
Confirme que la alimentación de 5V sea normal
Confirme que la velocidad en baudios del puerto serie sea 115200
Q2: El puerto serie solo muestra caracteres ilegibles
Posibles causas:
La velocidad en baudios no coincide
El módulo no se alimenta correctamente
Soluciones:
Confirme que la velocidad en baudios del monitor de puerto serie sea 115200
Pulse una vez el botón de reinicio del módulo
Q3: Se emite "ID: 255" o "ID: 0"
Nota: esto es normal
0= no se ha reconocido ningún comando255= no hay datos nuevos
Estos valores ya se han filtrado en el código y normalmente no se emitirán. Si ve que se emiten, significa que el código no está surtiendo efecto.
💡 Ventajas de la arquitectura BSP
Capas de código claras
bsp_uart.hpp - solo se ven las declaraciones, no la implementación
bsp_uart.cpp - los detalles concretos de implementación
UART_Voice.ino - solo se ocupa de la lógica de negocio
Fácil de portar
Si cambia a otra plataforma (como STM32 o ESP32), solo necesita modificar la implementación de bsp_uart.cpp; el programa principal no necesita cambios.
Fácil de mantener
Las modificaciones del código relacionado con UART se realizan solo en bsp_uart.cpp; se modifica una vez y surte efecto en todas partes.
🚀 Ejemplos de funciones ampliadas
Ejemplo 1: Activar distintas reproducciones según distintos comandos
if (commandId == 1) {
  UART_SetCommandVoice(0x00);      // Reproducir palabra de comando
} else if (commandId == 2) {
  UART_SetFunctionVoice(0x00);     // Reproducir palabra de función
} else if (commandId == 3) {
  UART_SetPassiveVoice(0x00);      // Reproducir frase pasiva
}
Ejemplo 2: Controlar un LED
if (commandId == 10) {
  digitalWrite(LED_PIN, LOW);    // Apagar la luz
  UART_SetCommandVoice(0x00);     // Reproducir confirmación
}
Ejemplo 3: Controlar un motor
if (commandId == 11) {
  motor_stop();
  UART_SetCommandVoice(0x00);     // Reproducir confirmación
}