Tutorial de uso de Arduino Nano
Esta página es la demostración con Arduino Nano de la versión con servos de bus SCS0009. Para el cableado TTL y la configuración de ID, consulta Depuración y calibración de servos SCS0009; para más ejemplos, Ejemplos de Arduino / Python.
Cableado (placa controladora de servos + placa Nano)
¡Fíjate bien en la posición de los pines de la placa Nano (es decir, la placa de desarrollo 328P)!
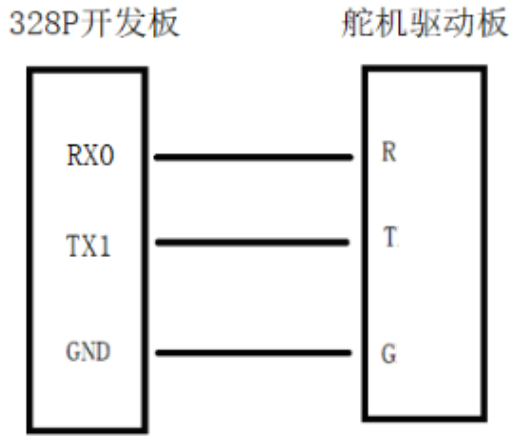
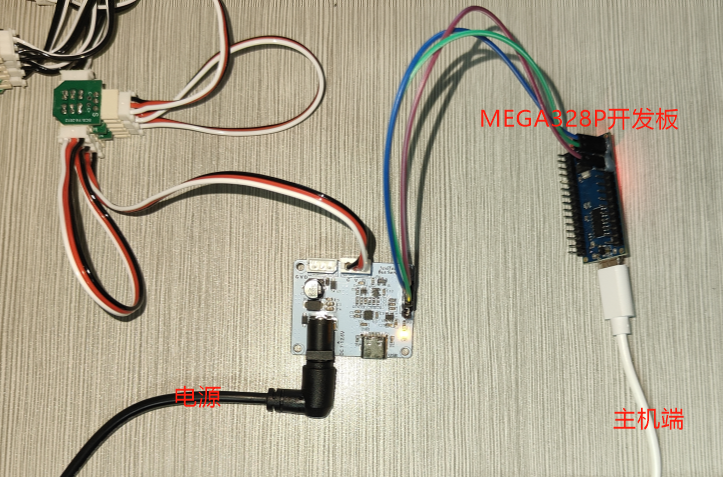
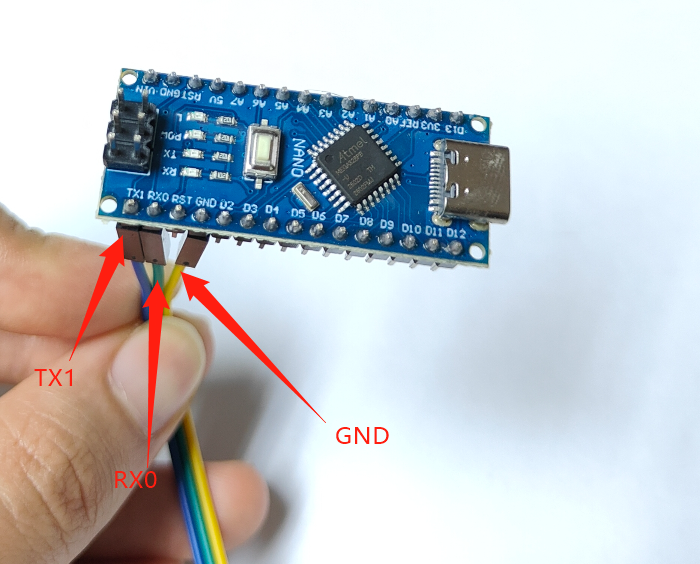
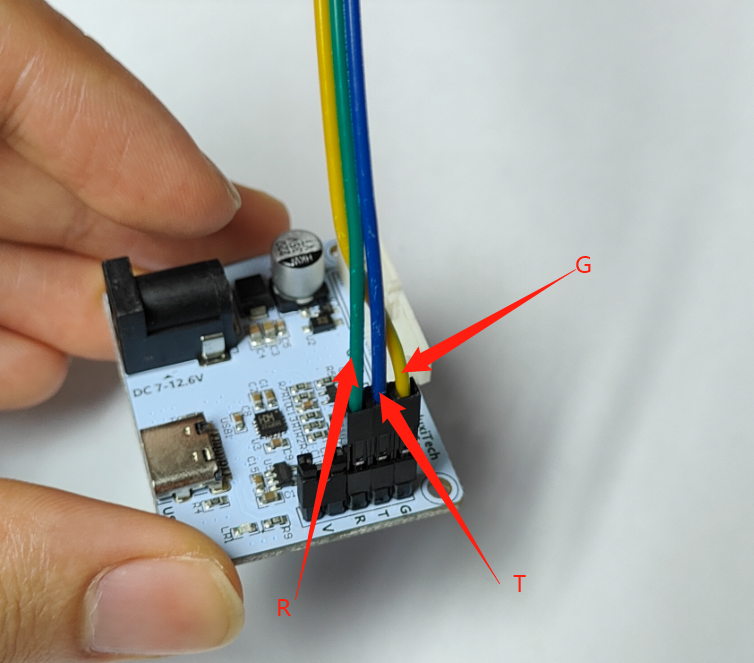
Lo que se describe a continuación es el proceso de depuración con microcontrolador. El microcontrolador ejecuta el programa de demostración en bucle continuo; basta con desconectar el cable de datos para detenerlo.
Ejecutar el «programa de demostración 02»
Instala Arduino IDE.
Según sea mano izquierda o derecha, abre el archivo
.inocorrespondiente.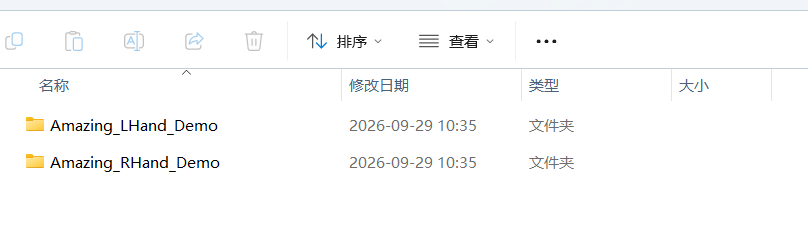
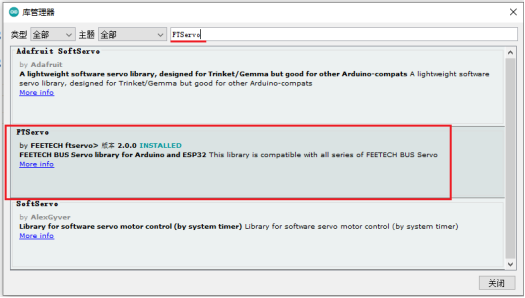
Antes de compilar y cargar el programa Arduino en la placa Nano, instala las bibliotecas FTServo y SCServo en el «Administrador de bibliotecas».
Tipo de placa Nano: selecciona «Arduino Nano».
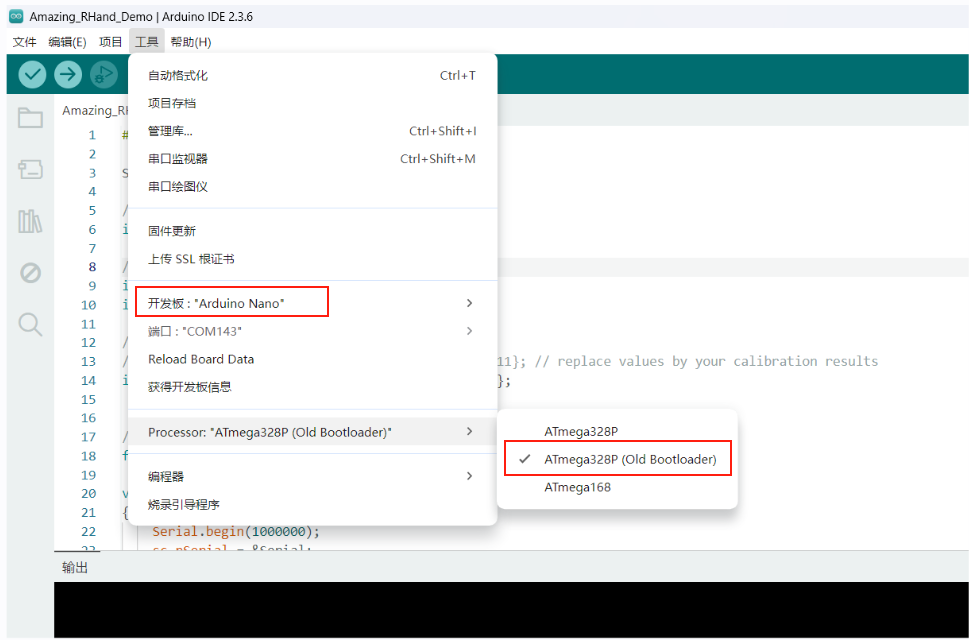
Compila y carga.
Nota: en este momento el PC solo está conectado a la placa Nano, y la placa Nano no debe estar conectada a la placa controladora de servos (es decir, no conectada a la mano diestra).
Tras cargarlo correctamente, conecta la placa Nano a la placa controladora de servos con tres cables de puente y conecta los servos a la placa controladora; consulta Método de cableado al depurar con la placa MEGA328P Nano.
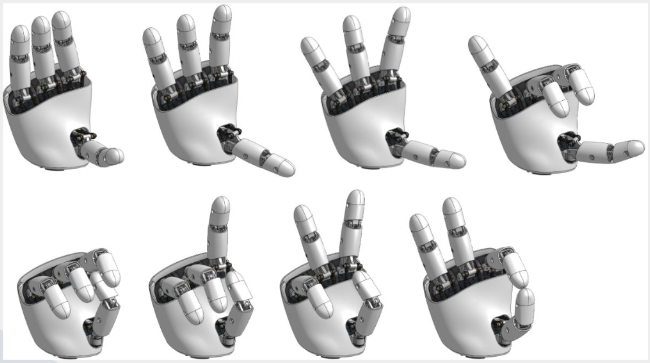
La mano diestra ejecutará el «programa de demostración 02» en bucle continuo; el resultado es el siguiente: