

Ejemplos de Arduino y Python
Esta página recopila los ejemplos oficiales y los puntos clave de cableado de AmazingHand-main/ArduinoExample/ y AmazingHand-main/PythonExample/.
Ejemplos de Arduino
Preparación
- Instala la biblioteca SCServo en el Administrador de bibliotecas de Arduino IDE.
- Usa la herramienta de depuración Feetech FD para configurar el ID de servo (
feetech debug tool). - Entre Arduino y TTL Linker, conecta RX/TX de forma cruzada.
Modo Link: modificar el ID de servo
- Carga primero el ejemplo
Blinken Arduino. - Cablea según el modo Link y abre el software Feetech para modificar el ID.
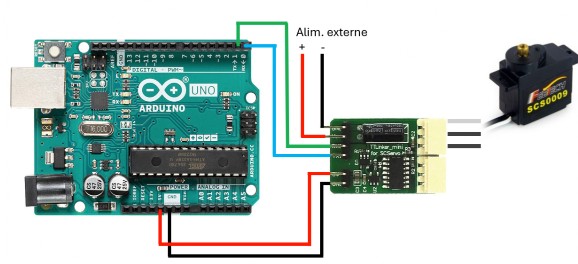
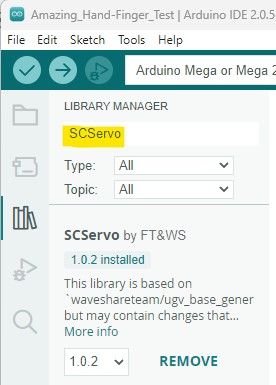
Modo Control: Arduino controla los servos
Tras cargar un programa propio, cablea según el modo Control:
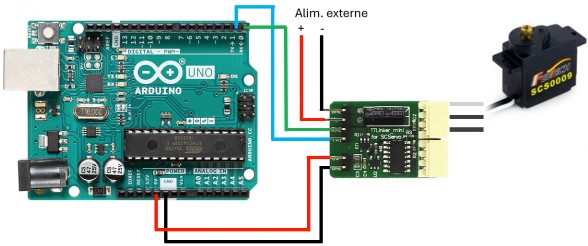
- Arduino Uno (solo tiene un puerto serie): usa un puerto serie por software/pines específicos según la figura.
- Arduino Mega: usa RX1 / TX1 (19 / 18).
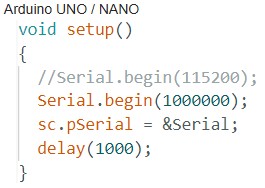
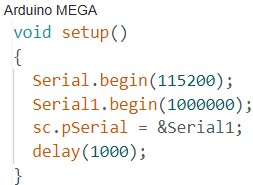
El número de pines, la versión de la biblioteca y la dirección del TTL Linker dependen de la serigrafía real de la placa; antes de cambiar el ID, confirma la alimentación del bus y la masa común.
Ejemplos de Python
AmazingHand-main/PythonExample/ ofrece 4 scripts básicos:
| Script | Función |
|---|---|
AmazingHand_Demo.py | Demostración básica de una mano: conectar al bus y ejecutar movimientos |
AmazingHand_Demo_Both.py | Demostración con ambas manos |
AmazingHand_FingerTest.py | Prueba de un solo dedo |
AmazingHand_Hand_FingerMiddlePos.py | Calibración de la posición central del dedo |
Antes de usarlos:
- Configura el ID de servo con el software Feetech (derecha 1–8, izquierda 11–18).
- Instala
pyserial, modifica el nombre del puerto serie/velocidad en baudios según el script y ejecútalo. - Confirma que la alimentación externa de los servos esté conectada y comparta masa común con la placa controladora de bus.
Estos son los ejemplos básicos oficiales; para una GUI/CLI más completa, consulta Aplicación de escritorio SCS0009; para el cableado TTL y la posición central, Depuración y calibración de servos SCS0009.