Montaje del kit ensamblado
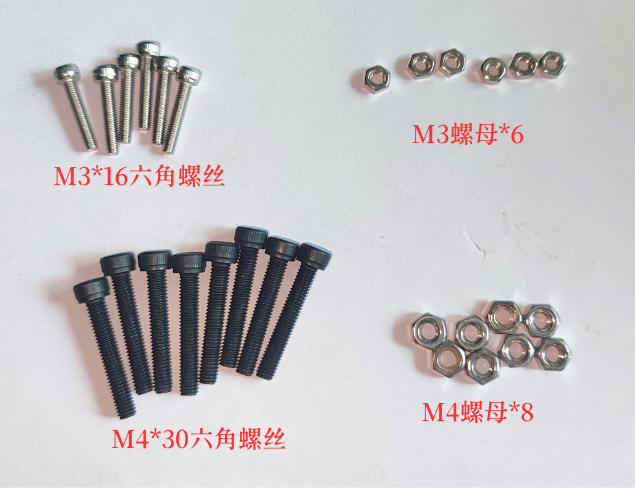
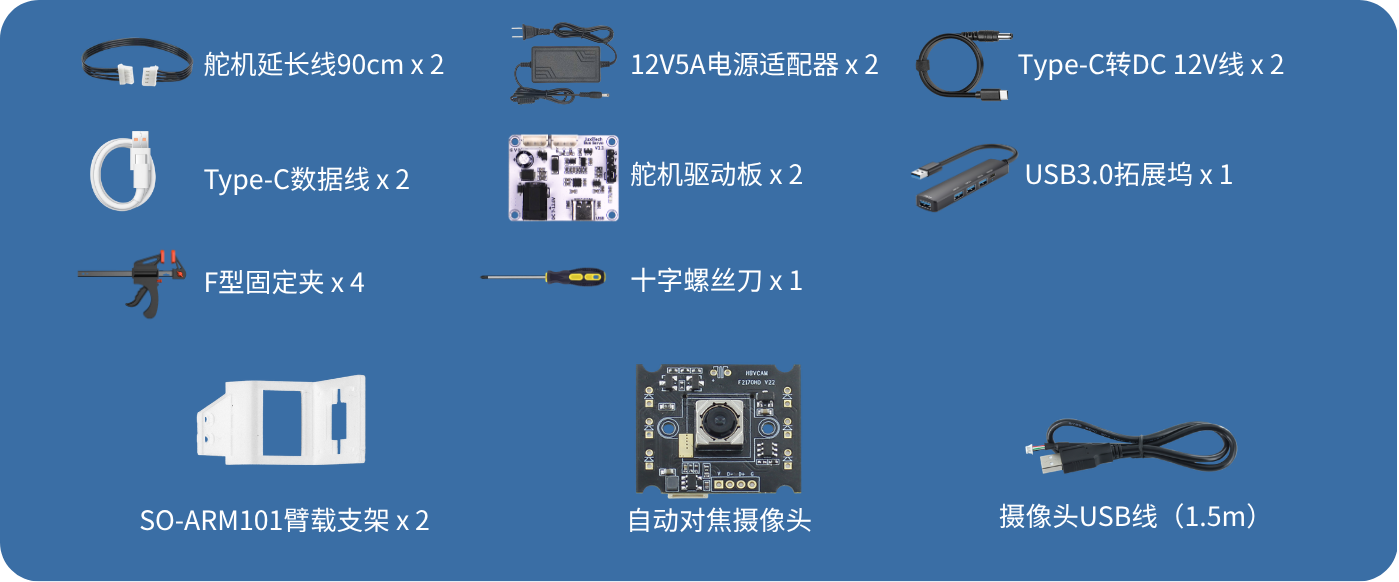
Lista de accesorios
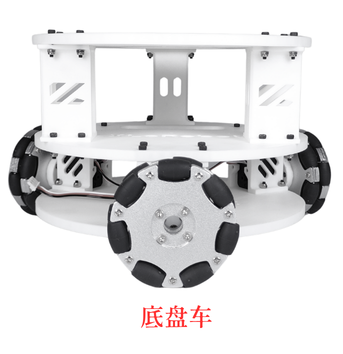
Instalar el chasis rodante
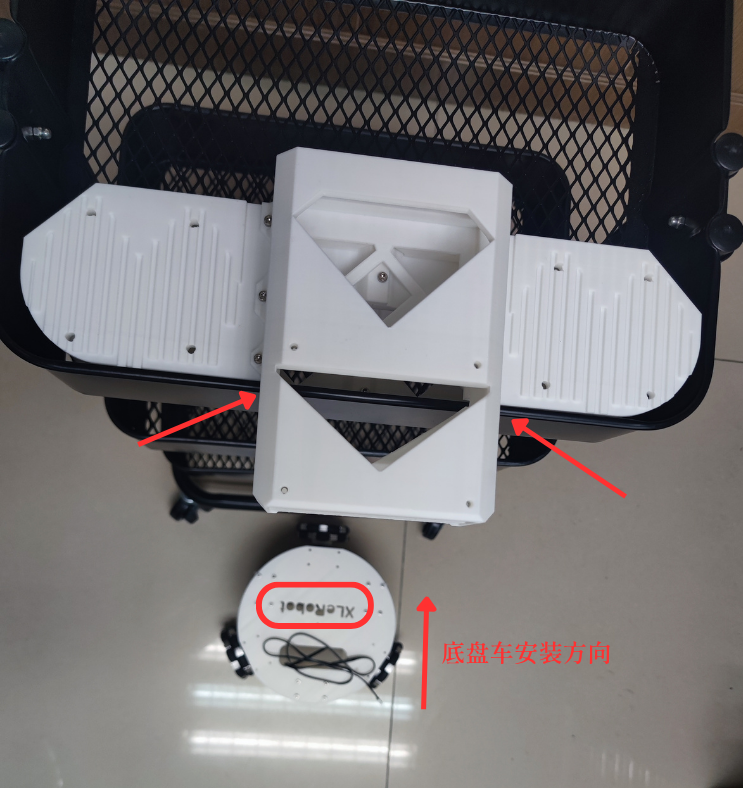
1、Coloque el chasis rodante justo debajo del carrito y preste atención a la dirección de instalación del chasis rodante (observe la inscripción “XLerobot” del chasis)
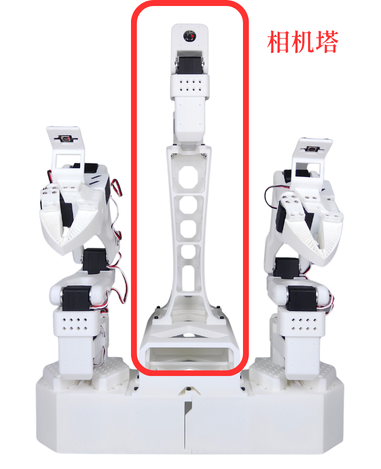
Las posiciones de instalación de la base de la torre de cámara y del chasis rodante se muestran en la figura
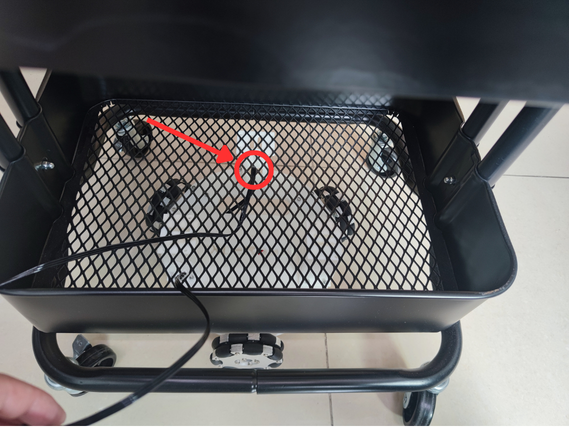
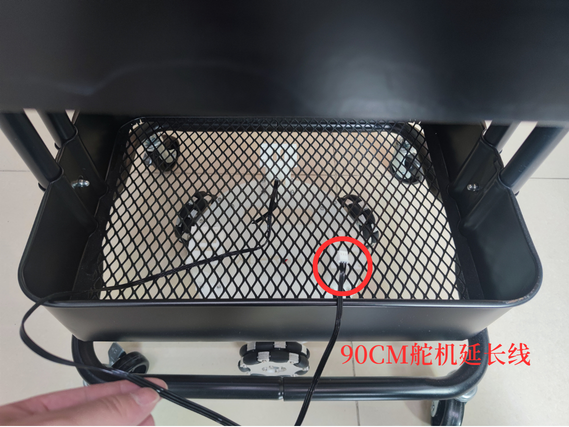
2、Pase el cable prolongador de servomotor de 90CM a través de la malla metálica del carrito
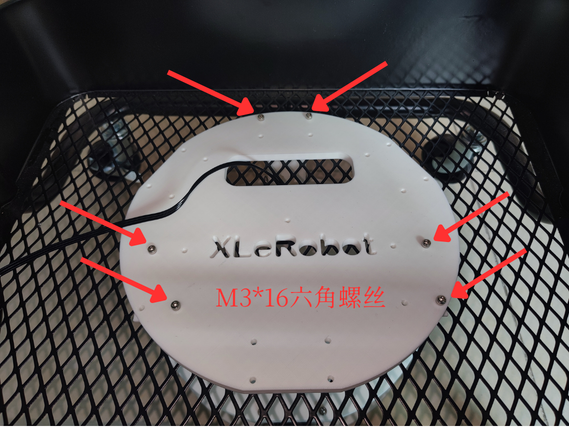
3、Utilice 6 tornillos hexagonales M3*16 y 6 tuercas M3 para fijar el chasis rodante a la parte inferior del carrito
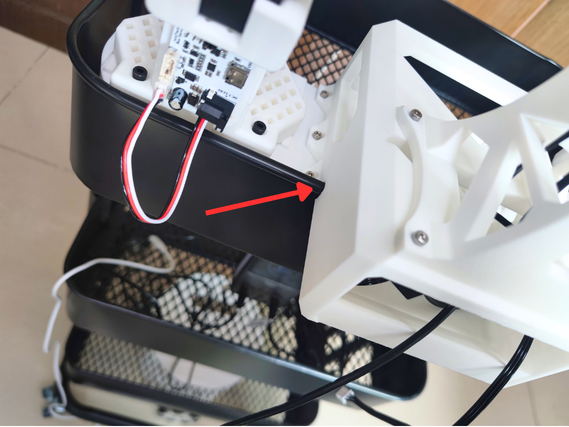
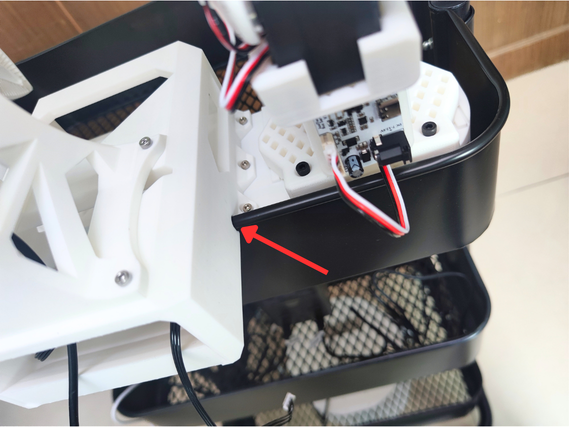
Instalar la base de la torre de cámara
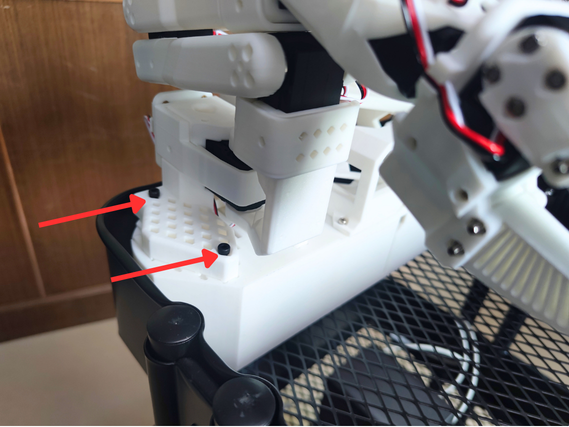
Preste atención a las ranuras señaladas por las dos flechas y encájela en el borde de la capa inferior del carrito
Fijar los brazos seguidores SO-ARM101
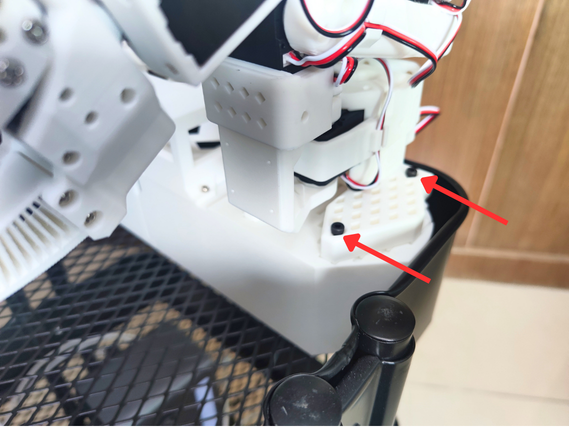
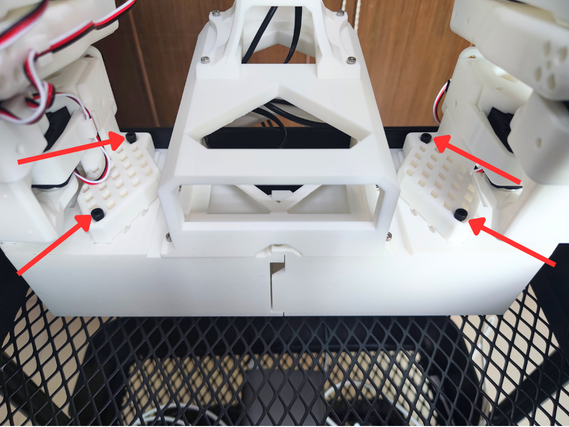
Utilice 8** tornillos hexagonales M4*30** y 8 tuercas M4 para fijar los dos brazos seguidores a la base de la torre de cámara
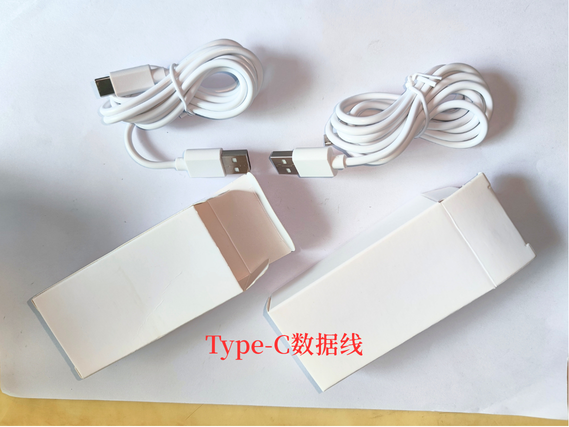
Conectar el cable de datos a la placa controladora del servomotor
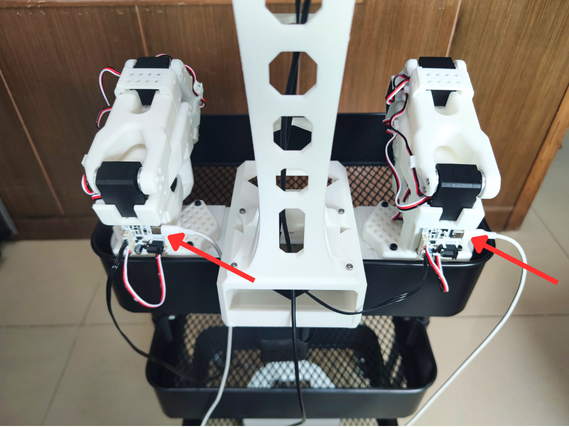
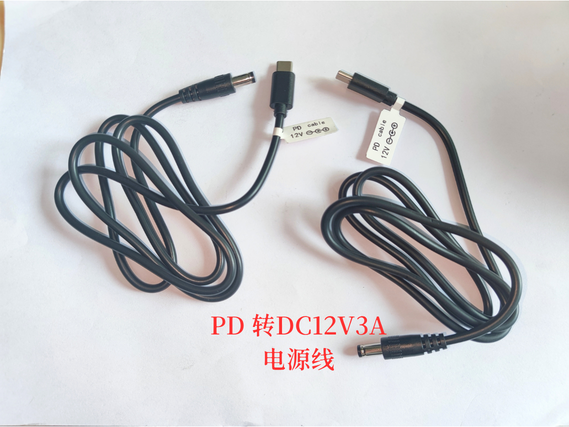
Conectar el cable de alimentación a la placa controladora del servomotor
Cable de alimentación PD a DC12V3A
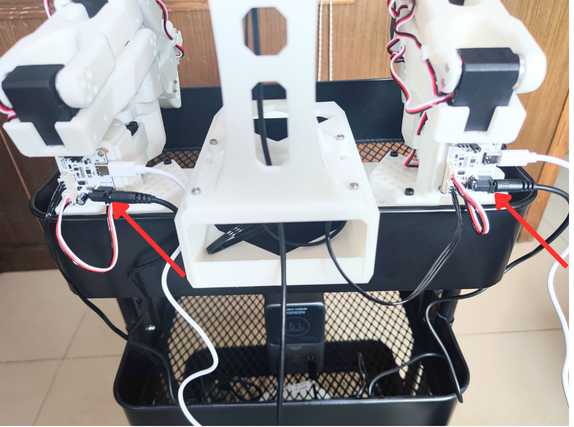
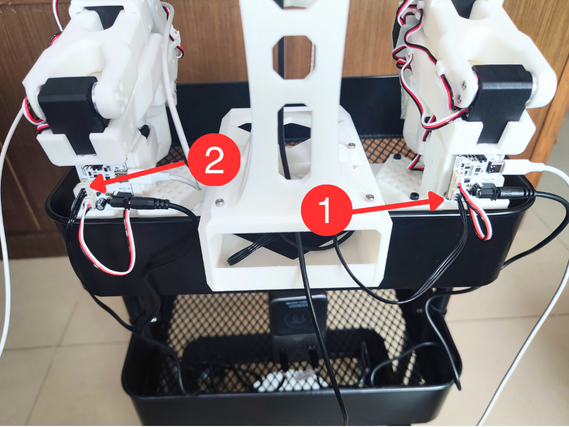
Cableado del servomotor
1、Conecte el cable prolongador de servomotor de 90Cm de la torre de cámara a la placa controladora del servomotor derecha ①
2、El cable prolongador de servomotor de 90CM atraviesa dos capas de malla metálica y se conecta a la placa controladora del servomotor izquierda ②
Conectar la cámara al controlador anfitrión
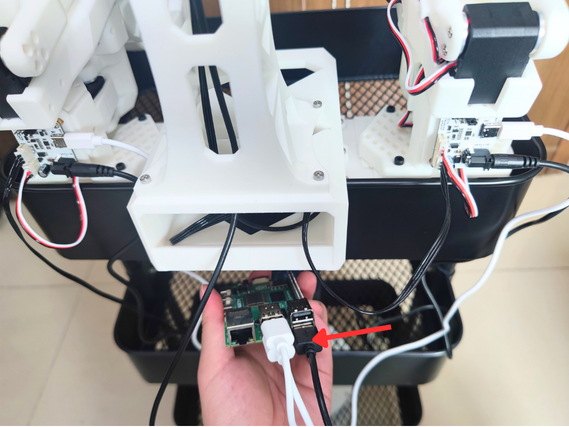
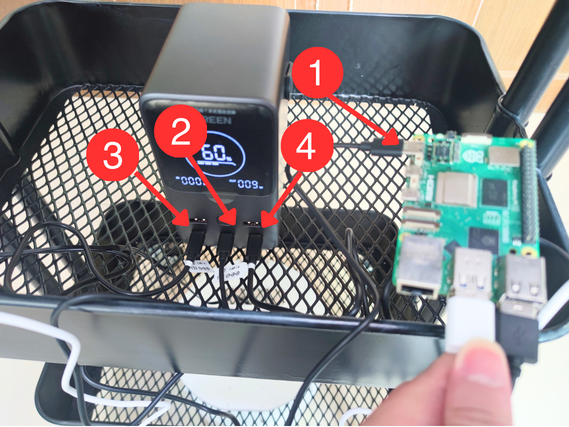
Esquema de cableado de la batería externa
¡La batería externa, la Raspberry Pi y el cable de alimentación de la Raspberry Pi PD 5V5A deben adquirirse por separado!
① Cable de alimentación de la Raspberry Pi PD 5V5A
② Conector de alimentación de la Raspberry Pi
③ Conector del cable de alimentación PD a DC12V3A de la placa controladora del servomotor izquierda
④ Conector del cable de alimentación PD a DC12V3A de la placa controladora del servomotor derecha