Montage (fertiger Bausatz)
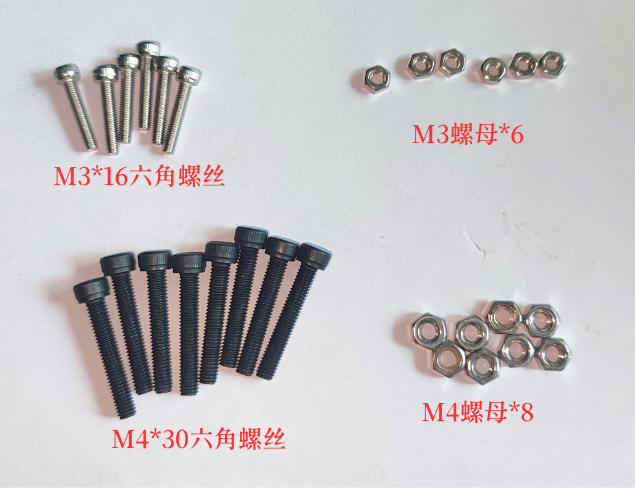
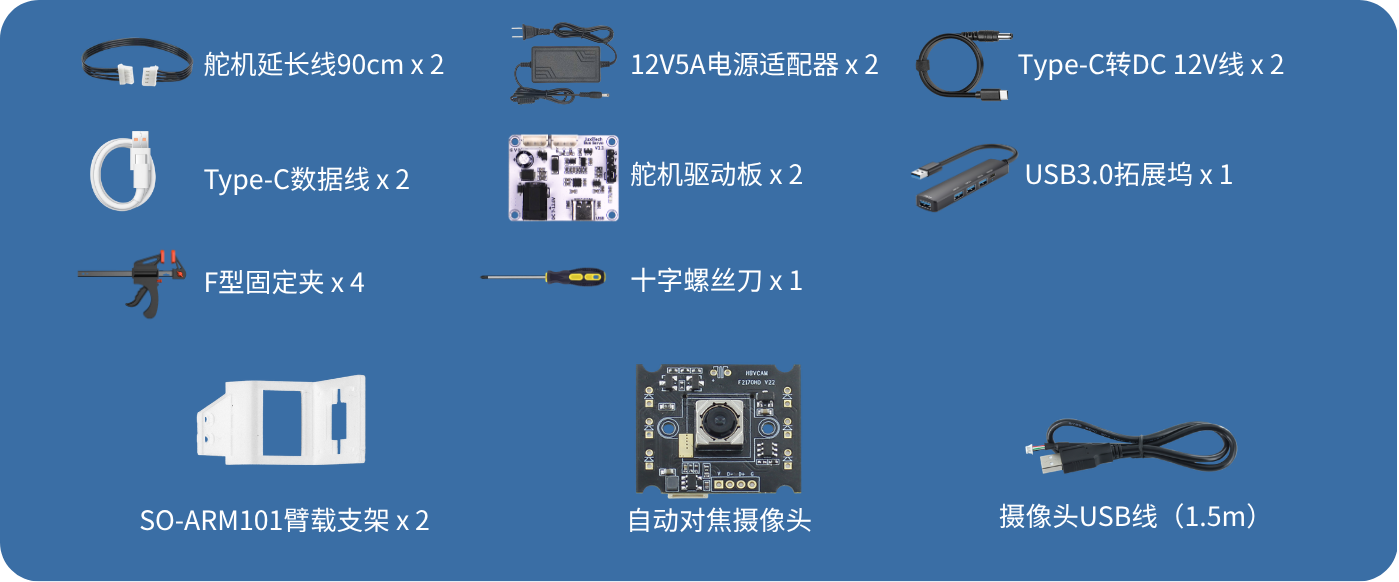
Teileliste
Montage des Fahrgestells
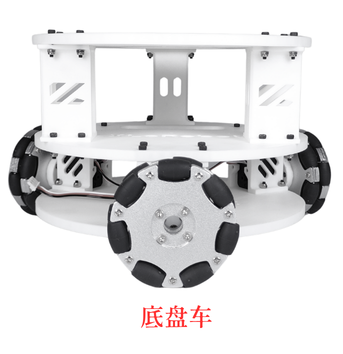
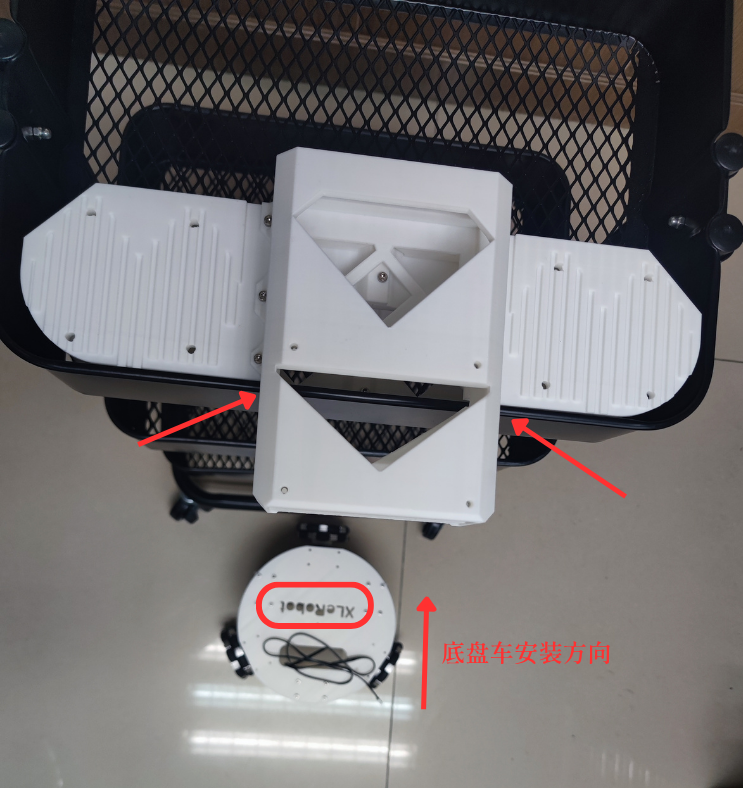
1、Platzieren Sie das Fahrgestell direkt unter dem Wagen und beachten Sie die Einbaurichtung des Fahrgestells (siehe den Schriftzug „XLerobot“ auf dem Fahrgestell)
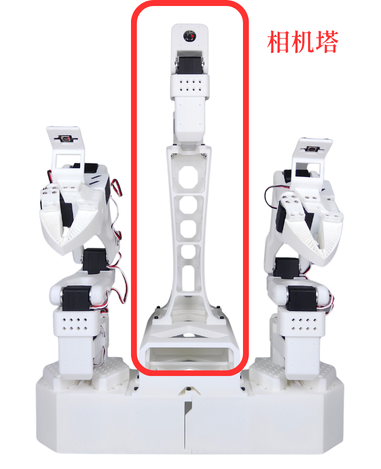
Die Montagepositionen des Kamera-Turm-Sockels und des Fahrgestells sind in der Abbildung dargestellt
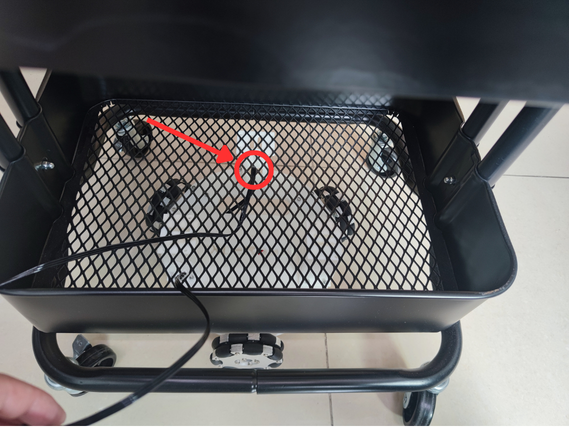
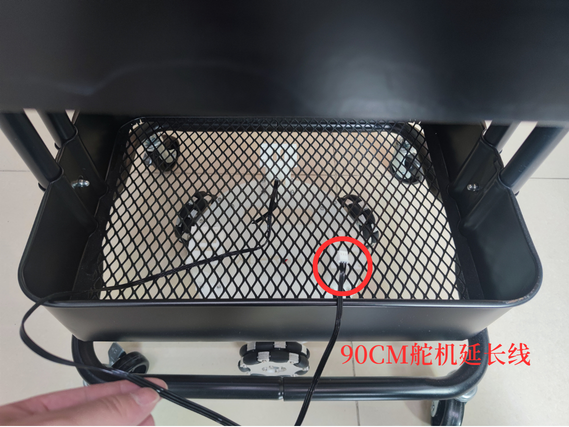
2、Führen Sie das 90CM-Servo-Verlängerungskabel durch das Metallgitter des Wagens
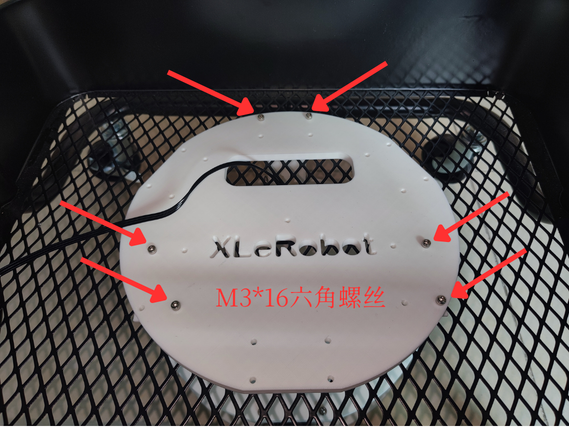
3、Befestigen Sie das Fahrgestell mit 6 M3*16-Sechskantschrauben und 6 M3-Muttern am Boden des Wagens
Montage des Sockels des Kamera-Turms
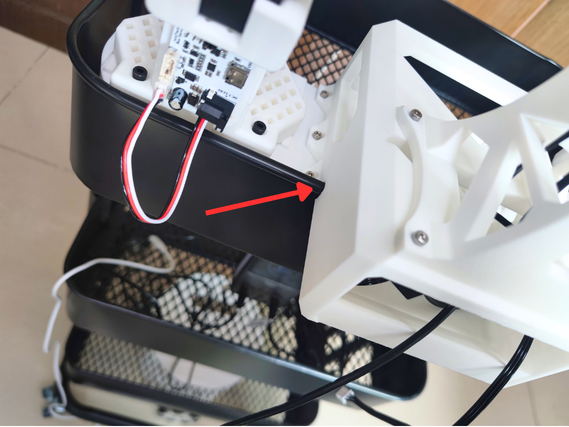
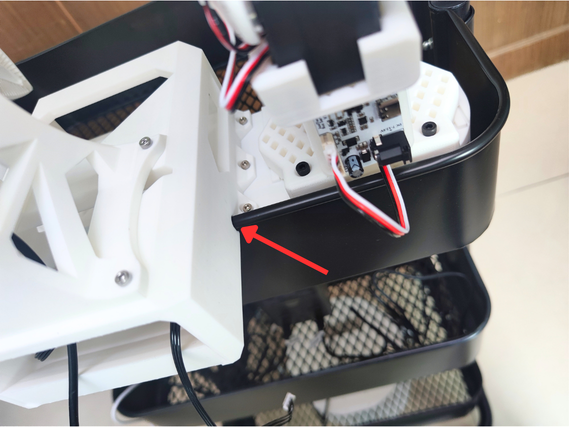
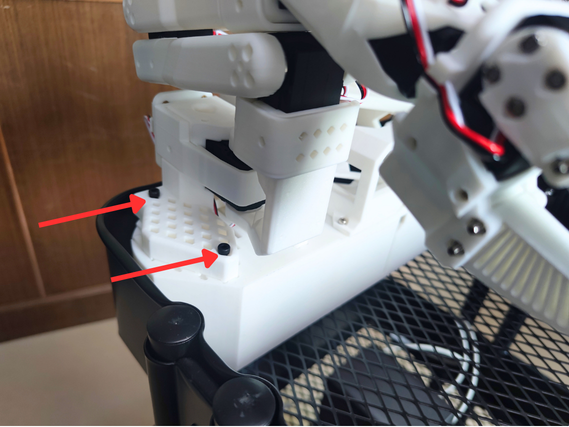
Beachten Sie die Nuten, auf die die beiden Pfeile zeigen, und rasten Sie sie am Rand der unteren Ebene des Wagens ein
Befestigung der SO-ARM101-Follower-Arme
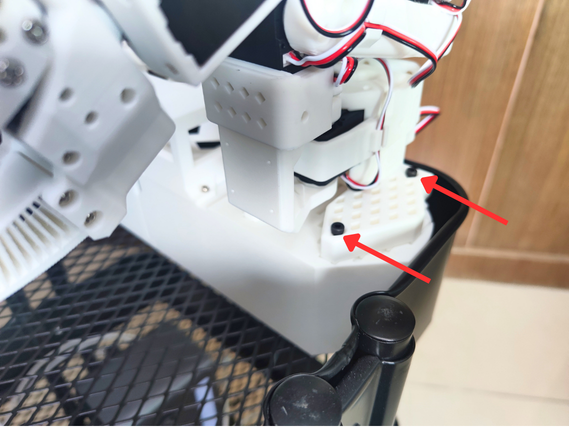
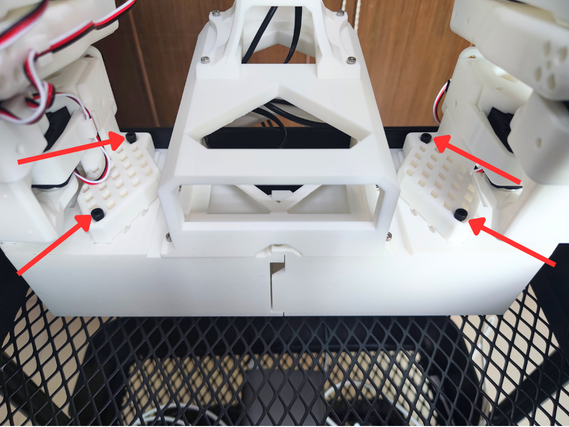
Befestigen Sie die beiden Follower-Arme mit 8 M4*30-Sechskantschrauben und 8 M4-Muttern am Sockel des Kamera-Turms
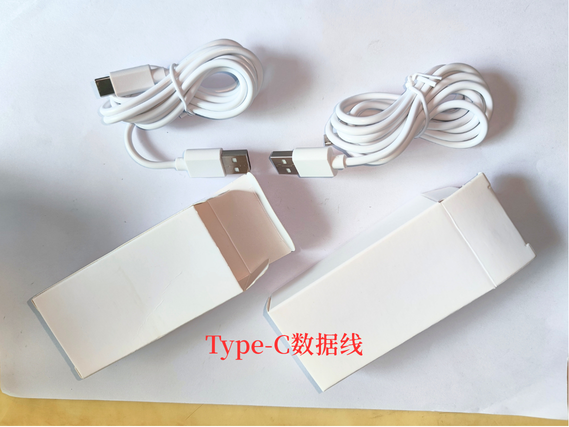
Datenkabel an die Servo-Treiberplatine anschließen
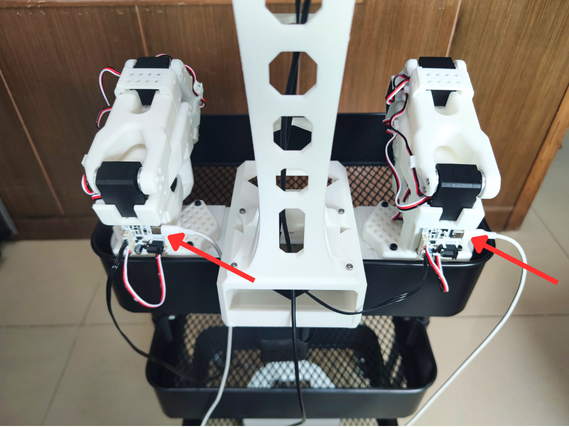
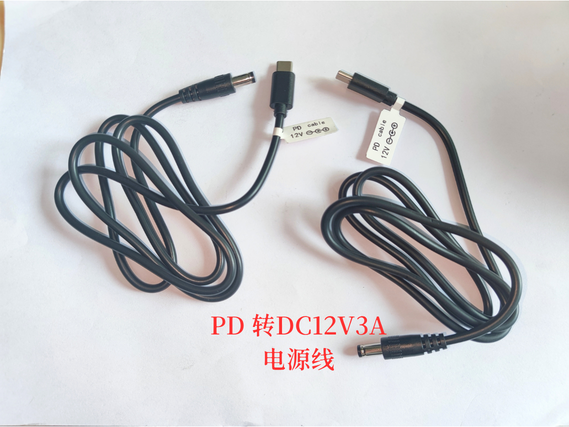
Stromkabel an die Servo-Treiberplatine anschließen
PD-auf-DC12V3A-Stromkabel
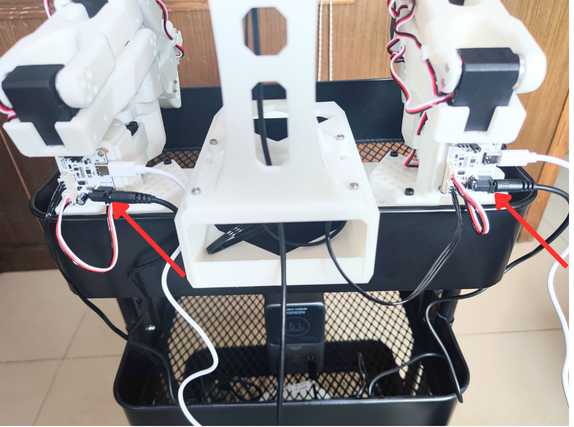
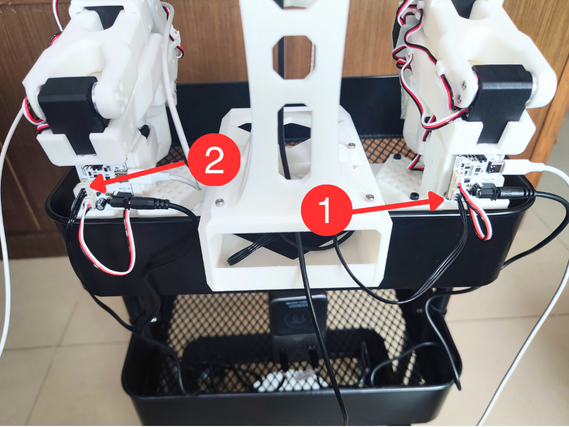
Servo-Verkabelung
1、Schließen Sie das 90Cm-Servo-Verlängerungskabel des Kamera-Turms an der rechten Servo-Treiberplatine ① an
2、Das 90CM-Servo-Verlängerungskabel wird durch zwei Lagen Metallgitter geführt und an der linken Servo-Treiberplatine ② angeschlossen
Kamera an die Hauptsteuerung anschließen
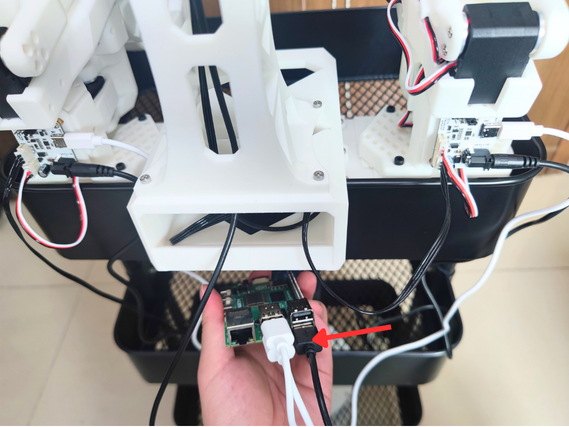
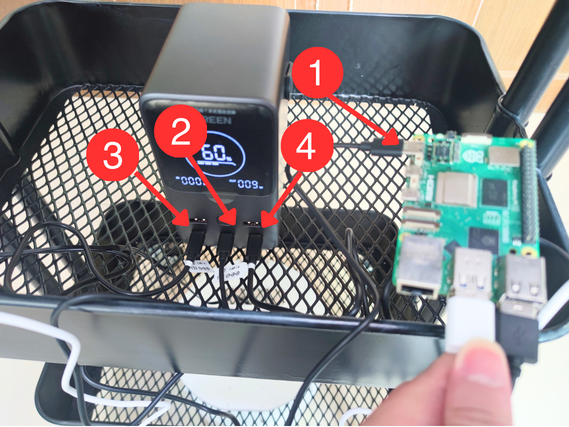
Anschlussplan der Powerbank
Powerbank, Raspberry Pi und PD 5V5A-Raspberry-Pi-Stromkabel müssen separat erworben werden!
①PD 5V5A-Raspberry-Pi-Stromkabel
②Stromanschluss des Raspberry Pi
③Anschluss für das PD-auf-DC12V3A-Stromkabel der linken Servo-Treiberplatine
④Anschluss für das PD-auf-DC12V3A-Stromkabel der rechten Servo-Treiberplatine