Montagem do kit montado
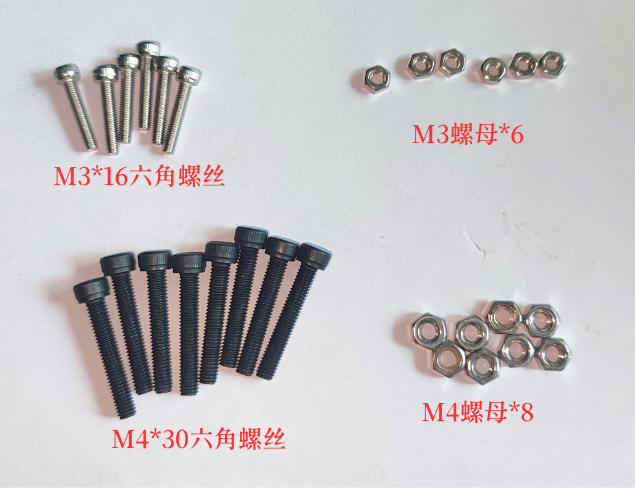
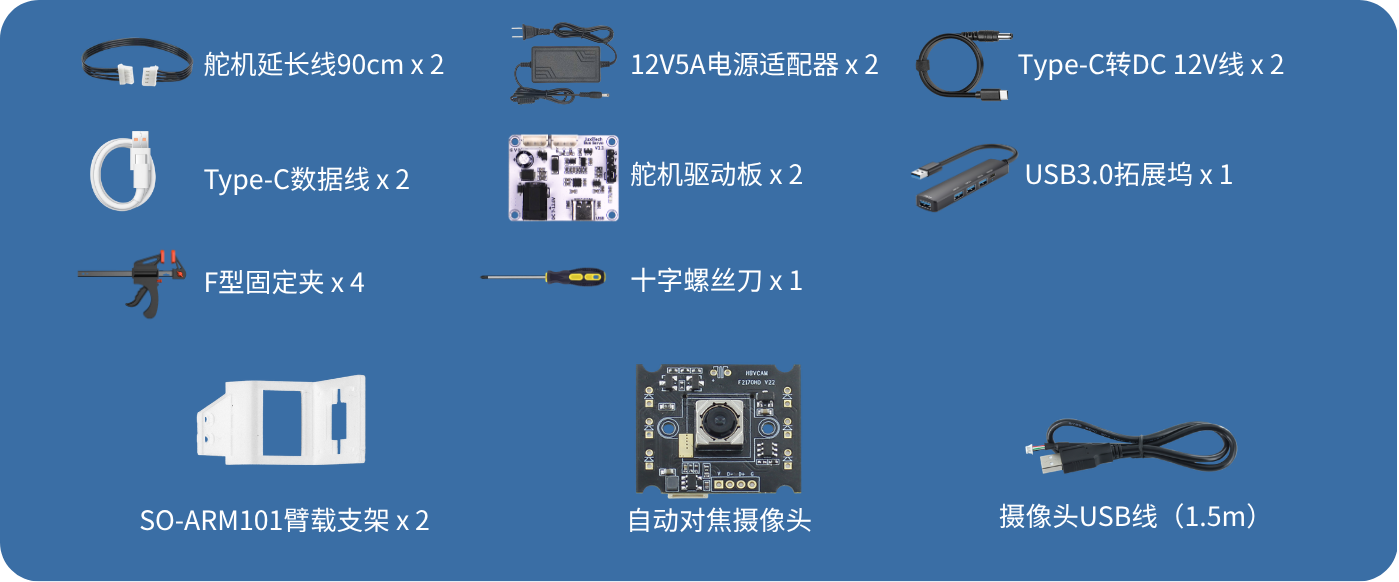
Lista de acessórios
Instalar o chassis
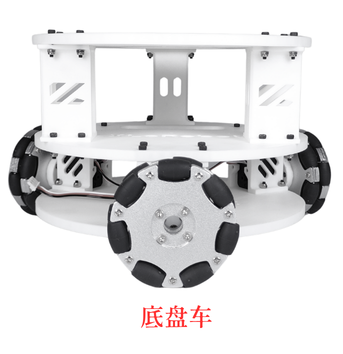
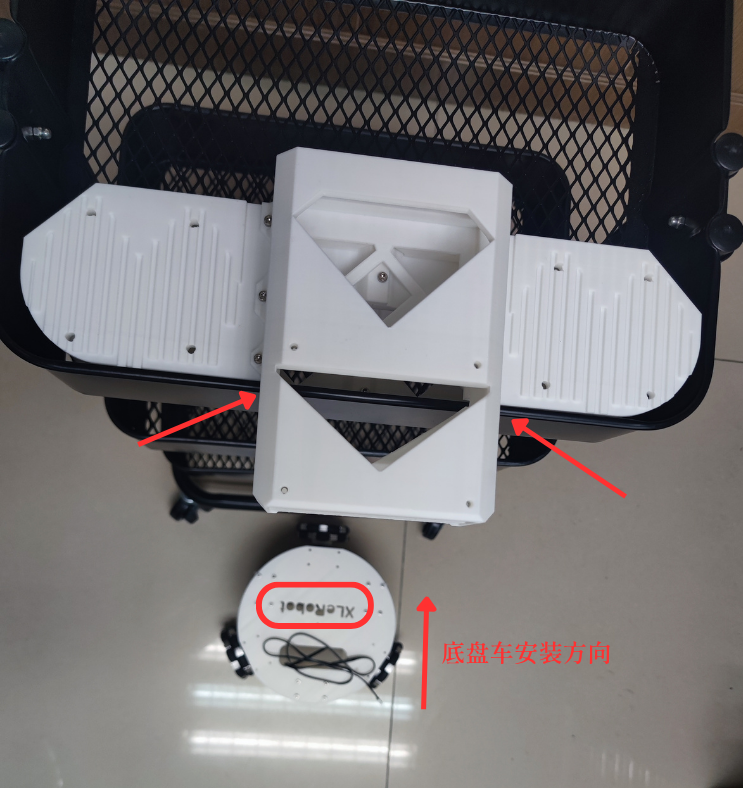
1、Coloque o chassis diretamente por baixo do carrinho e preste atenção à direção de montagem do chassis (veja a inscrição “XLerobot” no chassis)
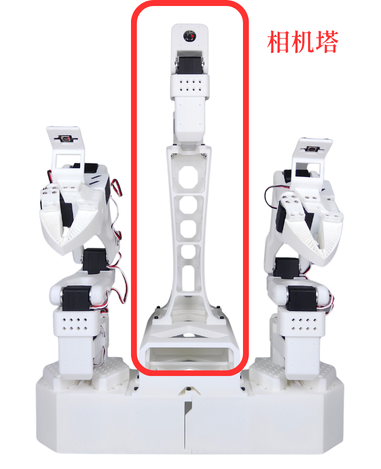
As posições de montagem da base da torre da câmara e do chassis são apresentadas na figura
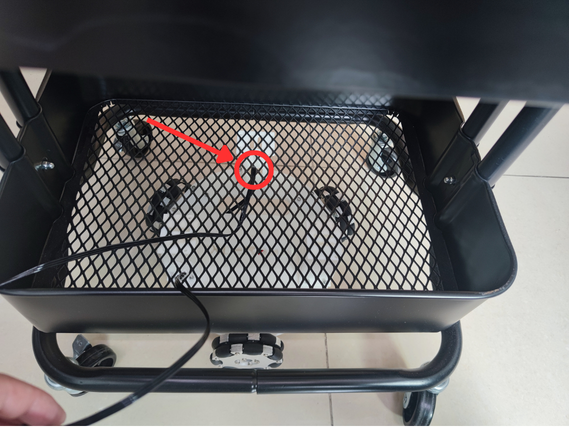
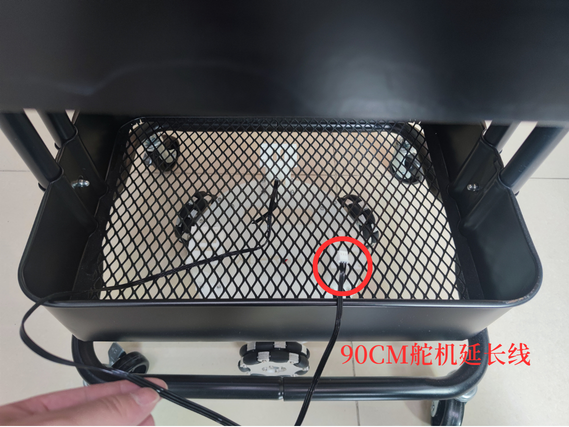
2、Passe o cabo de extensão de servo de 90CM pela rede metálica do carrinho
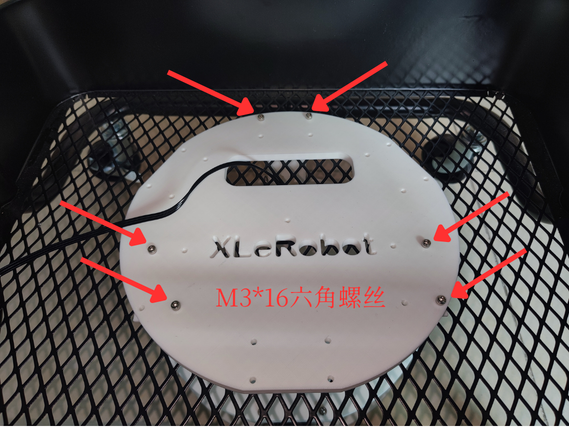
3、Utilize 6 parafusos sextavados M3*16 e 6 porcas M3 para fixar o chassis à parte inferior do carrinho
Instalar a base da torre da câmara
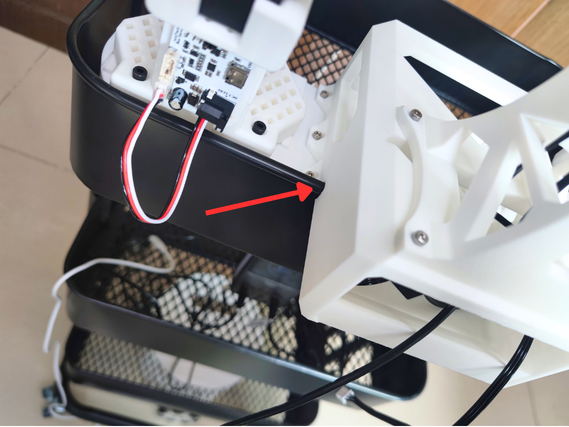
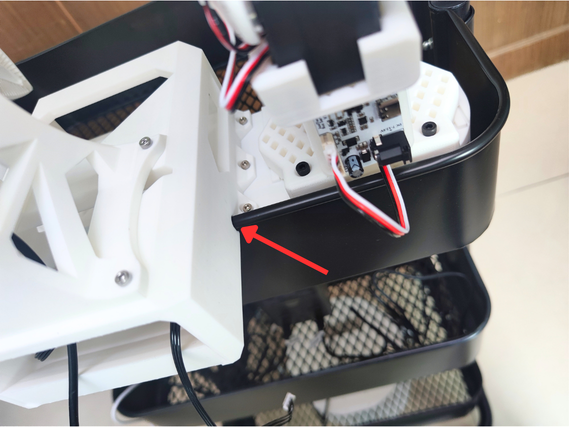
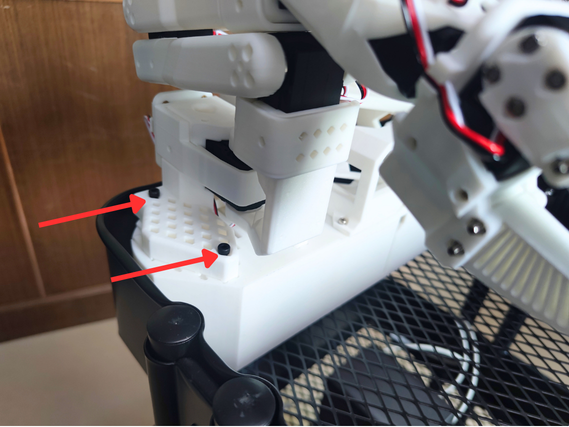
Preste atenção às ranhuras indicadas pelas duas setas e encaixe-as na borda da camada inferior do carrinho
Fixar os braços seguidores SO-ARM101
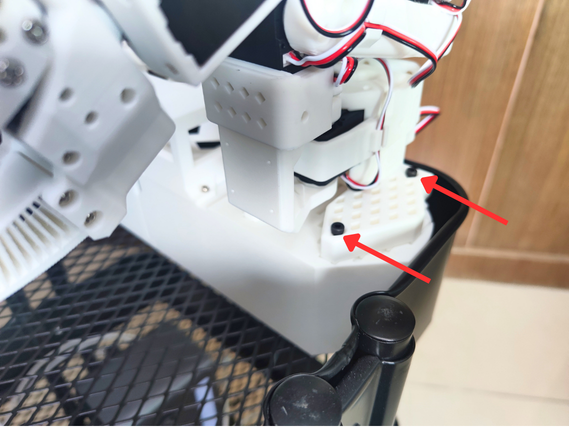
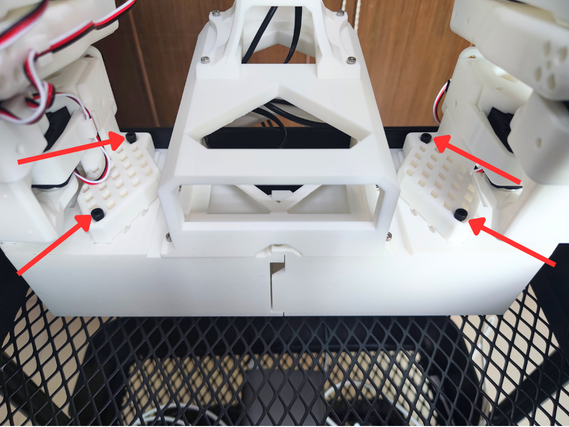
Utilize 8 parafusos sextavados M4*30 e 8 porcas M4 para fixar os dois braços seguidores à base da torre da câmara
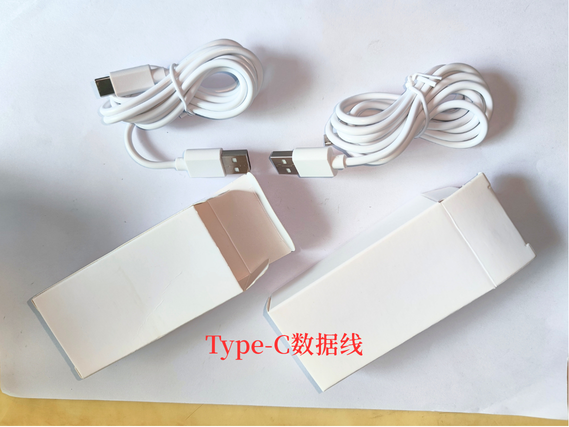
Ligar o cabo de dados à placa de controlo dos servos
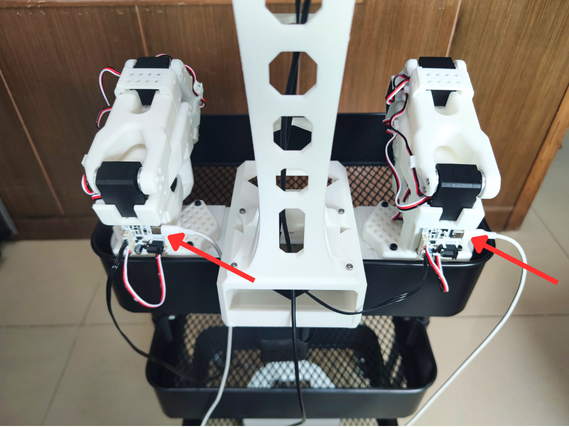
Ligar o cabo de alimentação à placa de controlo dos servos
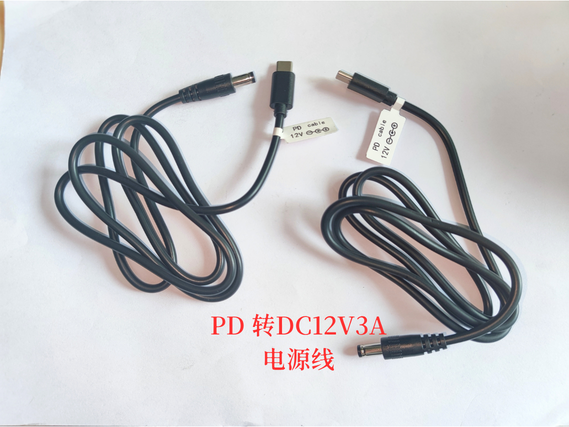
Cabo de alimentação PD para DC12V3A
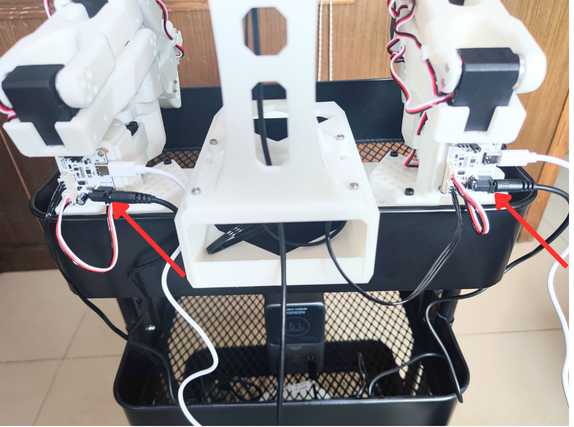
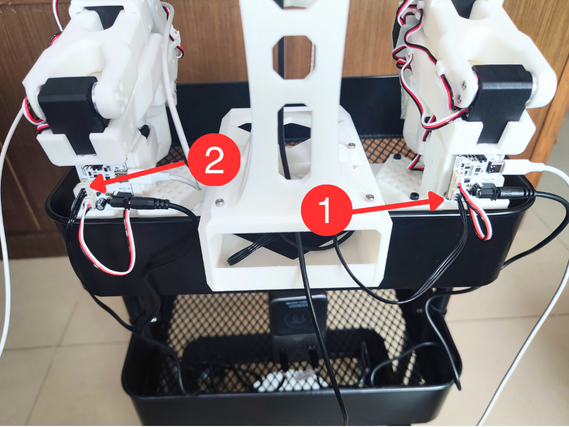
Cablagem dos servos
1、Ligue o cabo de extensão de servo de 90Cm da torre da câmara à placa de controlo dos servos do lado direito ①
2、O cabo de extensão de servo de 90CM passa por duas camadas de rede metálica e liga-se à placa de controlo dos servos do lado esquerdo ②
Ligar a câmara ao controlador anfitrião
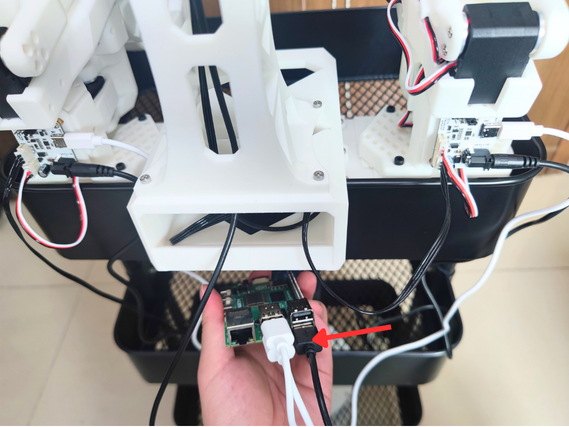
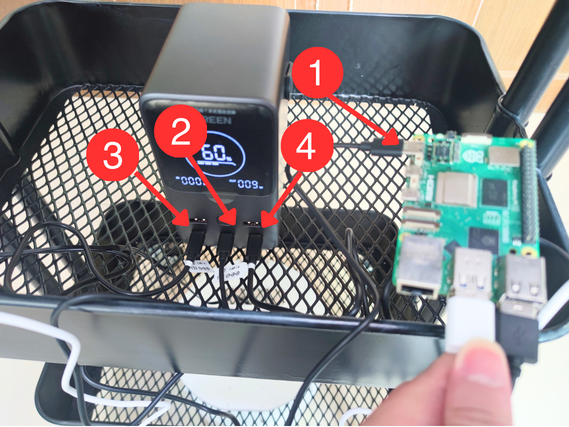
Esquema de cablagem do power bank
O power bank, o Raspberry Pi e o cabo de alimentação PD 5V5A do Raspberry Pi têm de ser adquiridos separadamente!
①Cabo de alimentação PD 5V5A do Raspberry Pi
②Conector de alimentação do Raspberry Pi
③Conector do cabo de alimentação PD para DC12V3A da placa de controlo dos servos esquerda
④Conector do cabo de alimentação PD para DC12V3A da placa de controlo dos servos direita