

STM32 F103C8T6
Este exemplo usa uma placa núcleo STM32F103C8T6, um computador Windows, alguns fios Dupont e um sensor de atitude IMU.
Use o software Keil5 para abrir o USART.uvprojx e grave o programa na placa núcleo STM32F103C8T6
1. Conectar o dispositivo
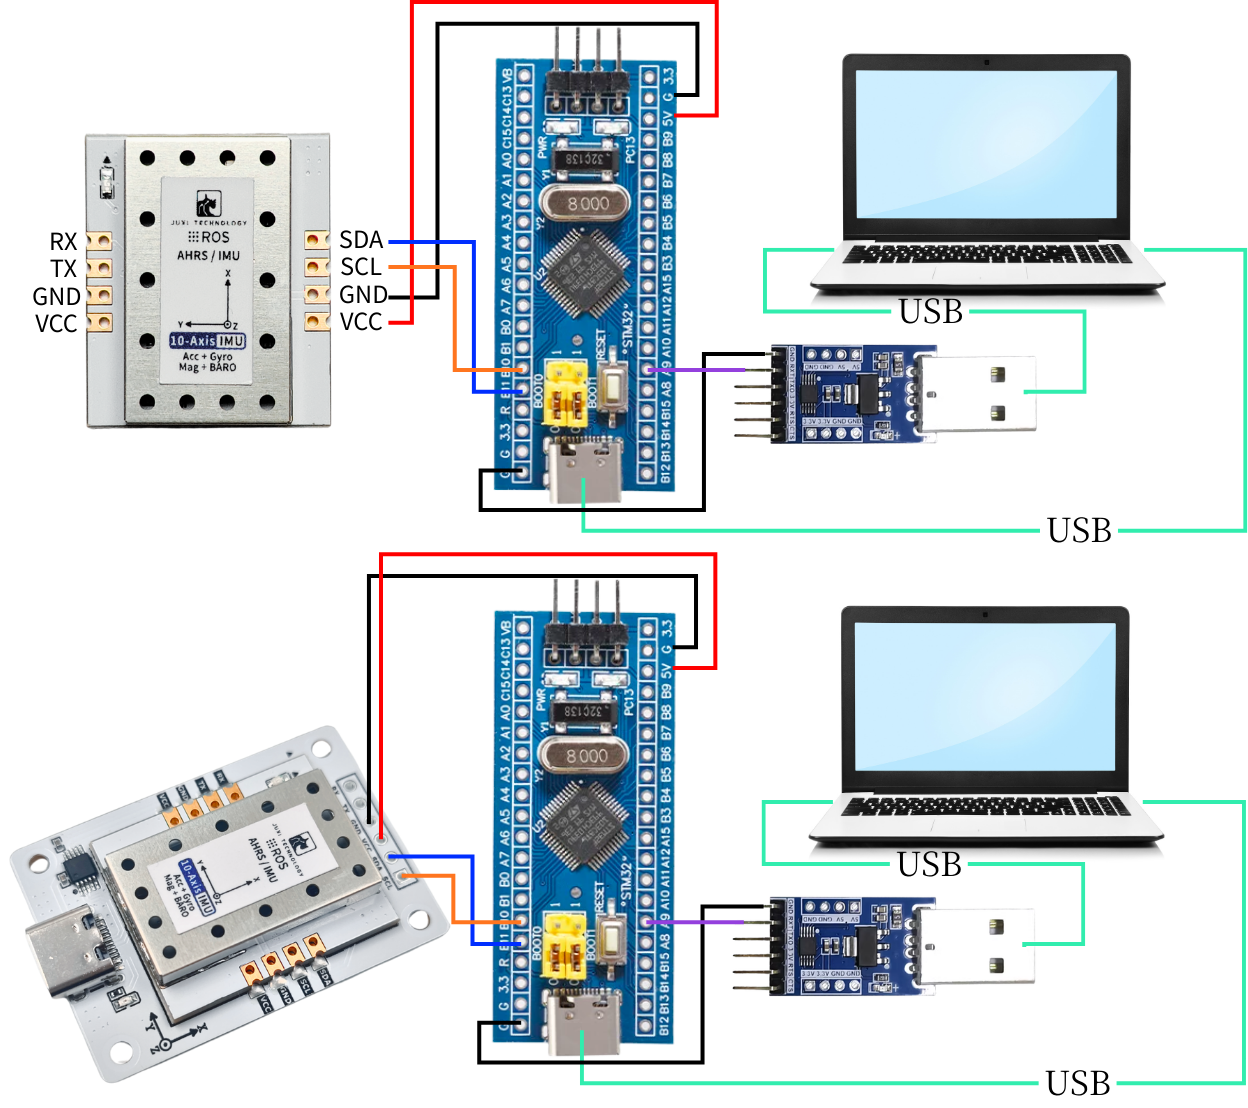
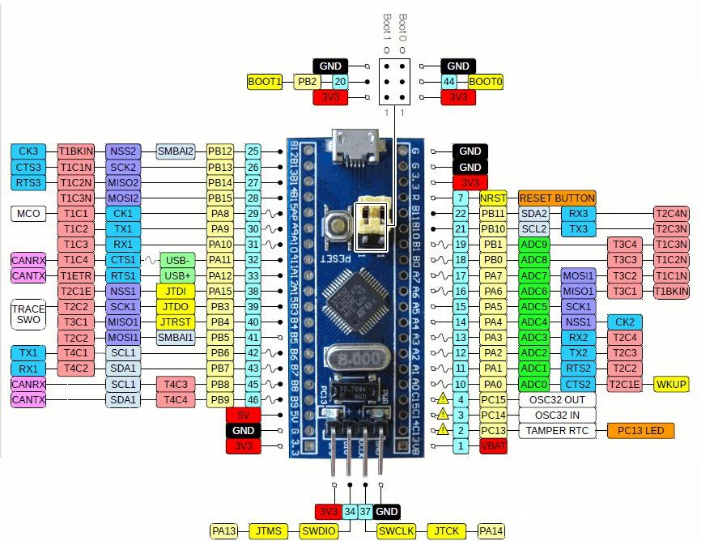
2. Análise do Código Principal
Consulte o código-fonte nos materiais para ver o código específico.
//Analisar os dados do buffer circular, extrair tramas completas e atualizar a cache
//Process RX ring buffer, parse frames and update internal cache
void IMU_UART_Process(void)
{
enum {
RX_STATE_EXPECT_HEAD1 = 0,
RX_STATE_EXPECT_HEAD2,
RX_STATE_EXPECT_LENGTH,
RX_STATE_EXPECT_FUNCTION,
RX_STATE_COLLECT_DATA
};
static uint8_t rx_state = RX_STATE_EXPECT_HEAD1;
static uint8_t frame_length = 0;
static uint8_t frame_function = 0;
static uint8_t frame_buffer[64]; /* 数据区 + 校验 / data section + checksum */
static uint16_t frame_index = 0;
uint8_t current_byte = 0;
// Processar todos os dados do buffer circular
while (_rxbuf_pop(¤t_byte) == 0) {
switch (rx_state) {
case RX_STATE_EXPECT_HEAD1:
// Procurar o cabeçalho de trama 1
if (current_byte == FRAME_HEAD1) {
rx_state = RX_STATE_EXPECT_HEAD2;
}
// Caso contrário, manter o estado atual
break;
case RX_STATE_EXPECT_HEAD2:
// Procurar o cabeçalho de trama 2
if (current_byte == FRAME_HEAD2) {
rx_state = RX_STATE_EXPECT_LENGTH;
} else {
// Cabeçalho de trama não corresponde, reiniciar a procura
rx_state = RX_STATE_EXPECT_HEAD1;
}
break;
case RX_STATE_EXPECT_LENGTH:
// Guardar o comprimento da trama
frame_length = current_byte;
rx_state = RX_STATE_EXPECT_FUNCTION;
break;
case RX_STATE_EXPECT_FUNCTION:
// Guardar o código de função
frame_function = current_byte;
frame_index = 0;
rx_state = RX_STATE_COLLECT_DATA;
break;
case RX_STATE_COLLECT_DATA: {
// Calcular o comprimento dos dados (comprimento da trama - 2 bytes do cabeçalho - 1 byte de comprimento - 1 byte do código de função)
uint16_t data_length = (frame_length >= 4) ? (uint16_t)(frame_length - 4) : 0;
// Verificar se o comprimento dos dados é válido
if (data_length == 0 || data_length > sizeof(frame_buffer)) {
rx_state = RX_STATE_EXPECT_HEAD1;
break;
}
// Armazenar o byte atual
frame_buffer[frame_index++] = current_byte;
// Verificar se todos os dados foram recolhidos
if (frame_index >= data_length) {
// Calcular a soma de verificação
uint8_t calculated_checksum = (uint8_t)(FRAME_HEAD1 + FRAME_HEAD2 + frame_length + frame_function);
for (uint16_t i = 0; i < data_length - 1; ++i) {
calculated_checksum += frame_buffer[i];
}
// Validar a soma de verificação
uint8_t received_checksum = frame_buffer[data_length - 1];
if (calculated_checksum == received_checksum) {
// Verificação aprovada, analisar os dados
_parse_frame_data(frame_function, frame_buffer);
}
// Repor o estado, preparar a receção da próxima trama
rx_state = RX_STATE_EXPECT_HEAD1;
}
} break;
default:
// Estado desconhecido, repor
rx_state = RX_STATE_EXPECT_HEAD1;
break;
}
}
}
/* ---------- 解析数据帧 / Parse one complete frame ---------- */
static void _parse_frame_data(uint8_t frame_function, const uint8_t *frame_data)
{
switch (frame_function) {
case IMU_FUNC_RAW_ACCEL: {
// Definir o fator de escala constante
const float ACCEL_RATIO = 16.0f / 32767.0f;
const float DEG2RAD = 3.14159265358979323846f / 180.0f;
const float GYRO_RATIO = (2000.0f / 32767.0f) * DEG2RAD;
const float MAG_RATIO = 800.0f / 32767.0f;
// Analisar os dados do acelerómetro
s_ax = to_int16(&frame_data[0]) * ACCEL_RATIO;
s_ay = to_int16(&frame_data[2]) * ACCEL_RATIO;
s_az = to_int16(&frame_data[4]) * ACCEL_RATIO;
// Analisar os dados do giroscópio
s_gx = to_int16(&frame_data[6]) * GYRO_RATIO;
s_gy = to_int16(&frame_data[8]) * GYRO_RATIO;
s_gz = to_int16(&frame_data[10]) * GYRO_RATIO;
// Analisar os dados do magnetómetro
s_mx = to_int16(&frame_data[12]) * MAG_RATIO;
s_my = to_int16(&frame_data[14]) * MAG_RATIO;
s_mz = to_int16(&frame_data[16]) * MAG_RATIO;
break;
}
case IMU_FUNC_EULER:
s_roll = to_float(&frame_data[0]);
s_pitch = to_float(&frame_data[4]);
s_yaw = to_float(&frame_data[8]);
break;
case IMU_FUNC_QUAT:
s_q0 = to_float(&frame_data[0]);
s_q1 = to_float(&frame_data[4]);
s_q2 = to_float(&frame_data[8]);
s_q3 = to_float(&frame_data[12]);
break;
case IMU_FUNC_BARO:
s_height = to_float(&frame_data[0]);
s_temperature = to_float(&frame_data[4]);
s_pressure = to_float(&frame_data[8]);
s_pressure_contrast = to_float(&frame_data[12]);
break;
case IMU_FUNC_VERSION:
s_version_high = frame_data[0];
s_version_mid = frame_data[1];
s_version_low = frame_data[2];
break;
case IMU_FUNC_RETURN_STATE:
s_last_rx_function = frame_data[0];
s_last_rx_state = (int16_t)frame_data[1];
break;
default:
// Tipo de trama desconhecido; pode adicionar tratamento de erros
break;
}
}IMU_UART_Process(): Lê os dados do buffer e chama _parse_frame_data para analisar os dados que estão em conformidade com o Protocolo de Comunicação.
_parse_frame_data(): Analisa os dados.
3. Ler os dados do IMU
Depois que o programa é gravado no STM32, abra o assistente de porta serial (com os parâmetros de configuração mostrados na figura abaixo) e você verá que os dados do módulo IMU são impressos continuamente. Quando mudamos a atitude do módulo IMU, os dados mudam.
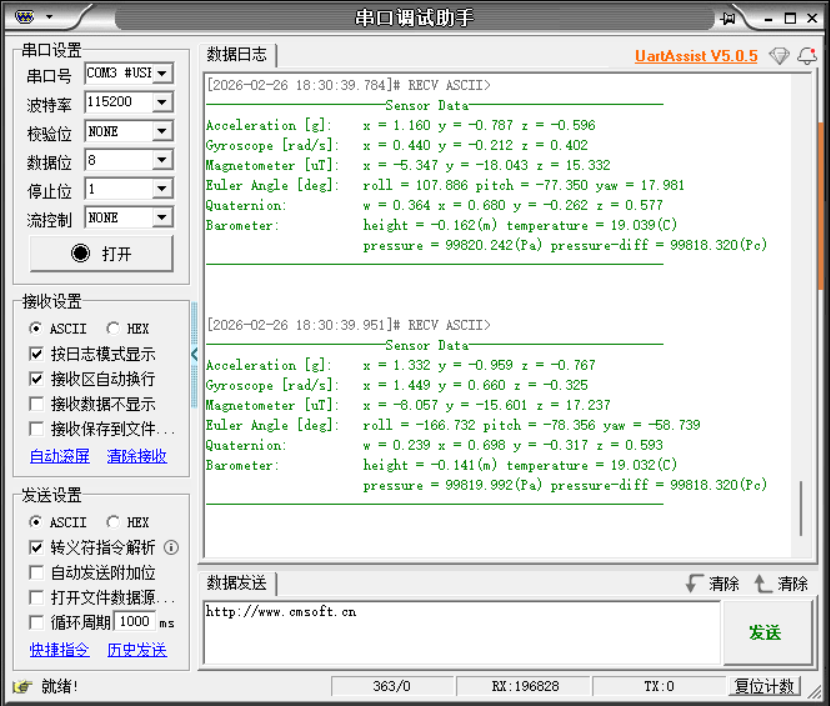
Observação: O acima é a leitura de dados de um IMU de 10 eixos. O de 6 eixos não possui dados de magnetômetro e barômetro, e o de 9 eixos não possui dados de barômetro.