Ficheiros URDF e materiais de referência
Ficheiro URDF oficial do Lerbot
URDF Studio
Controlo de simulação ROS2 (pode ser implementado por conta própria)
https://github.com/holmsslk/so-arm-moveit-hardware
Interface gráfica oficial do LeRobot
https://github.com/huggingface/leLab
LeLab é uma aplicação web que integra todo o fluxo de trabalho do LeRobot — calibração, teleoperação, gravação, treino, reprodução — numa única interface de navegador. Basta ligar o braço robótico, abrir a aplicação e começar a operar. Sem necessidade de operações complicadas de linha de comandos nem de entrada por teclado.
🤗 A entrada web nativa do LeRobot, concebida para permitir que os novos utilizadores completem em poucos minutos todo o processo, desde “abrir a caixa” até “treinar a sua primeira política”.
🤗 Instalar e executar todos os programas com um único comando.
Controlo do braço seguidor pelo telemóvel
https://huggingface.co/docs/lerobot/main/en/phone_teleop
Investigação e desenvolvimento de robôs na nuvem: implementação baseada em AWS da simulação Lerobot e do fluxo de dados entre dispositivos ROS 2 e Isaac Sim
Configurar o ID do servo e a calibração de posição média na página web
https://bambot.org/feetech.js?lang=zh
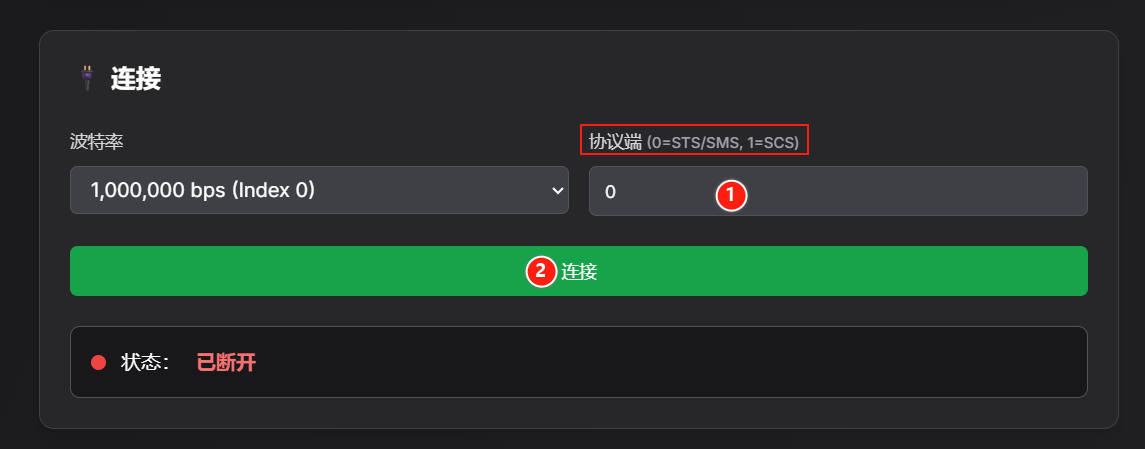
1、Introduza 0 ou 1 de acordo com o modelo do servo e clique em “Ligar”
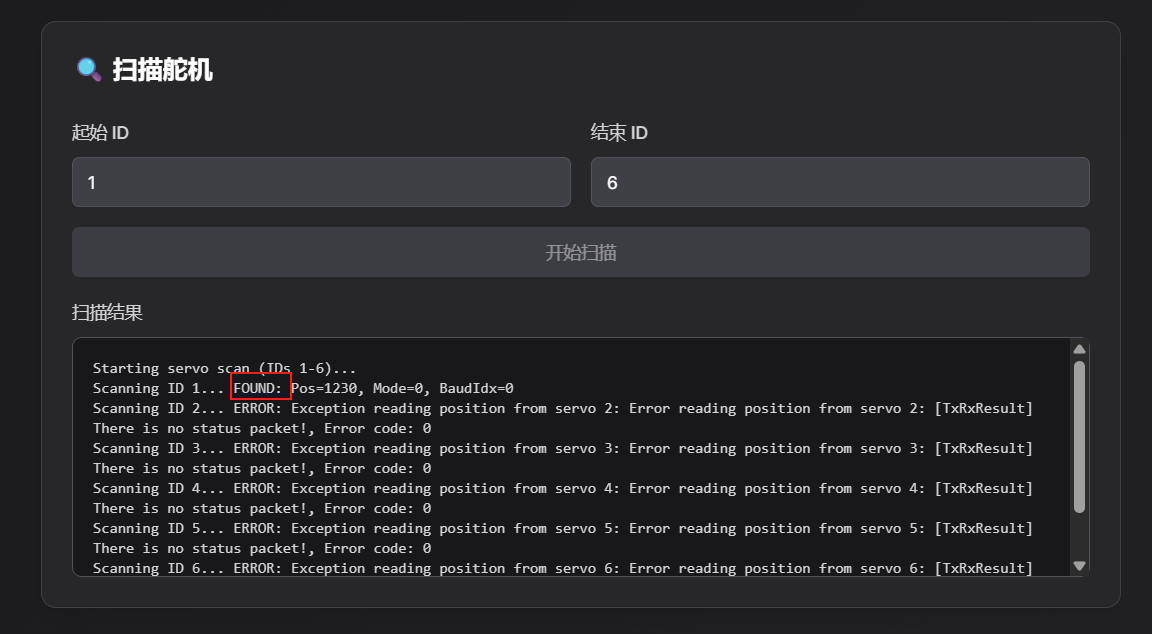
2、Digitalizar os servos com ID 1~6; pode confirmar o servo correspondente ao ID através do FOUND nos resultados da digitalização. Por exemplo, na imagem o servo com ID 1 foi digitalizado
3、Definição do ID e calibração de posição média
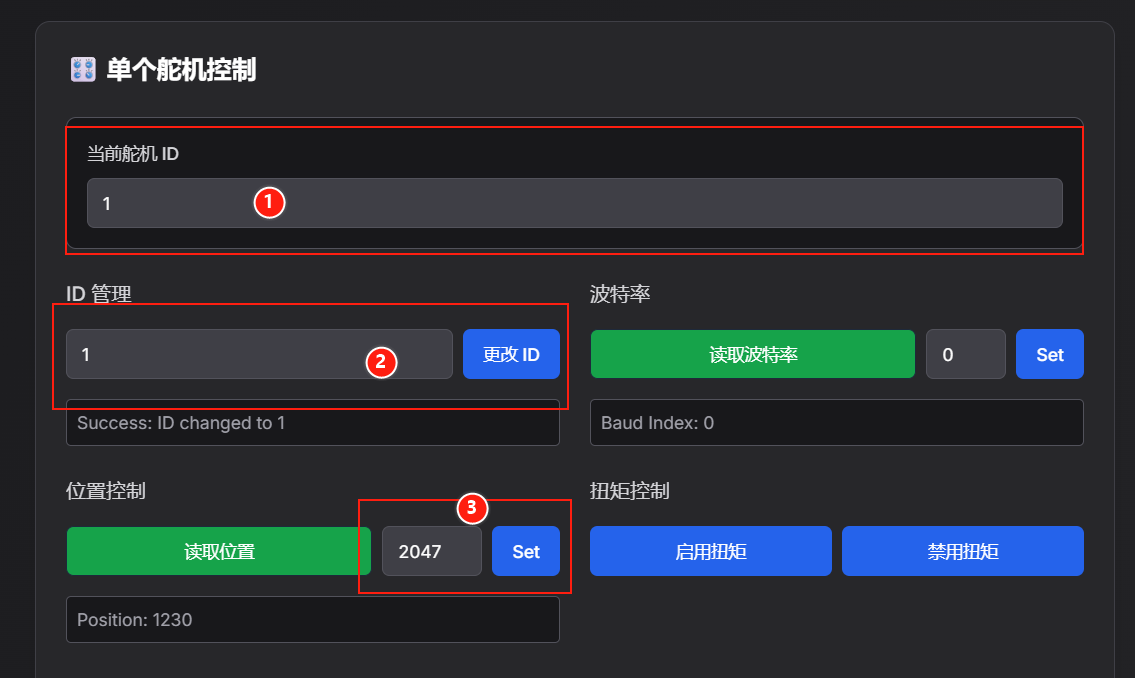
①O ID do servo atual introduzido é o ID do servo digitalizado
②Introduza um número em “Gestão de ID” e clique em “Alterar ID” para definir o ID
③Calibração de posição média (a posição média do servo STS3215 é 2047 e a do servo SCS0009 é 511)
Servo STS: introduza 2047 em “Controlo de posição” e clique em “Set”
Servo SCS: introduza 511 em “Controlo de posição” e clique em “Set”