

Etapa 7: Comando de treino pi0
Antes de executar
- Ambiente: primeiro abra a instância e envie o dataset conforme Configuração do ambiente de treino em GPU na nuvem, depois volte a este artigo e execute as secções "Instalar o ambiente" e "Linha de comando"
- Dataset: o
--dataset.root=~/lerobot_my_dataset_shake_handsdo comando aponta para o dataset de aperto de mão recolhido na etapa 6. Se estiver a treinar uma tarefa própria, substitua pelo nome do seu próprio dataset - Diretório de saída: se o
--output_dirjá existir, elimine-o primeiro com osudo rm -rfacima, ou mude para um novo nome - Durante o treino pode acompanhar as curvas no wandb a qualquer momento; consulte Visualizar as curvas de treino em tempo real com o wandb
Documentação de referência
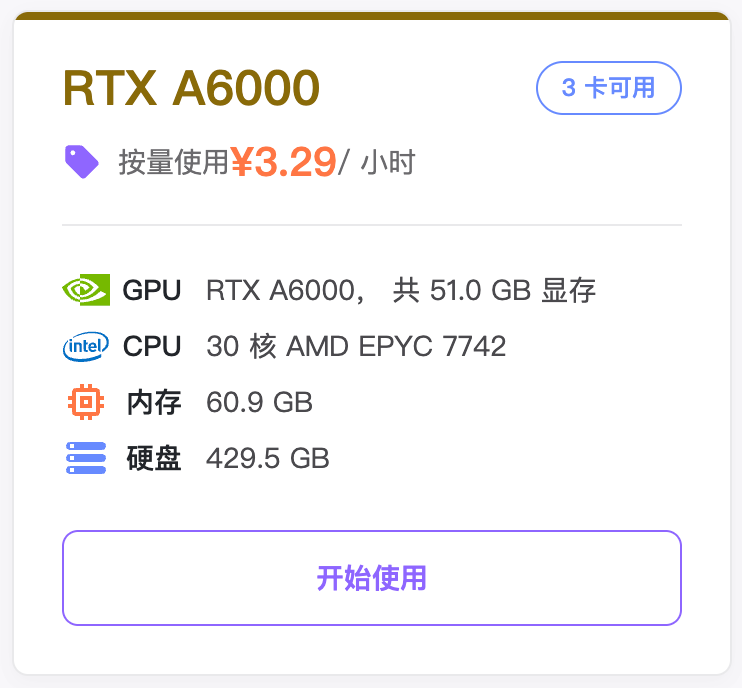
Instância de GPU na nuvem recomendada
Instalar o ambiente
Shell
conda create -y -n lerobot-pi python=3.10 -y
conda activate lerobot-pi
conda install ffmpeg=7.1.1 -c conda-forge -y

cd lerobot
pip install -e ".[pi]"
Linha de comando
Shell
sudo rm -rf output_lerobot_train/shake/pi0_A

lerobot-train \
  --dataset.repo_id=<utilizador>/lerobot_my_dataset_shake_hands \
  --dataset.root=~/lerobot_my_dataset_shake_hands \
  --dataset.revision=v0.1.0 \
  --dataset.streaming=false \
  --policy.type=pi0 \
  --output_dir=~/output_lerobot_train/shake/pi0_A \
  --job_name=shake_pi0_A \
  --policy.pretrained_path=lerobot/pi0_base \
  --policy.compile_model=true \
  --policy.gradient_checkpointing=true \
  --policy.dtype=bfloat16 \
  --policy.freeze_vision_encoder=false \
  --policy.train_expert_only=false \
  --steps=50000 \
  --policy.device=cuda \
  --policy.push_to_hub=false \
  --wandb.enable=true \
  --wandb.project=Lerobot_my_Project \
  --batch_size=8
Só passados 20 minutos de execução da linha de comando é que o treino começa efetivamente
O pacote comprimido do modelo tem cerca de 5 GB, e 7 GB depois de descomprimido