

Guia de início rápido do ESP32-NanoCam
Preparação
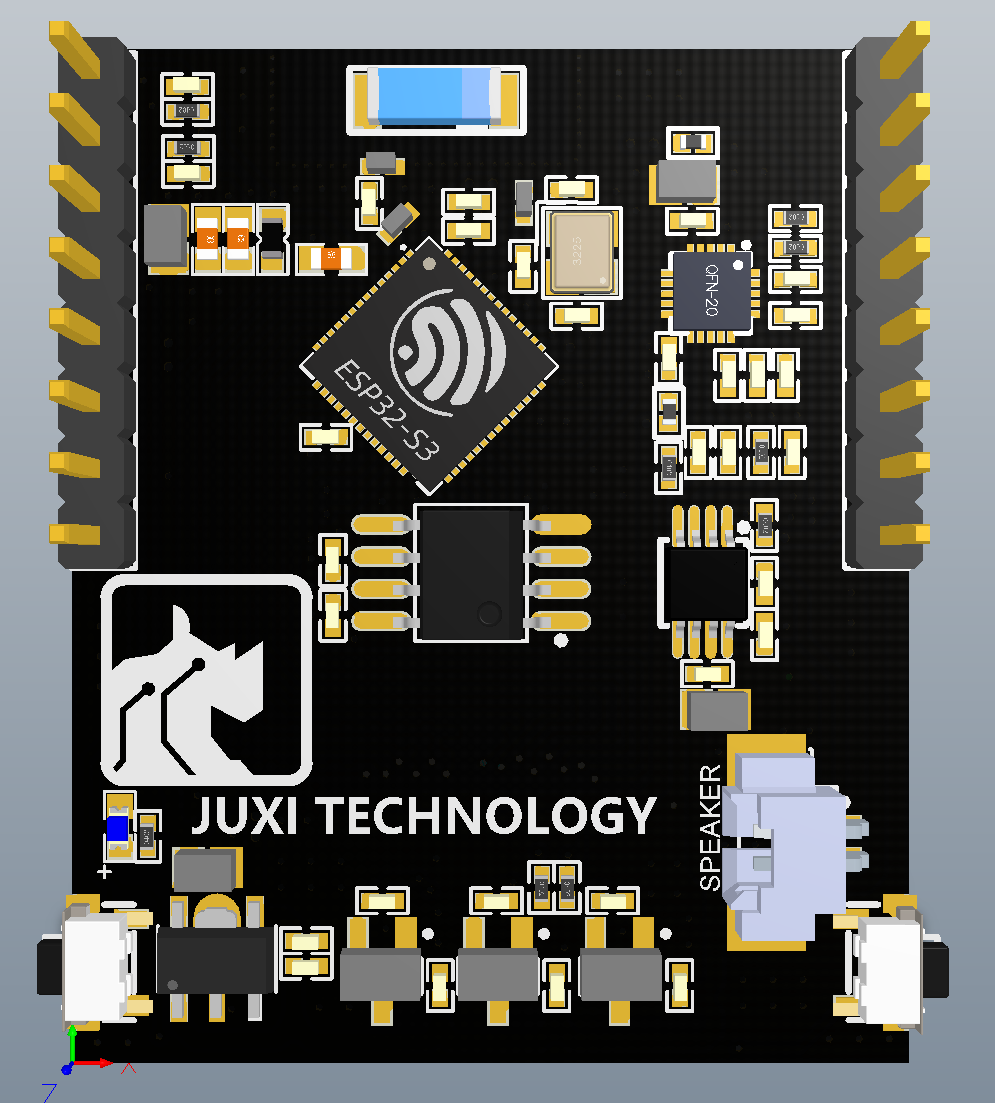
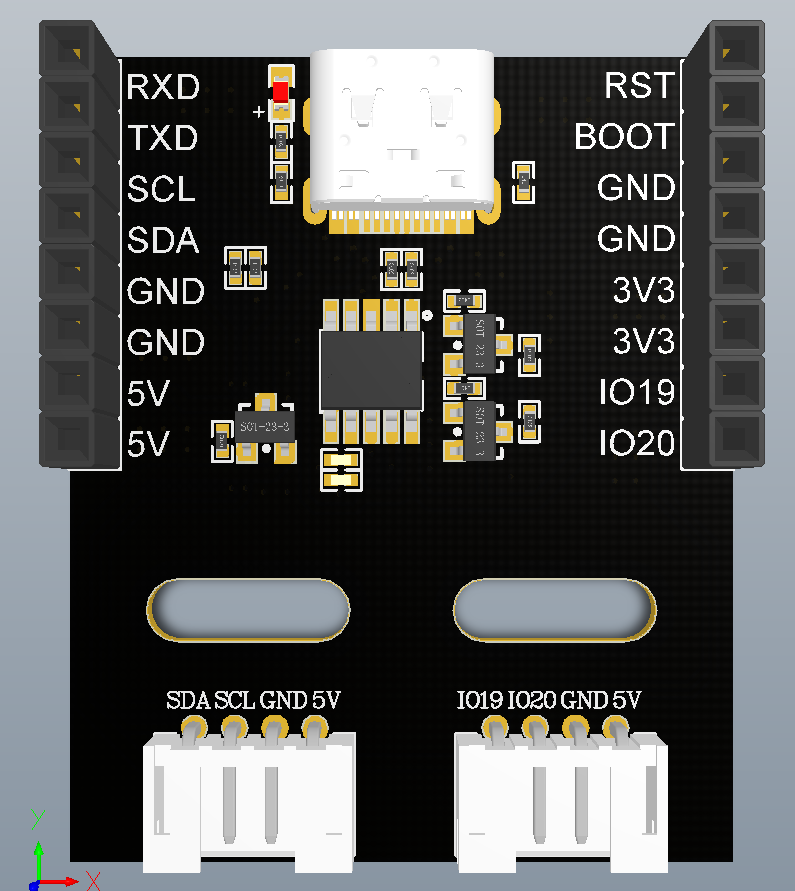
- Placa de núcleo NanoCam + placa base (ESP32-S3 N16R8 + CH340K)
- Cabo USB Type-C (com suporte a transferência de dados)
- Computador (Windows / Mac / Linux)
- Módulo de câmara GC2145 (ligado de fábrica)
Passo 1: gravar o firmware (3 minutos)
Método A: sem ambiente de desenvolvimento (recomendado)
- Abra o navegador e aceda ao esptool-js
- Ligue o NanoCam ao computador com um cabo Type-C
- Selecione a porta série, com velocidade de transmissão de 115200
- Localize o ficheiro de firmware
nanocam_xxx.bindentro do pacote descomprimido - Selecione o ficheiro de firmware
nanocam_xxx.bine o endereço0x0 - Clique em "START" e aguarde a conclusão
Método B: linha de comandos (avançado)
Bash
pip install esptool
esptool.py --chip esp32s3 --port COM3 write_flash 0x0 nanocam.bin
Passo 2: ligar ao WiFi (2 minutos)
O NanoCam funciona por predefinição em modo duplo AP+STA em simultâneo, sem necessidade de alternar:
- O hotspot AP está sempre ativo; ligue o telemóvel diretamente a
NanoCam-AP(palavra-passe12345678) e abrahttp://192.168.4.1no navegador - A ligação STA ao router requer uma configuração única do WiFi: Use uma ferramenta de porta série (velocidade de transmissão 115200 8N1) para ligar à porta Type-C do NanoCam:
Plaintext
sta_ssid:o_nome_da_tua_rede_WiFi
sta_pd:a_palavra_passe_da_tua_rede_WiFi
Ao receber
OK, a configuração foi bem-sucedida. Após a alteração da palavra-passe, o dispositivo reinicia automaticamente. Se precisar de alternar o modo WiFi (normalmente não é necessário):
| Comando | Modo | Descrição |
|---|---|---|
wifi_mode:0 | Apenas AP | Desativa o STA e mantém apenas o hotspot |
wifi_mode:1 | Apenas STA | Desativa o hotspot e liga-se apenas ao router |
wifi_mode:2 | AP+STA | Predefinição, ambos funcionam em simultâneo |
Passo 3: abrir a imagem (1 minuto)
- Envie
sta_ippela porta série para obter o IP do STA - Introduza
http://<endereço IP>no navegador (ouhttp://192.168.4.1em modo AP) - A página web mostra a imagem em tempo real
Passo 4: explorar a IA (2 minutos)
Envie os seguintes comandos pela porta série para alternar os modos:
| Comando | Modo | Efeito |
|---|---|---|
ai_mode:0 | Transmissão normal | Imagem MJPEG em tempo real |
ai_mode:1 | Deteção de faces de gato | Aparece a caixa de deteção de faces de gato na imagem |
ai_mode:2 | Deteção de rostos | Aparece a caixa de deteção de rostos na imagem |
ai_mode:3 | Reconhecimento de cores | Selecione a cor com uma caixa → rastreamento em tempo real |
ai_mode:4 | Reconhecimento facial | Registar → identificar → eliminar |
ai_mode:5 | Leitura de códigos QR | Aponte para o código QR → conteúdo enviado pela porta série |
ai_mode:6 | Agente LLM | Ativação por voz "你好小智" (XiaoZhi AI) |
ai_mode:7 | ESP-Claw | ESP-Claw AI Agent (estrutura oficial da Espressif) |
Cada mudança de modo requer um reinício manual; pode reiniciar premindo o botão RST do módulo. O novo modo fica ativo após o reinício.
Passo 5: integrar no seu projeto
Controlo com Arduino
C++
Serial.begin(115200);
Serial.print("ai_mode:2");  // Mudar para deteção de rostos
Controlo com Python
Python
import serial
ser = serial.Serial("COM3", 115200)
ser.write(b"ai_mode:1\r\n")  # Mudar para deteção de caras de gato
Ver todos os comandos
→ Manual do protocolo AT da porta série
Perguntas frequentes
| Problema | Solução |
|---|---|
| Falha na gravação | Verifique se o cabo Type-C suporta dados; mantenha o botão S2 (BOOT) da placa base premido e volte a ligar a alimentação |
| Sem imagem | Envie sta_ip pela porta série para confirmar o IP; verifique se está na mesma sub-rede |
| Câmara não funciona | Verifique se os contactos metálicos do cabo FPC estão virados para baixo e bem encaixados; verifique PWDN(IO12)/RESET(IO14) |
| WiFi não liga | Envie wifi_reset para restaurar as definições de fábrica e configure novamente |
Mais perguntas → FAQ
Próximos passos
- 📖 Manual do protocolo serial — referência completa dos comandos AT
- 🎓 Programa do tutorial — tutorial progressivo (11 capítulos neste wiki)
- 🔧 Especificações de hardware — mapeamento completo dos pinos GPIO
- 🤖 Guia de integração ROS2 — tutorial de teleoperação sem fios com micro-ROS