

Instalação da garra de dedos paralelos
Onshape para ver os ficheiros de modelo
Passos de instalação da garra de dedos paralelos.mp4(平行指夹爪安装步骤.mp4, acima do limite de tamanho por ficheiro do site — solicite em support@juxitech.com)
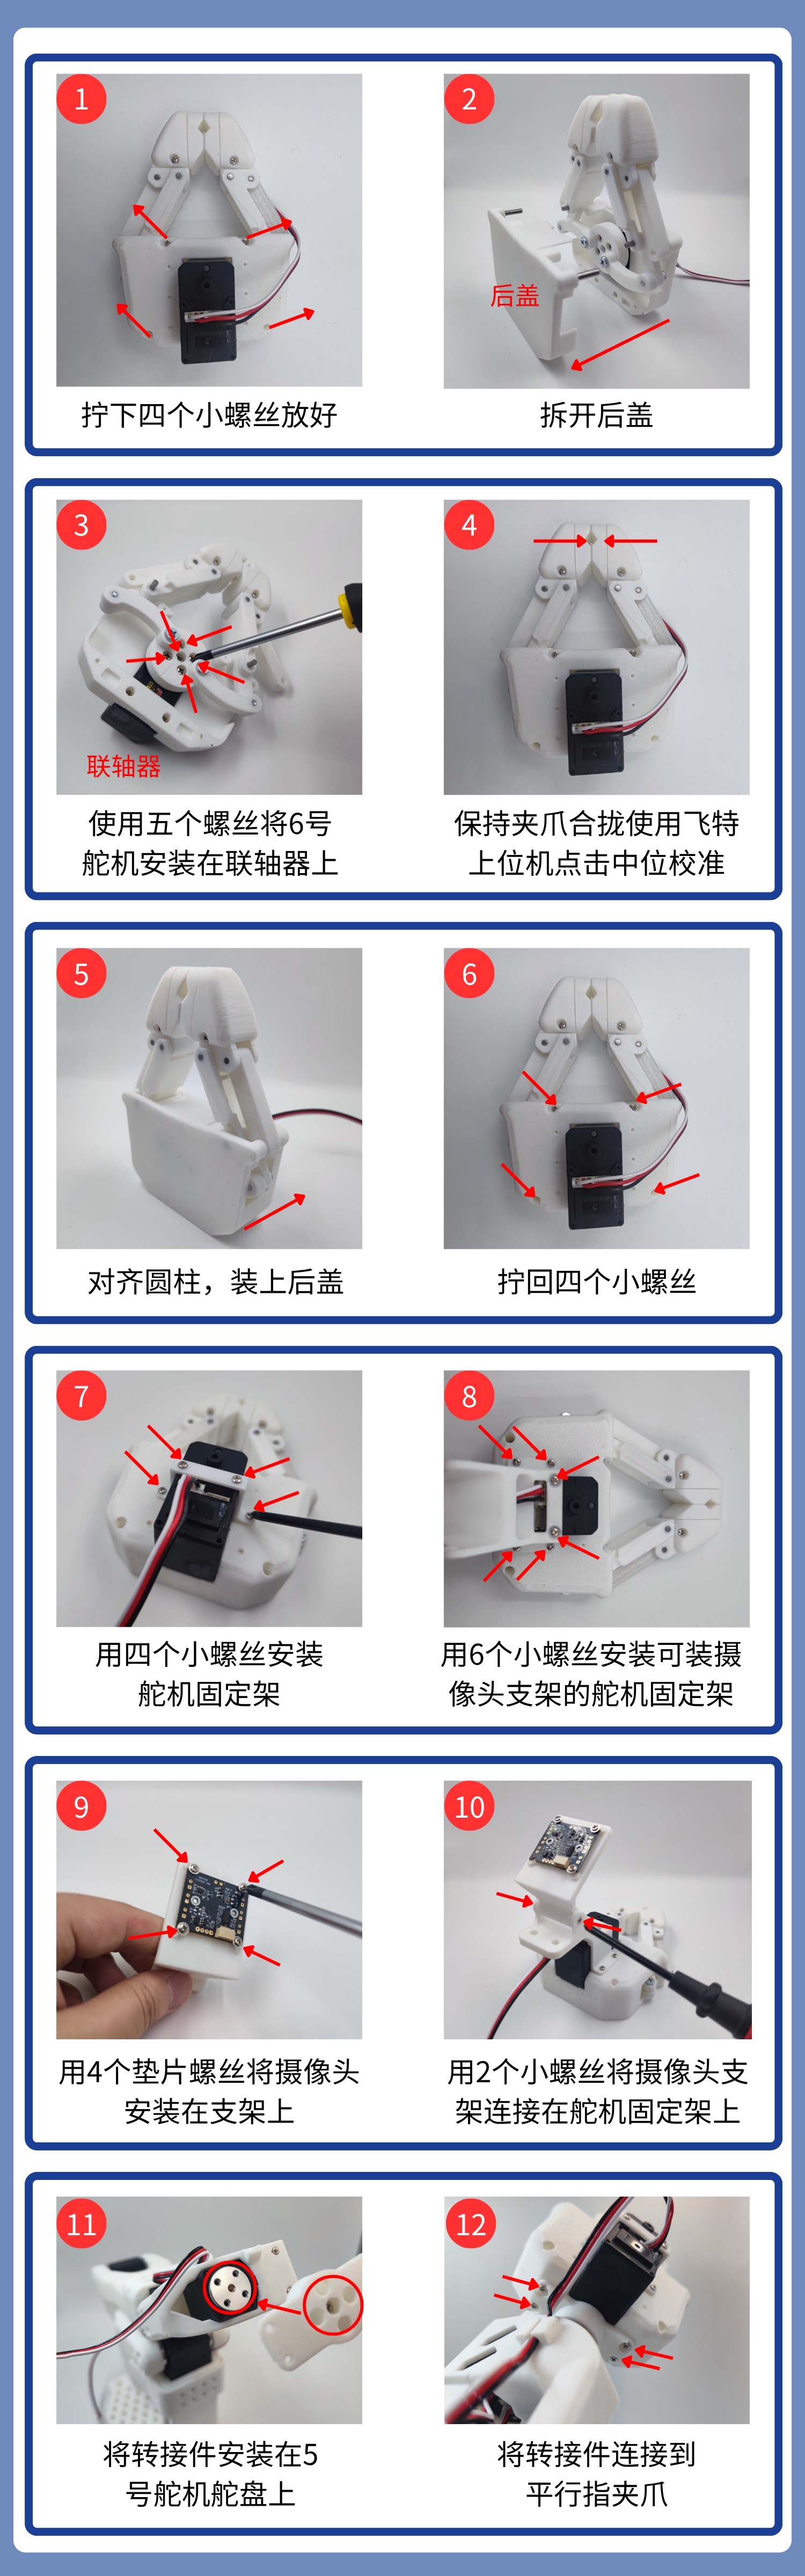
1、Desaparafusar os quatro parafusos pequenos e retirar a tampa traseira
2、Utilizar cinco parafusos para instalar o servo n.º 6 no acoplamento
3、Utilizar o software de PC do Feetech e clicar na calibração de posição média (mantenha a garra fechada!)
Descarregar a ferramenta de depuração de servos Feetech
- Computador Windows
https://gitee.com/ftservo/fddebug
Descarregue FD1.9.8.5(250729).7z, descomprima e execute o programa exe que está dentro
- Computador Ubuntu
https://github.com/Kotakku/FT_SCServo_Debug_Qt
Abra a ferramenta de depuração de PC do Feetech, selecione o número da porta COM, com uma taxa de transmissão de um milhão, e clique em "Abrir"
Clique em "Procurar"; depois de aparecer "STS3215", clique em "Parar" e clique em "STS3215"
Selecione "Programação" na parte superior
Clique em "Calibração de posição média"