

Installation de la pince à doigts parallèles
Onshape pour consulter les fichiers de modèle
平行指夹爪安装步骤.mp4(平行指夹爪安装步骤.mp4, au-delà de la limite de taille par fichier du site — à demander à support@juxitech.com)
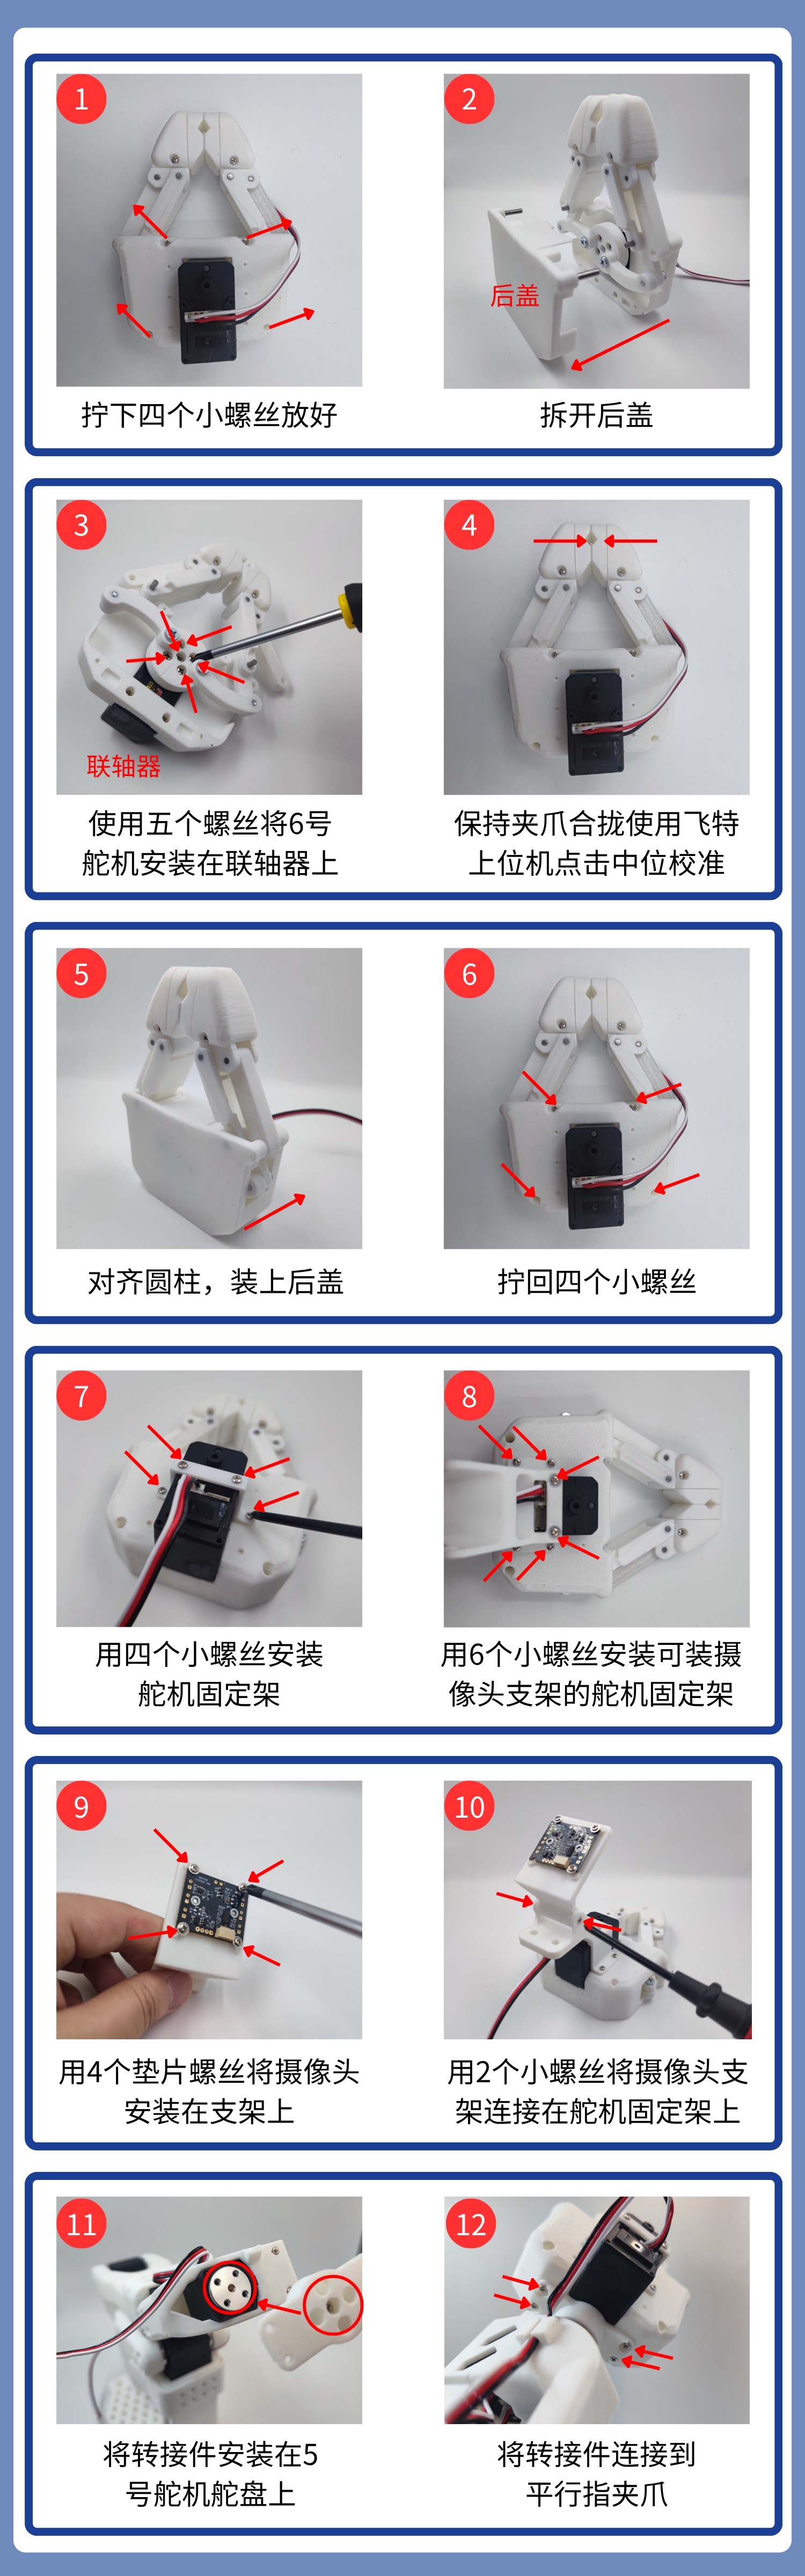
1、Dévissez les quatre petites vis et retirez le capot arrière
2、Utilisez cinq vis pour monter le servomoteur n° 6 sur l'accouplement
3、Utilisez le logiciel hôte Feetech et cliquez sur la calibration du point milieu (gardez la pince fermée !)
Télécharger l'outil de débogage des servomoteurs Feetech
- Ordinateur Windows
https://gitee.com/ftservo/fddebug
Téléchargez FD1.9.8.5(250729).7z, décompressez-le et exécutez le programme exe qu'il contient
- Ordinateur Ubuntu
https://github.com/Kotakku/FT_SCServo_Debug_Qt
Ouvrez l'outil de débogage hôte Feetech, sélectionnez le numéro de port COM, réglez le débit en bauds à un million, puis cliquez sur « Ouvrir »
Cliquez sur « Rechercher » ; lorsque « STS3215 » apparaît, cliquez sur « Arrêter », puis cliquez sur « STS3215 »
Sélectionnez « Programmation » en haut
Cliquez sur « Calibration du point milieu »