

Bugs courants et solutions
Échec d'acquisition de la caméra
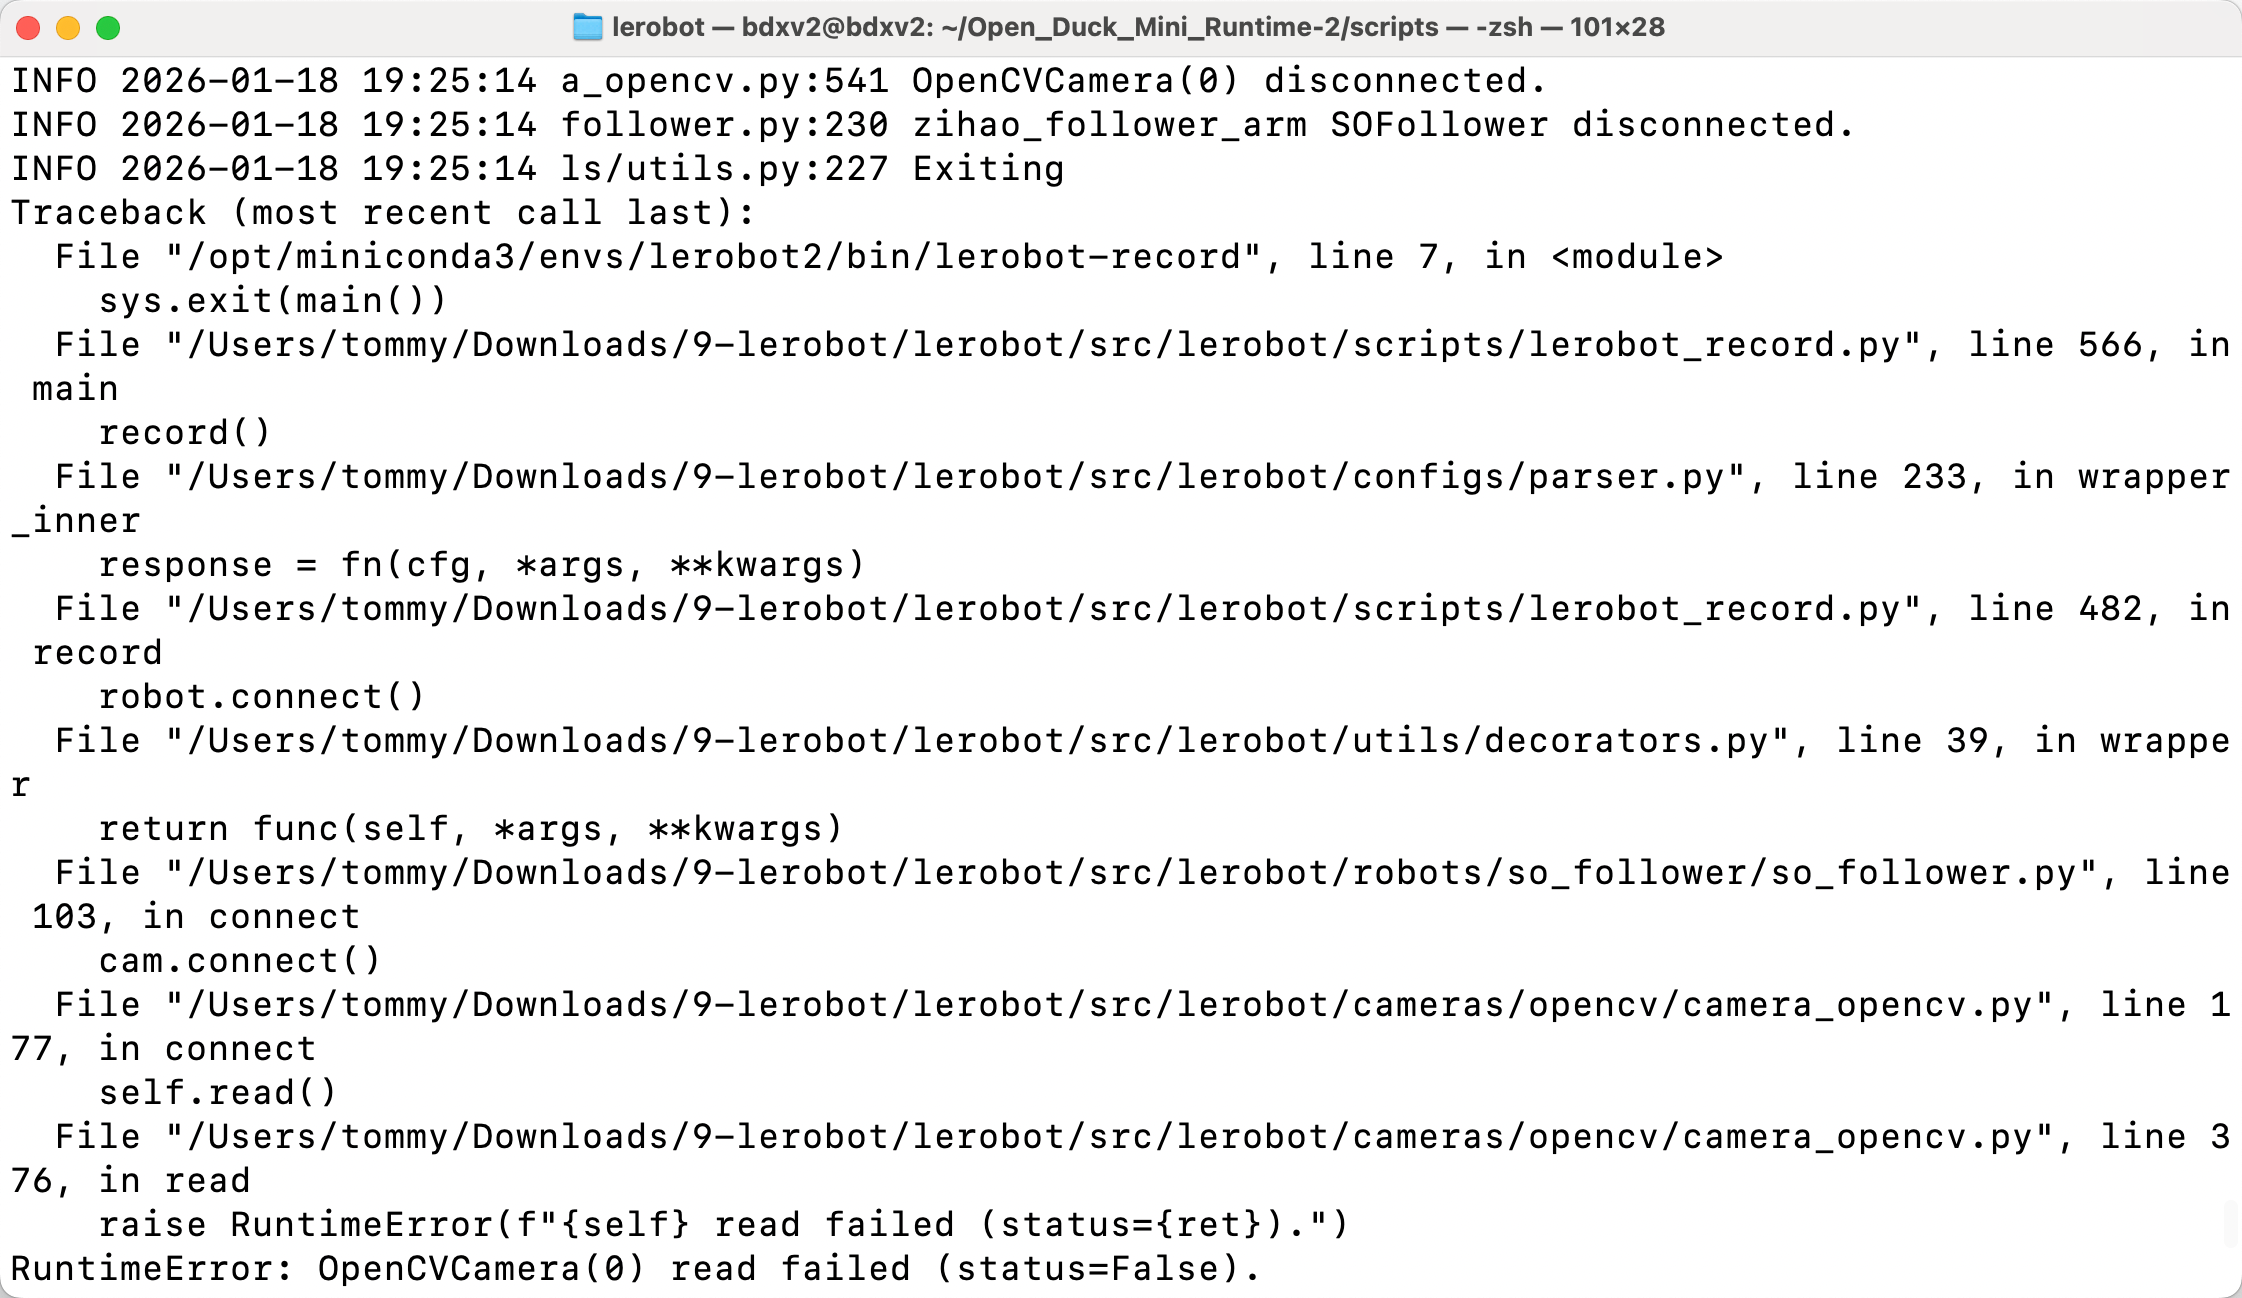
Vérifiez si le câblage de la caméra du poignet est desserré, en particulier le câblage du côté proche de la caméra, qui est très sujet aux mauvais contacts
Déconnexion de la caméra
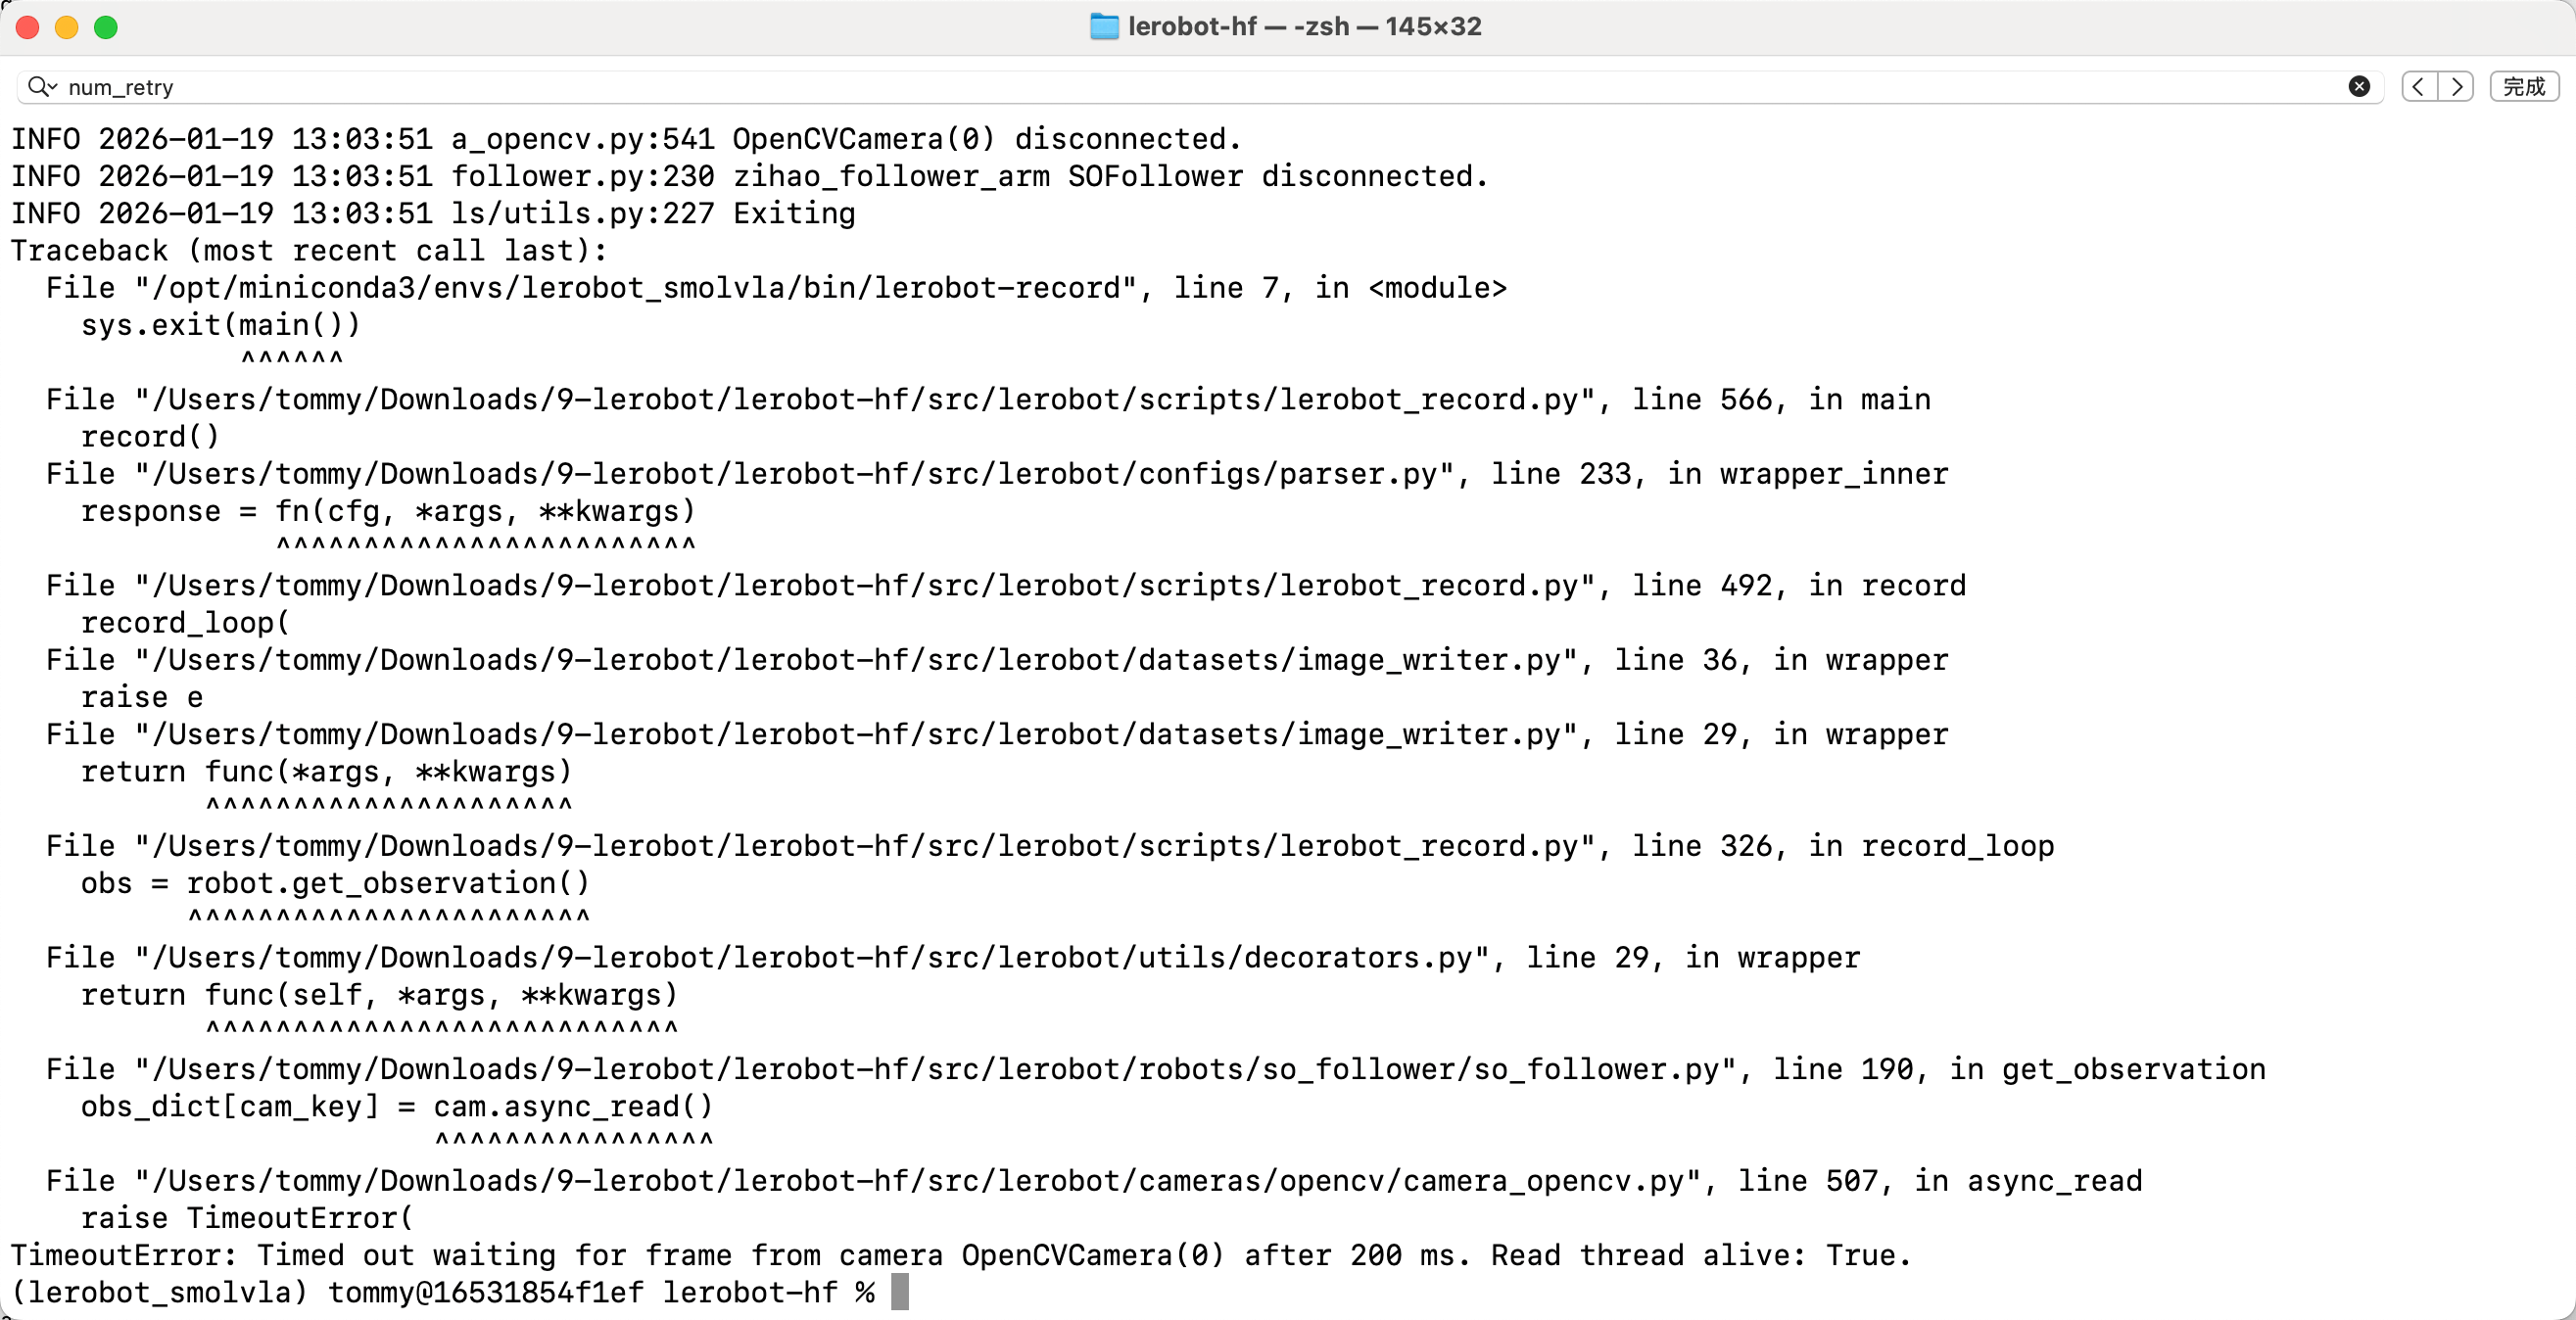
Redémarrez la ligne de commande
Problème de communication avec les servos 1
ConnectionError: Failed to sync read 'Present_Position' on ids=[1, 2, 3, 4, 5, 6] after 1 tries. [TxRxResult] There is no status packet!
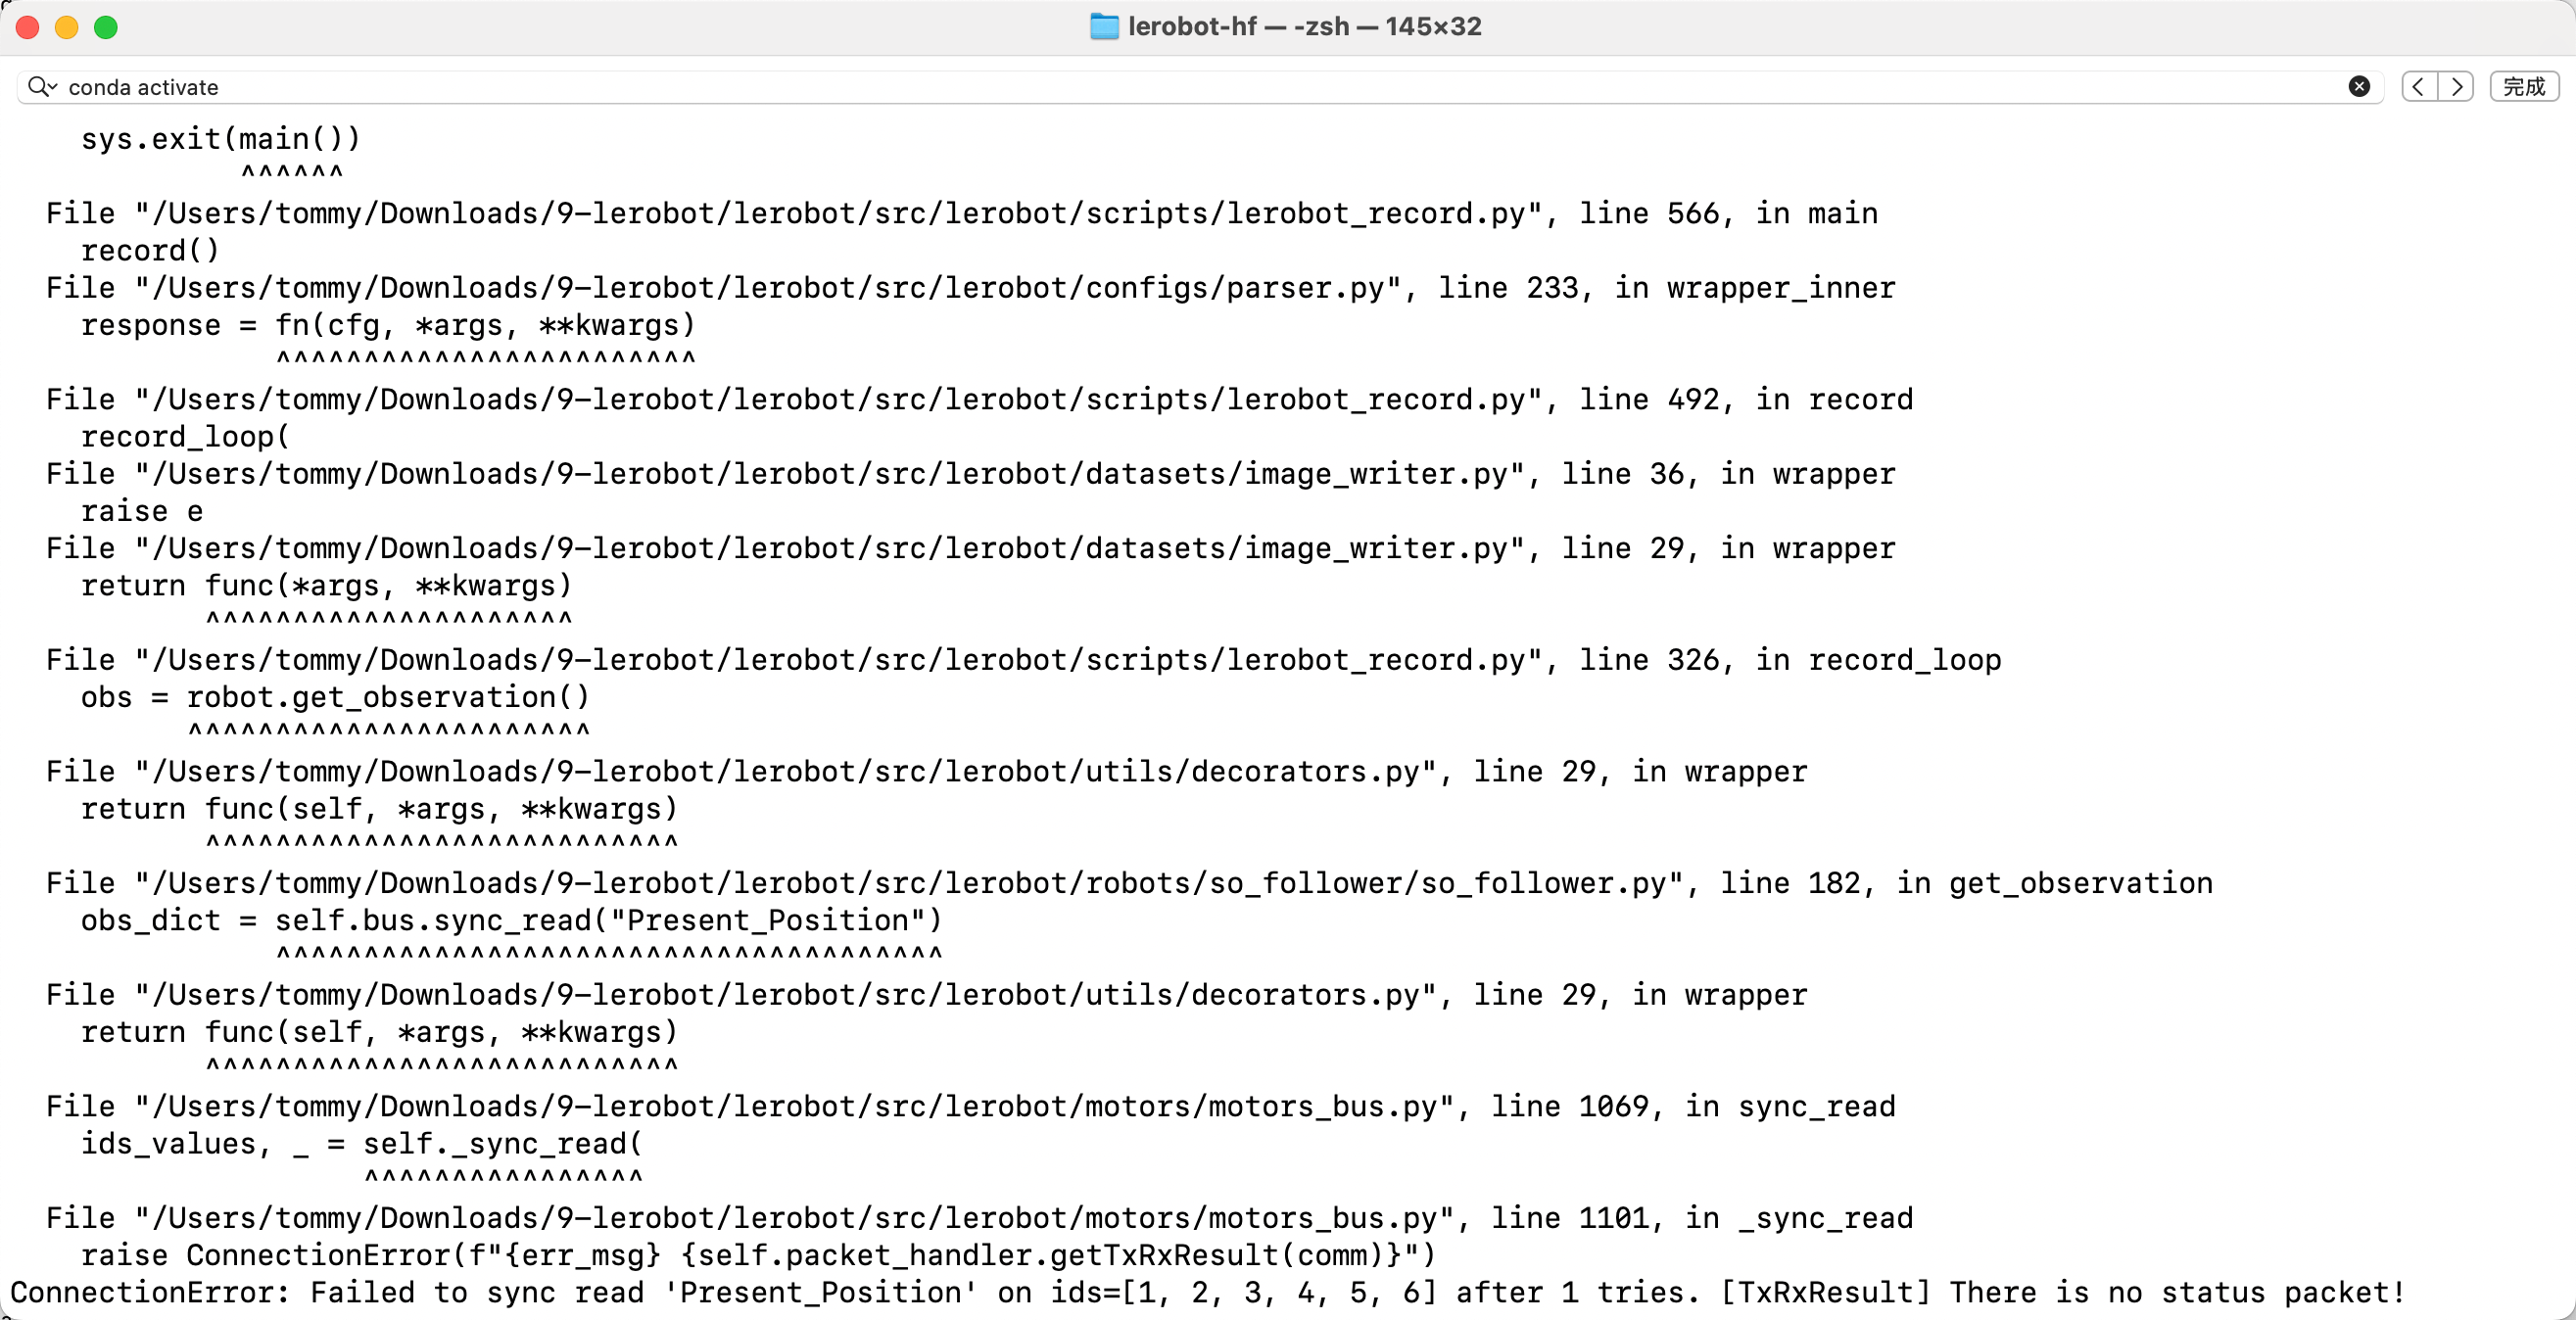
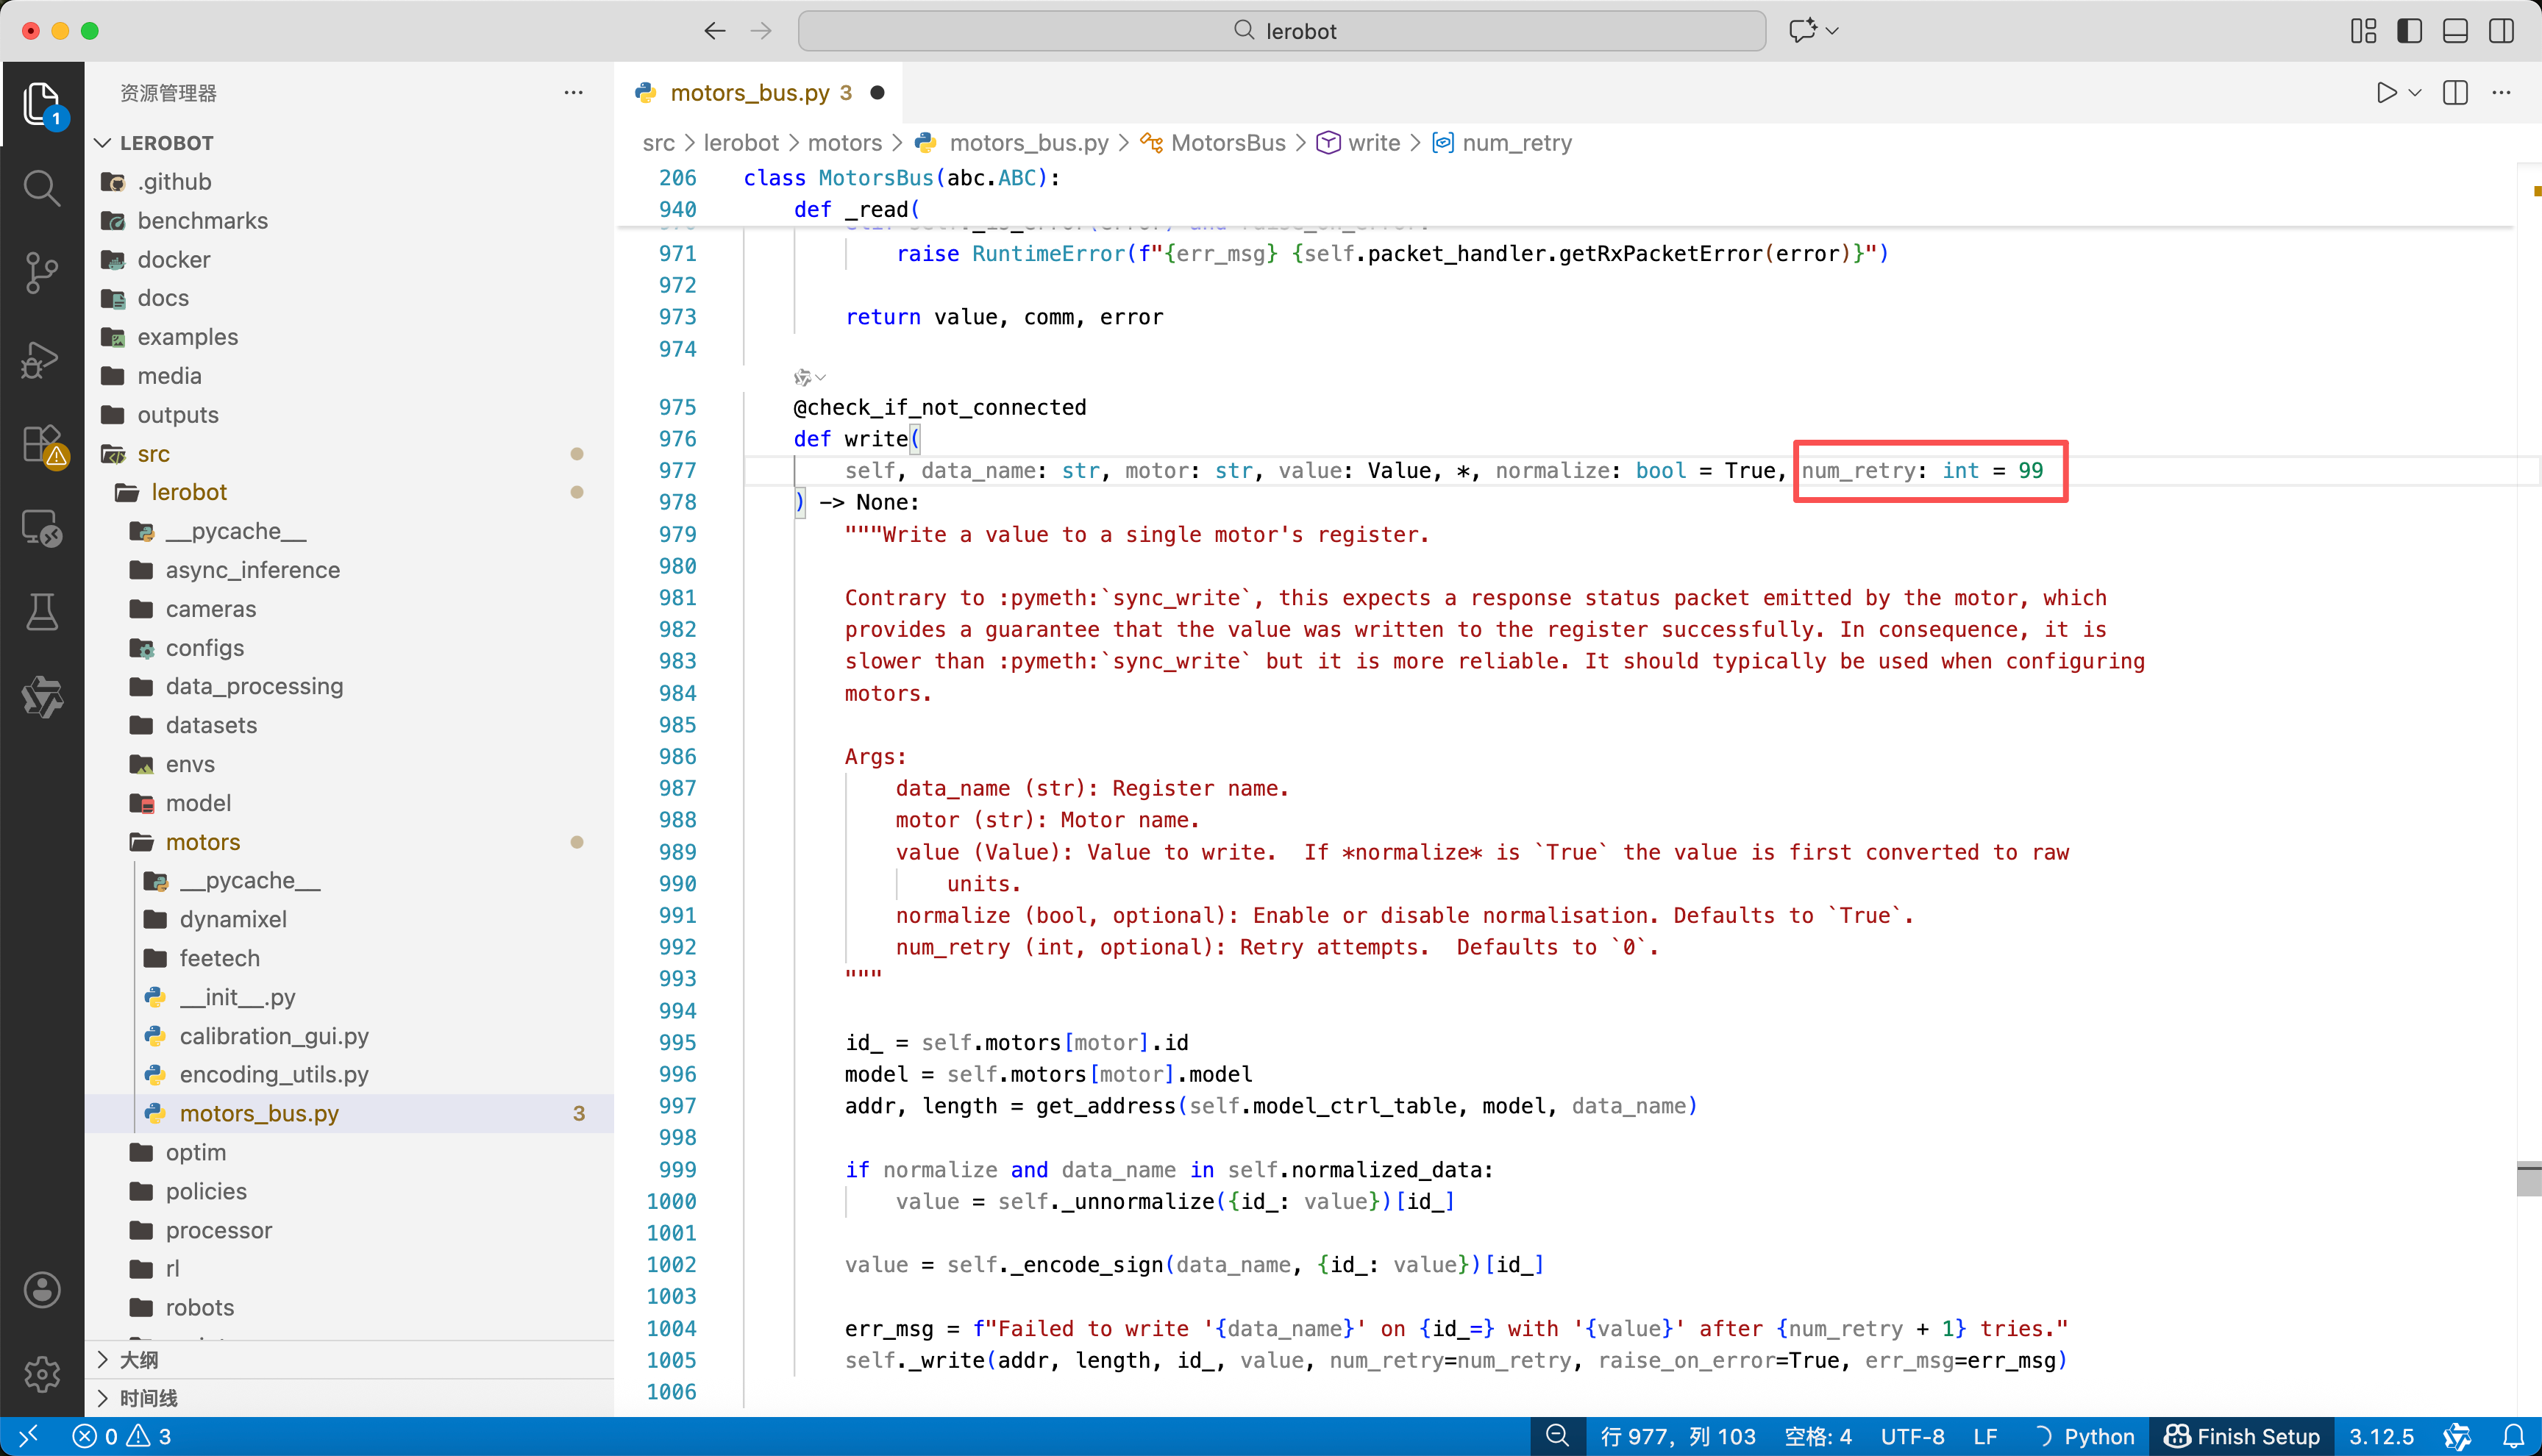
Solution : dans le code de lerobot/src/lerobot/motors/motors_bus.py, remplacez tous les num_retry par 99, en particulier ceux correspondant à la ligne de l'erreur
Problème de communication avec les servos 2
ConnectionError: Failed to write 'Torque_Enable' on id_=1 with '0' after 6 tries. [TxRxResult] There is no status packet!
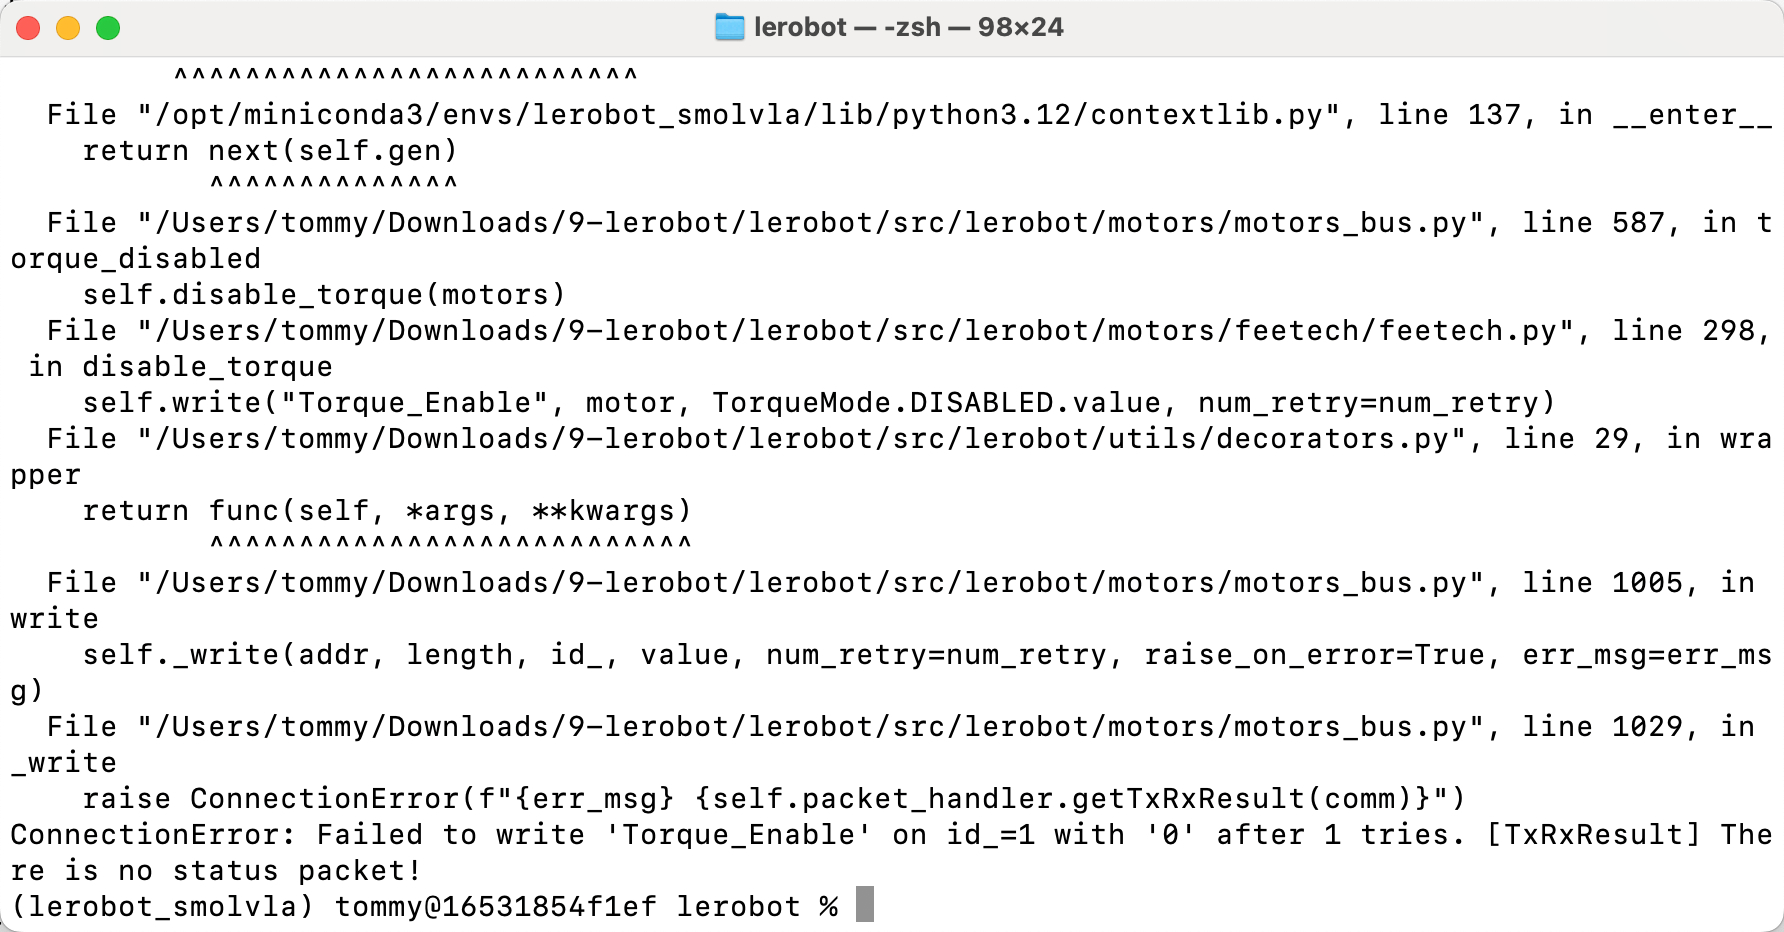
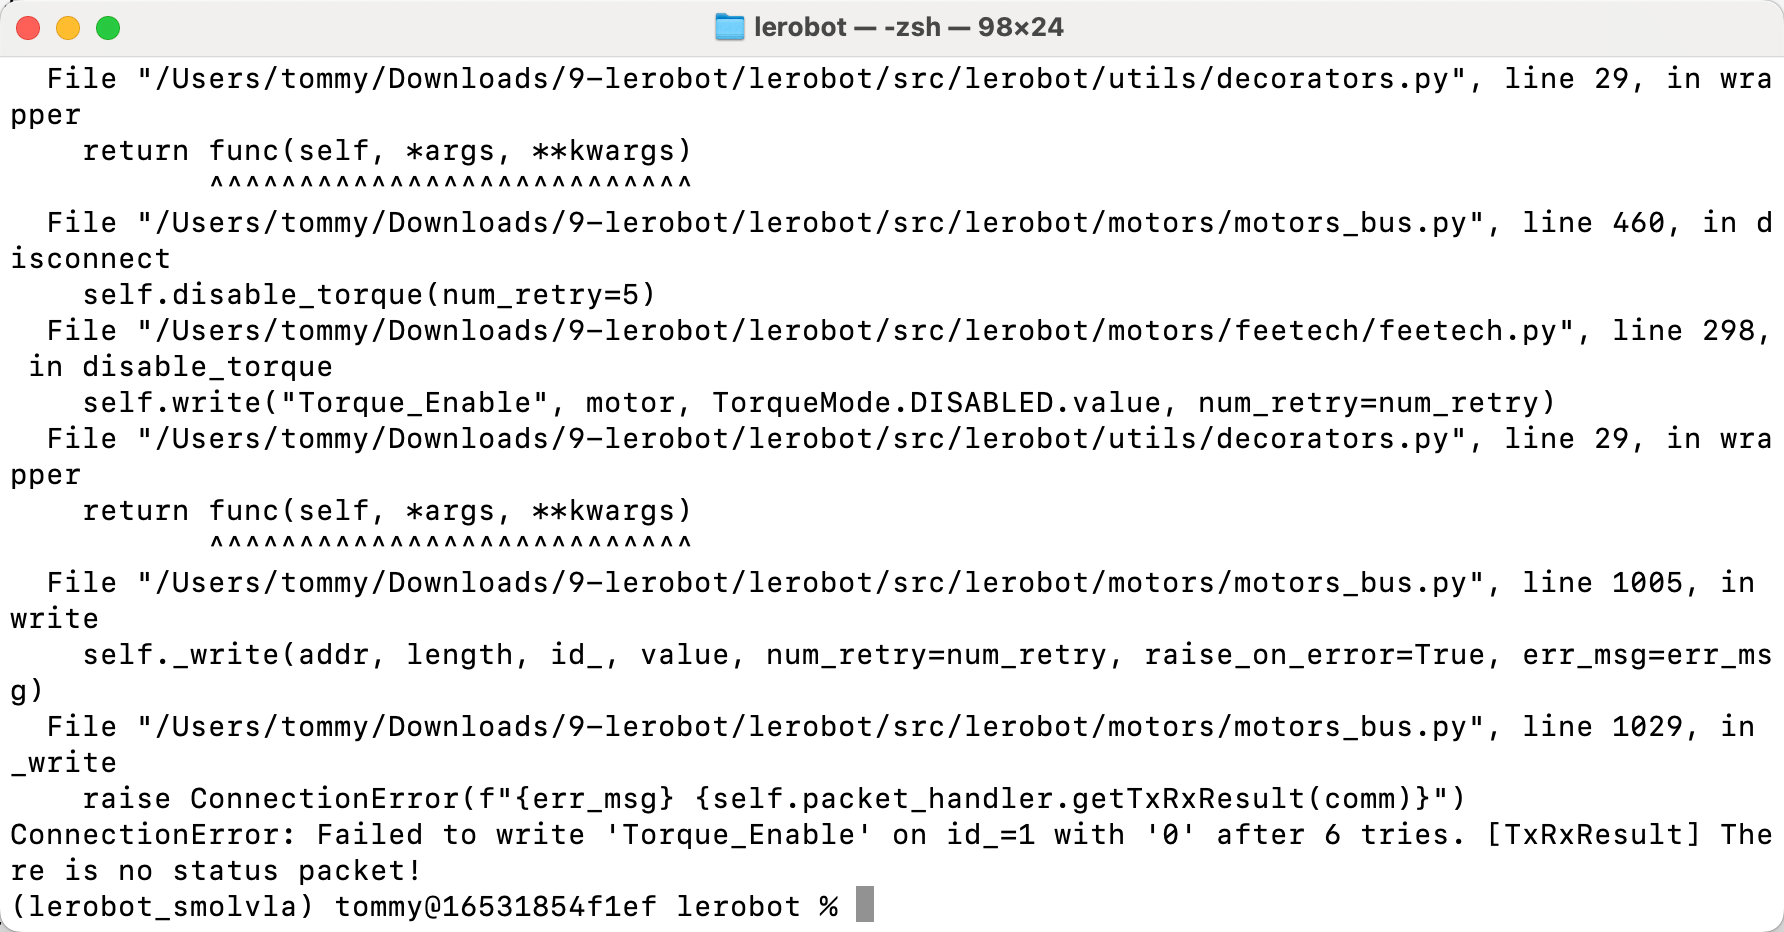
Solution : recalibrer le bras