

Jetson: Communication par port série
Installer les dépendances
Plain
sudo apt-get updatePlain
sudo apt-get install -y python3-smbus python3-serialVérifier les groupes d'utilisateurs
Plain
sudo usermod -aG i2c $USERPlain
sudo usermod -aG dialout $USERDéconnectez-vous puis reconnectez-vous pour que cela prenne effet.
Emplacement du fichier
UART_Voice/uart_voice.py
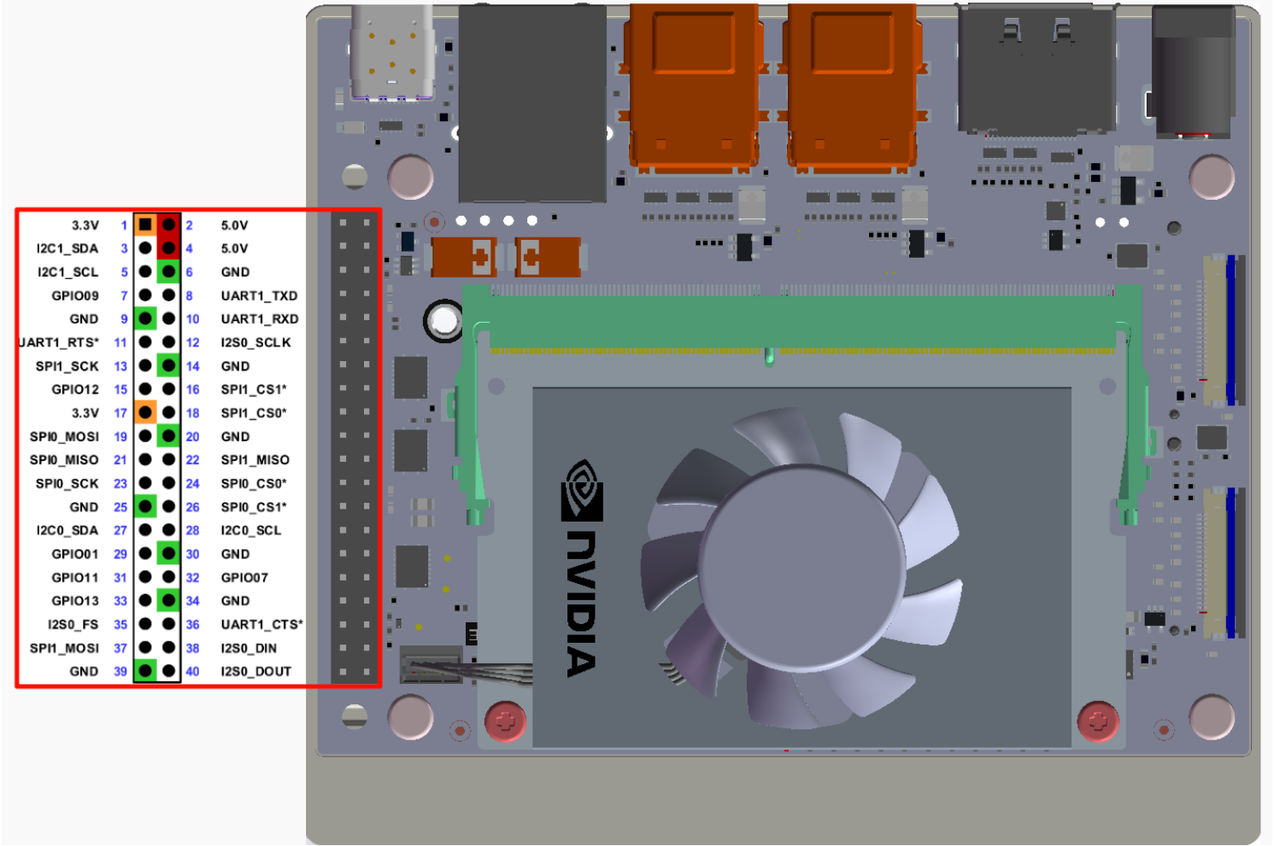
Lorsque le module est connecté au Jetson via les broches UART, commentez SERIAL_PORT = '/dev/ttyUSB0' et décommentez SERIAL_PORT = '/dev/ttyTHS1'
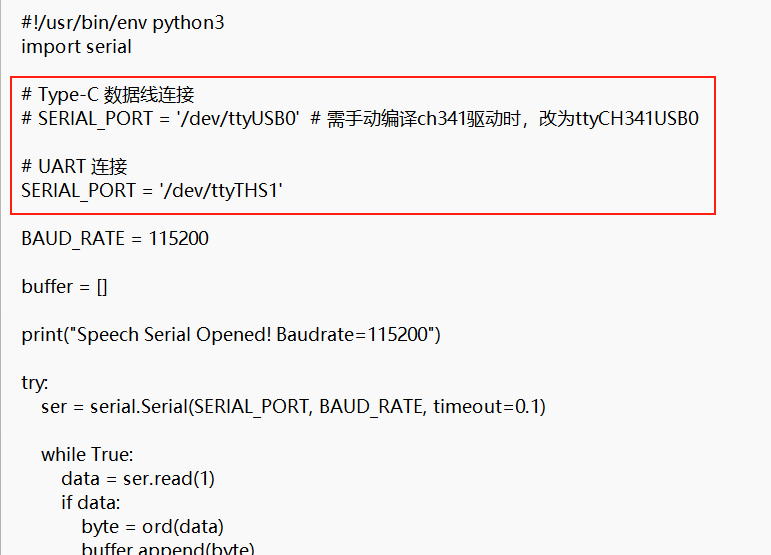
Instructions de câblage
Vérifier le port série
Plain
ls /dev/ttyTHS*Exécution
Plain
cd UART_VoicePlain
python3 uart_voice.pyFormat de sortie
Plain
Speech Serial Opened! Baudrate=115200
ID:4
ID:1
ID:10
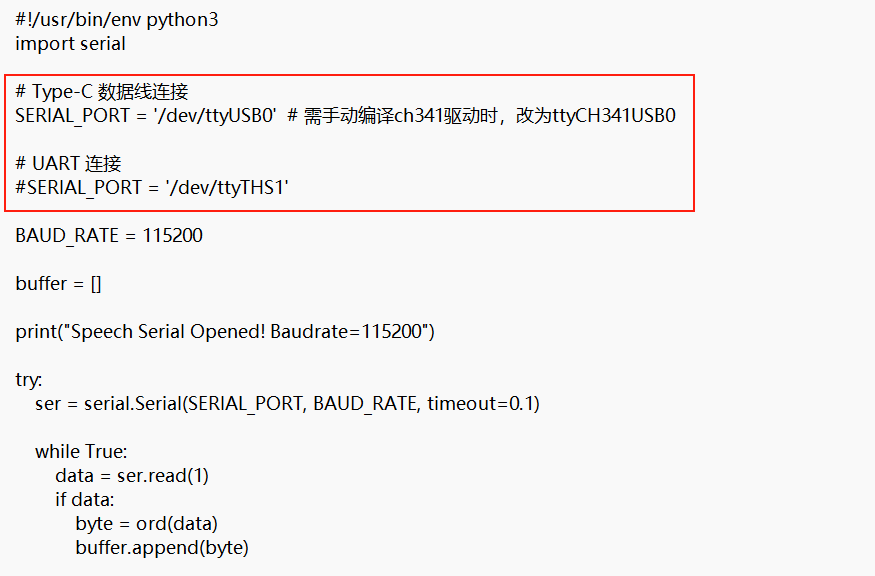
Lorsque le module est connecté au Jetson via un câble de données Type, décommentez SERIAL_PORT = '/dev/ttyUSB0' et commentez SERIAL_PORT = '/dev/ttyTHS1'
Vérifier le port série
Plain
ls /dev/ttyUSB*Exécution
Plain
cd UART_VoicePlain
python3 uart_voice.pyFormat de sortie
Plain
Speech Serial Opened! Baudrate=115200
ID:4
ID:1
ID:10
Dépannage
Le port série est occupé
Si le port série ne peut pas être ouvert, vérifiez s'il est occupé par un autre service :
Plain
sudo systemctl stop nvgettyPlain
sudo systemctl disable nvgetty