

08 Page d'état WiFi et provisionnement
Cette étape est facultative et n'est pas nécessaire à l'auto-redressement proprement dit. La fenêtre de simulation MuJoCo et le jumeau en direct ont leur propre page : page 09.
8.1 Point d'accès et page d'état
Point d'accès : SSID SR-Support, mot de passe srsupport, adresse 192.168.4.1 (w l'active et le désactive ; activé par défaut au démarrage). w s'envoie par série : tapez w dans la zone d'envoi du moniteur/assistant série et appuyez sur Entrée ; les outils série / le téléchargement UartAssist pour Windows sont sur page 03, section 3.3.
Rejoignez le point d'accès et ouvrez http://192.168.4.1 (les téléphones affichent généralement le portail automatiquement). La page se rafraîchit toutes les 300 ms : état, vecteur up et barre de verticalité, consignes articulaires, pose/phase de redressement, état du WiFi domestique et interrupteur du flux jumeau (miroir en direct sur page 09). Si le navigateur utilise un proxy, ajoutez une exception pour cette adresse.
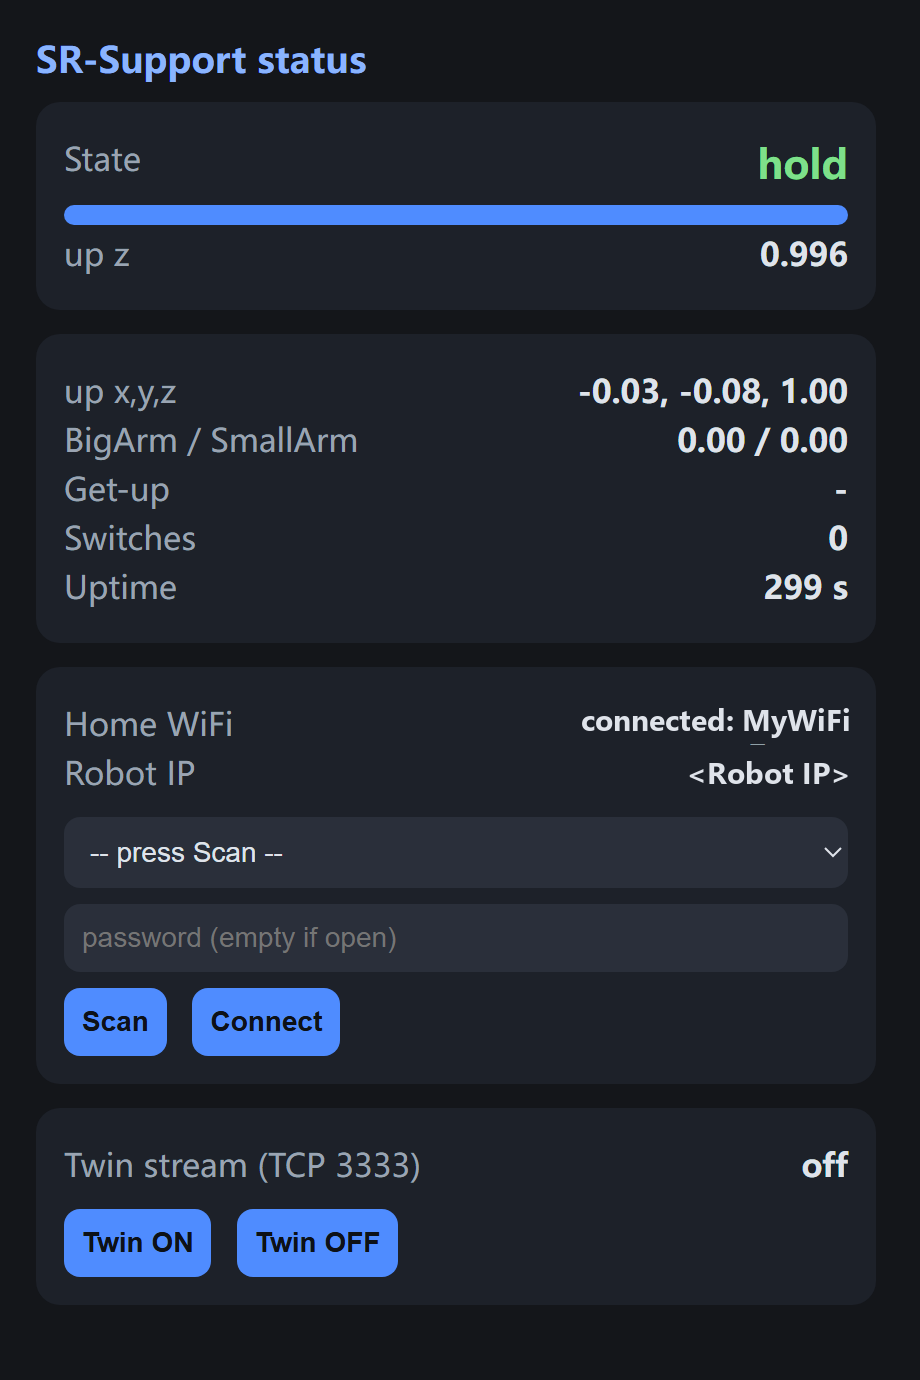
Figure 8-1 : la page d'état du robot (ouverte dans un navigateur à l'adresse du robot). Ici le robot a rejoint le WiFi domestique : la carte Home WiFi affiche l'état de connexion et la Robot IP, avec l'interrupteur du flux jumeau en dessous (utilisation en 9.2).
8.2 Provisionnement (rejoindre le WiFi domestique)
Sur la page d'état, utilisez la carte Home WiFi : Scan → choisissez un réseau → saisissez le mot de passe → Connect. En cas de succès, l'ESP32 fonctionne en AP+STA :
- le point d'accès reste actif (le travail sur banc n'est pas affecté) ;
- le robot est joignable sur le réseau local domestique (la page affiche son
Robot IP; utilisez cette adresse dans la commande du jumeau page 09) ; - les identifiants sont stockés en NVS et la connexion est rétablie automatiquement au démarrage.
2.4 GHz uniquement ; les scans/connexions sont refusés pendant qu'un redressement est en cours.