

08 Página de estado WiFi e aprovisionamento
Este passo é opcional e não é necessário para o auto-endireitamento em si. A janela de simulação MuJoCo e o gémeo ao vivo têm a sua própria página: página 09.
8.1 Hotspot e página de estado
Hotspot: SSID SR-Support, palavra-passe srsupport, endereço 192.168.4.1 (o w alterna-o; ativo por omissão no arranque). O w é enviado por série: escreva w na caixa de envio do monitor/assistente série e prima Enter; as ferramentas de série / a transferência do UartAssist para Windows estão na página 03, secção 3.3.
Ligue-se ao hotspot e abra http://192.168.4.1 (os telemóveis normalmente abrem o portal automaticamente). A página atualiza-se a cada 300 ms: estado, vetor up e barra de verticalidade, comandos das juntas, postura/fase do levantamento, estado do WiFi doméstico e o interruptor do fluxo do gémeo (espelho ao vivo na página 09). Se o navegador usar um proxy, adicione uma exceção para este endereço.
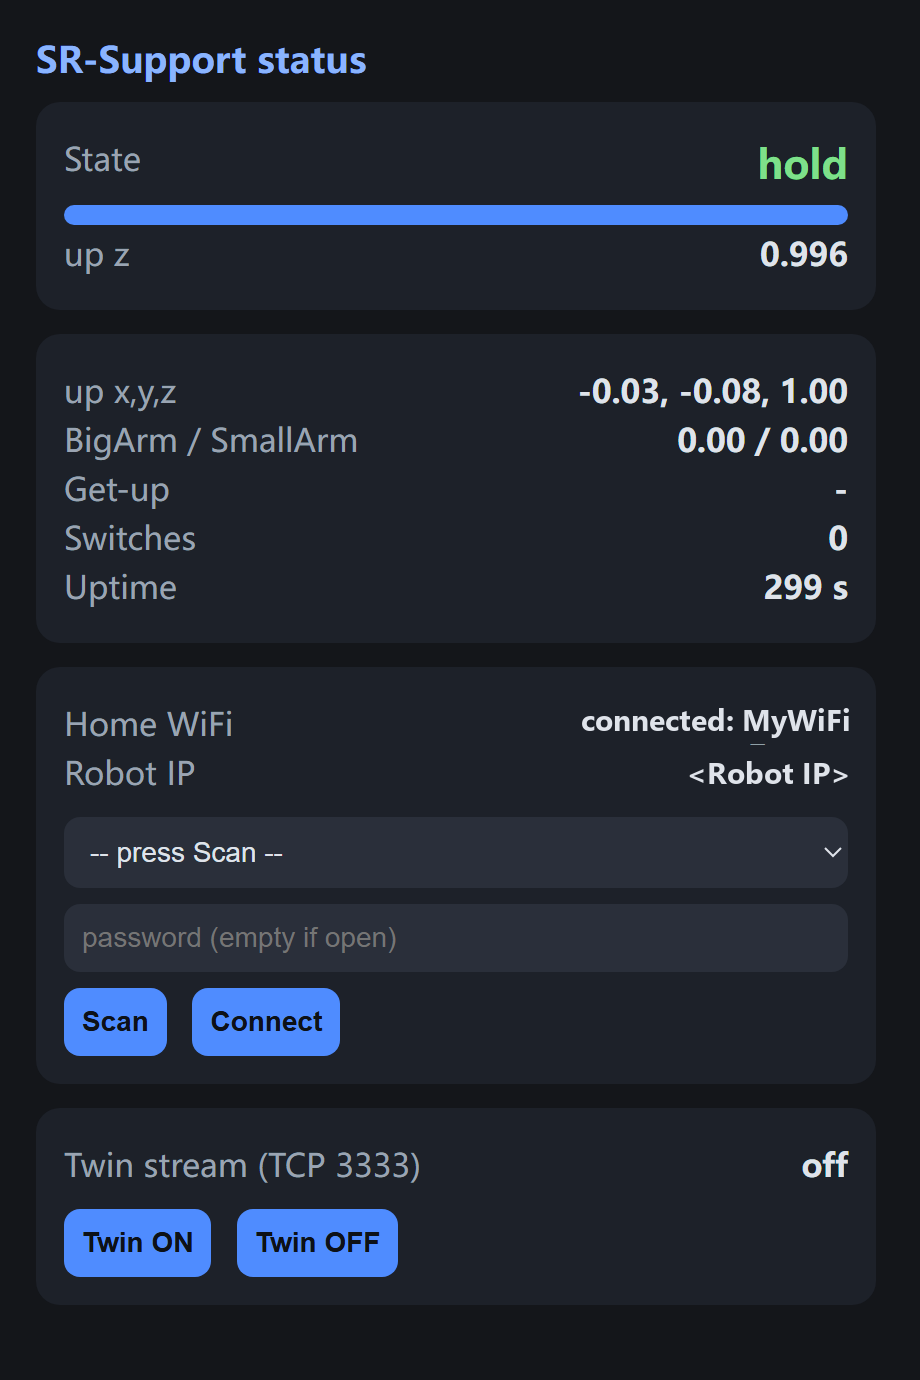
Figura 8-1: a página de estado do robô (aberta no navegador no endereço do robô). Nesta captura o robô aderiu à rede WiFi doméstica: o cartão Home WiFi mostra o estado da ligação e o Robot IP, com o interruptor do fluxo do gémeo por baixo (utilização em 9.2).
8.2 Aprovisionamento (aderir ao WiFi doméstico)
Na página de estado, use o cartão Home WiFi: Scan → escolha uma rede → introduza a palavra-passe → Connect. Em caso de sucesso, o ESP32 passa a AP+STA:
- o hotspot mantém-se ativo (o trabalho de bancada não é afetado);
- o robô fica acessível na LAN doméstica (a página mostra o
Robot IP; use esse endereço no comando do gémeo da página 09); - as credenciais são guardadas na NVS e a ligação é refeita automaticamente no arranque.
Apenas 2.4 GHz; as pesquisas/ligações são recusadas enquanto um levantamento está em curso.