

Enviar o modelo para o HuggingFace (opcional)
Criar um Repo de modelo
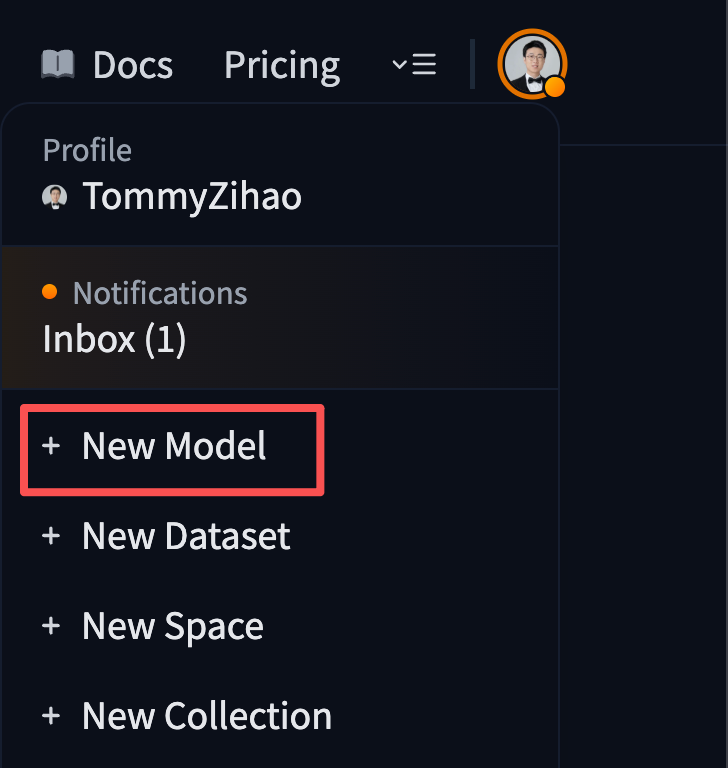
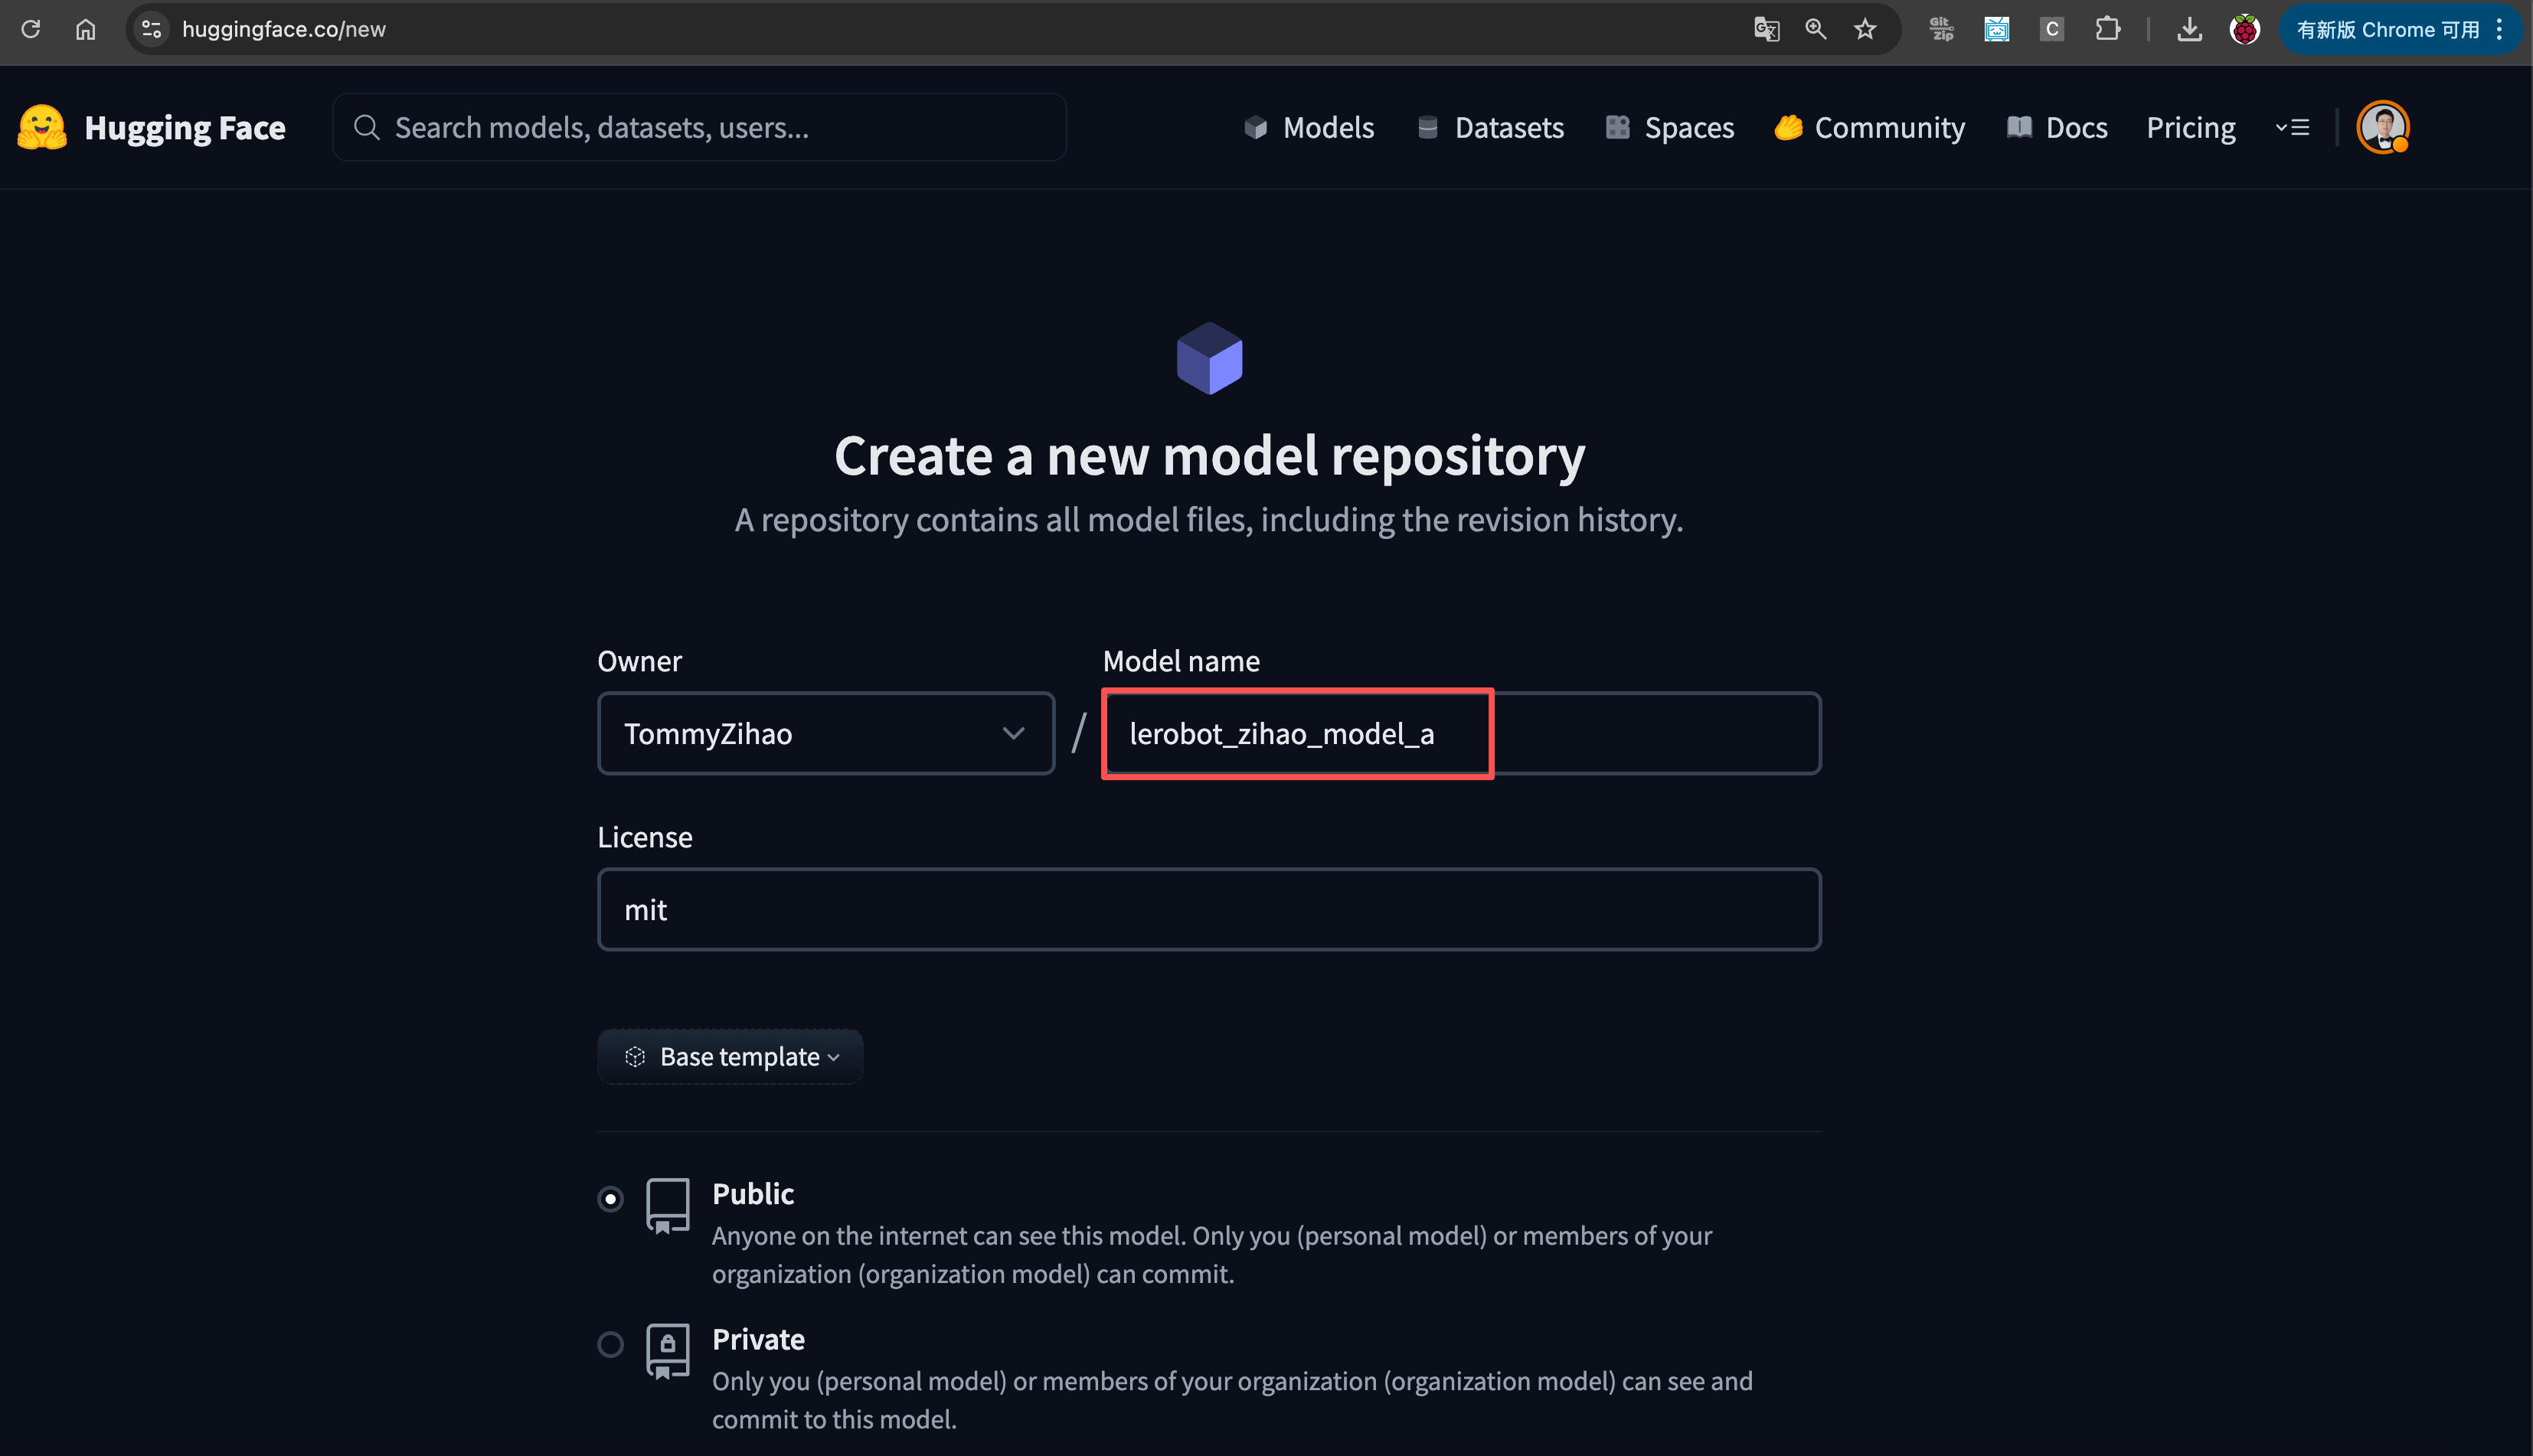
Ver o Repo do modelo
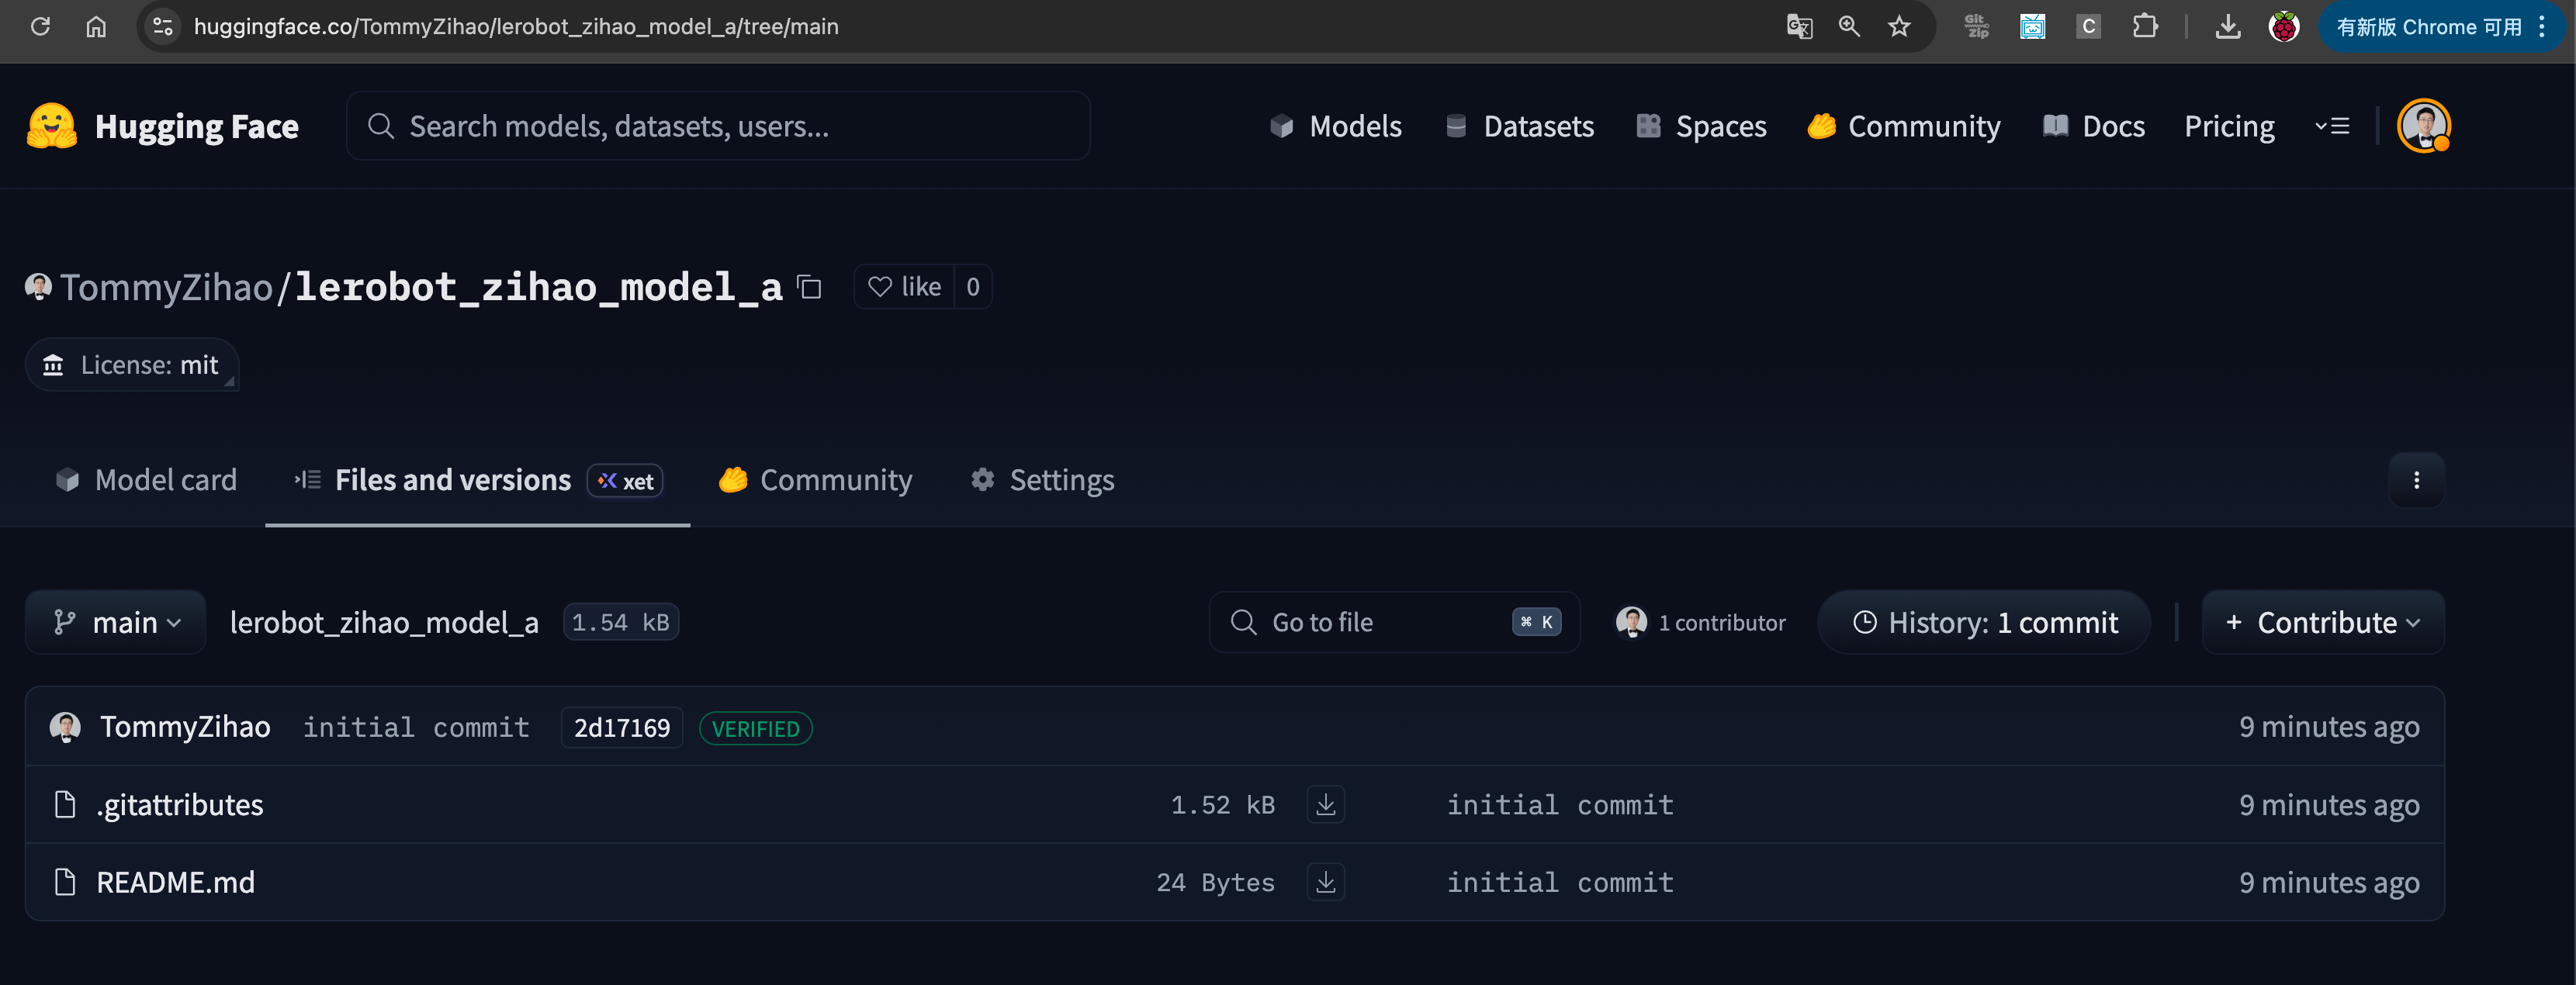
https://huggingface.co/TommyZihao/lerobot_zihao_model_a
De momento está vazio
Enviar o modelo
Crie o ficheiro upload_model.py com o seguinte conteúdo
Python
from huggingface_hub import HfApi

api = HfApi()

repo_id = "TommyZihao/lerobot_zihao_model_shake_hands"

api.upload_folder(
    folder_path="~/output_lerobot_train/b/checkpoints/last/pretrained_model",
    repo_id=repo_id,
    repo_type="model"
)

api.create_tag(repo_id, tag="v0.1.0", repo_type="model")
Executar
Shell
python upload_model.py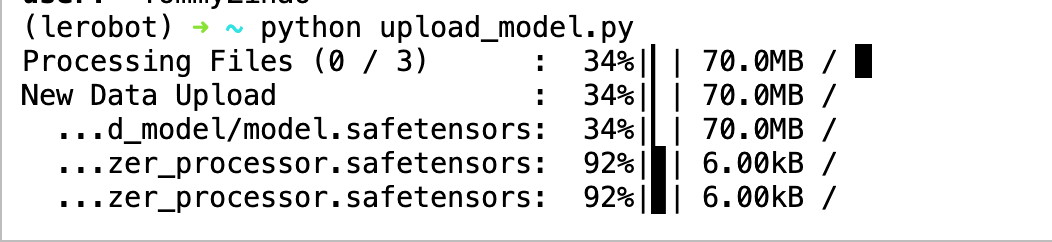
Ver o Repo do modelo
https://huggingface.co/TommyZihao/lerobot_zihao_model_a
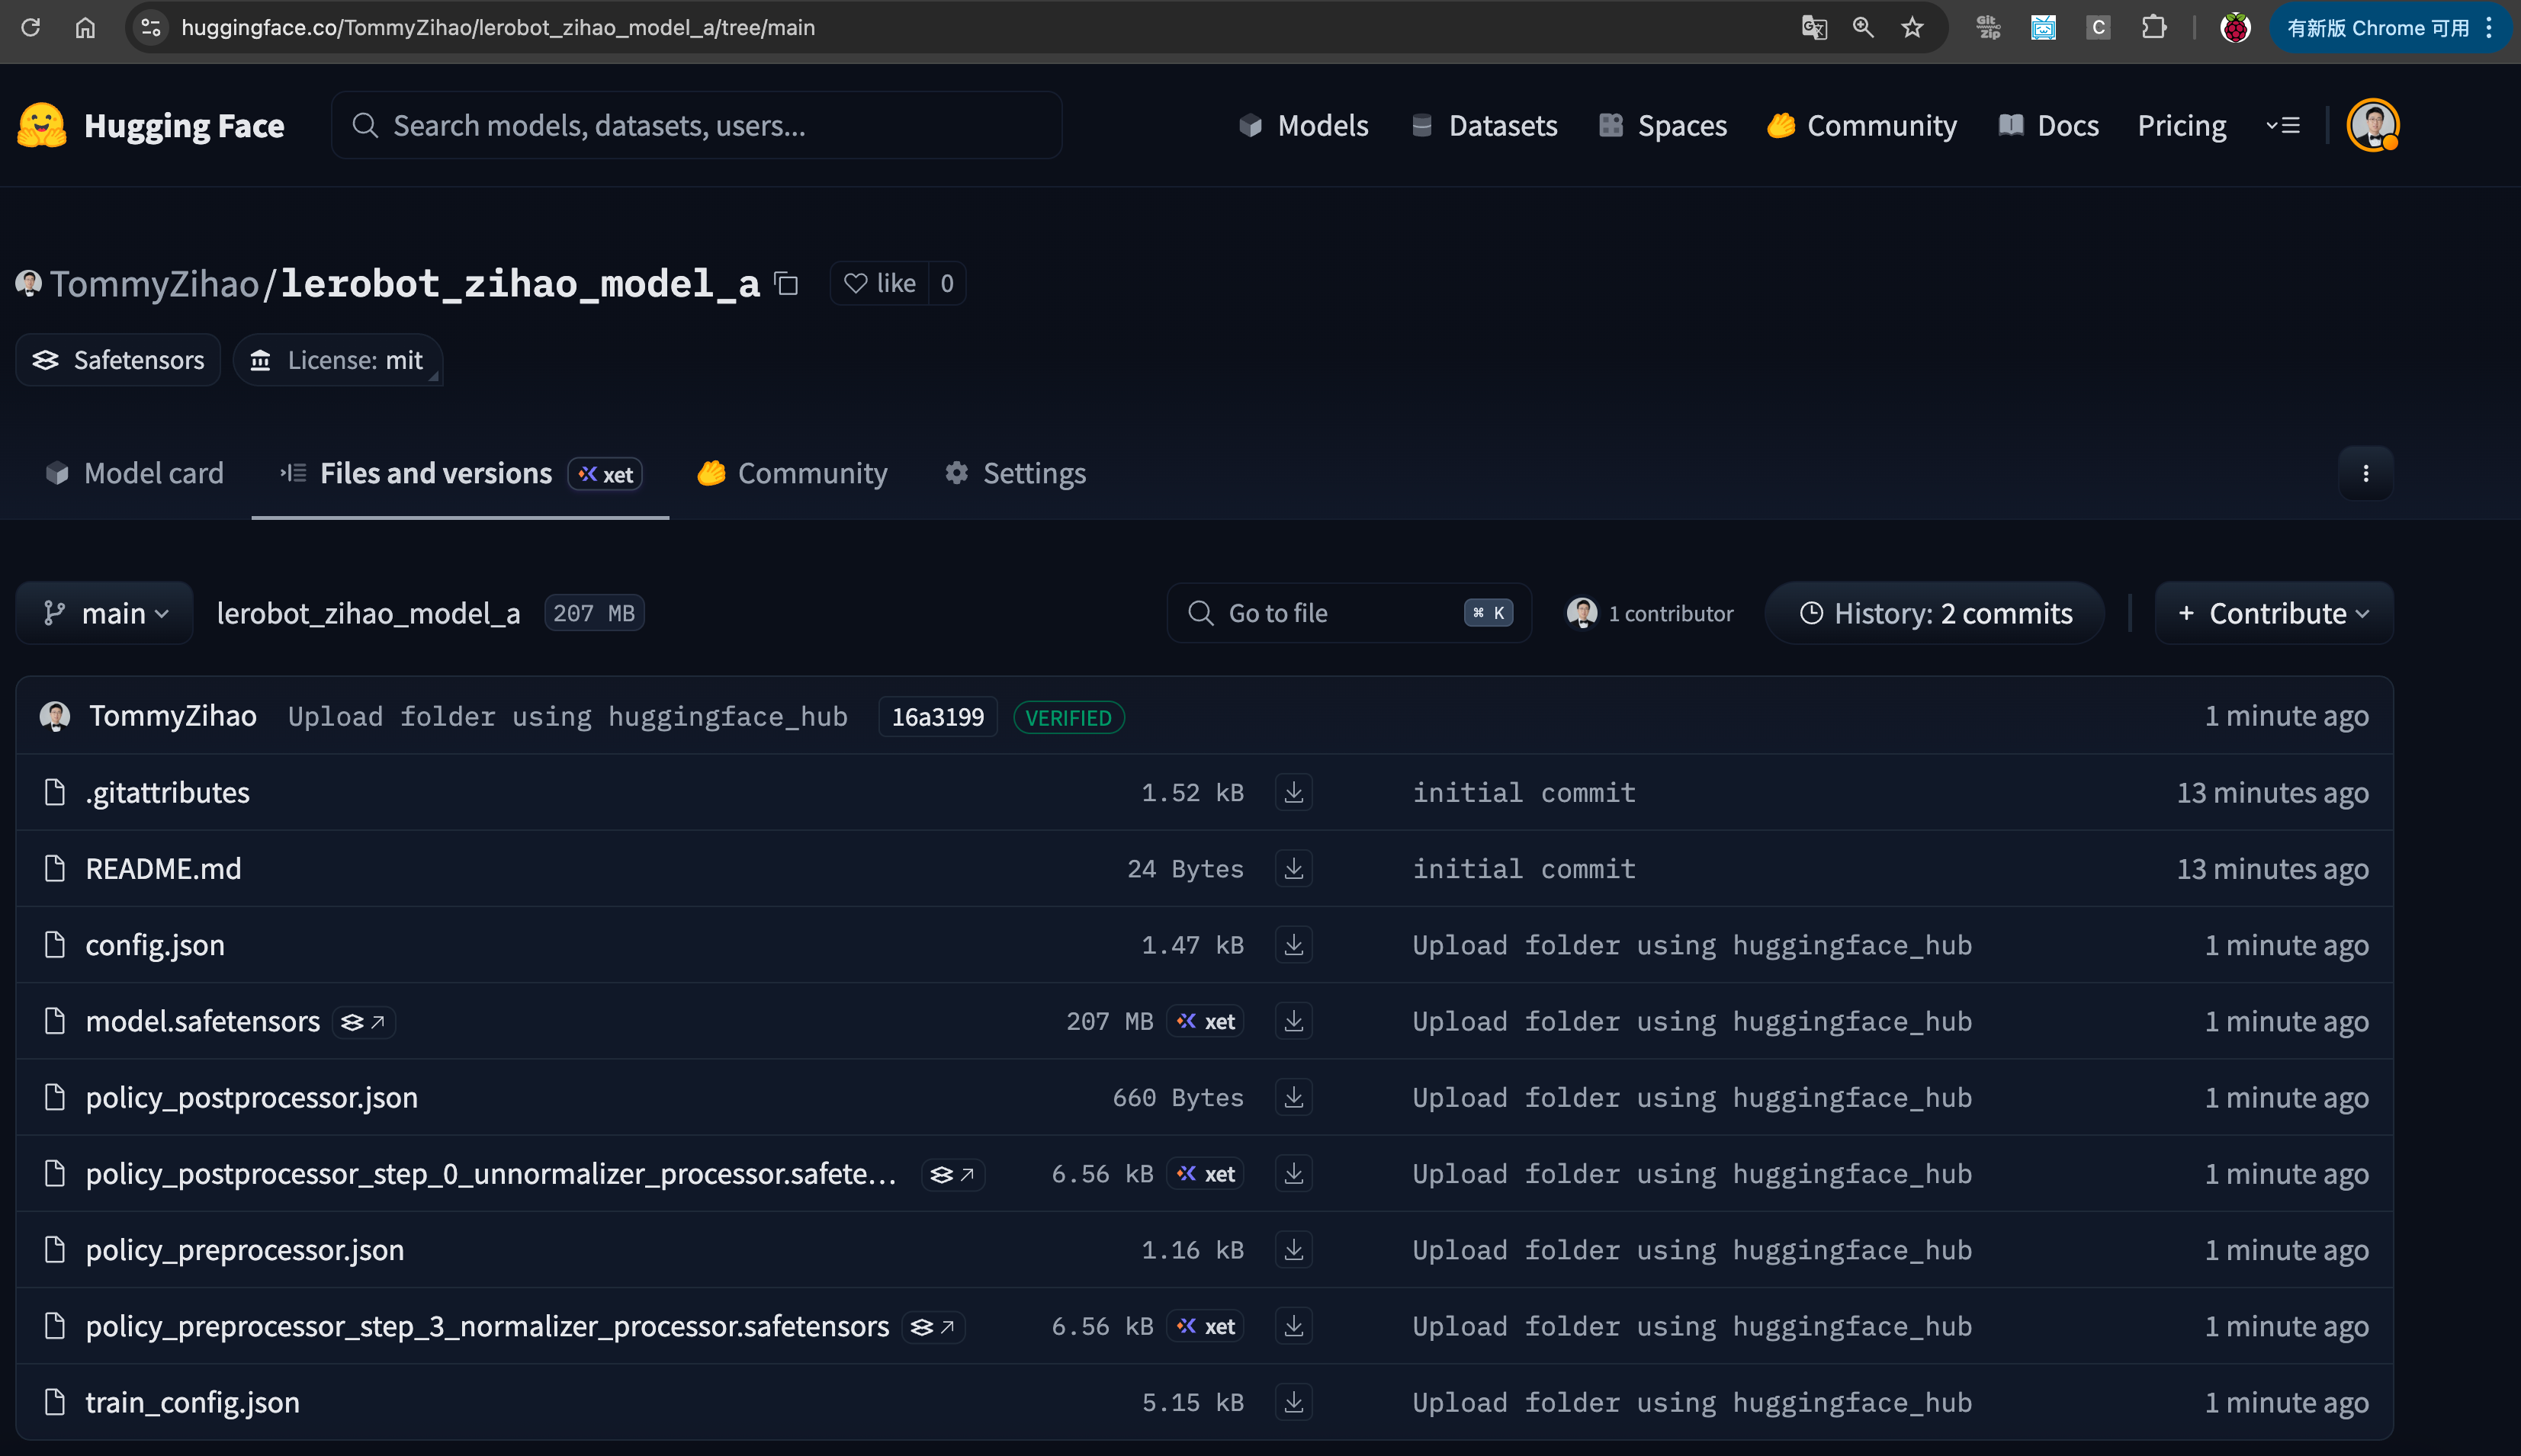
Agora já tem os ficheiros do modelo