

Recolha de conjuntos de dados por ensino-Aperto de mão 200
Criar um Dataset Repo no HuggingFace
https://huggingface.co/new-dataset
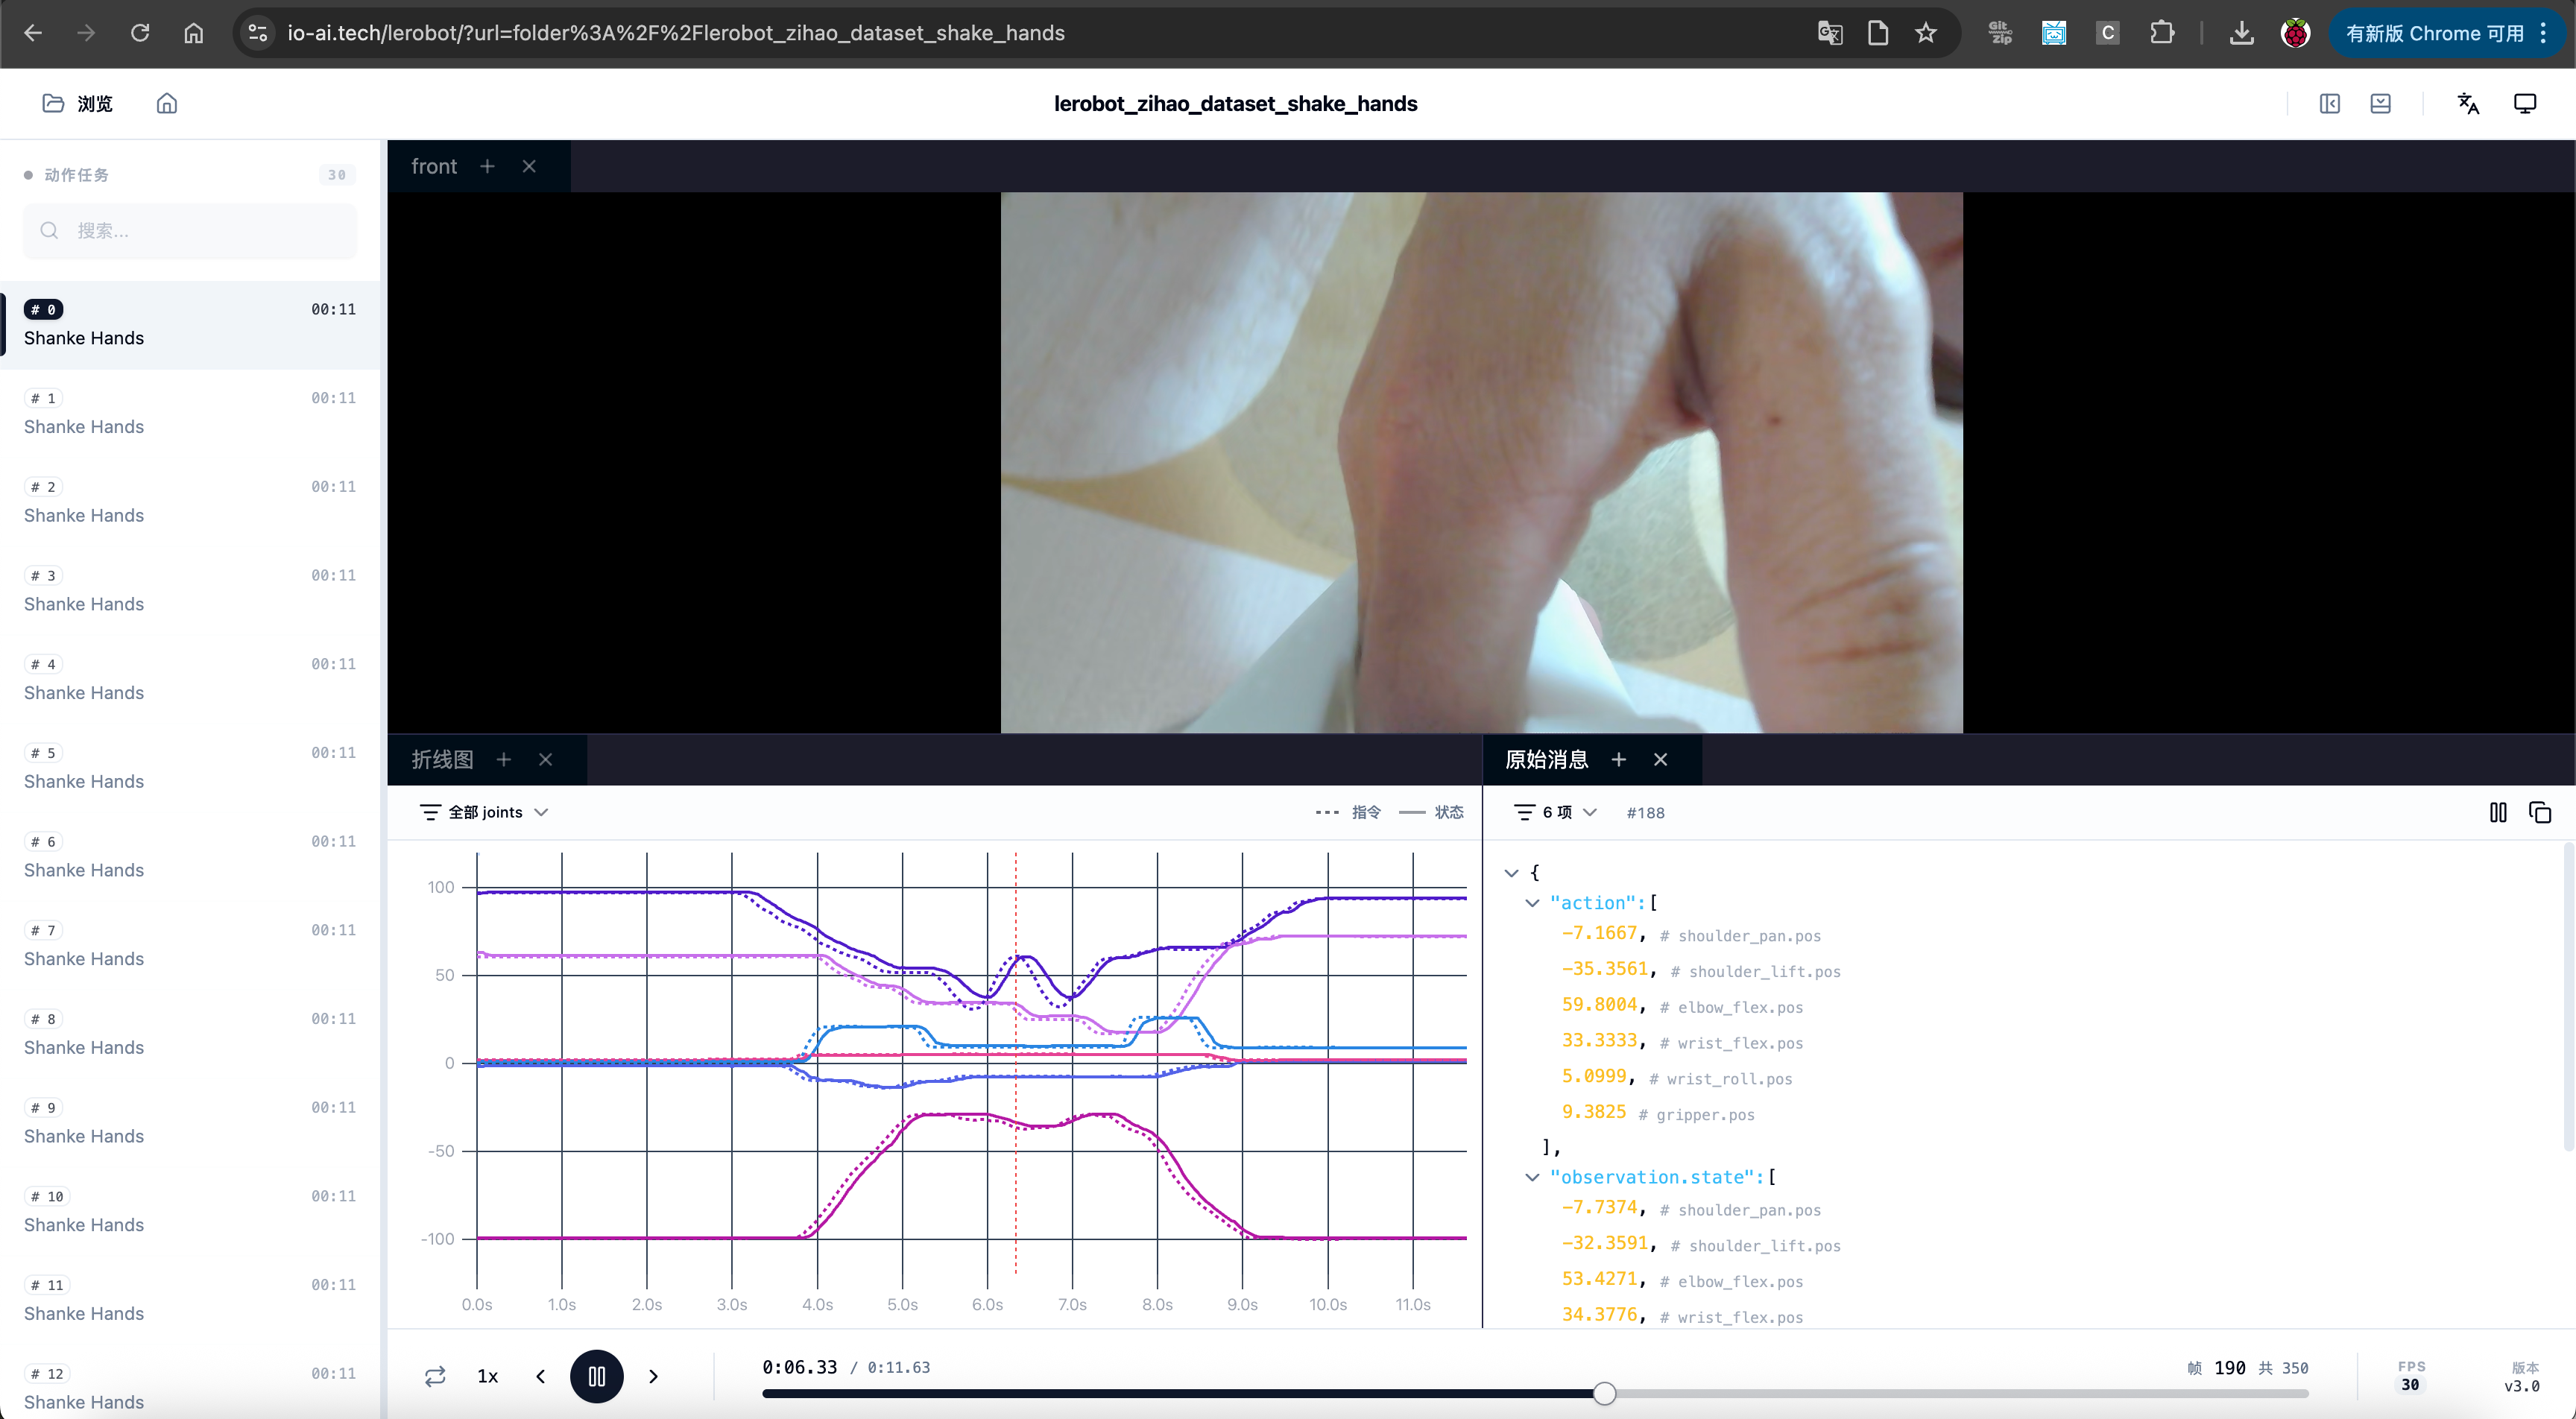
Eliminar o conjunto de dados com o mesmo nome já existente (se houver)
Shell
sudo rm -rf /Users/tommy/.cache/huggingface/lerobot/Tommymy/lerobot_my_dataset_shake200Recolha do conjunto de dados Shake200
Uma câmara, recolher o conjunto de dados-Computador Mac
Shell
lerobot-record \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}}" \
    --teleop.type=so101_leader \
    --teleop.port=/dev/tty.usbmodem5AAF2194741 \
    --teleop.id=my_leader_arm \
    --display_data=true \
    --dataset.repo_id=Tommymy/lerobot_my_dataset_shake200 \
    --dataset.num_episodes=200 \
    --dataset.single_task="Shanke Hands" \
    --dataset.push_to_hub=false \
    --dataset.episode_time_s=12 \
    --dataset.reset_time_s=1
Em recolha
Operações com as teclas de seta do teclado: → (seta para a direita) Encerra antecipadamente o episode atual; avança para o próximo episode. ← (seta para a esquerda) Cancela o episode atual; grava novamente. ESC, para imediatamente, codifica o vídeo e carrega o conjunto de dados.
Recolha concluída, diretório de guarda do conjunto de dados
Shell
/Users/tommy/.cache/huggingface/lerobot/Tommymy/lerobot_my_dataset_shake200