

Aplicação de desktop PWM (GUI Tkinter)
Os comandos seguintes são executados no diretório
AmazingHand-PWM/do repositório.
Esta página é o tutorial de controlo de desktop da versão de servos PWM. Para controlo web, consulte Controlo web PWM; para cablagem, Cablagem PWM; para gravação de firmware, Início rápido PWM.
Aplicável a: ESP32-S3 + 8 servos PWM (acionamento diferencial). Para gravação de firmware, consulte Início rápido PWM; para o protocolo e comandos, Protocolo e calibração PWM.
1. Modos de execução
| Modo | Requisitos | Adequado a |
|---|---|---|
| Execução a partir do código-fonte (recomendado) | Python 3.12 de 64 bits + pyserial | Todas as funcionalidades, incluindo seguimento de mãos |
| Empacotamento próprio em exe | PyInstaller | Distribuição sem instalar Python (ver secção 7) |
2. Execução a partir do código-fonte
Instalar dependências
No diretório raiz do módulo (AmazingHand-PWM/):
# Dependências base (pyserial)
pip install -r tools/requirements.txt

# Executar apenas se precisar de seguimento de mãos (cria automaticamente tools/tracking_env e instala o mediapipe)
tools/setup_tracking.bat
O mediapipe 0.10.14 só disponibiliza wheels de 64 bits para Windows, pelo que é obrigatório usar Python 3.12 de 64 bits.
Iniciar a GUI
# Qualquer Python com pyserial
python tools/hand_gui.py

# Ou usar o ambiente de seguimento (com mediapipe)
tools/tracking_env/Scripts/python tools/hand_gui.py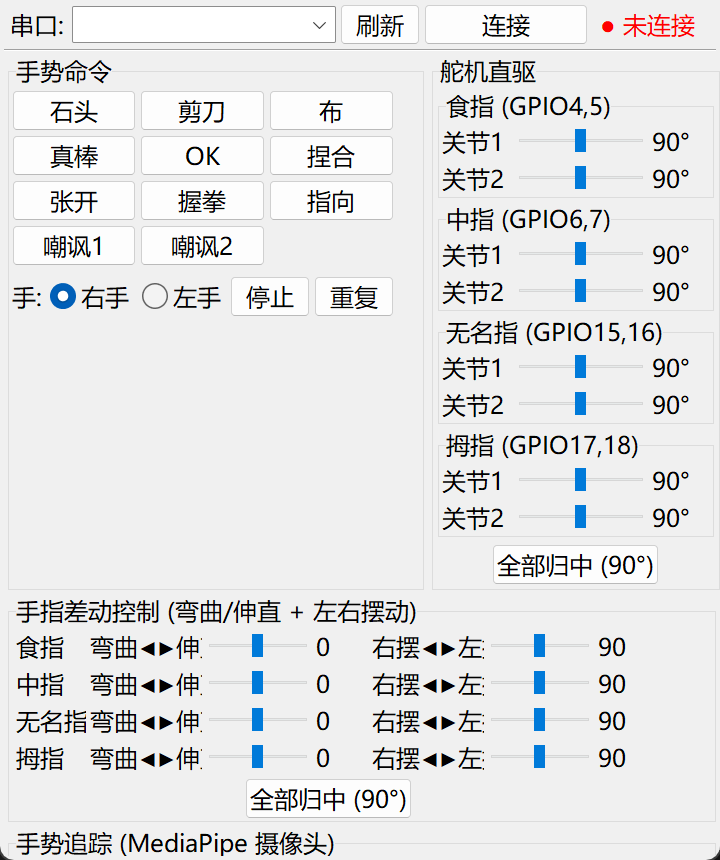
Utilização da GUI
Escolher a porta série: no topo, escolha a porta COM do ESP32 na lista pendente (ver no Gestor de Dispositivos).
Clique em «Ligar»: a luz de estado fica verde, o registo mostra "ligado" e é enviado automaticamente um teste de ligação NOP.
Comandos de gestos: clique em «Pedra / Tesoura / Papel / Fixe / OK / Pinça / Apontar / Abrir / Punho» e a mão executa.
Mão esquerda/direita: marque «Mão direita»/«Mão esquerda» para alternar (o sentido do espelhamento do polegar é diferente).
Acionamento direto dos servos: arraste os 8 sliders para controlar em tempo real o ângulo de cada servo (0–180°).
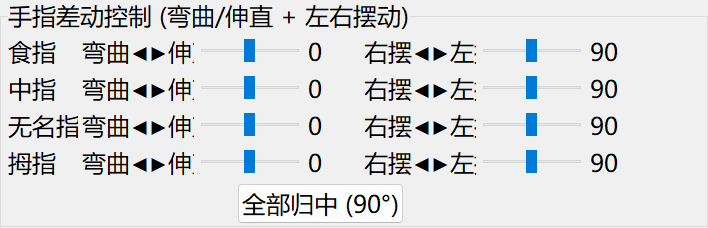
Controlo diferencial dos dedos: duas barras de progresso por dedo —
- Flexão◀▶Extensão: flete ou estende o dedo (intervalo -70 ~ +70).
- Balanço direita◀▶esquerda: balança o dedo lateralmente (intervalo 60 ~ 120, 90=neutro).
Estas duas barras de progresso são eixos de controlo, não dois servos. O programa combina-as nos ângulos dos dois servos desse dedo: a componente no mesmo sentido produz abertura; a componente em sentidos opostos produz flexão.
Repetir / Parar: repete o último gesto / interrompe imediatamente.
Registo de comunicação: mostra em baixo, em tempo real, os frames enviados/recebidos e as respostas.
Seguimento de mãos integrado na GUI
A GUI inclui um painel de seguimento de mãos (a câmara acompanha os movimentos da mão):
- Após ligar a porta série, desça até ao painel «Seguimento de mãos (câmara MediaPipe)».
- Escolha o número da câmara (predefinição 0) e clique em «Iniciar seguimento».
- Coloque a mão na imagem da câmara; a mão robótica acompanha a flexão/extensão.
O seguimento requer que o
tools/setup_tracking.battenha instalado o mediapipe; só a GUI iniciada a partir do código-fonte tem a funcionalidade de seguimento.
3. Teste por linha de comandos (tools/serial_test.py)
No diretório raiz do módulo:
# Teste de ligação (confirme primeiro que comunica)
python tools/serial_test.py COM3 nop

# Gestos
python tools/serial_test.py COM3 rock         # Pedra
python tools/serial_test.py COM3 thumbs_up    # Fixe
python tools/serial_test.py COM3 index        # Apontar
python tools/serial_test.py COM3 open         # Abrir
python tools/serial_test.py COM3 close        # Punho

# Acionamento direto de um servo
python tools/serial_test.py COM3 servo 1 90   # Servo 1 → 90°

# Todos ao centro
python tools/serial_test.py COM3 mid

# Definir mão esquerda/direita
python tools/serial_test.py COM3 hand L
python tools/serial_test.py COM3 hand R

# Varredura/autoteste
python tools/serial_test.py COM3 sweep 1      # Varredura do servo 1
python tools/serial_test.py COM3 test         # Teste individual de todos os servos
4. Teste manual com ferramenta de porta série (opcional)
Sem a aplicação de PC, também é possível validar a ligação enviando frames hexadecimais diretamente com uma ferramenta de porta série.
CoolTerm (Windows / macOS / Linux):
Options→ baudrate 115200, 8N1.Connection→Send String→ escolhaHex.- Envie
AA 01 00 01(Pedra); na área de resposta deve aparecerBB 01 00 01(ACK) eBB 01 10 11(concluído).
Linha de comandos Linux / macOS:
# Linux
stty -F /dev/ttyUSB0 115200
printf '\xAA\x01\x00\x01' > /dev/ttyUSB0

# macOS
stty -f /dev/cu.usbserial-0001 115200
printf '\xAA\x01\x00\x01' > /dev/cu.usbserial-0001
O formato dos frames, a soma de verificação e todos os comandos estão em Protocolo e calibração PWM.
5. Script de controlo em Python (desenvolvimento personalizado)
import time
import serial

PORT, BAUD = "COM3", 115200          # Linux/macOS: substituir por /dev/ttyUSB0, /dev/cu.usbserial-*

def frame(cmd, data=b""):
    checksum = cmd ^ len(data)
    for byte in data:
        checksum ^= byte
    return bytes([0xAA, cmd, len(data)]) + data + bytes([checksum & 0xFF])

ser = serial.Serial(PORT, BAUD, timeout=1)
time.sleep(1)                        # aguarda a conclusão do reinício do ESP32

ser.write(frame(0x00))               # teste de ligação NOP
ser.write(frame(0x01))               # Pedra
time.sleep(0.5)
ser.write(frame(0xF0, bytes([90] * 8)))  # todos os 8 canais de servo a 90°
ser.close()
O frame de resposta é BB CMD STATUS CKSUM; STATUS=0x00 indica aceite e 0x10 indica gesto concluído. Consulte Protocolo e calibração PWM para a tabela completa de comandos e exemplos de acionamento direto/mão esquerda-direita.
6. Perguntas frequentes
| Sintoma | Resolução |
|---|---|
| Servos não se movem | Verifique a alimentação (fonte autónoma de 5V 3A), a porta COM e a cablagem |
| Sem resposta / servos descontrolados ao abrir a porta série | Confirme o baudrate 115200; ao ligar, a GUI envia primeiro o handshake NOP |
| Sem imagem da câmara | Permita o acesso à câmara (Definições→Privacidade→Câmara) |
| Formato da mão invertido | Marque a mão esquerda/direita inversa |
| Seguimento sem reação | Confirme que inicia com o Python de tools\tracking_env e que o mediapipe foi instalado com sucesso |
7. Empacotamento próprio em exe (opcional)
pip install pyinstaller
python -m PyInstaller --onefile --noconsole --name "AmazingHand控制台" tools/hand_gui.py
A versão empacotada não inclui o seguimento de mãos (os recursos do mediapipe são grandes); se precisar de seguimento, utilize a execução a partir do código-fonte.
Para a descrição completa do protocolo e comandos, consulte Protocolo e calibração PWM.