

Jetson: análise GPS
1. Objetivos de aprendizagem
Nesta lição, vamos aprender principalmente a utilizar o Jetson Orin e o módulo GPS para ler e analisar informações de posição.
2. Preparação prévia
O módulo GPS utiliza comunicação UART ou comunicação USB; aqui tomamos a comunicação USB como exemplo.
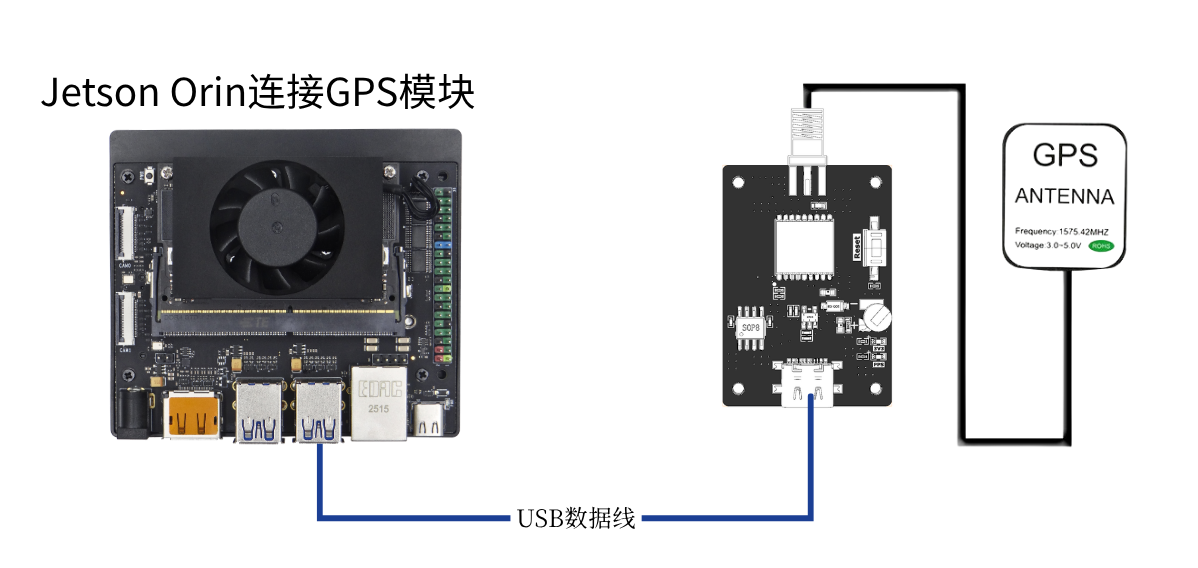
Utilize um cabo type-c para ligar o Jetson Orin e o módulo GPS; execute o comando ls /dev | grep 'ttyUSB' , e pode ver que o módulo GPS foi reconhecido como USB0
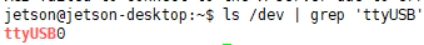
3**. Programa**
Consulte o programa desta lição em: GPS.py
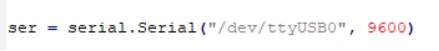
Inicializar o USB:
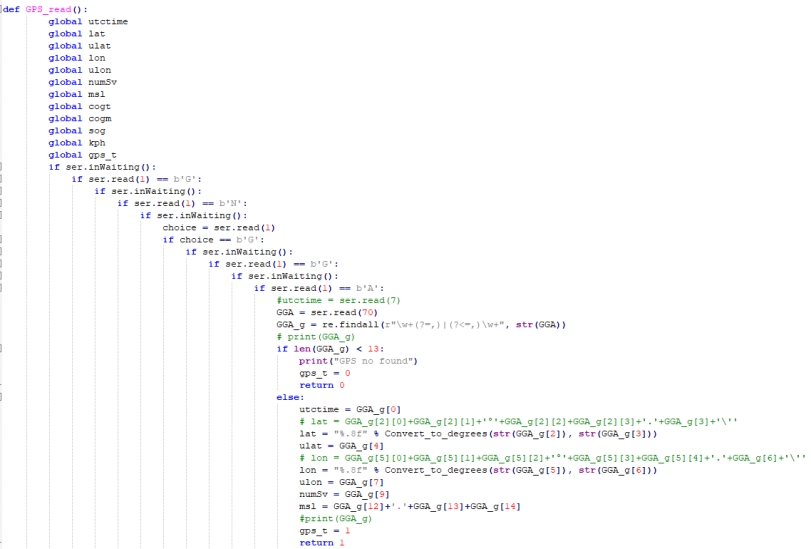
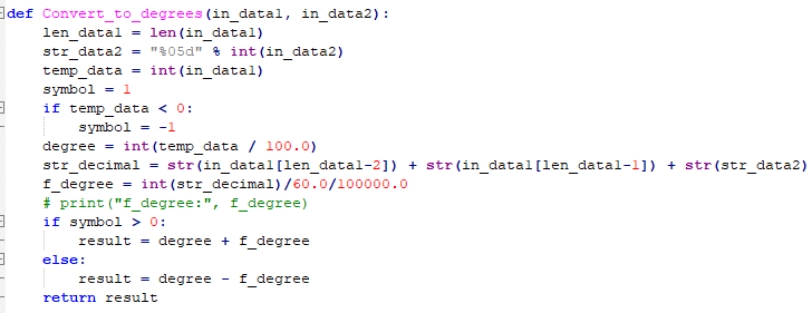
Função de obtenção e análise das informações de posição; na figura abaixo, as informações de posição que começam com GNGGA são filtradas e, em seguida, os dados são analisados e guardados em cada variável global.
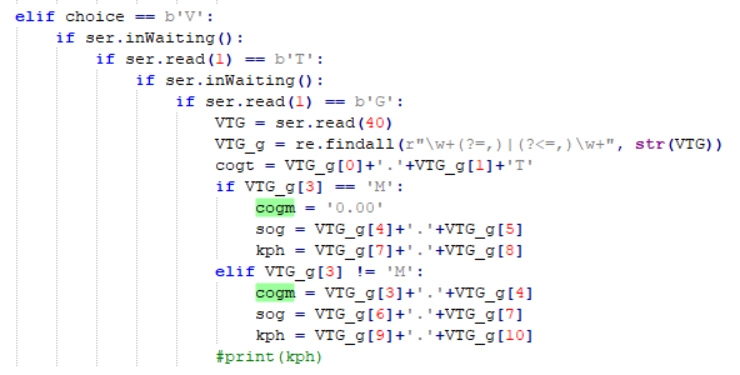
Da mesma forma, foram obtidas e analisadas as informações de rumo do GNVTG.
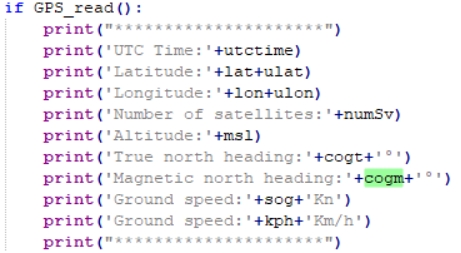
Impressão cíclica dos dados analisados
4. Executar o programa
No terminal, digite sudo python3 GPS.py para executar o programa.
5.Fenómeno da experiência
Após o módulo ser alimentado, são necessários cerca de 32s para arrancar; depois disso, a luz de estado da porta série no módulo continuará a piscar, momento em que os dados podem ser recebidos normalmente.
Depois de o programa arrancar, começa a inicialização do USB; se a inicialização for bem-sucedida, mostra “GPS Serial Opened! Baudrate=9600”, caso contrário mostra “GPS Serial Open Failed!”. Em caso de erro, é necessário verificar a ligação ou a porta USB; depois disso, as informações de posição e rumo são impressas ciclicamente.
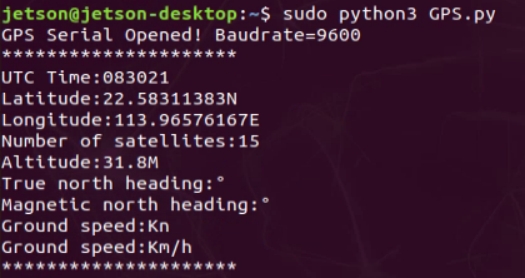
Pressione Ctrl+C para sair da leitura das informações.
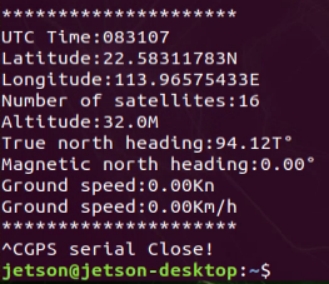
Atenção: a antena do módulo tem de estar no exterior, caso contrário poderá não conseguir procurar o sinal de GPS; quando o sinal não for encontrado, imprime "GPS no found".