

Controlo web PWM
Esta página é a descrição específica do PWM (ESP32-S3) para o controlo web. A interface comum, o modo de arranque, as poses predefinidas e a teleoperação por câmara estão em Visão geral do controlo web.
Hardware e gravação
- Cablagem, GPIO, alimentação e modelo de servo em Cablagem, GPIO e alimentação PWM.
- Gravação do firmware (ESP-IDF ou binário pré-compilado) em Início rápido PWM.
- PC↔ESP32 fixo a 115200 8N1; o servo em si não tem baudrate.
Ligação pela página web
- Na lista pendente «Driver» do topo, escolha PWM (ESP32-S3)
- Clique em Adicionar porta… e escolha a porta série USB do ESP32-S3
- Clique em Ligar: a página faz automaticamente o handshake (NOP), envia a escolha de mão esquerda/direita e regressa ao centro
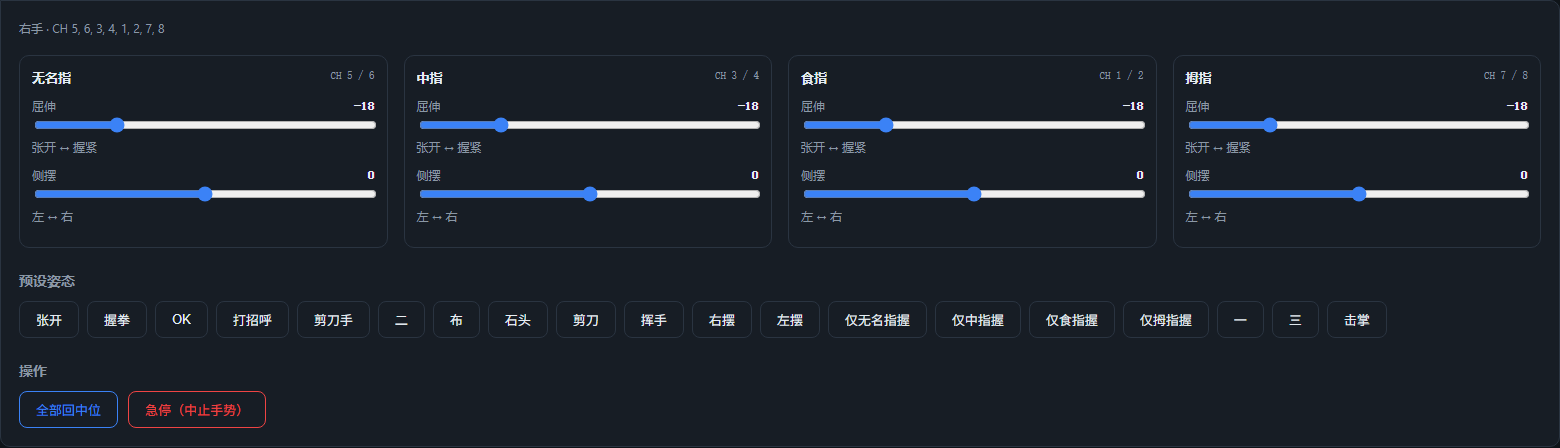
- A partir daí, controle com sliders, poses predefinidas e teleoperação por câmara; os títulos dos dedos mostram CH 1/2 … (número do canal PWM)

Diferenças em relação à versão SCS0009
| Item | Versão de barramento SCS0009 | Versão PWM |
|---|---|---|
| Baudrate da porta série | 1,000,000 | 115,200 |
| Placa controladora | Placa controladora de barramento USB | ESP32-S3 + placa adaptadora PWM |
| Binário | Pode ligar/libertar | Nenhum (o firmware não tem comando de binário; o botão fica oculto) |
| Paragem de emergência | Liberta todo o binário | Envia 0xFF para interromper o gesto; os servos continuam alimentados e mantêm a posição |
| Velocidade | Suporta parâmetro de velocidade | Os frames de acionamento direto não têm parâmetro de velocidade |
| Feedback | Leitura de posição/temperatura/tensão/velocidade | Sem leitura; impossível detetar bloqueio ou perda de passos |
| Mão esquerda/direita | IDs de servo diferentes | O mesmo grupo de canais; 0xF1 para alternar (afeta sobretudo os gestos do firmware; as poses da página web usam o mapeamento de cada mão) |
Calibração de ângulos
A página web converte os valores de pose em 8 ângulos de 0–180°, com a fórmula predefinida:
angle = 90 + dir × scale × valor da pose + offset- No primeiro canal de cada dedo
dir = -1; no segundo canaldir = +1 - Por omissão
scale = 1,offset = 0, ou seja, o ângulo do eixo do servo é espelhado diretamente - Se
mirror_posefor verdadeiro, trocam-se primeiro os dois valores de pose de cada dedo (ativado neste repositório para as duas mãos)
Se na máquina real o sentido estiver invertido ou o centro desviado, edite pwm.calibration do config.json:
jsonc
"pwm": {
  "calibration": {
    "right": {
      "pointer": { "scale": 1.0, "offset_deg": [0, 0] }
    }
  }
}- Sentido invertido: altere o
scaledo dedo correspondente para-1 - Desvio do centro: ajuste
offset_deg(os dois canais individualmente) - Passos por dedo: voltar ao centro → arrastar um único dedo → observar o sentido/centro → alterar
scale/offset_deg→ atualizar a página e tentar de novo
Perguntas frequentes
- Falha de ligação / ESP32 sem resposta: confirme que o baudrate é 115200, que escolheu a porta COM do ESP32, e a alimentação de 5V/3A e a massa comum; ao abrir a porta série o ESP32 pode reiniciar, e a página volta a tentar o NOP automaticamente
- Servos não se movem ou tremem: confirme primeiro que os servos são digitais de 333 Hz (PTK 7452 MG-D ou equivalentes) e que a alimentação é suficiente; o SG90 exige alteração do firmware
- Sentido invertido: altere o
scaledo dedo correspondente para-1 - Centro errado: ajuste o
offset_degdo canal correspondente - Aparece «ocupado (gesto em execução)»: o firmware está a executar um gesto incorporado; aguarde que termine ou clique na paragem de emergência (
0xFF) - Procurar servos:
tools/scan_servos.pysó se aplica ao SCS0009; para PWM, utilizeAmazingHand-PWM/tools/serial_test.pyou a página web