

Controllo web PWM
Questa pagina è la descrizione dedicata alla versione PWM (ESP32-S3) del controllo web. Per l'interfaccia comune, le modalità di avvio, le pose predefinite e la teleoperazione con telecamera vedi Panoramica del controllo web.
Hardware e flashing
- Cablaggio, GPIO, alimentazione e modello di servo: Cablaggio, GPIO e alimentazione PWM.
- Flashing del firmware (ESP-IDF o bin precompilato): Avvio rapido PWM.
- Seriale PC↔ESP32 fissa a 115200 8N1; il servo stesso non ha baudrate.
Connessione web
- Nel menu a tendina «Driver» in alto seleziona PWM (ESP32-S3)
- Fai clic su Add port… e seleziona la porta USB dell'ESP32-S3
- Fai clic su Connect: la pagina esegue automaticamente l'handshake (NOP), invia la scelta della mano e torna alla posizione centrale
- Poi controlla con gli slider, le pose predefinite e la teleoperazione con la telecamera; il titolo delle dita mostra CH 1/2 … (numero di canale PWM)

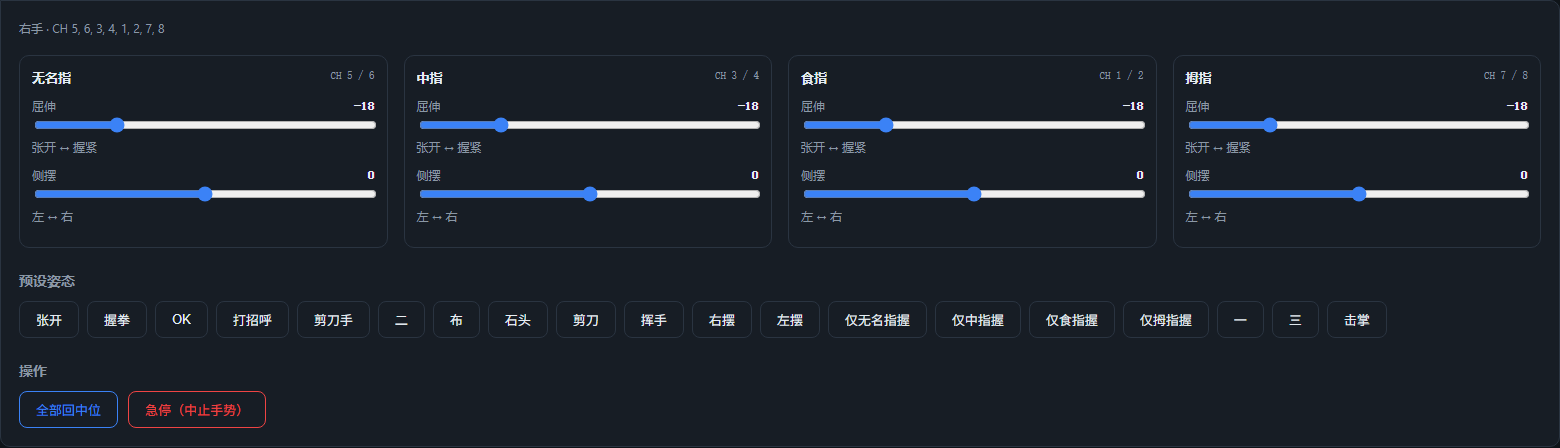
Differenze rispetto alla versione SCS0009
| Voce | Versione bus SCS0009 | Versione PWM |
|---|---|---|
| Baudrate seriale | 1.000.000 | 115.200 |
| Scheda driver | Scheda driver bus USB | ESP32-S3 + scheda adattatrice PWM |
| Coppia | Attivabile/rilasciabile | Nessuna (il firmware non ha comandi di coppia, il pulsante viene nascosto) |
| Arresto di emergenza | Rilascia tutta la coppia | Invia 0xFF per interrompere il gesto; i servo restano alimentati e mantengono la posizione |
| Velocità | Supporta il parametro di velocità | I frame di pilotaggio diretto non hanno parametro di velocità |
| Retroazione | Lettura di posizione/temperatura/tensione/velocità | Nessuna lettura, impossibile rilevare blocco o perdita di passi |
| Mano destra/sinistra | ID servo diversi | Stessi canali, invio di 0xF1 per cambiare (influenza soprattutto i gesti del firmware; le pose della pagina usano la mappatura della rispettiva mano) |
Calibrazione degli angoli
La pagina converte i valori di posa in 8 angoli da 0 a 180°, con la formula predefinita:
angle = 90 + dir × scale × valore di posa + offset- Per ogni dito il primo canale ha
dir = -1, il secondodir = +1 - Per impostazione predefinita
scale = 1,offset = 0, cioè si rispecchia direttamente l'angolo dell'asse del servo - Se
mirror_poseè vero, si scambiano prima i due valori di posa di ogni dito (in questo repository è attivo per entrambe le mani)
Se sulla macchina reale la direzione è opposta o il centro è sfalsato, modifica pwm.calibration in config.json:
jsonc
"pwm": {
  "calibration": {
    "right": {
      "pointer": { "scale": 1.0, "offset_deg": [0, 0] }
    }
  }
}- Direzione opposta: imposta
scaledel dito corrispondente a-1 - Offset del centro: regola
offset_deg(separatamente per i due canali) - Procedura dito per dito: torna al centro → trascina un singolo dito → osserva direzione/centro → modifica
scale/offset_deg→ ricarica la pagina e riprova
Domande frequenti
- Connessione fallita / ESP32 non risponde: verifica che il baudrate sia 115200, che sia selezionata la porta COM dell'ESP32, che l'alimentazione sia 5 V/3 A e che ci sia massa comune; all'apertura della porta l'ESP32 può resettarsi e la pagina ritenta automaticamente il NOP
- I servo non si muovono o tremano: verifica prima che i servo siano digitali a 333 Hz (PTK 7452 MG-D o equivalenti) e che l'alimentazione sia sufficiente; l'SG90 richiede una modifica del firmware
- Direzione invertita: imposta
scaledel dito corrispondente a-1 - Centro sbagliato: regola
offset_degdel canale corrispondente - Messaggio «occupato (gesto in corso)»: il firmware sta eseguendo un gesto integrato; attendi che finisca o premi l'arresto di emergenza (
0xFF) - Scansione dei servo:
tools/scan_servos.pyvale solo per SCS0009; per il PWM usaAmazingHand-PWM/tools/serial_test.pyo la pagina web