Configurazione (macOS)
Il braccio leader nero utilizza un adattatore di alimentazione 5V6A
Il braccio follower bianco utilizza un adattatore di alimentazione 12V5A
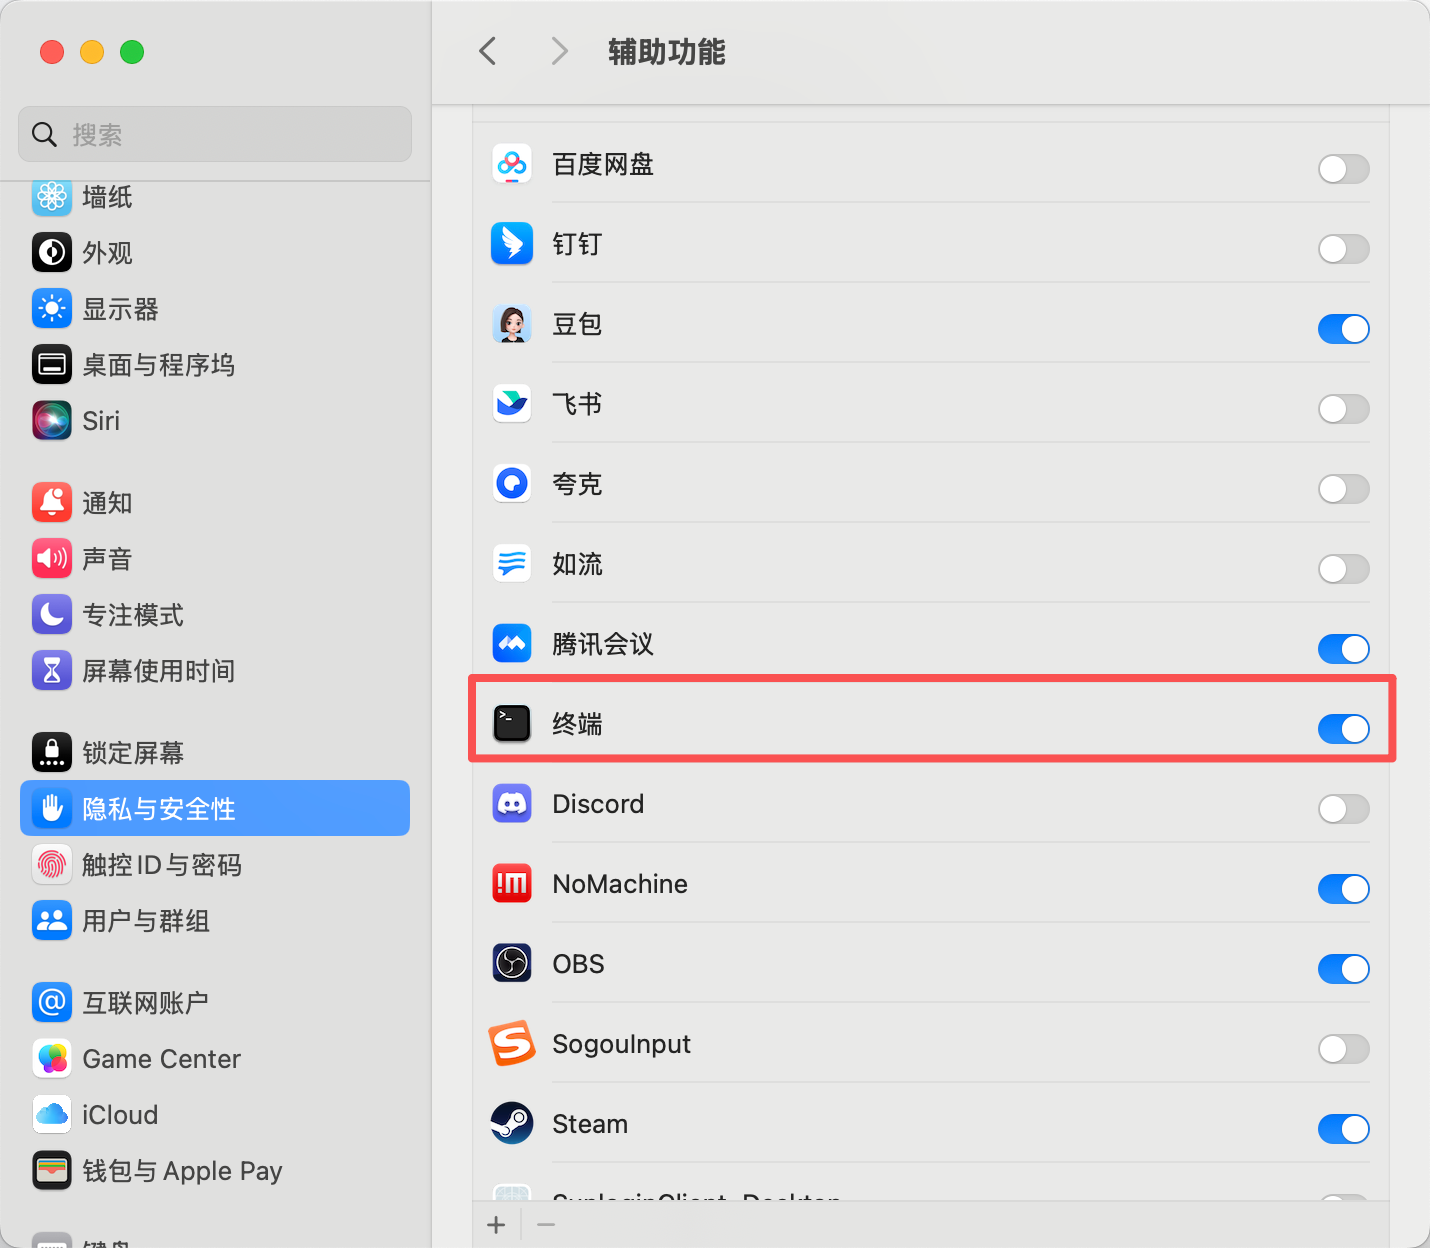
Concessione delle autorizzazioni
Installazione di Miniconda
https://www.anaconda.com/download
Cambio della sorgente di pip
Shell
pip config set global.index-url https://mirrors.aliyun.com/pypi/simpleCambio della sorgente di conda
Shell
# Svuota la configurazione .condarc esistente (opzionale, per evitare conflitti)
echo "" > ~/.condarc

# Scrivi la configurazione del mirror di Tsinghua
cat << EOF > ~/.condarc
channels:
  - defaults
show_channel_urls: true
default_channels:
  - https://mirrors.tuna.tsinghua.edu.cn/anaconda/pkgs/main
  - https://mirrors.tuna.tsinghua.edu.cn/anaconda/pkgs/r
  - https://mirrors.tuna.tsinghua.edu.cn/anaconda/pkgs/msys2
custom_channels:
  conda-forge: https://mirrors.tuna.tsinghua.edu.cn/anaconda/cloud
  msys2: https://mirrors.tuna.tsinghua.edu.cn/anaconda/cloud
  bioconda: https://mirrors.tuna.tsinghua.edu.cn/anaconda/cloud
  menpo: https://mirrors.tuna.tsinghua.edu.cn/anaconda/cloud
  pytorch: https://mirrors.tuna.tsinghua.edu.cn/anaconda/cloud
  pytorch-lts: https://mirrors.tuna.tsinghua.edu.cn/anaconda/cloud
  simpleitk: https://mirrors.tuna.tsinghua.edu.cn/anaconda/cloud
EOF

# Svuota la cache per rendere effettiva la configurazione
conda clean -i
Creazione di un ambiente virtuale
Shell
conda create -y -n lerobot python=3.12Accesso all'ambiente virtuale
Shell
conda activate lerobotInstallazione di ffmpeg
Shell
conda install *ffmpeg*=7.1.1 *-c* conda-forge -yVerifica della corretta installazione
Shell
ffmpeg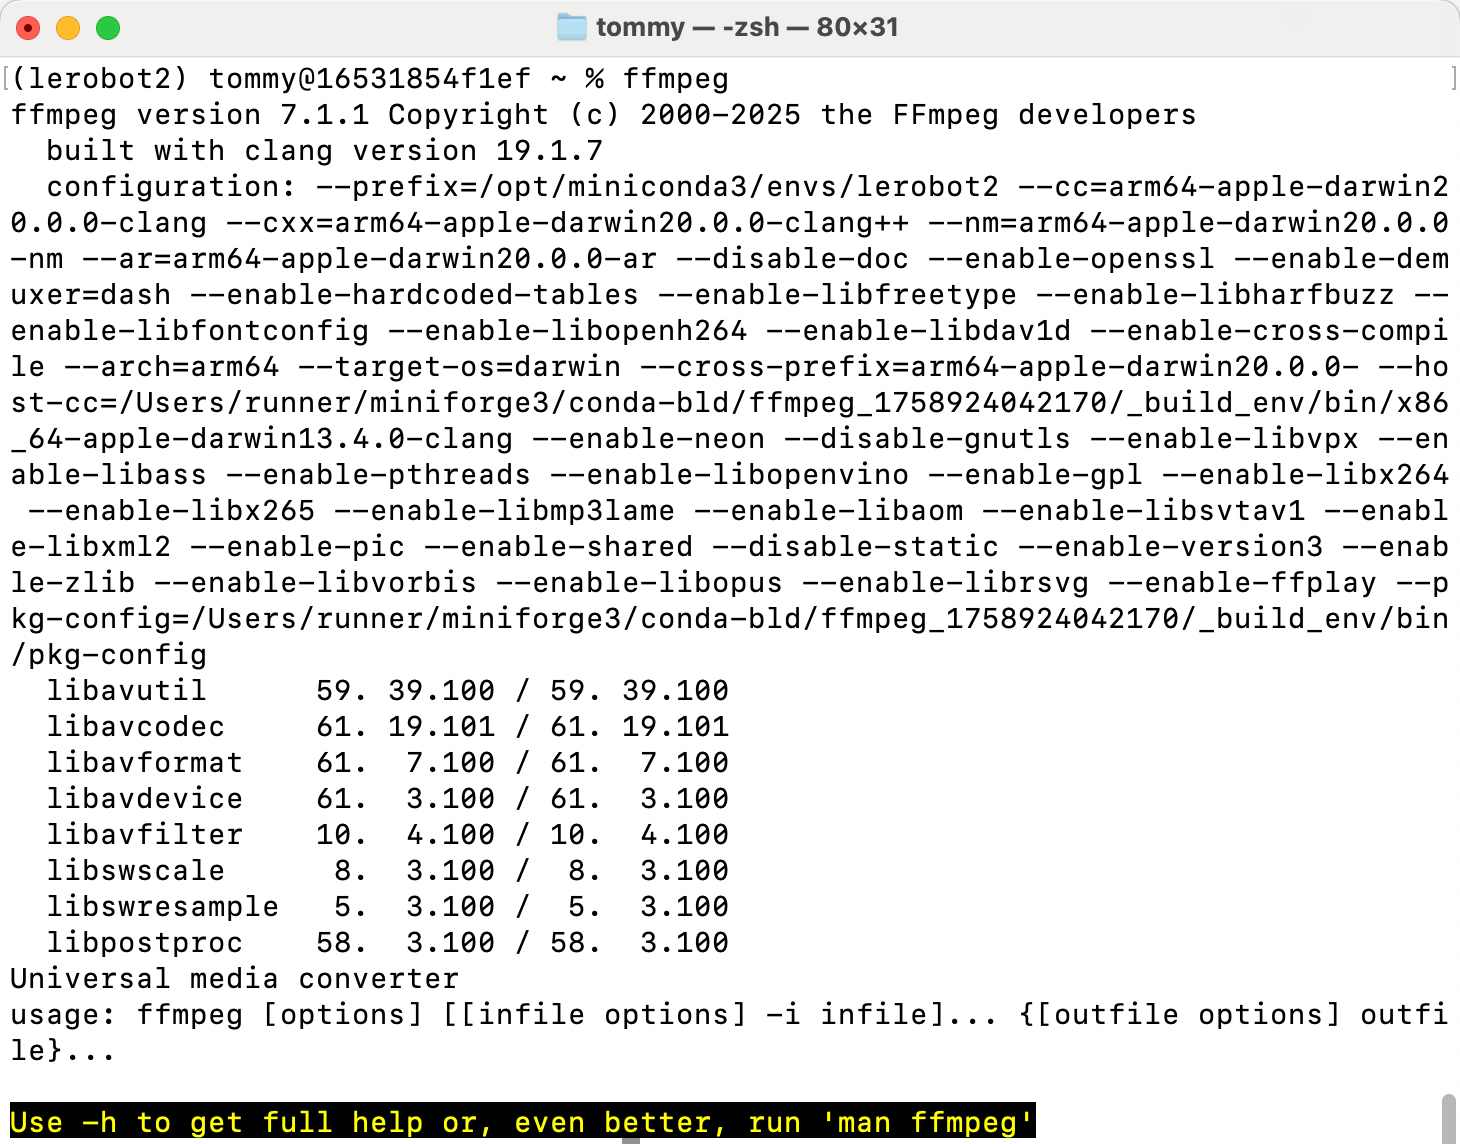
Download di LeRobot
- Scaricare il repository ufficiale del codice LeRobot
Shell
git clone https://github.com/huggingface/lerobot.gitInstallazione del repository del codice
Shell
# cd lerobot-main
cd lerobot
pip install -e ".[feetech]"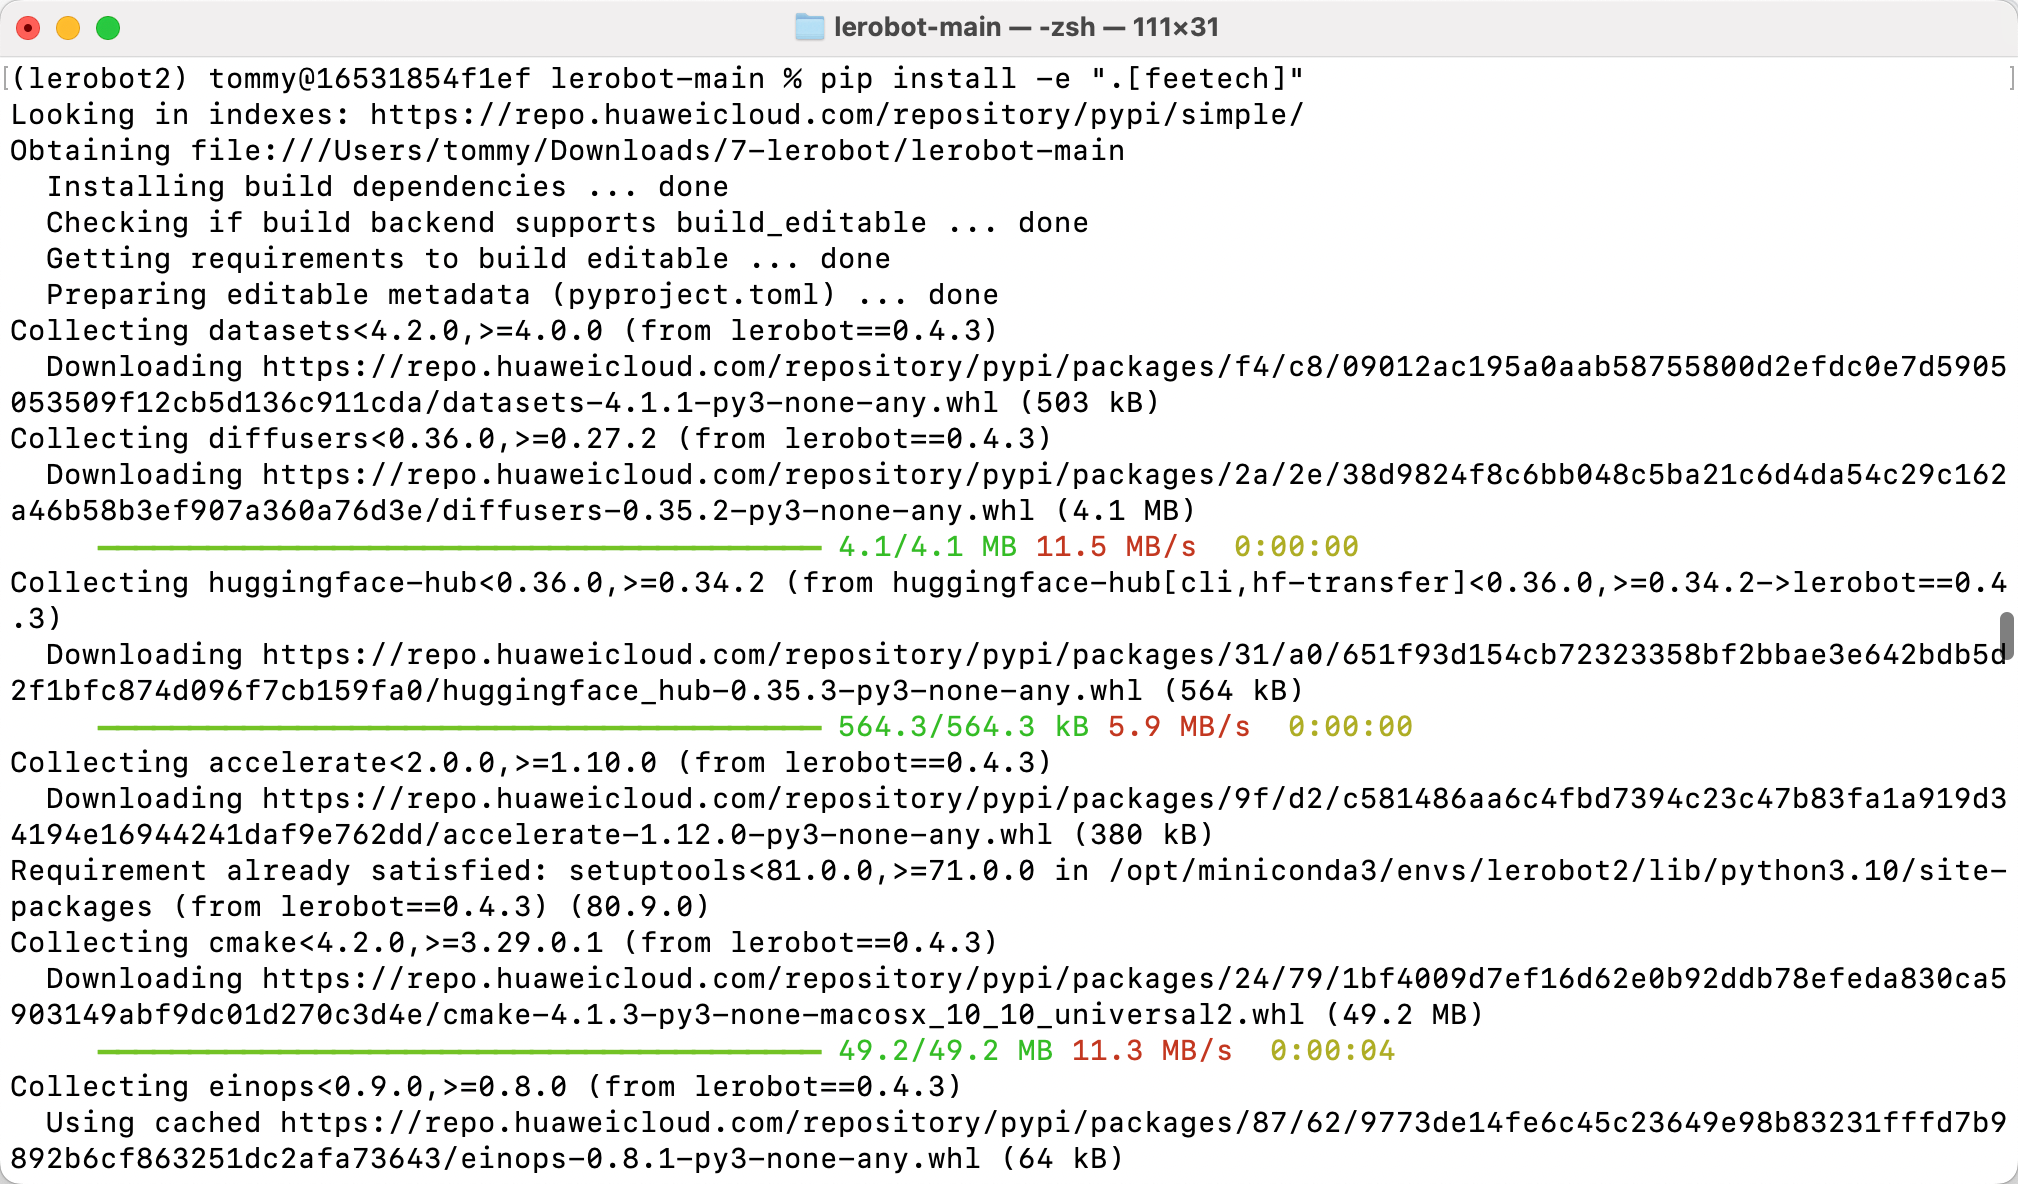
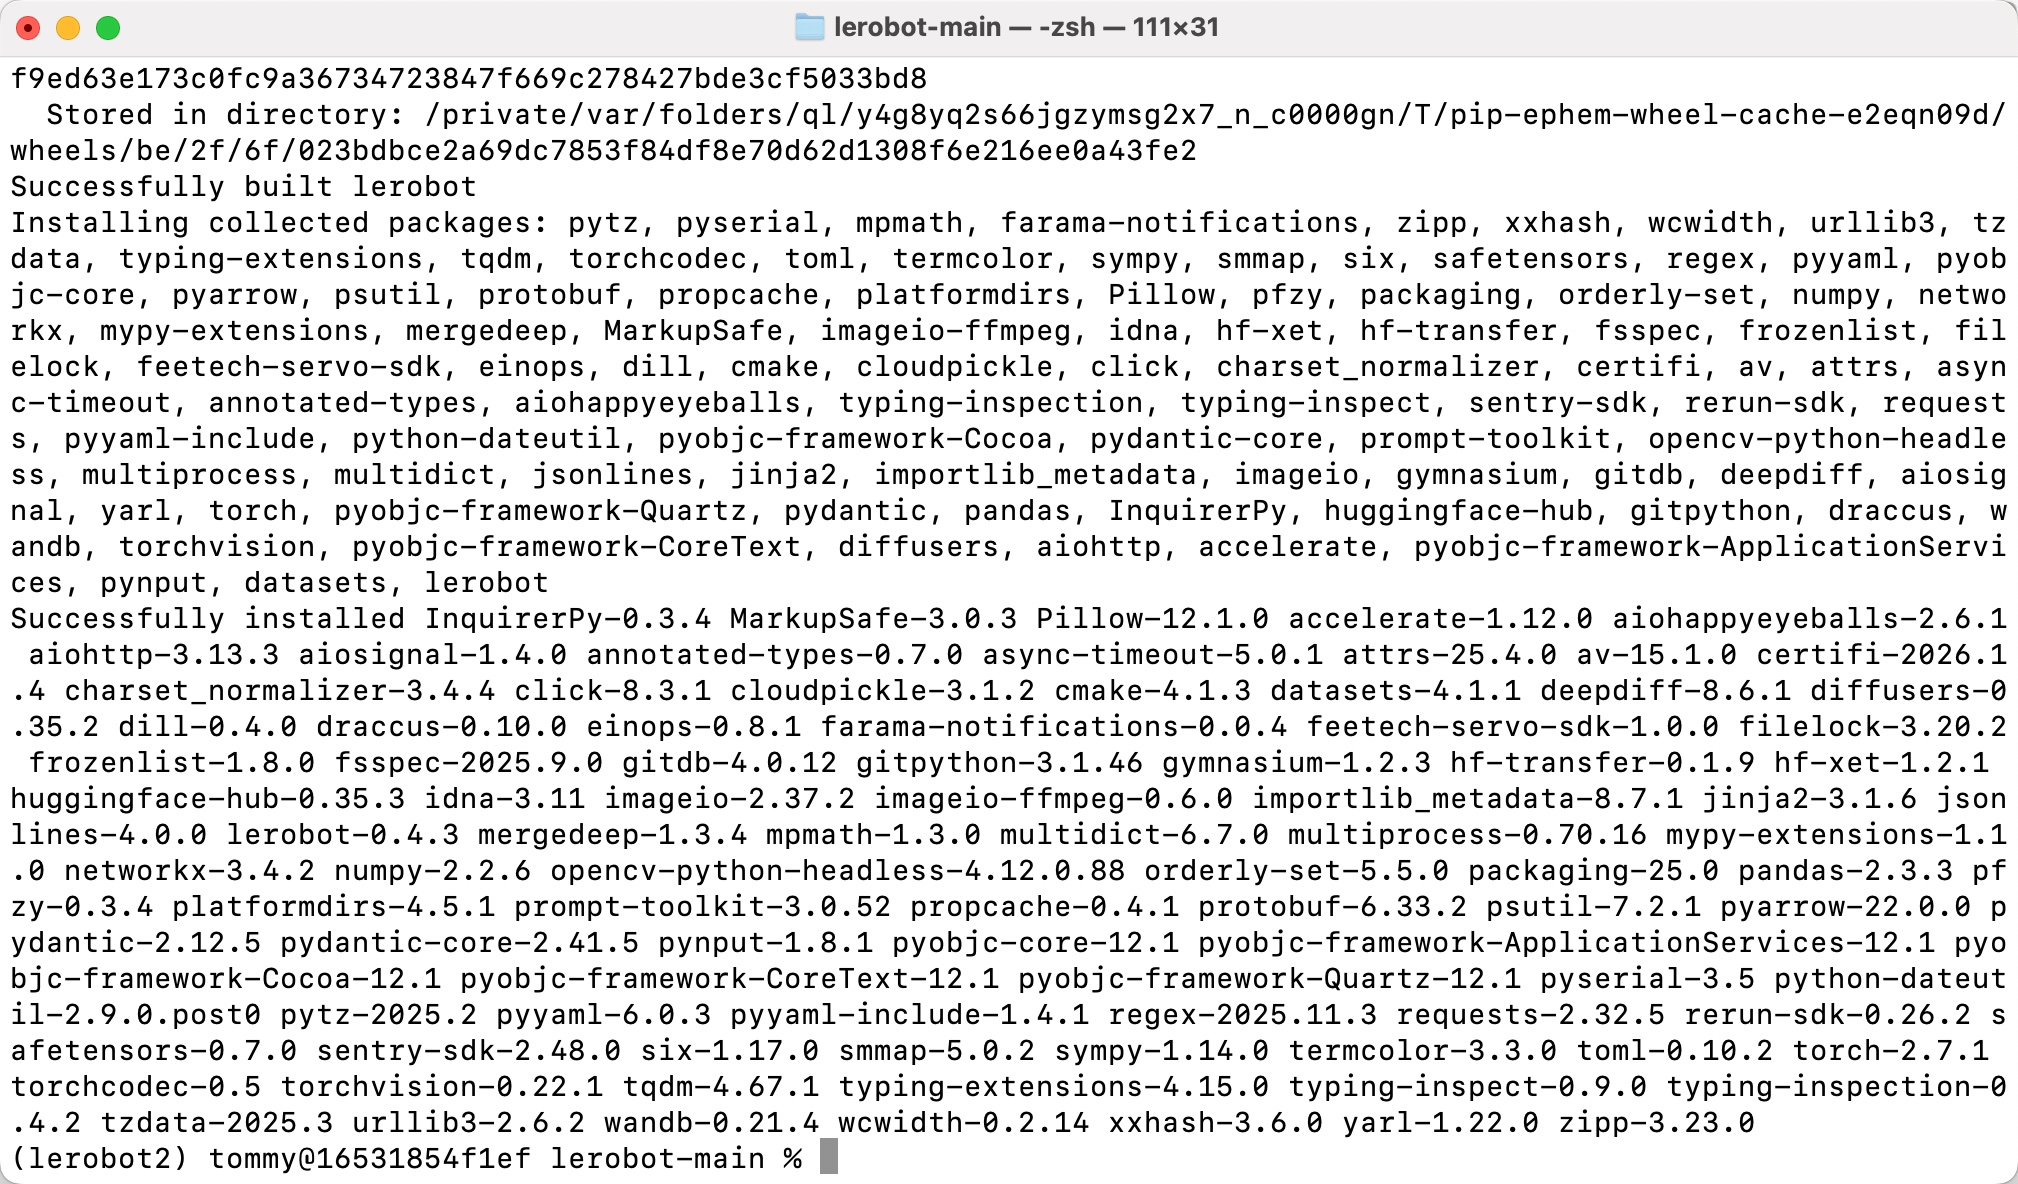
Verifica della corretta installazione
Shell
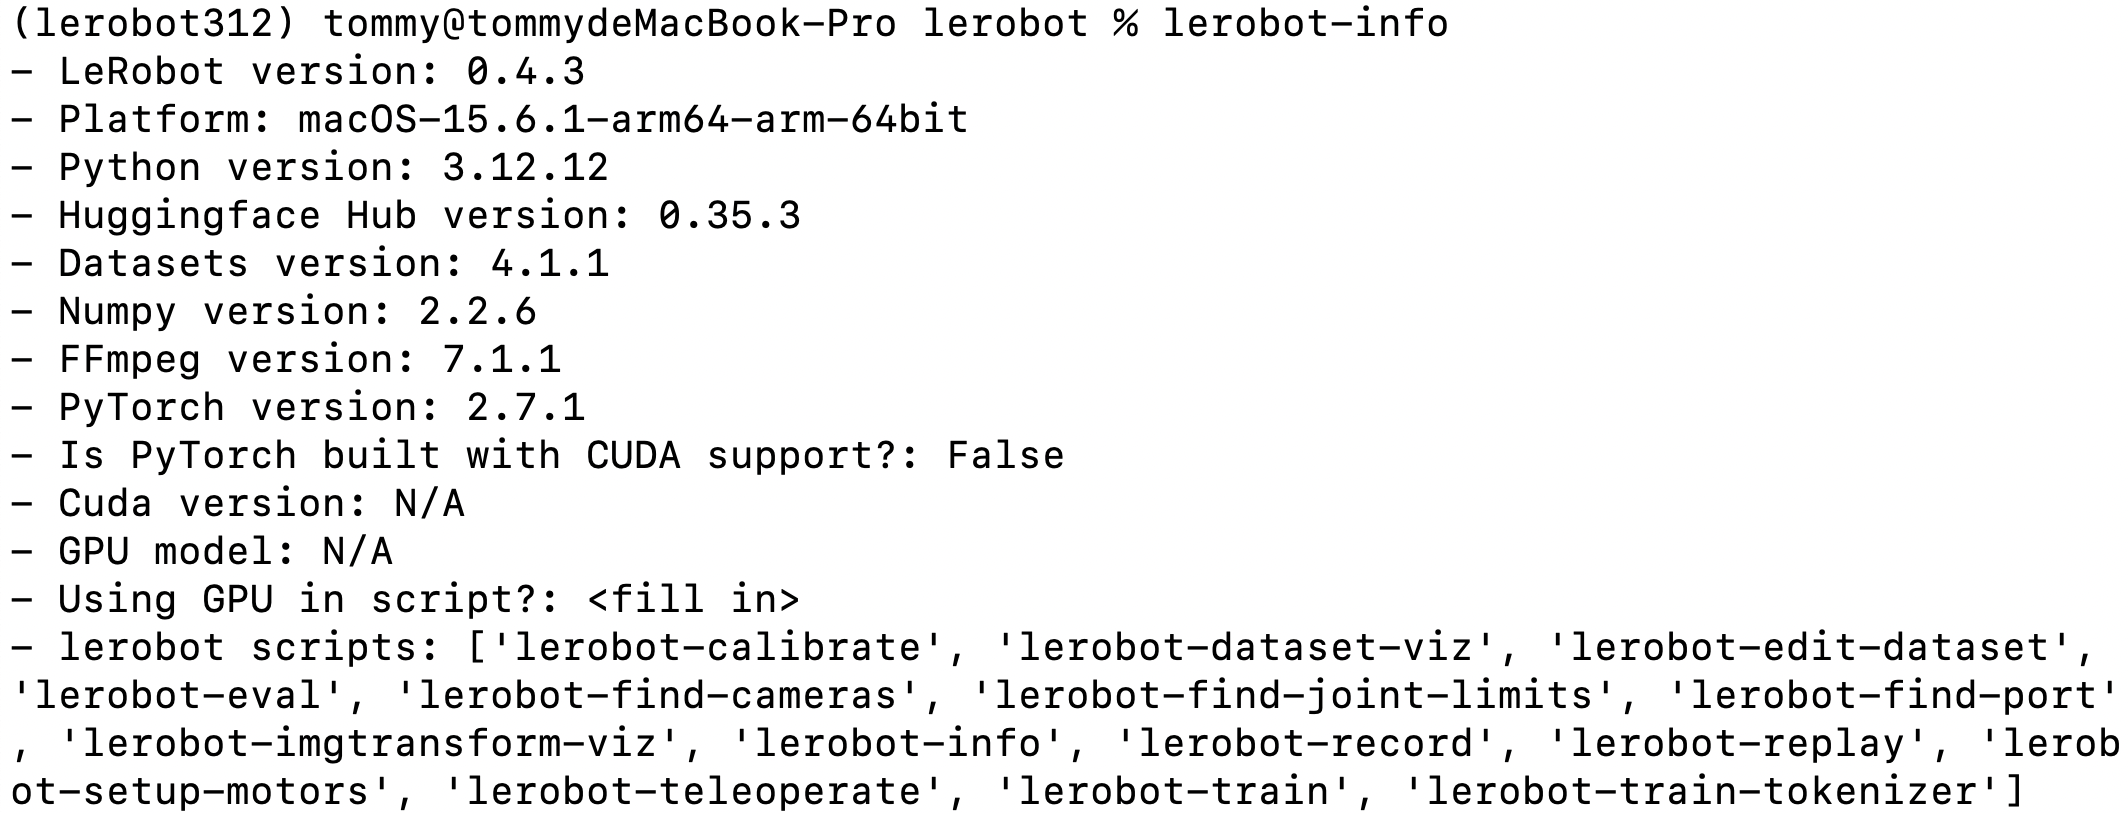
lerobot-info

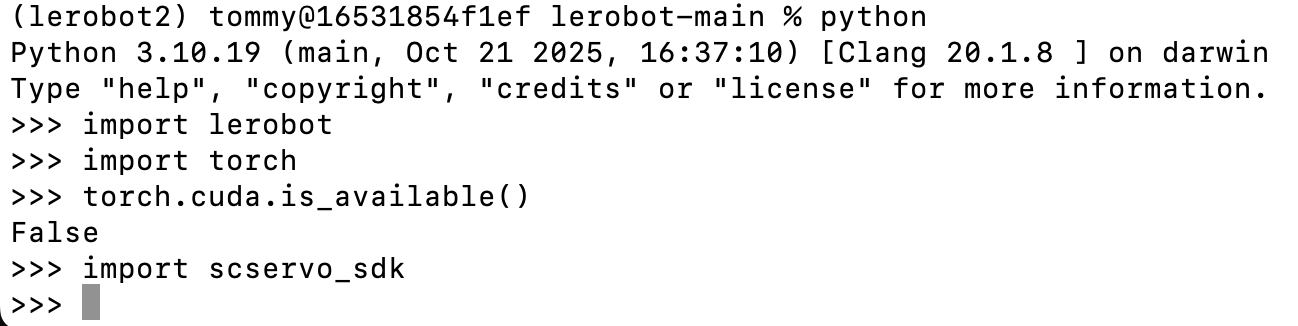
python

import lerobot
import torch
torch.cuda.is_available()
import scservo_sdk