Informazioni prodotto
Introduzione al modulo IMU
Sensore di assetto IMU ad alta precisione con processore 32 bit ad alte prestazioni da 72MHz, in grado di calcolare l'assetto in tempo reale e di effettuare la compensazione dinamica, con frequenza di aggiornamento dei dati fino a 100Hz, che unisce i vantaggi di una risposta rapida e di un'uscita stabile. Supporta sia la modalità di comunicazione IIC che quella seriale, è compatibile con microcontrollori e host Linux e si integra senza soluzione di continuità con il sistema ROS; ampiamente applicabile a scenari ad alte prestazioni come il controllo del movimento dei robot, la stabilizzazione dell'assetto dei droni e la navigazione e il posizionamento intelligenti.
1. Panoramica delle versioni
| Confronto delle prestazioni | |||
|---|---|---|---|
| 6 assi | 9 assi | 10 assi | |
| Processore 32 bit ad alte prestazioni | √ | √ | √ |
| Giroscopio 3 assi | √ | √ | √ |
| Accelerometro 3 assi | √ | √ | √ |
| Magnetometro 3 assi | - | √ | √ |
| Barometro | - | - | √ |
| Algoritmo di fusione dei dati di assetto AHRS | - | √ | √ |
| Algoritmo del filtro di Mahony | √ | √ | √ |
| Interfaccia di comunicazione | Type-C (richiede la scheda base) / header pin IIC | ||
| Metodo di comunicazione | IIC / seriale | ||
| Posizionamento / scenari applicativi | Progettato per applicazioni sensibili ai costi, conforme agli standard delle applicazioni ad alta risposta dinamica | Basato sull'architettura hardware a 6 assi con modulo magnetometro a 3 assi integrato, calibrato con l'algoritmo di fusione dei dati di assetto AHRS, migliora notevolmente la stabilità e la precisione di misura dei dati in uscita | Aggiunge un barometro all'architettura di rilevamento a 9 assi, in grado di fornire informazioni precise sull'altitudine, adatto a scenari applicativi con requisiti più elevati di percezione dell'assetto e della posizione nello spazio tridimensionale |
Descrizione delle funzioni dei pin
| SDA | Linea dati seriale I2C |
|---|---|
| SCL | Linea clock seriale I2C |
| GND | Massa |
| 3V3 | 3V3 |
| RX | Pin di ricezione dei dati seriali |
| TX | Pin di trasmissione dei dati seriali |
| GND | Massa |
| 5V | 5V |
2. Parametri del prodotto
| Parametri del prodotto | |
|---|---|
| Note | |
| Baudrate seriale | 115200bps |
| Frequenza di uscita seriale | 25Hz di default, regolabile da 10Hz a 100Hz |
| Velocità clock IIC | 100KHz |
| Dati di uscita | Accelerazione 3 assi, velocità angolare 3 assi, giroscopio 3 assi, angoli di Eulero 3 assi, magnetometro 3 assi, pressione barometrica, altitudine, temperatura, quaternione (*testo rosso: solo versioni 9 assi/10 assi; testo blu: solo versione 10 assi) |
| Tempo di avvio | 5000ms |
| Temperatura di esercizio | -40°C~+85°C |
| Temperatura di stoccaggio | -40°C~+100°C |
| Resistenza agli urti | 20kg (scheda nuda) |
| Dispositivi supportati | Host Linux: PC, Raspberry Pi, serie Jetson, serie RDK; host MCU: STM32, MSPM0, ESP32, Pico, Arduino |
| Tensione di esercizio | 5V o 3.3V |
| Corrente di esercizio | 11mA |
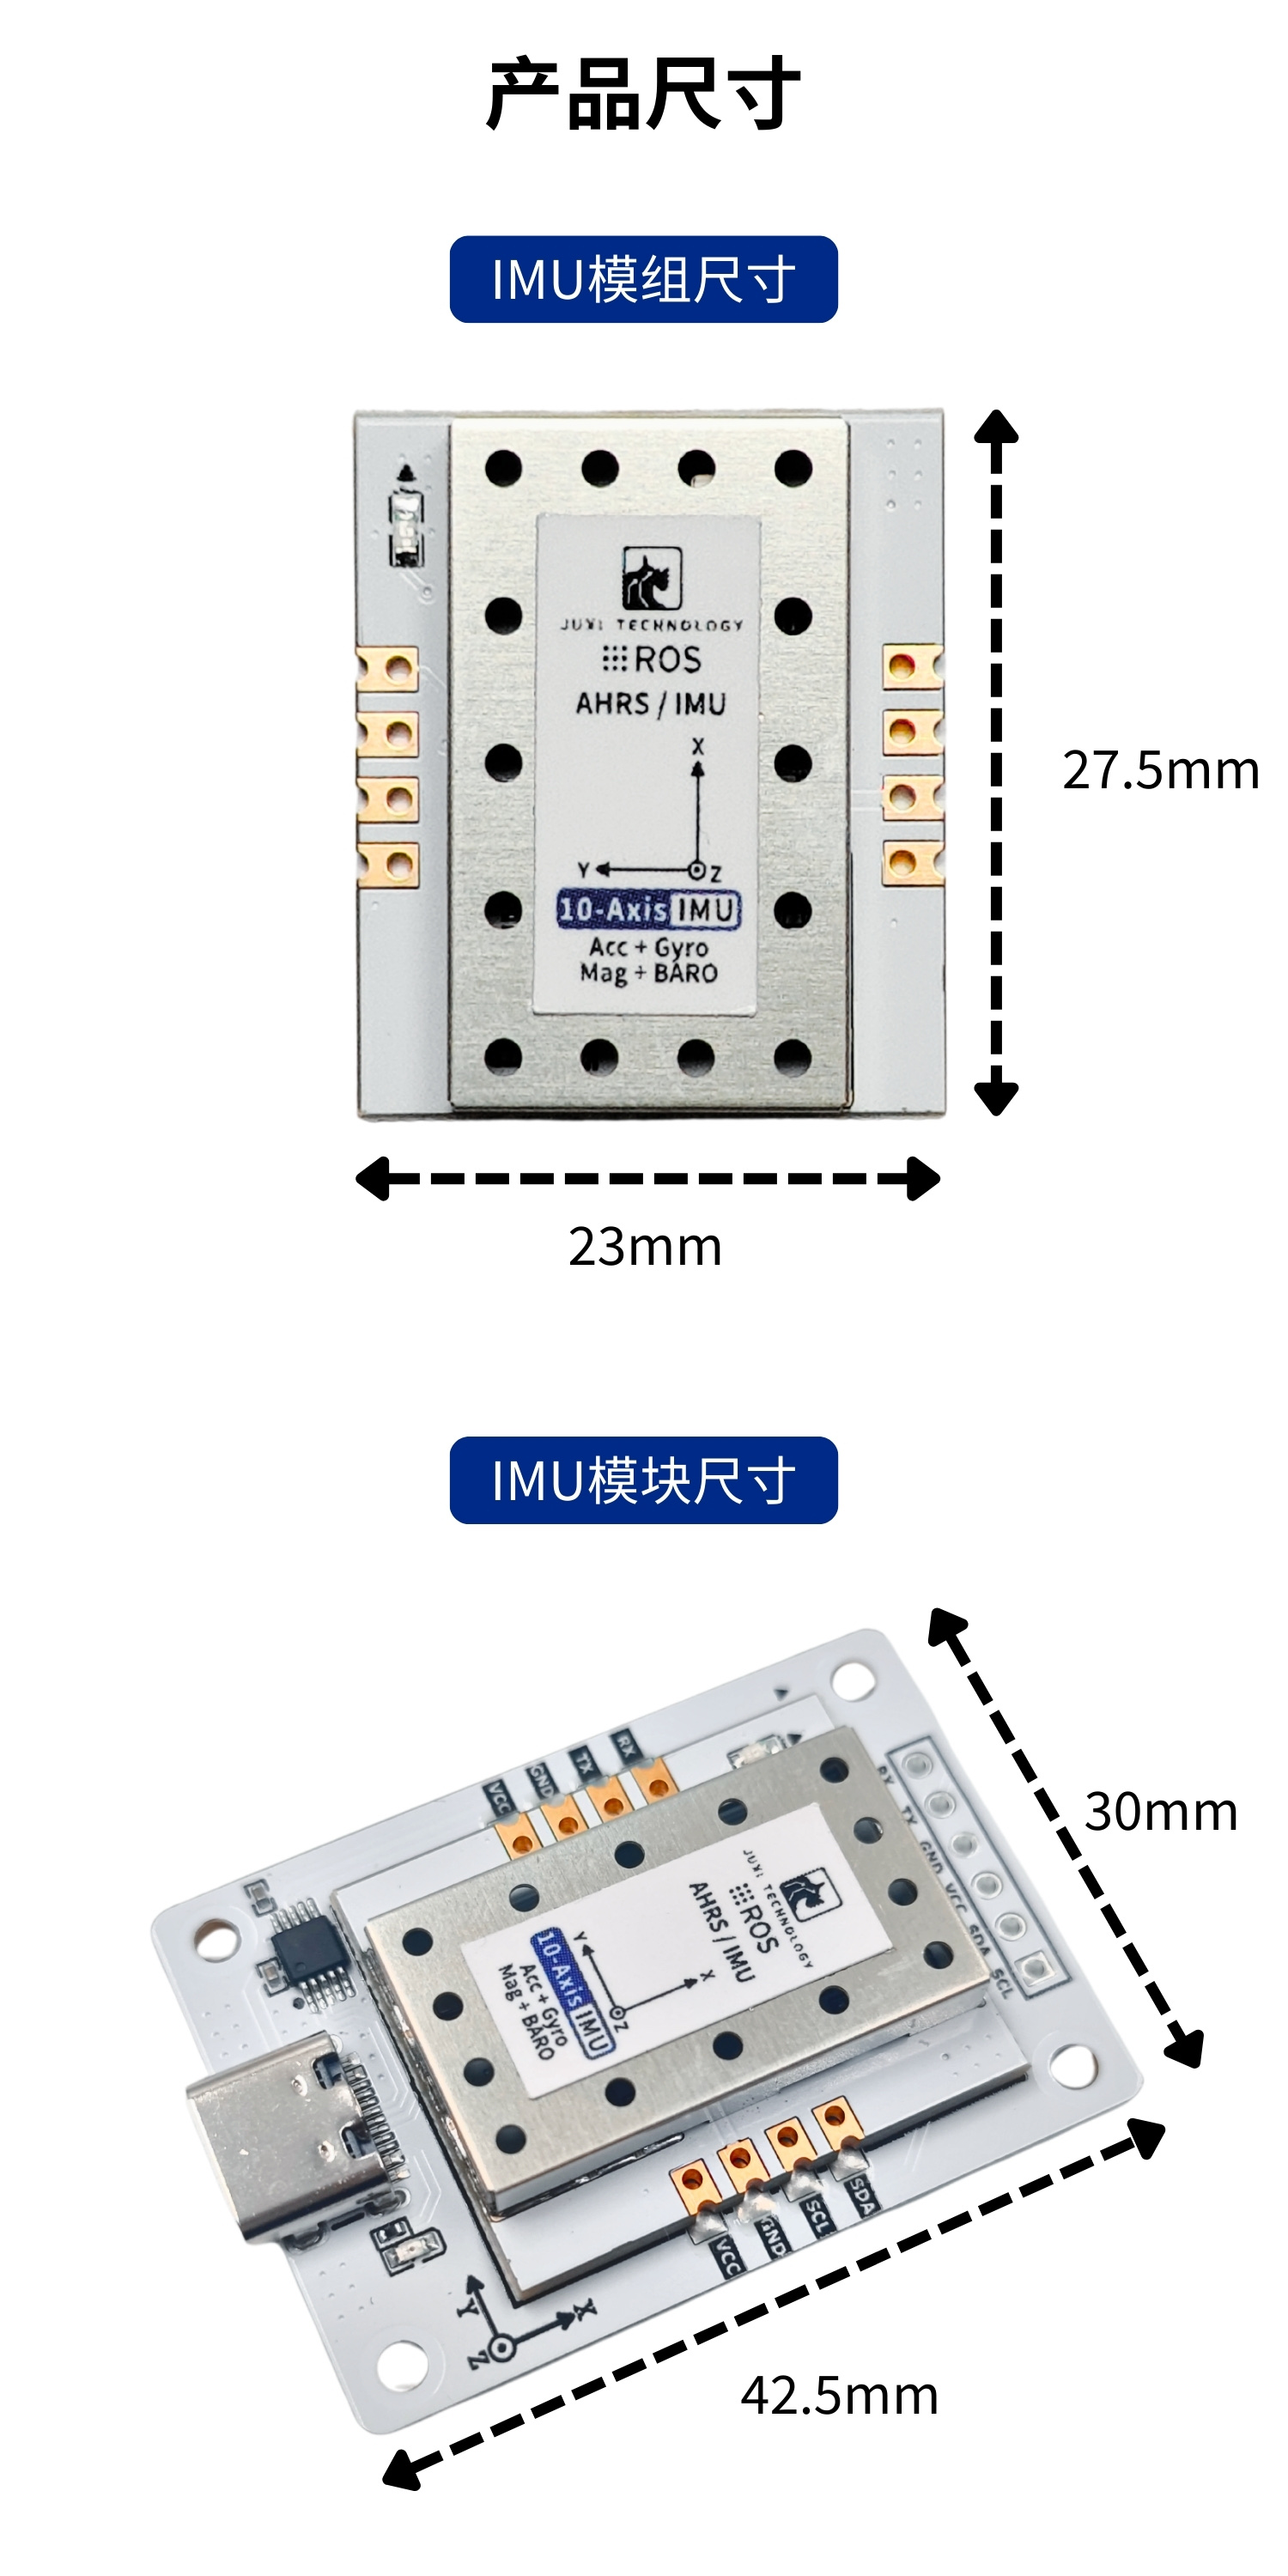
| Dimensioni del prodotto | 27.4mm22.6mm12mm |
| Peso del prodotto | 3.8g |
| Supporto ROS | ROS1/ROS2 |
3. Parametri prestazionali dei sensori
Parametri prestazionali dei dati IMU
| IMU | Accelerometro | Giroscopio | Magnetometro |
|---|---|---|---|
| Portata | ±16g | ±2000°/s | ±8Gauss |
| Risoluzione | 0.0005(g/LSB) | 0.061(°/s)/(LSB) | 0.244mGauss/LSB |
| Rumore RMS (larghezza di banda 100Hz) | 1.0mg-RMS | 0.07°/S-RMS | / |
| Deriva termica | ±0.15mg/C | 0.015°/s/°C | / |
| Larghezza di banda | 12.5~1600Hz | 12.5~1600Hz | / |
Parametri prestazionali dei dati di navigazione
| Parametro | Valore tipico | |
|---|---|---|
| Angolo di beccheggio/rollio (posizionamento orizzontale) | Portata | X:±180°, Y:±90° |
| Precisione | 0.0055° | |
| Angolo di rotta (posizionamento orizzontale) | Portata | Z:±180° |
| Precisione | 0.0055° |
Parametri prestazionali del barometro
| Parametro | Condizione | Valore tipico |
|---|---|---|
| Portata | 300~2000hPa | |
| Rumore RMS | Modalità standard | 1Pa-RMS |
| Precisione relativa | ±0.12hPa |
4. Parametri dimensionali