

Montaggio kit a pezzi
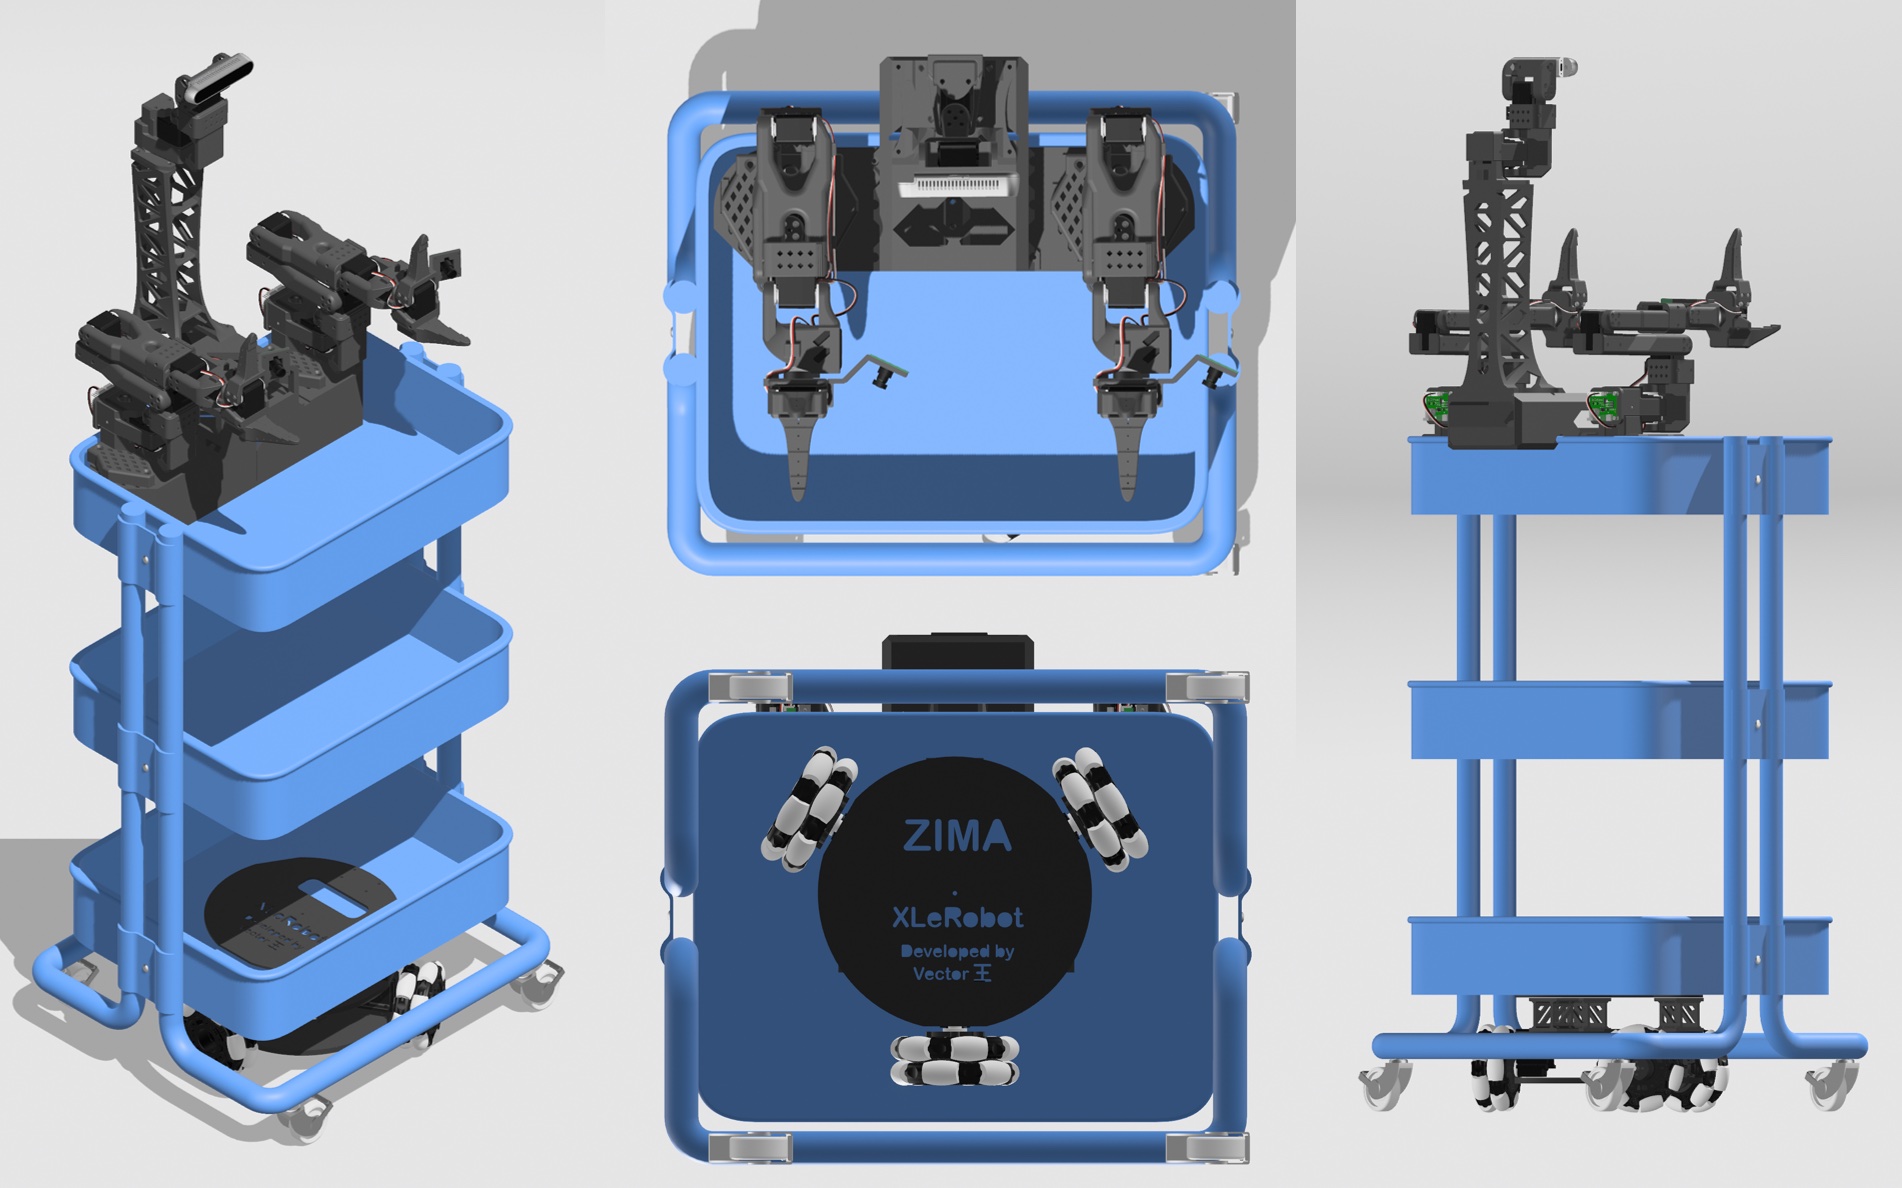
Suggerimento
Se preferisci saltare il divertimento di avvitare le viti, puoi anche acquistare il kit preassemblato per i bracci follower SO101 compatibili con Xlerobot.
🦾 Braccio robotico SO101
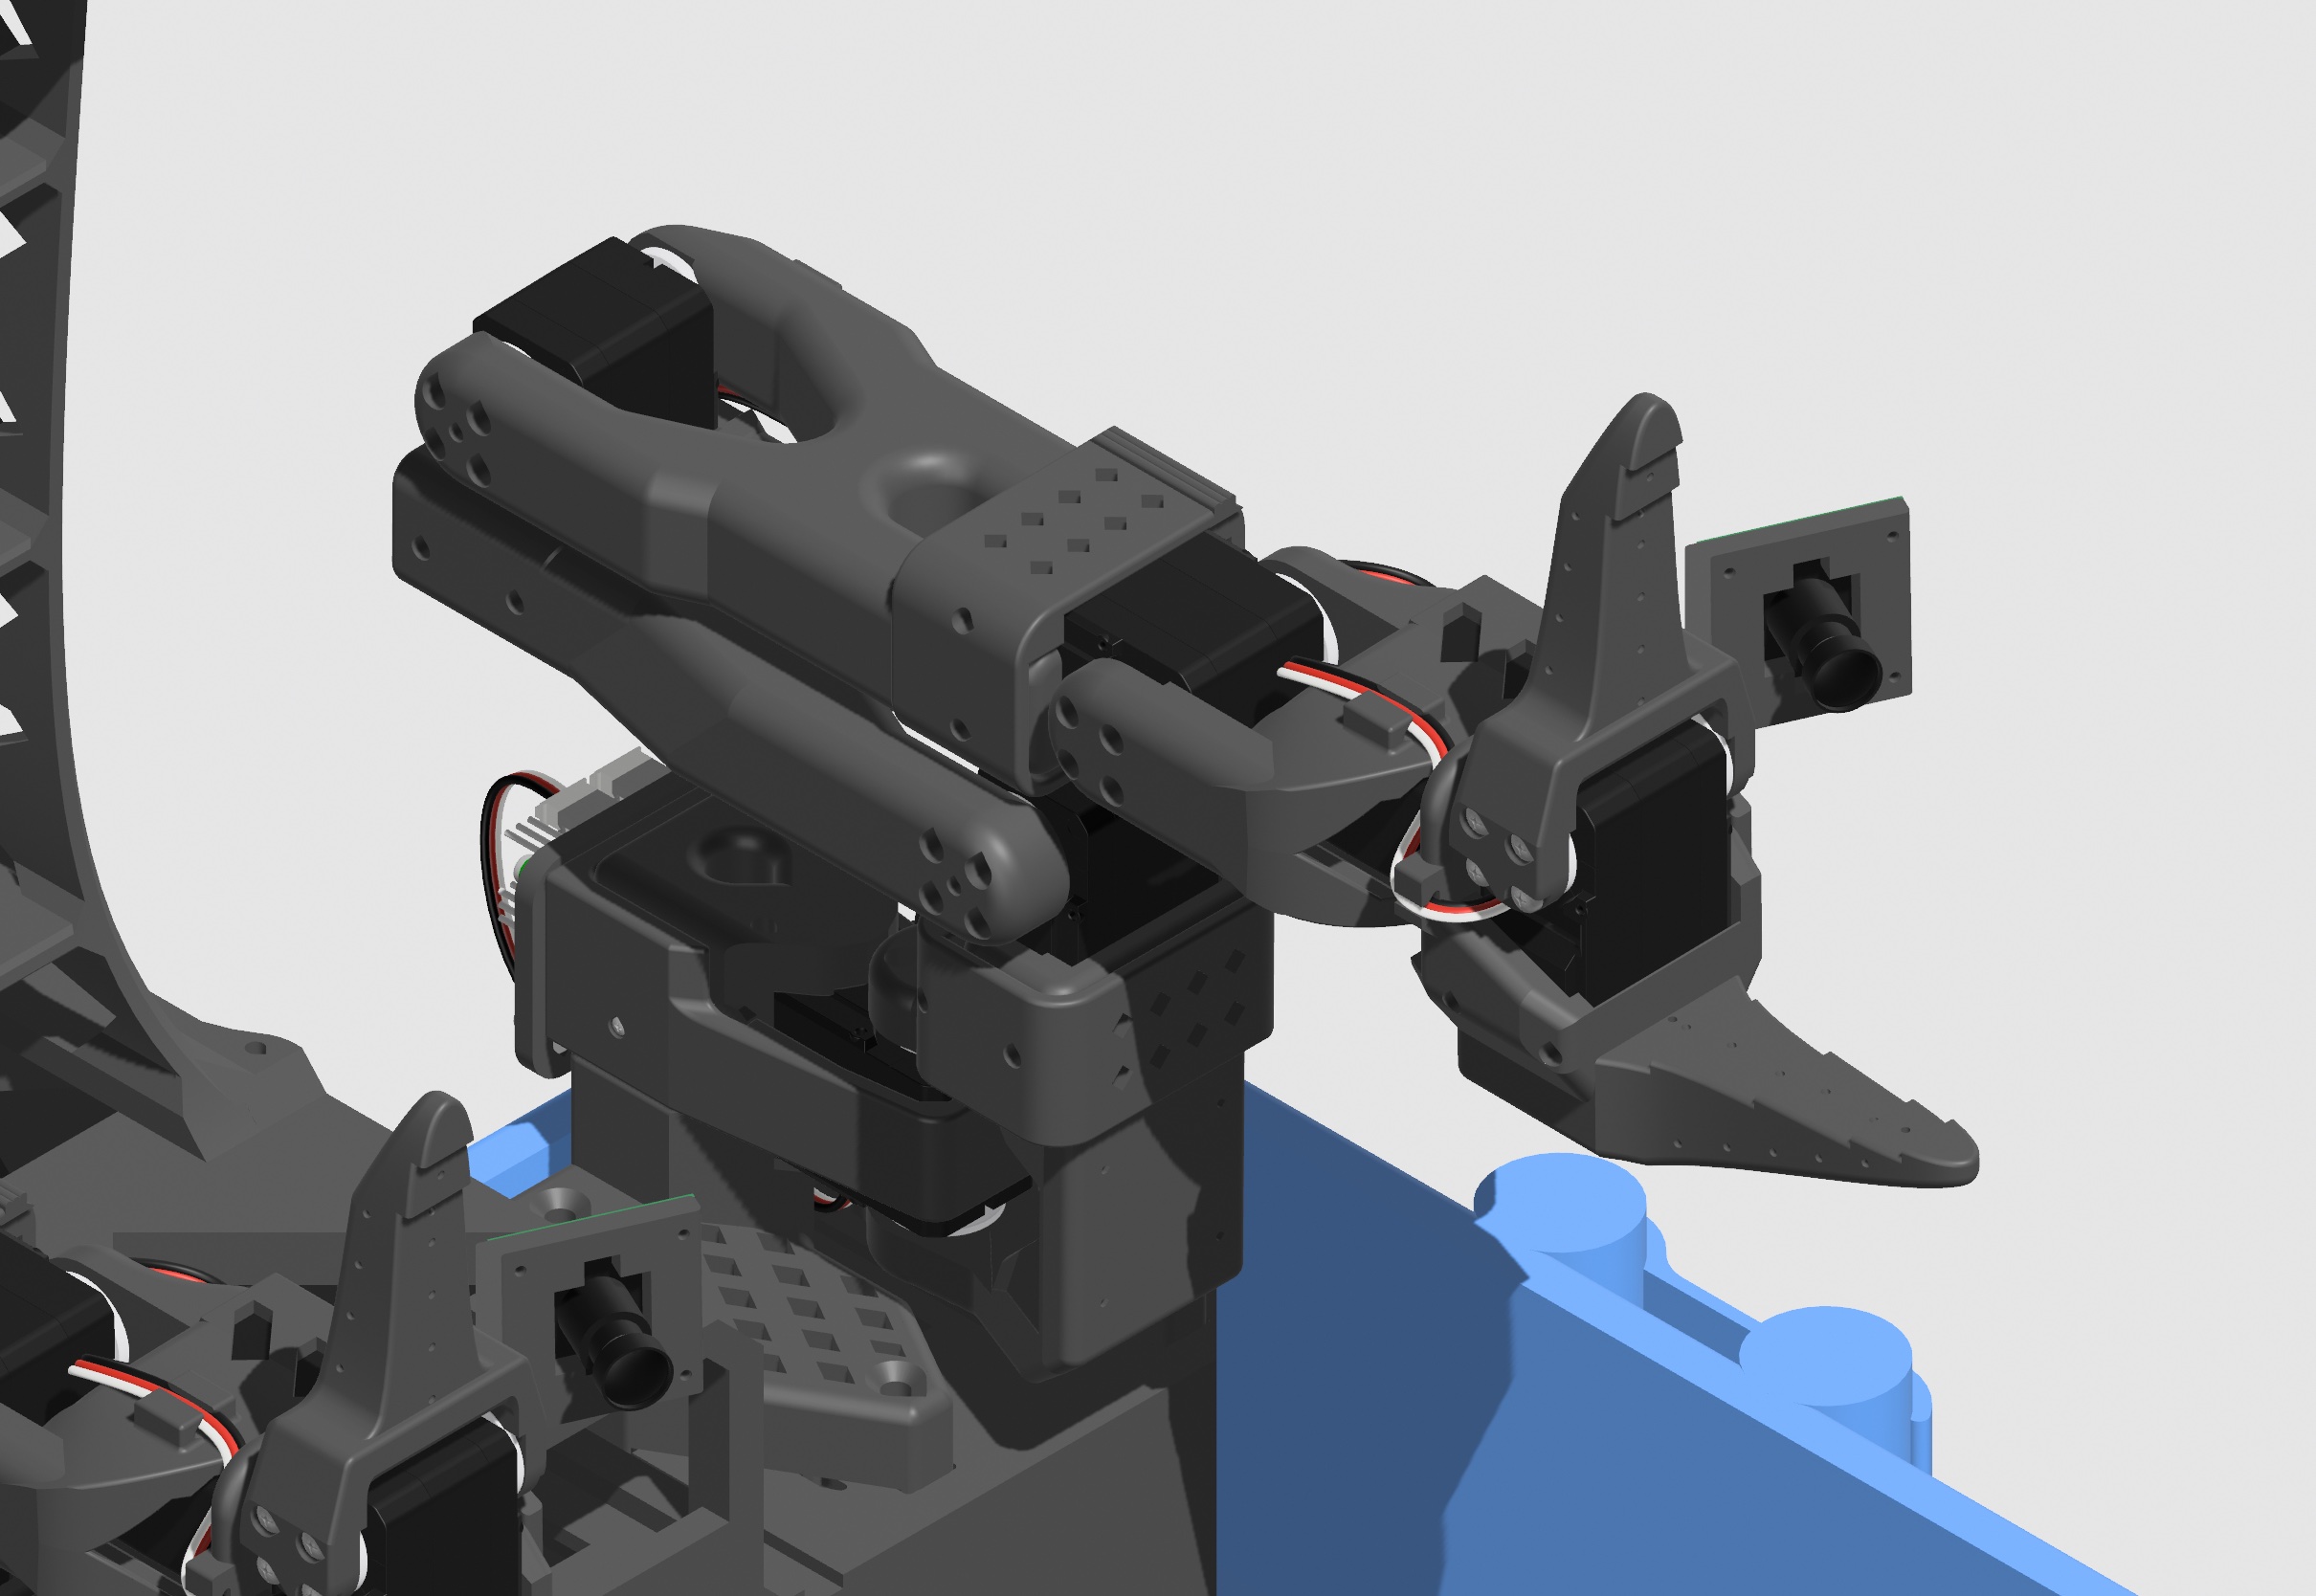
Se disponi già di 2 bracci robotici SO101 assemblati con i servomotori configurati, salta questo passaggio.
Costruisci 2 bracci robotici SO101 seguendo le istruzioni di assemblaggio passo passo del SO101, realizzando 2 bracci follower identici, dotati di 2 set di servomotori (tutti precedentemente con ID 1-6) per le 2 schede di driver del servo.
Aggiungi la telecamera da polso seguendo questa guida all'installazione.
Se disponi di cuscinetti antiscivolo, puoi applicarli sulla pinza.
1. Configurazione dei servomotori
| Quantità | ID servo | Scopo | |
|---|---|---|---|
| Servo Feetech STS3215-C018 | 3 | 7、8、9 | Telaio mobile a ruote omnidirezionali |
| Servo Feetech STS3215-C018 | 2 | 7、8 | Kit per arti superiori-torre della telecamera |
| Cavo di prolunga del servo 90CM | 2 | Collega il telaio mobile e la torre della telecamera alla scheda di driver del servo |
Poiché il repository ufficiale del codice lerobot attualmente non supporta configurazioni di servomotori diverse dal braccio robotico, utilizziamo Bambot in alternativa (funziona su Windows e Mac; su Linux è necessario eseguire prima sudo chmod 666 /dev/ttyACM0).
sudo chmod 666 /dev/ttyACM0Collega i servomotori che desideri configurare (uno alla volta) alla scheda di driver del servo e collega direttamente la scheda di driver del servo al computer.
Vai alla pagina di configurazione dei servomotori di Bambot, stabilisci una connessione e scansiona i servomotori.
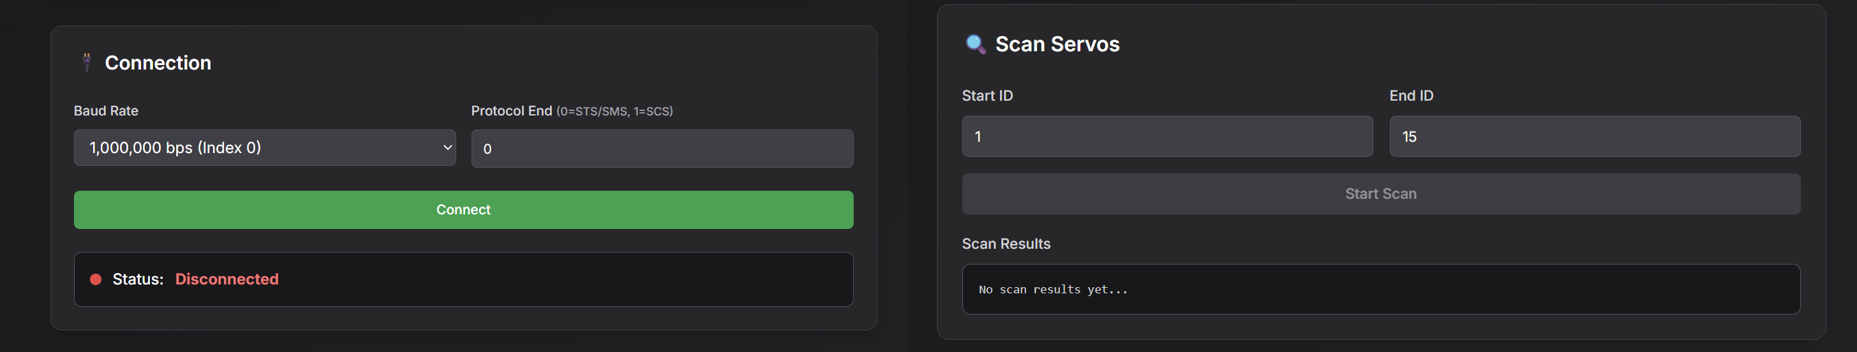
- Rinomina gli ID dei servomotori secondo le istruzioni riportate di seguito.
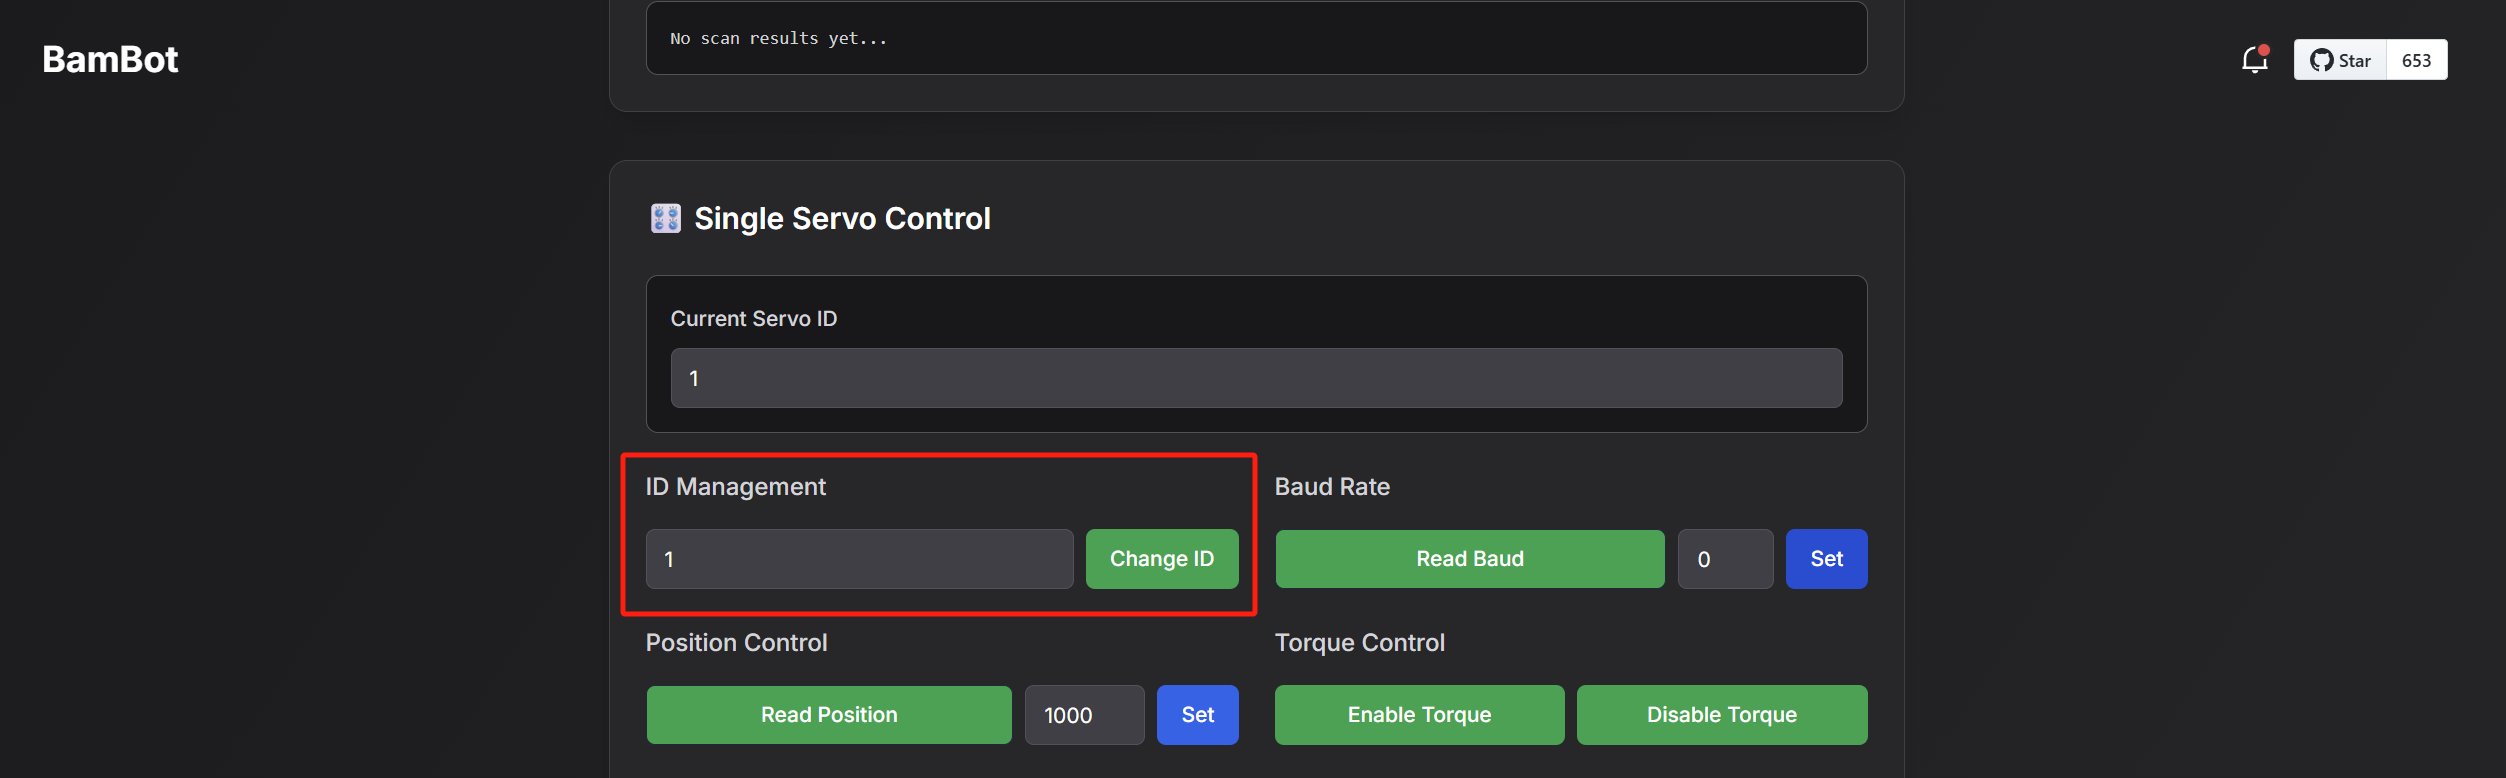
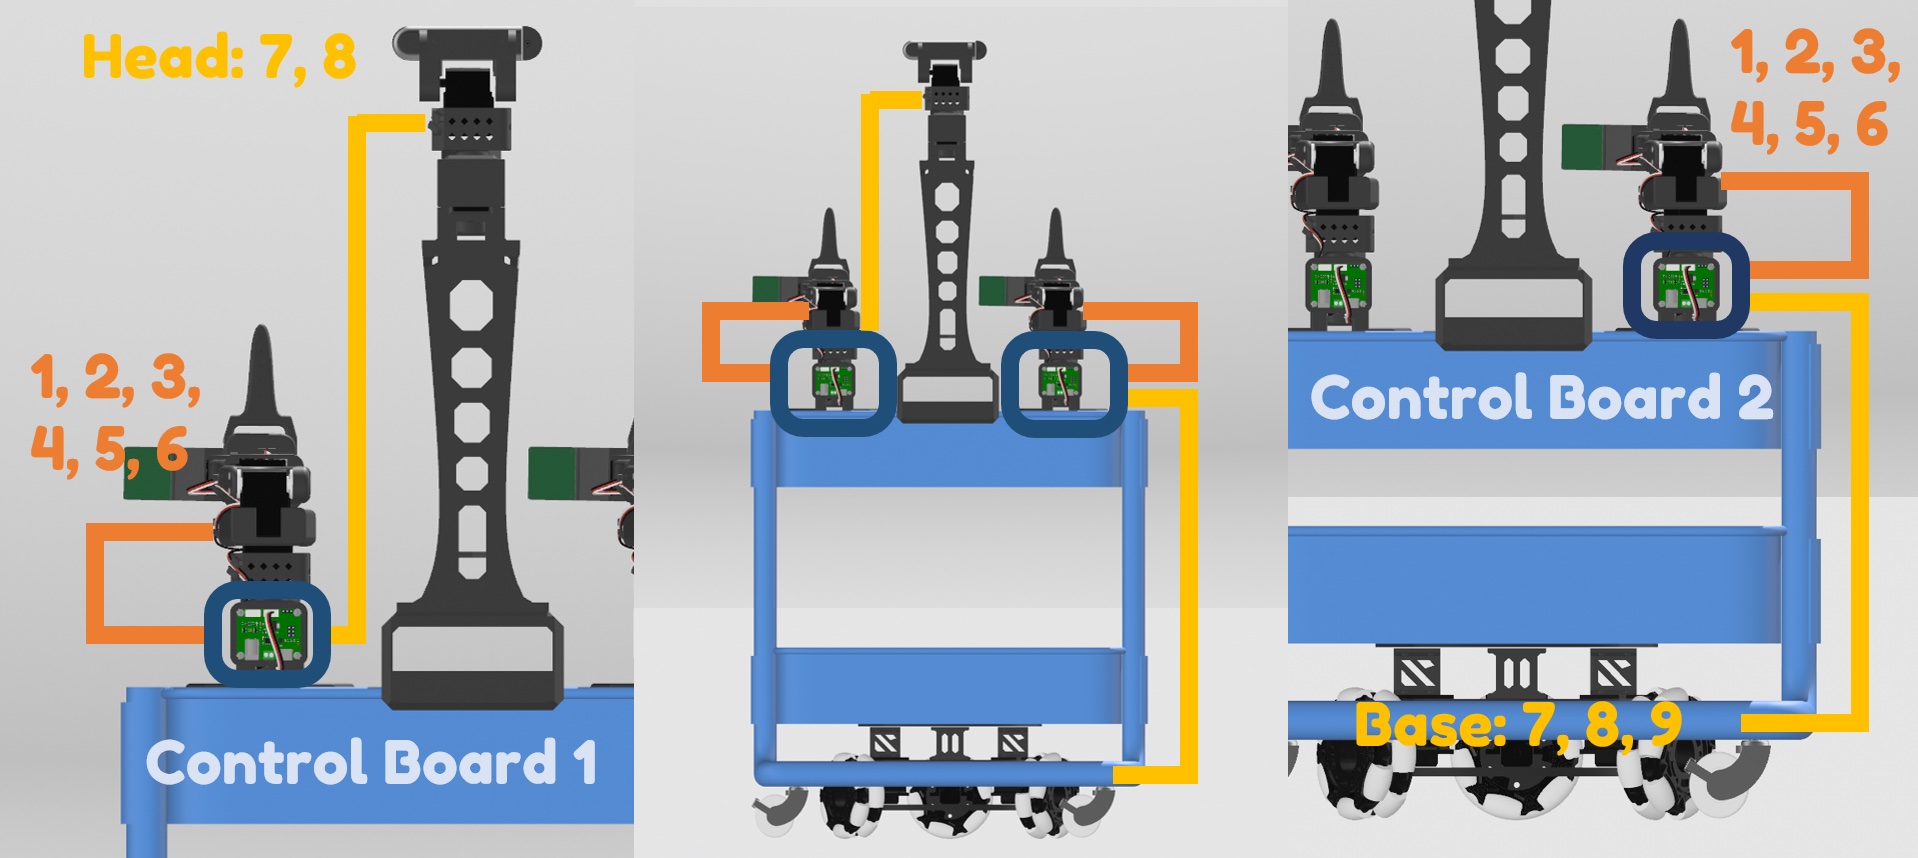
Oltre ai bracci robotici SO101, è necessario configurare due set di servomotori per le 2 schede di driver del servo:
un set per la torre della telecamera (ID servo: 7, 8)
l'altro set per il telaio mobile a ruote omnidirezionali (ID servo: 7, 8, 9).
Suggerimento: usa un pennarello per scrivere i numeri sui servomotori e distingui i servomotori delle diverse schede (ad es. L1-L8 e R1-R9).
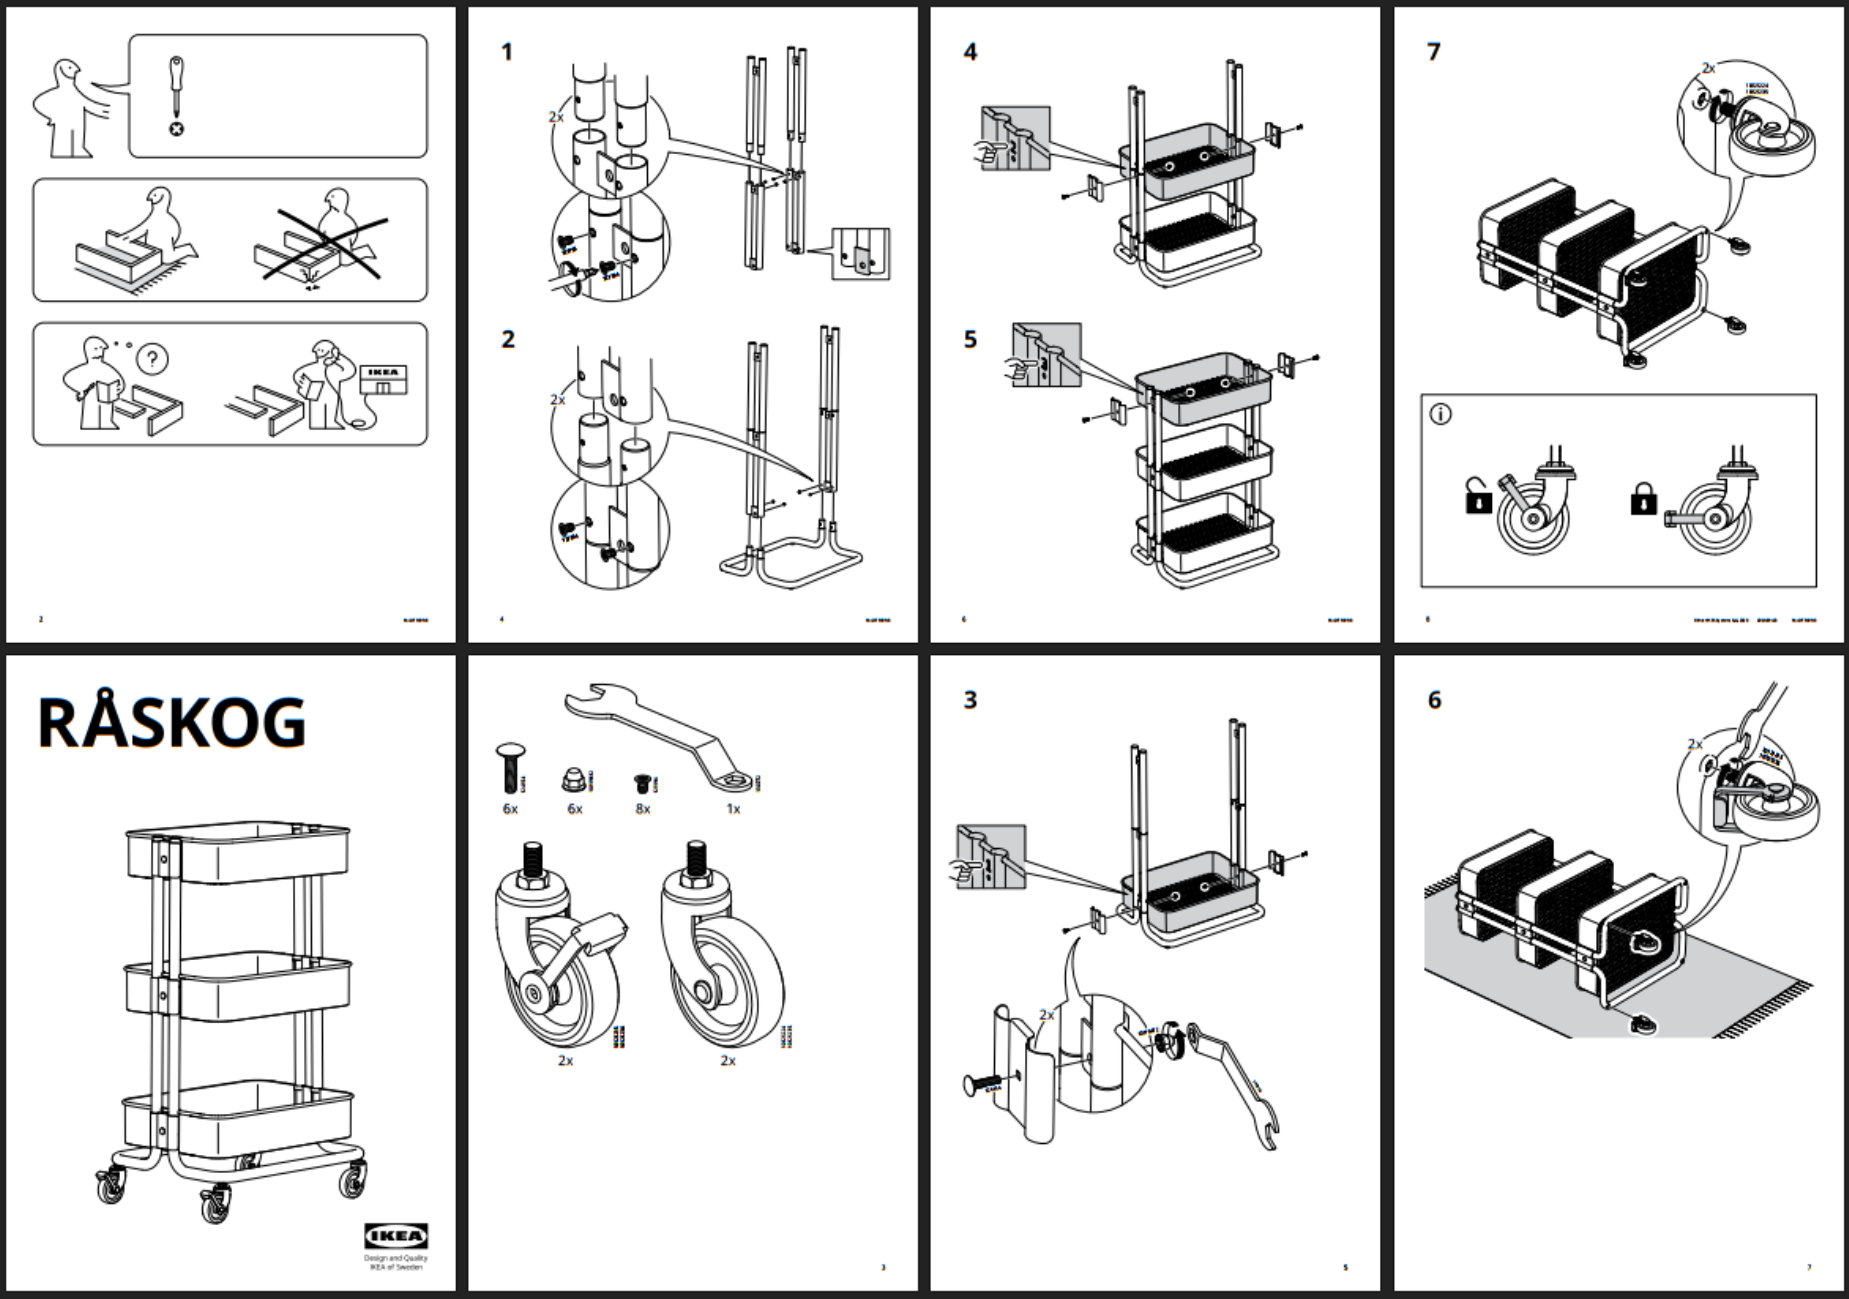
🛒 Carrello
- Nel caso in cui tu abbia accidentalmente gettato via il manuale, qui ne trovi una copia.
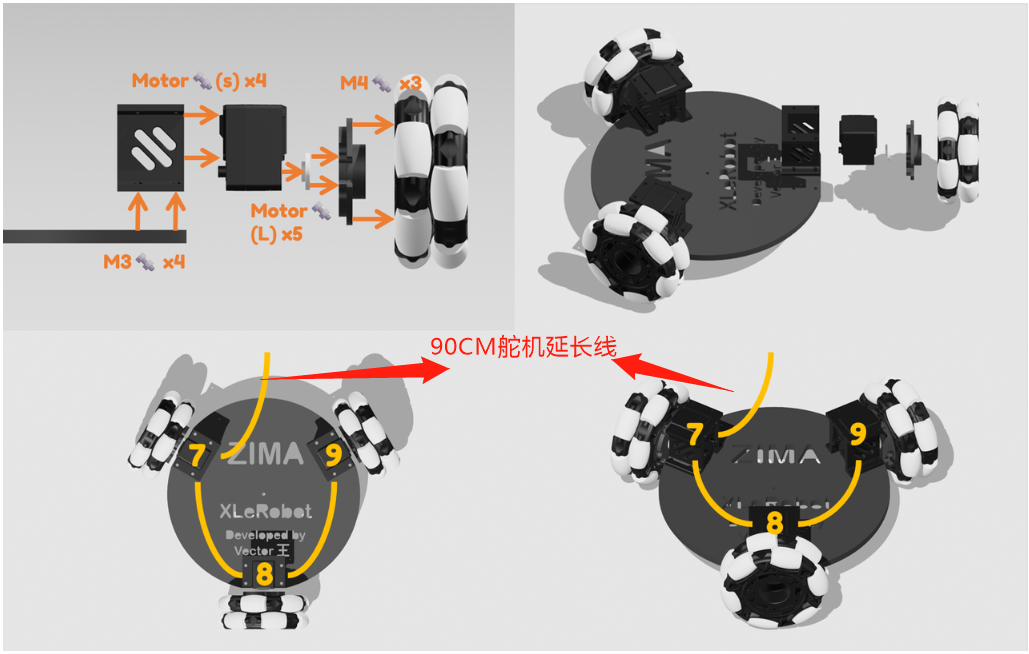
🧑🦼➡ Base a ruote
Se disponi già di una base Lekiwi, rimuovi la batteria, i supporti dei servomotori, ecc. Alla piastra inferiore è sufficiente installare 3 servomotori con ruote (mantieni il cablaggio).
Nota
Non scegliere la piastra sbagliata; ogni piastra ha un ordine specifico.
Installa le ruote omnidirezionali sulla piastra secondo la figura sopra.
- Gli ID servo specifici devono essere installati di conseguenza.
Nota che i connettori delle ruote omnidirezionali richiedono 3 viti M4.
Cabla i servomotori normalmente secondo il tutorial; successivamente, non collegare i cavi dei servomotori alla scheda di driver del servo, ma utilizza il cavo di prolunga del servo da 90CM per collegarti alla scheda di driver del servo.
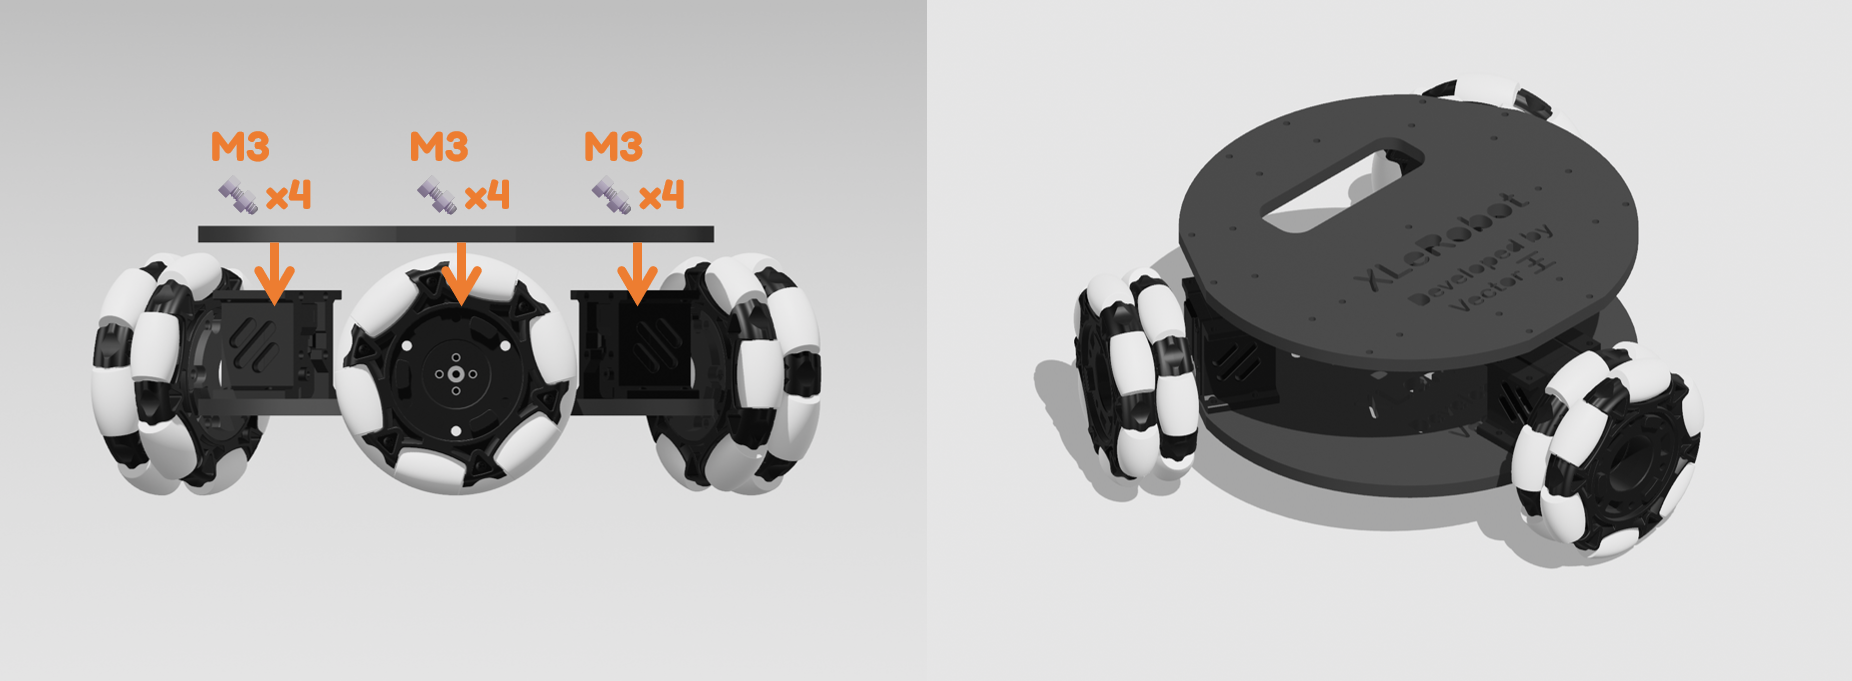
Installa la piastra superiore secondo la figura sopra.
Lascia il cavo di prolunga del servo da 90CM penzolante; per ora non tirarlo fuori dal foro della piastra superiore.
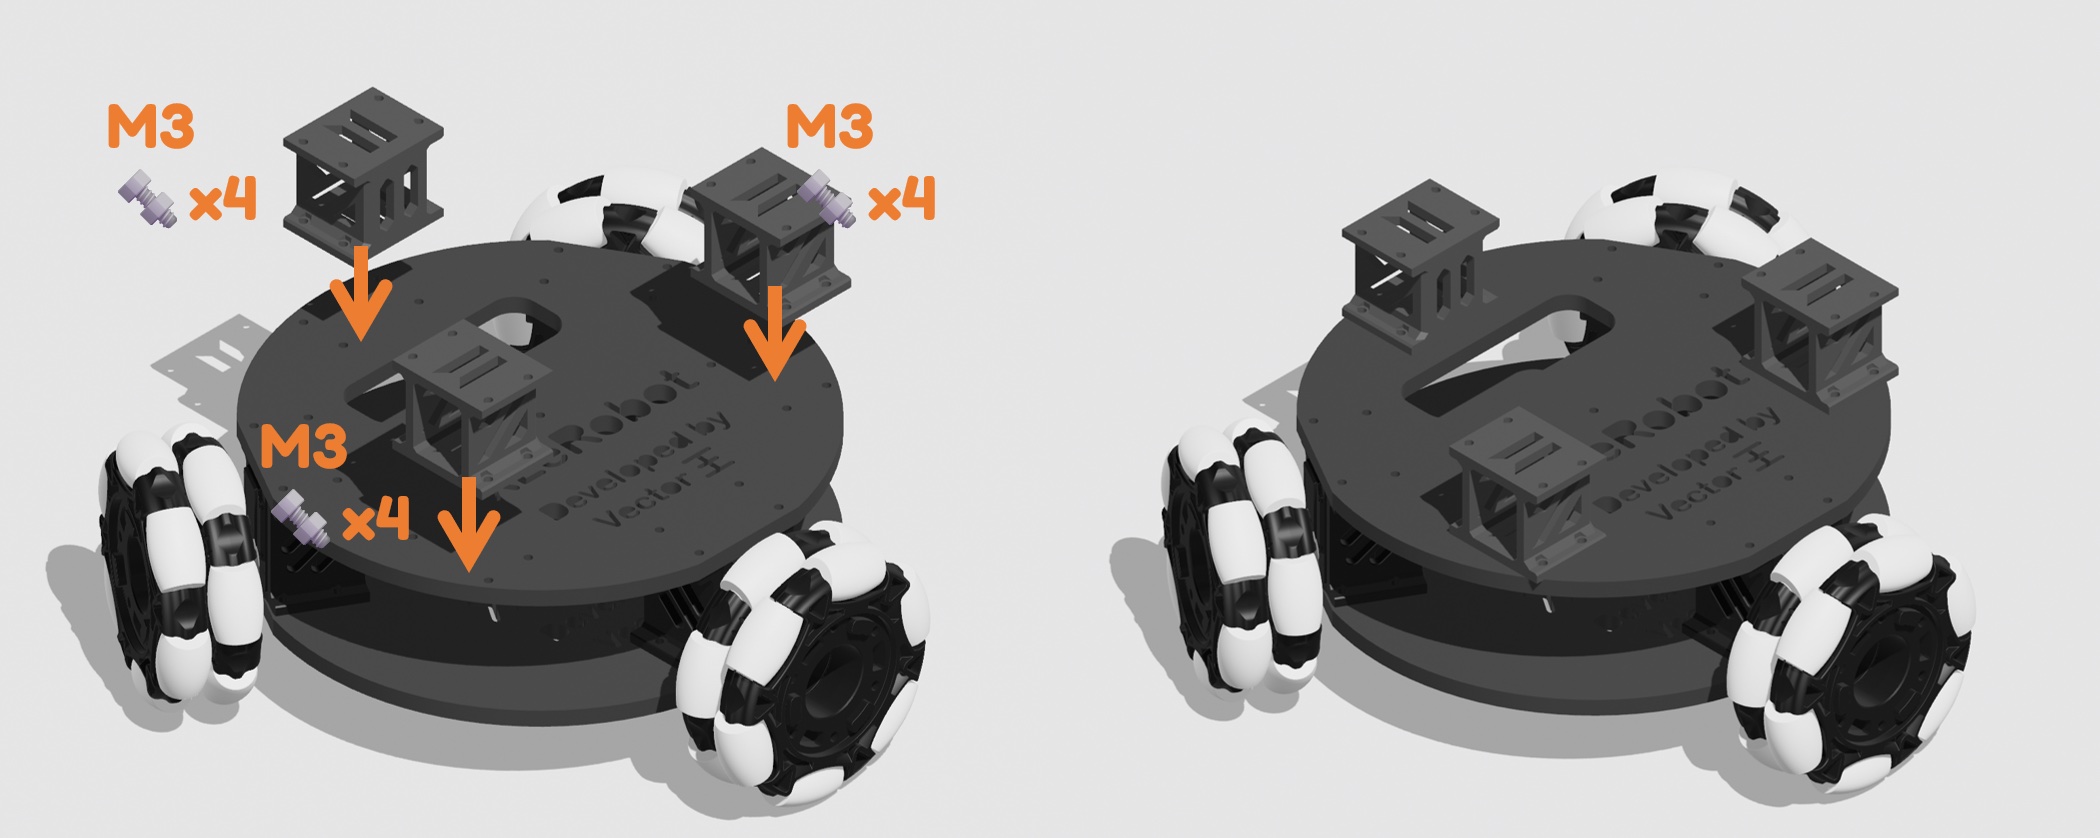
- Installa 3 connettori (rialzi) sulla piastra superiore secondo la figura sopra.
Suggerimento
Posiziona la base Lekiwi con i connettori sotto il carrello e verifica se esercita una pressione sufficiente sul carrello affinché le sue quattro ruote tocchino ancora il suolo. In caso contrario, prova a modificare il modello 3D del connettore regolando leggermente la scala dell'asse Z direttamente nel software di slicing (mantenendo invariata la scala degli assi X e Y) e a ristamparlo.
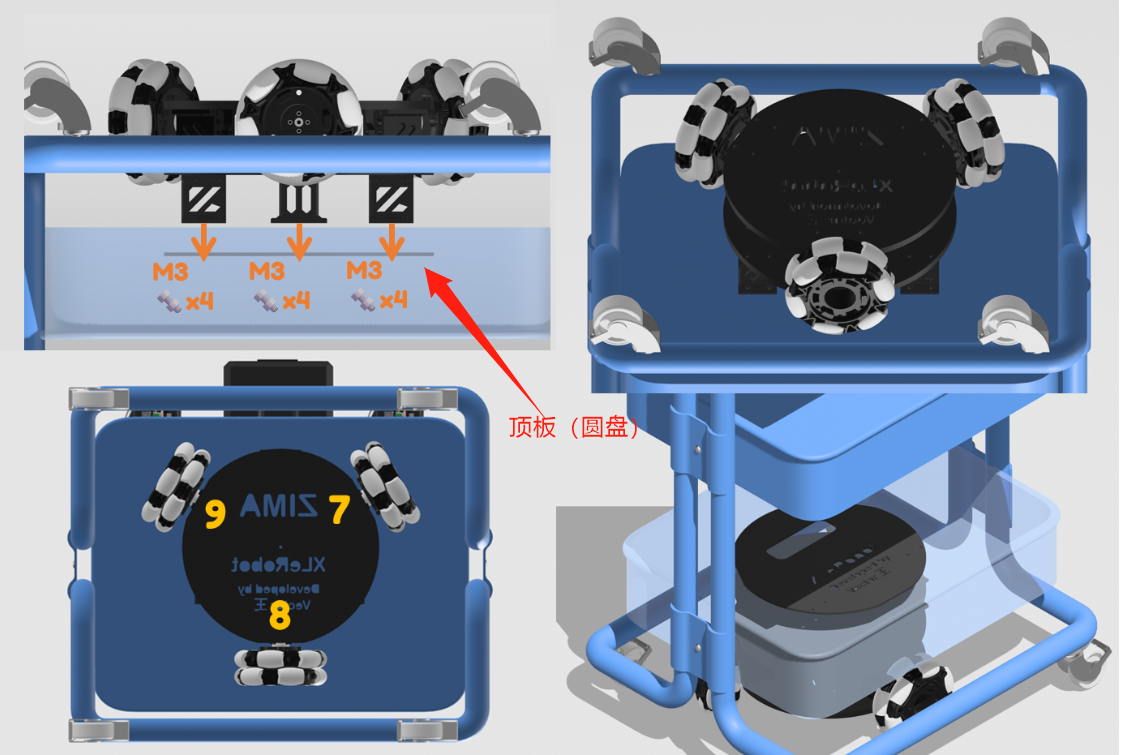
Suggerimento
Capovolgi il carrello per eseguire il seguente assemblaggio.
Ora installa la base Lekiwi con i connettori sulla parte inferiore del carrello, con la piastra più sottile sull'altro lato.
Fai riferimento alle figure per trovare l'orientamento di montaggio richiesto in base all'indice del servo.
Nota
Questa nuova versione dell'hardware è compatibile con la rete metallica del carrello; tutte le 12 viti M3 dovrebbero inserirsi senza difficoltà.
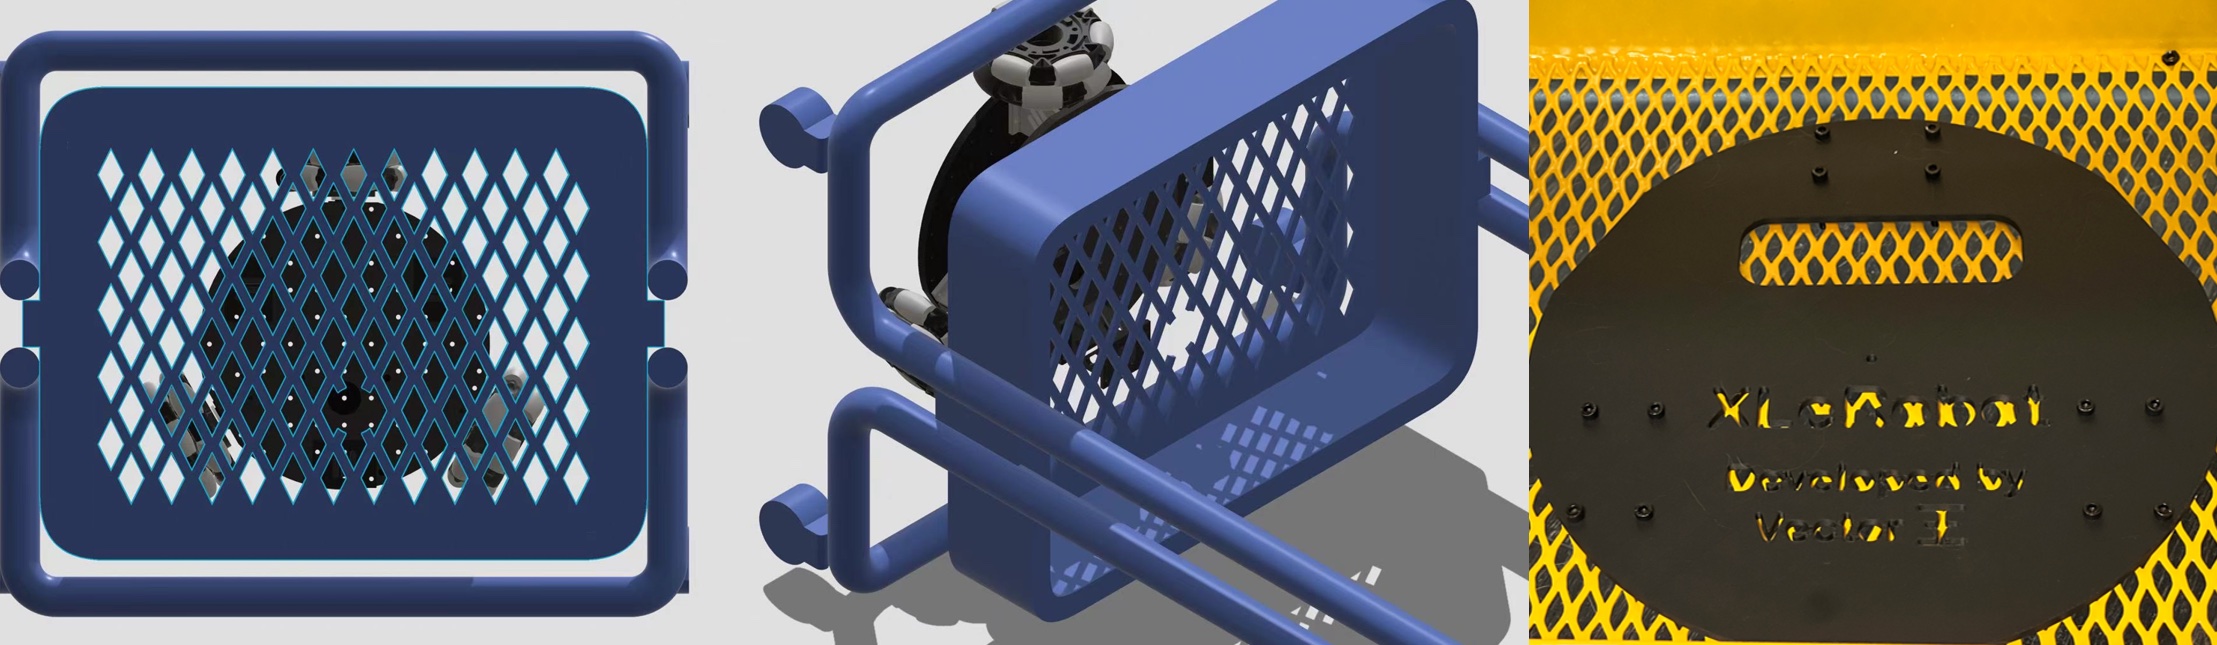
- Poi, fai passare i cavi precedentemente prolungati dal basso verso l'alto attraverso il carrello.
🦾 Base del braccio robotico
Assemblaggio della base superiore
14 viti esagonali M3*12
4 viti esagonali M3*16
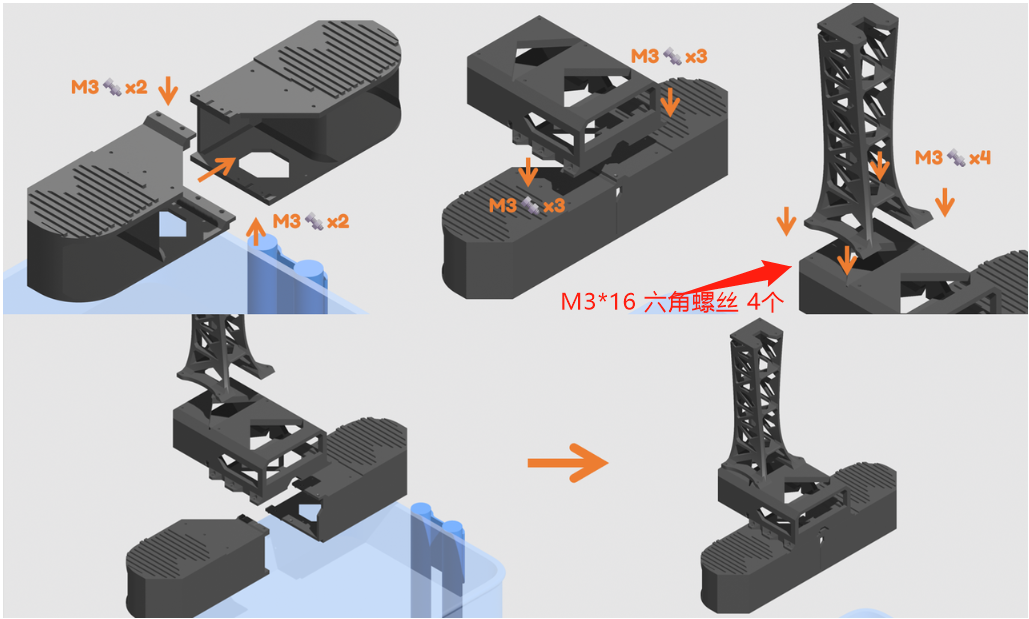
- L'assemblaggio è più facile quando la base è capovolta.
Assemblaggio della testa
①Per prima cosa usa il cavo di prolunga del servo da 90CM (bianco e nero alternati) e il cavo del servo (bianco, rosso e nero alternati) inseriti nel servo n. 7.
②Usa quattro viti con rondella M2*6 per fissare la telecamera
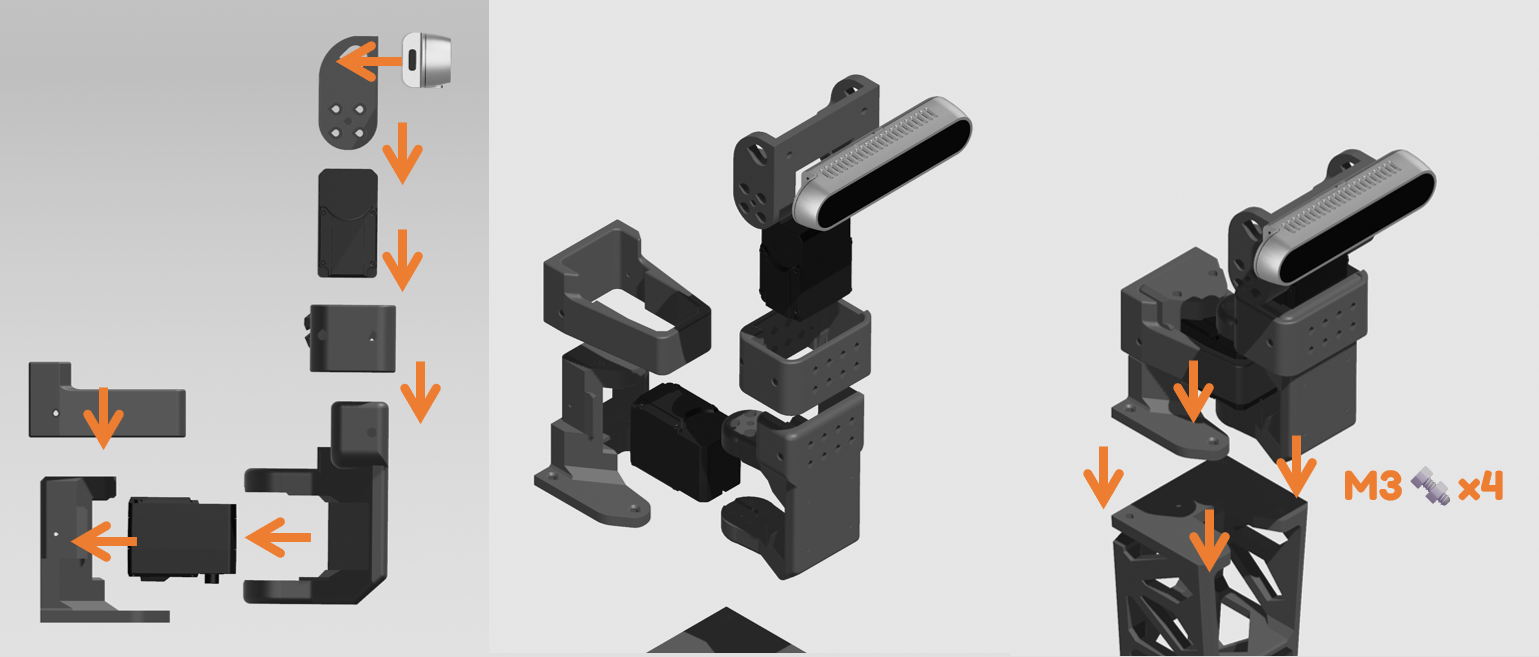
Nota che durante l'installazione del cornetto del servo, non avvitare la vite nel foro centrale del cornetto.
Questo dovrebbe essere identico ai primi due passaggi dell'assemblaggio del braccio robotico SO101.
🧵 Cablaggio
Importante
Prima di fissare la base superiore al carrello, completa tutto il cablaggio e la gestione dei cavi della base superiore e inserisci il Raspberry Pi nel suo alloggiamento.
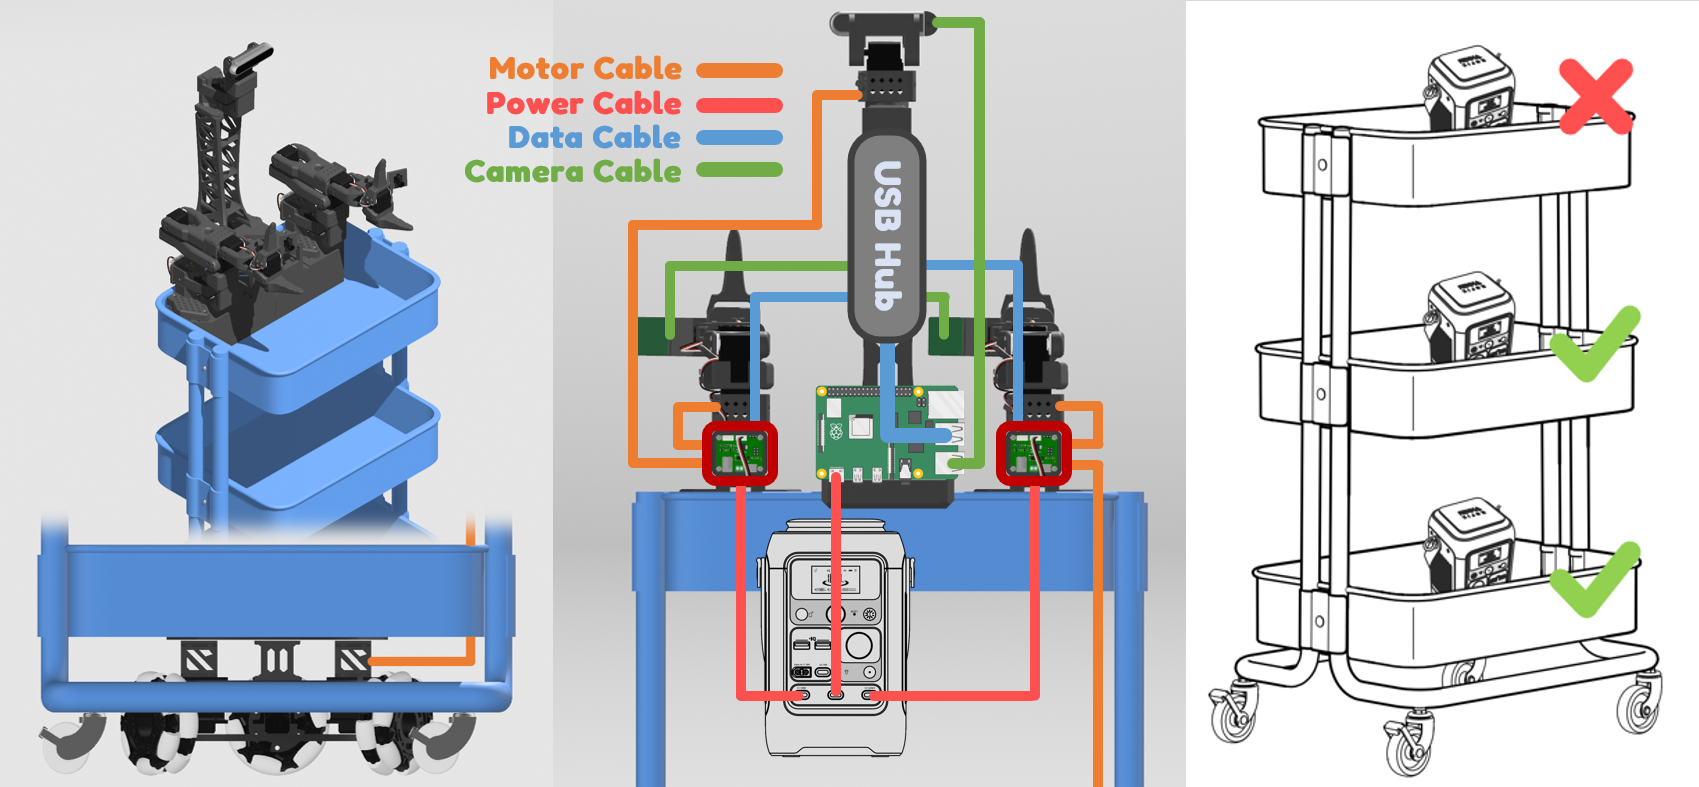
Collega il cavo di prolunga del servo da 90CM proveniente dalla base Lekiwi al braccio robotico SO101 sinistro (questo rende la base e il braccio un Lekiwi).
Collega 2 **cavi dati da USB-C a USB-A ** dalle 2 schede di driver del servo al Raspberry Pi (i restanti 2 slot USB-A sono per le telecamere) o alla scheda madre Jetson.
Collega tutti e 3 i cavi di alimentazione: 2 cavi da USB-C a DC (12V) dalle 2 schede di driver del servo e 1 cavo da USB-C a USB-C dal Raspberry Pi, alle porte di ricarica rapida PD dell'alimentatore. Ogni porta fornisce fino a 100W durante la ricarica simultanea, quantità testata come sufficiente per supportare il funzionamento della versione a 12V.
🔋 Posizionamento della batteria 🛒
Posizionala in qualsiasi punto dello strato intermedio o inferiore del carrello per mantenere basso il baricentro. La batteria ha una base antiscivolo e non scivola facilmente durante il normale funzionamento.
Per sicurezza, mantienila in posizione verticale.
Nel caso in cui anche tu abbia accidentalmente gettato via il manuale della batteria, qui ne trovi una copia.
Importante
Per proteggere le schede di driver del servo, assicurati di collegare i cavi di alimentazione per ultimi. Scollega sempre i cavi di alimentazione quando inserisci o rimuovi altri cavi.
📸 Assemblaggio finale
Inserimento della base nel carrello
Importante
Prima di fissare la base superiore al carrello, completa tutto il cablaggio e la gestione dei cavi della base superiore e inserisci il Raspberry Pi nel suo alloggiamento.
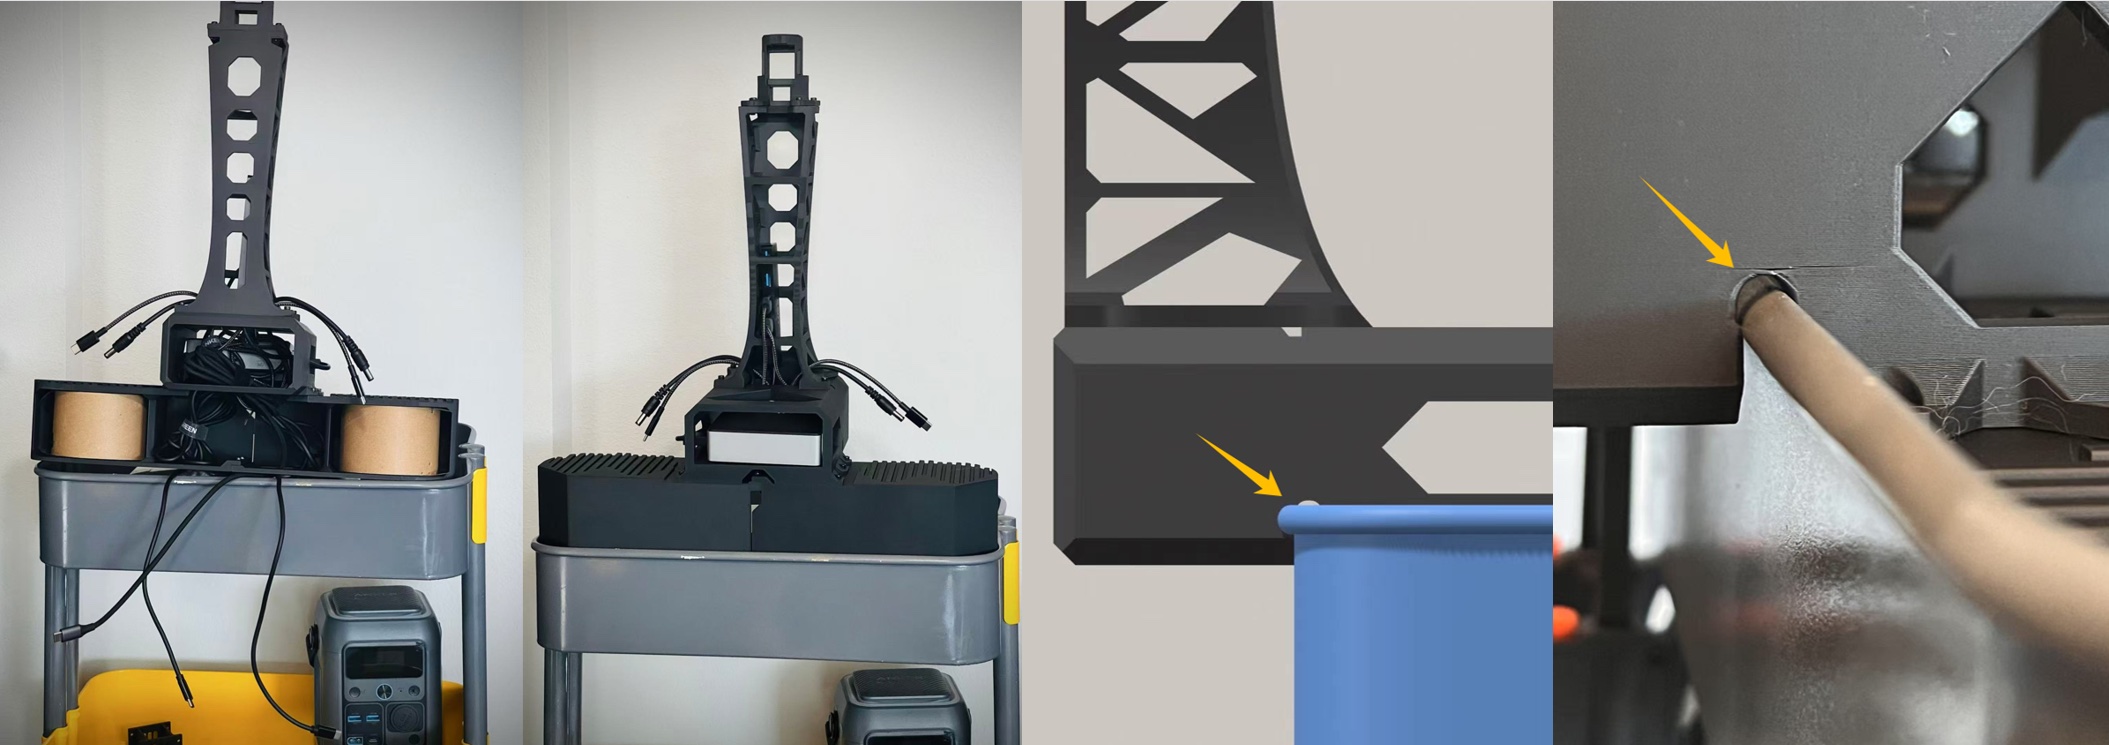
Fai attenzione a non danneggiare l'alloggiamento quando spingi il bordo del carrello nella presa dell'alloggiamento.
Per facilitare i test, i bracci robotici SO101 sono fissati direttamente al carrello. Posiziona la base del braccio robotico nei due angoli dello strato superiore del carrello, quindi fissala con morsetti a F.
Se disponi di una bobina di filamento in cartone bambulab, non dimenticare di inserirla all'interno per fornire un supporto strutturale stabile.
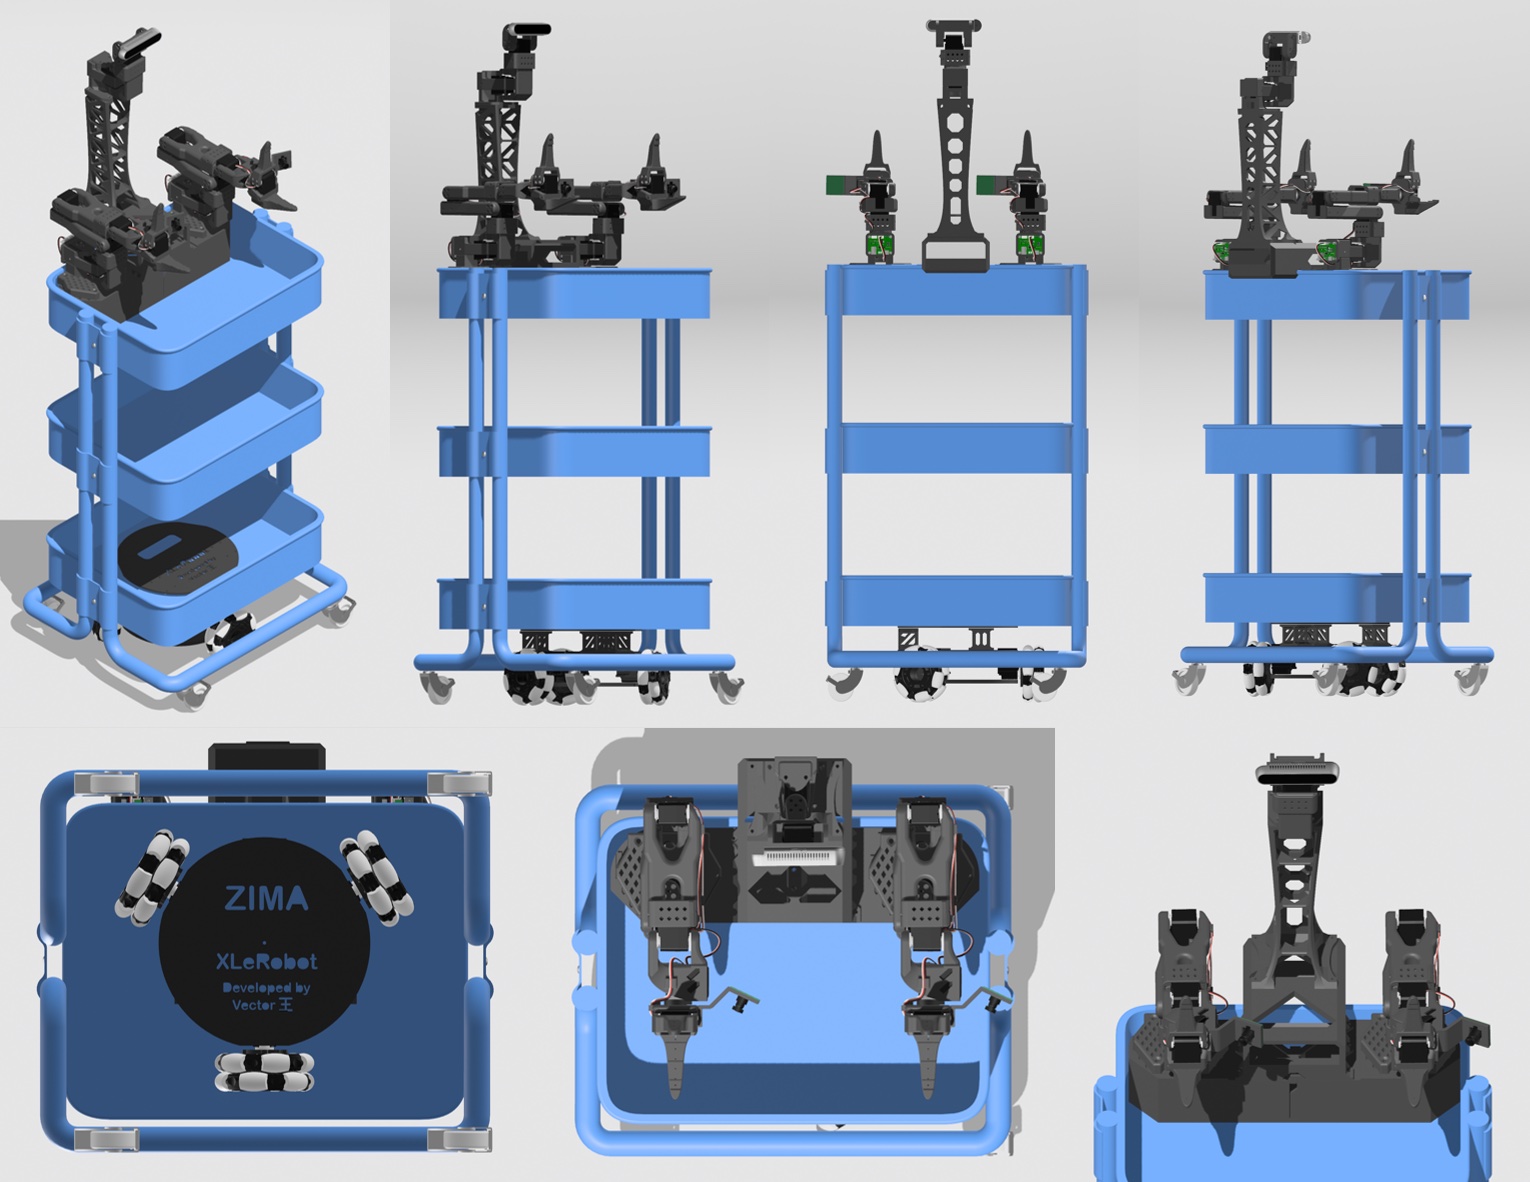
Dopo aver completato questi passaggi, l'XLeRobot dovrebbe essere assemblato fisicamente in modo corretto e pronto a svolgere qualche faccenda domestica.
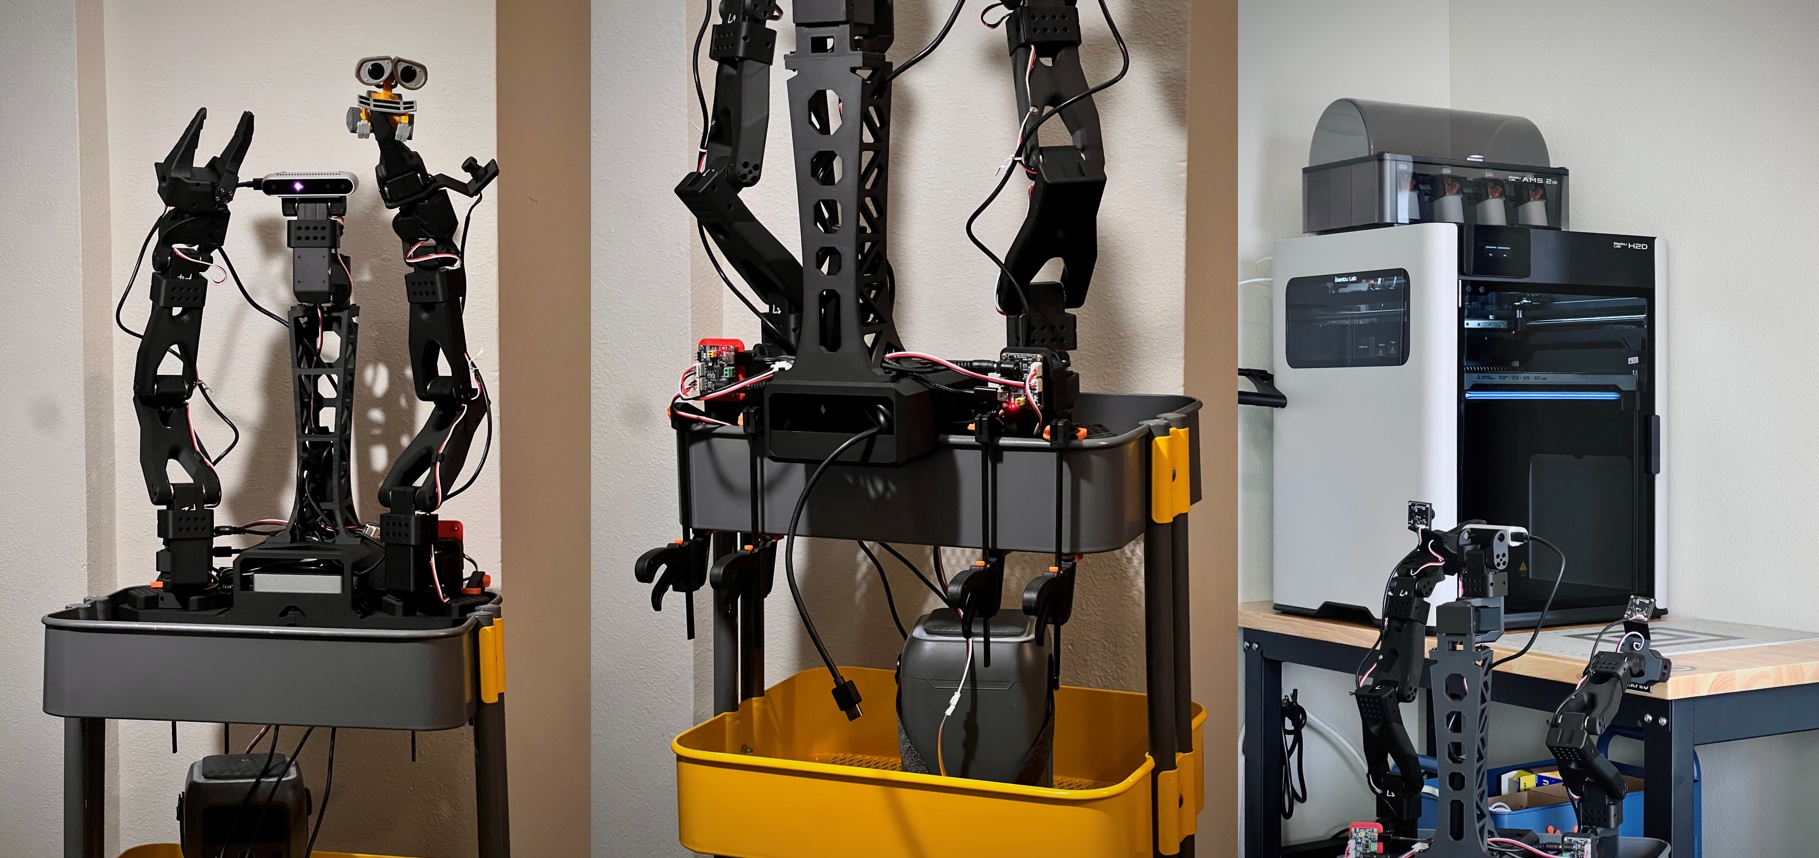
Importante
Una volta che l'XLeRobot è completamente assemblato, non spingerlo in giro come un carrello, poiché ciò potrebbe danneggiare gli ingranaggi dei servomotori. Al contrario, quando devi spostarlo manualmente, sollevalo (~12kg).