

散件組裝教程
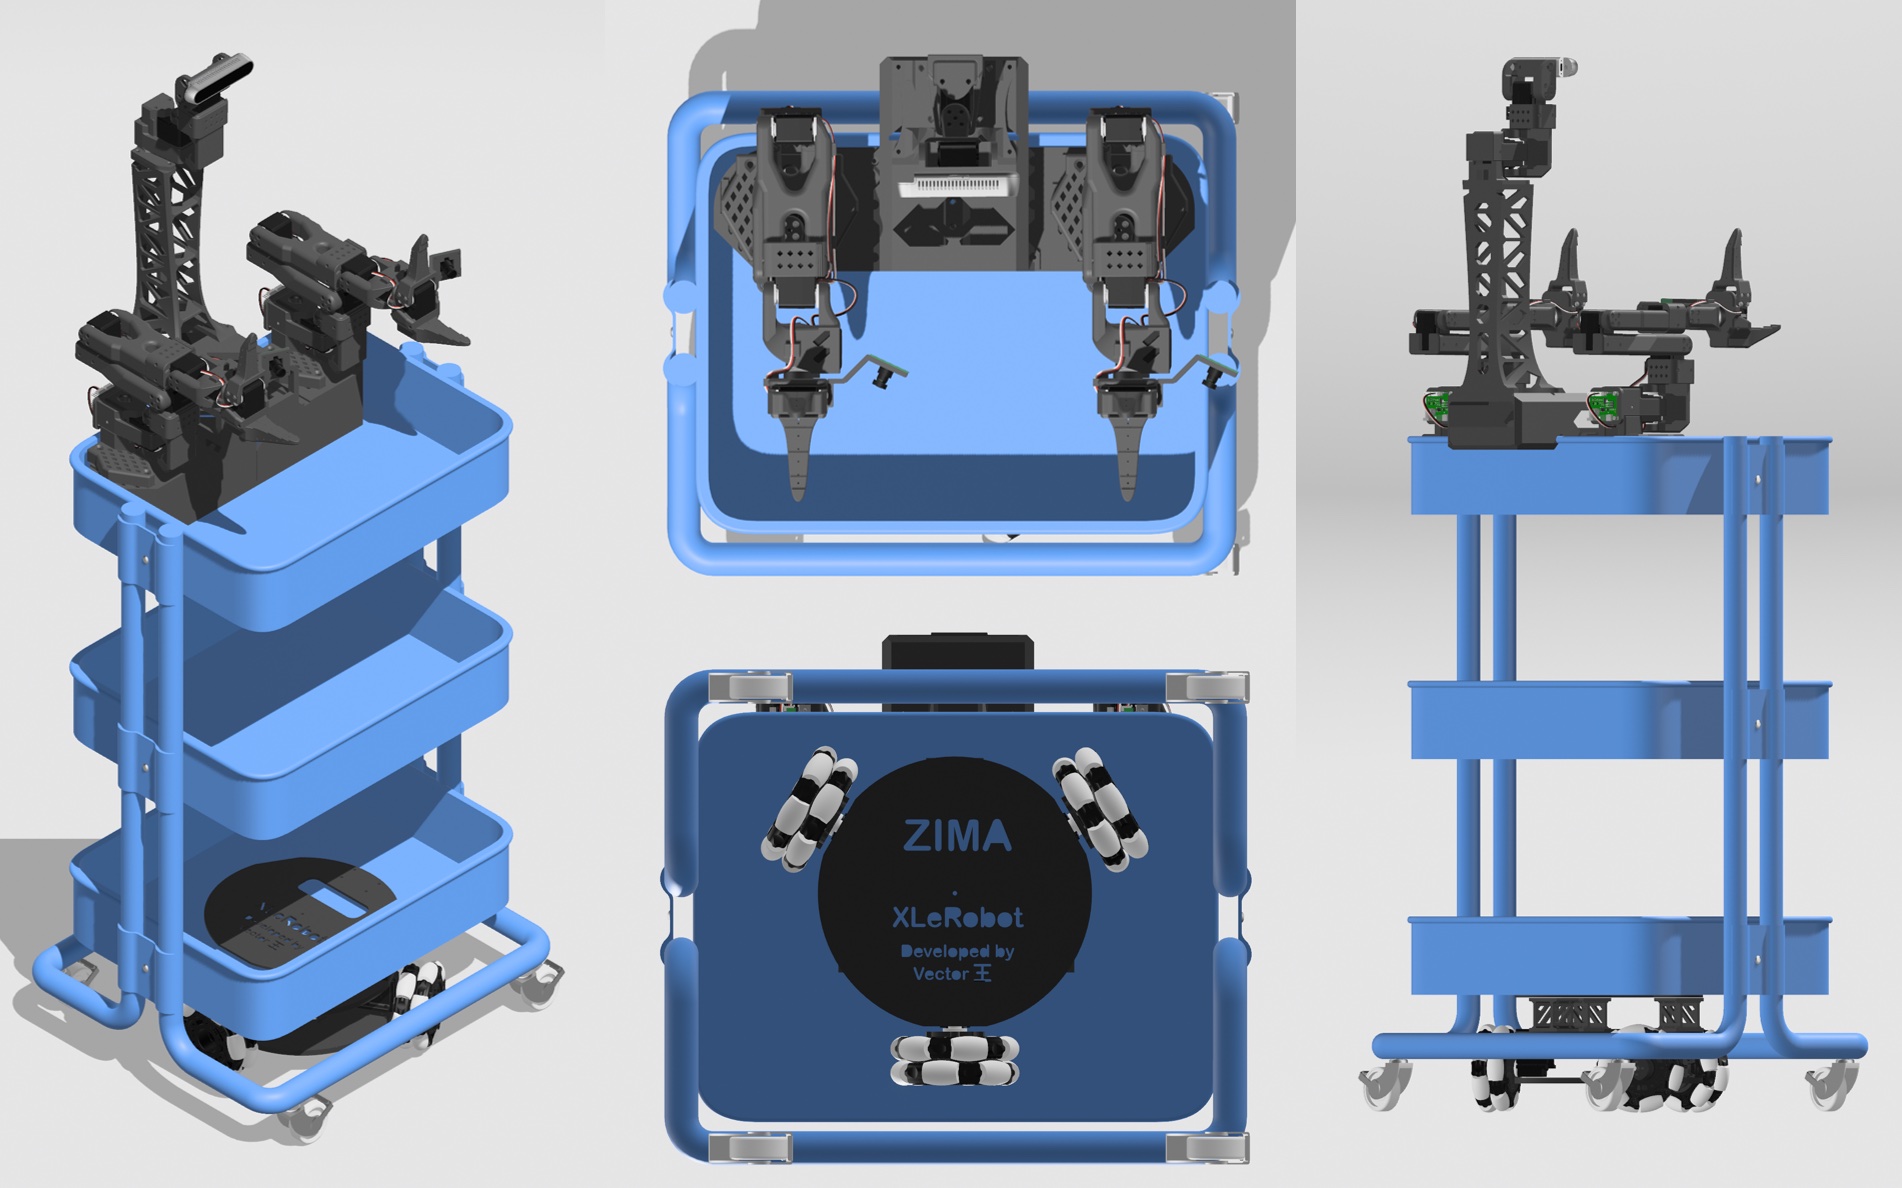
小技巧
如果你寧願跳過擰螺絲的樂趣,你也可以購買適配Xlerobot的SO101從動臂的預組裝套件。
🦾 SO101機械手臂
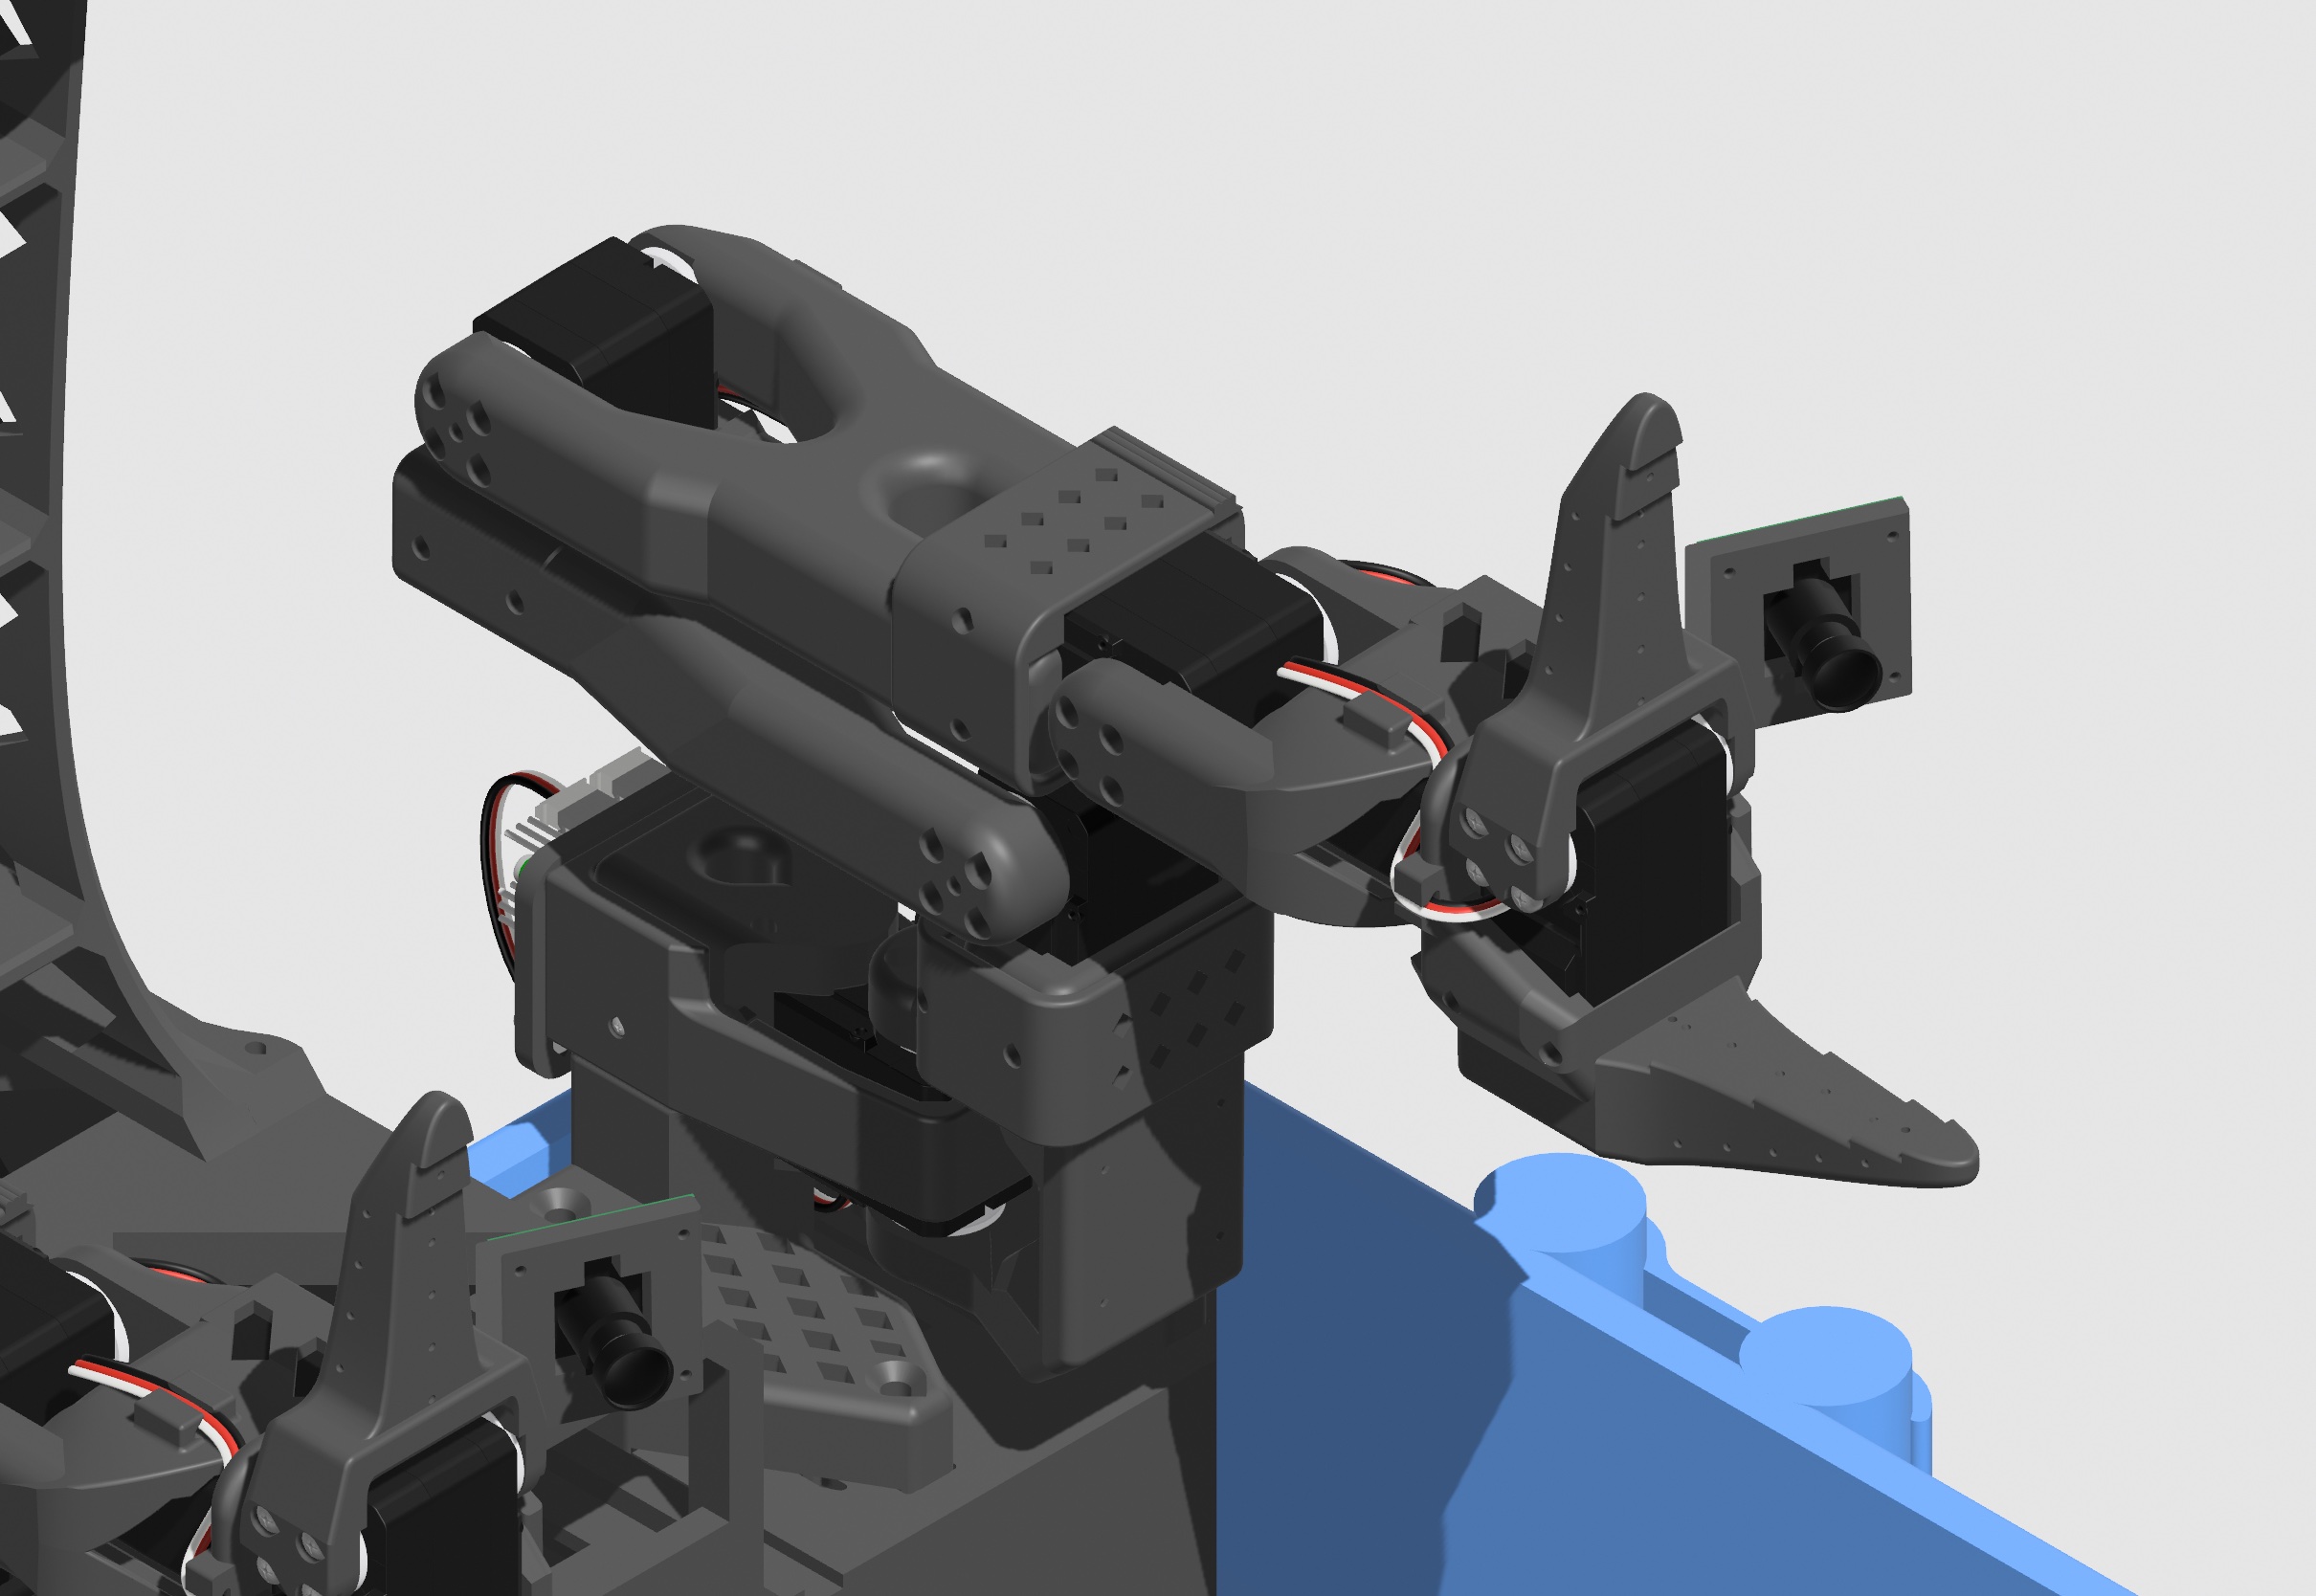
如果你已經有2個配置了伺服馬達的組裝好的SO101機械手臂,請跳過。
按照SO101逐步組裝說明構建2個SO101機械手臂,製作2個相同的從動臂,配備2套伺服馬達(之前都ID為1-6)用於2個伺服馬達驅動板。
按照這個安裝指南添加手腕相機。
如果你有防滑墊,可以將其貼在夾爪上。
一、配置伺服馬達
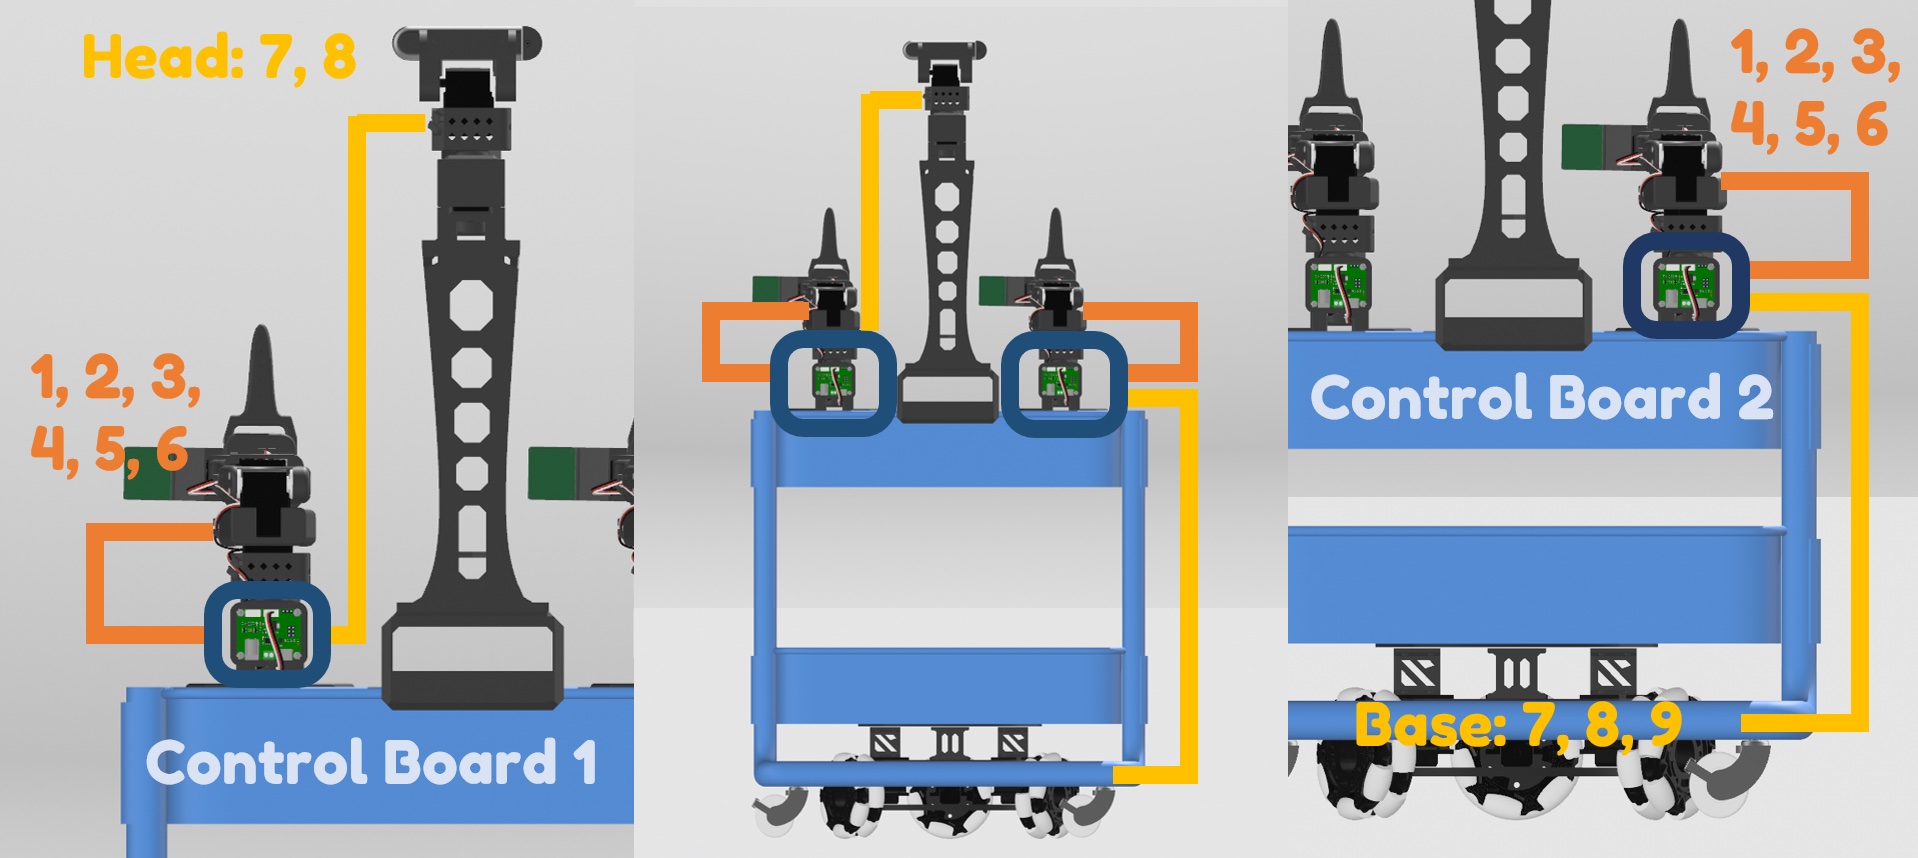
| 數量 | 伺服馬達id | 用途 | |
|---|---|---|---|
| 飛特STS3215-C018伺服馬達 | 3 | 7、8、9 | 萬向輪底盤車 |
| 飛特STS3215-C018伺服馬達 | 2 | 7、8 | 上肢套件-相機塔 |
| 伺服馬達延長線90CM | 2 | 將底盤車和相機塔連接伺服馬達驅動板 |
由於官方lerobot程式碼庫目前不支援除機械手臂外的伺服馬達配置,我們使用Bambot代替(在Windows和Mac上工作,Linux需要先執行sudo chmod 666 /dev/ttyACM0)。
sudo chmod 666 /dev/ttyACM0將你想要配置的伺服馬達(逐個)連接到伺服馬達驅動板,並直接將伺服馬達驅動板連接到你的電腦。
導覽到Bambot的伺服馬達配置頁面,建立連接並掃描你的伺服馬達。
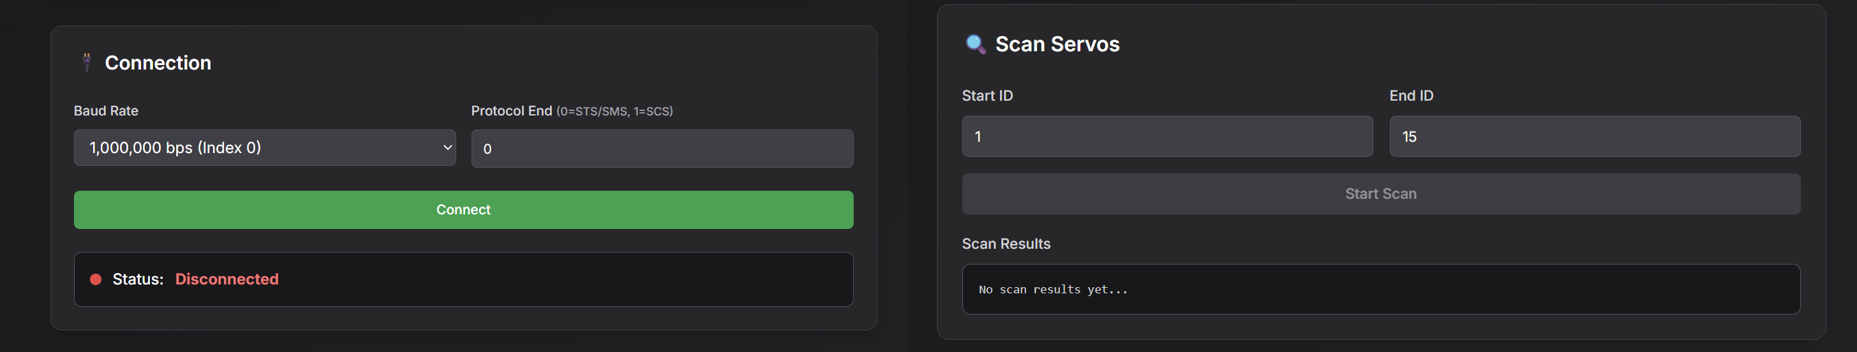
- 按照下面的說明重新命名伺服馬達ID。
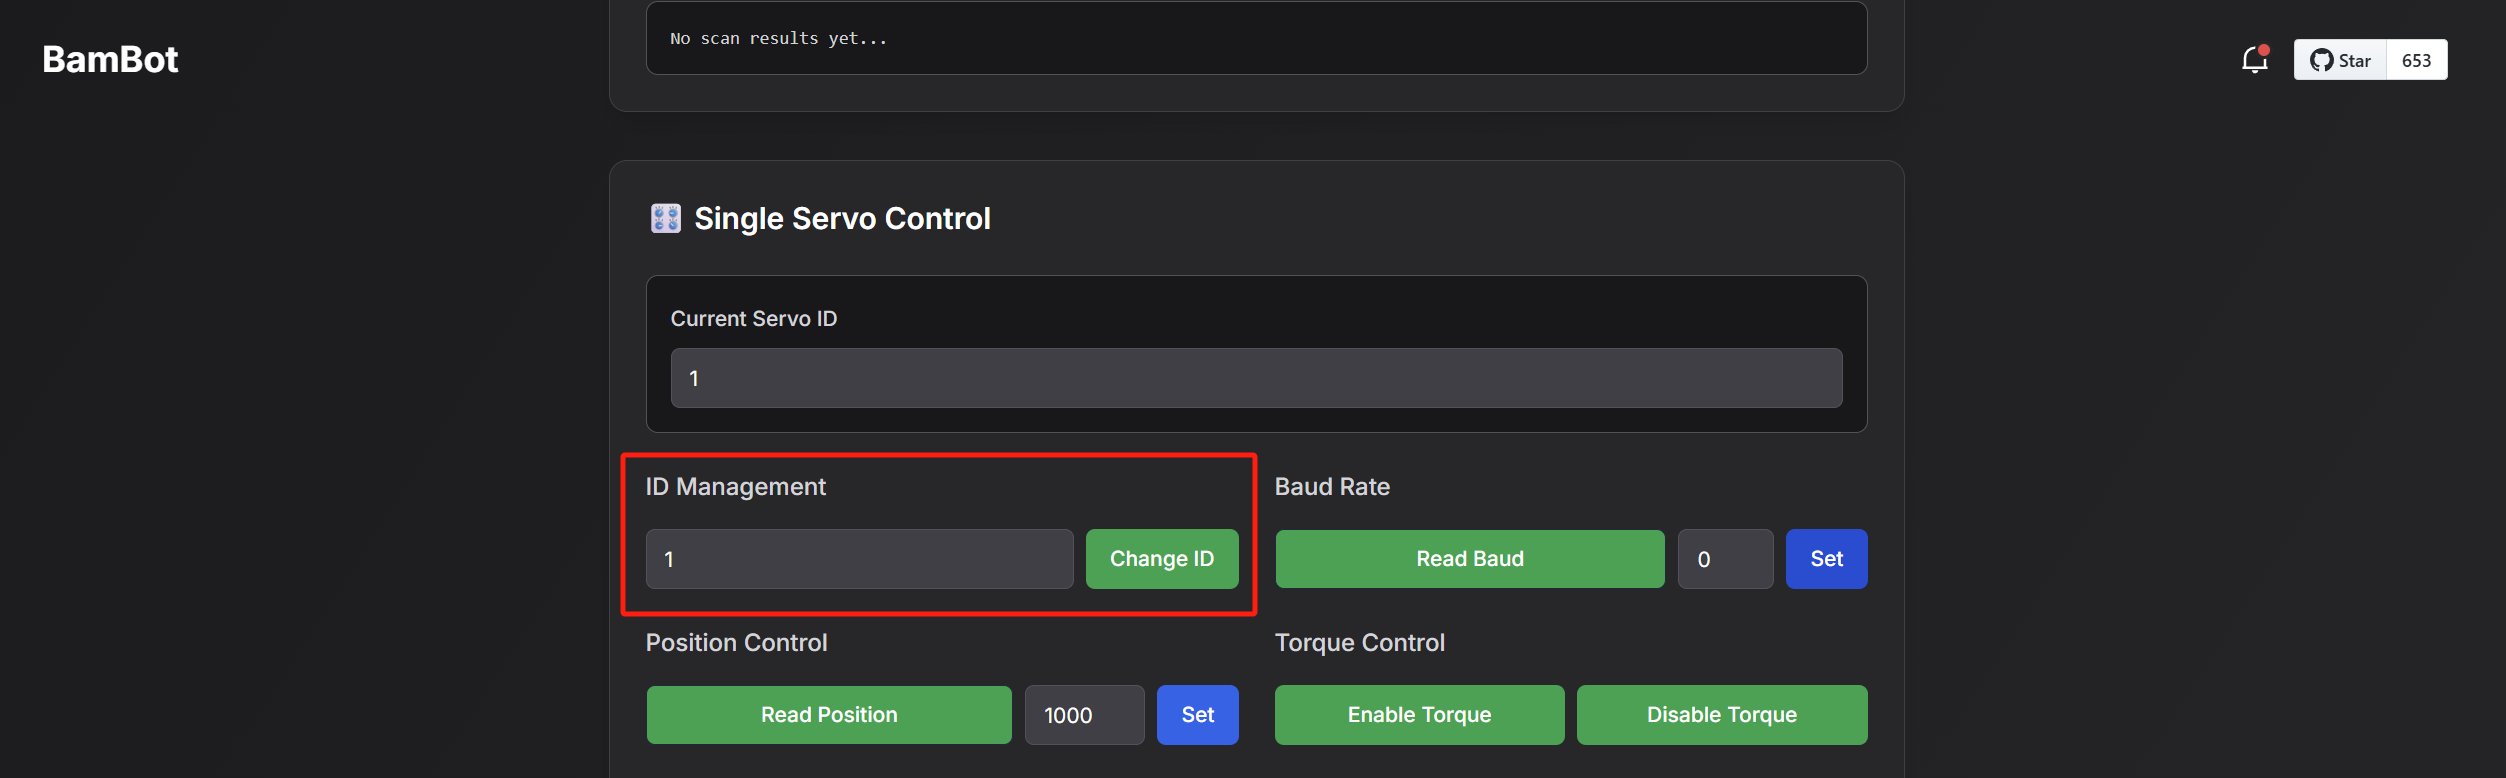
除了SO101機械手臂外,你還需要為2個 伺服馬達驅動板 配置兩套伺服馬達:
一套用於相機塔(伺服馬達id:7, 8)
另一套用於萬向輪底盤車(伺服馬達id:7, 8, 9)。
提示:用記號筆在伺服馬達上寫數字,並區分不同板子的伺服馬達(如L1-L8和R1-R9)。
🛒 推車
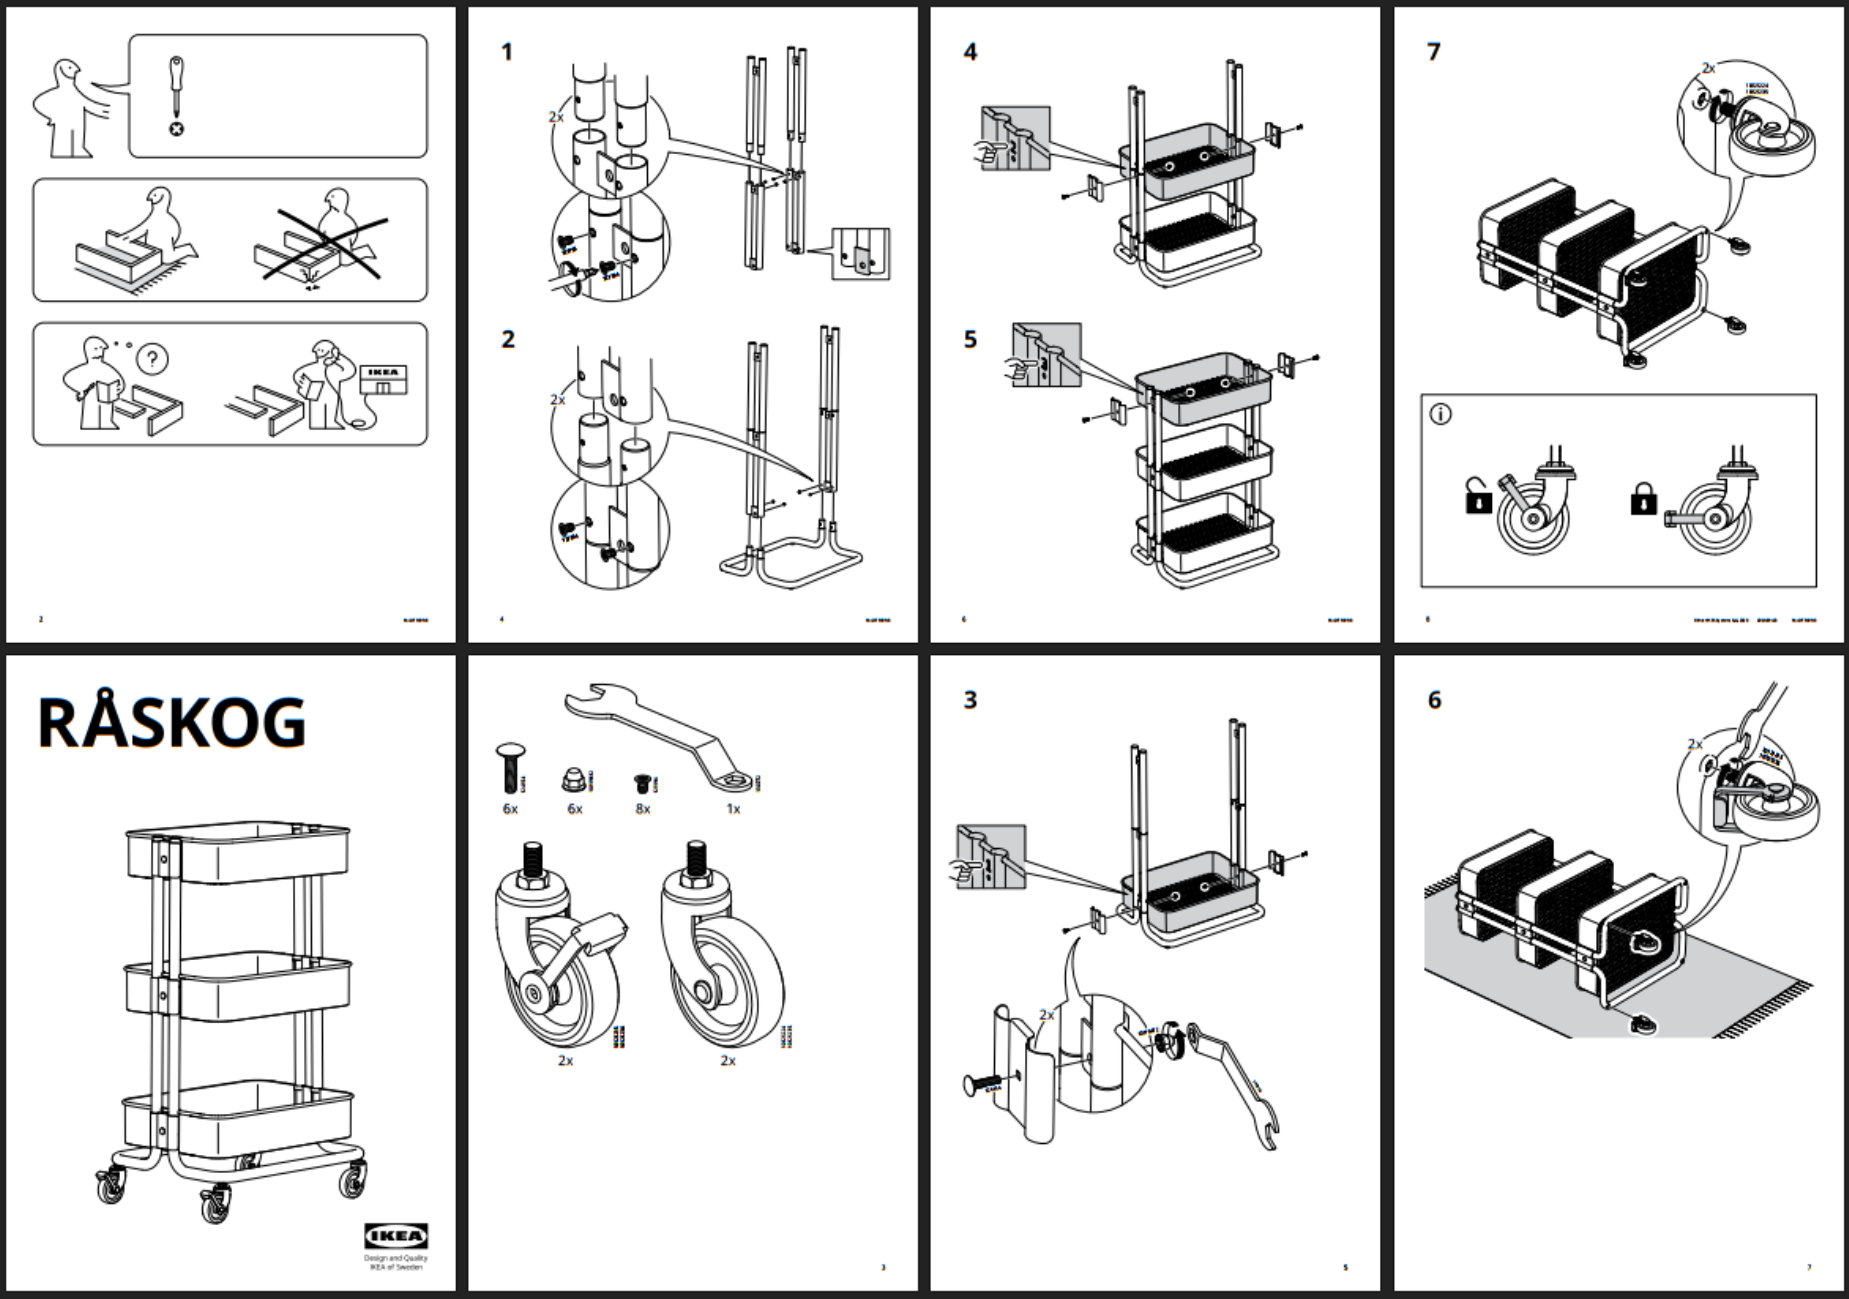
- 萬一你意外扔掉了手冊,這裡有一份。
🧑🦼➡ 輪式底座
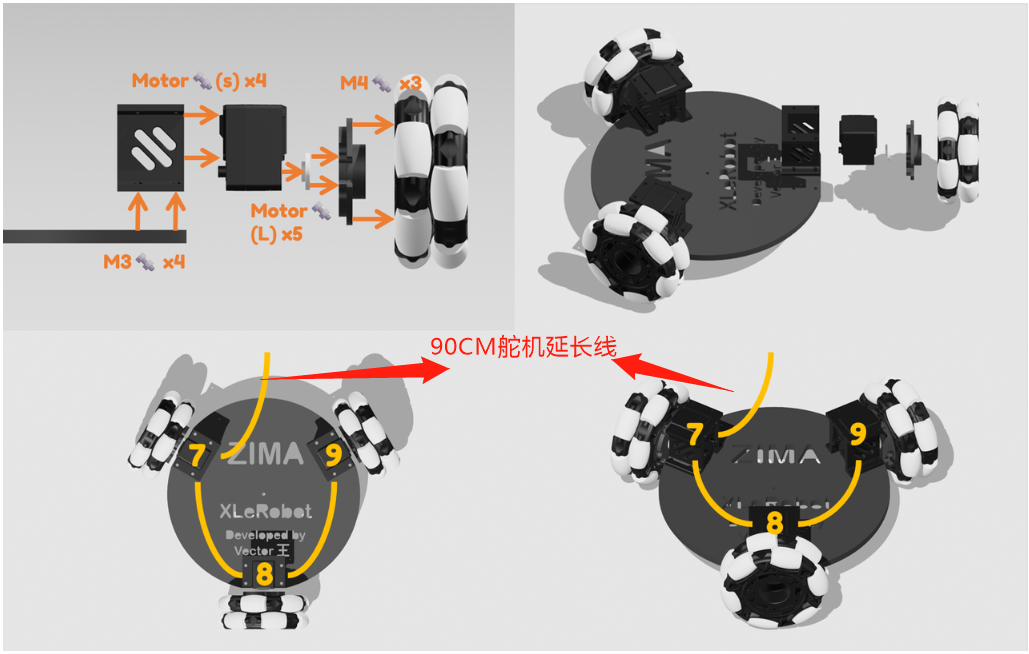
如果你已經有一個Lekiwi底座,請拆下電池、伺服馬達支架等。底板只需安裝3個帶輪子的伺服馬達(保留接線)。
備註
不要選錯板子,每個板子都有特定的順序。
根據上圖將 全向輪 安裝到板子上。
- 應相應安裝特定的伺服馬達id。
注意全向輪的連接器需要3個M4螺絲。
按照教學正常接線伺服馬達,之後不要將伺服馬達線纜連接到伺服馬達驅動板,而是使用 90CM伺服馬達延長線 來連接 伺服馬達驅動板。
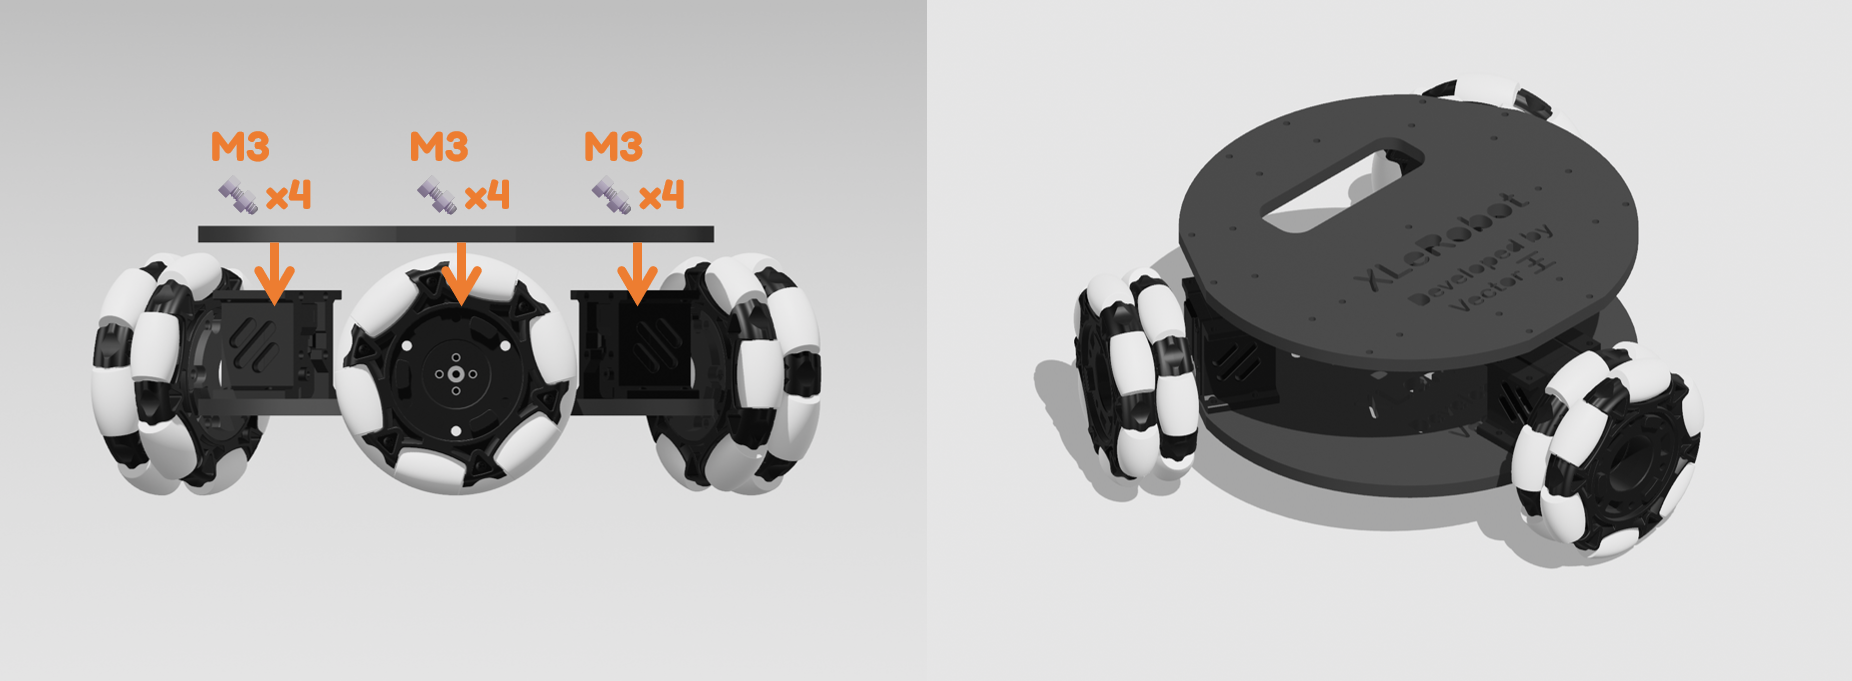
根據上圖安裝頂板。
讓 90CM伺服馬達延長線 懸掛,暫時不要從 頂板孔 拉出來。
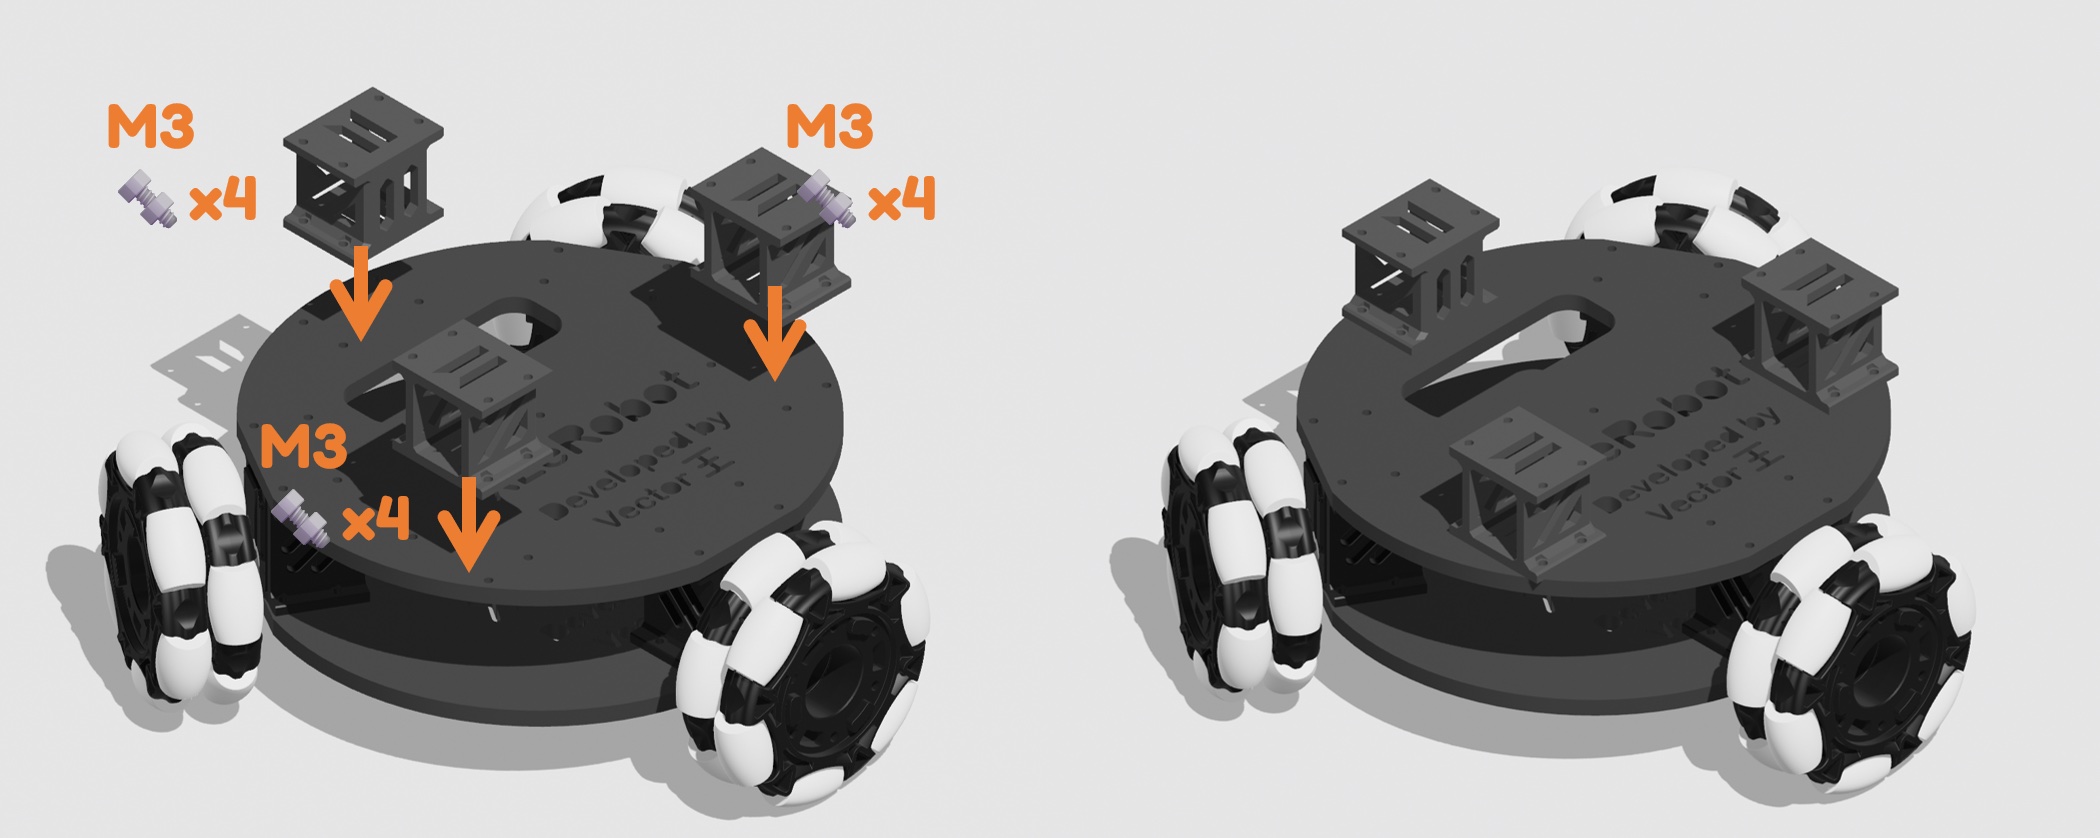
- 根據上圖在頂板上安裝3個連接器(增高架)。
小技巧
將帶連接器的Lekiwi底座放在推車下方,看看是否能給推車足夠的壓力,推車的四個輪子仍能接觸地面。如果不能,嘗試透過在切片軟體中直接稍微調整z軸比例(保持xy軸比例不變)來修改連接器的3D模型並重新列印。
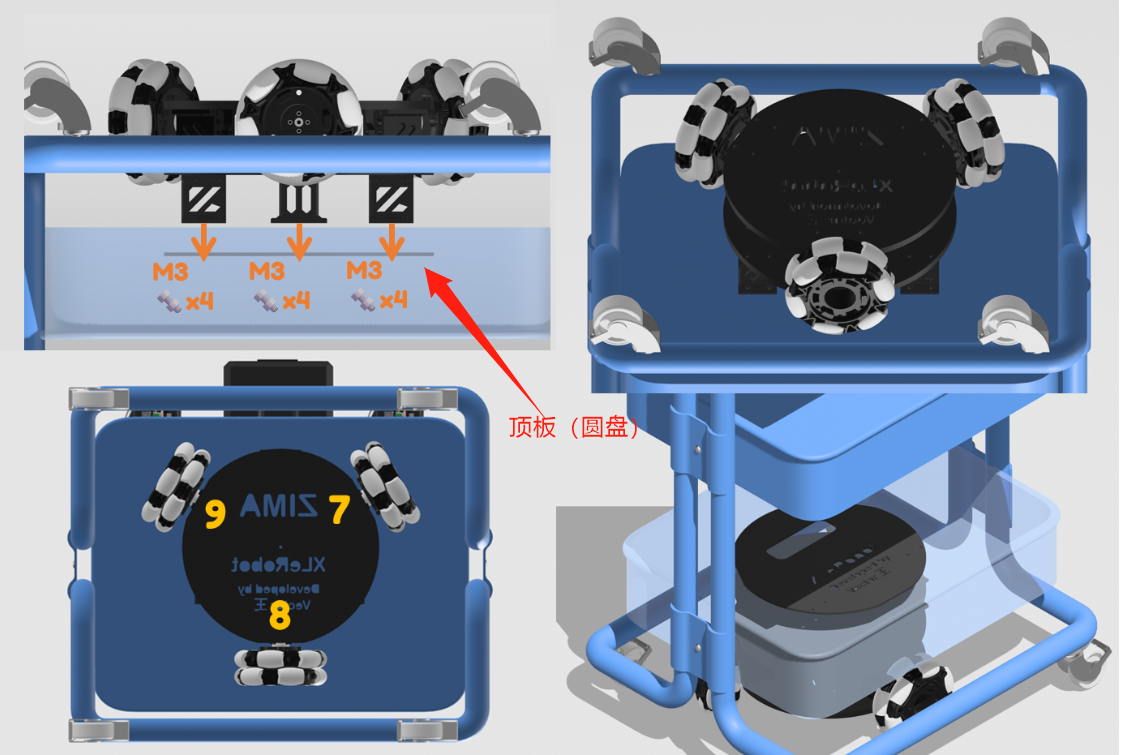
小技巧
翻轉推車進行下面的組裝。
現在將帶連接器的Lekiwi底座安裝到推車的底部,較薄的板子在另一側。
參考圖片根據伺服馬達索引找到所需的組裝方向。
備註
這個新硬體版本與推車金屬網格相容,所有12個M3螺絲都應該能夠輕鬆裝入。
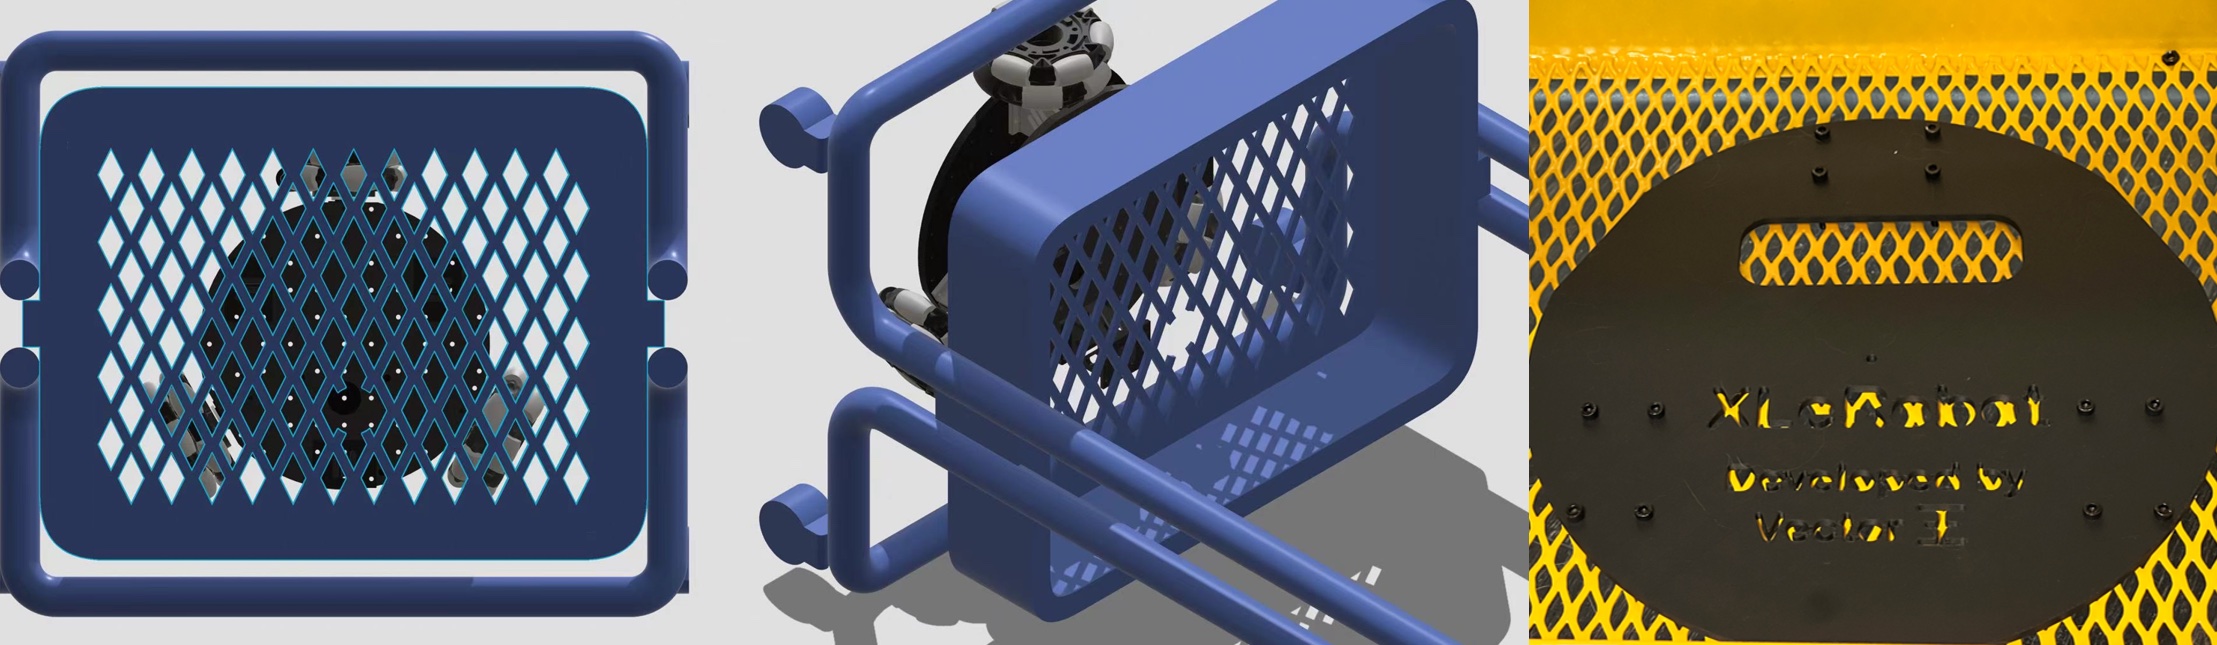
- 然後,將之前延長的線纜從下方穿過推車向上佈線。
🦾 機械手臂底座
頂部底座組裝
14個 M3*12 六角螺絲
4個 M3*16 六角螺絲
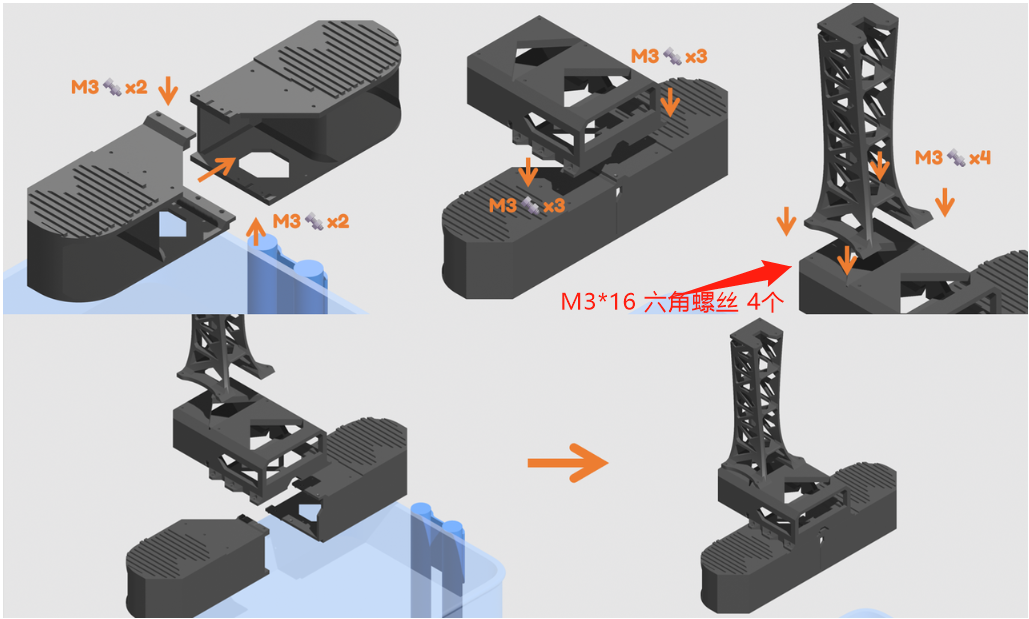
- 當底座翻轉過來時組裝更容易。
頭部組裝
①先用 90CM伺服馬達延長線(黑白相間)和 伺服馬達線(白紅黑相間) 插在7號伺服馬達上。
②用四個 M2*6墊片螺絲 將攝影機固定
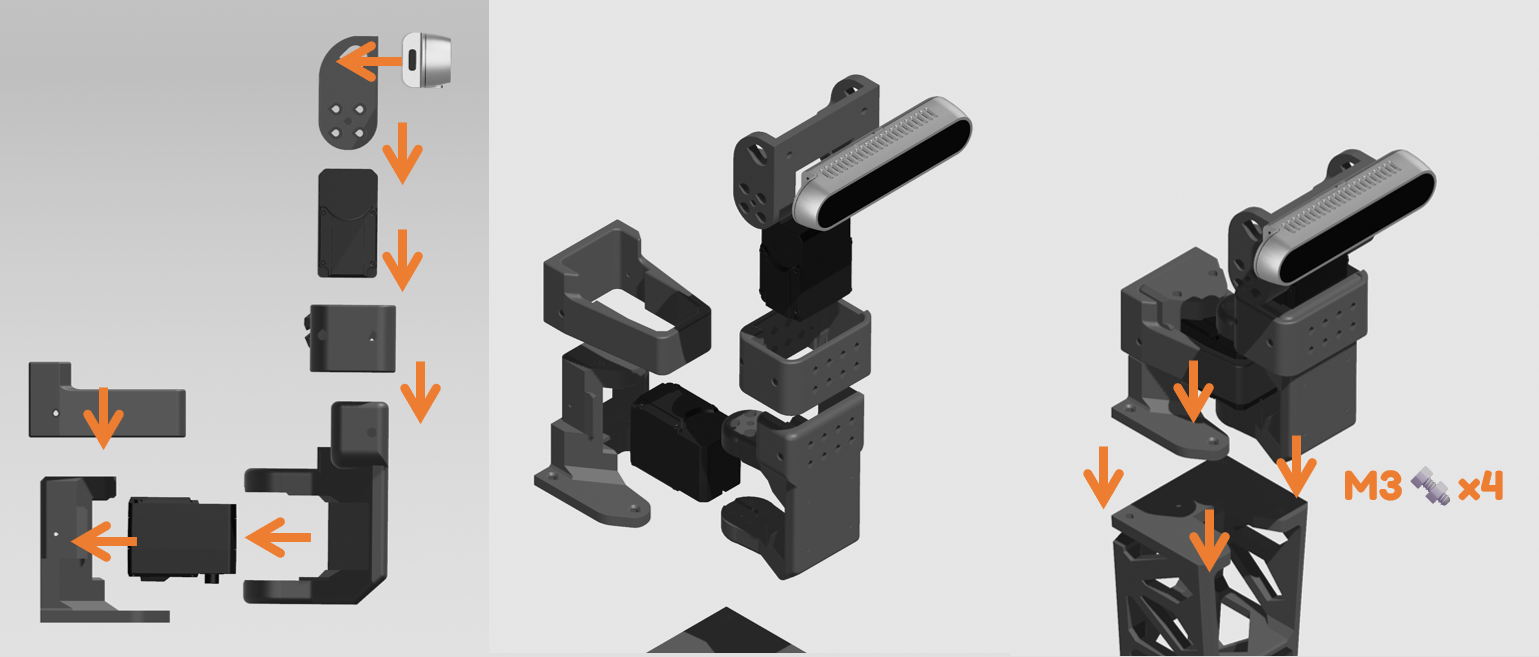
注意安裝舵盤時,舵盤的中間孔不鎖螺絲。
這應該與SO101機械手臂組裝的前兩個步驟相同。
🧵 接線
重要
在將頂部底座夾到推車之前,完成頂部底座的所有接線和線纜管理,並將Raspberry Pi放入其外殼中。
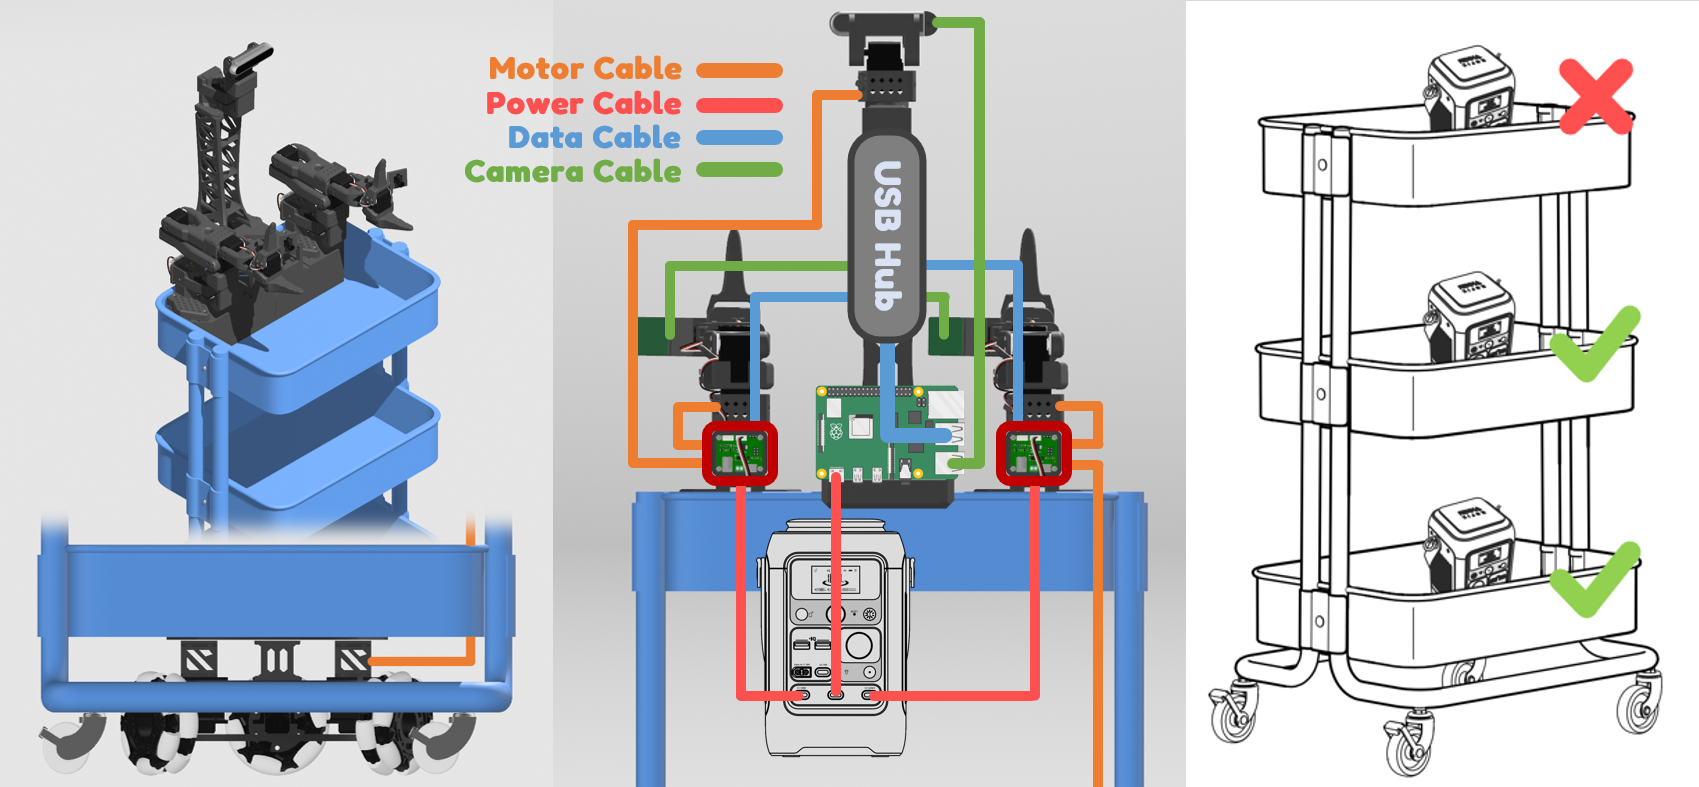
將來自Lekiwi底座的 90CM伺服馬達延長線 連接到 左 SO101機械手臂(這使底座和機械手臂成為Lekiwi)。
將2根**USB-C轉USB-A資料線 **從2個 伺服馬達驅動板 連接到 Raspberry Pi(剩下2個USB-A插槽用於相機)或Jetson主機板。
連接所有3根電源線纜:2根USB-C轉DC(12V)從2個伺服馬達驅動板和1根USB-C轉USB-C從Raspberry Pi,連接到電源的 PD快充 接口。每個接口在同時充電時提供高達100W功率,經測試足以支援12V版本運行。
🔋 放置電池 🛒
放在推車中層或下層的任何位置以保持低重心。電池有防滑底部,在正常操作中不易滑動。
為了安全保持直立放置。
萬一你也意外扔掉了電池手冊,這裡有一份。
重要
為了保護伺服馬達驅動板,確保最後連接電源線纜。在插拔其他線纜時始終斷開電源線纜。
📸 最終組裝
底座裝入推車
重要
在將頂部底座夾到推車之前,完成頂部底座的所有接線和線纜管理,並將Raspberry Pi放入其外殼中。
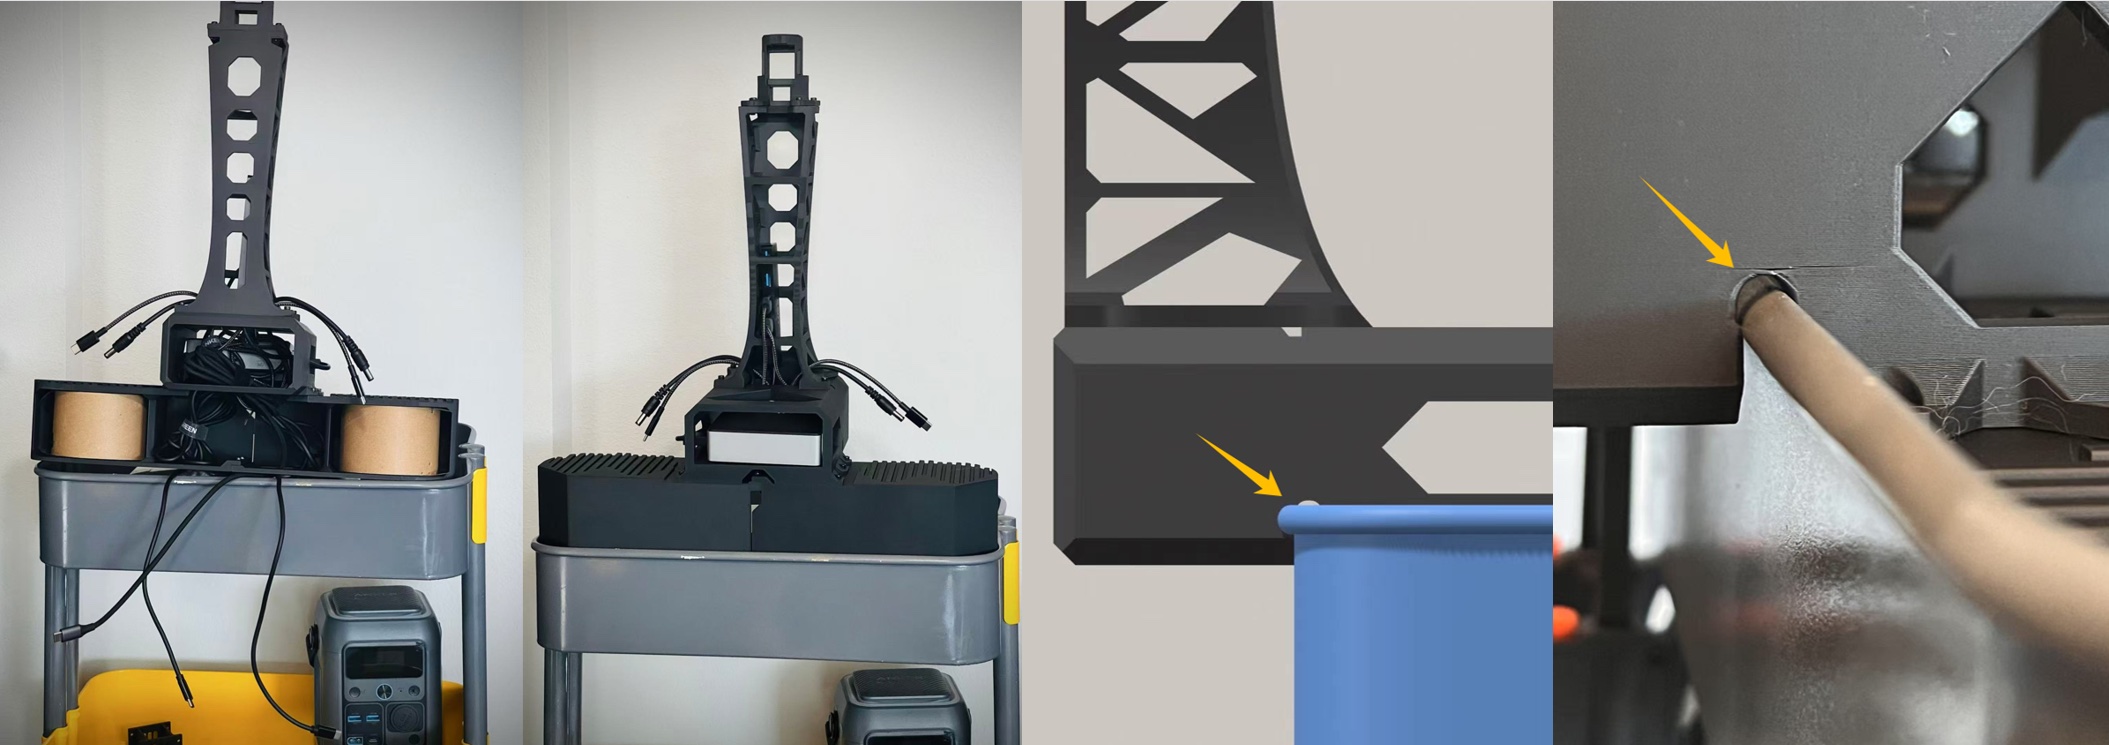
當你將推車邊緣塞入外殼插座時要小心不要弄壞外殼。
為了更容易測試,SO101機械手臂直接夾在推車上。將機械手臂底座定位在推車頂層的兩個角落,然後用 F型固定夾 固定。
如果你有 bambulab耗材紙質線軸,不要忘記將其放在裡面以提供穩定的結構支撐。
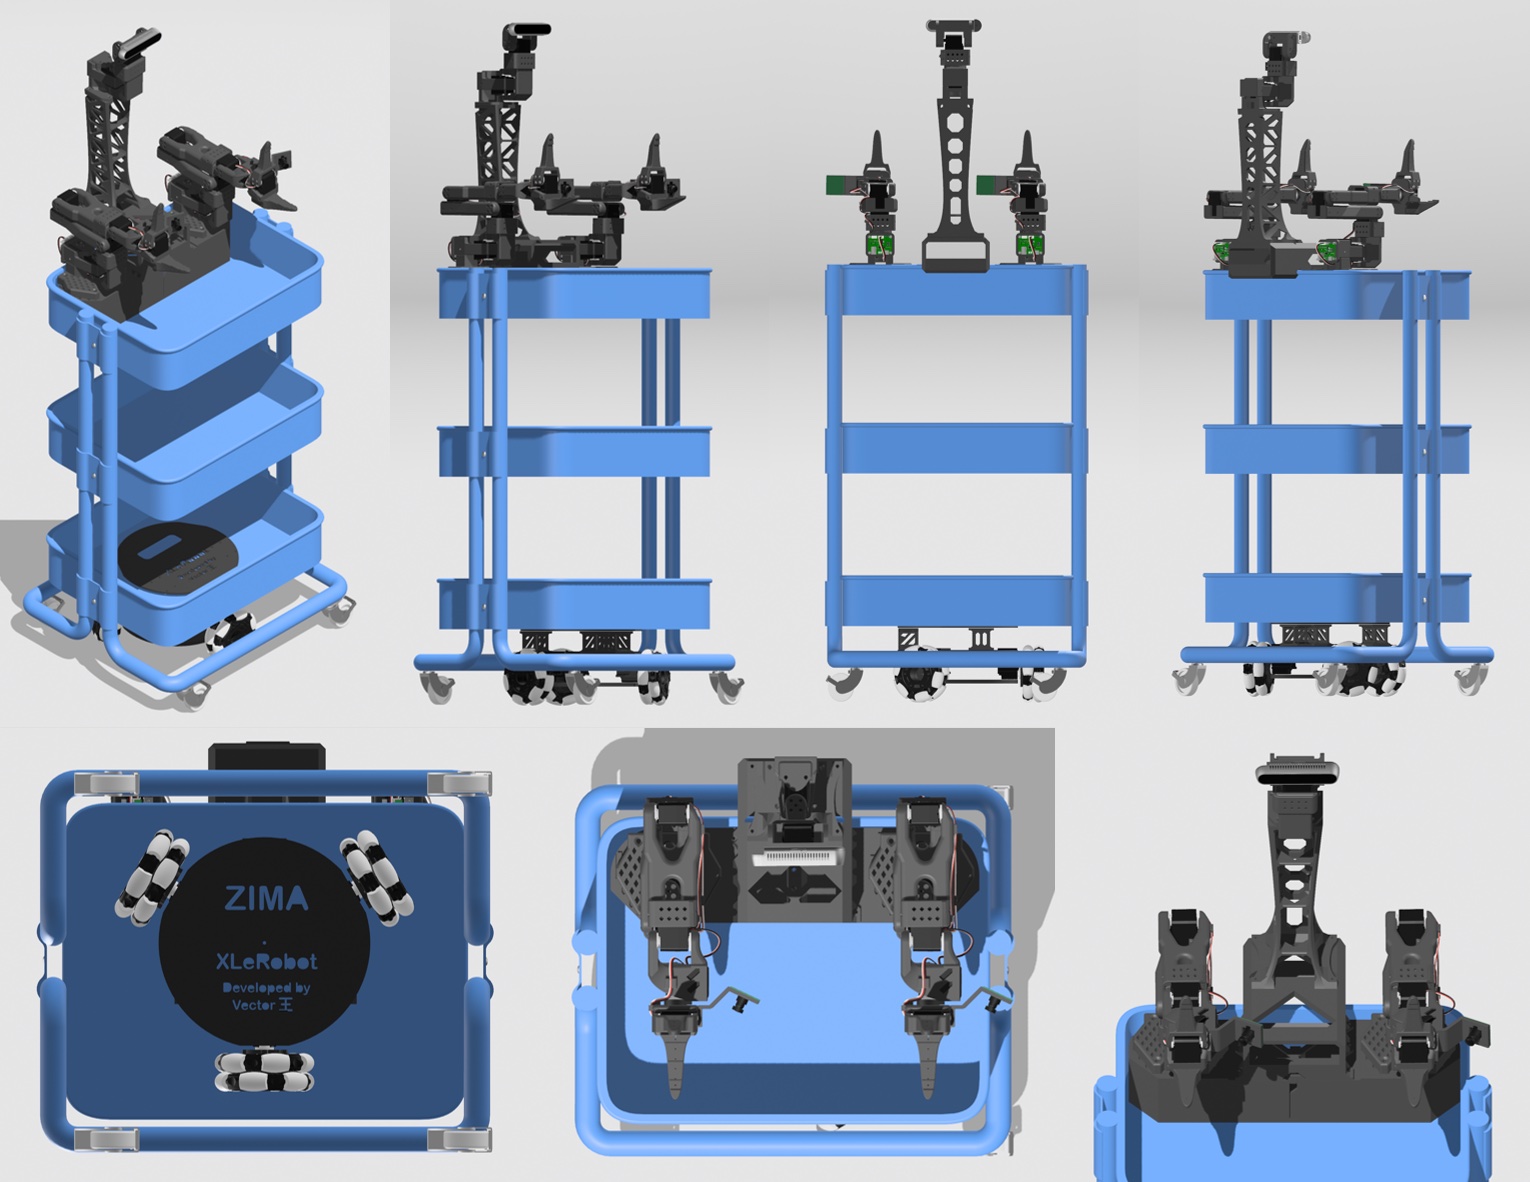
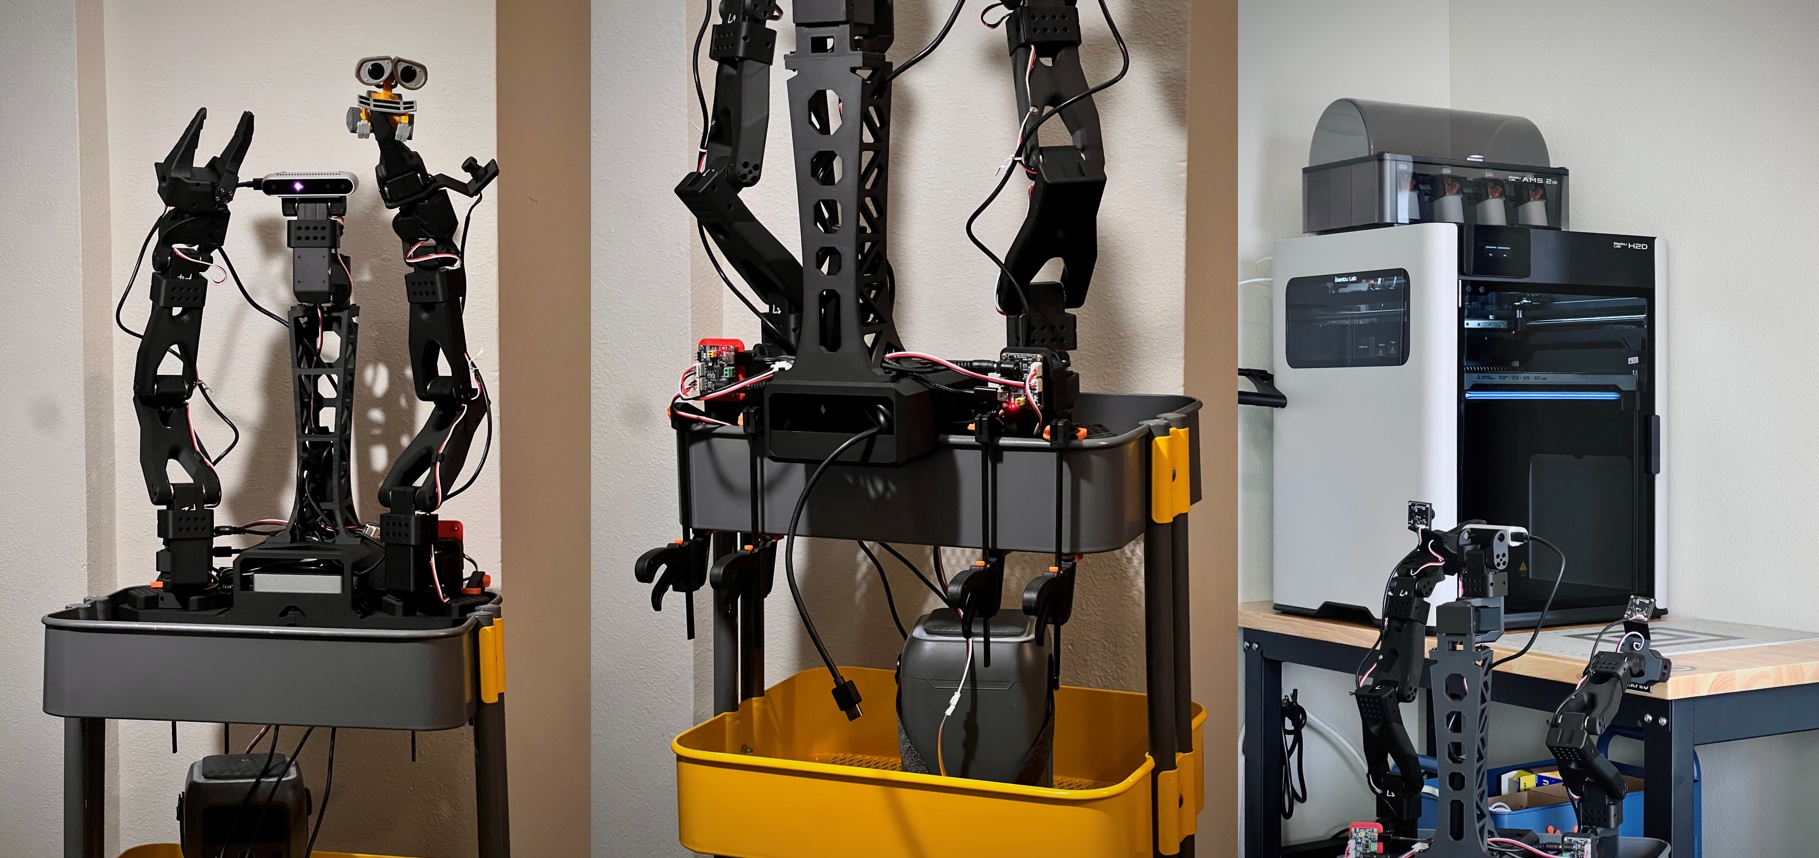
完成這些步驟後,XLeRobot應該在物理上組裝良好,準備做一些家務。
重要
XLeRobot完全組裝後,不要像推車那樣推著它到處走,因為這可能損壞伺服馬達齒輪。相反,當你需要手動移動時,請抬起機器人(~12kg)。