URDF 檔案及資料參考
Lerbot官方的URDF檔案
URDF Studio
ROS2 仿真控制(可自行實現)
https://github.com/holmsslk/so-arm-moveit-hardware
LeRobot的官方圖形介面
https://github.com/huggingface/leLab
LeLab是一款網頁應用,它將 LeRobot 的全部工作流程——校準、遠程操控、記錄、訓練、回放——整合到一個瀏覽器介面中。只需連接機械臂,打開應用,即可開始操作。無需繁瑣的命令列操作,也無需鍵盤輸入。
🤗 LeRobot 的原生網頁入口,旨在讓新使用者在幾分鐘內完成從“開箱”到“訓練他們的第一個保單”的整個過程。
🤗 只需一條命令即可安裝並運行所有程式。
手機控制從動臂
https://huggingface.co/docs/lerobot/main/en/phone_teleop
雲端機器人研發:基於 AWS 實現 ROS 2 裝置與 Isaac Sim 的 Lerobot 仿真及數據流
網頁端設定舵機ID和中位校準
https://bambot.org/feetech.js?lang=zh
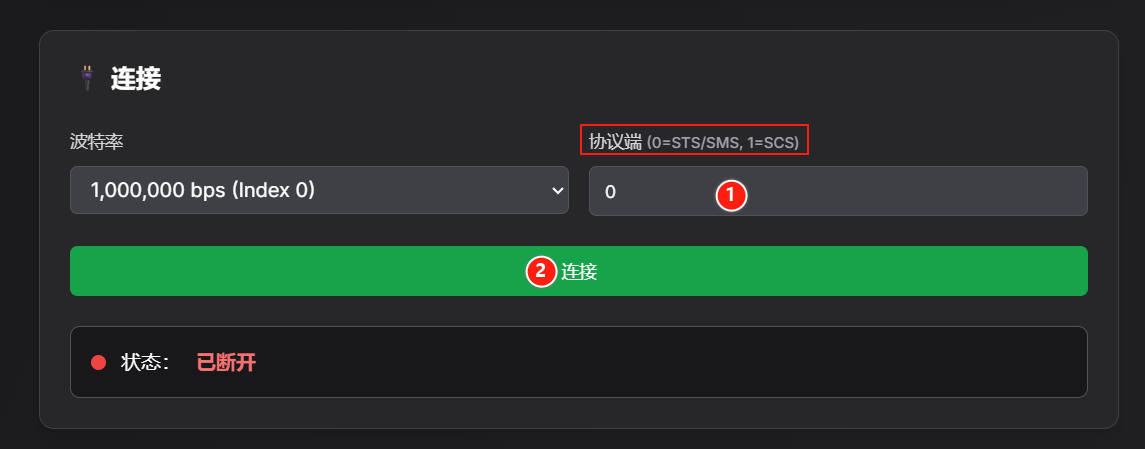
1、根據舵機型號輸入0或1,點擊“連接”
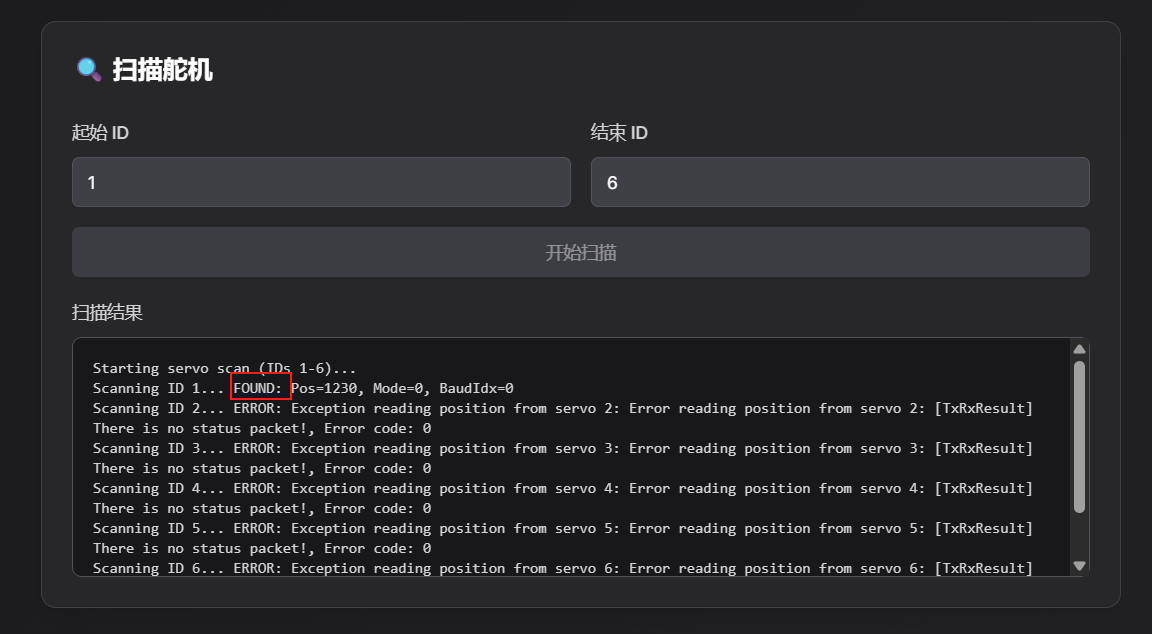
2、掃描ID 1~6 的舵機,可以根據掃描結果裡的FOUND確認對應ID舵機。例如圖片裡舵機 ID 1 被掃描到了
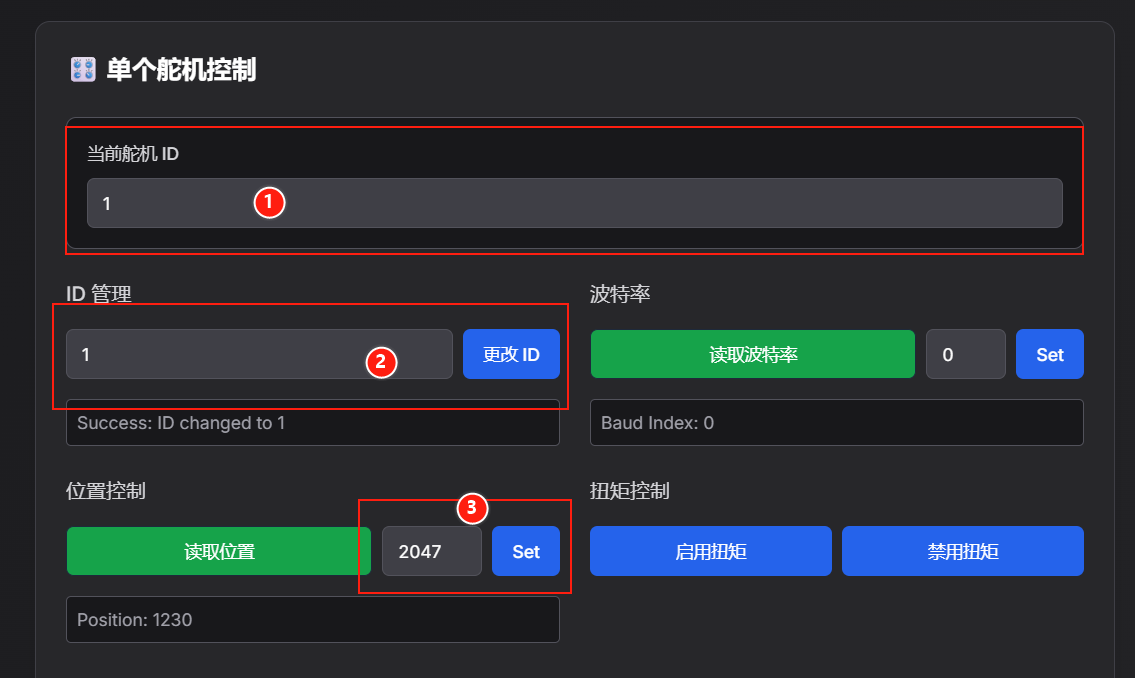
3、ID設定和中位校準
①當前舵機ID輸入為被掃描到的舵機ID
②在“ID管理”中輸入數字,點擊“更改ID”即可設定ID
③中位校準(STS3215舵機中位是2047,SCS0009舵機中位是511)
STS舵機:在“位置控制”輸入2047,並點擊“Set”
SCS舵機:在“位置控制”輸入511,並點擊“Set”