樹莓派5
1.連接設備
本教程以樹莓派5主板,官方64位版本的鏡像爲例。
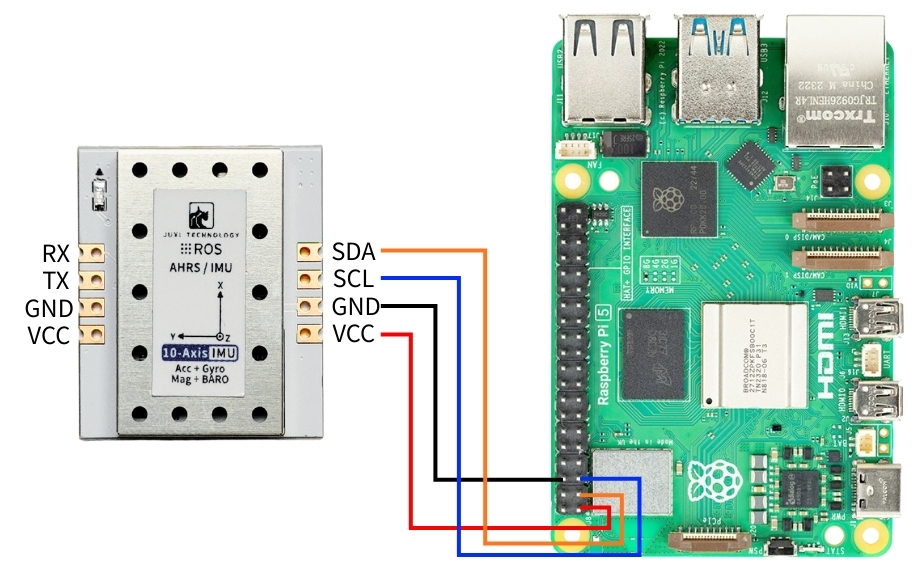
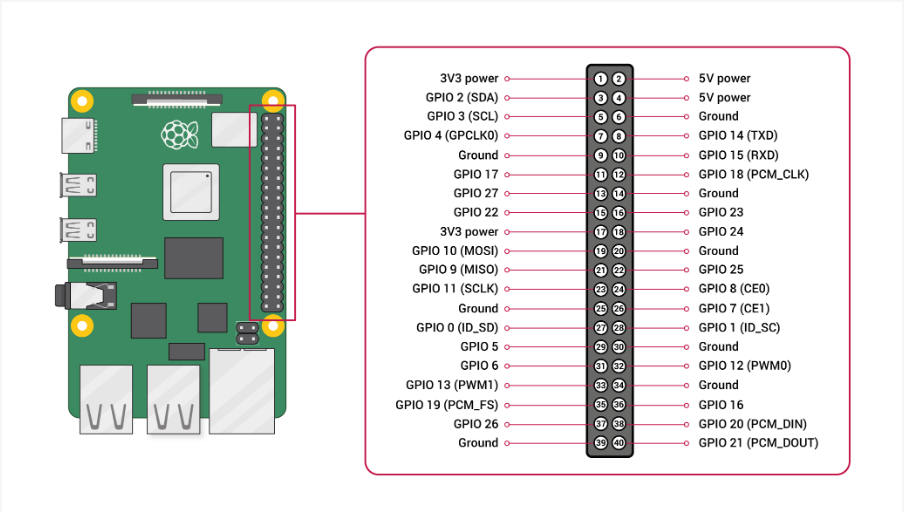
將IMU姿態傳感器按照下圖連接到樹莓派5的I2C接口。
2.查看設備狀態
首先安裝 I2Ctool,終端輸入:
PowerShell
sudo apt-get update
sudo apt-get install -y i2c-tools
查看I2C設備
PowerShell
sudo i2cdetect -y -r -a 1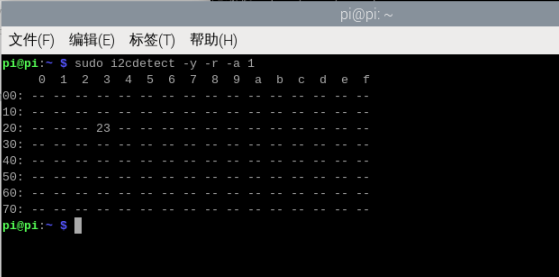
3.安裝驅動庫
3.1安裝代碼所需python庫
PowerShell
sudo apt update
sudo apt install -y python3-serial
sudo apt install -y python3-smbus2
3.2傳輸文件
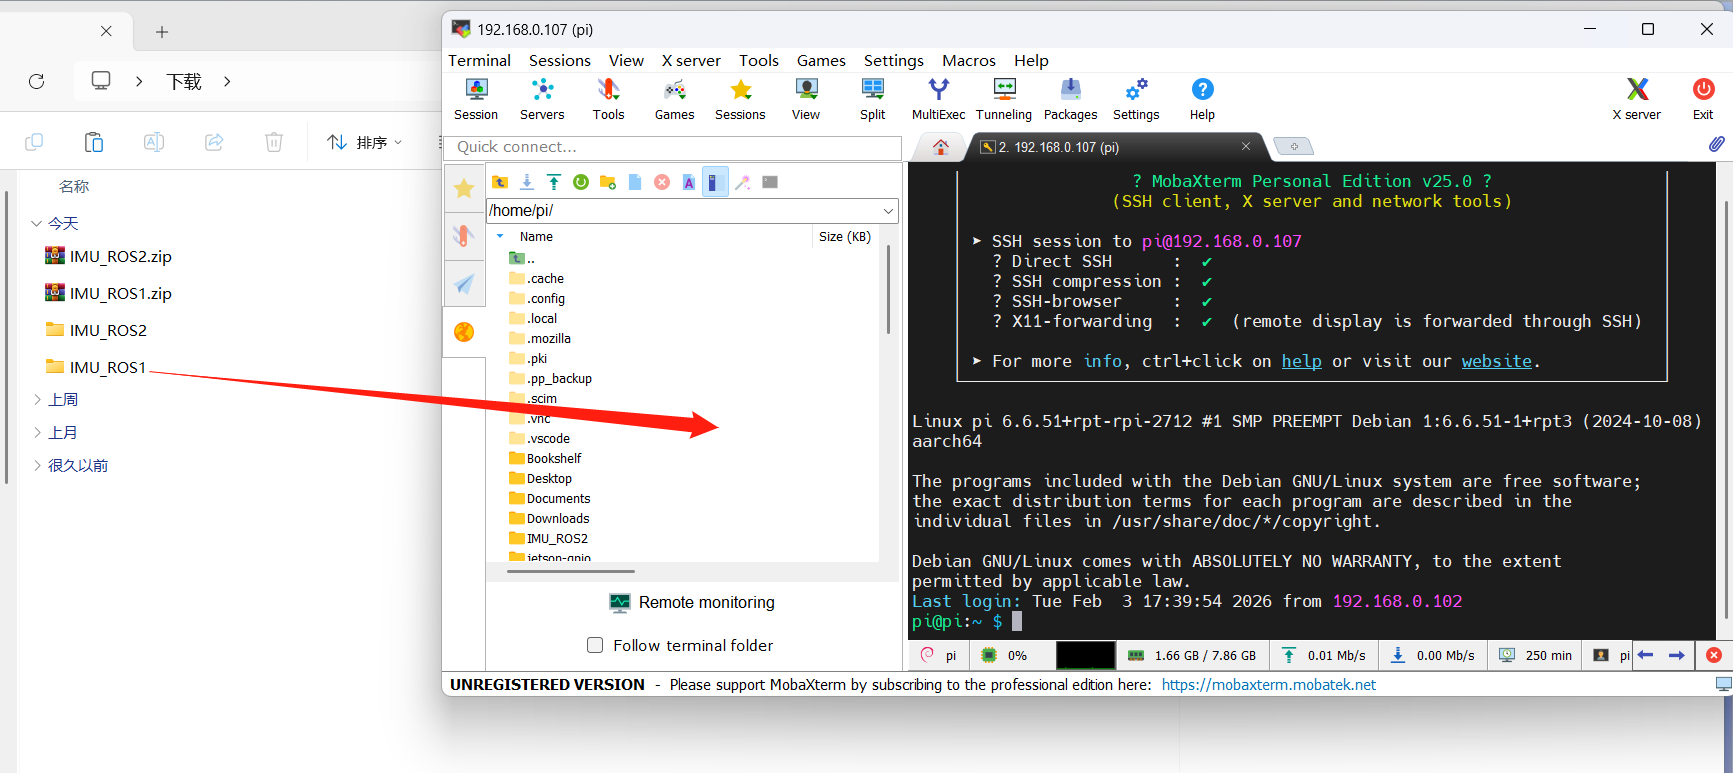
IMU_ROS2.zip 如果還不會使用MobaXterm傳輸文件的朋友,請查看以下網頁MobaXterm詳細安裝和操作方法:文件遠程傳輸
通過MobaXterm軟件將 解壓後的文件 拖入 樹莓派5 上。
4.查看imu數據
進入 ~/IMU_Library目錄,運行IMU_Serial_Library.py文件
PowerShell
cd ~/imu_ros2/src/IMU_ROS2/IMU_Library

# 運行 IMU 數據打印文件
python3 -m IMU_Library.IMU_I2C_Library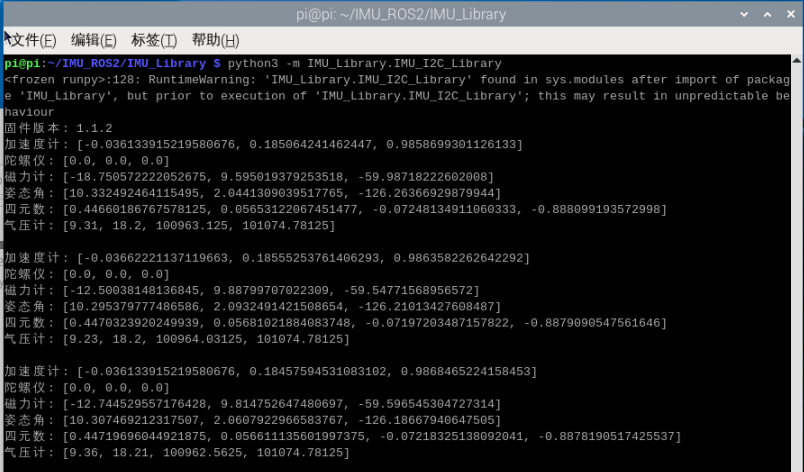
注意:以上爲10軸IMU的數據讀取,6軸無磁力計(Magnetometer)與氣壓計(Barometer)數據,9軸無氣壓計(Barometer)數據。
5.IMU校準
進入 ~/IMU_Library目錄,運行imu_calibration_tool.py文件
PowerShell
cd ~/IMU_Library

# 運行 IMU 校準代碼文件 --I2C通訊校準
# 執行所有校準(整體、磁力計、溫度)
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 1

# 僅整體校準
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 1 --calibrate imu

# 僅磁力計校準
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 1 --calibrate mag

# 僅溫度校準
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 1 --calibrate temp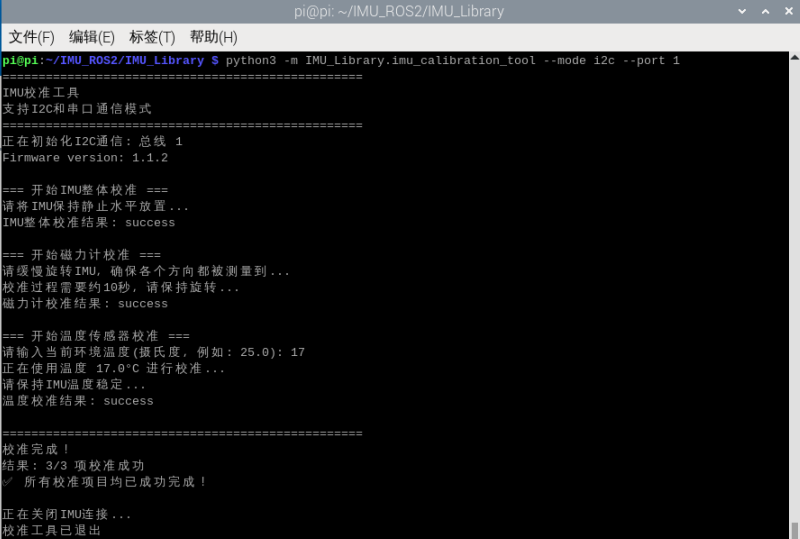
6.注意事項
樹莓派5需要提前開啓i2c引腳。
開啓操作如下:
終端運行命令
PowerShell
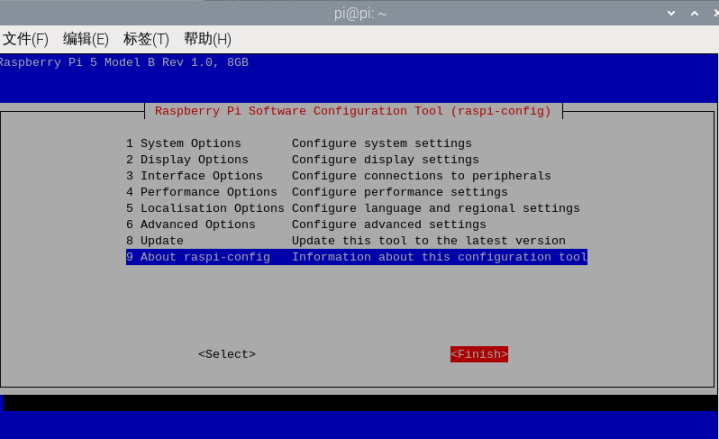
sudo raspi-config通過鍵盤的方向鍵選擇,選中後按鍵盤Enter鍵進入
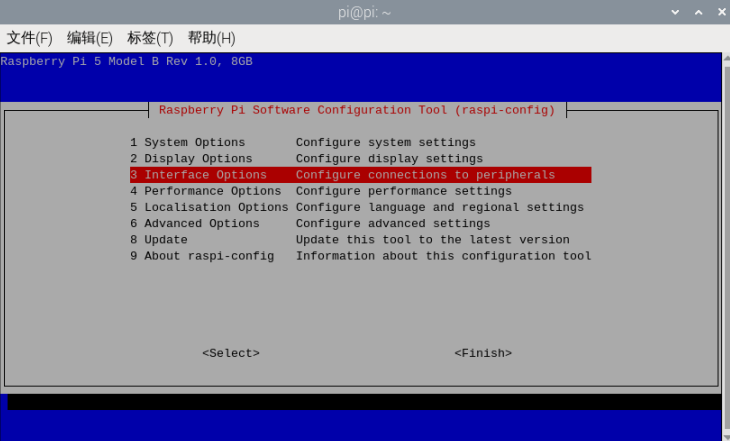
選擇I2C,選中後按鍵盤Enter鍵進入,
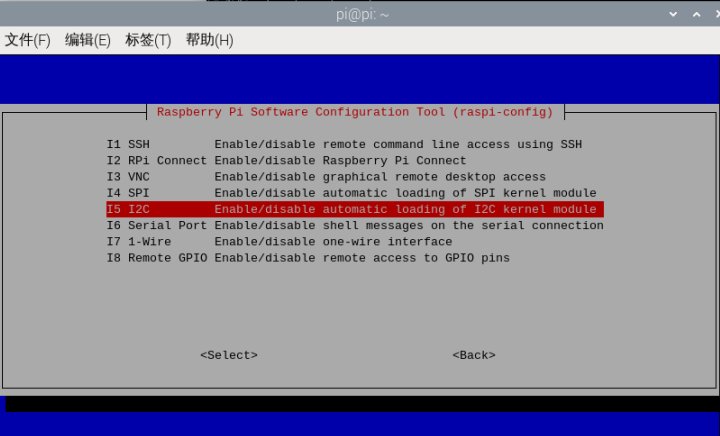
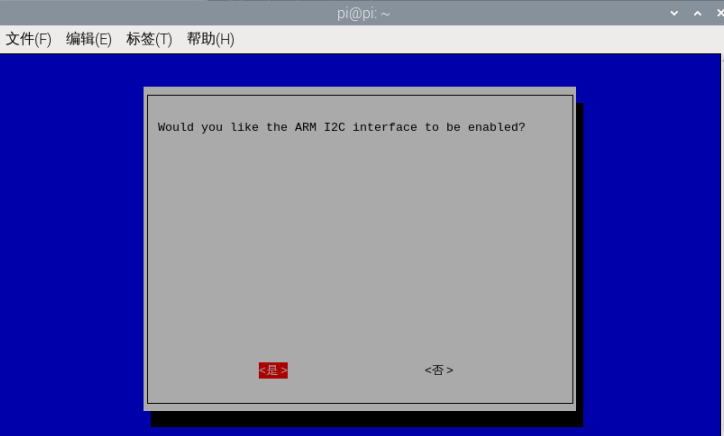
選中I2C後,按鍵盤Enter鍵,控制方向鍵選擇Yes,再按Eneter鍵確認。
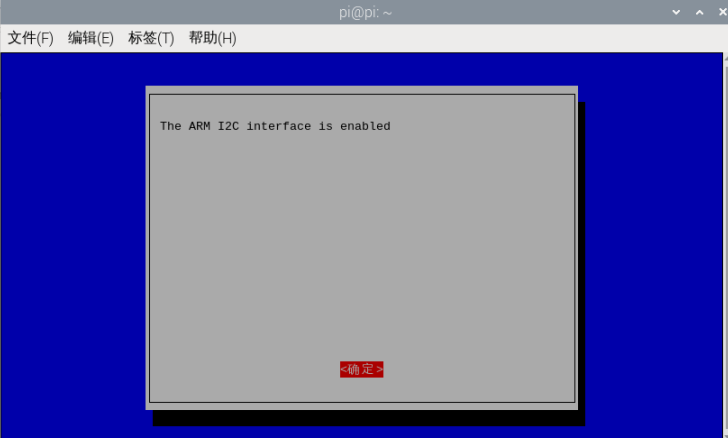
按Enter鍵確認
按方向鍵選擇Finish,然後按Enter鍵,退出配置。