Raspberry Pi 5
1. Connecter le périphérique
Ce tutoriel utilise la carte mère Raspberry Pi 5 avec l'image officielle 64 bits comme exemple.
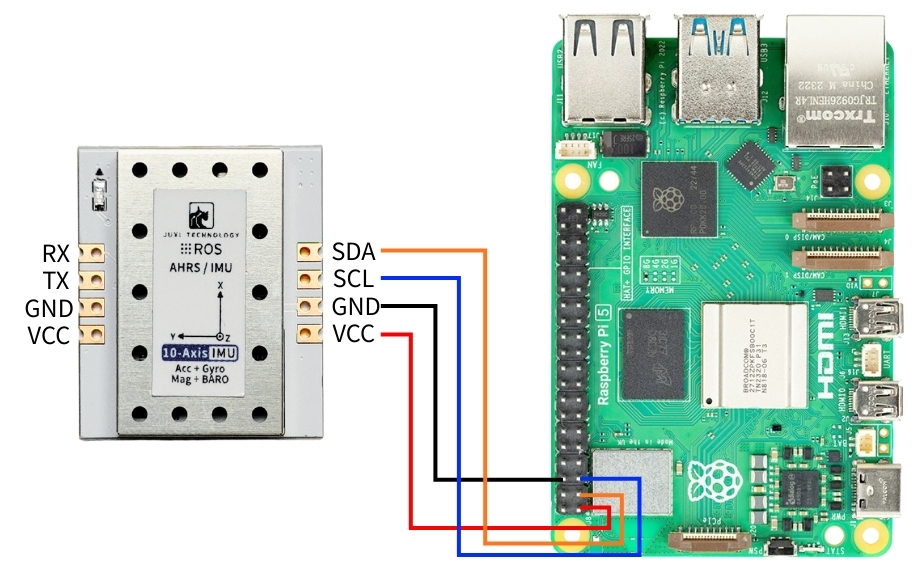
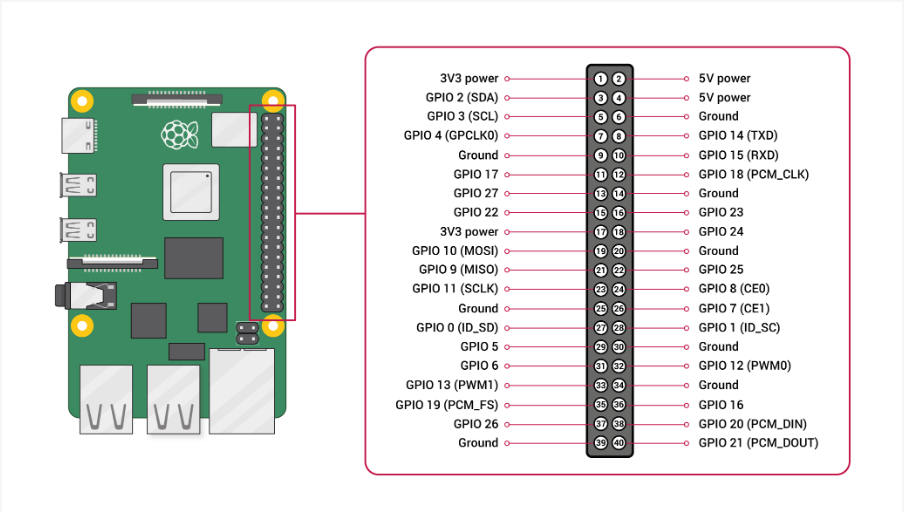
Connecter le capteur d'attitude IMU à l'interface I2C de la Raspberry Pi 5 comme illustré ci-dessous.
2. Vérifier l'état du périphérique
Installer d'abord I2Ctool, saisir dans le terminal :
sudo apt-get update
sudo apt-get install -y i2c-tools
Vérifier les périphériques I2C
sudo i2cdetect -y -r -a 1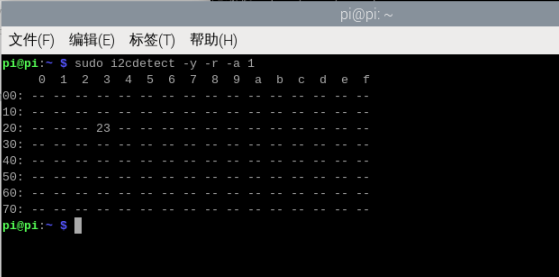
3. Installer les bibliothèques de pilotes
3.1 Installer les bibliothèques Python nécessaires au code
sudo apt update
sudo apt install -y python3-serial
sudo apt install -y python3-smbus2
3.2 Transférer les fichiers
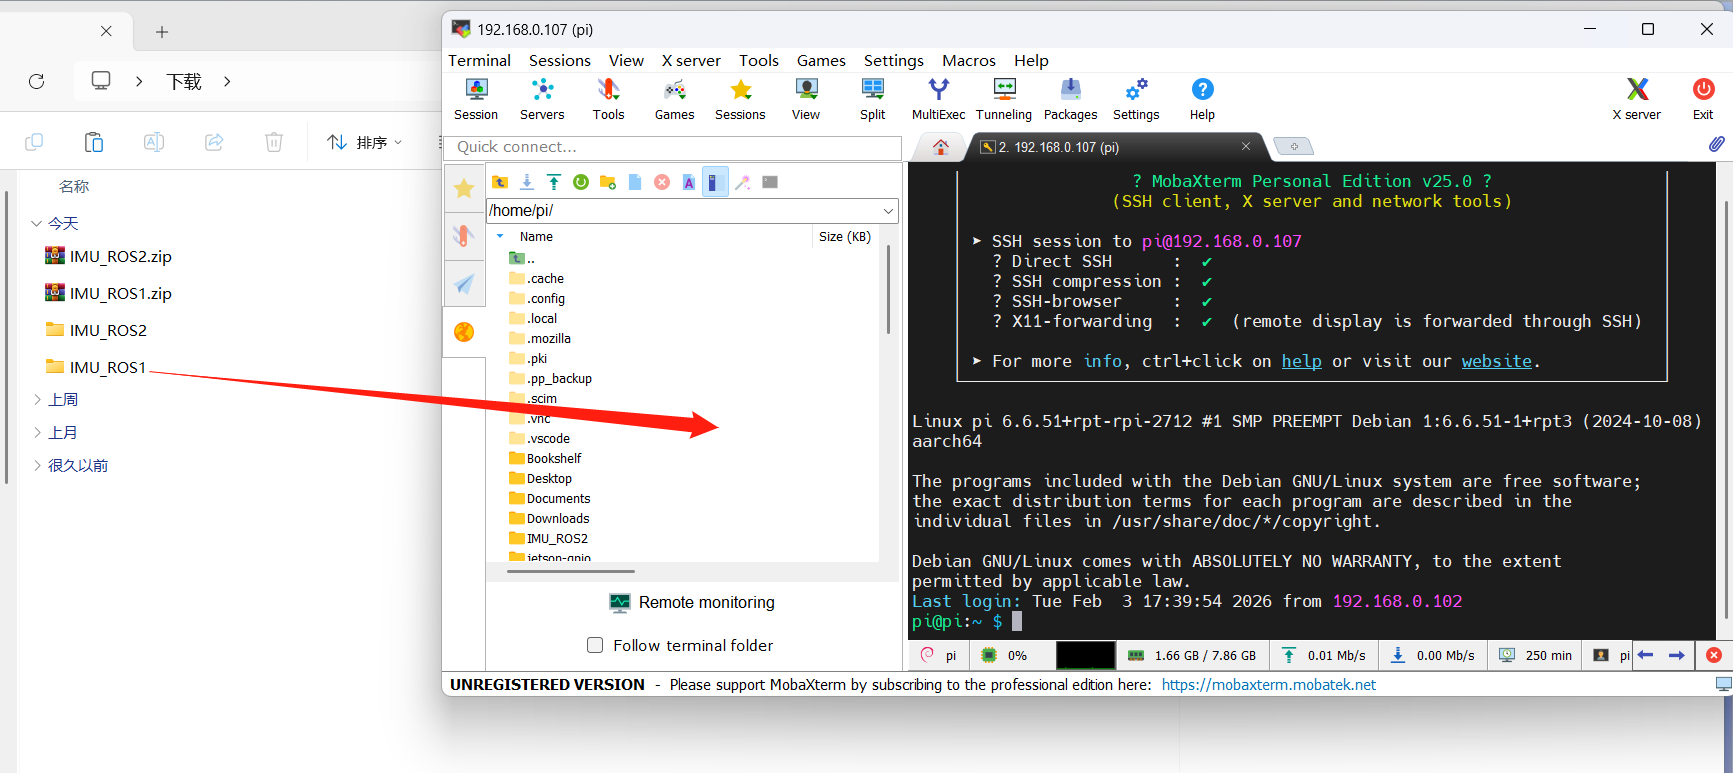
IMU_ROS2.zip Si vous n'êtes pas encore familier avec l'utilisation de MobaXterm pour transférer des fichiers, consultez la page suivante pour l'installation détaillée et le mode d'emploi de MobaXterm : 文件远程传输
Glisser les fichiers décompressés sur la Raspberry Pi 5 avec MobaXterm.
4. Afficher les données IMU
Entrer dans le répertoire ~/IMU_Library et exécuter IMU_Serial_Library.py
cd ~/imu_ros2/src/IMU_ROS2/IMU_Library

# Exécuter le fichier de sortie de données série IMU
python3 -m IMU_Library.IMU_I2C_Library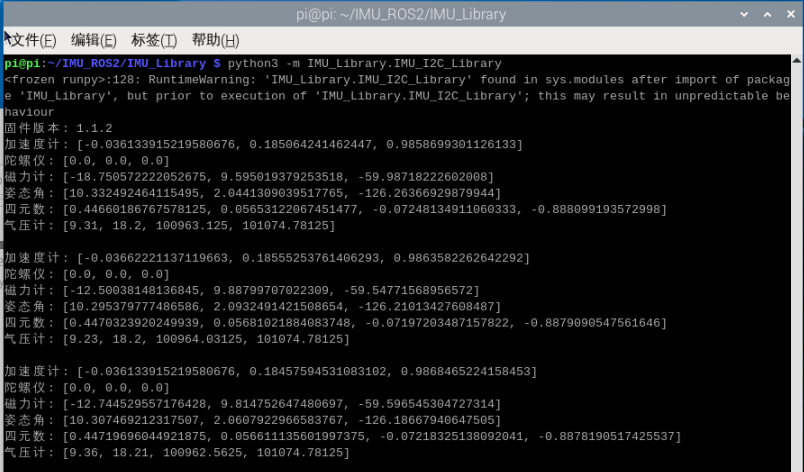
Remarque : ce qui précède concerne un IMU 10 axes ; les 6 axes n'ont pas de magnétomètre ni de baromètre, les 9 axes pas de baromètre.
5. Calibrage IMU
Entrer dans le répertoire ~/IMU_Library et exécuter imu_calibration_tool.py
cd ~/IMU_Library

# Exécuter le script de calibration IMU -- I2C
# Exécuter toutes les calibrations (globale, magnétomètre, température)
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 1

# Calibration globale seule
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 1 --calibrate imu

# Magnétomètre seul
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 1 --calibrate mag

# Température seule
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 1 --calibrate temp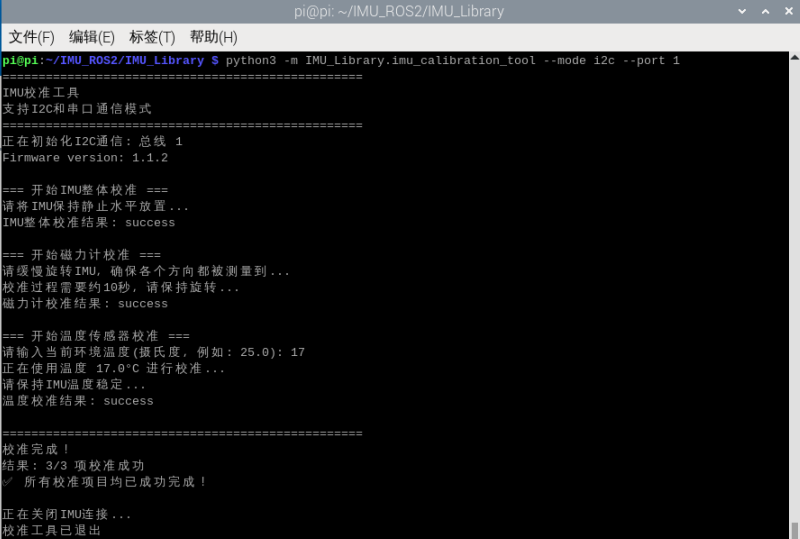
6. Remarques
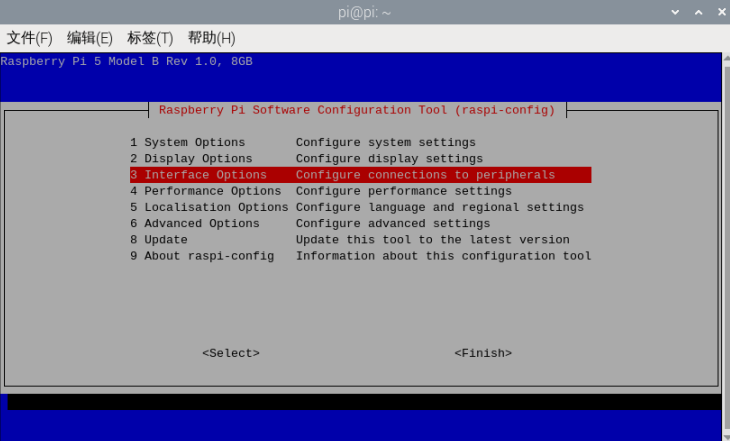
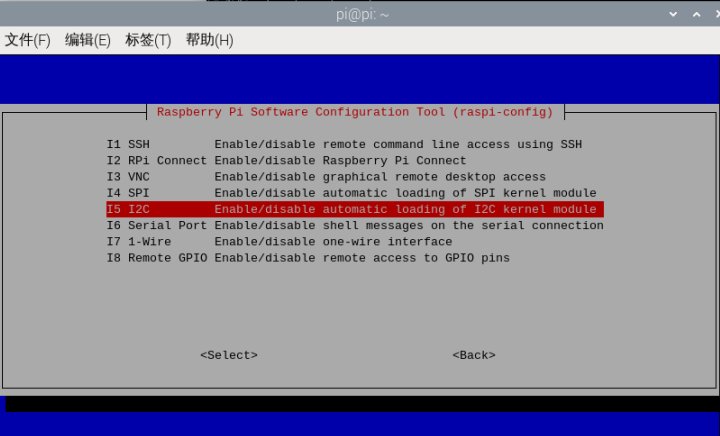
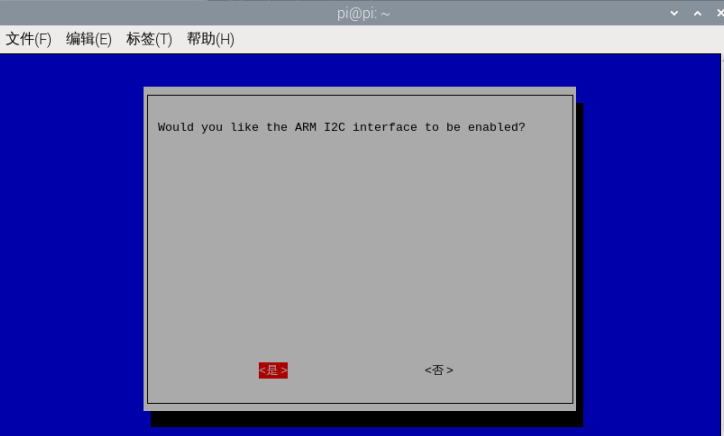
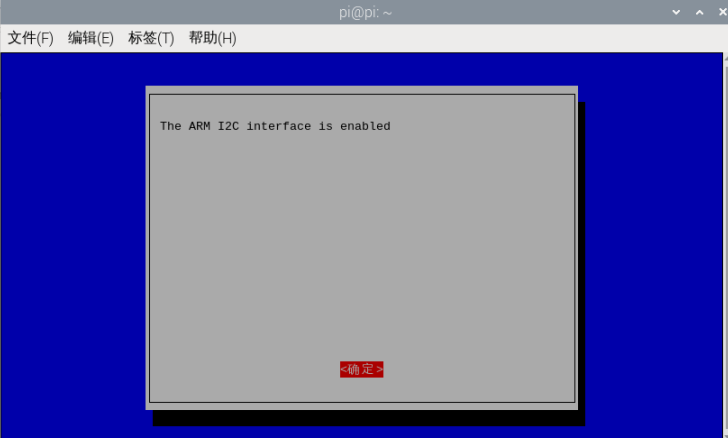
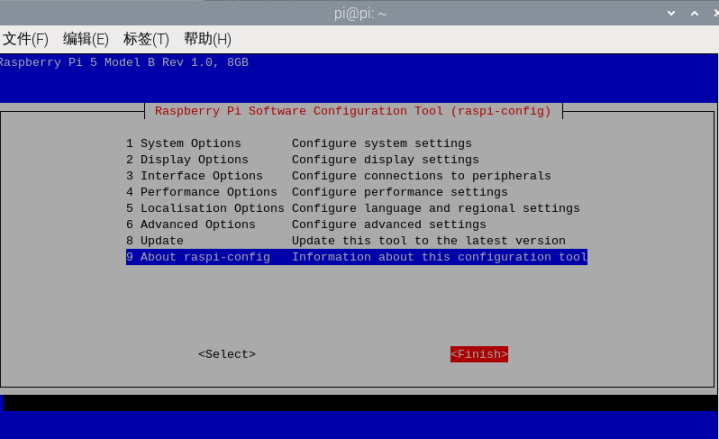
Le Raspberry Pi 5 nécessite d'activer au préalable les broches I2C.
Procédure :
Exécuter dans le terminal
sudo raspi-configSélectionner avec les flèches, valider avec Entrée
Sélectionner I2C, valider avec Entrée
Après sélection d'I2C, appuyer sur Entrée, choisir Yes avec les flèches et confirmer avec Entrée.
Confirmer avec Entrée
Choisir Finish avec les flèches et quitter avec Entrée.