Étape 7 : Entraînement local sur Ubuntu
Cet article s'applique au cas où votre ordinateur dispose déjà d'une carte graphique NVIDIA ; aucun cloud GPU n'est nécessaire.
Avant de commencer
- Environnement : il suffit de l'installer en suivant Première étape : installer l'environnement Lerobot ; pour l'entraînement local, inutile de transférer le dataset ailleurs
- Dataset : l'exemple ci-dessous utilise le dataset de saisie d'oranges
lerobot_my_dataset_acollecté dans le premier article de la sixième étape, avec un chemin écrit en absolu ; remplacez-le par votre propre nom d'utilisateur - Entraînement sur Mac : remplacez
/home/<nom-utilisateur>/dans la commande par/Users/<nom-utilisateur>/ - Répertoire de sortie : si
--output_direxiste déjà, une erreurFileExistsErrorsera directement signalée ; changez de nom de répertoire, ou ajoutez--resume=truepour poursuivre l'entraînement
Documentation de référence
https://github.com/huggingface/lerobot/blob/main/src/lerobot/scripts/lerobot_train.py
https://github.com/huggingface/lerobot/blob/main/src/lerobot/configs/train.py
- Remarque
Le caractère `` ne peut être précédé que d'un seul espace et ne doit être suivi d'aucun espace
Lorsque le dataset est en local, --dataset.streaming doit être false, car la lecture en flux n'est pas nécessaire
Shell
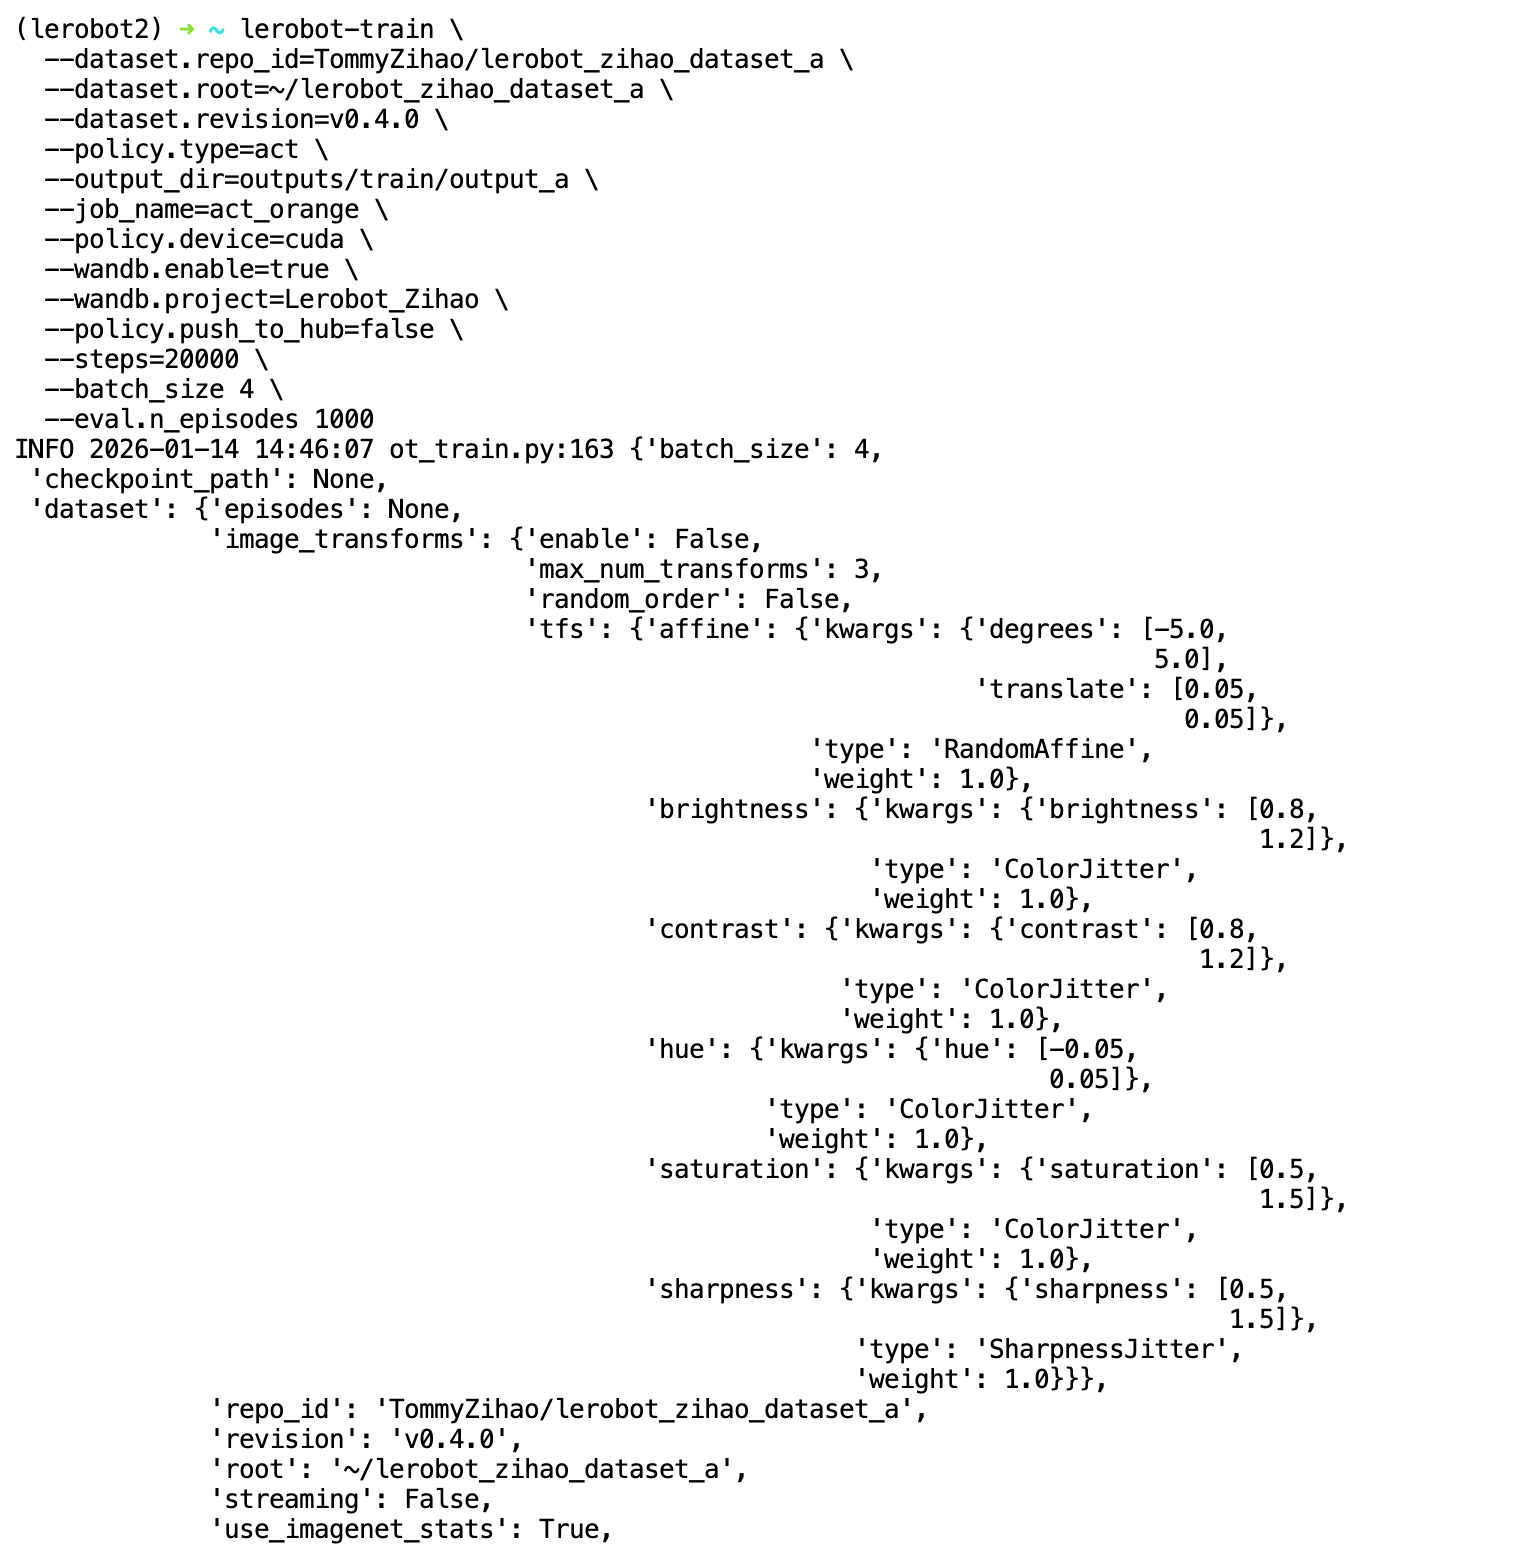
lerobot-train \
  --dataset.repo_id=<nom-utilisateur>/lerobot_my_dataset_a \
  --dataset.root=/home/<nom-utilisateur>/.cache/huggingface/lerobot/<nom-utilisateur>/lerobot_my_dataset_a \
  --dataset.revision=v0.4.0 \
  --dataset.streaming=false \
  --policy.type=act \
  --output_dir=output_lerobot_train/a \
  --job_name=orange_job \
  --policy.device=cuda \
  --wandb.enable=true \
  --wandb.project=Lerobot_my_Project \
  --policy.push_to_hub=false \
  --steps=300000 \
  --batch_size=8

lerobot-train --dataset.repo_id=<nom-utilisateur>/lerobot_my_dataset_a --dataset.root=/home/<nom-utilisateur>/.cache/huggingface/lerobot/<nom-utilisateur>/lerobot_my_dataset_a --dataset.revision=v0.4.0 --dataset.streaming=false --policy.type=act --output_dir=output_lerobot_train/a --job_name=orange_job --policy.device=cuda --wandb.enable=true --wandb.project=Lerobot_my_Project --policy.push_to_hub=false --steps=300000 --batch_size=8