

Étape 2 : Vérification du port série (Ubuntu)
Méthode 1 : consultation directe en ligne de commande Linux
Voir le port du périphérique série
Shell
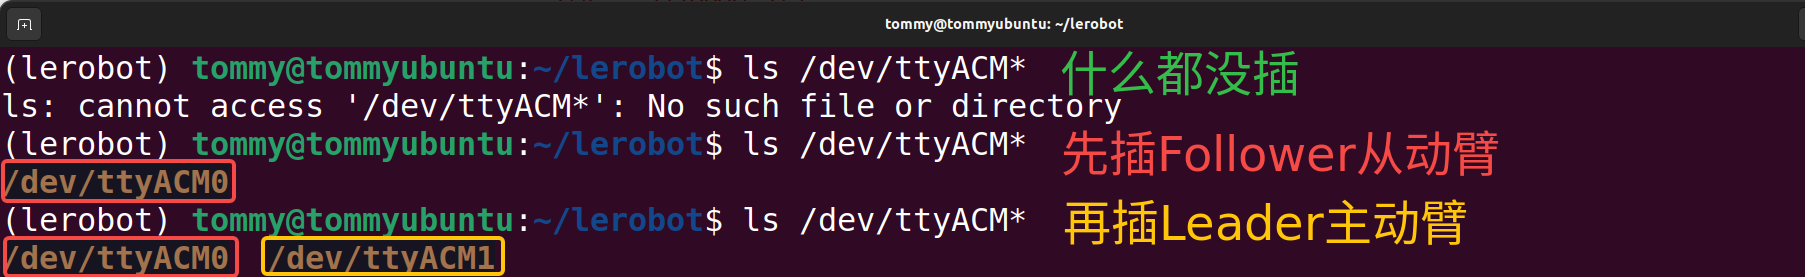
ls /dev/ttyACM*Connecter le port USB de l'ordinateur et du bras robotisé
Branchez d'abord le bras esclave Follower, puis branchez le bras maître Leader
Méthode 2 : outil officiel LeRobot
Shell
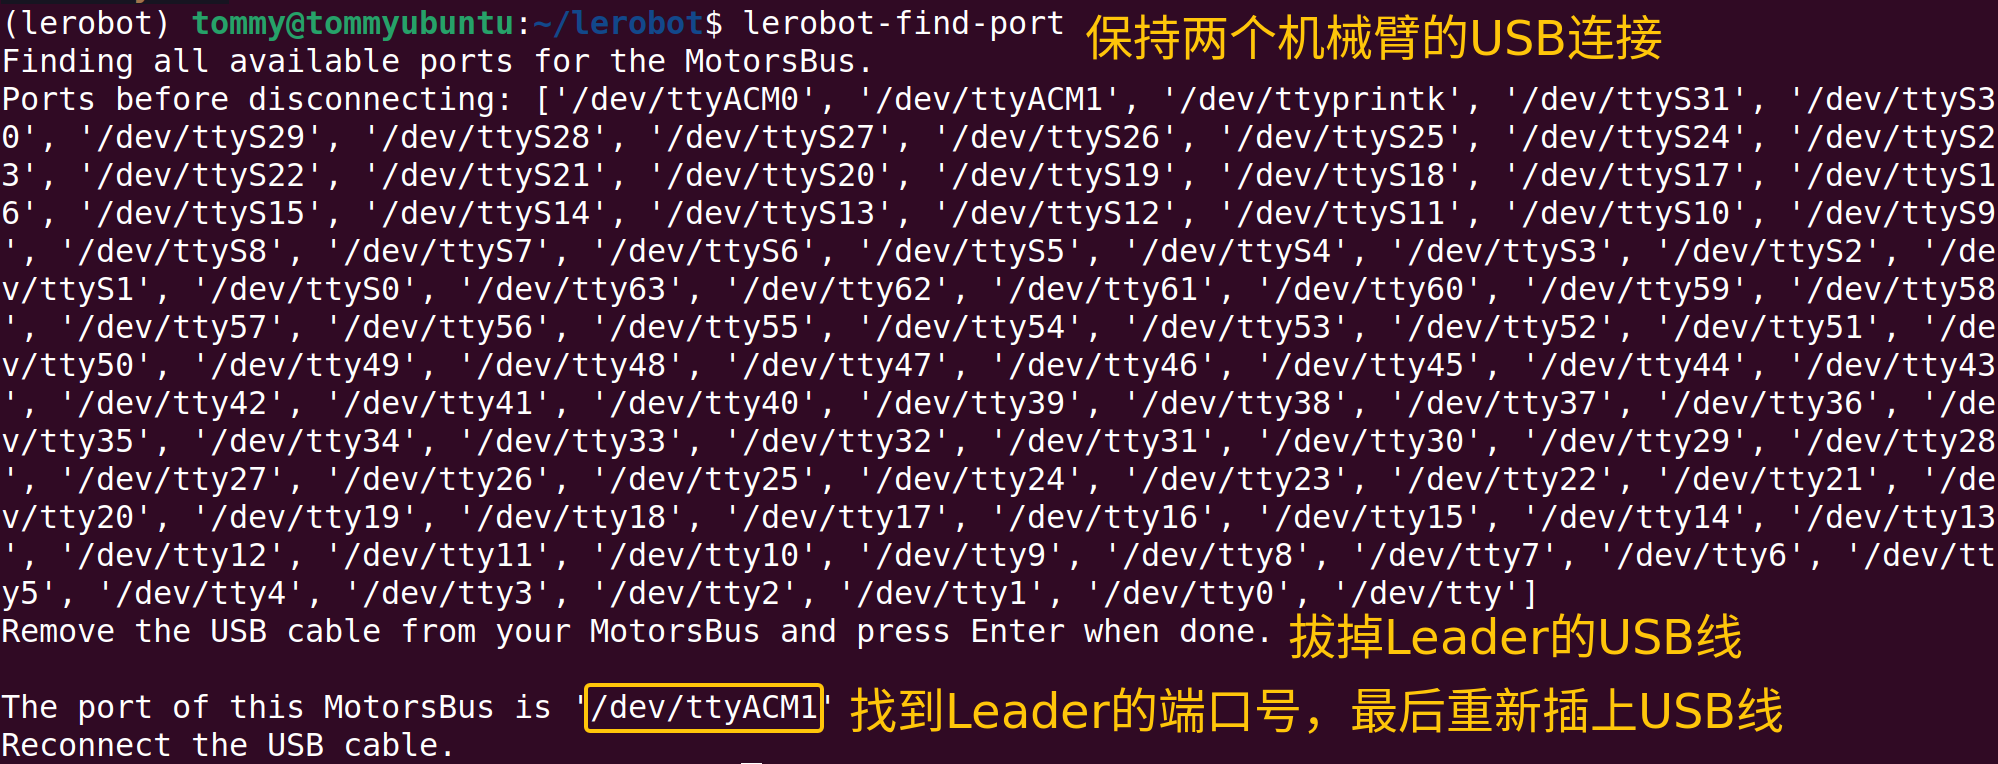
lerobot-find-port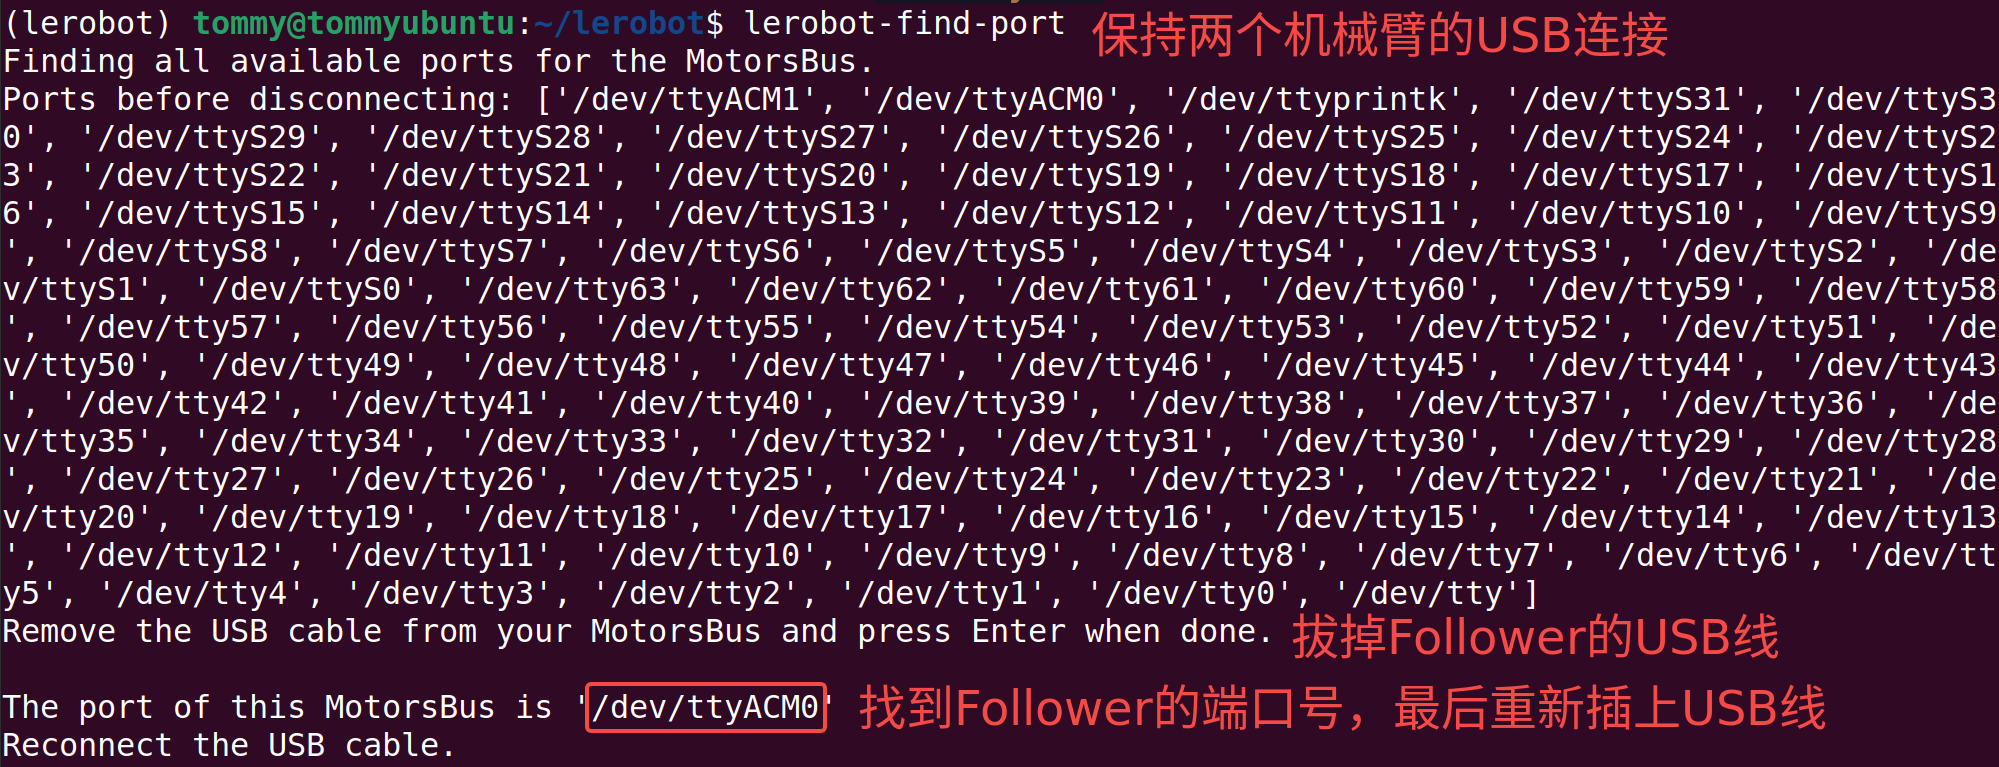
Noter mes ports
/dev/ttyACM0 est le numéro de port du périphérique série du bras esclave Follower
/dev/ttyACM1 est le numéro de port du périphérique série du bras maître Leader
Accorder les permissions au port
Permettre à tous les utilisateurs de lire et d'écrire ces périphériques série
Shell
sudo chmod 666 /dev/ttyACM*