

Ordinateur Windows
Connecter la caméra et l'ordinateur
Shell
lerobot-find-cameras opencv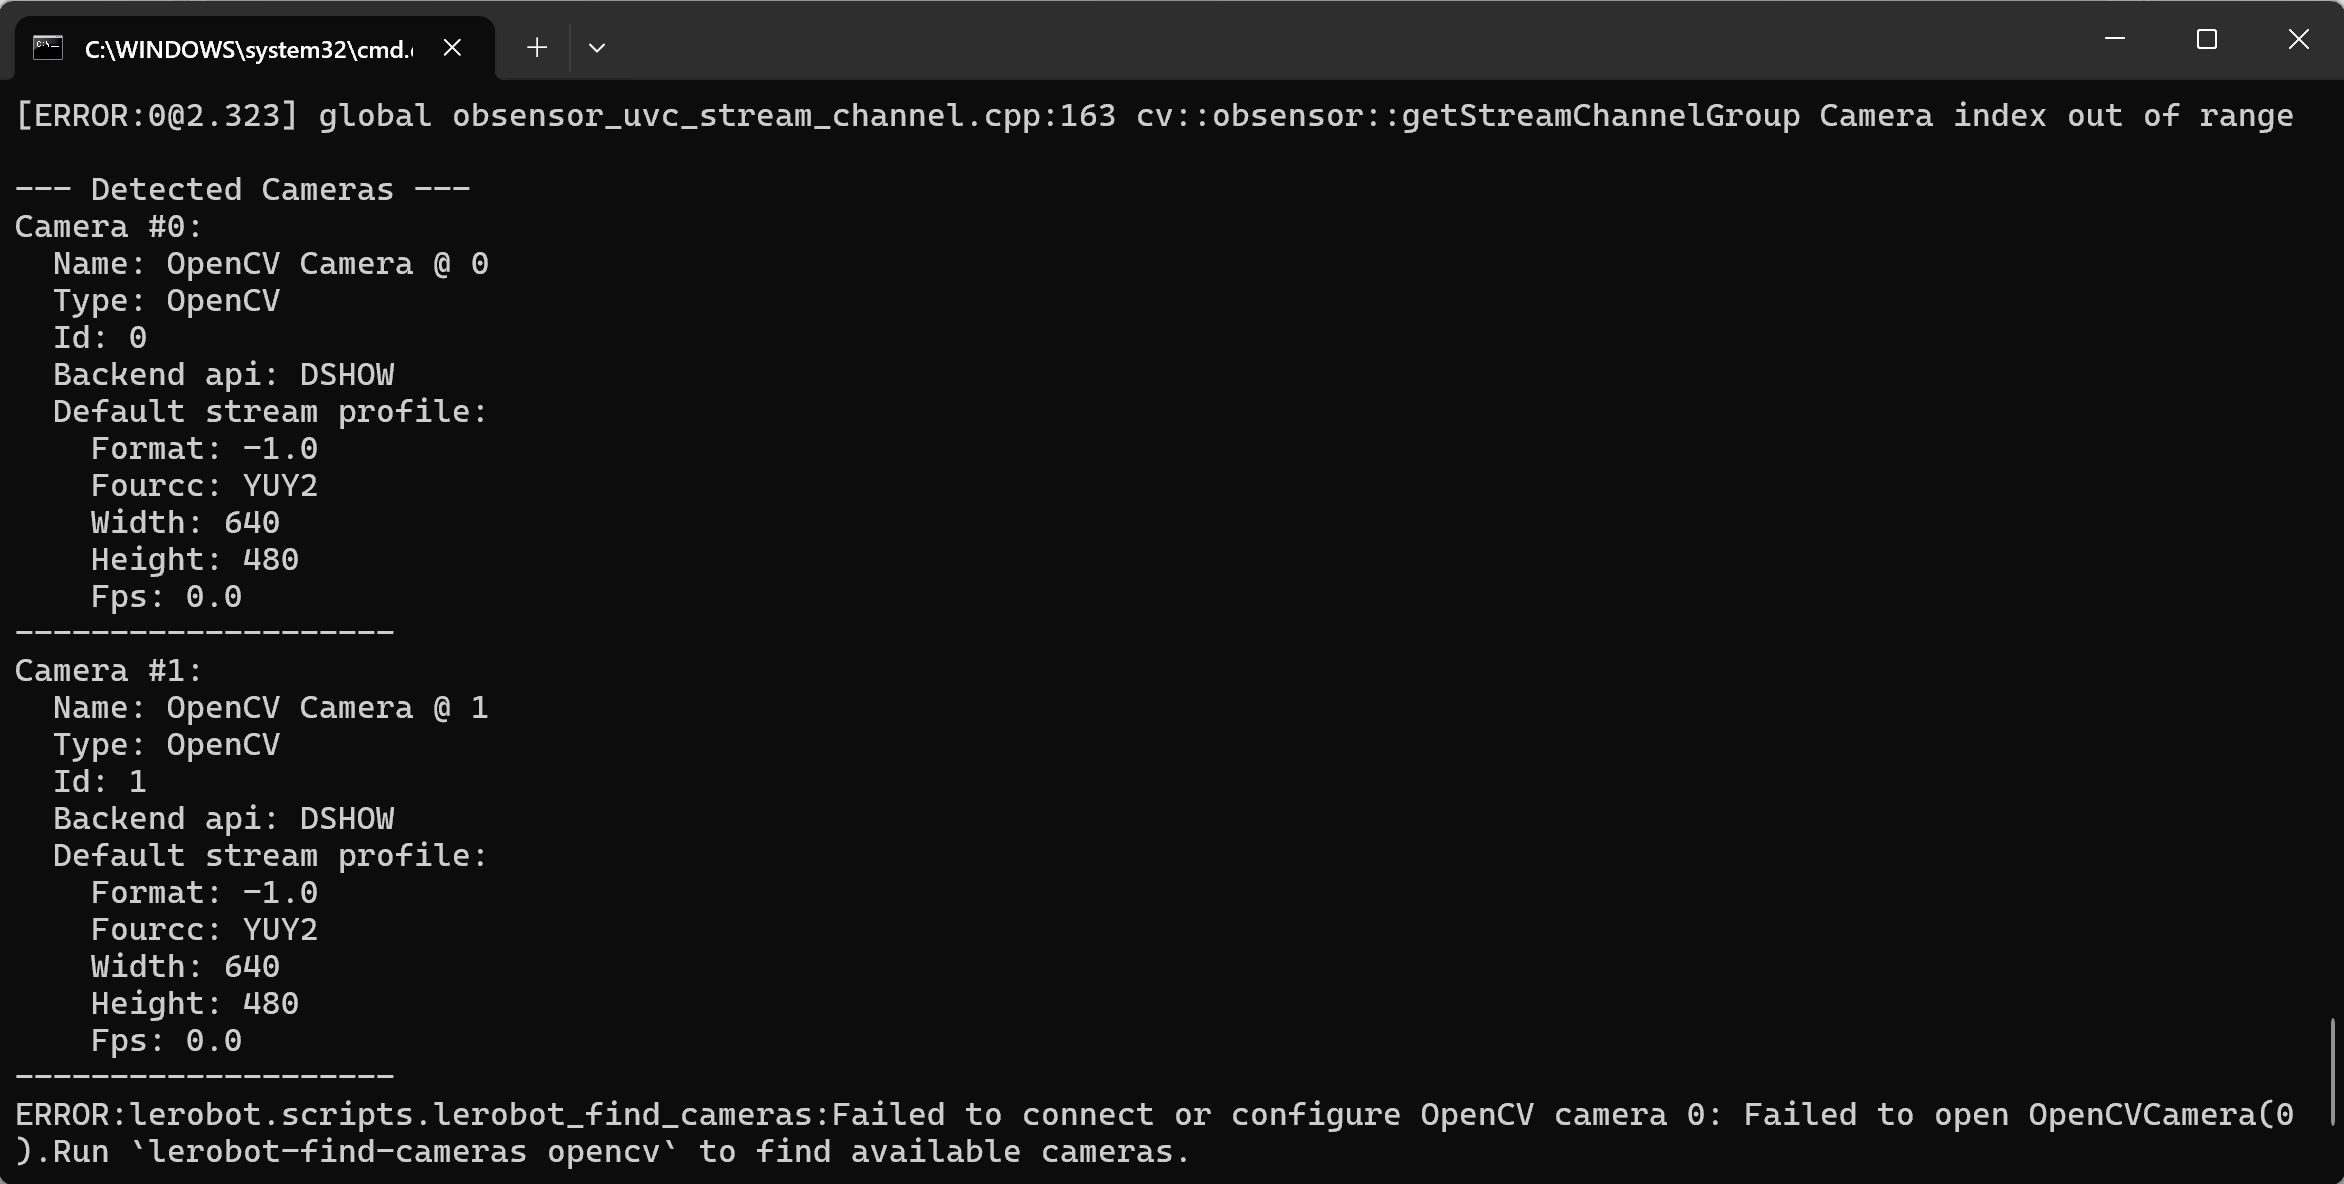
Téléopération avec affichage de l'image de la caméra
Shell
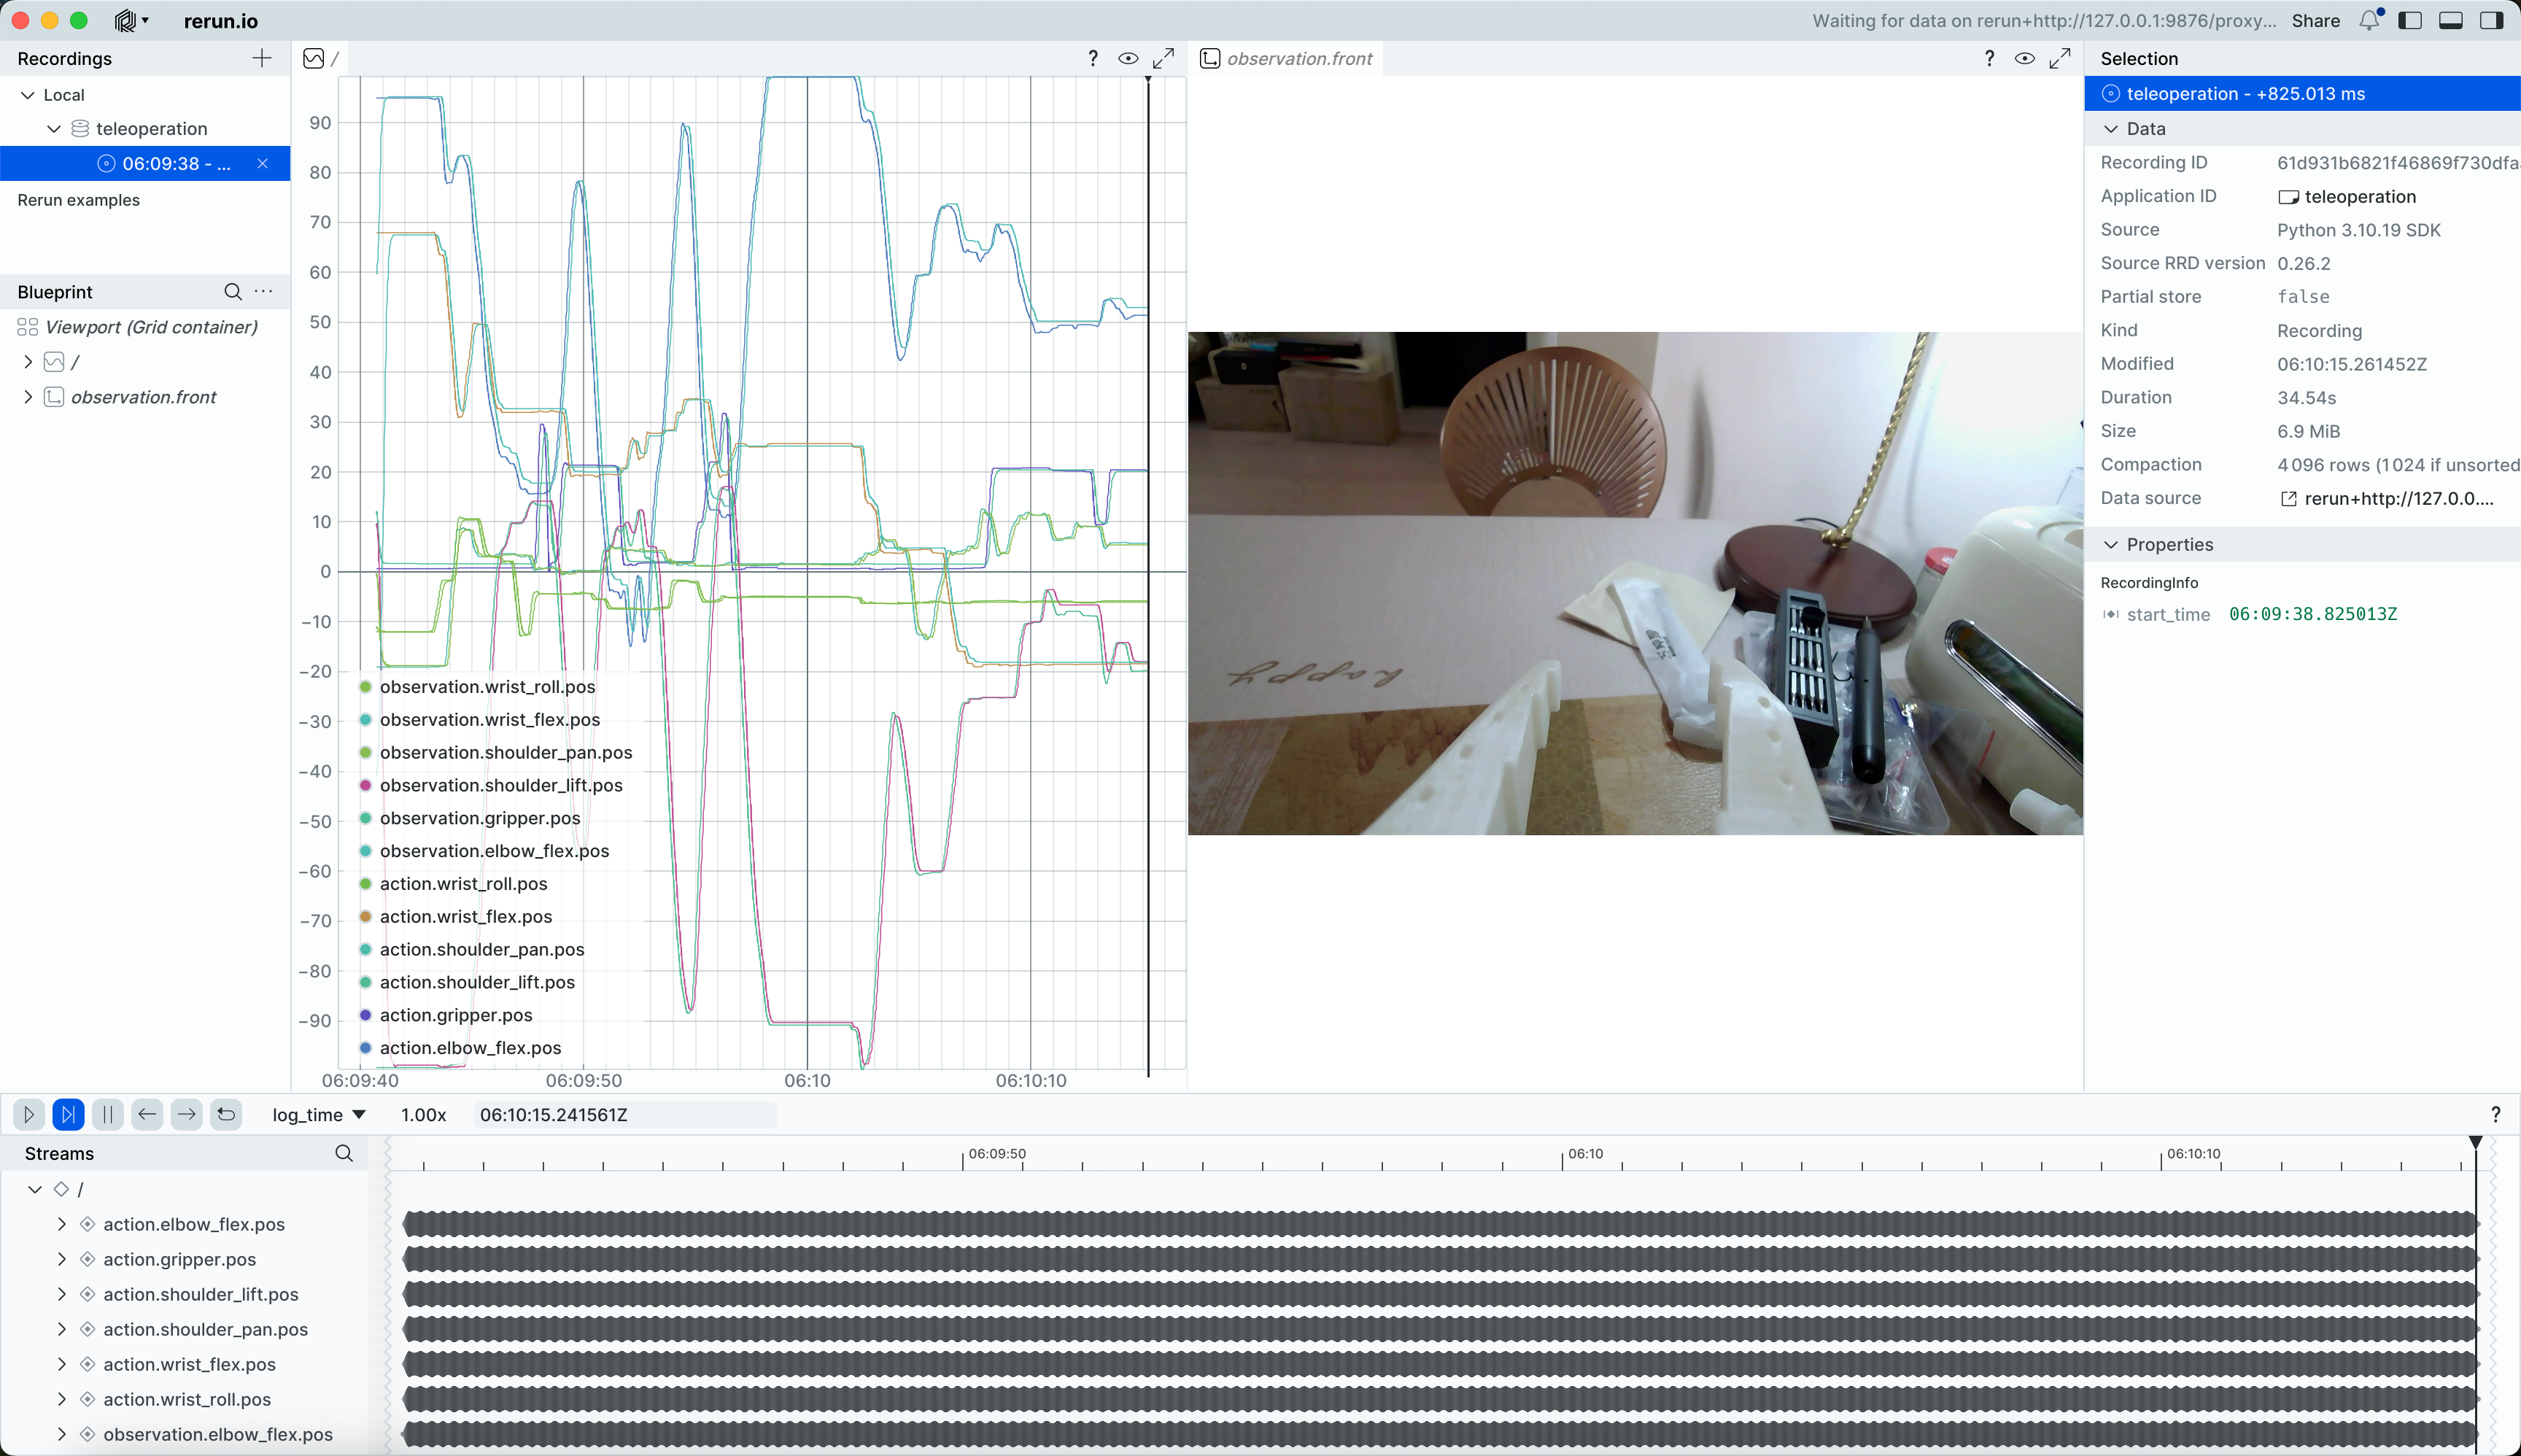
lerobot-teleoperate --robot.type=so101_follower --robot.port=COM6 --robot.id=my_follower_arm --robot.cameras="{ front: {type: opencv, index_or_path: 1, width: 640, height: 480, fps: 60, fourcc: "MJPG"}}" --teleop.type=so101_leader --teleop.port=COM7 --teleop.id=my_leader_arm --display_data=trueLa fenêtre rerun.io s'ouvre et affiche en temps réel la trajectoire de chaque articulation de servo, ainsi que l'image en direct de la caméra
Et enregistre les images dans le répertoire C:\Users\<nom-utilisateur>\outputs\captured_images
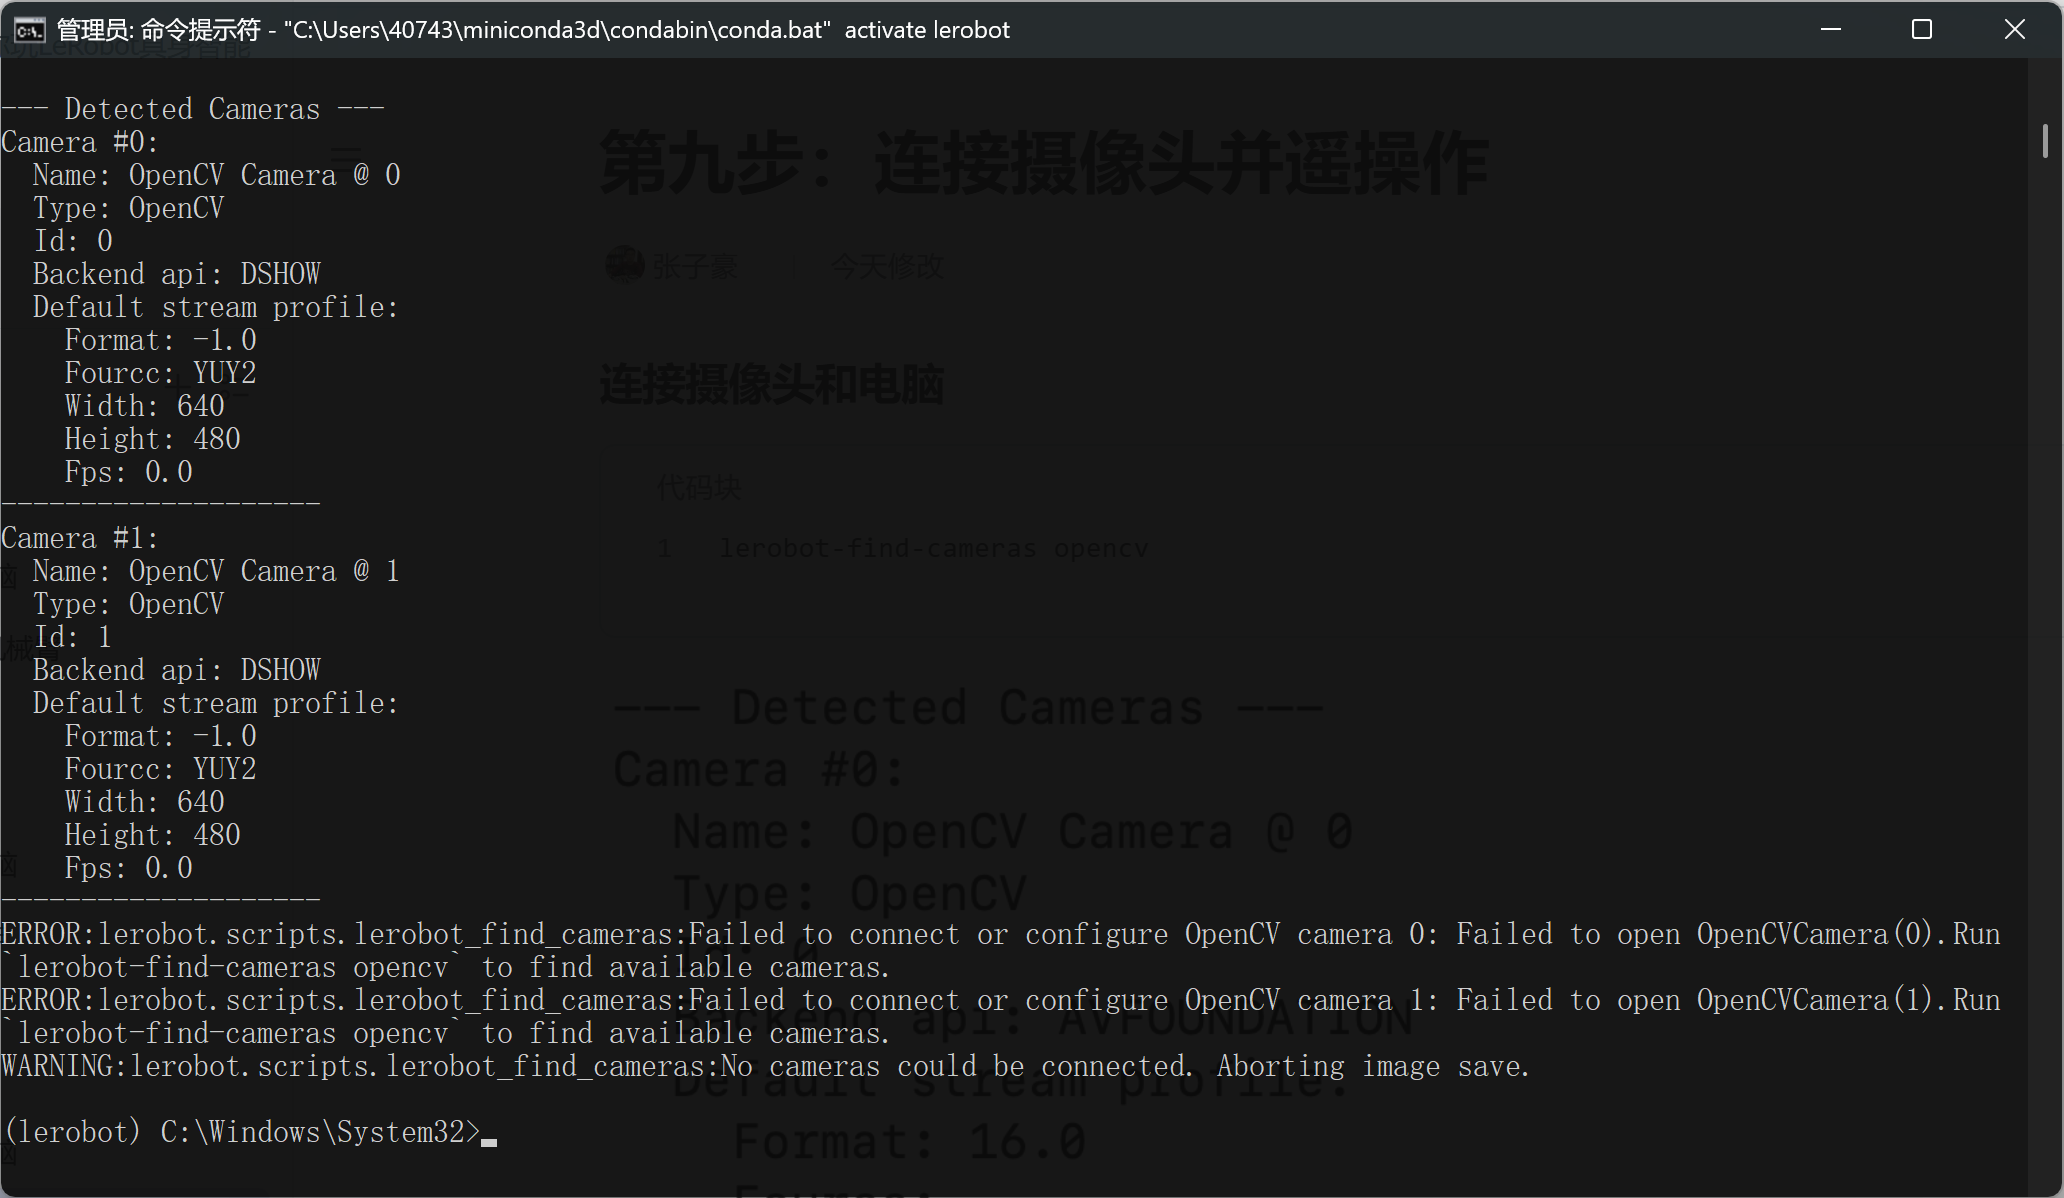
Si vous rencontrez l'erreur suivante
La caméra ne se connecte pas, mais changer de caméra dans Tencent Meeting fonctionne toujours normalement
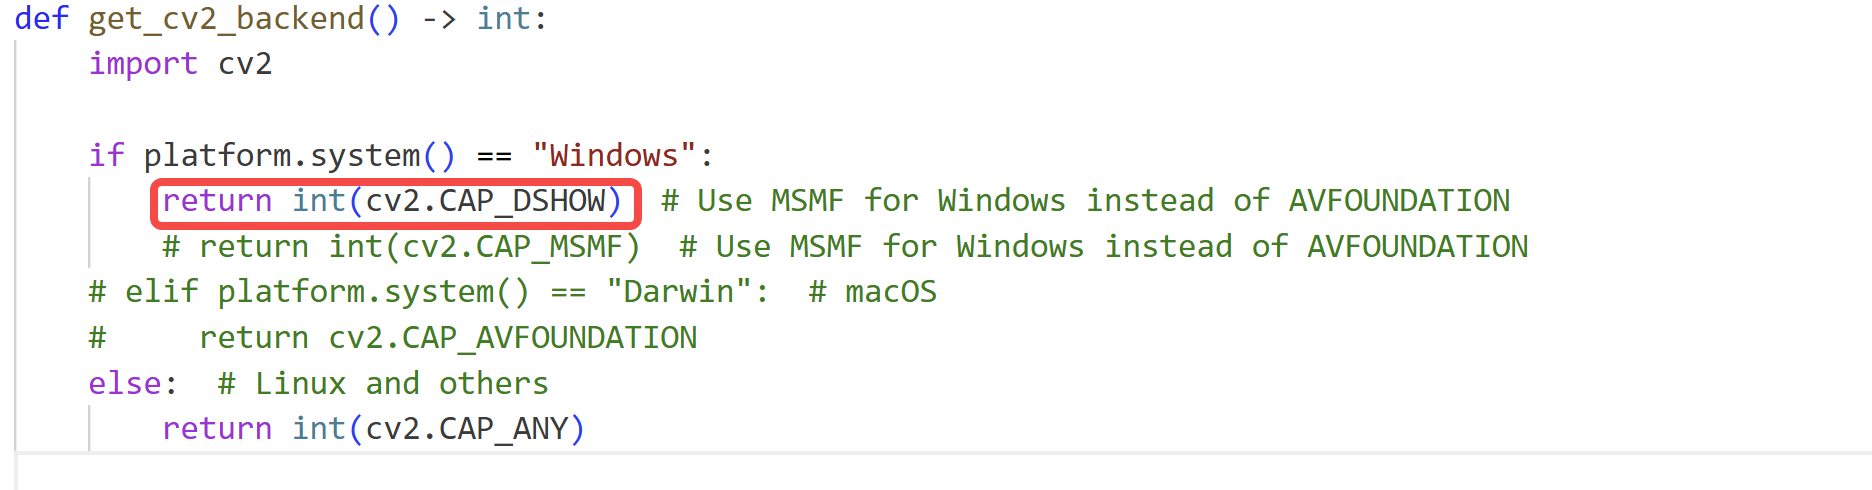
Modifiez le fichier lerobot\src\lerobot\cameras\utils.py et remplacez le backend OpenCV par cv2.CAP_SHOW
C'est un bug que même Doubao ne parvient pas à résoudre ; c'est la faute à l'encapsulation trop profonde de la bibliothèque lerobot, difficile à déboguer pour un débutant
Connecter plusieurs caméras, téléopération avec affichage de l'image des caméras
Shell
lerobot-teleoperate --robot.type=so101_follower --robot.port=COM6 --robot.id=my_follower_arm --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 60, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 1, width: 640, height: 480, fps: 60, fourcc: "MJPG"}}" --teleop.type=so101_leader --teleop.port=COM7 --teleop.id=my_leader_arm --display_data=true