

Étape 3 : Calibration du bras (Ubuntu)
Accorder les permissions au port
Permettre à tous les utilisateurs de lire et d'écrire ces périphériques série
Shell
sudo chmod 666 /dev/ttyACM*Calibrer le bras esclave Follower
Shell
lerobot-calibrate \
    --robot.type=so101_follower \
    --robot.port=/dev/ttyACM0 \
    --robot.id=my_follower_arm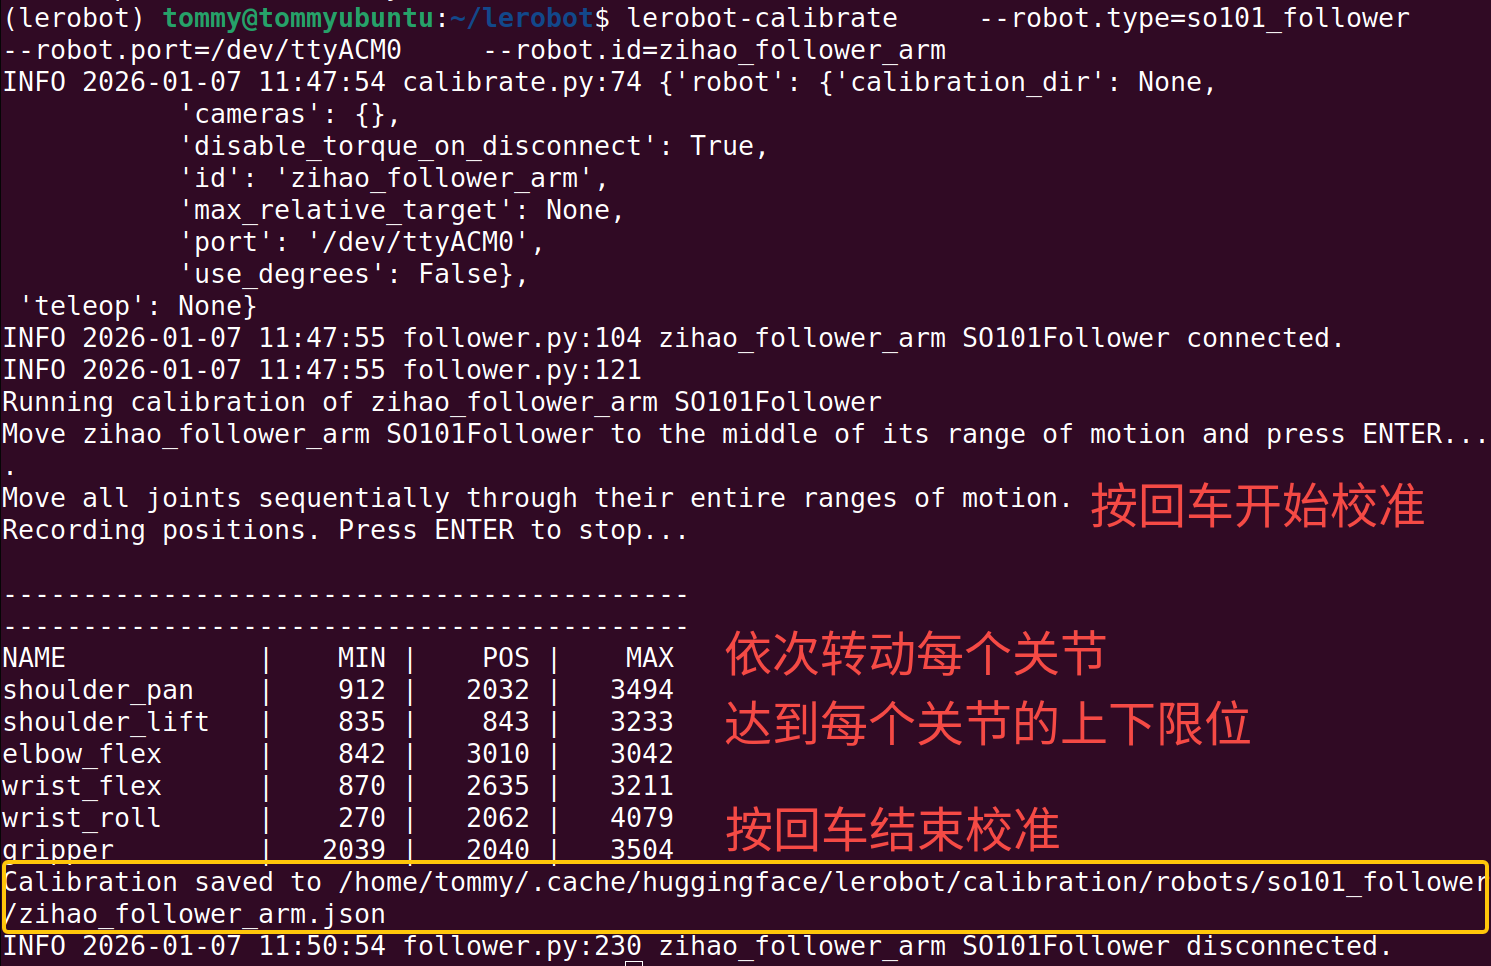
Calibrer le bras maître Leader
Shell
lerobot-calibrate \
    --teleop.type=so101_leader \
    --teleop.port=/dev/ttyACM1 \
    --teleop.id=my_leader_arm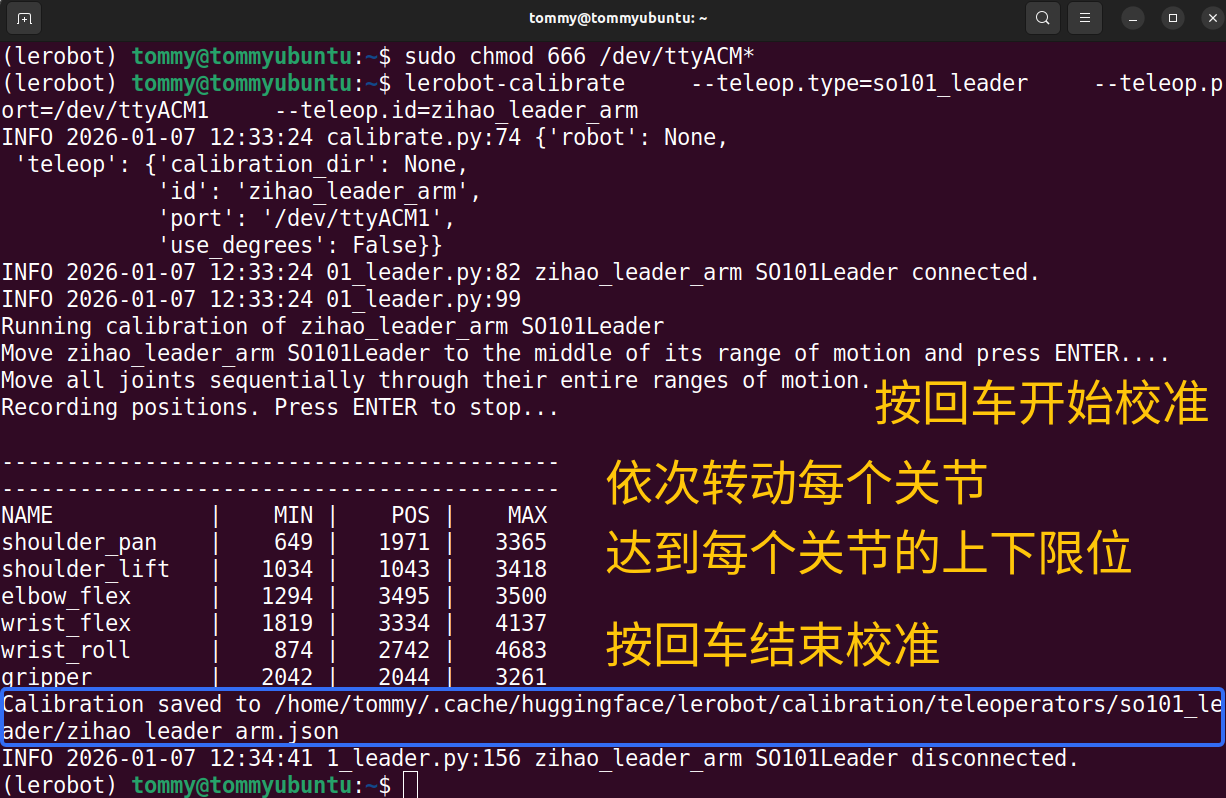
Consulter le fichier de configuration de calibration
Shell
sudo nano /home/<nom-utilisateur>/.cache/huggingface/lerobot/calibration/robots/so101_follower/my_follower_arm.json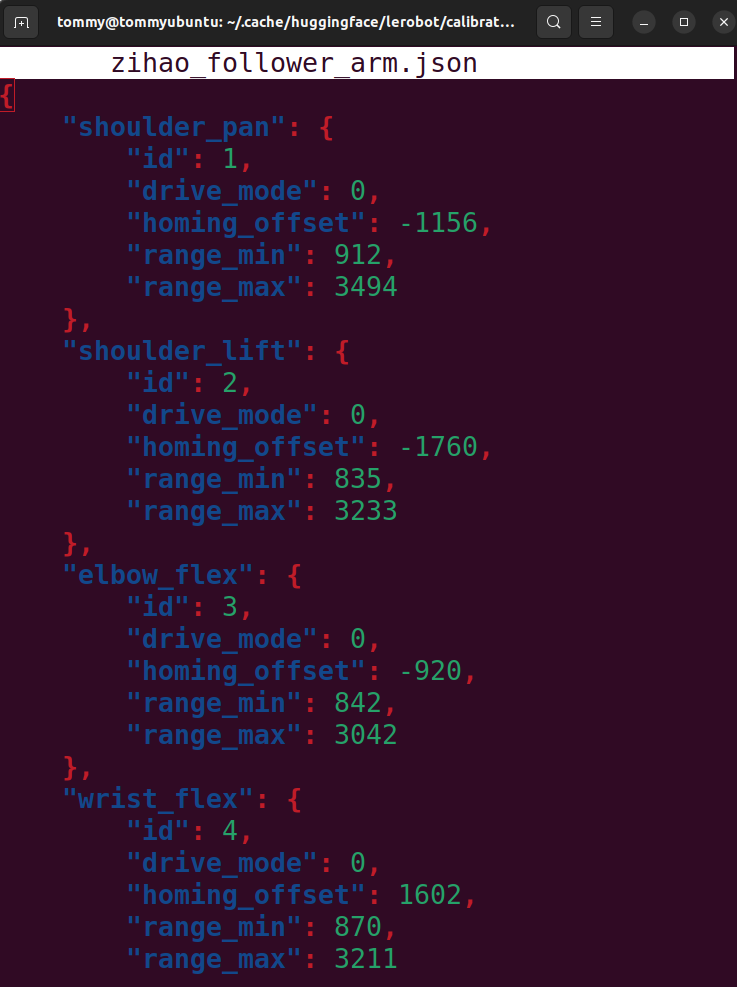
Points d'attention
① Un bras s'arrête lorsqu'il atteint la butée
Une recalibration est nécessaire
② Servomoteur introuvable
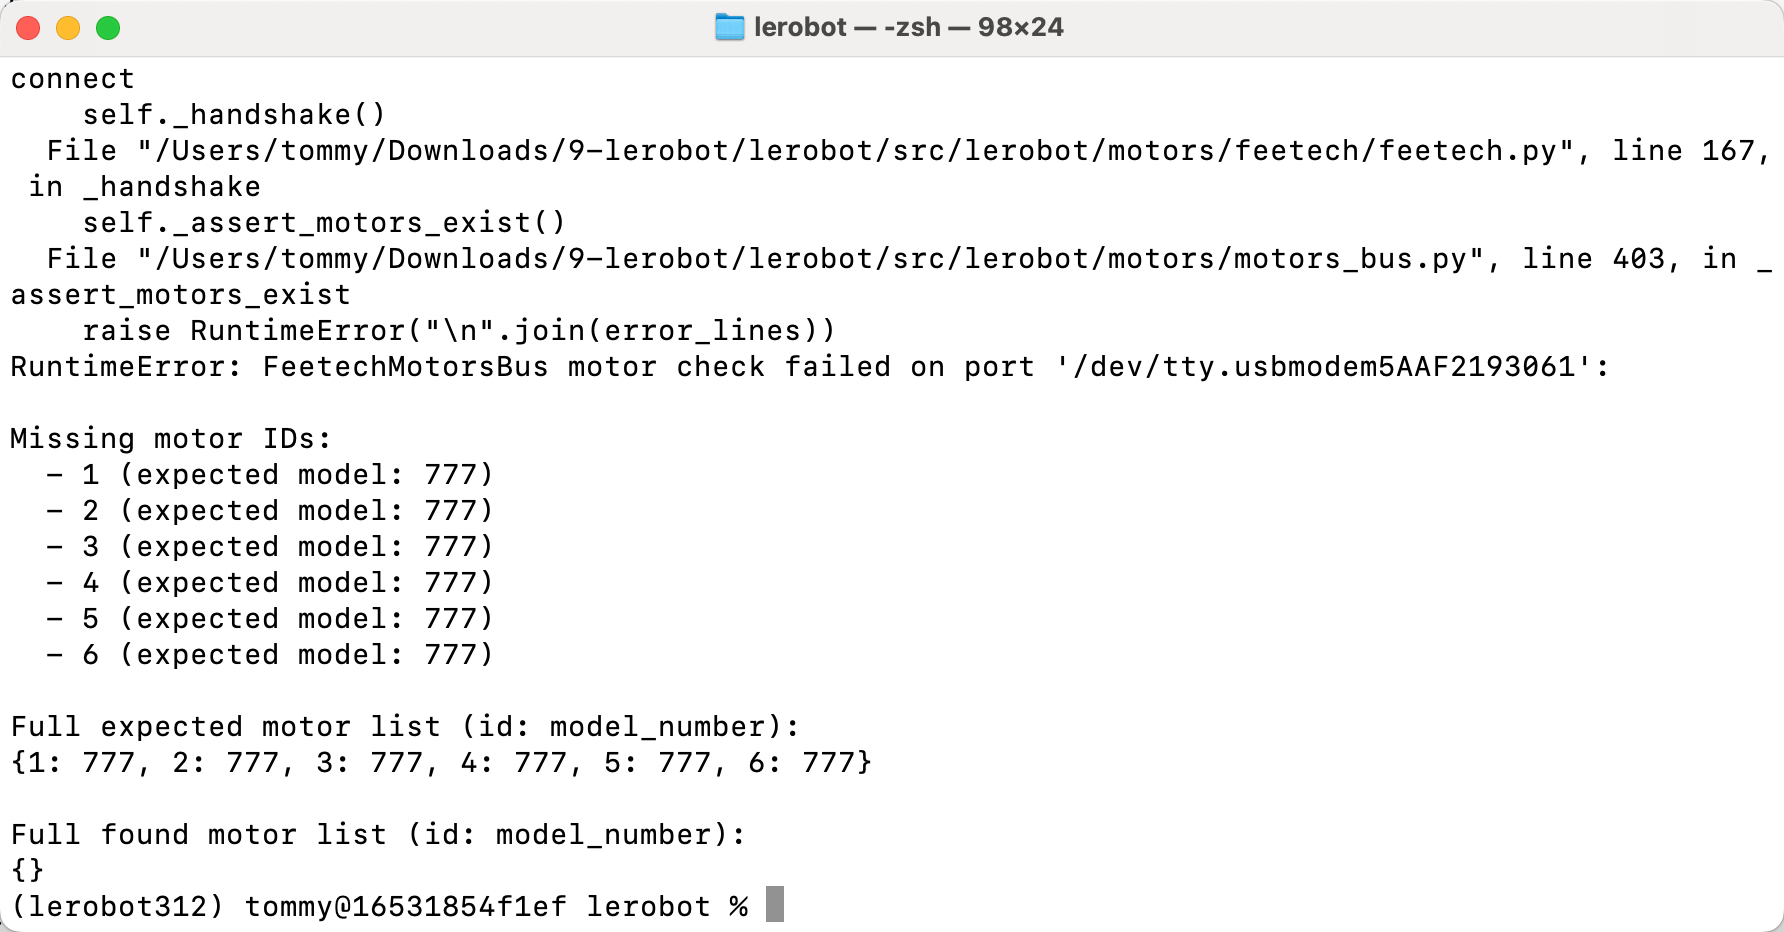
Le servomoteur n'est pas branché