

ステップ3:ロボットアームのキャリブレーション(Ubuntu)
ポートに権限を付与する
すべてのユーザーがこれらのシリアルポートデバイスを読み書きできるようにします
Shell
sudo chmod 666 /dev/ttyACM*フォロワーアーム(Follower)のキャリブレーション
Shell
lerobot-calibrate \
    --robot.type=so101_follower \
    --robot.port=/dev/ttyACM0 \
    --robot.id=my_follower_arm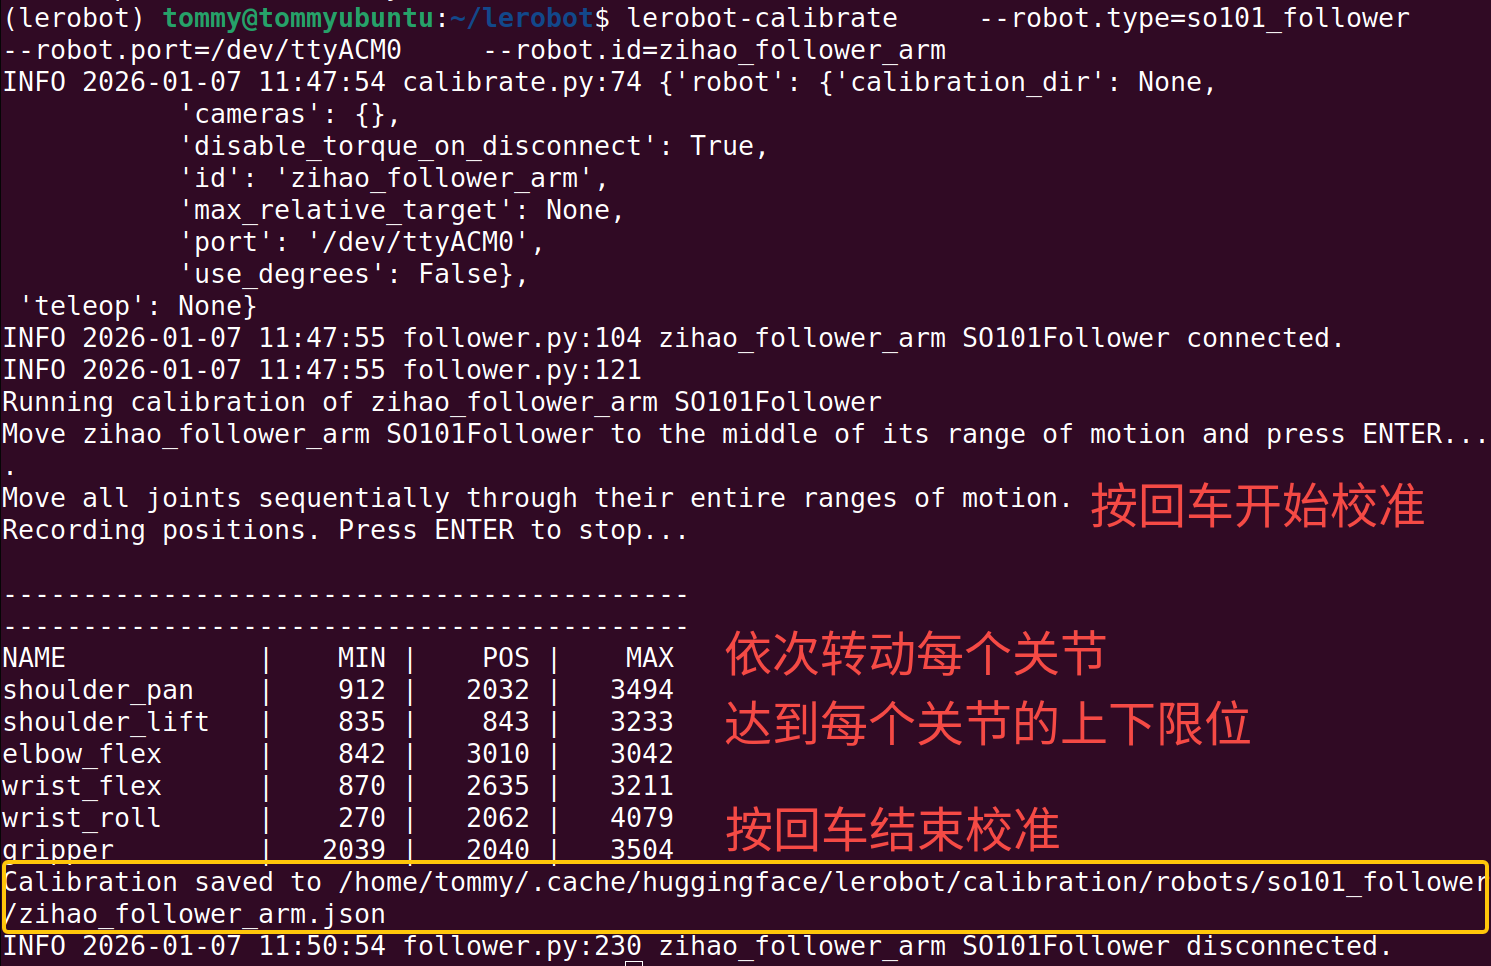
リーダーアーム(Leader)のキャリブレーション
Shell
lerobot-calibrate \
    --teleop.type=so101_leader \
    --teleop.port=/dev/ttyACM1 \
    --teleop.id=my_leader_arm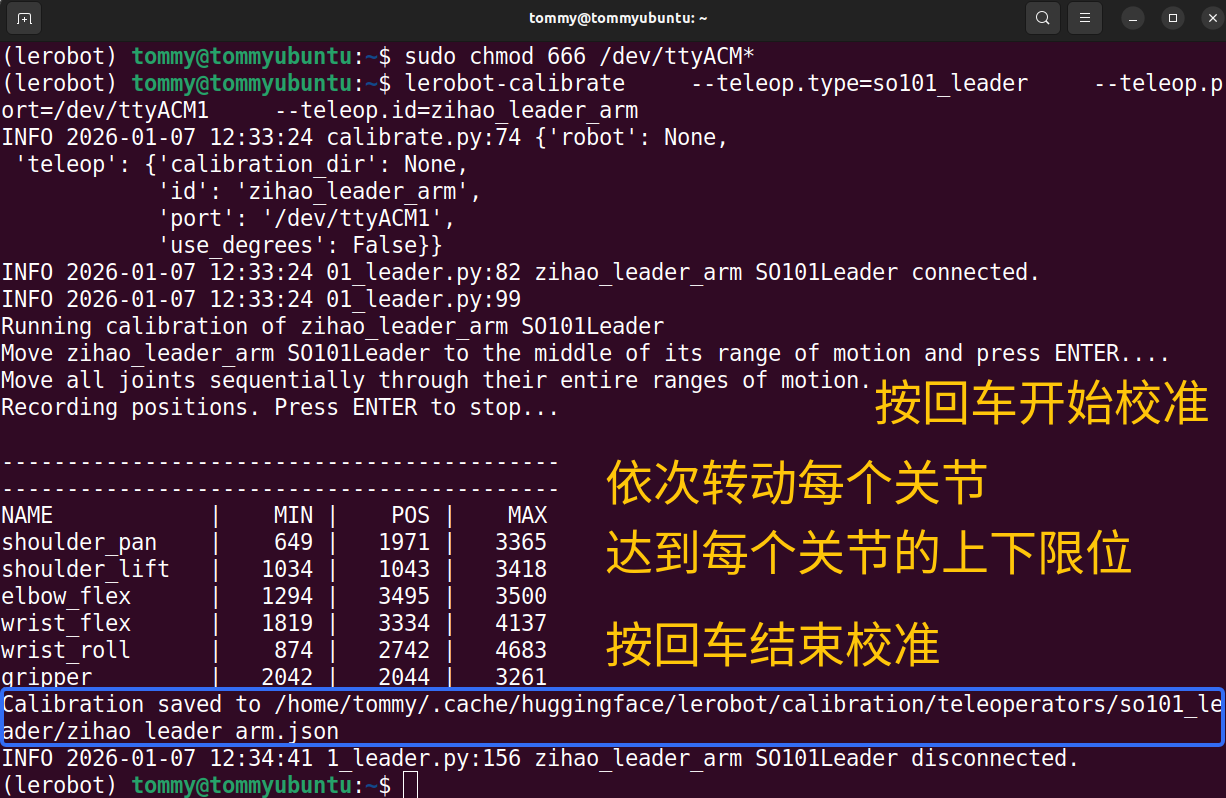
キャリブレーション設定ファイルを確認する
Shell
sudo nano /home/<ユーザー名>/.cache/huggingface/lerobot/calibration/robots/so101_follower/my_follower_arm.json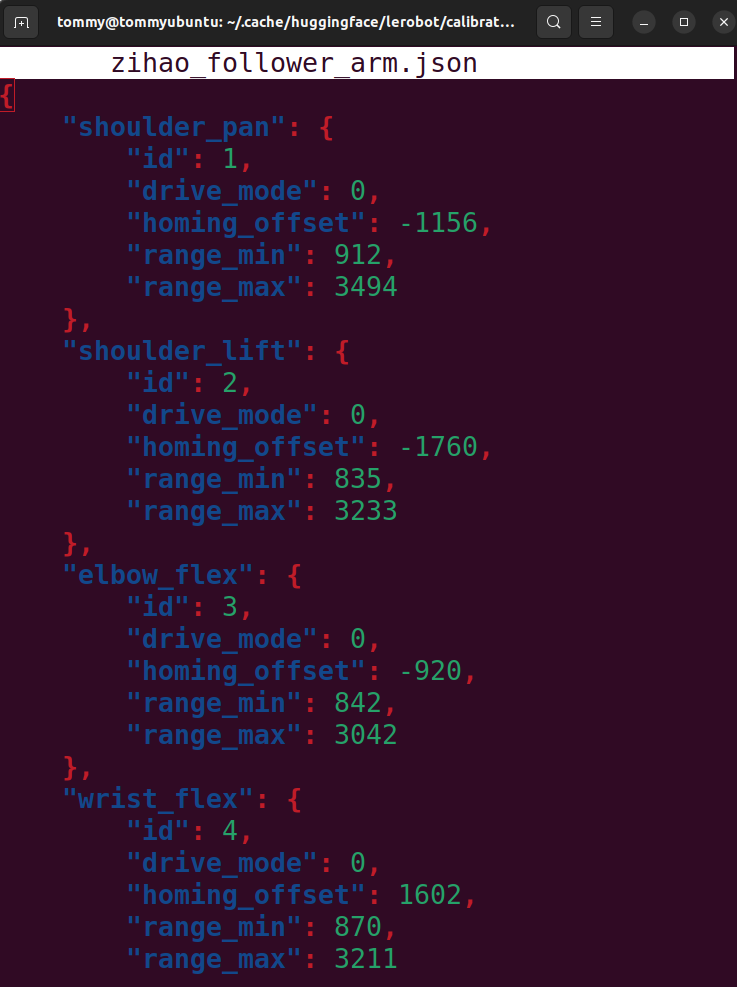
注意事項
①片方のアームがリミットに達した後動かなくなった
再キャリブレーションが必要です
②サーボが見つからない
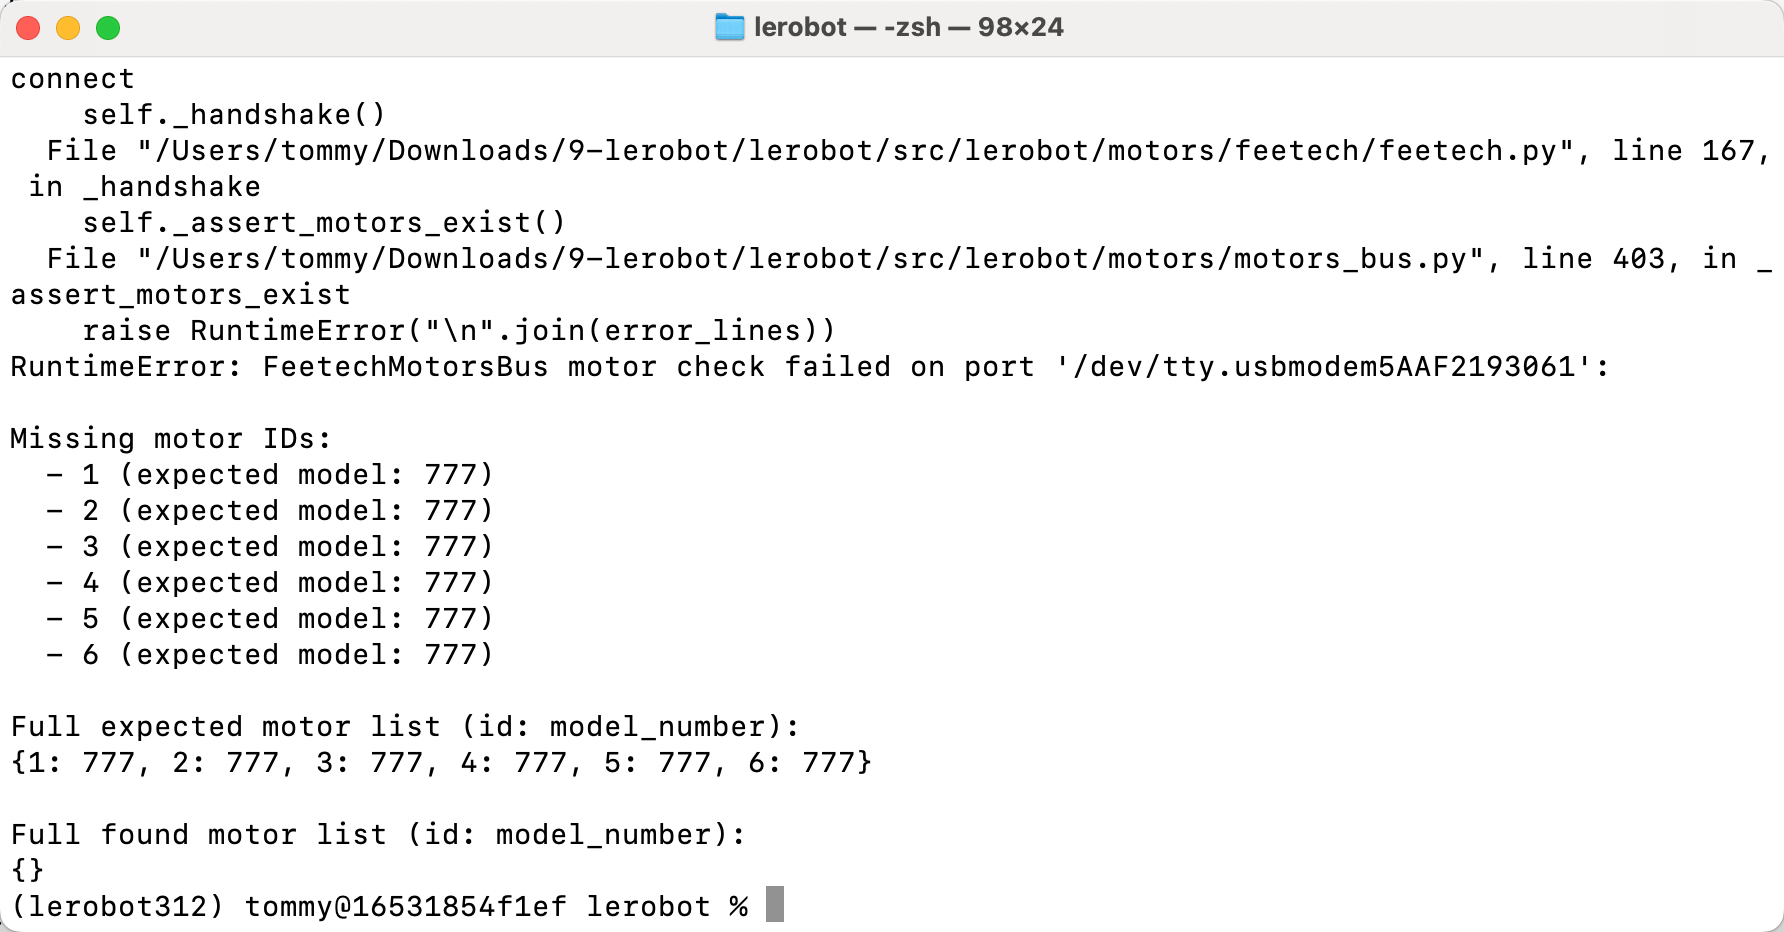
サーボの電源が挿さっていません