完成品組み立て
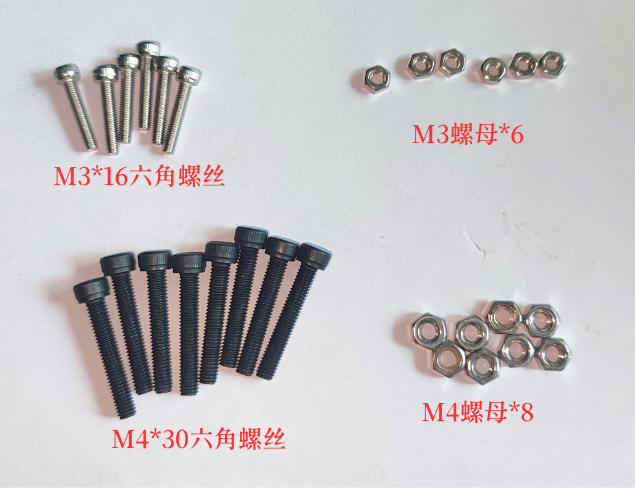
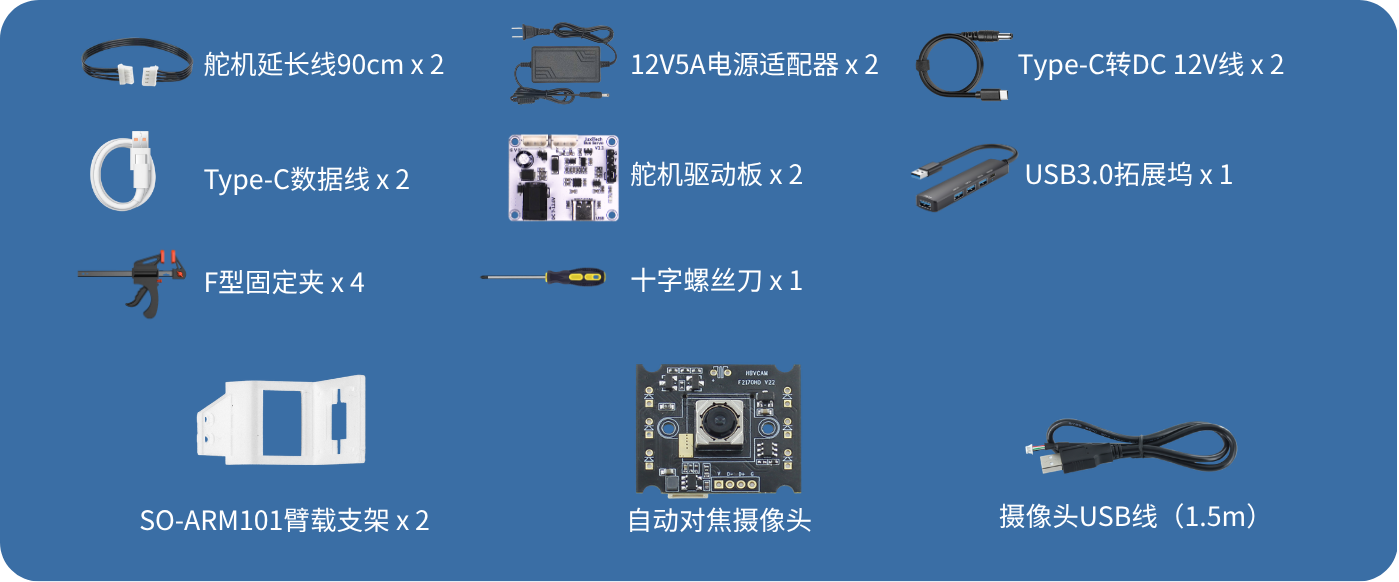
付属品リスト
シャーシの取り付け
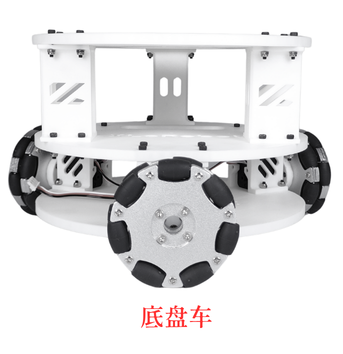
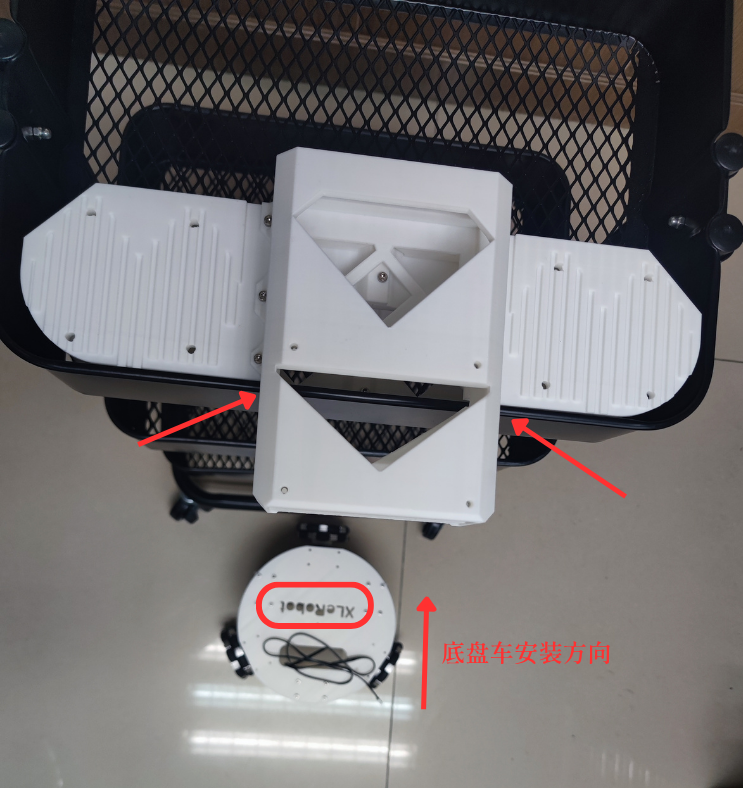
1、シャーシをカートの真下に置きます。シャーシの取り付け方向に注意してください**(シャーシ上の “XLerobot” の文字を確認します )**
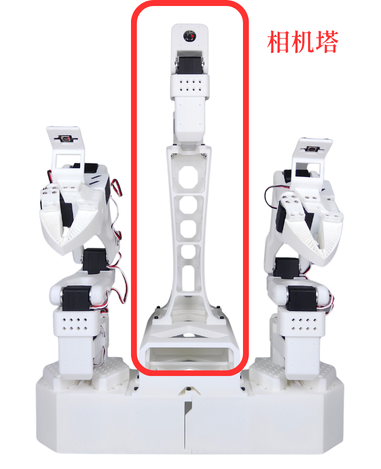
カメラタワーのベースとシャーシの取り付け位置は図のとおりです
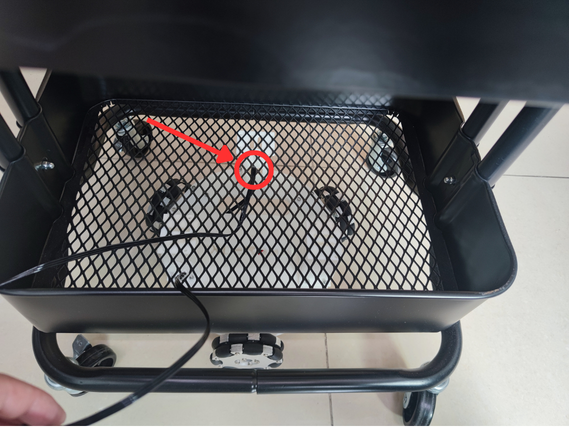
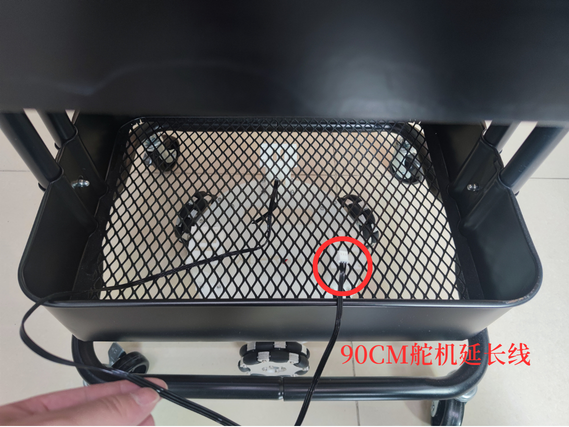
2、90CM サーボ延長ケーブル をカートの金属メッシュに通します
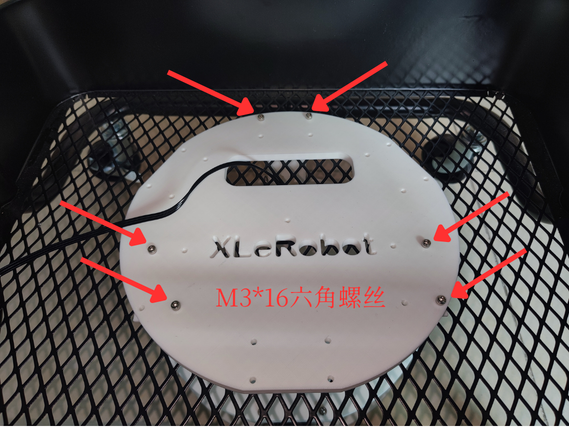
3、6 個の M3*16 六角ねじ と 6 個の M3ナット でシャーシをカートの底部に固定します
カメラタワーのベースの取り付け
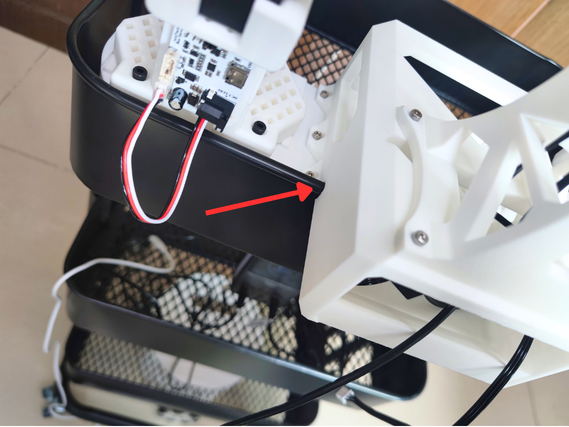
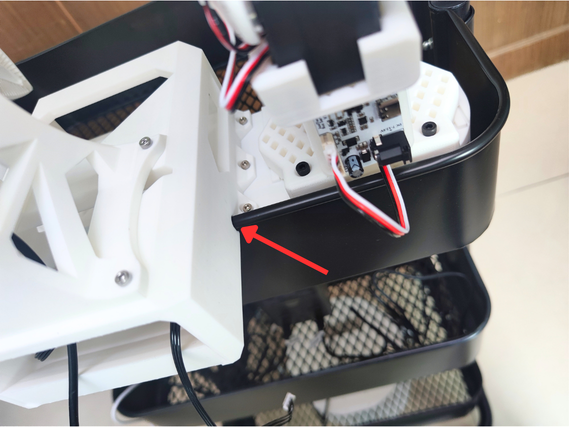
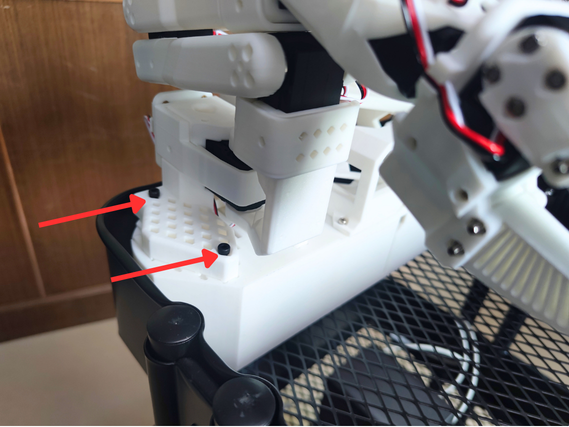
2 つの矢印が指す 溝 に注意し、カート下段の縁にはめ込みます
SO-ARM101 フォロワーアームの固定
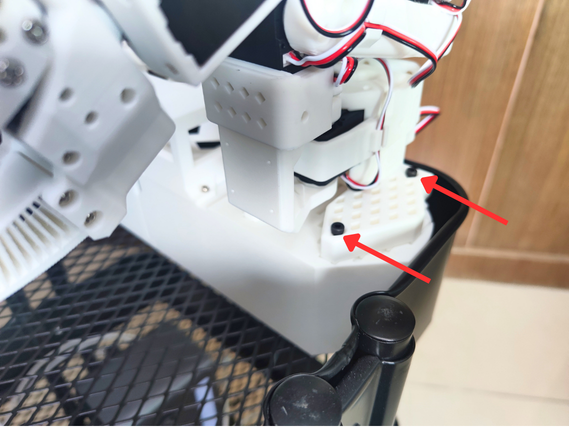
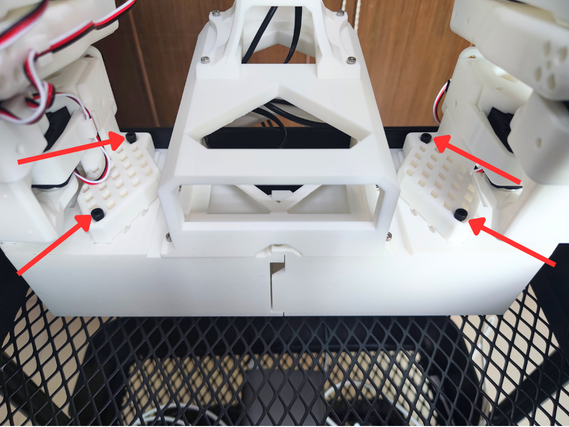
8 個の M4*30 六角ねじ と 8 個の M4ナット で 2 つのフォロワーアームを カメラタワーのベース に固定します
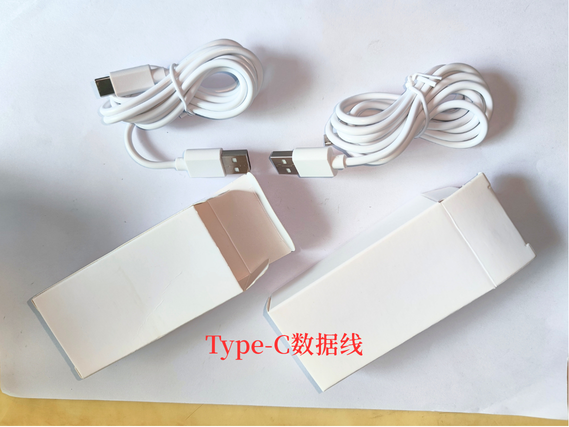
データケーブルのサーボドライバ基板への接続
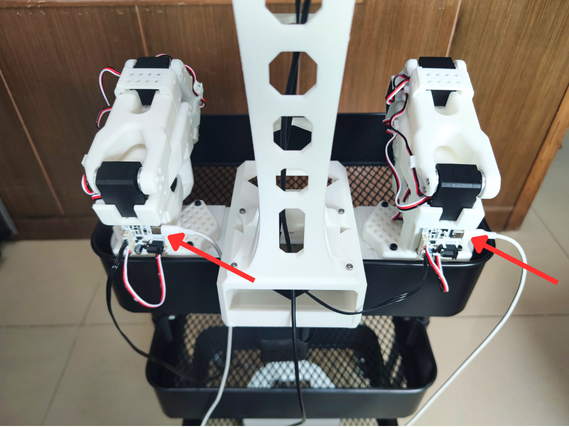
電源ケーブルのサーボドライバ基板への接続
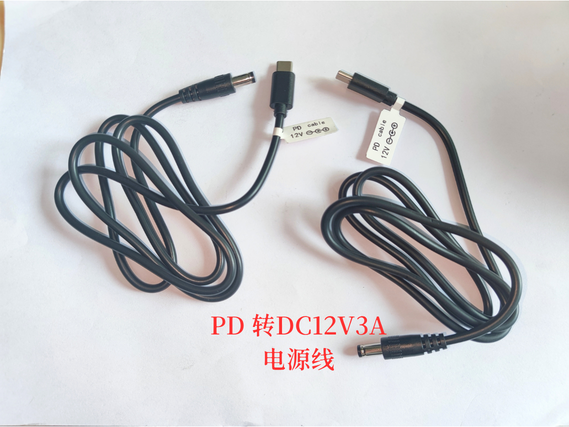
PD 変換 DC12V3A 電源ケーブル
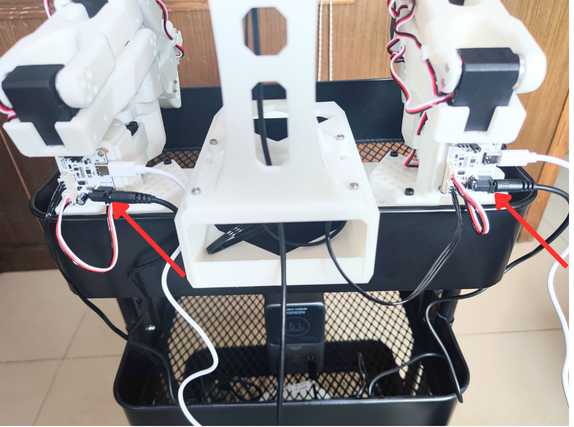
サーボの配線
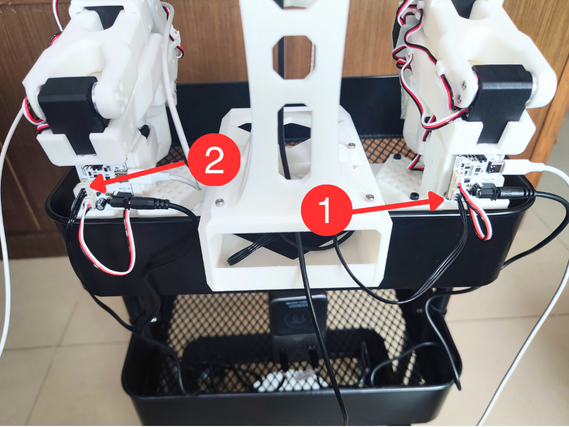
1、カメラタワーの 90Cm サーボ延長ケーブル を 右側のサーボドライバ基板 ① に接続します
2、90CM サーボ延長ケーブルを 2 層の金属メッシュ に通し、左側のサーボドライバ基板 ② に接続します
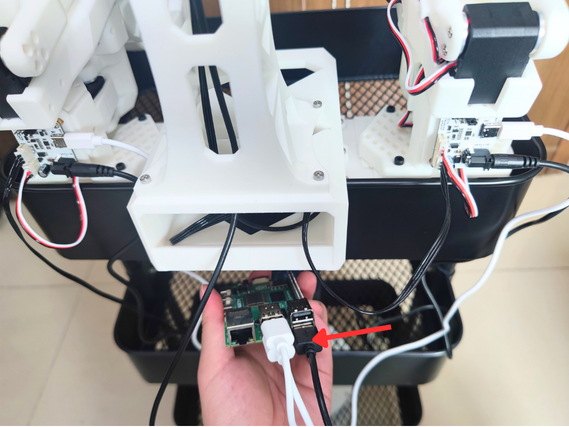
カメラのホストコントローラへの接続
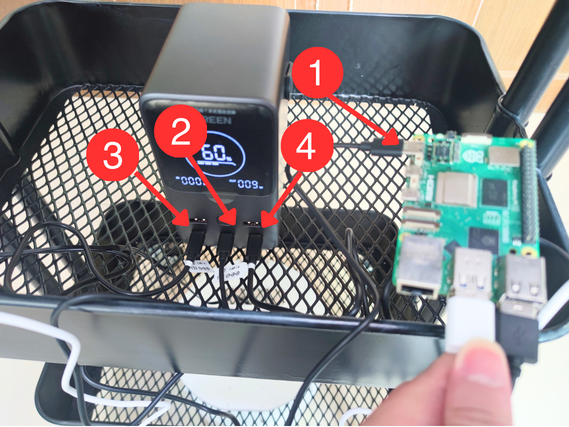
モバイルバッテリー配線の概略図
モバイルバッテリー、Raspberry Pi、PD 5V5A Raspberry Pi 電源ケーブルはご自身で購入してください!
①PD 5V5A Raspberry Pi 電源ケーブル
②Raspberry Pi 電源インターフェース
③左サーボドライバ基板 PD 変換 DC12V3A 電源ケーブル インターフェース
④右サーボドライバ基板 PD 変換 DC12V3A 電源ケーブル インターフェース