

平行指グリッパー取り付けチュートリアル
Onshapeでモデルファイルを表示
平行指グリッパー取り付け手順.mp4(平行指夹爪安装步骤.mp4、サイトの単一ファイル上限を超えているため、support@juxitech.com までご請求ください)
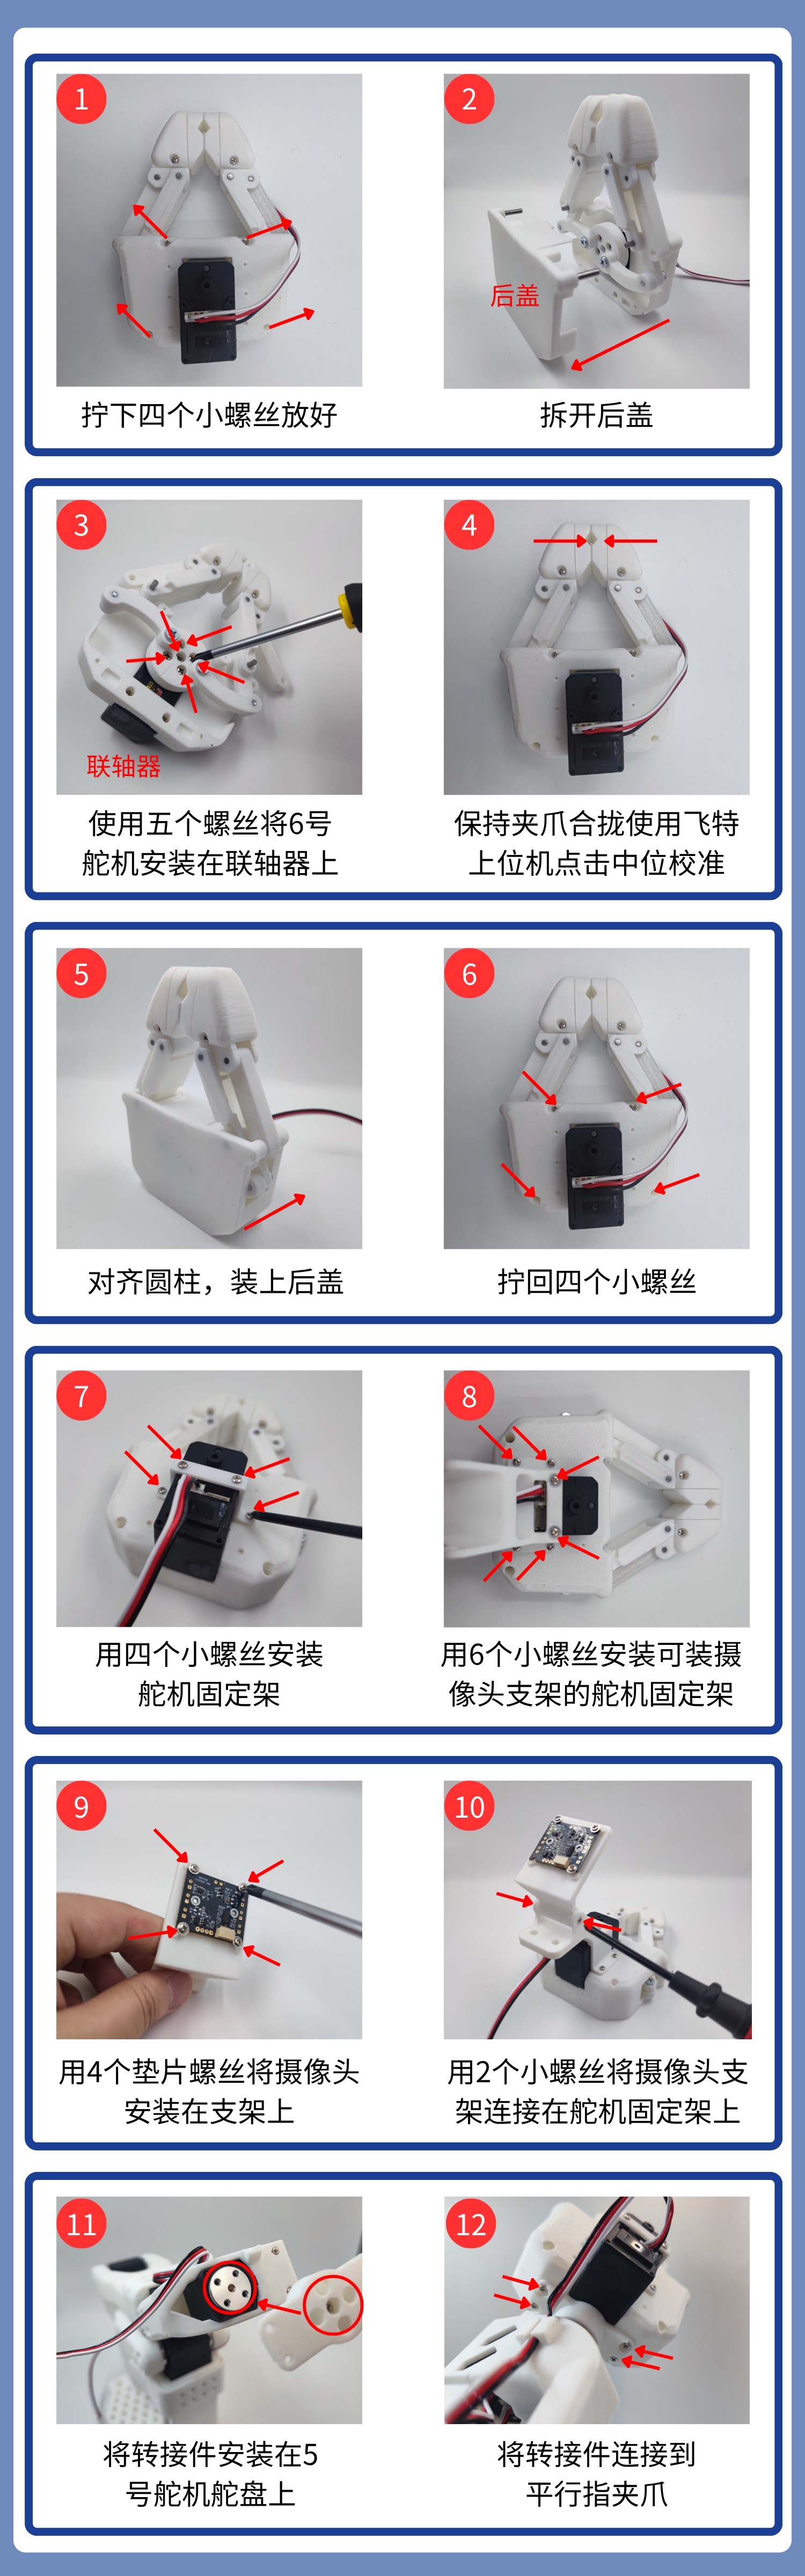
1、4本の小ネジを緩めて、背面カバーを取り外す
2、5本のネジを使用して6番のサーボをカップリングに取り付ける
3、Feetech上位機を使用して中央位置キャリブレーションをクリックする(グリッパーを閉じたままにしてください!)
Feetechサーボデバッグツールをダウンロード
- Windowsパソコン
https://gitee.com/ftservo/fddebug
ダウンロードFD1.9.8.5(250729).7z、解凍し、中のexeプログラムを実行します
- Ubuntuパソコン
https://github.com/Kotakku/FT_SCServo_Debug_Qt
Feetech上位機デバッグツールを開き、COMポート番号を選択し、ボーレートを100万に設定して、「開く」をクリックします
「検索」をクリックし、「STS3215」が表示されたら、「停止」をクリックして、「STS3215」をクリックします
上部の「プログラミング」を選択します
「中央位置キャリブレーション」をクリックします