

평행 핑거 그리퍼 설치 튜토리얼
Onshape에서 모델 파일 확인
평행 핑거 그리퍼 설치 단계.mp4(平行指夹爪安装步骤.mp4, 사이트 단일 파일 용량 한도를 초과하여 support@juxitech.com 으로 요청해 주세요)
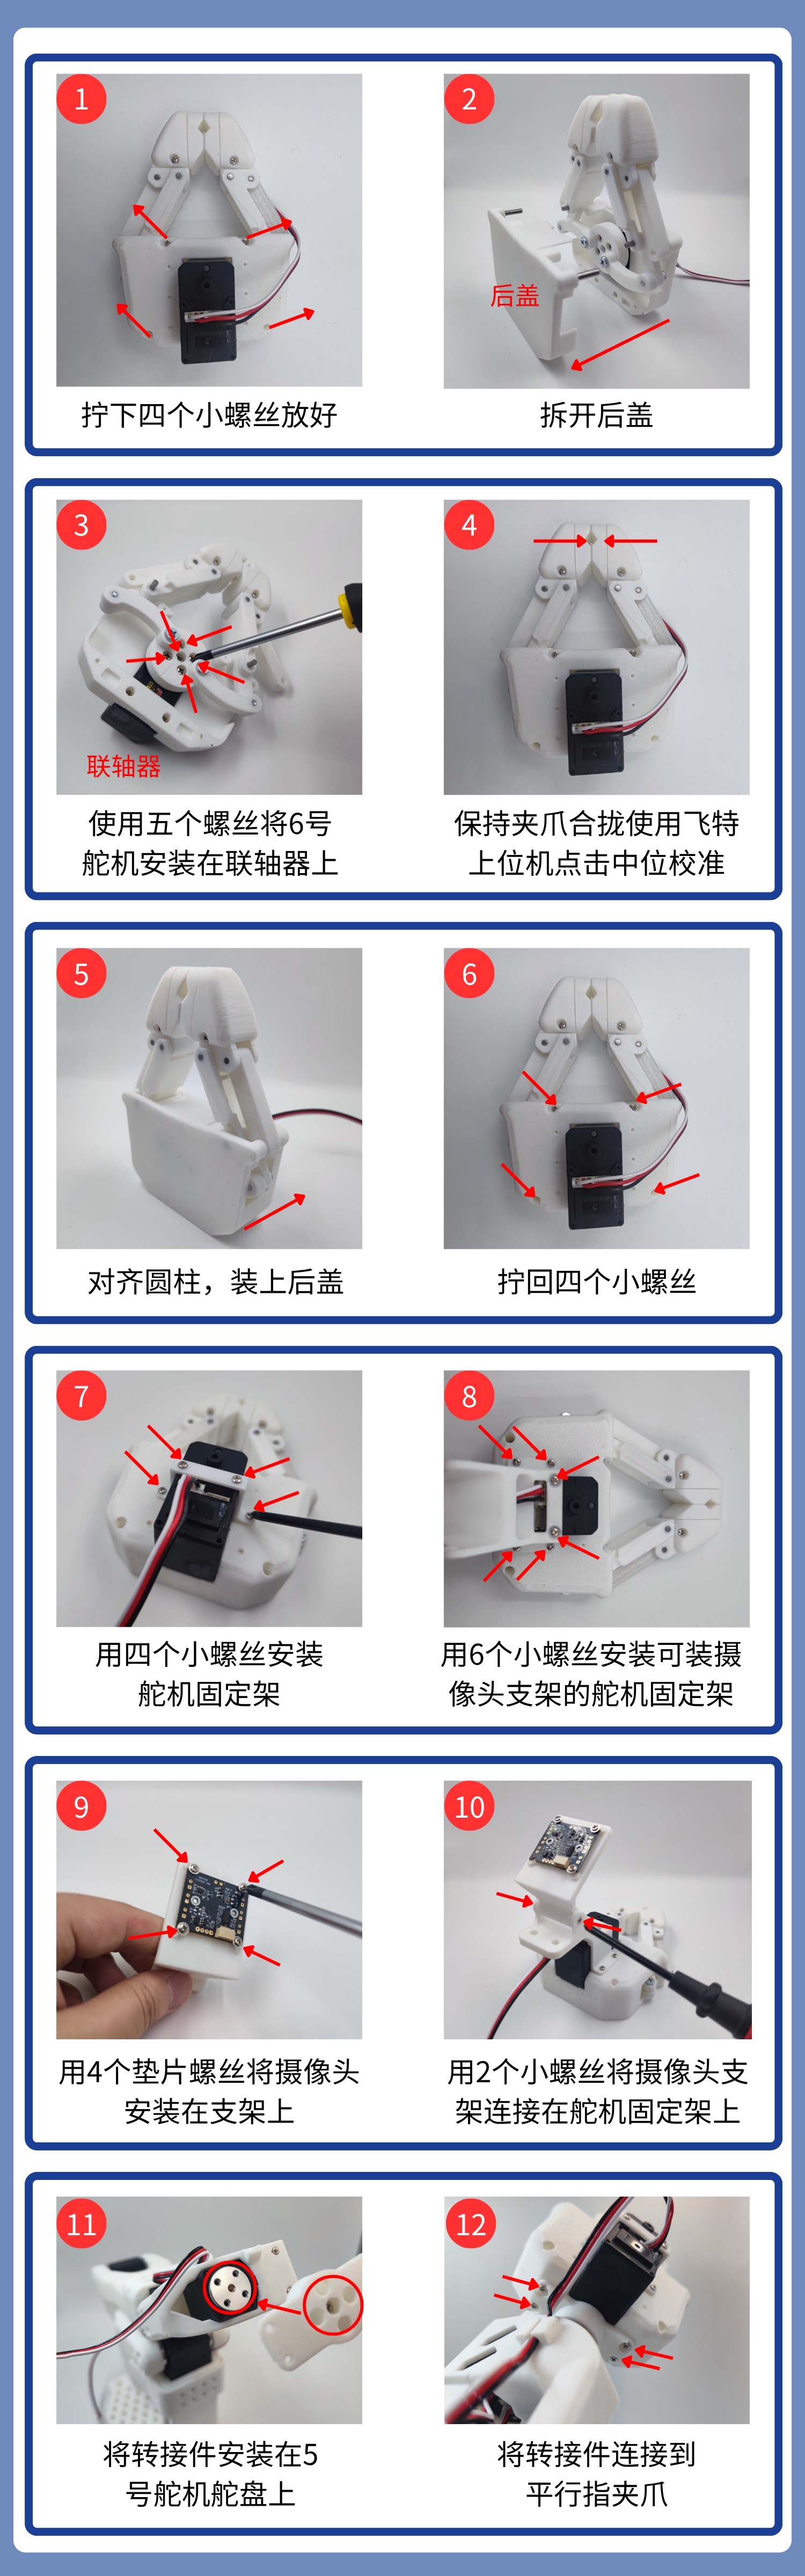
1. 나사 4개를 풀고 후면 커버를 분리합니다
2. 나사 5개를 사용해 6번 서보모터를 커플링에 장착합니다
3. Feetech 상위 제어 프로그램을 사용해 중립 위치 캘리브레이션을 클릭합니다(그리퍼를 닫은 상태 유지!)
Feetech 서보모터 디버깅 도구 다운로드
- Windows 컴퓨터
https://gitee.com/ftservo/fddebug
FD1.9.8.5(250729).7z를 다운로드하고, 압축을 푼 뒤 그 안의 exe 프로그램을 실행합니다
- Ubuntu 컴퓨터
https://github.com/Kotakku/FT_SCServo_Debug_Qt
Feetech 상위 제어 디버깅 도구를 열고, COM 포트 번호를 선택하며, 보드레이트는 100만이고, “열기”를 클릭합니다
“검색”을 클릭하고, “STS3215”가 나타나면 “정지”를 클릭한 뒤 “STS3215”를 클릭합니다
상단의 “프로그래밍”을 선택합니다
“중립 위치 캘리브레이션”을 클릭합니다